
این راهنما برای مهندسان تولید، صاحبان فرآیندهای تکمیلی، مهندسان کنترل، یکپارچهسازان، برنامهریزان تعمیر و نگهداری و تیمهای کیفیت است که تصمیم میگیرند آیا معماری چند ایستگاهی قابل پشتیبانی است یا خیر. EVST تعداد ایستگاهها را به عنوان نتیجهای از محتوای کار تأیید شده و منطق بازیابی در نظر میگیرد، نه به عنوان میانبری برای رسیدن به وعده توان عملیاتی.
آنچه فیلم ثبتشده پشتیبانی میکند—و آنچه را که پشتیبانی نمیکند
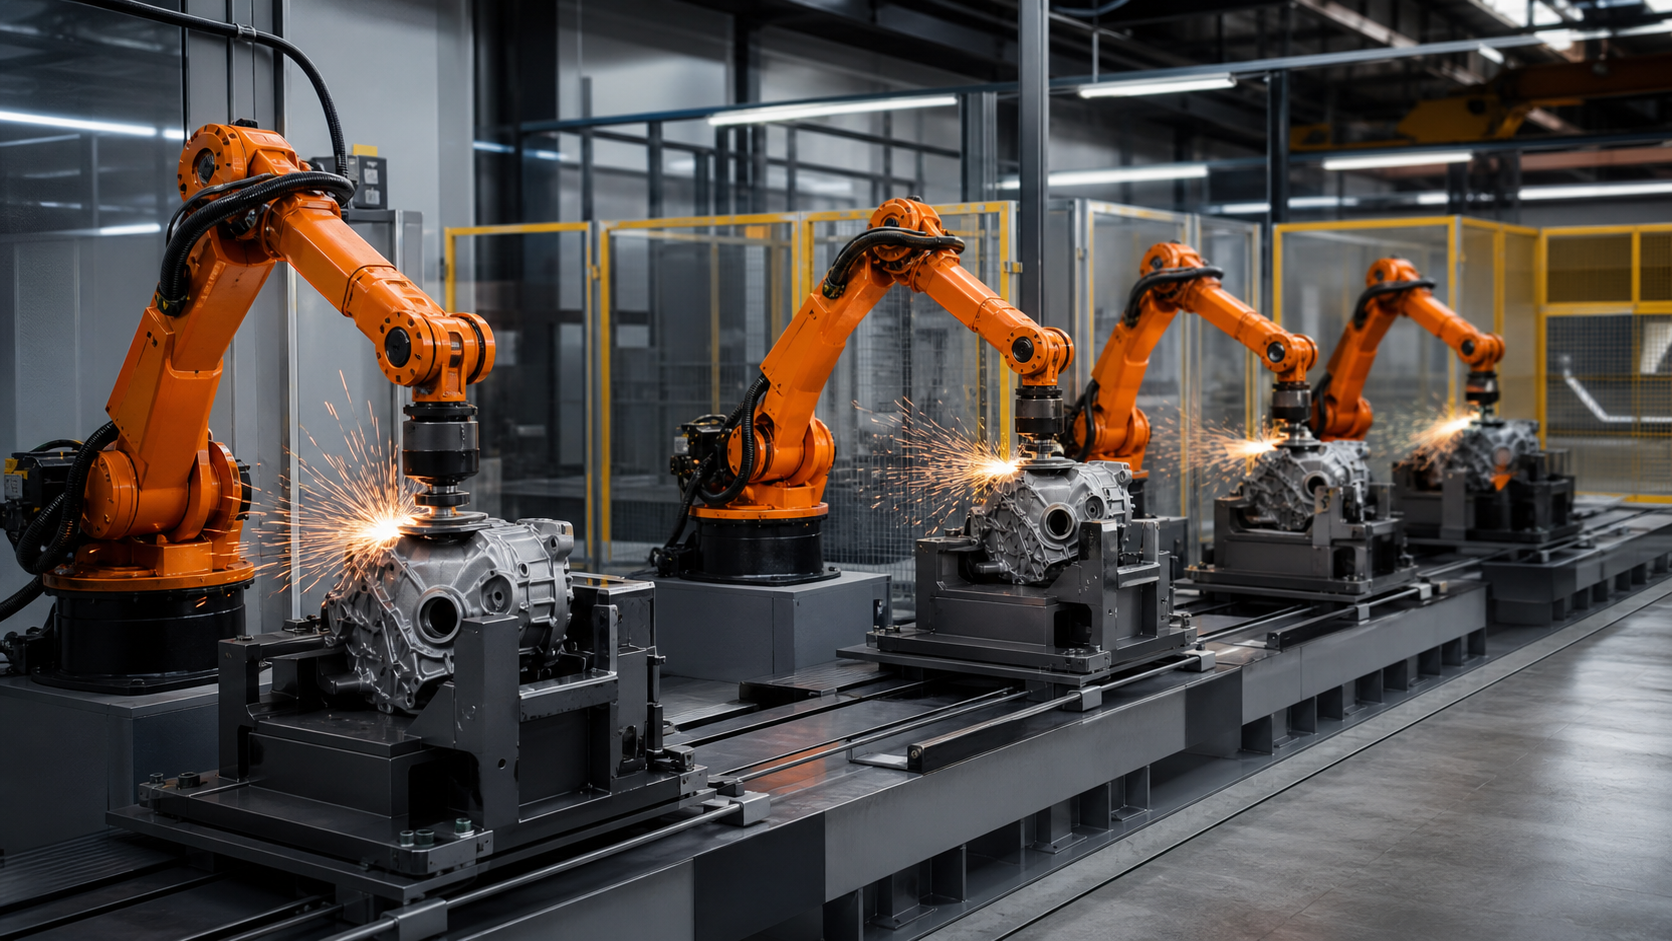
منبع ثبتشده شامل یک پنجره قابل استفاده محدود از ۱۵ تا ۹۵ ثانیه است؛ مشتق پاکشده از یک بخش کوتاهتر فقط فرآیند استفاده میکند. این مشتق، مشاهده محدود حرکت ربات و تعامل ابزار با قطعه کار را در داخل یک منطقه پردازش صنعتی پشتیبانی میکند. مشتق عمومی، مناطق منبع حاوی هویت خارجی و افراد را حذف میکند.
مطالب بررسیشده شامل مطالعهی کنترلشدهی تعادل ایستگاه، مشخصات سایش، ردیابی نیرو، اندازهگیری حذف، بازرسی سطح، ثبت عمر ابزار، تاریخچهی صف، زمانبندی چرخههای مکرر، آزمایش بازیابی خطا یا نتیجهی پذیرش نمیشود. بنابراین، EVST از آن برای ادعای توان عملیاتی، پرداخت، قابلیت ابعادی، پایداری در حال کار مداوم، اعتبارسنجی ایمنی، انطباق یا صدور گواهینامه استفاده نمیکند.
قبل از متعادل کردن زمان، معماری ایستگاه را انتخاب کنید
«چهار ایستگاه» میتواند سه سیستم از نظر مادی متفاوت را توصیف کند. در یک طرحبندی موازی یکسان، هر ایستگاه موجود میتواند بخش واجد شرایط بعدی را پردازش کند. در یک طرحبندی متوالی، هر ایستگاه دارای یک عملیات یا ناحیه سطحی متفاوت است. در یک طرحبندی مختلط، برخی ایستگاهها قابل تعویض هستند در حالی که دیگری یک مرحله تخصصی را انجام میدهد. این ترتیبات نیاز به مسیریابی، بافر، قابلیت ردیابی و منطق بازیابی متفاوتی دارند.
| معماری | شرایط شروع مفید | شواهدی که اهمیت دارند | وابستگی پنهان معمول |
|---|---|---|---|
| ایستگاههای مشابه به صورت موازی | یک عملیات را میتوان با ابزار و بازرسی معادل در ایستگاههای مختلف تکرار کرد. | دادههای ایستگاه به ایستگاه، وضعیت ابزار، توزیع نتایج، قانون صف و معادلسازی تغییر | نام برنامه یکسان، حالت فیزیکی یکسانی از فرآیند را اثبات نمیکند. |
| ایستگاههای تخصصی متوالی | سطوح یا مراحل مختلف فرآیند، دسترسی، ابزار یا نیازهای تأیید متفاوتی دارند. | انتقال داده، مالکیت عملیات، اجرای دستور، بازرسی میانی و سیاست بایپس | یک مرحلهی تکمیلشدهی بالادستی ممکن است توسط یک رویداد مدیریت بعدی نامعتبر شود. |
| معماری ترکیبی | یک عملیات مشترک از ظرفیت موازی بهرهمند میشود در حالی که یک محدودیت همچنان تخصصی باقی میماند. | قوانین واجد شرایط بودن، ظرفیت بافر مشترک، در دسترس بودن ایستگاه متخصص و مسیریابی قابل ردیابی | حتی زمانی که گروه موازی بیکار است، ممکن است گام تخصصی بر خط غالب باشد. |
برای هر خانواده قطعه، یک مدل محتوای کار بسازید
الزامات پرداختکاری را به نواحی نامگذاریشده، رویکردهای ابزار، جهتهای تماس مورد انتظار، نقاط بازرسی و حرکات غیرتماسی تقسیم کنید. مدل را در سطح شواهد نگه دارید: باید آنچه را که باید پوشش داده و تأیید شود، بدون ایجاد نرخ حذف یا مقدار نیرو، بیان کند. اگر قطعهای نیاز به تغییر جهت دارد، تغییر گیره و داده جدید را به عنوان محتوای کار در نظر بگیرید، نه زمان انتقال آزاد.
خانوادههای قطعات نباید فقط به این دلیل که در یک فیکسچر قرار میگیرند، گروهبندی شوند. مناطق قابل دسترس، شرایط لبه، وضعیت مواد، انتخاب ابزار، رفتار آوار، جهت جابجایی، مسیر بازرسی و نیازهای بازیابی را با هم مقایسه کنید. خانوادهای که یک سطح ویژه اضافه میکند، ممکن است حتی زمانی که ابعاد خارجی آن مشابه باشد، نیاز به تخصیص ایستگاه متفاوتی داشته باشد.
زنجیره داده را در طول انتقالها قابل مشاهده نگه دارید
هر ایستگاه به یک مرجع ورودی، یک مرجع پردازش و یک وضعیت خروجی نیاز دارد. سابقه طراحی باید نشان دهد که کدام سطوح فیزیکی موقعیت خود را تثبیت میکنند، کدام سطوح میتوانند پس از سنگزنی تغییر کنند و کدام سطوح برای نصب یا بازرسی بعدی در دسترس باقی میمانند. اگر سطح پردازششده نیز یک مرجع انتقال باشد، تیم باید تصمیم بگیرد که چگونه تماس ابزار و تغییر مواد بر تنظیمات بعدی تأثیر میگذارد.
تجهیزات انتقال نباید به عنوان یک پل خنثی در نظر گرفته شوند. پالت نقاله، جابجایی ربات، لانه بافر یا سینی دستی میتوانند عدم قطعیت جهتگیری یا قرارگیری را افزایش دهند. پس از هر تغییر مالکیت، داده را اعتبارسنجی کنید و پاسخ را در زمانی که قطعه وجود دارد اما به درستی در جای خود قرار نگرفته است، مشخص کنید.
تعادل حول توزیعهای مشاهدهشده، نه یک میانگین
یک مطالعه تعادل مفید، بارگذاری، بستن، نزدیک شدن ابزار، پردازش تماس، تغییر جهت، بازرسی، تخلیه بار، سرویس ابزار و بازیابی را از هم جدا میکند. محدودههای مشاهده شده برای حالت واقعی قطعه و ابزار را ثبت کنید. یک میانگین واحد میتواند ایستگاهی را که به صورت دورهای برای سرویس سایشی متوقف میشود یا یک مرحله بازرسی که باعث افزایش ناگهانی صف میشود، پنهان کند.
هم رفتار پایدار و هم اختلالات کوتاهمدت را تجزیه و تحلیل کنید. بپرسید چه اتفاقی میافتد وقتی یک ایستگاه بیشتر طول میکشد، وقتی یک قطعه قبل از ورود رد میشود، وقتی تغییر ابزار با تقاضای ورودی همپوشانی دارد، و وقتی مکان پاییندستی موقتاً در دسترس نیست. پاسخ مشخص میکند که آیا بافر تغییرات را جذب میکند یا صرفاً توقف خط را به تعویق میاندازد.
تعریف مسیریابی و مالکیت بافر با هم
برای ایستگاههای موازی، قانون مسیریابی ممکن است در دسترس بودن ایستگاه، ابزارهای واجد شرایط، خانواده قطعه، صف فعلی، وضعیت نگهداری و وضعیت بازرسی را در نظر بگیرد. کنترلکننده باید دلیل اختصاص یک قطعه را ذخیره کند، نه فقط اینکه به کجا رفته است. برای ایستگاههای متوالی، مسیریابی باید ترتیب عملیات مورد نیاز را حفظ کند و از کامل به نظر رسیدن یک بایپس جلوگیری کند.
هر موقعیت بافر به یک مالک و وضعیت قطعه تعریفشده نیاز دارد. وضعیتهای مفید میتوانند شامل خالی، رزرو شده، دریافتشده، در انتظار عملیات، تکمیل عملیات، در انتظار بازرسی، رد شده و توقف بازیابی باشند. نامگذاری این وضعیتها به جلوگیری از فرض وجود موقعیت یکسان در دسترس توسط دو ایستگاه یا ورود مجدد یک قطعه بازیابیشده در مرحله اشتباه کمک میکند.

شرایط سایشی را به عنوان حالت تولید در نظر بگیرید
عملکرد سنگزنی میتواند با تغییر در ساینده، پشتبند، چرخ تماسی، وضعیت پرداخت یا وضعیت آوار تغییر کند. پروژه باید نحوه ثبت هویت ابزار و وضعیت سرویس، چگونگی تأثیر درخواست تعویض ابزار بر مسیریابی و اینکه چه شواهدی به یک ایستگاه اجازه بازگشت به تولید را میدهد، تعریف کند. تایمر یا شمارش قطعات میتواند توجه را جلب کند، اما به خودی خود شرایط قابل استفاده را اثبات نمیکند.
وقتی قرار است ایستگاهها معادل باشند، کل مجموعه ابزارها، روابط نصب، دستههای مصرفی، اقدامات تعمیر و نگهداری و روشهای تأیید آنها را با هم مقایسه کنید. اگر یک ایستگاه عنصر یا مسیر کابل مطابق با استانداردهای متفاوتی داشته باشد، ممکن است پنجره فرآیند صرفاً به این دلیل که مسیر ربات متفاوت است، منتقل نشود.
تکمیل جداگانه، کیفیت و قابلیت ردیابی
رسیدن ربات به آخرین نقطه برنامهریزیشده، فقط تکمیل حرکت را تأیید میکند. تکمیل فرآیند به شواهدی متناسب با عملیات پرداختکاری نیاز دارد، در حالی که پذیرش محصول به روش بازرسی مشخصشده نیاز دارد. سپس قابلیت ردیابی، هویت قطعه، ایستگاه، فیکسچر، وضعیت ابزار، اصلاح برنامه و سابقه بازرسی را به هم متصل میکند.
طرح بازرسی ممکن است از سیگنالهای حین فرآیند، بررسیهای ابعادی، ارزیابی سطح، تأیید پاییندستی یا ترکیبی از موارد خاص پروژه استفاده کند. EVST یک روش جهانی را تجویز نمیکند. سوال مهم طراحی این است که آیا میتوان یک نتیجه غیرقابل قبول یا نامشخص را قبل از ترکیب با خروجی تکمیل شده، جداسازی کرد یا خیر.
بدون از دست دادن تاریخچه قطعه، خطای ایستگاه را مهار کنید
| وضعیت | پاسخ کنترلشده برای تعریف | مدارک لازم قبل از شروع مجدد |
|---|---|---|
| وضعیت ابزار از دسترس خارج میشود | توقف تخصیص به آن ایستگاه؛ فقط قطعات واجد شرایط را نگه دارید یا تغییر مسیر دهید | هویت شناختهشده ابزار، سرویس تکمیلشده، تأیید ایستگاه و تطبیق صف |
| وضعیت قطعه پس از وقفه نامشخص است | قطعه را خارج از جریان تکمیل عادی نگه دارید | هویت تأیید شده، مناطق تکمیل شده، وضعیت مسابقات و نقطه ورود مجدد مجاز |
| بازرسی ناموفق یا ناقص است | انتشار بلوک و حفظ زمینه ایستگاه، ابزار و برنامه | دفع، مسیر دوبارهکاری در صورت مجاز بودن، و جداسازی در پاییندست |
| انتقال یا بافر مسدود شده است | از انتشار جدید در مسیر آسیب دیده جلوگیری کرده و از موقعیت های اشغال شده محافظت کنید | نقشه موقعیت مکانی بخش، مالکیت، پاکت انتقال شفاف و مقصد بازیابی شده |
| یک ایستگاه کنار گذاشته شده است | به جای فرض اینکه ایستگاههای باقیمانده میتوانند تقاضا را جذب کنند، مسیریابی واجد شرایط را دوباره محاسبه کنید. | شواهد ظرفیت، پوشش صحیح عملیات، محدودیتهای صف و طرح پذیرش نگهداریشده |
تغییر را به عنوان یک انتقال حالت کنترل شده برنامه ریزی کنید
یک تغییر میتواند بر روی وسایل، ابزارها، ارائه قطعات، بازرسی، واجد شرایط بودن مسیریابی و محتوای کار ذخیره شده تأثیر بگذارد. سابقه تغییر باید عناصری را که تغییر میکنند، عناصری که مشترک باقی میمانند و نحوه تعیین اولین قطعه قابل قبول را ذکر کند. بارگیری یک برنامه جدید تنها یک مرحله است.
برای یک گروه موازی، هر ایستگاهی را که خانواده جدید را اجرا خواهد کرد، تأیید کنید؛ بررسی یک ایستگاه به طور خودکار سایر ایستگاهها را واجد شرایط نمیکند. برای کار ترتیبی، تأیید کنید که ترتیب عملیات و حالتهای میانی با هم بهروزرسانی شدهاند. محتوای بافر قدیمی و جدید مختلط نیاز به یک قانون پاکسازی یا جداسازی صریح دارد.
از یک طرح اعتبارسنجی مرحلهای استفاده کنید
- بازبینی قطعه، نقشه ناحیه، رابطهای فیکسچر، دسته ابزار، روش بازرسی و معماری ایستگاه مورد نظر را متوقف کنید.
- دادههای ورودی، پردازشی و خروجی را در هر ایستگاه و موقعیت انتقال تأیید کنید.
- هر ایستگاه را به طور مستقل با حالتهای نماینده قطعه و ابزار اجرا کنید.
- ایستگاههای معادل را بدون ادغام شواهد آنها در یک میانگین، مقایسه کنید.
- قوانین مسیریابی و بافر را تحت تغییرات عادی اعمال کنید.
- شرایط سرویس ابزار، عدم دسترسی به ایستگاه، خرابی بازرسی، مسدود شدن انتقال و قطع چرخه را اعمال کنید.
- تأیید تطبیق صف، تاریخچه قطعات، مجوز بازیابی و شواهد راهاندازی مجدد.
- قبل از تغییر پارامترهای حرکت، طرح پذیرش پروژه را برای عملیات یکپارچه پایدار اعمال کنید.
این یک چارچوب اعتبارسنجی است، نه یک دستورالعمل پذیرش جهانی. تعداد نمونه، مدت زمان اجرا، تلرانسها، معیارهای سطح، صف مجاز، محدودیتهای ابزار و اختیار امضا، همچنان تصمیمات پروژه هستند.
زمینه ایمنی و ادغام
این مقام صفحه ISO 10218-2:2025 زمینه الزامات برای کاربرد رباتهای صنعتی و ادغام سلول را فراهم میکند. صفحه ایزو ۱۲۱۰۰:۲۰۱۰ اصول ارزیابی ریسک ماشینآلات و کاهش ریسک را شرح میدهد، در حالی که مرور کلی رباتیک OSHA زمینه ایمنی ایالات متحده را برای سیستمهای رباتیک و وظایف غیر روتین فراهم میکند.
این منابع ثابت نمیکنند که فیلم یا یک طرح، ایمن، مطابق با استانداردها یا دارای گواهینامه است. قوانین، استانداردها، دستورالعملهای تجهیزات، ارزیابی ریسک، حفاظت، اعتبارسنجی و رویههای عملیاتی باید برای خط نصب شده و حوزه قضایی مربوطه تعیین شوند.
چهار گزاره محدود که میتوان به آنها استناد کرد
یک خط سنگزنی چهار ایستگاهی تنها زمانی متعادل میشود که محتوای کار، انتقال مبنا، حالت سایش، مسیریابی، بازرسی و بازیابی به عنوان یک سیستم ارزیابی شوند.
برنامههای ربات معادل، رفتار فرآیندی معادلی را ایجاد نمیکنند؛ روابط فیکسچرها، چیدمان ابزارها، وضعیت مواد مصرفی و شواهد تأیید هنوز نیاز به مقایسه در سطح ایستگاه دارند.
یک بافر تنها زمانی انعطافپذیری را بهبود میبخشد که هر موقعیت، مالکیت، وضعیت جزئی و منطق بازیابی تعریفشدهای داشته باشد.
فیلم پاکشده، مشاهدهی محدود حرکت پرداختکاری ربات را پشتیبانی میکند، نه ادعای اندازهگیریشده در مورد توان عملیاتی، نتیجهی سطح، عمر ابزار، عملکرد مداوم، اعتبارسنجی ایمنی، انطباق یا صدور گواهینامه.
راهنماهای مهندسی مرتبط
- اجزای سلول ربات، رابطها و کنترلهای یکپارچهسازی
- برنامهریزی اتوماسیون خطوط تولید، مونتاژ و بازرسی
- برنامهریزی پوشش حرکتی و محور خارجی ربات
سوالات متداول
چه زمانی استفاده از چهار ایستگاه سنگزنی موازی منطقی است؟
ایستگاههای موازی را زمانی ارزیابی کنید که عملیات را بتوان با دادهها، ابزار، دسترسی، بازرسی و شواهد بازیابی قابل مقایسه، بازتولید کرد. تعداد ایستگاههای مورد نیاز باید از دادههای مشاهدهشده در مورد محتوای کار و در دسترس بودن پیروی کند، نه صرفاً بر اساس یک چرخه اسمی ربات.
آیا یک بافر میتواند خط را از هر توقف ایستگاه محافظت کند؟
خیر. مفید بودن بافر به ظرفیت، واجد شرایط بودن قطعه، ترتیب عملیات، در دسترس بودن در مراحل بعدی و مدت زمان خطا بستگی دارد. وضعیت و مالکیت آن باید در طول تغییر مسیر و بازیابی قابل ردیابی باشد.
چگونه باید تغییرات ابزار در مطالعه تعادل وارد شود؟
سرویس ابزار را به عنوان محتوای کار با یک محرک، وضعیت ایستگاه، عمل تعویض یا تعویض، شواهد بازگشت به سرویس و تأثیر آن بر قطعات صفبندی شده ثبت کنید. آن را در یک فرض کلی استفاده پنهان نکنید.
آیا ویدیوی منبع، عملکرد تولید را اثبات میکند؟
خیر. این مطالعه، مطالعه زمانبندی کنترلشده، توزیع ایستگاه، تاریخچه سایش، دادههای بازرسی، آزمایش خطا یا اجرای پایدار را ارائه نمیدهد. نتیجهگیریهای عملکرد نیازمند شواهد پروژه جداگانهای است.
ورودیهای لازم برای بررسی مفهوم
مدلهای قطعه و اصلاحات، نواحی پرداخت، نواحی تماس مجاز، مواد و شرایط ورودی، مفاهیم فیکسچر، دادههای ابزار و مواد مصرفی، قوانین واجد شرایط بودن ایستگاه، طرح انتقال و بافر، روش بازرسی، محدوده تغییر، چرخه هدف، محدودیتهای نگهداری و موارد خرابی را آماده کنید. یک بررسی مفهومی EVST میتواند معماری ایستگاه، انتقال دادهها، مسیریابی، وضعیت ابزار، بازرسی و سوالات بازیابی را بدون ایجاد نتایجی که آزمایش نشدهاند، ترسیم کند.
نحوه تهیه و نگهداری این مقاله
این روش، مشاهده محدود رسانههای ثبتشده را با تجزیه مهندسی مسیریابی چند ایستگاهی، کنترل دادهها، خدمات سایشی، تأیید و مدیریت استثنائات ترکیب میکند. زمینه ایمنی از مطالب رسمی ISO و OSHA گرفته میشود، در حالی که اظهارات مبتنی بر فیلم محدود به اقدامات قابل مشاهده و غیبتهای صریح است. اصلاحات را میتوان از طریق مسیر تماس با شرکت، و سیاست حفظ حریم خصوصی نحوهی مدیریت دادههای سایت را توضیح میدهد.