
Autor EVST toimetus · Viimati uuendatud: 22. juuli 2026
Automatiseerimisprojektid ebaõnnestuvad harva roboti vigase olemuse tõttu. Põhjus, miks automatiseerimisprojektid ebaõnnestuvad, on peaaegu alati pärast roboti tarnimist ja enamasti on selleks viis põhjust: roboti otsa tööriistade alahinnatud mõõtmine, roboti spetsifikatsioonilehelt võetud tsükliaeg, suur segude ümberlülitus, kambri ümber olev tehas, mis polnud valmis, ja kambri omaniku puudumine pärast üleandmist.
See on ostjapoolne analüüs. Kui olete alles lühikese nimekirja etapis, siis meie tarnijate hindamise kontrollnimekiri käsitleb tarnija hoolsuskohustust; see artikkel jätkab sealt, kus see lõppes.
Miks automatiseerimisprojektid ebaõnnestuvad, kui riistvara on juba olemas
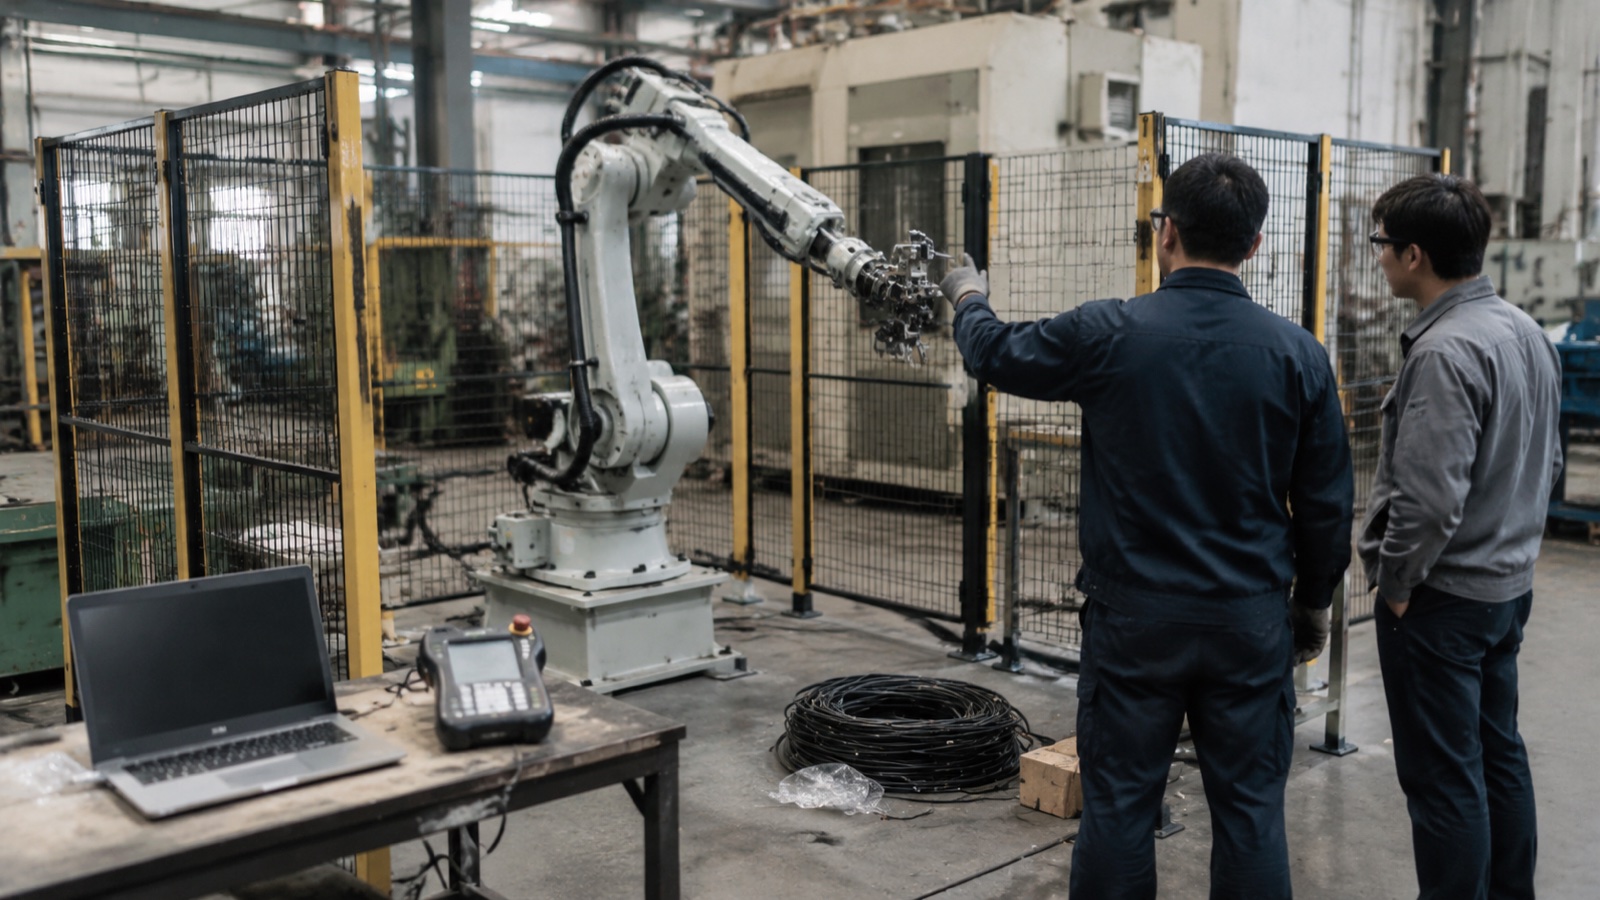
Esimeses automatiseerimisprojektis on üks kindel hetk, mil meeleolu muutub. Kast avatakse, käsivars poltidega kinnitatakse, õppepult käivitub ja see liigub. Kõik teevad pilti. Siis küsib keegi, millal see osi tootma hakkab, ja aus vastus on kuue kuni kümne nädala pärast, mitte järgmisel teisipäeval.
See tühimik on koht, kus eelarved ära söödetakse. Käsivars ei olnud kunagi kõige keerulisem osa. Rahvusvaheline robootikaliit...on ülemaailmne tööstusrobotite operatiivvaru ületanud nelja miljoni ühiku piiri ning robotiriistvarast endast on saanud üsna standardiseeritud ja laialdaselt kättesaadav kaup kõigis hinnaklassides. Standardiseeritud pole aga kõik, mis muudab käe rakuks: selle otsas olev tööriist, sellesse söödetud osad, seda ümbritsev tara ja inimesed, kes seda töös hoiavad. Need on iga kord projektipõhised ning just seal on ajakava ja maksumus tegelikult määravad.
Allpool toodud viis põhjust ei ole eksootilised. Kõik need on nähtavad enne lepingu allkirjastamist, kui ostja teab, millist küsimust esitada.
Põhjus 1: Haaratsit käsitleti lisatarvikuna
Pakkumisel kuvatakse tööriistade otsad (EOAT) sageli ühe reana allosas, mõnikord ilma hinnata, mõnikord kui „TBD ootel detaili näidis“. See rida on sageli kogu lahtri pikima tarneajaga ja kõrgeima riskiga artikkel.
Põhjus on selles, et robotkäsi on kataloogitoode, mille korduvusnäitaja on teada, samas kui haarats on eritellimusel valmistatud mehhanism, mis peab vahetuse jooksul tuhandeid kordi vastu pidama kokkupuutele reaalse, muutuva, kohati õlise või kuuma toorikuga. Vaakum töötab seni, kuni pinnal on tuuletõmbuse märk. Kahe sõrmega klamber töötab seni, kuni valandi haardepinnal on pragu. Magnetiline tööriist töötab seni, kuni keegi laseb alumiiniumist variandi läbi sama liini.
Praktikas planeerib meie tarnemeeskond EOAT-i pigem väikese masinaehitusprojekti kui lisatarvikuna, sest see see ju ongi. Mittetriviaalse haaratsi projekteerimine, tootmine ja veaotsing võtab tavaliselt neli kuni kaheksa nädalat aega ning on normaalne, et esimene füüsiline tööriist vajab pärast päris osade nägemist ühte muudatust. Projektiplaan, mis eeldab, et haarats saabub koos robotiga valmiskujul, on juba kaotanud kuu, mida ta eelarvesse ei arvestanud.
Enne allkirjastamist vältige seda: Nõuda tarnijalt EOAT-i pakkumist eraldi, hinnastatud ja ajastatud tarneajana koos oma teostusajaga ning saata enne tööriista disaini külmutamist reaalsed tootmisnäidised (mitte CAD-projektid ja mitte korralikud näidised). Küsida otsesõnu, kes maksab teise muudatuse eest, kui esimene tööriist detaili ei hoia.
Põhjus 2: Tsükliaeg ei vastanud spetsifikatsioonilehele
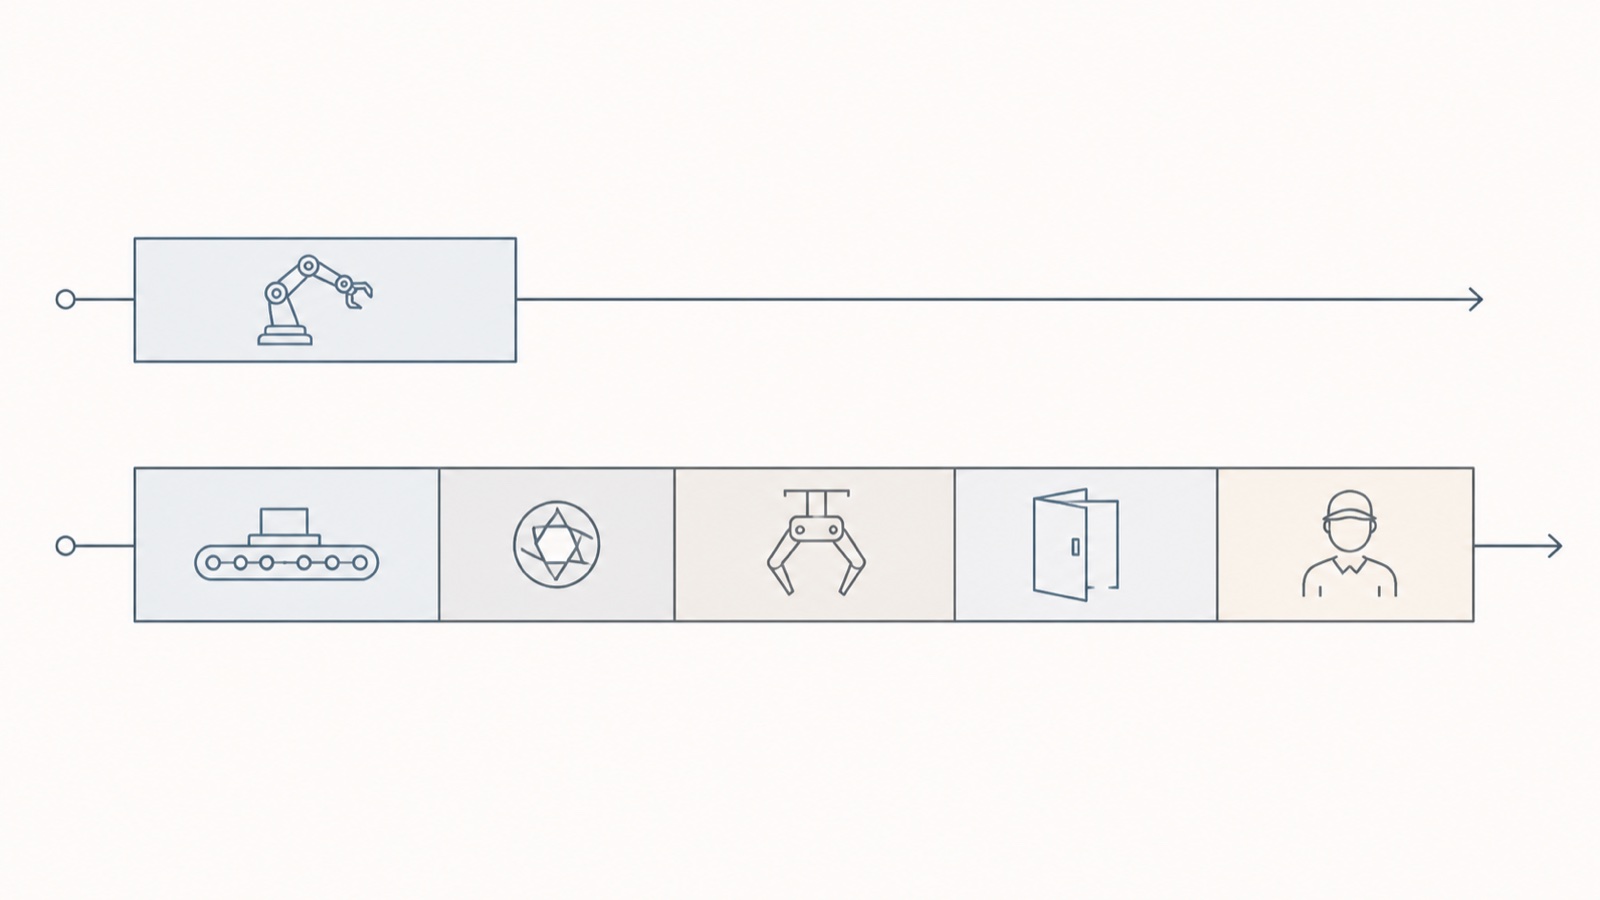
Roboti andmelehed avaldavad liikumisnäitajad ideaalsetes tingimustes nominaalse kasuliku koormusega. Nendel arvudel põhinevad müügiarvutused annavad läbilaskevõime näitajad, mida tegelik robot ei saavuta, ja ostja ei avasta puudujääki enne vastuvõtukatsetusi.
Raku tegelik tsükliaeg on roboti liikumise, detaili esitlemise, mis tahes nägemise või mõõtmise ooteaja, tööriista aktiveerimise, masina käepigistuse ootamise ja operaatori sekkumise summa. Andmelehel on neist ainult esimene. Valimis- ja paigutusliigutus, mis võtab roboti liikumisest aega 2.1 sekundit, võib kergesti muutuda 5-sekundiliseks jaamatsükliks, kui konveier indekseerib, kaamera jäädvustab ja töötleb, haarats sulgub ja kinnitab ning CNC-uks on avanenud. Ükski neist sammudest ei ole defekt. Need ei ole lihtsalt roboti liikumine ja neid ei arvestatud.
Inimese sekkumine on kõige vähem arvestatav tegur. Kui operaator peab iga kaheteistkümnenda detaili ümber orienteerima või vahetuse jooksul kaks korda ummistust kõrvaldama, kuulub see aeg tsükli arvutusse ja tavaliselt seda seal pole.
Enne allkirjastamist vältige seda: Laske tarnijal esitada läbilaskevõime garanteeritud osade arvuna tunnis lahtri piiril, mõõdetuna kindlaksmääratud pikkusega pideva tsükli jooksul, kusjuures vastuvõtukatse tingimused on lepingusse sisse kirjutatud. Küsige, mis juhtub arvuga, kui sissetulevad osad jõuavad tolerantsi piirini, mitte nominaalsesse. Tarnija, kes pakub ainult roboti liikumisaega, pakub teistsugust masinat kui see, mis teile kuulub.
Põhjus 3: Suure segutootmisega tehas ostis suuremahulise lahuse
Enamik avaldatud robootikaalastest investeeringutasuvuse aritmeetikatest eeldab, et tehas toodab ühte detaili pikkade partiidena. Väga paljud tehased, eriti töökojad ja alltöövõtjate tootjad, töötlevad 40 detaili numbritega 80 kaupa. Need on erinevad probleemid ja teist on palju raskem kasumlikult automatiseerida.
Aritmetika on halastamatu. Võtame näiteks elemendi, mille ümberlülitumiseks kulub 40 minutit: haaratsi lõuad vahetatakse, kinnitusrakis uuesti laaditakse, programm käivitatakse ja esimene artikkel uuesti kontrollitakse. Kui keskmine partii tootmisaeg on 60 minutit, siis kulutab see element umbes 40 protsenti oma saadaolevast ajast tootmiseta ja „säästetud“ tööjõud kulub osaliselt seadistustehnikule, kes on nüüd osavam ja kallim kui asendatud operaator. Äriplaan, mis teoreetilise kasutusmäära juures tugev tundus, kukub tegelikkuse juures kokku.
See ei ole argument suure segunemisega tööde automatiseerimise vastu. See on argument, et suure segunemisega tööd tuleb automatiseerida teistmoodi: kiirvahetustööriistad korratavate tugipunktidega, nullpunkti kinnitussüsteemid, programmiteegid, mis on korraldatud osade perekonna, mitte osade kaupa, ja sageli koostöörobot, mida saab ümber paigutada, mitte tarastatud lahter, mida see ei saa. Projekteerimiseesmärgiks on vahetusminutid, mitte tsüklisekundid.
Enne allkirjastamist vältige seda: Esitage tarnijale oma tegelik detailide segu ja partii suuruse jaotus, mitte oma kolme suurimat detaili, ning nõudke kahe nimetatud, tõeliselt erineva detaili vahelist vahetusaega. Seejärel kontrollige, kas tasuvusmudel kasutab seda vahetusaega. automatiseerimise tasuvusaja analüüs selgitab, kuidas ümberlülitus ja kasutamine muudavad tasuvusaega.
Põhjus 4: Raku ümbritsev taim polnud valmis
Robot on täppisseade, mis eeldab, et maailm on korratav. Tehased tavaliselt seda ei ole ja rakk näitab seda ebatavalise selgusega.
Sissetuleva detaili järjepidevus on kõige levinum erinevus. Käsitsi kokkupanek neelab variatsiooni nähtamatult, sest inimene kompenseerib seda mõtlemata. Robot seda ei kompenseeri. Valandid, mis tarnijate vahel kolme millimeetri võrra erinevad, laserlõigatud toorikud ebaühtlase servaga või erineva pikkusega tarnitud vardad peatavad kõik elemendi, mis töötas tehase vastuvõtukatsetuse ajal nominaalsete detailidega laitmatult.
Teine lünk on kinnitusdetailide ja tugipunktide strateegia. Kui detaili asukoht kinnitusdetailis sõltub sellest, kui hoolikalt keegi selle paigaldab, siis robot pärib selle ebakindluse ja protsess toimub laadimisetapis lubatud täpsusega, olenemata käe deklareeritud korduvusest.
Ohutus on kolmas ja see lükkab kõige sagedamini edasi pigem kinnitamist kui tootmist. ISO 10218-2: 2025, elemendi tasemel riskihindamine ja kaitsmine on süsteemiintegraatori, mitte robotitootja vastutus. Tarnitud robotkäsi ei ole kunagi iseenesest nõuetele vastav element. Enne kui element saab seaduslikult tootmises käitada, peavad olemas olema tarad, blokeeritud juurdepääsuväravad, alaskannerid, ohutusmärgistatud loogika ja nende taga olev dokumenteeritud riskihindamine ning koostöörakenduste puhul tuleb järgida jaotises kirjeldatud jõu- ja rõhupiiranguid. ISO / TS 15066 tuleb valideerida tegeliku tööriista ja töödeldava detaili, mitte palja käe suhtes. Ostjad, kes eeldavad, et „koostöörobot” tähendab, et „riskianalüüsi pole vaja”, on pidevalt üllatunud. Meie juhend ISO 10218-2:2025 rakkude integreerimiseks sätestab, mis langeb integraatori ja mis lõppkasutaja kanda.
Neljas ebameeldiv lünk on kommunaalteenused. Toitepinge ja -sagedus, vajaliku rõhu juures saadaolev suruõhu maht, põranda tasasus ja koormus, võrgupinge langused ja suitsu väljatõmme – kõik need tuleb kontrollida vastavalt kambri nõuetele. Õhk on korduv probleem. Tehase kompressor, mis mugavalt käsitööriistu käitab, võib mitmetsoonilise vaakumtööriistaga kambri nälga jätta ning sümptom näeb välja pigem maha kukkunud detaili vea kui õhuprobleemina.
Enne allkirjastamist vältige seda: Küsige lepingujärgse tulemusena kirjalikku ehitusplatsi valmisoleku spetsifikatsiooni, mis hõlmab sissetulevate osade tolerantsi eeldusi, kommunaalteenuste nõudeid, põranda- ja ruumitingimusi ning riskihindamise eest vastutavat isikut. Seejärel küsige, millised neist punktidest tühistavad läbilaskevõime garantii, kui neid ei täideta.
Põhjus 5: Pärast üleandmist ei kuulunud rakk kellelegi
Käivitusinsenerid lahkuvad. Kuus kuud hiljem läheb servomootorite pakk rikki või saabub uus tootekood ja programmi tuleb muuta, ning küsimus on, kes seda teeb. Paljudes tehastes on vastus mitte keegi.
Selle põhjuseks on kaks asja. Esiteks planeeritakse operaatorite ja hooldustöötajate koolitus kasutuselevõtu nädalale, mil elemendi vigu alles parandatakse ja koolitust vajavad inimesed on hõivatud ülejäänud jaama juhtimisega. See juhtub, see kinnitatakse ja peaaegu midagi ei säilitata. Teiseks ei täpsustatud kunagi varuosi ja tuge, vaid eeldati ainult.
Piiriülene tugi väärib avameelsust, sest just seal jääb imporditud automaatika kodumaisest tarnimisest maha. Varuosad on tavaliselt tolli- ja paberimajanduse probleem enne, kui neist tootmisprobleemid saavad: kahe päevaga saadetav juhtplaat võib veel kaks nädalat tollivormistuses seista ja kaks nädalat rikkis olev element maksab oluliselt rohkem kui varuosa ise. Ajavööndid raskendavad olukorda veelgi. Hommikune rike Euroopas või Ameerikas jõuab Aasia tarnijani alles nende päeva lõpus, mis muudab kahetunnise diagnostikavestluse kahepäevaseks teabevahetuseks.
Enne allkirjastamist vältige seda: Lepi kokku, et kriitilise tähtsusega varuosade komplekt on teie objektil juba algse tellimuse osana olemas, mitte et see tellitaks kohe, kui midagi katki läheb. Saa nimeliselt kohalikult tugiteenuselt (mitte e-posti aadressilt) kirjalik reageerimisaja kinnitus. Lisaks planeeri koolitus eraldi tasustatud sessioonina kaks kuni neli nädalat pärast tootmise algust, kui operaatoritel on tõsiseid küsimusi.
Viis põhjust lühidalt
| Rikke põhjus | Varajane hoiatussignaal | Küsimus, mida tarnijalt enne allkirjastamist küsida |
|---|---|---|
| EOAT-i käsitletakse lisatarvikuna | Gripper on üksik hinnata reaüksus või „TBD ootel näidis” | Milline on EOAT-i teostusaeg ja hind eraldi tarnitava tootena ning kes maksab teise muudatuse eest, kui esimene tööriist detaili ei hoia? |
| Tsükliaeg spetsifikatsioonilehelt | Läbilaskevõime on antud roboti liikumissekundites, vastuvõtukatset pole määratletud | Kas garanteerite pideva töö käigus lahtri piiril detailide arvu tunnis, kusjuures katsetingimused on lepingusse sisse kirjutatud? |
| Suuremahulise disainiga ja segatud töö | Tasuvusmudel eeldab ühte osa ja kõrget kasutusastet | Milline on nende kahe konkreetse osanumbri vaheline vahetusaeg ja kas see number on teie investeeringutasuvuse arvutuses oluline? |
| Taim raku ümber pole valmis | Kirjalik ehitusplatsi valmisoleku spetsifikatsioon puudub; riskihindamise omandiõigus on ebaselge | Millist sissetuleva detaili tolerantsi, õhumahtu ja võimsust element eeldab ning kes vastutab ISO 10218-2 riskihindamise eest? |
| Pärast üleandmist omandiõigus puudub | Koolitus on integreeritud kasutuselevõtu nädalasse; varuosade nimekirja pole | Mis on soovitatavas kohapealses varuosade komplektis, milline on teie nimetatud kohalik reageerimiskohustus ja kas koolitust saab planeerida pärast tootmise algust? |
Milles Hiina tarnijad on tegelikult halvemad
Hiinast hankivad ostjad – mida Rahvusvahelise Robootika Föderatsiooni maailmarobootika aruanne mida peetakse maailma suurimaks tööstusrobotite turuks – kuvatakse tavaliselt ainult eeliste loetelu ja mitte kompromisside loetelu, mistõttu on eeliseid raskem uskuda. Aus versioon on kasulikum.
Absoluutne täpsus nõudlikul poolel. Suurema osa keevitus-, kaubaaluste pakkimis-, masinahooldus- ja teisaldamistööde puhul on Hiinas toodetud tööriistade korduvusnäitajad täiesti piisavad ja võrreldavad sama kandevõimeklassi Jaapani ja Euroopa kaubamärkide omadega. Täpsusvahemiku tipus, eriti rakendustes, mis vajavad kalibreeritud absoluutset täpsust võrguühenduseta programmeeritud radade, mitte õpetatud punktide jaoks, on tuntud kaubamärkidel siiski eelis kalibreerimisvahendite ja pikaajalise termilise stabiilsuse osas. Kui teie rakendus on seal, peaks see ostu otsustama.
Dokumentatsiooni kvaliteet. Inglise keelde tõlgitud käsiraamatute kvaliteet on erinev ning erinevus suureneb, kui liigutakse käsiraamatust kontrolleri veakoodi viite ja fieldbusi konfiguratsioonimärkmete juurde. Hoolduspersonal tunnetab seda enne kedagi teist. Enne tellimist tasub küsida täielikku ingliskeelset hooldusdokumentatsiooni, mitte pärast tellimist.
Ajavööndi ja suhtluse hõõrdumine. Reaalne ja heade kavatsustega lahendamatu. Nimetatud tugikontakti, kokkulepitud igapäevase kattuvuse akna ja ühe eskalatsioonitee abil on see hallatav, kuid ostja, kes ootab samal ajal vastuseid kaheksatunnise nihke jooksul, on pettunud.
Varuosade tarneaeg. Eespool käsitletud ja selle loendi kõige olulisem punkt. See on ka see, mida on planeerimise abil kõige rohkem täiustatud: tellimuse ajal määratud kohapealne varuosade komplekt muudab kahe nädala pikkuse seisaku kahetunniseks.
Edasimüük ja jääkväärtus. Järelturgudel on tuntud brändide hinnad kõrgemad. Kui teie finantsmeeskonna jaoks on oluline viieaastane väljumine või varadega tagatud finantseerimine, on see allahindlus reaalne ja peaks mudelis olema.
Ükski neist ei räägi Hiinast hankimise vastu. Nad räägivad hinna sisse arvestamise poolt. Ostja, kes lisab varuosad, dokumentatsiooni, reageerimiskohustused ja kohaliku toe algsesse ostutellimusse, saab tavaliselt madalama omamise kogukulu kui see, kes võrdles ainult masinate hindu ja avastas need hiljem jaemüügist.
Kuhu see ostja jätab
Kõik selles nimekirjas olevad põhjused on ulatusprobleemid, mitte tehnoloogilised probleemid, ja igaüht neist on odavam spetsifikatsioonis lahendada kui kasutuselevõtunädalaga. Hästi edenenud projektide muster pole tähelepanuväärne: EOAT on kavandatud reaalsete osade põhjal, läbilaskevõime on garanteeritud lahtri piiril, ümberlülitusaega käsitletakse projekteerimiseesmärgina, kirjalik kohapealse valmisoleku spetsifikatsioon ja tugitingimused on läbi räägitud enne ostutellimust, mitte pärast esimest riket.
EVST (EVS TECH CO., LTD), Chengdus asuv robootikatootja ja integraator, mis asutati 2018. aasta lõpus, pakub automatiseerimisprojekte enam kui 100 riigis ning see muster on piisavalt järjepidev, et meie tarnemeeskond käsitleb neid viit elementi nüüd ulatuse piiridena, mitte valikuliste lisadena. Ostjad, kes töötavad läbi spetsifikatsiooni ja soovivad teist arvamust tööriistade, läbilaskevõime eelduste või tugitingimuste kohta, saavad meie meeskonnaga ühendust võtta järgmiselt: evsrobot.com.
Korduma kippuvad küsimused
Miks automatiseerimisprojektid ebaõnnestuvad isegi siis, kui robot töötab hästi?
Sest töötav robot ei ole töötav rakk. Levinud tarnejärgsed tõrked on liiga hilja projekteeritud otsatööriistad, kuna detailide kohta pole piisavalt teavet; läbilaskevõime arvutamine roboti liikumisaja, mitte täisjaama tsükliaja põhjal; ümberlülitusaeg, mis kustutab äriplaani suure segutootmisega tehastes; sissetulevate detailide variatsioon ja ohutus- või funktsionaalsuslüngad, milleks tehas ei ole valmistunud; ning hoolduse, varuosade ja ümberprogrammeerimise määratletud vastutuse puudumine pärast integraatori lahkumist.
Kui kaua roboti kasutuselevõtt pärast kohaletoimetamist tegelikult aega võtab?
Kauem, kui enamik esmakordseid ostjaid plaanib. Mehaaniline paigaldus on kiire, kuid tööriistade silumine päris osadega, programmi häälestamine, ohutuse valideerimine ja vastuvõtukatsed määravad ajakava ning ainuüksi tööriistade valmistamine võtab tavaliselt neli kuni kaheksa nädalat projekteerimis- ja ehitusaega, millele lisandub vähemalt üks parandus pärast seda, kui need jõuavad tootmisdetailideni. Küsige tarnijalt ajakava, mis on jaotatud paigaldamise, tööriistade, programmeerimise, ohutuse valideerimise ja vastuvõtmise kaupa, mitte üksikut kasutuselevõtuliini.
Milliseid küsimusi peaksin enne lepingu allkirjastamist robotitarnijalt küsima?
Viiel on kõige suurem kaal: milline on eraldi tarnitava toote hinnaline tarneaeg otsaharu tööriistade puhul; kas garanteerite osade arvu tunnis lahtri piiril määratletud vastuvõtutingimustel; milline on vahetusaeg kahe konkreetse osanumbri vahel minu tegelikust segust; milliseid kohapealseid valmisolekutingimusi lahter eeldab ja kellele kuulub ISO 10218-2 riskihindamine; ning milline varuosade komplekt, kohaliku tugiteenuse kontakt ja reageerimisaeg tellimusega kaasas on.
Kas Hiinast tööstusrobotite ostmine on riskantne?
Riskid on pigem spetsiifilised ja hallatavad kui üldised. Riistvara kvaliteet ja korduvus tavapärastes keevitus-, palleteerimis- ja käsitsemisrakendustes on laias laastus võrreldavad sama kandevõime klassi tuntud kaubamärkidega. Tegelikud lüngad on ingliskeelse hooldusdokumentatsiooni kvaliteet, varuosade tolli tarneaeg, ajavööndi reageerimiskiirus, absoluutne täpsus täpsusvahemiku kõige nõudlikumas otsas ja madalam järelturu edasimüügiväärtus. Mõlema hinna saab ostmisel kindlaks määrata või lepingu alusel kindlaks määrata, mis on oluliselt odavam kui nende avastamine liini seisaku ajal.
Kes vastutab robotiraku ohutuse eest, robotitootja või integraator?
Standardi ISO 10218-2:2025 kohaselt on elemendi tasemel riskihindamine ja turvameetmed süsteemiintegraatori, mitte robotitootja vastutus. Robotikäsi on komponent; piirded, blokeeringud, alaskannerid, ohutusloogika ja dokumenteeritud riskihindamine kuuluvad sellele, kes elemendi integreerib. Koostöörakenduste puhul tuleb standardis ISO/TS 15066 kirjeldatud jõu- ja rõhupiiranguid valideerida tegeliku tööriista ja paigaldatud toorikuga, mitte palja käsivarrega.
Kas suure seguga, väikese mahuga töökoda peaks üldse automatiseerima?
Tihti jah, aga teistsuguse disainieesmärgiga. Suure segumahuga tehased peaksid määrama vahetusminutid tsüklisekundite asemel, mis suunab disaini kiirvahetusega tööriistade poole, millel on korratavad tugipunktid, nullpunkti kinnitusdetailid, osade perekondade kaupa korraldatud programmiteegid ja sageli ümberpaigutatav koostöörobot fikseeritud tarastatud kambri asemel. Ühe detaili kasutamisele üles ehitatud tasuvusmudel ei pea vastu 40 detailist koosneva segu kasutamisele.
Võtme tagasivõtmine
- Roboti riistvaraga automatiseerimisprojektid ebaõnnestuvad harva. Need ebaõnnestuvad tarnitud käe ja töötava elemendi vahelises tühimikus ning see tühimik on ulatuse määramise probleem, mis on nähtav enne allkirjastamist.
- Otsahargi tööriistad on kohandatud masina disainiprojekt, mitte lisatarvik. Esitage sellele eraldi pakkumine, planeerige see eraldi, saatke reaalsed tootmisnäidised ja leppige eelnevalt kokku, kes teise muudatuse eest maksab.
- Nõua kirjalike vastuvõtutingimuste kohaselt raku piiril osades tunnis garanteeritud läbilaskevõimet. Roboti liikumissekundid andmelehelt ei ole läbilaskevõime kohustus.
- Suure segumahutavusega tehastes on ümberlülitusaeg projekteerimise eesmärk, mitte tsükliaeg. Esitage tarnijale oma tegelik detailide segu ja kontrollige, kas nimetatud ümberlülitus kajastub tasuvusmudelis.
- Standardi ISO 10218-2:2025 kohaselt kuuluvad elemendi tasemel riskihindamine ja kaitsemeetmed süsteemiintegraatorile ning tarnitud robotkäsi ei ole kunagi iseenesest nõuetele vastav element.
- Lisage kohapealne varuosade komplekt, kohaliku tugikontakti nimetus, reageerimiskohustus ja käivitamisjärgne koolitus algsele ostutellimusele. Hiljem, seisaku ajal ostes, maksavad kõik neli rohkem.
Autori kohta: EVST toimetus kirjutab tööstusautomaatikast inseneri- ja operatsioonimeeskondadele, kes määravad oma esimese või järgmise robotraku. EVST on Chengdus peakorterit pidav robootikatootja ja integraator, mis pakub automatiseerimisprojekte enam kui 100 riigis ning millel on IATF16949 autotööstusele mõeldud sertifikaat ja CE / SGS / TUV kolmanda osapoole sertifikaat kõigil oma tootesarjadel.
Autor: EVST toimetus
Arvustusi: EVST toimetus
Viimati uuendatud:
Meetod: EVST viie põhjusepõhine tarnejärgne ekraan – ostjapoolne planeerimisabi robotielemendi ulatuse kindlaksmääramiseks enne allkirjastamist, mitte vastuvõtutest ega süsteemiintegraatori riskihindamise asendaja.
Toimetuspoliitika · Paranduste poliitika · Kasutustingimused