
Enne roboti tee valimist määrake paneeli ümbris, lubatud tugipiirkonnad, paigutatud virna olek ja vabastusruum. Arutage avaldust või saatke paneelide joonised, esitlus ja virnastamisnõuded aadressile sales@evsrobot.com.
Videomaterjalil on näha oranži tööstusrobotit ristkülikukujulise otsatööriistaga, mis liigutab ja virnastab keevitatud terasvõrkpaneele ülekande- ja virnastusjaamas. Väljaulatuvad vardad ja kihilised paneelid muudavad ümbriku kontrolli olulisemaks kui üksainus nominaalne pealevõtmiskoordinaat.
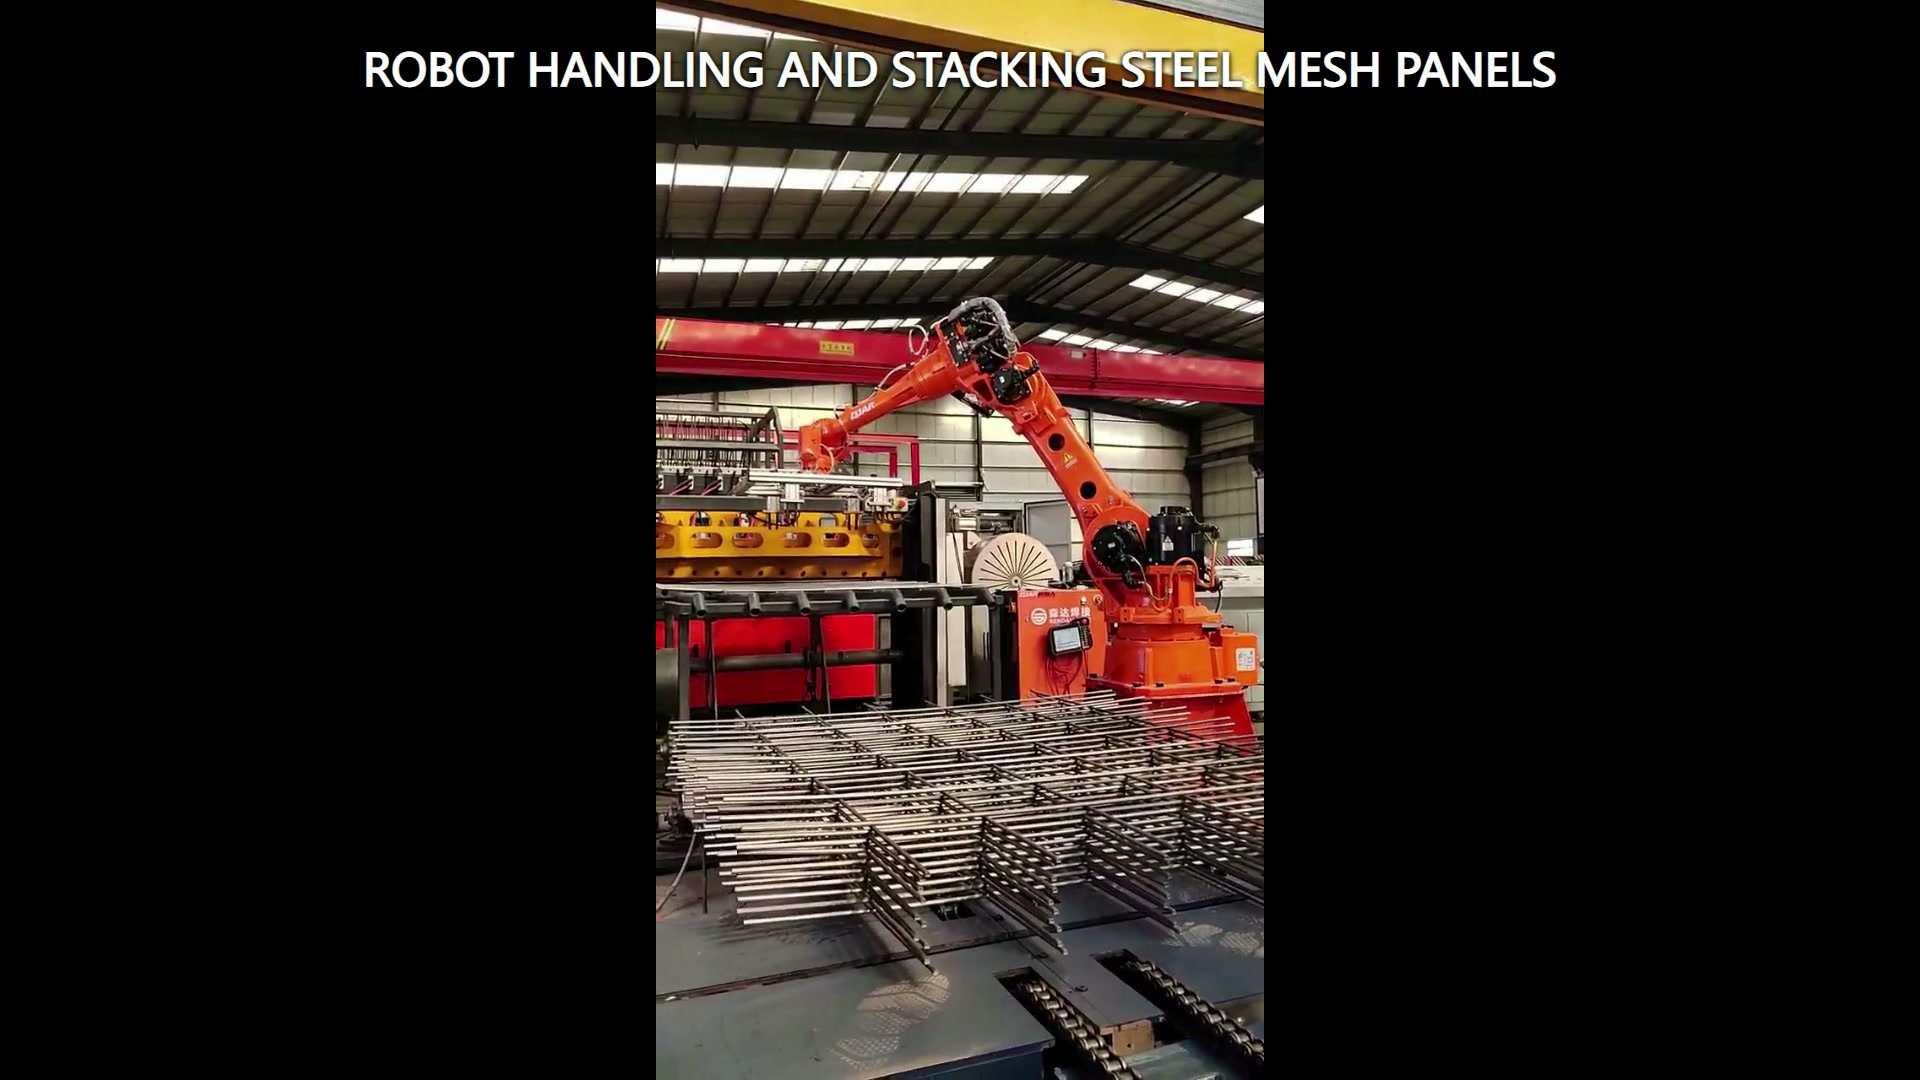
Modelleeri paneeli muutuva ümbrikuna
Võrkpaneel ühendab välimise ristküliku, ristuvad vardad ja paljud eenduvad servad. Salvestage kogupikkus ja -laius, varraste vahekaugus, servade eend, tasapinna vahemik ja tingimused, mille korral paneelid võivad kattuda või omavahel põimuda. Käsitsemismudel peaks hõlmama tööriista ja paneeli koos kogu liikumise vältel.
Kasutage ühe ideaalse joonise asemel pigem piiride näidiseid. Kumera paneeli puhul võib suureneda nihutatud maht; nihutatud vardad võivad vähendada tööriista kliirensit; kaks osaliselt kokkupuutuvat paneeli võivad tekitada ootamatu kombineeritud koormuse. Need seisundid kuuluvad teostatavuskatsete ja taastamiskavade valdkonda.
Määrake tugi- ja kontaktipiirangud
Märgi ära kohad, kus paneeli võib toetada või puudutada ja kus otsatööriist peab jääma eemale. Valitud meetod peab säilitama paneeli kasutatava oleku tõstmise, teisaldamise, paigutamise ja vabastamise ajal. Tööriistade valik peaks vastama tegelikele joonistele, näidistele, pinna piirangutele ja katsetele.
Videomaterjal näitab ristkülikukujulist tööriista, kuid projekt peaks eraldi määratlema selle tööpõhimõtte. Rakendusmudel vajab tööriista korpust, voolikuid või kaableid, paneeli läbipainet ja ümbritsevat konstruktsiooni ühe ümbrisena.
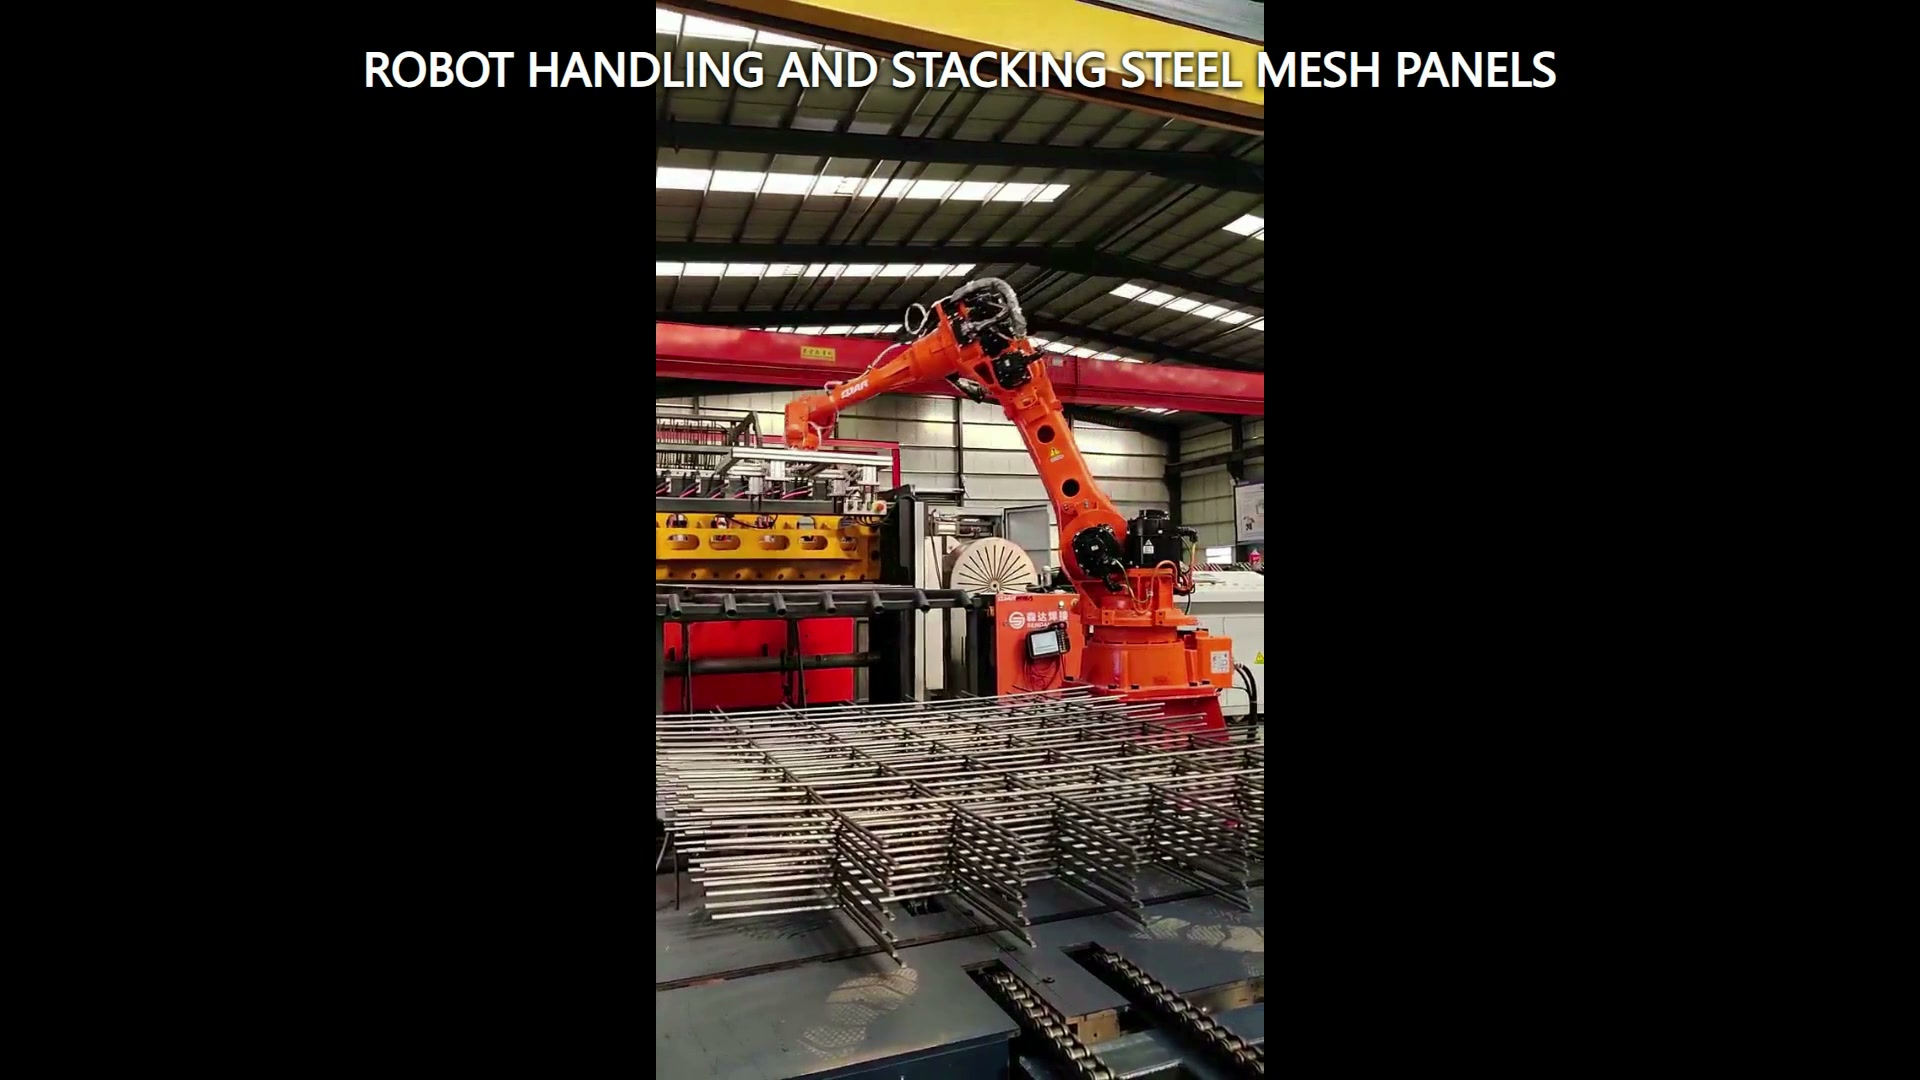
Määrake paigutatud pinu olekuna
Virn ei ole täielik ainuüksi seetõttu, et paneel jõuab koordinaadini. Määrake servade joondus, lubatud pöörlemine, toetatud pindala, kihtide vahekaugus (kui see on kohaldatav), maksimaalne planeeritud virnatingimus ja tööriista vabastamiseks vajalik vahe. Märkige, kuidas järgmine paneel virna lähtepunkti suhtes paikneb.
Vabastusrada peaks lahkuma ilma väljaulatuvaid vardaid lohistamata või külgnevat kihti häirimata. Kontrollige esimest kihti, vahekihte ja kõrgeimat planeeritud tingimust. Igal kihil võib olla erinev tööriista nurk ja ümbritsev kliirens.
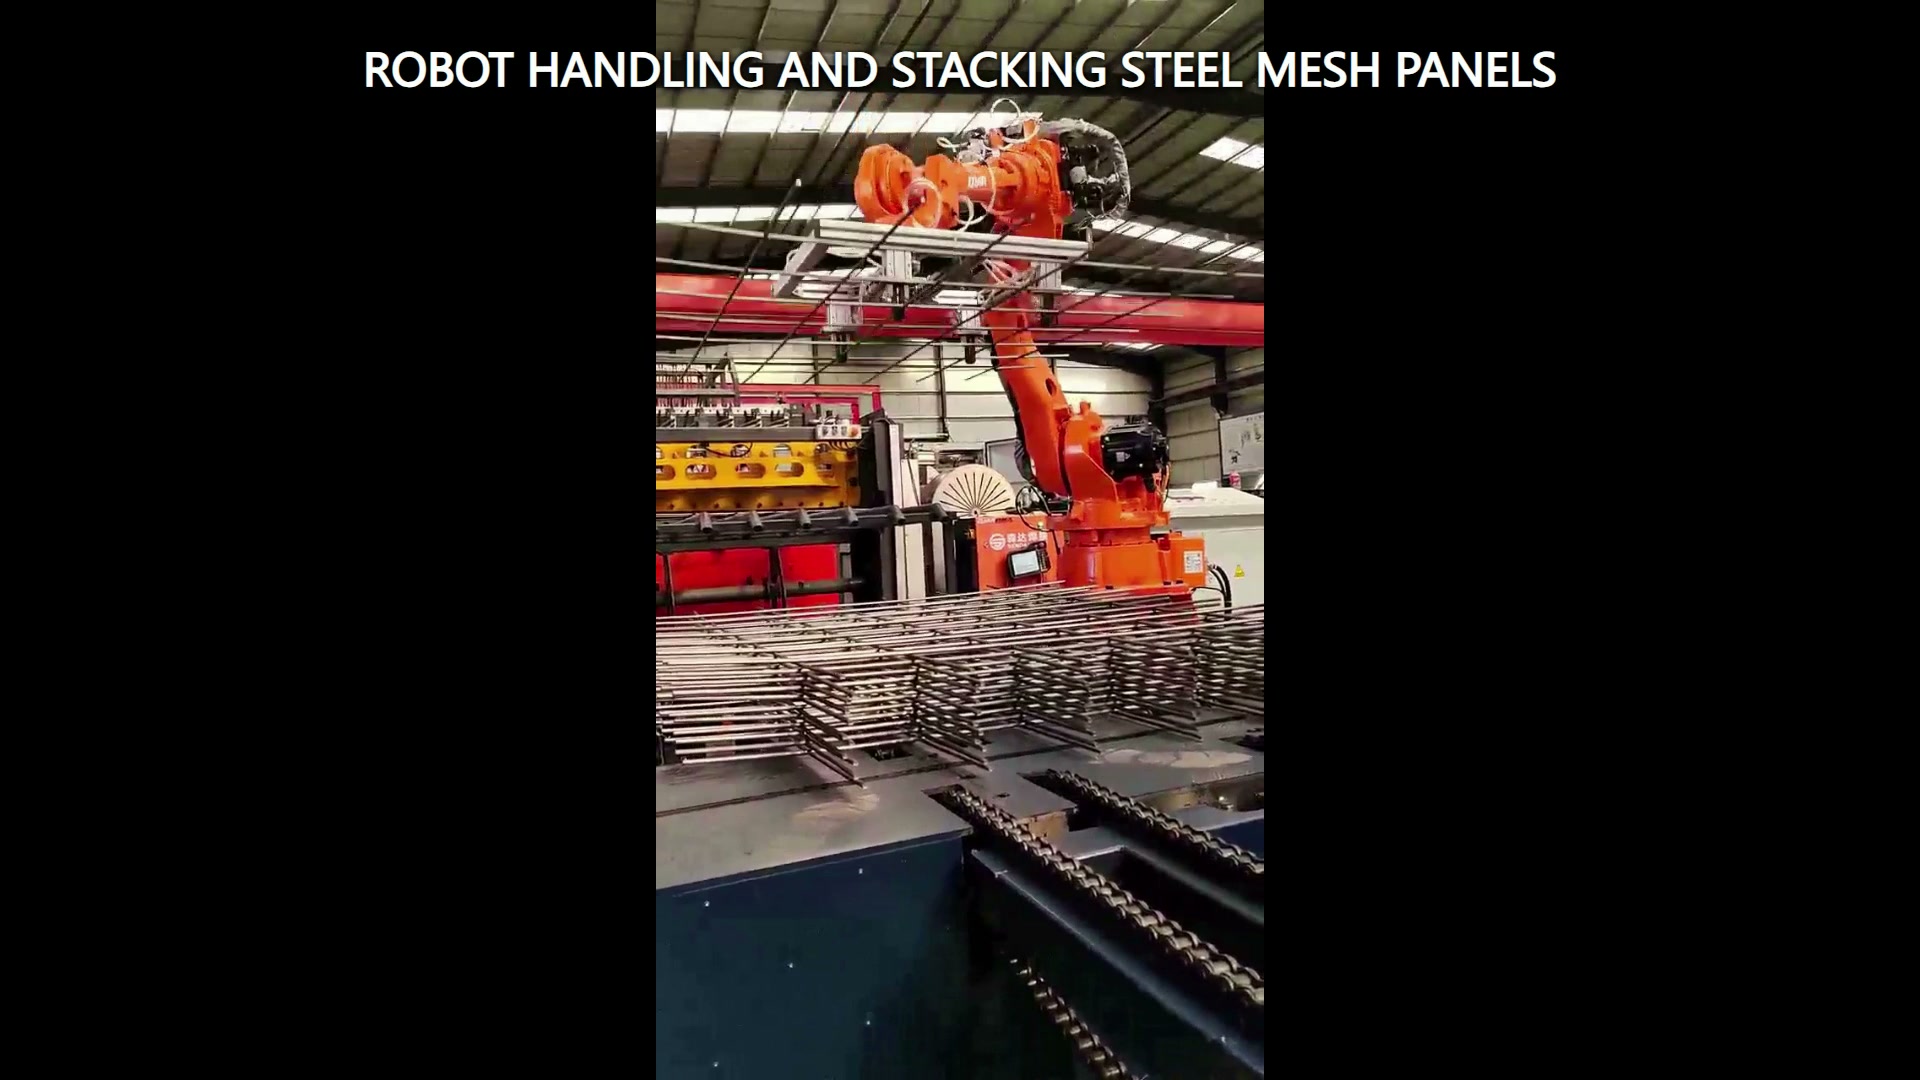
Raske riigi taastumise planeerimine
Olekutabel peaks hõlmama allika hõivatust, paneeli kinnitust, sihtkoha saadavust, paigutatud olekut kinnitust ja tööriista vaba olekut. Lisage vastused puuduva paneeli, nihkunud paneeli, kahtlustatava topeltpaneeli, hõivatud sihtkoha või mittetäieliku vabastamise korral. Projektimeeskond peaks otsustama, millised tingimused peatatakse kontrollimiseks ja millised lähevad kontrollitud taastamisse.
Katsed peaksid registreerima saabuva paneeli oleku, tegeliku toe seisukorra, tööriista kinnituse, paigutuse orientatsiooni, serva joondamist ja taastumise tulemuse. See annab paremaid tõendeid kui ainult roboti liikumise lõpetamise registreerimine.
Koostage teostatavusuuringu pakett
Esitage joonised ja piiride näidised, massi ja raskuskeskme vahemik, tasapinna ja serva väljaulatuvuse piirid, lubatud tugipiirkonnad, allika esitusviis, sihtmärgi virna joonis, virna andmestik, ümbritsev paigutus, nõutavad kinnitused ja vastuvõtumeetod. Lisage virna madalaim ja kõrgeim olek ning kõik jaama jagavad paneelide variandid.
Robotit, tööriista, paneeli, virna, ülekandeseadmeid ja juurdepääsutingimusi tuleks vaadelda ühe integreeritud rakendusena. Võtke ühendust EVS-iga ümbriku, tugikaardi, paigutatud oleku ja katsemaatriksi uurimiseks. Saatke e-kiri aadressile sales@evsrobot.com.
Videomaterjal toetab ainult nähtavat oranži robotit, ristkülikukujulist otsatööriista, keevitatud terasvõrgust paneele ja virnastamisliigutust; haardepõhimõte, kandevõime, tsükliaeg, täpsus, virnastamise kvaliteet ja kliendi identiteet vajavad projekti kohta tõendeid.