
Taotluse läbivaatamise taotlemine või saatke e-kiri aadressile sales@evsrobot.com koos detaili, kanduri, seadme liidese ja paigutuse teabega.
Videomaterjalil on näha valge-rohelist koostöörobotit, mis liigub staatori mähise tööjaama kõrval. Näha on rõngakujulised staatori mähised või nende tööriistade asukohad koos külgneva konveieri või asukoha määramise ala ja suletud seadmetega. Kasulik inseneriküsimus on see, kuidas määratleda iga üleandmise olekut ilma ülekandejärjestust eeldamata, mida kaamera täielikult ei tuvasta.
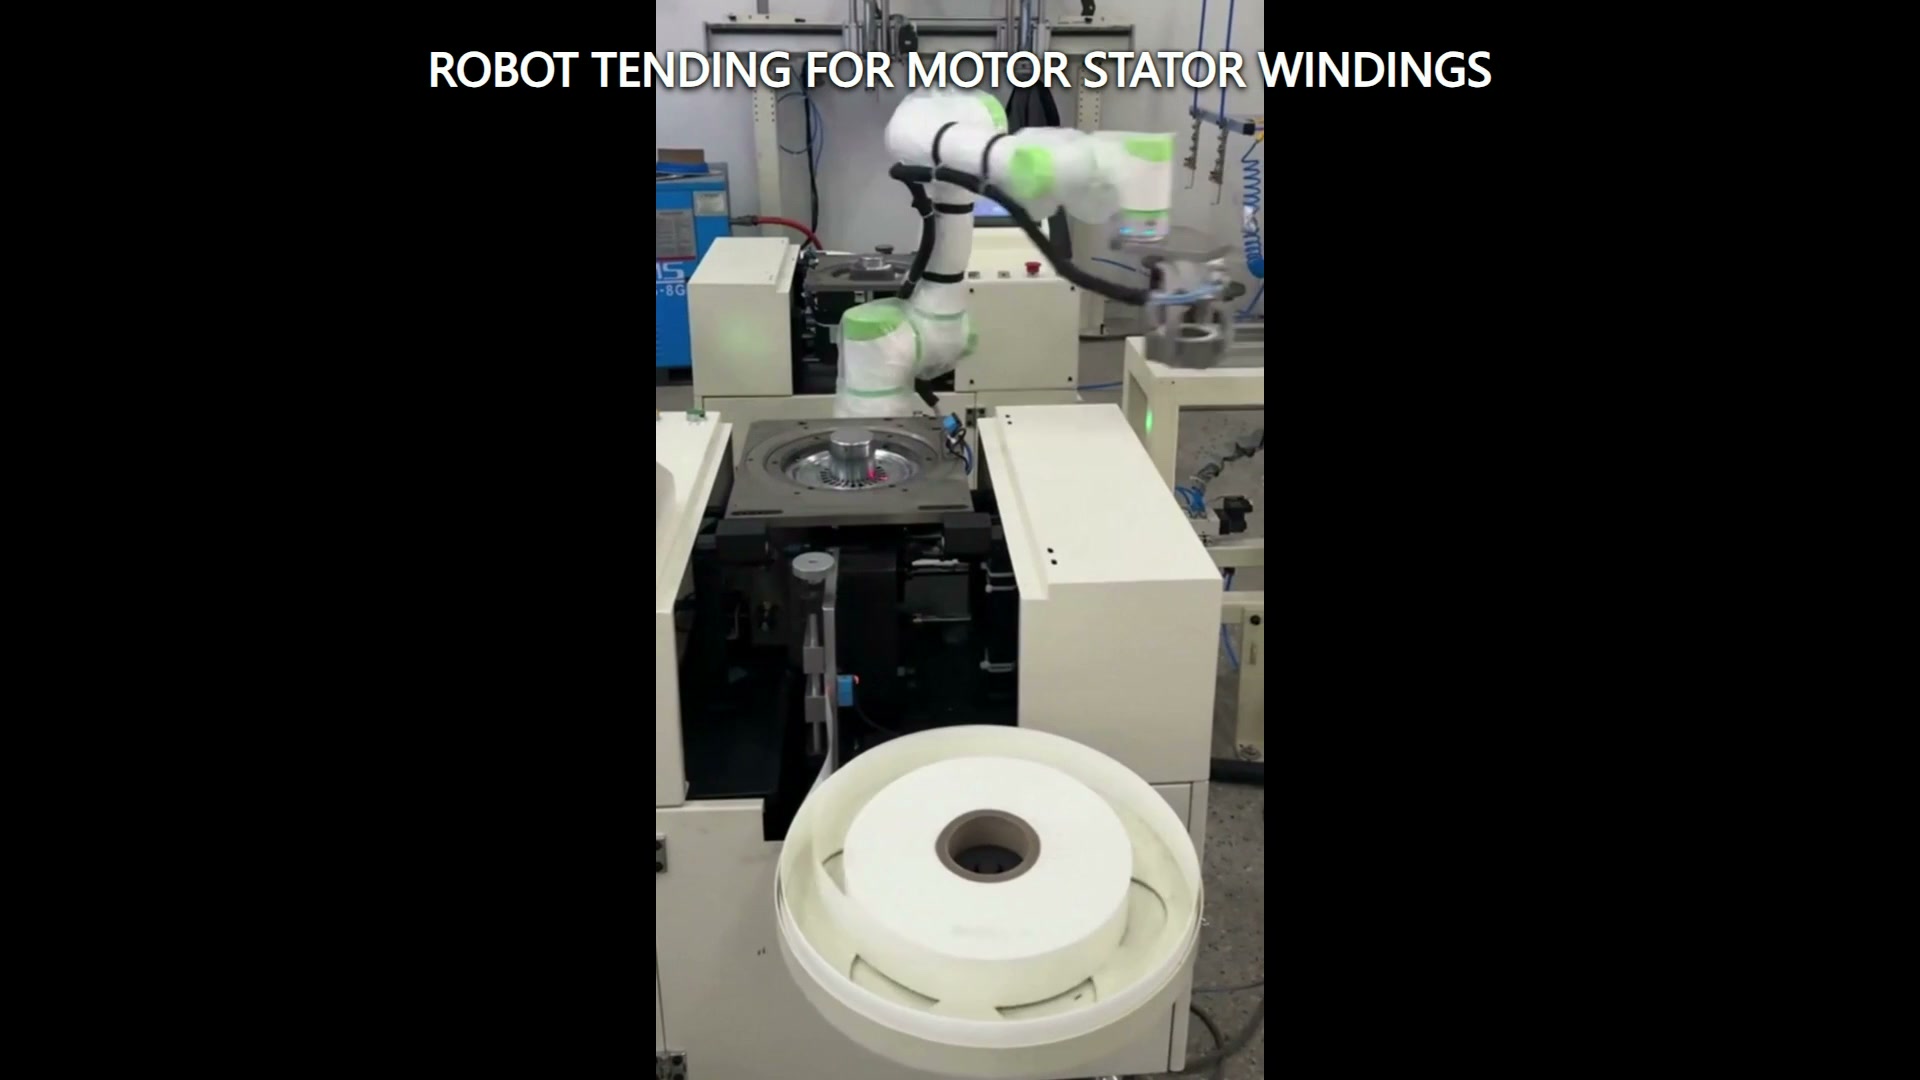
Määrake piir üleandmise mõlemal küljel
Robotitega teenindamine ühendab kahte süsteemi. Üks pool esitleb detaili või kandurit; teine pool peab olema valmis seda vastu võtma. Teostatavusuuring peaks kirjeldama mõlemat olekut. Esitava poole puhul registreerige asukoha määramise tunnused, lubatud asendi variatsioon, hõivatussignaal ja detaili kohal ja ümber olev vaba ruum. Vastuvõtva poole puhul määrake nõutav orientatsioon, istumistingimused, saadaolev ava ja kinnitus, et sihtkoht saab koorma vastu võtta.
See piirikirjeldus on kasulikum kui üldine palve ringikujulise detaili ühest punktist teise liigutamiseks. See annab projektimeeskonnale teada, millele robot saab enne liikumise alustamist toetuda ja mis peab enne vabastamist tõeks osutuma.
Eraldage detaili geomeetria kanduri geomeetriast
Rõngakujulist mähist võib toetada kaubaalus, pesa, südamik, separaator või protsessikinnitus. Roboti tööriista ja trajektoori tuleb kontrollida detaili, selle toe, naaberpositsioonide ja seadme ava kombineeritud ümbrise suhtes.
Märkige lubatud kokkupuutepiirkonnad ja kõik alad, mis peavad jääma puutumata. Seejärel modelleerige eeldatavad väikseimad ja suurimad ümbrisjooned, sh nihkunud või kaldus esitlusseisundid, mida ülesvoolu seade võib ikkagi olemasolevateks liigitada. Kui andmekandjad ringlevad liinil, tuleb andmekandjate kulumine, praht ja istumisvariatsioon eraldi detailide varieerumisest hinnata.
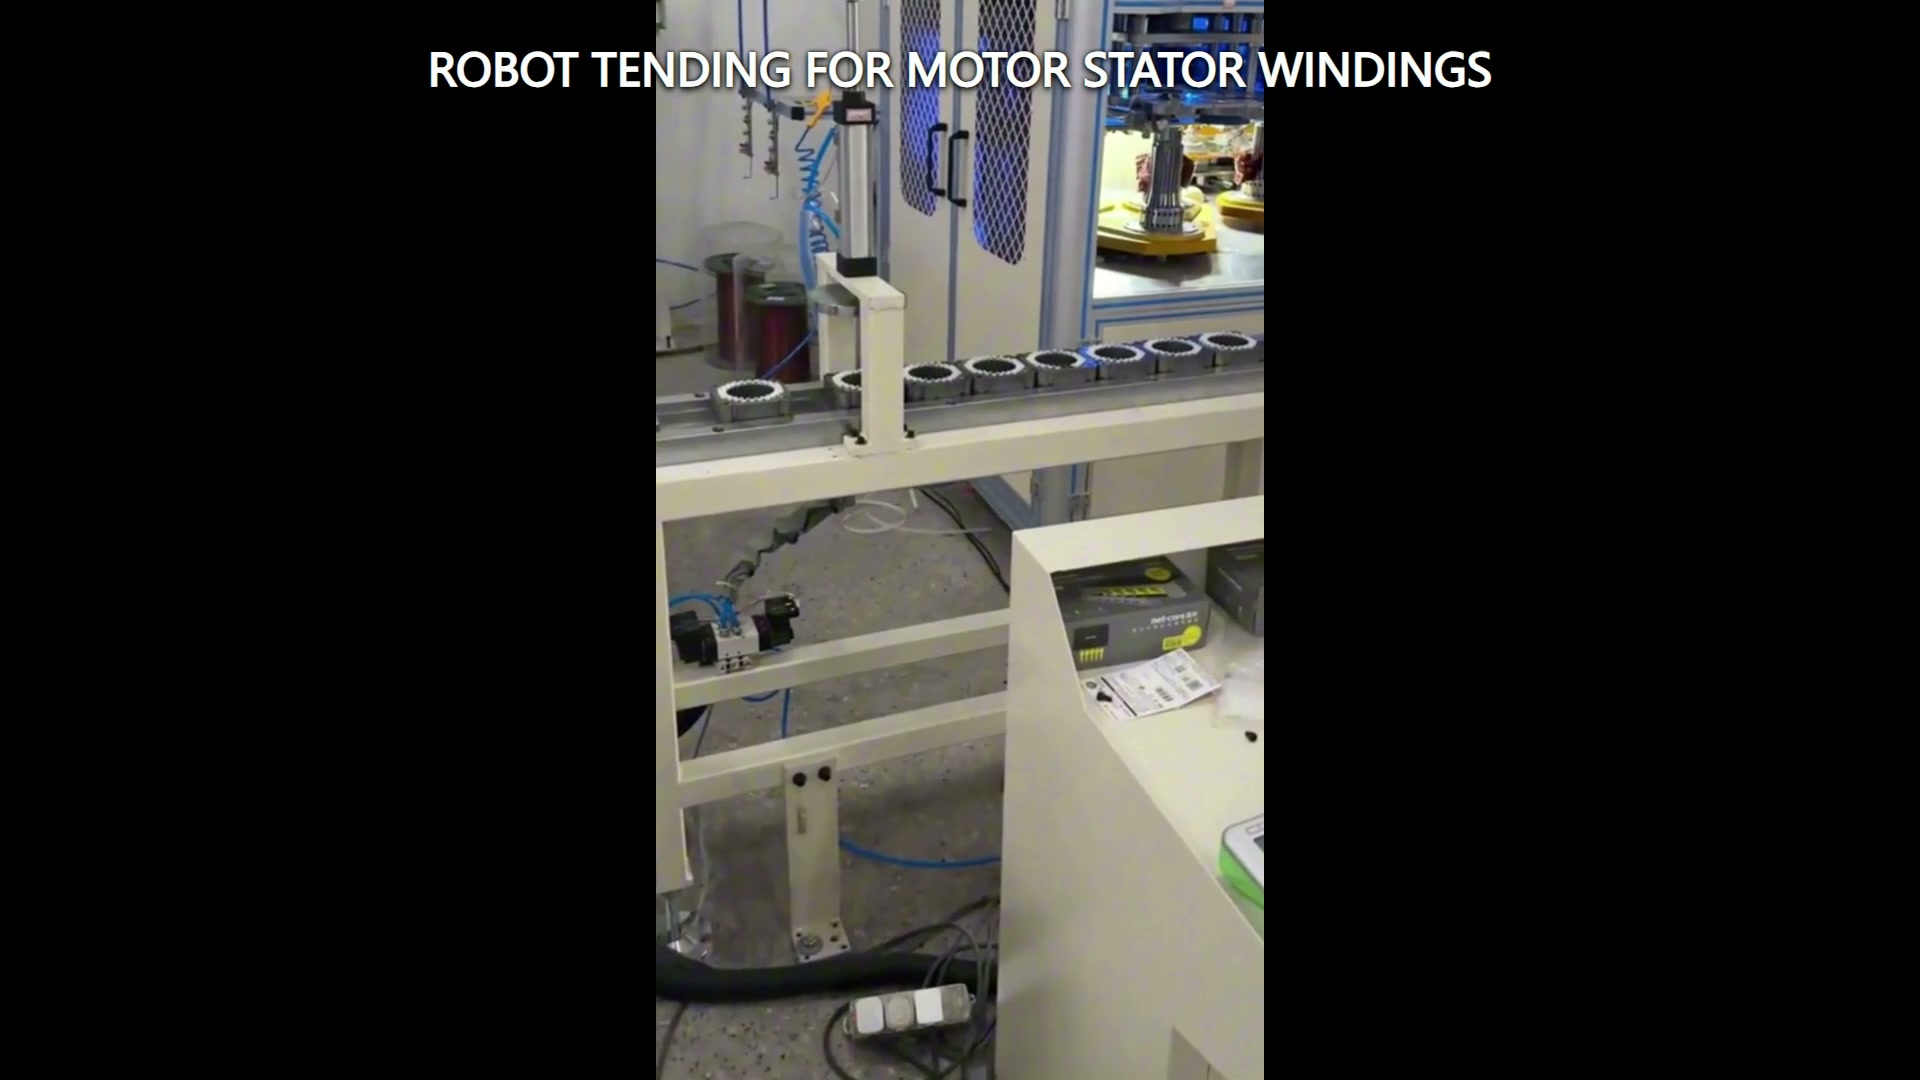
Muutke vahetusolek selgesõnaliseks
Üleandmisel peaks olema määratletud vahetusolek, mitte ainult ajastus. Praktiline olekutabel võib sisaldada allika hõivatud olekut, sihtkoha saadavust, roboti vaba olekut, seadme liikumise peatamist riskianalüüsi nõudmisel, tööriista oleku kinnitust ja detaili paigaldamist pärast paigutamist. Täpsed signaalid ja ohutusfunktsioonid sõltuvad integreeritud rakendusest ning need tuleb projekti jaoks välja töötada ja valideerida.
Taastamine kuulub samuti tabelisse. Kui osa puudub, on kaldu, ei ole vabastatud või ei ole paigas, peab meeskond kokku leppima vastuses: peatuma kontrollimiseks, naasma teadaolevasse kohta, proovima uuesti kontrollitud tingimustes või suunama eseme teise kohta. Salvestage valitud vastus liidestabelisse ja kontrollige seda tüüpiliste katsete käigus.
Kontrollige kogu ülekandekoridori
Teekonna uuring peaks hõlmama rohkem kui kahte õpetatud punkti. Kontrollige roboti kätt, randmeosa, otsatööriista, detaili, kaableid, kandureid, konveieri servi, seadme ust või korpust ja lähedalasuvaid konstruktsioone ühe liikuva ümbrisena. Vaadake üle lähenemine, haakumine, tõstmine või eemaldamine, teisaldamine, paigutamine, vabastamine ja taganemine.
Natiivne vertikaalne kaader aitab tööjaamade suhte selgelt eristada, jättes samal ajal horisontaalse konteksti piiratuks. Seetõttu vajab paigutusuuring mõõdetud geomeetriat või kontrollitud mudelit, mitte kaameravaatest saadud hinnanguid. Erilist tähelepanu tuleks pöörata seadme avale ja ruumile, mis on vajalik tööriista lahtiühendamiseks pärast paigaldamist.
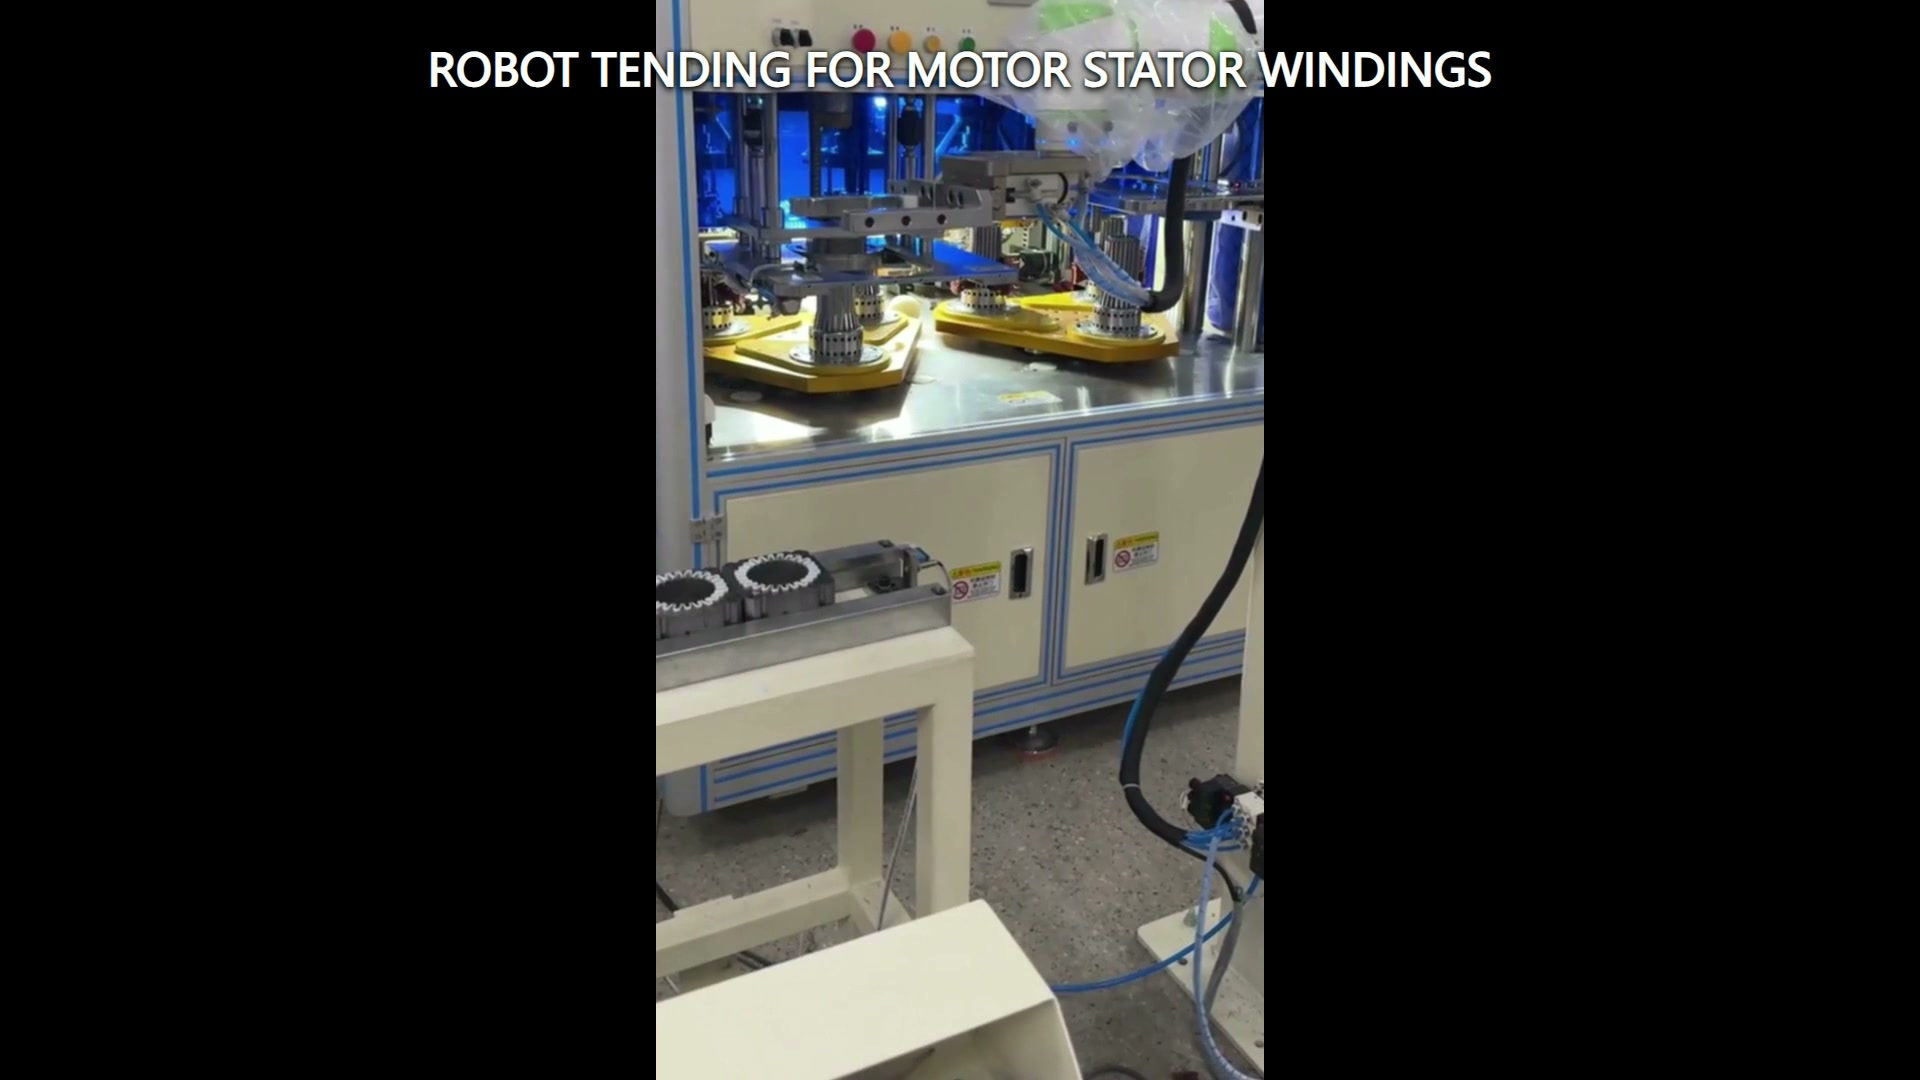
Ehita katsed piiritingimuste ümber
Tüüpilised katsed peaksid hõlmama detaile ja esitlusseisundeid, mis kõige tõenäolisemalt piiravad tööriista või trajektoori. Lisage suurimad ja väikseimad heakskiidetud ümbrikud, kõige ebasoodsam lubatud asend, lähim naaberasend ja kanduri seisund suurima eeldatava nihkega. Registreerige iga katse kohta saabuv olek, tööriista kinnitus, paigutatud olek ja taastumistulemus.
Kui rakendus hõlmab õrna mähist või kaitstud pinda, peaksid vastuvõtukriteeriumid enne tööriistade lõplikku valmistamist kindlaks määrama kokkupuutepiirangud ja kontrollimeetodi. Kriteeriumid tulenevad tegelikust tootest ja protsessinõuetest; neid ei tohiks järeldada videost ega detaili üldisest välimusest.
Sisendid sihipärase teostatavusuuringu jaoks
Saatke detaili ja kanduri joonised, massi ja raskuskeskme ulatus, lubatud kontaktide kaart, lähte- ja sihtkoha andmed, seadmete avamise ja juurdepääsu olekud, paigutuse mõõtmed, vajalikud kinnitused, taastamisreeglid ja representatiivsed näidised. Tehke kindlaks, milliseid masina või konveieri olekuid robotrakk juhib ja milliseid teine kontroller pakub.
Hinnake robotit, seadmeliidest, kandurit, juurdepääsutingimusi, kasutuselevõttu, käitamist ja hooldust ühe integreeritud rakendusena.
Võtke ühendust EVS-iga üleandmisolekute, ülekandekoridori, tööriistade piirangute ja katseplaani ülevaatamiseks. Saatke e-kiri aadressile sales@evsrobot.com.
Videomaterjal toetab nähtavat koostöörobotit, rõngakujulisi staatori mähise või tööriistade positsioone, külgnevat konveierit või asukoha määramise ala ja suletud seadmeid; täpne ülekandejärjestus, haardepõhimõte, juhtnupud, ohutusfunktsioonid, jõudlus, kontrollitulemused ja allavoolu protsess nõuavad projekti kohta tõendeid.