
SCARA robot tähistab valikulise vastavusega kokkupaneku robotkätt (Selective Compliance Assembly Robot Arm). SCARA robotitel on spetsiaalne käe disain. See disain aitab neil kiiresti ja täpselt küljelt küljele liikuda. Paljud tööstusharud kasutavad... SCARA robotidElektroonika- ja autofirmad kasutavad neid montaaži- ja pakkimistöödeks. Aasia ja Vaikse ookeani piirkonnas kasutatakse enim SCARA roboteid.
SCARA roboti põhitõed
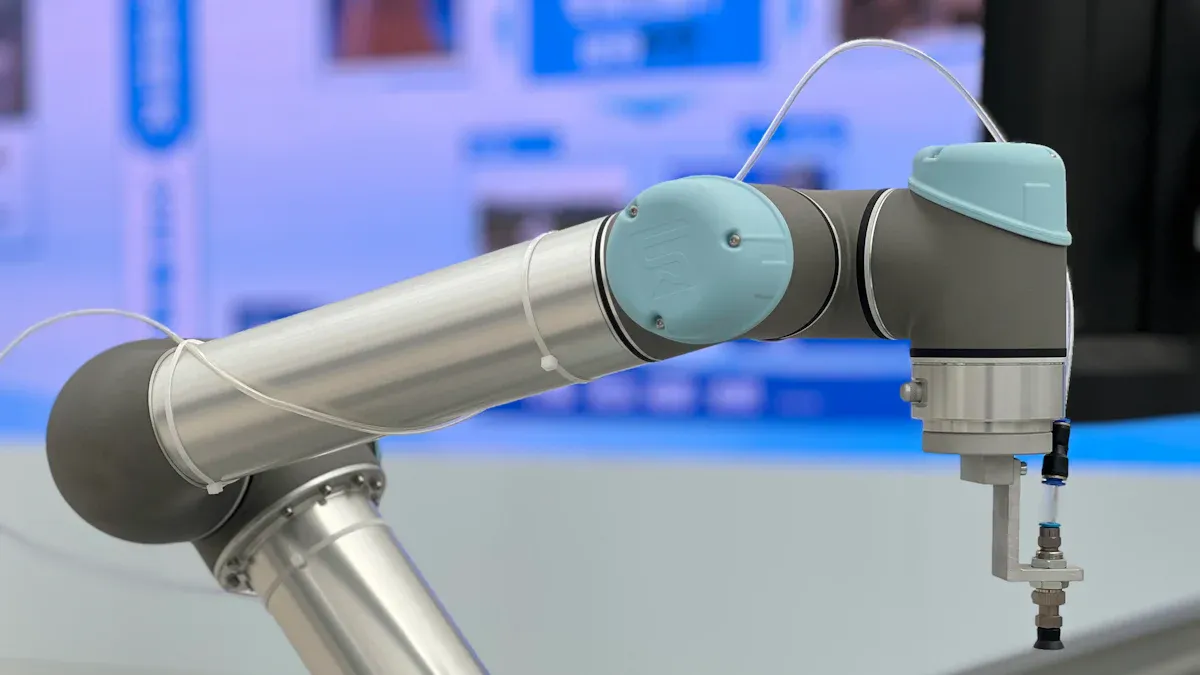
Mis on SCARA robot?
A SCARA robot on omamoodi tööstusrobot. See on loodud tööde jaoks, mis peavad olema kiired ja väga täpsed. Standard ISO 8373 ütleb, et SCARA robotil on kaks pöördliigendit. Need liigendid asuvad kõrvuti ja võimaldavad sellel liikuda ühel tasasel pinnal. See disain võimaldab robotil külgsuunas painduda, kuid jääb üles ja alla jäigaks. SCARA robotid sobivad suurepäraselt esemete valimiseks ja paigutamiseks, kokkupanekuks ja pakkimiseks. Nad saavad asju kiiresti ja ettevaatlikult liigutada. Seetõttu kasutavad elektroonika- ja autotehased neid palju.
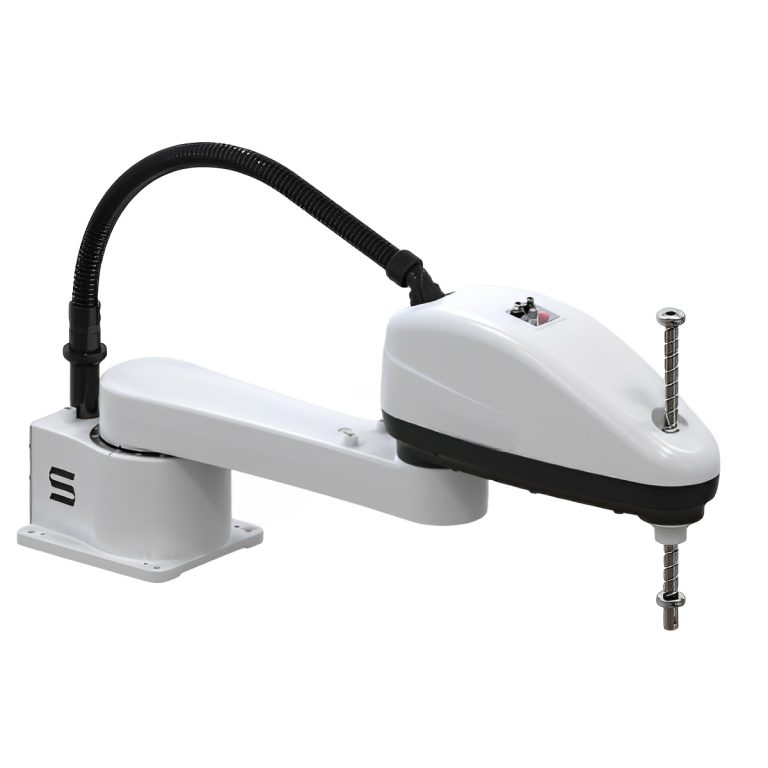
SCARA akronüüm ja ajalugu
SCARA tähistab „Selective Compliance Arm for Robotic Assembly“ (valikuline vastavuskäsi robotite kokkupanekuks). Seda nime hakati kasutama 1970. aastate lõpus. 1979. aastal valmistasid Sankyo ja IBM esimesed SCARA-robotid. Need robotid valmistati Jaapanis Yamanashi ülikoolis. See oli suur muutus tehastes kasutatavate SCARA-robotite jaoks. Peagi hakkasid tehased SCARA-roboteid kasutama pooljuhtide tootmisel vahvlite käsitsemiseks. See seadis uue reegli kiirusele ja täpsusele.
Disain ja liikumine
SCARA robotitel on spetsiaalne käe kuju. Käel on kaks peamist liigendit, mis pöörlevad üles-alla suundades. See annab robotile ümara tööpinna. See disain võimaldab robotil tasasel pinnal kiiresti ja ettevaatlikult liikuda. Üles-alla liikuv osa jääb jäigaks heade vertikaalsete liikumiste jaoks. See spetsiaalne painutus võimaldab Scara robotitel sujuvalt ja kiiresti töötada. Allolev tabel näitab, kuidas Scara robotid erinevad teistest robotitest:
|
Funktsioon/aspekt |
SCARA robotid |
Descartes'i robotid |
Liigendatud robotid |
|---|---|---|---|
|
Ühine konfiguratsioon |
Pöörlevad õla- ja küünarliigesed |
Lineaarajamid (X, Y, Z) |
Mitmed pöörlevad liigendid |
|
Liikumisteljed |
X, Y, Z pluss pöörlemine |
Lineaarne X, Y ja Z suunas |
Komplekssed 3D-liigutused |
|
Jäikus |
Vertikaalselt jäik, horisontaalselt painduv |
Suur jäikus |
Paindlik, vähem jäik |
|
Töö ümbrik |
Ringkiri |
Ristkülikukujuline |
Suur, keeruline |
|
Kiirus ja täpsus |
Kiire, suure täpsusega |
ülitäpne |
Hea keerukate ülesannete jaoks |
SCARA robotid kasutavad nelja servotelge, mis aitavad neil koos liikuda. See aitab neil sama tööd ikka ja jälle hoolikalt teha. Need on väikesed ja kiired, seega sobivad nad kitsastesse kohtadesse ja tihedatele konveieritele.
Kuidas SCARA robot töötab: struktuur, teljed ja vabadusastmed
SCARA robot on neljateljeline tööstusroboti käsi, mille kaks horisontaalset pöörlevat liigendit on paigutatud paralleelsetele vertikaaltelgedele, andes sellele valikuline vastavus: käsi on horisontaalses XY-tasapinnas painduv (järelevalve all) ja vertikaalses Z-suunas jäik. SCARA on lühend sõnadest Valikulise vastavuse koostu robotvars (kirjutatud ka kui „Selective Compliance Articulated Robot Arm“). Selle disaini töötas esmakordselt välja 1978. aastal professor Hiroshi Makino Yamanashi ülikoolis Jaapanis; vt. Kes leiutas esimese SCARA roboti täieliku ajaloo jaoks.
Kuidas SCARA robot töötab
„Valikuline nõtkus” on määrav põhimõte. Kaks järjestikku ühendatud käe segmenti pöörlevad kumbki ümber vertikaaltelje, nii et tööriista keskpunkt saab kiiresti kiikuda ja detaili kinnitamiseks küljele alistuda, samal ajal kui vertikaalne kuulkruvi (tihvt) hoiab koormust jäigalt allapoole suunatud jõu vastu. Tüüpiline valimis- ja paigutustsükkel koosneb neljast etapist:
- Liigendid J1 ja J2 pöörlevad koos, et positsioneerida käsivars XY-tasapinnal valimispunkti kohale.
- Z-telje nõel laskub alla ja efektor haarab detaili.
- Sulg tõmbub tagasi ja J1/J2 kiigub paigalduspunkti, samal ajal kui J4 randme pöörab detaili vajalikku suunda.
- Z-telg laskub alla, detail vabastatakse ja käsi naaseb järgmise tsükli alustamiseks.
Liikumise ja selle võrdluse koostöörobotitega leiate meie… SCARA roboti tööpõhimõtte juhend.
Vabadusastmed (DOF) ja telgede nimetamine
Standardsel SCARA-robotil on neli vabadusastet (4 vabadusastet), mis on jaotatud neljale teljele. Kolm telge määravad tööriista X-, Y- ja Z-asendi ning neljas määrab selle pöörlemise ümber vertikaaltelje; käsi ei saa kallutada ega rullida ja see piirang teebki selle kiireks. Vertikaaltelge nimetatakse Z-telg sest see liigutab tööriista otse üles ja alla mööda Cartesiuse koordinaatsüsteemi Z-suunda, mis vastab tööpinkide ja CNC-süsteemide kõrgusteljele. Neli telge ja nende liikumised on järgmised:
| Telg / osa | Liikumise tüüp | Tüüpiline vahemik | funktsioon |
|---|---|---|---|
| J1 – Alus-/õlaliiges | Rotary | ±120° kuni ±140° | Pöörab kogu käe ümber aluse, et määrata esimene XY-koordinaat. |
| J2 – Ühendus-/küünarliiges | Rotary | ±140° kuni ±150° | Pöörab käsivart, et jõuda täpse XY-punktini ringikujulise tööpiirkonna sees. |
| Z-telg – kruvikeeraja / kuulkruvi | Linear | 100–400 mm käik | Tõstab ja langetab efektorpead; kannab vertikaalset koormust suure jäikusega. |
| J4 – Käe randmeots (teeta- / T-telg) | Rotary | 360 ° ± | Pöörab efektorpea haaratud detaili orienteerimiseks. |
See neljateljeline paigutus on põhjus, miks SCARA robot pakub tasapinnalisel tööl kordustäpsust kuni ±0.01–0.025 mm, jäädes samal ajal kiiremaks ja odavamaks kui kuueteljeline robot. Kui ülesanne nõuab täielikku ruumilist orientatsiooni – kallutamist, nurga all lähenemist või keerulisi 3D-trajektoore –, on 6 vabadusastmega kuueteljeline robot parem valik; meie juhend ... Erinevused Cartesiuse, kuueteljeliste ja SCARA robotite vahel selgitab, millal kumbagi valida.
SCARA robotid tööstuses
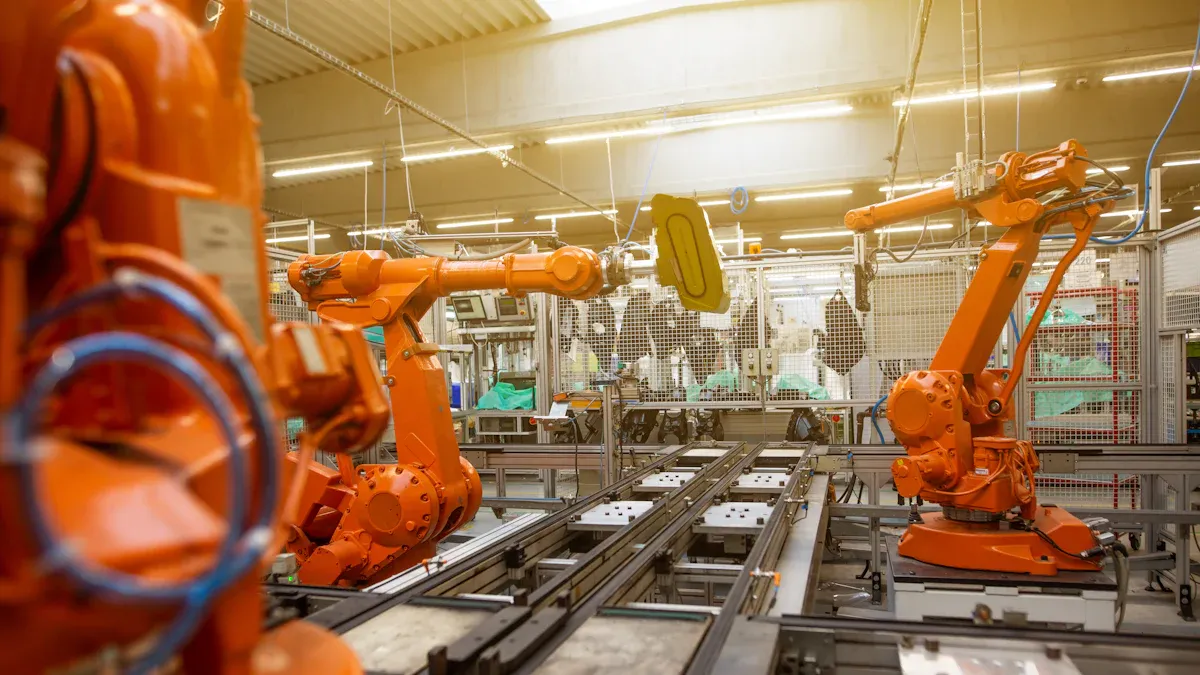
SCARA robotite rakendused
SCARA robotid on olulised paljudes tööstusharudes. Nad on kiired ja väga täpsed. Need robotid teevad töid, mida tuleb iga kord samamoodi teha. Siin on mõned peamised viisid, kuidas neid kasutatakse:
-
Vali ja aseta: SCARA robotid liigutavad väikeseid detaile kiiresti ja hoolikalt. Nad aitavad kokku panna elektroonikat.
-
Masinate hooldus: Nad panevad masinatesse osi ja võtavad need välja. See teeb töö kiiremaks.
-
Pakend: Need robotid panevad asjad kiiresti kastidesse või konteineritesse.
-
Kontrollimine: SCARA robotid kontrollivad kaamerate ja andurite abil toodete kvaliteeti.
Ka teised tööstusharud kasutavad SCARA roboteid eritöödeks:
|
Tööstuslik rakendus |
Tüüpilised ülesanded |
|---|---|
|
Mikroautomaatika farmaatsiatööstuses |
Pisikeste osade liigutamine ravimite valmistamisel ja uurimisel; alla 1 mm suuruste tükkide käitlemine |
|
Toidu- ja joogitööstus |
Toiduainete töötlemine ja pakendamine; ohutute materjalide kasutamine ja lihtne puhastamine |
|
3D-printimise abi |
Abistamine 3D-printimisel; materjalide väljapanek; viimistlustööd |
|
Labori automatiseerimine |
Proovide ettevalmistamine, asjade puhtuse hoidmine ja laboriarvutitega töötamine |
|
Jaemüügi automatiseerimine |
Esemete käitlemine müügiautomaatides või väikestes ladudes; objektituvastuse kasutamine |
SCARA robotid aitavad kaasa ka akude valmistamisel, kaupade teisaldamisel, bioteaduste ja masinate valdkonnas. Näiteks üks tehas täiustas oma andurite tootmisliini, kasutades SCARA robotit koos portaalrobotiga. See tootis rohkem tooteid ja säästis ruumi. See näitab, kuidas SCARA robotid aitavad tööpiirkondi paindlikuks muuta.
SCARA robotite eelised
SCARA robotitel on teiste robotkäte ees palju häid külgi. Nende kuju võimaldab neil kiiresti liikuda ja olla väga täpsed, peamiselt küljelt küljele liikumise puhul. Siin on mõned peamised eelised:
-
SCARA robotid sobivad suurepäraselt kiireteks, korduvateks ja suure täpsusega töödeks.
-
Nende käepidemete disain muudab ülesannete kiiremaks lõpetamiseks, seega sobivad need hästi korjamiseks ja paigutamiseks.
-
Erinevalt mõnest teisest robotist püsivad nad kiired isegi raskemate asjade tõstmisel.
-
SCARA robotid on väikesed, seega säästavad nad ruumi ja on seadistamise kuludega väiksemad.
-
Neil on sees mootorid ja kontrollerid, seega on neid lihtne paigaldada ja need vajavad vähem juhtmeid.
-
Neid on lihtne programmeerida ja ühendada, sageli plug-and-play põhimõttel.
-
SCARA robotid vajavad vähem parandamist, kuna neil on vähem liikuvaid osi, mis säästab raha.
-
Nende suur täpsus aitab kontrollida kvaliteeti ja vähendada jäätmeid.
SCARA robotid aidata ettevõtetel vähem kulutada, vajades vähem töötajaid ja töö kiiremaks muutmisega. Samuti muudavad nad töökohad ohutumaks, tehes ohtlikku tööd.
Tegelikkuses on elektroonikat ja autosid tootvad ettevõtted näinud suuri edusamme. Näiteks EVS3-400 SCARA robot Aitab pakkida ja teisaldada õrnu elektroonilisi osi. See muudab töö täpsemaks ja kiiremaks.
SCARA robotite piirangud
SCARA robotid on tugevad, aga neil on ka nõrku kohti:
-
SCARA robotid on väikesed ega ulatu kaugele, seega on nende tööala piiratud.
-
Kasulikku koormust piirab tootja nimiväärtus, mitte rusikareegel. Andmelehel olev nimivõimsus on maksimaalne mass, mida ehitaja ettenähtud tingimustel sertifitseerib, ja see peab katma nii efektorpea kui ka töödeldavat detaili – 6 kg kaaluv nool kannab maksimaalselt 6 kg, mitte rohkem. Raskuskeskme nihe äärikust ja koorma inertsimoment vähendavad kasutatavat väärtust veelgi; lubatud inertsi ületamine sunnib kiirust ja kiirendust vähendama isegi siis, kui mass ise on lubatud vahemikus.
-
Liikumine on peamiselt horisontaalne: vertikaalne (Z) käik on horisontaalse ulatusega võrreldes lühike, seega võib kõrge virnastamine, sügav sisestamine või mitmel kõrgustasandil töötamine jääda raamist välja.
-
Need ei ole nii paindlikud kui 6-teljelised robotid, seega ei saa nad teha väga raskeid ega suuri töid.
SCARA robotid sobivad kõige paremini kiireteks ja hoolikateks töödeks väikeste detailidega kitsastes kohtades. Need ei ole parimad tööde jaoks, mis nõuavad palju liikumist või raskete esemete tõstmist.
SCARA roboti valimine
Õige SCARA roboti valimine eeldab mõne olulise asja läbimõtlemist. Siin on mõned näpunäited:
-
Kasulik koormus ja ulatus: Liida kokku efektorpea ja toorik ning võrdle seejärel saadud tulemust tootja nimikoormusega – ja kontrolli lubatud inertsimomenti ja lubatud raskuskeskme nihet kavandatud kiirusel, mitte ainult peamist näitu. Ulatus peab katma iga kinnituspunkti, sealhulgas kinnitusvahendid ja puhvrid.
-
Täpsus ja täpsus: Vali robot, mis on sinu töö jaoks piisavalt täpne, näiteks elektroonikas või meditsiinis.
-
Kiirus ja tsükli aeg: Mõtle sellele, kui kiiresti peab robot sinu eesmärkide saavutamiseks töötama.
-
Kulutõhususe: Vali robot, mis sobib sinu eelarve ja vajadustega.
-
Integreerimise ja programmeerimise lihtsus: Leidke roboteid, mida on lihtne seadistada ja kasutada.
-
Paigaldusmeetod: Laua-/põranda-, seina- ja ümberpööratud (lae) paigaldus ei ole omavahel vahetatavad – veenduge, et mudel vastab teie vajalikule orientatsioonile ja et pink või raam, millel see asetseb, on piisavalt jäik teie kavandatud kiirenduse jaoks.
-
Vertikaalne (Z) joon ja sulg: Kontrollige Z-käiku oma kõrgeima valiku ja sügavaima sisestamise suhtes, sh haaratsi pikkust ja kinnitusvahendi või aluse kõrgust, ning kontrollige lubatud allapoole suunatud tõukejõudu ja pöördeulatust (θ) nõela juures.
-
Keskkond ja kaitse: ümbritseva õhu temperatuur ja niiskus, IP- või puhasruumi kaitseklass, ESD-nõuded ning kas esineb õliudu, jahutusvedelikku, tolmu või loputusvedelikku. Kaitseklass tuleb valida tegeliku liinikeskkonna, mitte nominaalse keskkonna järgi.
-
Juhtimis- ja liideseelemendid: digitaalsete ja analoogsete sisendite/väljundite arv, teie PLC ja liinijuhtimise kasutatav väljasiini- või Etherneti protokoll, nägemisliides ja selle kalibreerimise töövoog ning programmeerimis- ja õpetamiskeskkond, mida teie enda meeskond peab haldama.
|
Faktor |
Selgitus |
|---|---|
|
kasulik koormus |
Nimikoormus peab katma nii detaili kui ka tööriista koos, jättes raskuskeskme nihke ja inertsi jaoks varu. Tootja nimikoormus on ülemmäär, mitte lähtepunkt. |
|
Kiirus |
SCARA robotid on ühed kiireimad, mis sobib hästi kiireks tööks. |
|
Jalajälg |
SCARA robotid on tavaliselt väiksemad kui teised sama ulatusega robotid. |
|
Korratavus |
Elektroonikaga seotud tööde puhul on XY-teljel vaja suurt täpsust. |
|
Liigendus |
SCARA robotitel on neli telge, mis sobivad hästi materjalide valimiseks ja paigutamiseks, kokkupanekuks ja väljastamiseks. |
|
Töö ümbrik |
Roboti ulatus peab katma kõik tööpiirkonna punktid. |
Tarnija poolelt on EVS SCARA liin neljateljeline ja kuulub 3–20 kg kandevõime klassi, käepidemete ulatusega 400–1000 mm, mis on suunatud 3C montaažile ja materjalikäitlusele. EVST laiem tööstusrobotite valik hõlmab kogu kandevõime spektrit koostöömudelitest kuni vastupidavate käsivarteni, kuid see on erinev tooteklass ja seda ei tohiks tõlgendada SCARA-võimekusena. Korduvus, maksimaalne kiirus ja lubatud inerts on mudelispetsiifilised ja märgitud andmelehel – küsige tegelikult võrreldava mudeli andmelehte ja võrrelge sarnaseid sarnasega.
Kulud ja trendid
SCARA hinnakujundus sõltub kandevõime klassist, ulatusest, kaitseklassist, kontrolleri ja nägemisvõimalustest ning sellest, kui palju integratsiooni roboti ümber on. Allolevad vahemikud on ainult eelarve koostamiseks mõeldud soovituslikud turuvahemikud – mitte hinnapakkumised ja ei ole seotud ühegi konkreetse kaubamärgiga. Täpne hind sõltub kandevõimest, ulatusest ja konfiguratsioonist ning kinnitatakse iga konfiguratsiooni kohta eraldi. EVST müük.
|
Mudeli tase |
Tavaline hinnavahemik |
Kasulik koormus ja ulatus |
Tüüpiline konfiguratsioon |
|---|---|---|---|
|
Entry-level |
$ 10,000 - $ 40,000 |
Lihtsad tööd, mitte palju kaalu ega ulatust |
Lihtne valikuline või lihtne kokkupanek; standardne kontroller, piiratud sisend/väljund ja vähe valikuid |
|
Keskmine vahemik |
$ 40,000 - $ 60,000 |
Suudab rohkem tõsta, raskemaid töid teha |
Parem korduvus, suurem kiirus, rohkem sisend-/väljund- ja väljasiinivalikuid |
|
High-end |
$ 60,000 + |
Nutikas juhtimine, paremad andurid |
Kasutatakse väga täpsete tööde puhul; varustatud nägemissüsteemide ja nutikate anduritega |
|
Kasutatud robotid |
30–50% odavam kui uus |
Oleneb seisukorrast ja garantiist |
Odavam, aga ei pruugi olla uut tehnoloogiat ega garantiid |
SCARA-elemendi tasuvusaeg jääb tavaliselt 6–18 kuu vahele, kuid see arv sõltub täielikult vahetuste mustrist, tööjõukuludest, tsükliajast ja liini kasutamisest – lähtuge oma tsükliajast ja töötajate arvust, mitte avaldatud keskmisest.
SCARA robotid muutuvad nutikamaks ja neid on lihtsam kasutada. Uute trendide hulka kuuluvad:
-
Tehisintellekt raskemate tööde ja parema nägemise jaoks.
-
Masinõpe robotitele, et nad saaksid iseseisvalt valikuid teha.
-
Paremad nägemissüsteemid osade nägemiseks ja käikude planeerimiseks.
-
Modulaarsed konstruktsioonid seadistuste hõlpsaks muutmiseks.
-
Robotitega töötavate inimeste parem ohutus.
-
Avatud lähtekoodiga robootika lihtsamaks programmeerimiseks ja seadistamiseks.
Avaldatud prognoosid viitavad SCARA-robotite jätkuvale kasvule, kusjuures sageli viidatud arvud tõusevad umbes 10 miljardilt dollarilt 2024. aastal enam kui 16 miljardi dollarini 2030. aastaks. Prognoosid erinevad segmentide määratluse ja metoodika poolest suuresti, seega kontrollige enne aruande numbrite kasutamist äriplaanis, mida see tegelikult loeb.
SCARA robotid on kiired ja väga täpsed. Nad saavad teha ka palju erinevaid töid. See aitab ettevõtetel paremini töötada ja vähem vigu teha. Õige SCARA roboti valimine on heade tulemuste saavutamiseks oluline.
Korduma kippuvad küsimused
Mida SCARA tähendab?
SCARA tähistab valikulise vastavusega kokkupaneku robotkätt (ka valikulise vastavusega liigendrobotkätt). Nimi kirjeldab selle peamist omadust: see on horisontaaltasapinnas paindlik ehk painduv, kuid vertikaalselt jäik, mis sobib kiireks kokkupanekuks ja paigutamiseks.
Milleks SCARA robotit kasutatakse?
SCARA robotid on suurepärased kergete osade kiirel korjamisel ja paigutamisel, kokkupanekul, pakkimisel ja kaubaalustel, eriti elektroonika ja tarbekaupade puhul, kus horisontaalne kiirus ja vertikaalne jäikus on täpselt see, mida ülesanne vajab.
Mitu telge on SCARA robotil?
Enamikul SCARA robotitel on neli telge: kaks pöörlevat liigendit, mis liigutavad kätt horisontaalses XY-tasapinnas, üks vertikaalne Z-telg ja pöörlev randmeosa. See neljateljeline paigutus muudab SCARA robotid tasapinnaliste ülesannete jaoks kiireks ja täpseks.
Mis vahe on SCARA-l ja 6-teljelisel robotil?
SCARA-l on neli telge ja see liigub peamiselt horisontaaltasapinnas väga suure kiirusega, samas kui 6-teljeline robot suudab saavutada peaaegu iga 3D-orientatsiooni, kuid on tasapinnalise pick-and-place'i puhul aeglasem. SCARA võidab tasapinnalise töö puhul kiiruse ja kulude poolest; vaadake meie Cartesiuse, kuueteljeliste ja SCARA robotite võrdlus.
Kui palju maksab SCARA robot?
SCARA roboti kered on tavaliselt algtasemel madalamad kui kuueteljelised käed ning juurutamiskulud suurenevad pärast tööriistade ja integratsiooni lisamist. Robotite hinnakujunduse täieliku jaotuse leiate meie... robotkäe hinna juhend.
Avastage SCARA robotite seeriat
- Kuidas SCARA robot töötab: tööpõhimõte vs. kobotid
- SCARA vs. Cartesiuse ja kuueteljelised robotid
- Kuidas valida SCARA robotit
- Odava SCARA roboti kasutamine komplekteerimiseks ja paigutamiseks
- SCARA roboti rakendused tööstusharude kaupa
- 10 suurimat SCARA robotitootjat 2026. aastal
- Kes leiutas esimese SCARA roboti?