
EVST toimetus · Viimati uuendatud: 7. juuni 2026
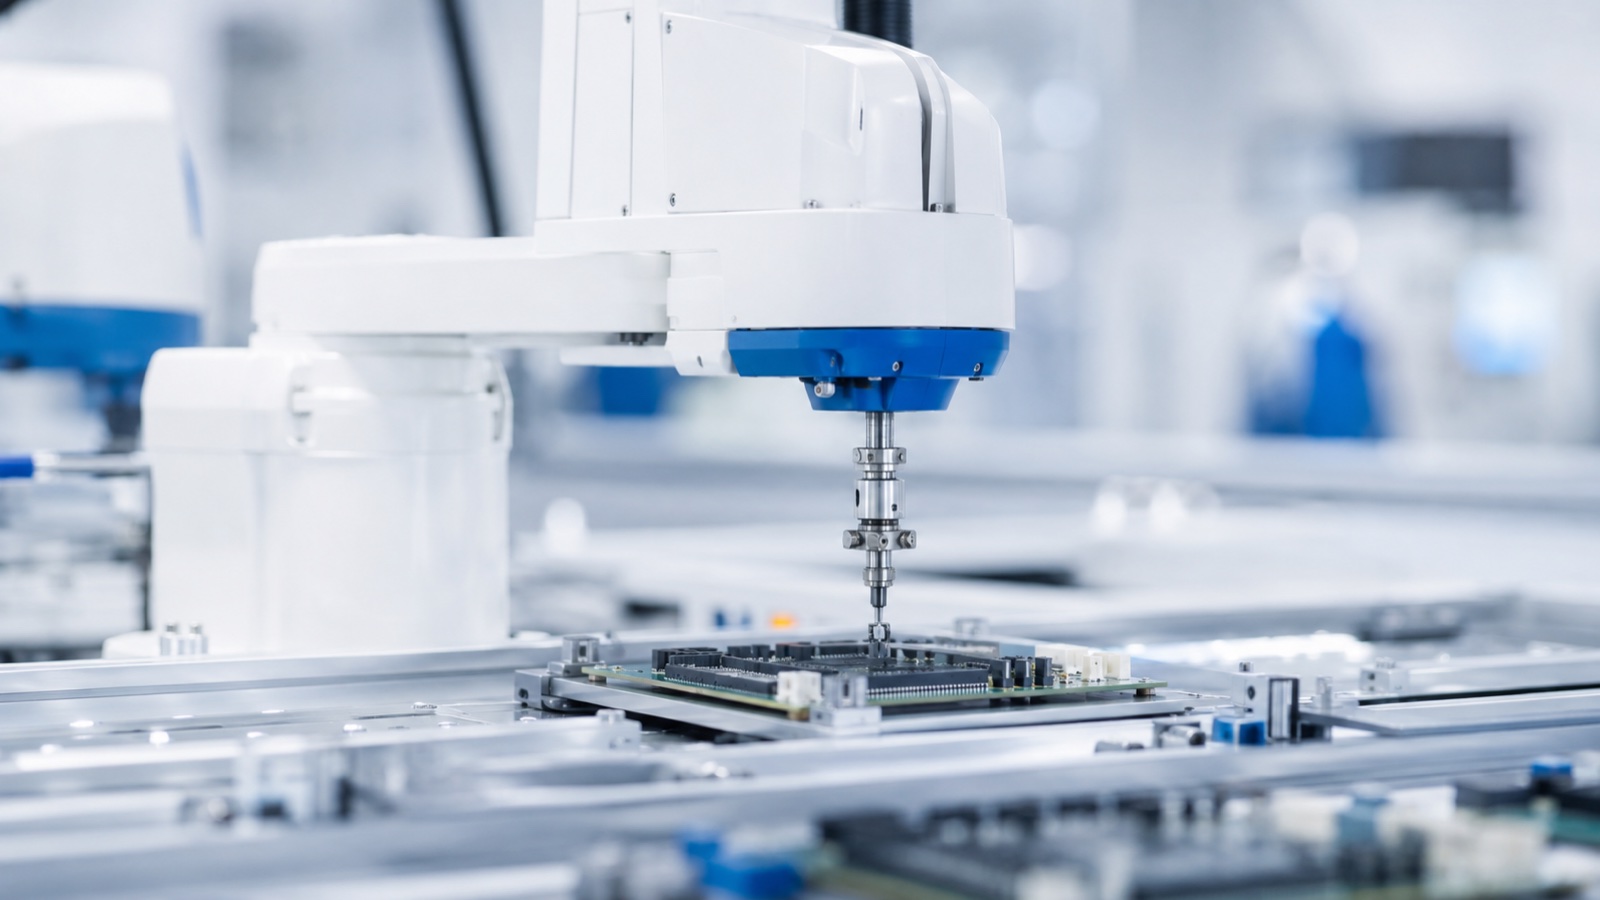
Kolmanda taseme elektroonika tootmine (arvutite, side ja tarbeelektroonika) tugineb robotitele täppismontaažiks, kruvide keeramiseks, doseerimiseks, testimiseks ja väikeste, õrnade osade kiireks käsitsemiseks. SCARA robotid domineerivad kiirel tasapinnalisel montaažil, koostöörobotid haldavad painduvaid ja ümberlülitusraskustega jaamu ning delta-robotid haldavad kiiret sorteerimist. Põhjusteks on väikesed tolerantsid, lühikesed tootetsüklid ja suured mahud, mida käsitsi liinid ei suuda järjepidevalt hoida.
Miks 3C elektroonika vajab roboteid?
Elektroonikatooted on väikesed, täpsed ja neid toodetakse suurtes kogustes, sageli mudelivahetusega. Komponendid paigutatakse millimeetri murdosa täpsusega, kruvisid keeratakse kontrollitud pöördemomendiga ja liime doseeritakse täpsete ribadena. Tööstusharu tähelepanekute kohaselt ei suuda käsitsi kokkupanek neid tolerantse mahus hoida ning elektroonikatoodete lühike elutsükkel tähendab, et tootmisliine tuleb sageli ümber konfigureerida, mis eelistab programmeeritavaid roboteid statsionaarsele automatiseerimisele.
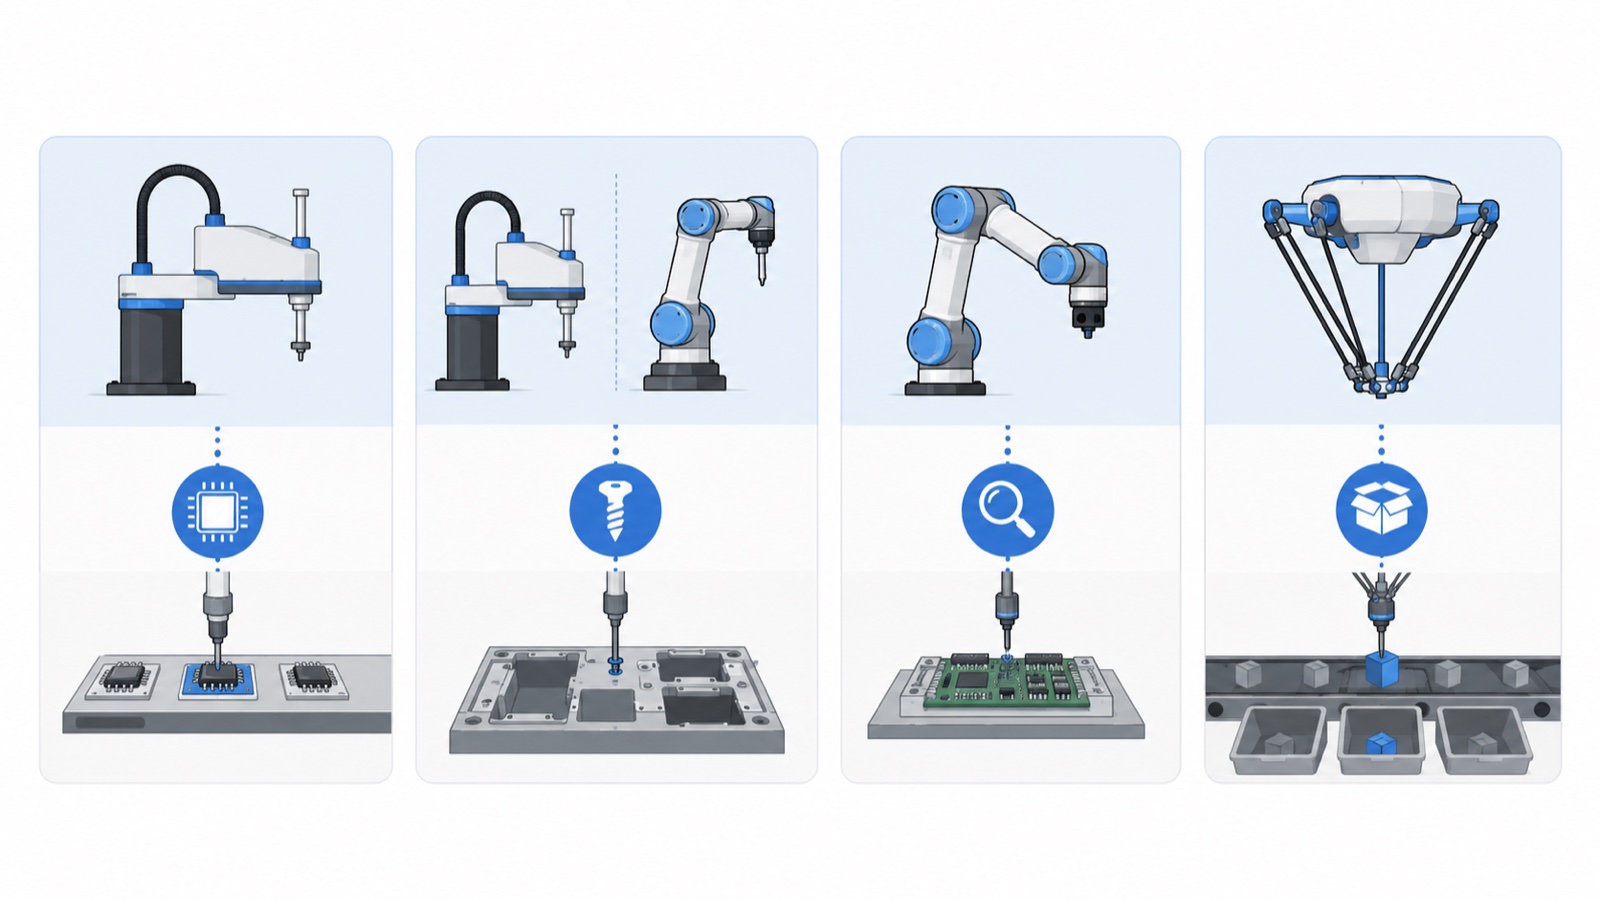
Milliseid roboteid kasutatakse 3C-s
| Ülesanne | Roboti tüüp | Miks |
|---|---|---|
| Komponentide paigutus, sisestamine | SCARA | Kiire, jäik, täpne tasapinnal |
| Kruvikeeramine, doseerimine | SCARA või kobot | Kontrollitud pöördemoment ja teekond |
| Paindlik kokkupanek, testimine | Koostöörobot | Töötab inimeste lähedal, kiire ümberlülitus |
| Kiire sorteerimine, pakendamine | Delta | Kergete osade tipptasemel komplekteerimismäär |
Tööstusharu tähelepanekute kohaselt on SCARA-robotid 3C-montaaži selgroog, kuna nende kiirus ja jäikus tasapinnal sobivad komponentide paigutuse ja kruvikeeramisega, samal ajal kui testimiseks ja iga tootega muutuvate paindlike jaamade jaoks on üha enam vaja koboteid. EVST ehitab just neid tüüpe, EVS SCARA seeriat (3 kuni 20 kg), XR-koostööroboteid ja EVSD-delta-roboteid, nii et 3C-liini saab varustada ühelt tarnijalt.
Täpsuse ja puhtuse nõuded
3C-töö esitab kaks nõuet raskemini kui enamik tööstusharusid: täpsus ja puhtus. Korduvus ±0.02 mm vahemikus on SCARA ja kobotmudelite puhul, mida kasutatakse paigutusel, tavaline, kuna komponentide varu on väike. Paljud protsessid toimuvad ka puhasruumides või kontrollitud keskkondades, seega ei tohi robotid osakesi eraldada. Tööstusharu tähelepanekute kohaselt on korduvuse ja keskkonna õige määramine see, mis enamasti õnnestub või ebaõnnestub 3C-roboti valikul, sest kiire, kuid mitte piisavalt täpne robot laseb kallid detailid minema.
Lühikeste tootetsüklite käsitlemine
Elektroonikamudelid muutuvad iga paari kuu tagant, seega 3C-liini ümberprogrammeeritakse ja tööriistadeta ümber töötatakse palju sagedamini kui näiteks autotööstuse liini. See soosib roboteid, mida on kiire ümberprogrammeerida ja uuesti kasutusele võtta. Praktikas on pärast paljude elektroonikaseadmete varustamist kõige paremini vananevad liinid need, mis on ehitatud paindlikele, kergesti ümberprogrammeeritavatele robotitele ja modulaarsetele tööriistadele, mitte fikseeritud automatiseerimisele, mis toote muutudes vananeb. Robotitüüpide vahel valimiseks vaadake meie SCARA vs delta vs 6-telje võrdlusja kasuliku koormuse valiku puhul kobotite kasuliku koormuse juhend.
Korduma kippuvad küsimused
Milliseid roboteid kasutatakse 3C elektroonika tootmises?
SCARA robotid domineerivad kiirel tasapinnalisel montaažil, näiteks komponentide paigutamisel ja kruvide keeramisel; koostöörobotid tegelevad paindlike ja ümberlülitamist nõudvate jaamadega, näiteks testimisega; ja delta-robotid haldavad kergete osade kiiret sorteerimist ja pakendamist. Valik järgneb ülesandele: kiirus ja jäikus tasapinnas SCARA puhul, paindlikkus kobotite puhul, maksimaalne komplekteerimiskiirus delta puhul.
Miks on SCARA elektroonika montaaži peamine robot?
SCARA on kiire, jäik ja täpne tasapinnal lühikese vertikaalse liikumisega, mis sobib komponentide paigutamise, sisestamise ja kruvide keeramisega elektroonikas. Selle tsükliajad nende liikumiste jaoks on kõigi robotitüüpide seas ühed kiireimad ning korduvus ±0.02 mm vahemikus sobib 3C-detailide kitsaste tolerantsidega.
Millist täpsust vajavad 3C elektroonikarobotid?
Korduvus ±0.02 mm vahemikus on paigutuse ja kruvikeeramise puhul tavaline, kuna komponentidel on vähe varu ja vead põhjustavad kallite osade praaki. Paljud 3C protsessid toimuvad ka puhasruumides, seega ei tohi robotid osakesi eraldada. Nii korduvuse kui ka keskkonna õige määramine on 3C roboti valikul kesksel kohal.
Kuidas robotid lühikeste elektroonikatootetsüklitega toime tulevad?
Elektroonikamudelid muutuvad iga paari kuu tagant, seega programmeeritakse ja seadistatakse liine sageli ümber. Programmeeritavad robotid moodultööriistadega kohanevad uute toodetega palju paremini kui fikseeritud automatiseeritud süsteemid, mis vananevad toote muutumisel. Paindlikele ja hõlpsasti ümberprogrammeeritavatele robotitele ehitatud liinid vananevad hästi 3C tingimustes.
Kas elektroonikatööstuses saab kasutada koostööroboteid?
Jah. Kobotid sobivad paindlikesse montaaži-, testimis- ja kontrolljaamadesse, kus nad töötavad koos operaatoritega ja vahetuvad iga tootega ohutuks hinnatud kiirusel. Need täiendavad SCARA roboteid, mis tegelevad kiireima ja suurima mahuga paigutamise ja kruvimise ning delta-roboteid, mis tegelevad kiire sorteerimisega.
Autori kohta: Selle juhendi koostas EVST toimetus. EVST (EVS TECH CO., LTD) on Chengdus asuv robootikatootja, mis asutati 2018. aastal. See ehitab elektroonikatootmiseks SCARA-, koostöö- ja delta-roboteid, mida eksporditakse enam kui 100 riiki ning millel on CE, SGS ja TUV kolmanda osapoole sertifikaadid.
Viimati uuendatud: 7. juuni 2026. See on üldine valdkonna ülevaade; enne täpsustamist kinnitage rakenduse korduvus, kasulik koormus ja keskkond.