
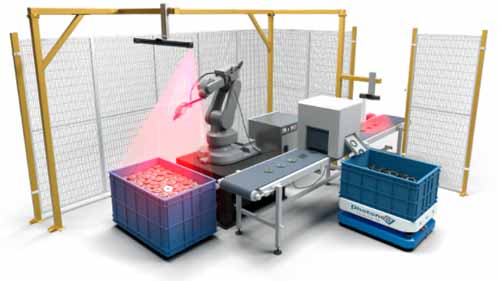
Allikas: www.sodavision.com
Igal aastal muutuvad robotid üha arenenumaks ja neile määratakse senisest keerulisemad ülesanded. Erinevalt inimtööst nad ei väsi ja on oma tegevuses palju kiiremad. Kuna aga neid integreeritakse rohkematesse tööstusprotsessidesse, kasvab vajadus muuta need tehaseruumide jaoks ohutumaks ja nende toimimises täpsemaks.
See on sellest vajadusest teha tööstusrobotid rohkem "teadlik", et roboti nägemissüsteemid tekkisid. Mis tõstatab küsimuse, mis on roboti nägemissüsteemid? Kuidas need töötavad ja kas nad tõesti muudavad roboteid paremaks? Siin on kõige selle ja muu põhjalik ülevaade.
Mis on Robot Vision?
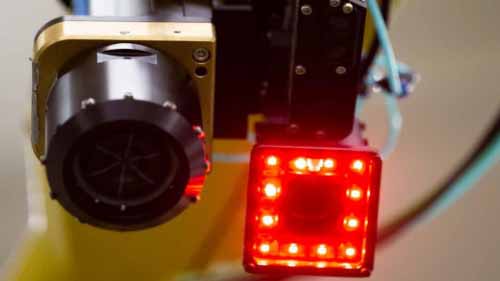
Allikas: www.fanucamerica.com
Robotinägemine võhiku mõttes on kontseptsioon, mille eesmärk on aidata robotitel näha. See on erinevatest osadest koosnev süsteem, mis võimaldab robotil tõlgendada ümbritsevas visuaalseid andmeid. Need osad hõlmavad järgmist:
Kaamerad – need on paigaldatud robotile või selle tööruumi ja toimivad roboti silmadena.
Erivalgustus – valgustus hoiab tööala ja/või objektid, millega robot töötab, valgustatuna, et kaamera saaks need selgelt jäädvustada
Tarkvara – see on arvutialgoritm, mille alusel töötab kogu nägemissüsteem.
Kuidas Robot Vision töötab?
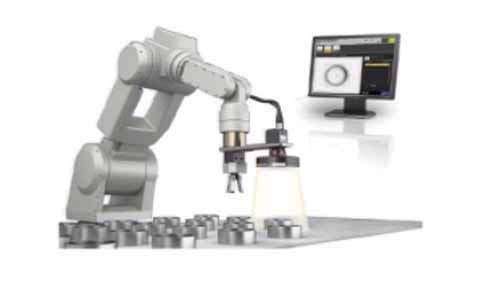
Allikas: prneswprime
Roboti nägemissüsteemi töö on rida etappe, mis võivad tunduda pikad, kuid toimuvad mõne sekundi jooksul. Kõik süsteemi osad töötavad koos teistega, et muuta "nägemine" võimalikuks. Sammud arenevad järgmiselt:
Robotile määratakse ülesanne, näiteks mikroosade kokkupanek PCB-plaadile. Õige osa õigesse kohta kokkupanemiseks on vaja suurt täpsust ja mõningast visuaalset juhendamist, et selle liigutusi vastavalt vajadusele reguleerida.
Kaamera aktiveeritakse, et visualiseerida tööümbrist või detaili asukohta ja seda, kuhu see tuleks paigutada.
Kaameraga jäädvustatud pilt saadetakse robotkontrollerile, mis tõlgendab seda arvutialgoritmi abil.
Sellest tõlgendusest lähtudes edastatakse kontrollerilt käsusignaal komplekteerimisrobot käsi.
Käsk on juhiste kood selle kohta, millist osa peaks roboti käsi osa kogumise vahel järgima ja kuhu see PCB plaadil asetama.
Roboti nägemissüsteemi jäädvustatud ja edastatud pilt ei ole ainult visuaalne foto. See salvestab sellised parameetrid nagu osade pikkus, laius ja kõrgus. Need üksikasjad on olulised, kuna need aitavad robotil eristada erinevaid objekte ja annavad teavet ka selle kohta, kuidas see peaks end positsioneerima, samuti ülesannete täitmiseks vajalikku jõudu. Mõnikord võib täpsuse huvides selliste parameetrite tuletamiseks kasutada lasertriangulatsiooni. See on täpsem meetod, kuna laserid joonistavad objektid välja ja kaamera saab nende suurused üles võtta.
3D nägemine on samavõrra levinud ka roboti nägemissüsteemides. Kuigi see järgib sama visiooni kontseptsiooni, nagu eespool mainitud, pakub see erinevate nurkade alt tervislikumat vaatamist. Kuid lisaks muudele tüüpilises roboti nägemissüsteemis esinevatele osadele sisaldab 3D-nägemissüsteem ka skannerit. Seda kasutatakse detaili või tööümbrise kõigi 3 mõõtme analüüsimiseks ja roboti käivitamiseks vastavalt tegutsema. See on arenenum ja tõhusam kui lasertriangulatsioon.
Miks peaksid tootjad kasutama robotnägemissüsteeme?
Allikas: www.educba.com
Keskmise roboti saab programmeerida ülesandeid täitma üsna tõhusalt minimaalse järelevalvega. Tegelikult on see enamikus tehastes juba mõnda aega nii olnud. Nii et võite küsida, kas teil on vaja robotite nägemissüsteeme oma robotitesse integreerida? Kas see lisab teie robotitoimingutele mingit väärtust? Lühike vastus sellele on jah. Siin on mõned viisid, kuidas robotite nägemissüsteemid teie tööstusroboteid täiustaksid.
Täpsus – mõelge, kui hästi te täidaksite ülesande kinniseotud silmadega võrreldes sellega, kuidas saaksite hakkama täieliku nägemisega. Viimane on parem, kas pole? See kehtib ka robotite kohta. Kuigi nad saavad ülesannete täitmisel toetuda anduritele, muudab nägemissüsteem osade käsitsemise ja nendega töötamise palju täpsemaks.
Ohutus – on leitud, et visuaalsed võimalused on väga tõhusad, et muuta robotid inimeste jaoks ohutumaks. Robotnägemissüsteemi ja ohutusandurite kombinatsioon annab kahekordse kindluse, et robot peatub või aeglustub, kui tunneb ja näeb oma teel takistust.
Suurem töötõhusus, kui robot on varustatud roboti nägemissüsteemiga, on see kohanemisvõimelisem. Võtke näiteks a delta robot ülesandeks sorteerida konveierilindil veerevaid esemeid. Selle nägemissüsteem tajuks objekte ja kiirust, millega need süsteemi läbivad. Kuna kontroller tõlgendab selliseid visuaalseid andmeid, annab see roboti kätele märku, et nad töötaksid kiirusel, mis vastab muundurihma kiirusele. Roboti sammu pidamiseks poleks vaja rihma käivitada ja peatada ning see parandab efektiivsust.
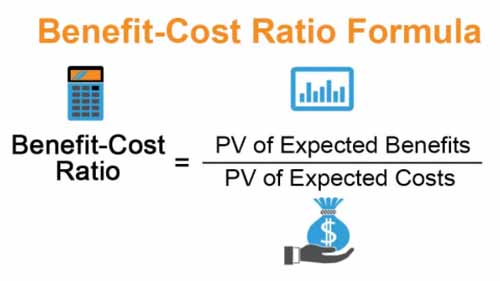
Parem kuluefektiivsus – kui tegevustõhusus paraneb, vähenevad ka tegevuskulud. Lisaks vähendavad vähenenud järelevalvevajadus ja väiksem vajadus täiendavate sisendite, näiteks kaubaaluste positsioneerimise järele, et toetada roboti täpsust. See kõik vähendab lisakulusid.
Kõrgem väärtus – robotid, millel on robotnägemissüsteemid, saavad teha rohkem, mis annab teile robotist rohkem väärtust. Kuigi olete võib-olla kasutanud a SCARA robot ainult osade kokkupanemiseks saab nägemissüsteemi konfigureerida kvaliteedikontrolli teostama pärast kokkupanekut.
Robot Vision rakendused
Allikas: www.vision-systems.com
Näited roboti nägemissüsteemide tööstuslikuks kasutamiseks on järgmised:
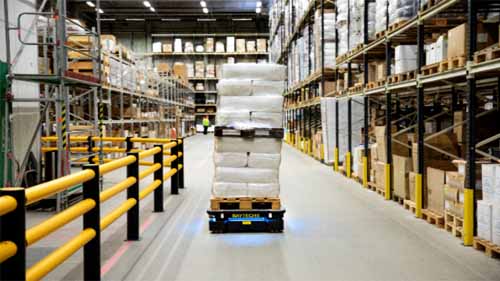
Automatiseeritud laod- automatiseeritud lao robotid Robotnägemissüsteemidega varustatud pakke kogutakse ja tarnitakse lao erinevatest osadest töötajateni. Nägemissüsteemid välistavad laoomanike vajaduse robotite jaoks konkreetseid teid kavandada. See aitab vähendada automatiseerimise kulusid ja muudab roboti töös paindlikumaks.
Kaupade sorteerimine-sorteerimine tootmisliinil muutub täpsemaks ja tõhusamaks, kui robotid suudavad nähtava süsteemi abil tuvastada unikaalseid tooteid. See muudab need ka kiiremaks ning vähendab raiskamist ja vigu, mis sageli tekivad, kui robot töötab pimedana.
Valige ja asetage, Kaubaalustele paigutamine – osade nägemine ja nende asendi kohandamine muudab robotitel kaubaalustamist ning ülesandeid paremini valides ja paigutades. Nägemissüsteem välistab ka vajaduse täiendavate tugisüsteemide, näiteks positsioneerimisaluste järele.
Automaatsed apteegid – nägemissüsteemidega varustatud robotsüsteeme kasutatakse nüüd retseptide väljastamiseks autoapteekides. Nägemissüsteem jäädvustab retsepti, saadab pildi kontrollerile, mis seejärel liigutab retseptitopsi soovitud pilli vastavasse dosaatorisse. See on kiire, ökonoomne ja väga täpne.
Materjali kontrollimine – see toimib eriti hästi seal, kus roboti nägemissüsteemil on skanner, kuna see skannib iga toodet, et tuvastada vigu. See muudab kvaliteedikontrolli kiiremaks ja täpsemaks, kuna selline skaneerimine võib tuvastada vigu, millest inimsilm võib kergesti tähelepanuta jääda.
Tegurid, mida tuleb Robot Vision süsteemi investeerides arvestada
Allikas: Pixabay
Robotinägemuse kontseptsioon on suures osas sama, kuid hädavajalik oleks otsida usaldusväärne teenusepakkuja. Arvestage, et see on uus kontseptsioon, mida võib olla vaja kohandada teie robotite ja kogu tehase seadistuste jaoks. Lisaks võivad teie töötajad vajada orientatsiooni, et kohaneda selle roboti töörežiimiga. Plussiks oleks robotinägemissüsteemi ettevõte, mis aitab teil seda üleminekut sujuvalt teha.
Lisaks kaaluge tööstuslike rakenduste kavatsete lisada roboti nägemissüsteemid, kui valite selliste valikute vahel nagu 3D ja muud. Kui toimingud on keerulised, siis võib-olla vajate nii ulatuslikke nägemissüsteeme. Põhitoimingute (nt valimine ja asetamine) puhul oleks keeruline nägemissüsteem aga alakasutatud ja seetõttu kuluefektiivne.
Ühilduvuse osas pidage kindlasti nõu roboti nägemissüsteemi ettevõttega, kas teie tehaseruum ühilduks nägemissüsteemiga. See oleks eriti murettekitav, kui kaamerad paigaldatakse tööümbrisesse, mitte roboti konstruktsioonile. See ei pruugi tingimata muuta teie tehast süsteemi jaoks sobimatuks, kuid peate võib-olla ruumi ümber korraldama ja valgustust reguleerima.
Robootiliste nägemissüsteemide väljakutsed
Allikas: Pixabay
Robotnägemissüsteemidesse investeerimine on kallis ettevõtmine. Kuna süsteemid on turul suhteliselt uued, võib kvaliteetne süsteem teile märkimisväärse summa raha tagasi maksta. See lisandub hoolduskuludele ja mõningatele struktuurimuudatustele, mida peate võib-olla oma tehaseruumis tegema. See on väljakutse, mis muudab sellised süsteemid eelarvepiirangute piires tegutsevatele tootjatele sageli kättesaamatuks.
Ka roboti nägemissüsteemide programmeerimine võib olla üsna keeruline. Need ei ole plug-and-play lahendus. Kui teie teenusepakkuja ei soovi müügijärgset teenindust, peate võib-olla palkama eksperdid, et teie süsteem töötaks nii nagu peaks. Lisaks sellele tuleb kohanemisperiood, kuna pärast nägemissüsteemi paigaldamist hakkavad robotid töötama veidi teistmoodi kui varem. Mõned tootmisseisakud on oodata enne, kui kogu seadistus hakkab tõhusalt töötama.
Järeldus
Robotid on tehtud inimese sarnaselt. Seega on täiesti loomulik, et nad on jõudnud täisringi ja saanud visuaalseid andmeid ainulaadselt tuvastada ja tõlgendada. Tootjana oleks see lisandväärtust loov investeering teie tööstustegevusse. Kuid ka roboti nägemissüsteem on sama tõhus kui teie robotid. Kui lähete üle robotautomaatikale, alustage õige valikuga tööstusrobotite tootja enne robotnägemissüsteemide juurde asumist.