
Kruvikeeraja tööriista ja kaitse paigutus

Vaadake kruvikeeramisriistad, kinnitusdetailid ja kaitsed üle nõutavate rakendusülesannete kaudu, kusjuures pingutuskvaliteeti toetavad ettevõtte enda dokumendid.
Pöörleva keevisdetaili kliirensi ülevaade
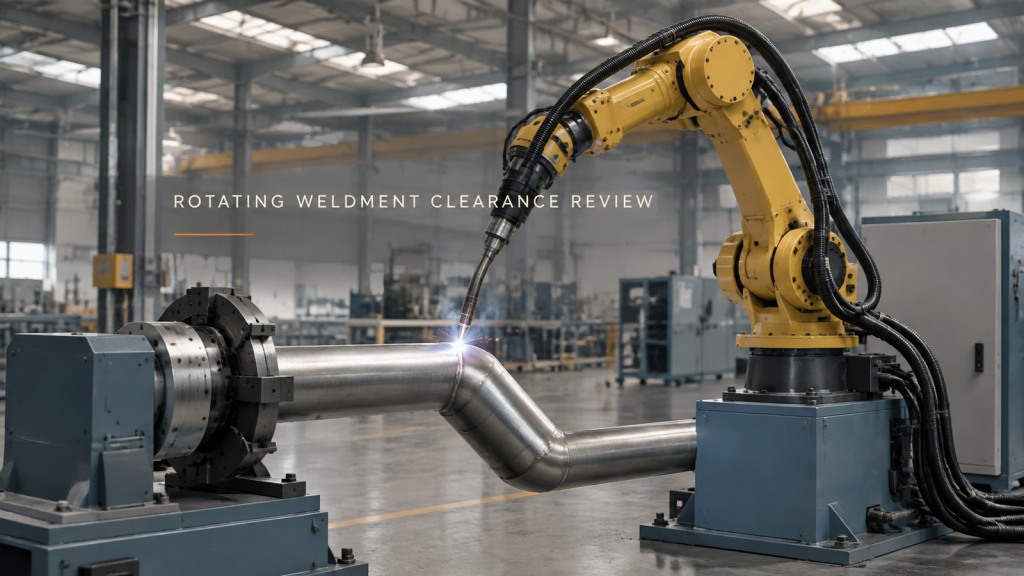
Vaadake koos koormatud kinnitusvahendi ja põleti katetega pöörlevat keevisdetaili, ajamata liikumist segamini vuugi vastuvõtmisega.
Roboti ülevaatuse vaatepunkti planeerimine
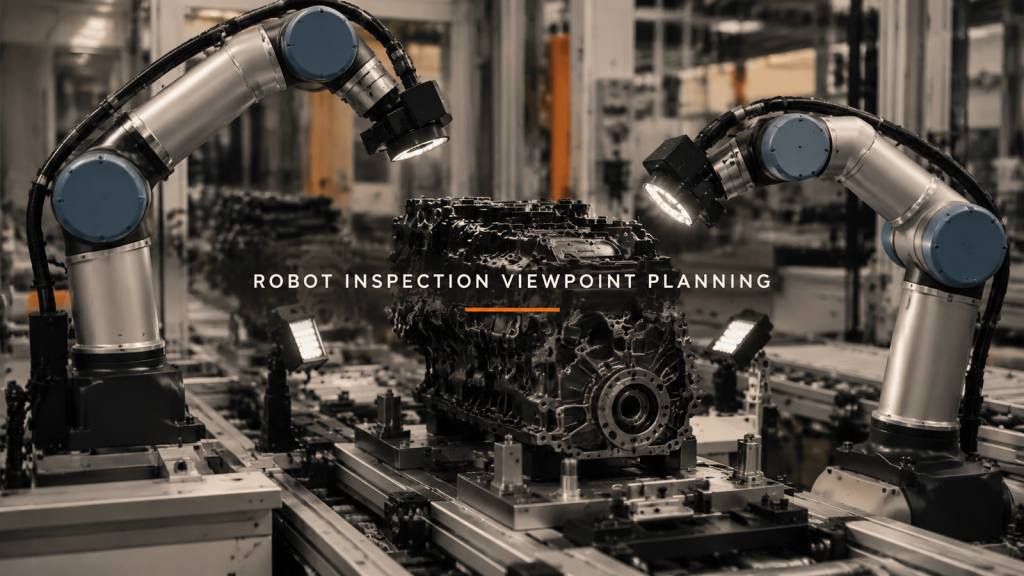
Otsusta, millised vaatluspunktid lisavad kasulikku sihtmärgiinfot, seejärel valideeri pilditingimused ja otsuse tõendid.
Neljajaamaline töötlemine: tugipunkt ja pöördevahe
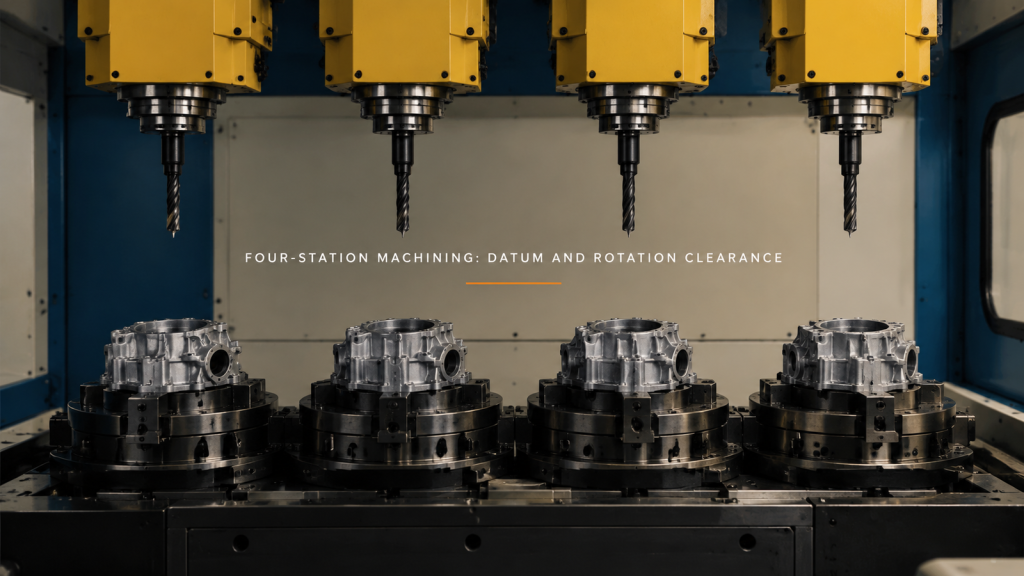
Vaadake üle neljapositsiooniline töötlemine tooriku asukoha, tööriista eemaldamise ja kinnitusdetailide pöörlemise kaudu. Eraldage nähtav liikumine mõõdetud täpsusest.
Masinateeninduse üleandmine: detailide tugi ja haaratsi väljumine
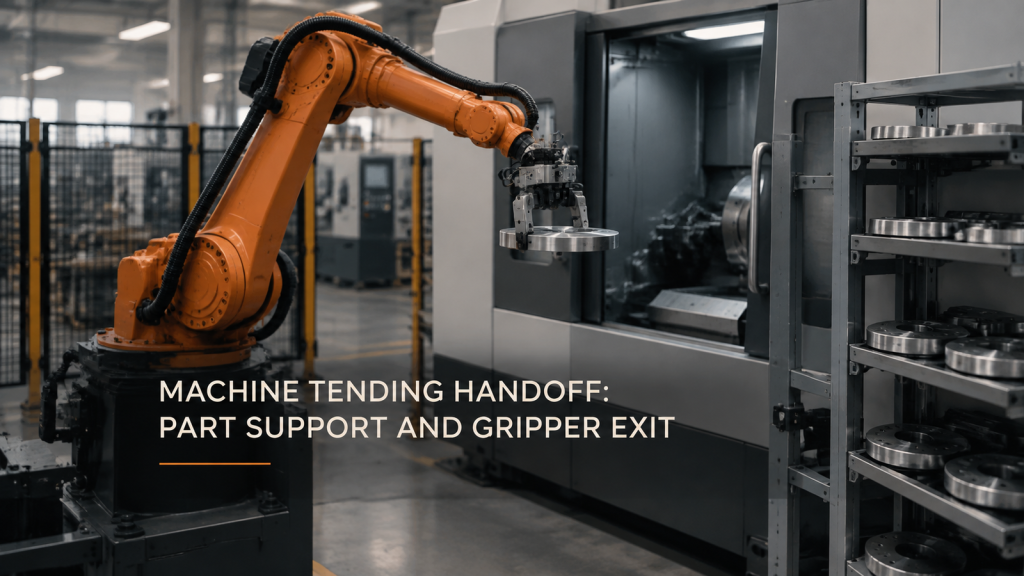
Masina hooldamise üleandmine sõltub detaili pidevast toest, vastuvõtja kliirensist ja kasutatavast haaratsi väljundist. Vaadake ketas ja tööriist koos üle.
Robot doseerib graanulite konsistentsi nurkades
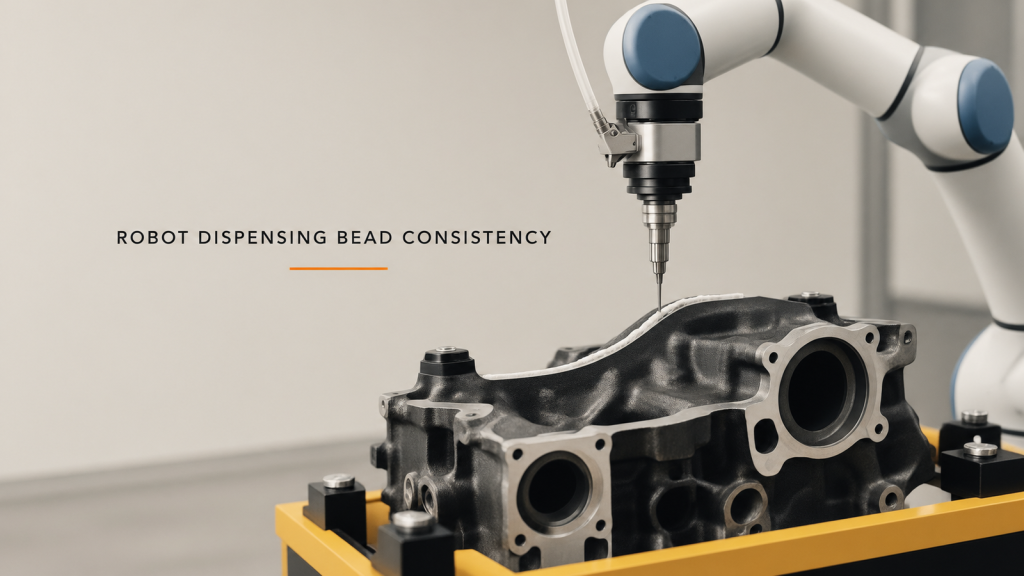
Kontrollige roboti doseeritud graanulite järjepidevust, ühendades nurga kiiruse, voolureaktsiooni, düüsi asendi ja kontrollides tegelikku graanulit.
Keermerullimismasina hooldus: joondage üleandmine
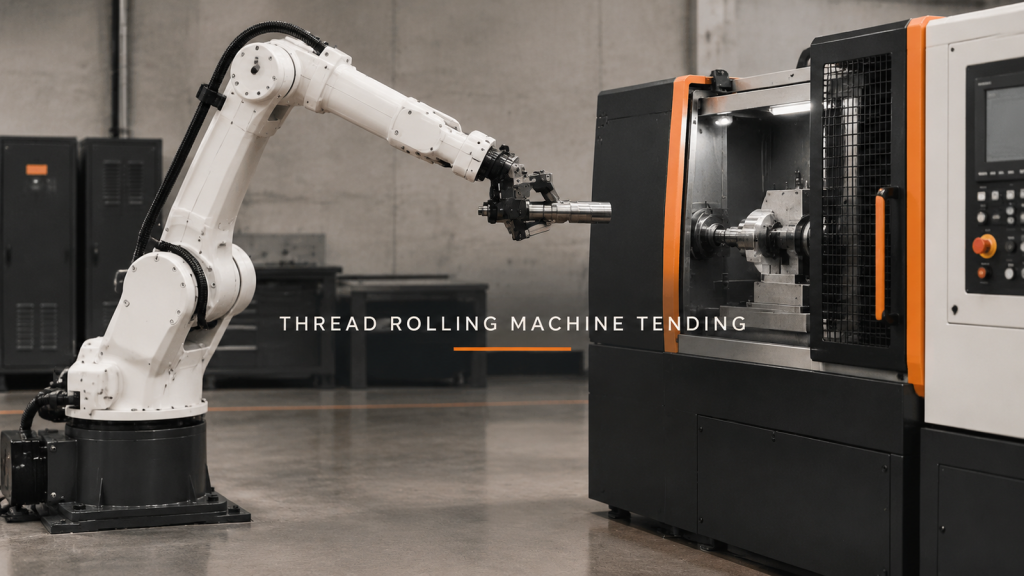
Enne valtsimistulemuse kontrollimist planeerige keermevaltsimismasina käsitsemist tooriku joondamise, toe ülekandmise, vabastamise ja ohutu eemaldamise ümber.
Kahe robotiga keevitamine: jagatud tsoon enne tsükliaega
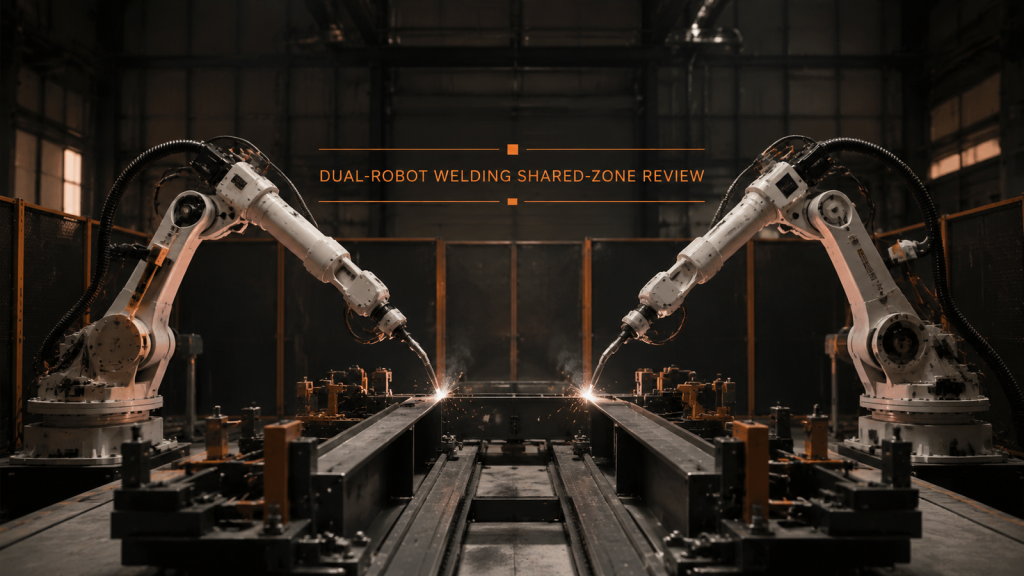
Kahe robotiga keevitamine nõuab eraldi töötsoone, kontrollitud ühiskasutustsooni sisenemist, etteaimatavaid ooteasendeid ja kontrollitud kiiruse taastumist.
Robotiline leegi kaldlõikus: leidke esmalt serv
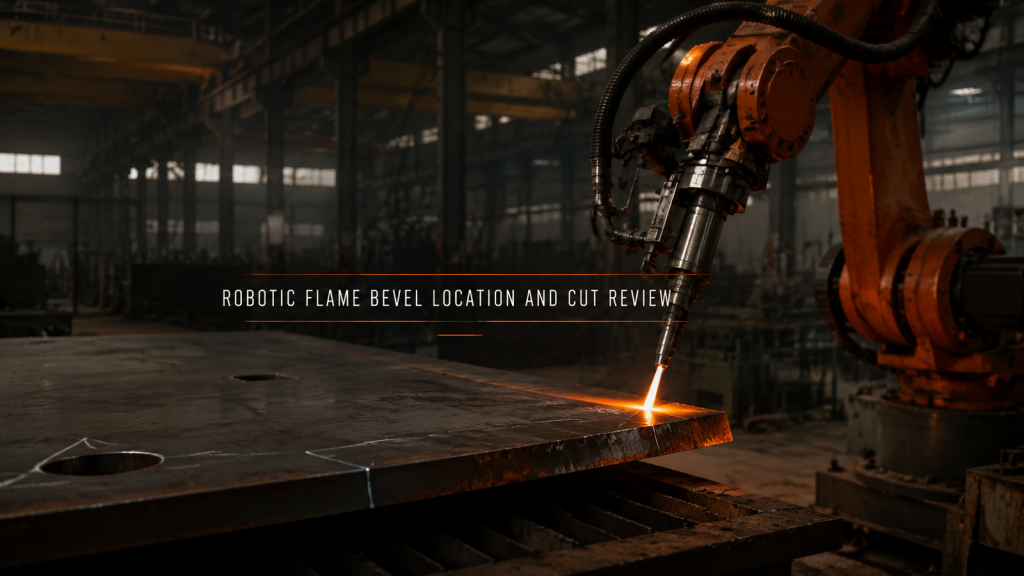
Robotiseeritud leegi kaldlõikamiseks on vaja stabiilset plaadi tugipunkti, mõõdetud serva asukohta, pidevat tööriista asendit ja lõikeserva vastuvõetavuse tõendit.
Akualuse robotkeevitus: tugipunkt enne rada
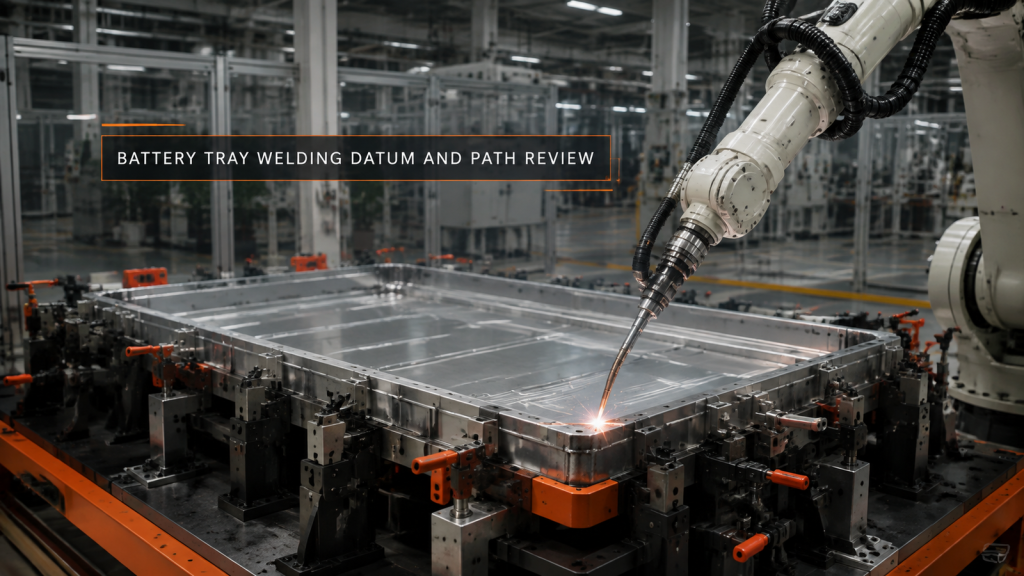
Akualuse robotkeevitus algab stabiilse kinnitusvahendi tugipunkti, tsoneeritud õmbluste, täispikkuses põleti kliirensi ja mõõdetud moonutusplaaniga.
Kööginõude poleerimine: stabiliseerige detaili asend
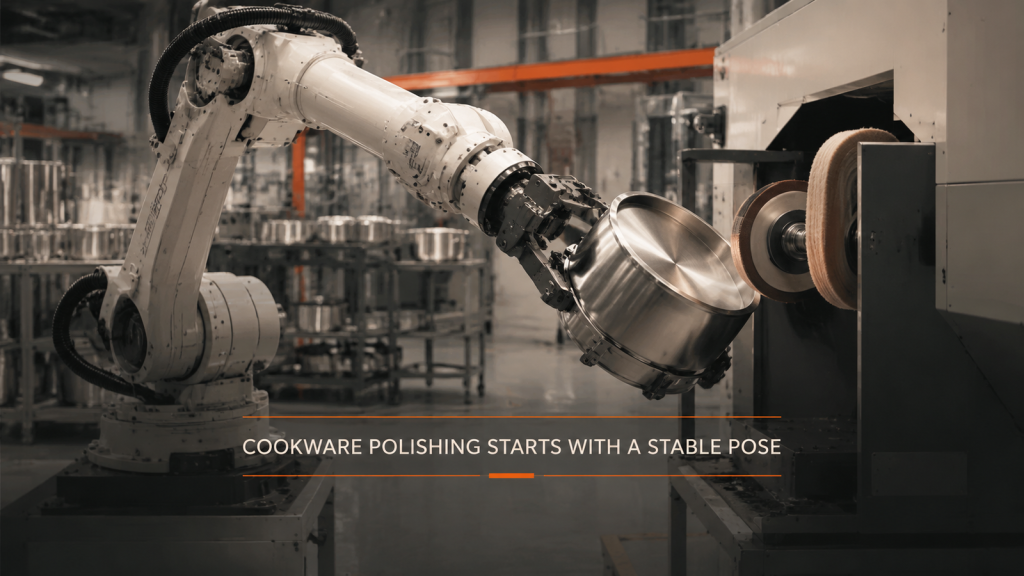
Kööginõude poleerimise automatiseerimine algab stabiilse haardepunkti, täieliku lähenemise, kontrollitud pinnanurga ja selge taganemisega enne kiiruse hindamist.
Armatuurvarda töötlemise automatiseerimine: leidke enne teisaldamist
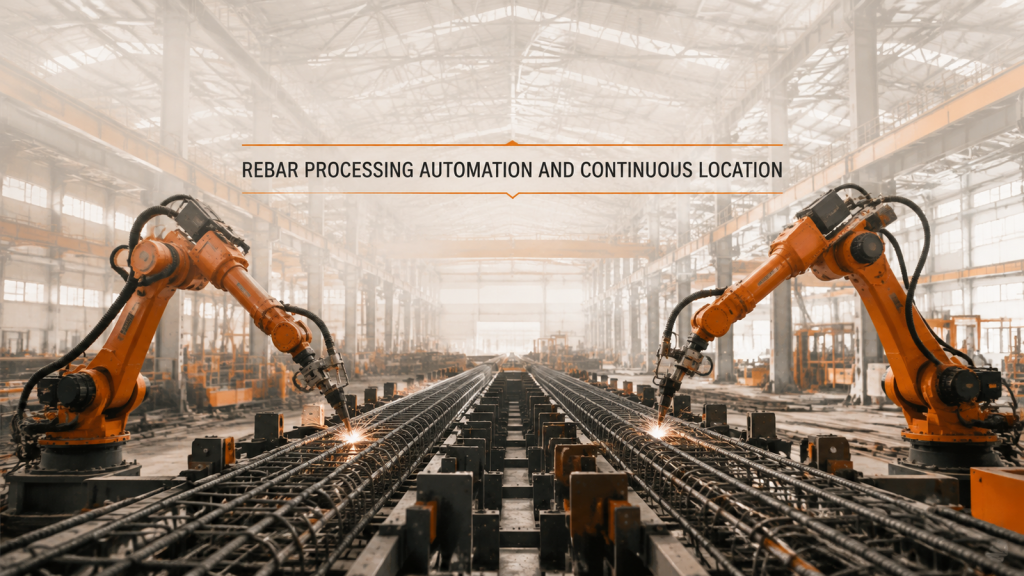
Armatuurvarda töötlemise automatiseerimine vajab enne transportimist ja kahe robotiga katmise usaldusväärset kordumist pidevat tugipunkti piki pikka koostu.