
La pulverización robótica merece una prueba representativa cuando los cuerpos de los vasos se pueden presentar de forma consistente y el tratamiento superficial requerido permite reutilizar un dispositivo y una ruta de aplicación definidos. La pulverización manual puede seguir siendo una opción razonable cuando los cambios frecuentes de forma, las áreas protegidas o la preparación del recubrimiento impiden dicha reutilización. Compare el lote completo bajo los mismos requisitos de aceptación, en lugar de comparar únicamente el tiempo de pulverización de una pistola.
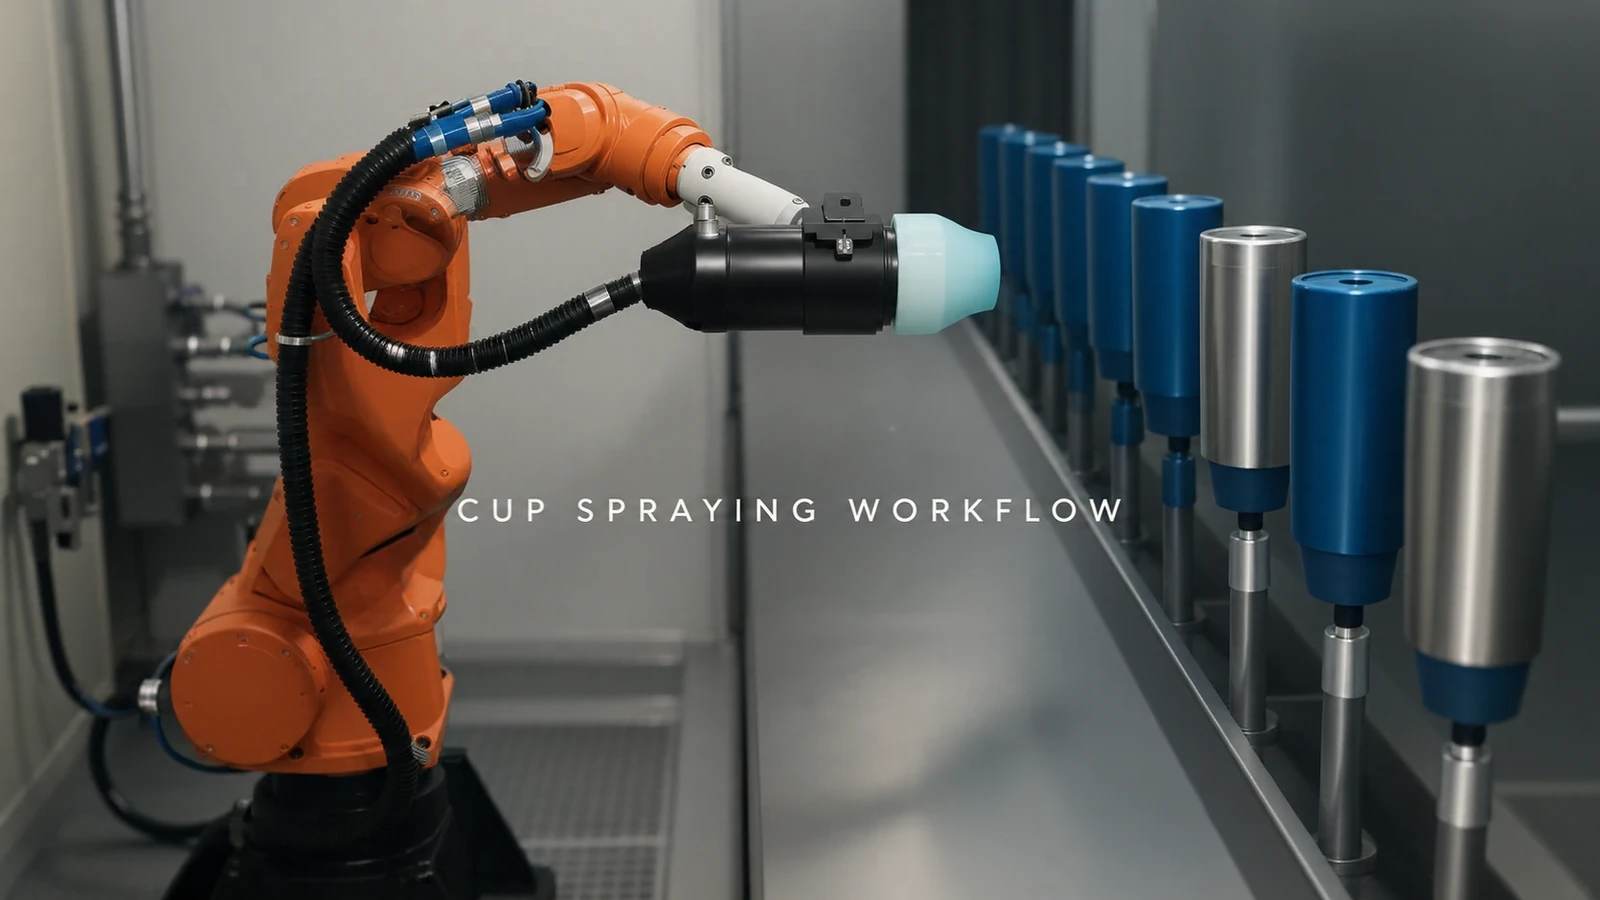
El vídeo de la aplicación muestra un robot naranja moviendo un cabezal pulverizador frente a una hilera de piezas verticales con forma de copa o cilíndricas. Sus superficies exteriores aparecen azules. Para la toma de decisiones de producción, la pregunta clave es qué preparaciones se repetirían en toda la gama de productos y cuáles requerirían modificaciones.
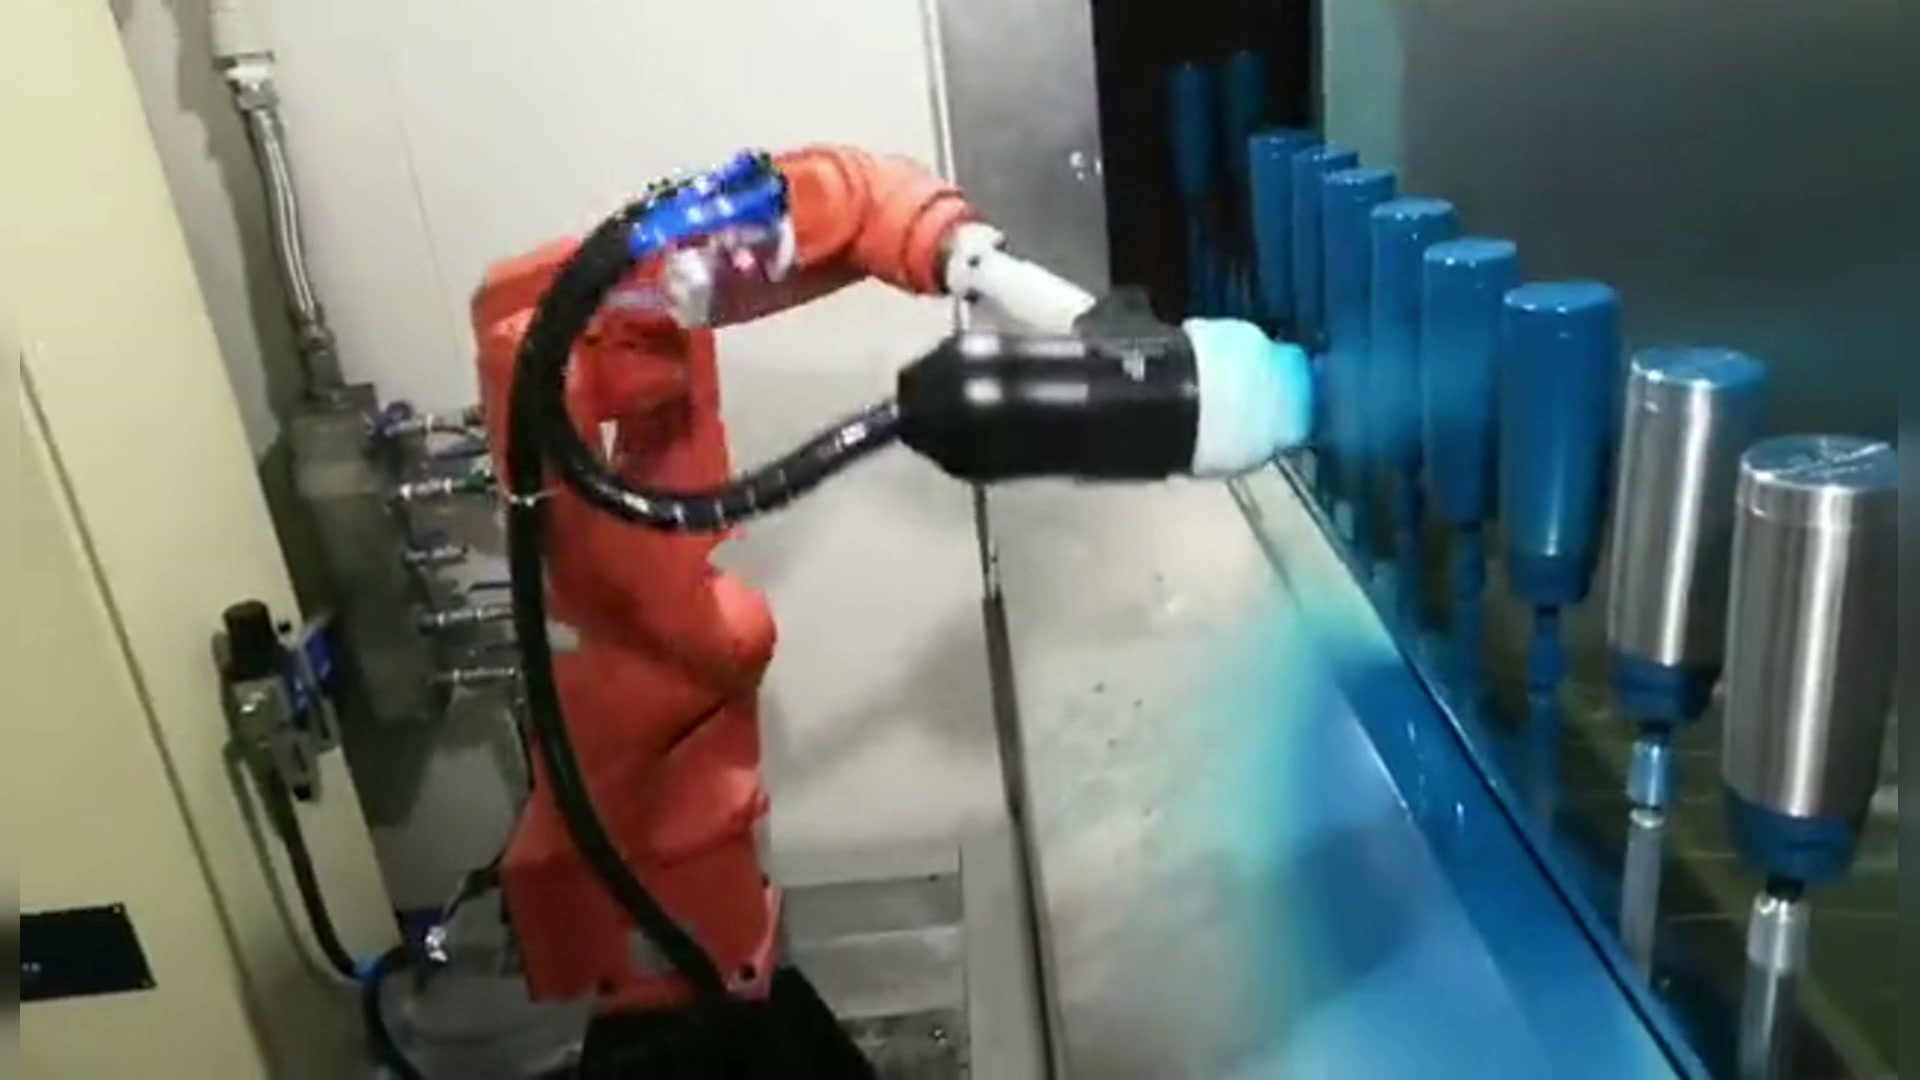
EN película principal 00:14 — cabezal rociador del robot frente a piezas cilíndricas verticales.
Defina la superficie antes de dividir el trabajo.
Marque la zona que se va a recubrir y cualquier otra que deba permanecer protegida. Según el producto, el borde, la base, la rosca o la superficie de contacto pueden requerir un tratamiento diferente al de la pared exterior visible. Indique el requisito específico en lugar de asumir que una taza de aspecto similar necesita el mismo procedimiento.
Acuerden cómo se evaluarán las piezas de prueba: las comprobaciones de recubrimiento especificadas, las condiciones de apariencia relevantes y las características protegidas. Apliquen los mismos requisitos a las muestras manuales y robóticas. No se puede considerar que una ruta de pulverización sea más corta mientras que a la otra se le solicita realizar enmascaramiento, retoque o inspección adicionales.
Busque una presentación reutilizable, no solo cilindros similares.
Agrupe las piezas según su ubicación en el soporte, el alcance de la herramienta y las superficies que deben permanecer alejadas del mismo. Diámetros exteriores similares no garantizan necesariamente una configuración reutilizable si cambia el punto de sujeción o la zona protegida.
Un cambio en la altura o el perfil puede alterar la trayectoria relativa de la pistola con respecto a la superficie. El guiado automático del aplicador considera esa distancia relativa y la coordinación de la pulverización con la pieza de trabajo como parámetros del proceso. Por lo tanto, se debe probar la ruta programada del robot con la presentación y los ajustes reales del aplicador, y no transferirla entre variantes simplemente porque ambas piezas se denominen copas.
Si una familia de productos puede compartir el método de localización y solo requiere una receta definida o un ajuste del dispositivo, es una candidata idónea para una prueba de automatización. Si cada pedido requiere un nuevo soporte, disposición de enmascaramiento y ruta, compare la carga de preparación antes de seleccionar la primera familia.
Cuenta los trabajos que quedan alrededor del robot
Describa quién carga y retira las piezas, aplica la protección, prepara el equipo de recubrimiento, cambia los materiales cuando corresponda, limpia el aplicador seleccionado y revisa las piezas terminadas. El funcionamiento automático de la pistola no elimina estas tareas del plan. Su método y frecuencia dependen del recubrimiento y el equipo elegidos.
Para la pulverización manual, incluya también la preparación, la manipulación y el acabado correspondientes. Compare el mismo tamaño de lote, la misma mezcla de variantes y las mismas condiciones iniciales. Separe la tarea de puesta en marcha puntual de la preparación que se repite para cada pedido, de modo que la prueba no oculte los cambios recurrentes dentro de una demostración de funcionamiento optimista.
Esta división también aclara el objetivo de la automatización. Un proyecto puede transferir el movimiento repetitivo de las armas a un robot, manteniendo la carga e inspección manuales. Indique el alcance directamente, en lugar de asumir que la instalación de un robot deja toda la estación sin supervisión.
Seleccione el ensayo que pueda cambiar la decisión.
Seleccione cuerpos de copa representativos que supongan un desafío para la configuración común propuesta: variaciones en la altura o el contorno, una zona protegida compleja o un punto de contacto de sujeción diferente. Observe las superficies y características requeridas después del procesamiento, luego ejecute el cambio planificado y registre lo que deba modificarse o limpiarse.
Si la superficie aceptada se puede reproducir con una presentación reutilizable y cambios manejables, la opción robótica tiene una base de producción más clara. Si los cambios en la preparación predominan en el lote o el soporte propuesto no puede preservar las superficies requeridas, revise la agrupación o mantenga el trabajo manual adecuado mientras investiga otra primera aplicación.
Una conversación sobre EVST puede comenzar con fotografías de las variantes de vasos, el recubrimiento marcado y las áreas protegidas, la disposición actual de los soportes y el patrón habitual de lotes/cambios. Estos detalles ayudan a definir una prueba útil sin inventar ahorros, tiempos de ciclo ni resultados de recubrimiento a partir de las imágenes.