
Hay muchas partes que componen un robot. El brazo robotico La zona es la más destacada y lo que la gente ve. También es la parte que se encarga de la mayor parte del trabajo. Pero hay otra parte que rara vez se nota y que hace la mayor parte del trabajo pesado en el fondo, y es el sobre.
Vamos a analizar qué es un sobre, por qué son importantes, los tipos de sobres de trabajo robóticos que se utilizan en la fabricación hoy en día y los beneficios que aportan. Quédese hasta el final para obtener más conocimientos sobre aplicaciones robóticas.
¿Qué es un sobre de trabajo?
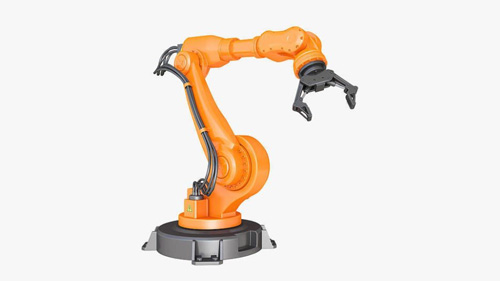
Fuente: Pinterest
Una envolvente de trabajo es el rango de movimiento de un robot. Los robots industriales no vienen con patas ni ruedas para moverse. Los costos se fijan en un solo lugar, y esa base que los sostiene y les otorga estabilidad se llama envolvente de trabajo. Es la forma que se crea cuando el manipulador robótico Se mueve en todas direcciones para realizar una tarea. La distancia máxima que puede alcanzar el robot está determinada por el tamaño de la zona de trabajo.
Lo que esto significa, en pocas palabras, es que el robot sólo puede funcionar dentro de los límites del entorno de trabajo. Se podría conceder al brazo robótico toda la flexibilidad del mundo, pero lo máximo que puede hacer depende del ámbito de trabajo. El único robot que tiene la capacidad de oponerse a las reglas de la envolvente de trabajo es el robot pórtico. Los espacios de trabajo deben diseñarse cuidadosamente para que el brazo robótico tenga posibilidades de funcionar como se espera.
¿Por qué son importantes los sobres de trabajo?
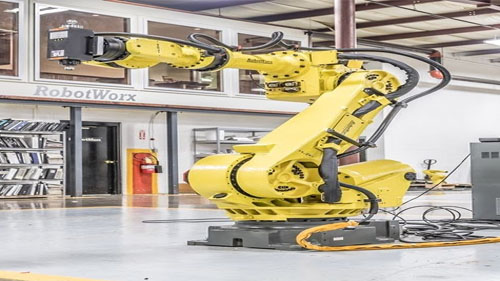
Fuente: Pinterest
Una envoltura de trabajo actúa como correa para el brazo robótico. Define el área que el brazo robótico puede alcanzar. Esto puede resultar útil cuando hay seres humanos trabajando junto a los robots, ya que crea una zona segura que reduce las posibilidades de que se produzcan lesiones en el suelo de la fábrica. Al elegir un robot industrial Para tu planta, debes prestar mucha atención al tipo y tamaño del sobre porque todo lo que elijas hacer con el robot quedará a merced del sobre.
Si quieres un robot que cubra la mayor cantidad de espacio posible, elige el que viene con una zona de trabajo más grande. Pero esto volverá a plantear una nueva cuestión relacionada con el espacio. Los espacios de trabajo más grandes generalmente se traducen en máquinas más grandes, y si no tienes espacio para eso, las cosas no funcionarán ni siquiera como deseas.
Tipos de envolventes de trabajo de robots
Fuente: Pinterest
Hay alrededor de 7 tipos estándar de envolventes de trabajo de robots que se utilizan en toda la industria manufacturera. Cada uno tiene su propia forma y diseño definidos que se adaptan a un tipo de trabajo específico. Incluyen lo siguiente.
Envolvente de trabajo cartesiano: se trata de una envolvente de configuración cartesiana y tiene la forma de un prisma rectangular. No tiene zonas muertas dentro ni alrededor de la envolvente de trabajo, y el robot que utiliza esta envolvente tiene la libertad de manipular la carga útil máxima que puede soportar sin sentir ninguna tensión. Este es el tipo de envolvente de trabajo que encontrará en los robots cartesianos o de pórtico.
Envolvente de trabajo cilíndrico: como sugiere el nombre, se trata de una configuración de forma cilíndrica que tiene un centro hueco que limita severamente el brazo robótico que puede estirarse y retraerse. Esta estructura crea una zona muerta significativa dentro y alrededor de la estructura del robot. Los tipos de robots que utilizan este tipo de envolvente son adecuados para tareas pequeñas y rápidas que no requieren mucho movimiento.
Envolvente de trabajo polar: se trata de una configuración que abarca el volumen situado entre dos esferas parciales. Este diseño limita los movimientos angulares máximos que puede realizar el brazo robótico en los planos vertical y horizontal. Estas restricciones físicas tienen el desafortunado efecto de crear enormes zonas muertas significativas por debajo y por encima del robot en cuestión. Este es el tipo de
sobre de trabajo que probablemente encontrarás en un robot Polar.
Envolvente de trabajo giratorio: esta es una configuración única que generalmente tiene un espacio que es más grande que el espacio disponible en el piso. En pocas palabras, el brazo robótico se encuentra sobre un espacio de trabajo muy grande y ancho que puede ser una esfera completa o parcialmente abierta. Es una de las configuraciones más complicadas en lo que respecta a los espacios de trabajo.
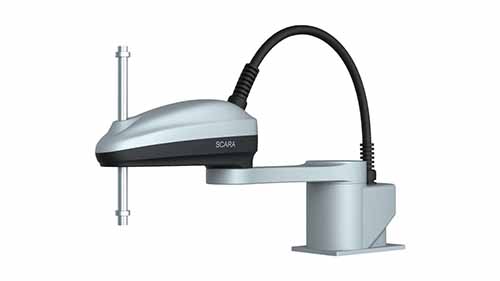
Envolvente de trabajo SCARA: esta es una configuración exclusiva de Robots SCARA y suele tener forma de corazón o de riñón. Tiene un círculo hueco prominente que pasa justo por el medio, lo que permite un plano de operación horizontal muy grande, facilitando los movimientos laterales. Sin embargo, queda muy poco espacio para subir, lo que limita los movimientos verticales.
Envolvente de trabajo de la columna vertebral: este es el espacio de trabajo más simple que jamás haya visto. Está formado simplemente por un robot con columna vertebral dentro de un espacio de trabajo semiesférico que proporciona el espacio justo para que el brazo robótico opere como quiera en cualquier dirección. El tamaño de toda la estructura depende de la cantidad de articulaciones que se encuentren en la columna vertebral.
Configuración de péndulo: esta es una configuración que se asemeja a una herradura con una sección transversal segmentada. El área de trabajo es un poco limitada, pero la ventaja de este diseño es que el robot en cuestión se puede montar en el área de trabajo en cualquier posición que sea conveniente para la tarea en cuestión. Esto le da al área la libertad de ubicarse en la ubicación más conveniente para lograr la mejor eficiencia.
Interpretación de la envolvente de trabajo
Como hemos establecido claramente, cada envolvente de trabajo tiene un diseño complejo que genera características variables que definen la función exacta para la que son adecuados. Sin embargo, esto no significa que puedas andar eligiendo el primer sobre de trabajo que veas frente a ti. Hay que tener cuidado a la hora de interpretar la envolvente de trabajo de un robot, y las siguientes son las razones por las que esto es vital.
Hay que tener en cuenta que la envolvente, en este caso, representa el volumen de trabajo que puede alcanzar el brazo del robot. Debe saber dónde se encuentra este punto y, en la mayoría de los casos, está en el centro de la placa de montaje en el efector final. Esto excluye efectivamente todas las herramientas que el efector final pueda tener.
Hay que tener en cuenta que hay zonas dentro del ámbito de trabajo a las que el brazo robótico no puede llegar en absoluto. Estas son las zonas muertas y no hay nada que puedas hacer para cambiar la situación.
La capacidad máxima de carga útil que se cita solo se puede alcanzar dentro de ciertos brazos, lo que no debe confundirse ni considerarse como el alcance máximo.
Conclusión
Los Sobres de Trabajo son fundamentales para el funcionamiento de un brazo robótico y de cualquier otra máquina. Desempeñan un papel muy importante a la hora de decidir la forma y el diseño del brazo robótico. Estos siete tipos se utilizan ampliamente en todo el mundo, pero probablemente se estén creando otras variaciones nuevas que aún no se han generalizado. Para obtener más información sobre las envolventes de trabajo y cómo se pueden modificar para obtener un mejor rendimiento, Echa un vistazo a nuestro sitio web y tenga todas las preguntas que pueda haber respondido.