
Fuente: www.idtechex.com
La automatización en la industria manufacturera está ganando impulso rápidamente a medida que más empresas adoptan el uso de la robótica. Esto se atribuye a los beneficios de la automatización en los negocios y al uso de procesos cada vez más inteligentes. Se consigue tener más producción y también reducir el riesgo de lesiones en la planta de fabricación. La mayoría de las empresas se inclinan por el uso de brazos robóticos para atender a recoger y colocar, embalaje, pintura y montaje entre otras tareas.
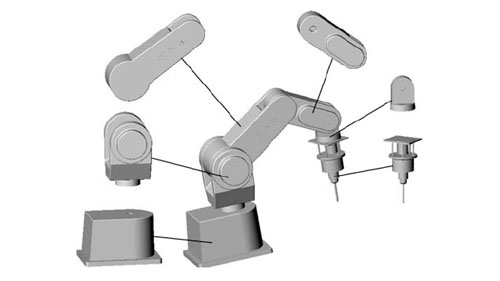
Al incorporar brazos robóticos a su negocio, asegúrese de trabajar con una calidad fabricante de brazos robóticos quien te ofrecerá lo mejor. Además, también es fundamental tener un conocimiento básico de lo que implican. El brazo robótico presenta el cuerpo, la muñeca y el efector final que tienen funciones específicas. Para que estas diferentes piezas funcionen con precisión, es necesario que existan articulaciones robóticas. En este artículo, profundizaremos en las diferentes articulaciones robóticas para brindarle una mejor comprensión.
¿Qué son las articulaciones robóticas?
Fuente: www.researchgate.net
Las articulaciones del robot se refieren a los componentes móviles del robot que dan como resultado movimientos relativos entre enlaces adyacentes. En este contexto, los eslabones se utilizan para referirse a los miembros rígidos que conectan las uniones para un funcionamiento claro y adecuado. Esto viene a demostrar que el brazo robótico industrial Presenta el uso de una combinación de eslabones y juntas para una funcionalidad óptima. Es esencial asegurarse de que las juntas de su manipulador funcionen en consecuencia para garantizar que haya precisión y exactitud en una aplicación.
Las articulaciones robóticas también se denominan a veces ejes. Son esenciales y resultan útiles para garantizar que el movimiento del brazo no se vea limitado ni interferido. Aprender más sobre las articulaciones robóticas le ayudará a determinar el tipo de brazo robótico con el que desea trabajar según las tareas que desee realizar.
Tipos de juntas mecánicas para robots
Fuente: www.britannica.com
Dado que existen diferentes tipos de robots utilizados en la industria manufacturera, también encontrará una variedad de juntas mecanicasEstas articulaciones difieren en términos de movimiento y también de aplicación, especialmente cuando se trata del tipo de robot a utilizar.
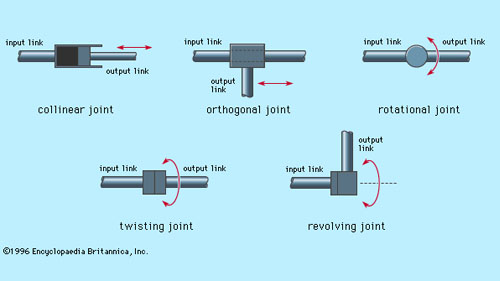
Cuando se trata de juntas mecánicas que aparecen en los brazos robóticos, hay cinco tipos principales que debes considerar. Dos de las uniones son lineales, lo que significa que el movimiento relativo entre los eslabones adyacentes es traslacional. Los otros tres, en cambio, son giratorios, lo que significa que el movimiento relativo de los eslabones implica rotaciones entre ellos. Los cinco tipos de juntas mecánicas para robots incluyen:
Juntas lineales
En las uniones lineales, el movimiento relativo que presentan los eslabones adyacentes debe ser paralelo. Esto significa que los enlaces de entrada y salida se deslizan con un movimiento lineal. Este tipo de movimiento resulta en una movimiento de translaciónEste tipo de movimiento lineal se puede lograr de varias maneras, incluido el uso del mecanismo telescópico y el pistón. Este tipo de articulación también se conoce como articulación en L.
Juntas ortogonales
Las juntas ortogonales también se conocen popularmente como juntas tipo O. Presentan un movimiento relativo tomado por el enlace de entrada y el enlace de salida. Este tipo de movimiento involucrado en las articulaciones ortogonales es un movimiento deslizante de traslación. Sin embargo, a diferencia de la disposición de juntas lineales, con el Junta ortogonal, el enlace de salida es perpendicular al enlace de entrada.
Articulaciones rotacionales
Cuando se trata de articulaciones rotacionales, encontrará el uso de movimientos relativos de rotación que resultan útiles para los manipuladores de robots que trabajan en múltiples espacios de trabajo. Estos movimientos se realizan con el eje de rotación perpendicular a los ejes de los enlaces de entrada y salida. Estas juntas rotacionales también se conocen como juntas tipo R.
Articulaciones torcidas
Este tipo de características conjuntas movimiento rotatorio eso también resulta en cierto grado de rotación cuando está en uso. El movimiento en estas articulaciones es relativo al eje de rotación que es perpendicular a los ejes de los enlaces de entrada y salida. Las juntas de torsión también se denominan juntas tipo T.
Juntas giratorias
En los porros giratorios las cosas son un poco diferentes respecto a los demás. Estas articulaciones también presentan un movimiento de rotación que resulta útil en diferentes aplicaciones. El movimiento de estas articulaciones presenta movimiento entre los dos eslabones. El eje del eslabón de entrada está diseñado para ser paralelo al eje de rotación de la articulación. Por otra parte, el eje del eslabón de salida está diseñado para ser perpendicular al eje de rotación de la articulación. Este tipo de junta también se conoce como junta tipo V.
Diferentes tipos de robots y juntas mecánicas utilizadas
Fuente: www.technologyreview.com
Diferentes robots utilizarán diferentes tipos de juntas mecánicas. Aprender más sobre los diferentes robots lo pondrá en una mejor posición para invertir en un robot que funcione para usted. Algunos de los robots más comunes a considerar incluyen:
articulado
El robot articulado Lo más probable es que el diseño incluya diferentes gamas y combinaciones de juntas rotativas. Esta gama puede presentar estructuras simples de 2 articulaciones y pasar a estructuras más complejas con 10 o más articulaciones. Con este diseño, el brazo está conectado a la base mediante el uso de una junta giratoria, mientras que los eslabones del brazo están conectados mediante juntas giratorias.
cartesiano
Con la función robots cartesianosEl diseño incluye el uso de tres articulaciones lineales. Estas articulaciones se encuentran en el plano cartesiano que involucra X, Y y Z. Estos robots también pueden tener una muñeca adjunta con articulaciones de rotación más fáciles para el movimiento. Este tipo particular de robot también se conoce como rectilíneo o de pórtico.
Cilíndrica
El robot cilíndrico Cuenta con una junta giratoria que se fija a la base y una junta lineal que se utiliza para conectar los diferentes eslabones. Dado que los robots cilíndricos trabajan dentro de un ámbito de trabajo de forma cilíndrica, el movimiento lineal y de rotación resulta útil para garantizar que se logre la precisión.
Polar
En el diseño polar de los robots, el brazo está conectado a la base mediante una articulación giratoria. A veces también encontrará el uso de una combinación de dos juntas rotativas y una junta lineal. Dado que este robot también se denomina robot esférico, el ámbito de trabajo que se presentará también será esférico. Los ejes utilizados en este robot forman un sistema de coordenadas polares que permite al manipulador trabajar con facilidad.
ESCARA
El Robot SCARA Es una opción popular entre muchos fabricantes, especialmente aquellos que buscan automatizar sus procesos de ensamblaje. Este robot suele ser cilíndrico y trabaja en un ámbito de trabajo relativamente cilíndrico. Presenta el uso de dos juntas paralelas que resultan útiles en el proceso de montaje. Estas juntas proporcionan flexibilidad en un plano seleccionado mientras el robot está en uso.
Delta
El robots delta están diseñados con una estructura similar a una araña que les permite ofrecer excelentes servicios a sus usuarios. Se construyen a partir de paralelogramos que se unen y conectan a una base común. Las articulaciones que presenta este tipo de robot son tanto rotacionales como lineales. Esto permite que el robot mueva un único extremo de las herramientas del brazo en un área de trabajo en forma de cúpula. Mejora su rendimiento para garantizar que el desarrollo de las diferentes tareas se realice con precisión.
Conclusión
Cuando se trabaja con la robótica como medio para automatizar diferentes procesos en su negocio, es necesario tener en cuenta los diferentes aspectos. Estos aspectos juegan un papel muy importante en el rendimiento de la robótica específica que elija utilizar. Cuando se trata de utilizar brazos robóticos industriales, las articulaciones del robot deberían ser algo sobre lo que mantenerse actualizado.
Conozca las diferentes articulaciones y cómo afectan el rendimiento del robot. Esto le ayudará a evaluar el tipo de articulaciones que serían más adecuadas para las actividades que desea automatizar.
Una vez que tengas eso, puedes invertir en brazos robóticos que vengan con las articulaciones que estás buscando. Tómate tu tiempo y trabaja con fabricantes de equipos de automatización quien te ayudará.