
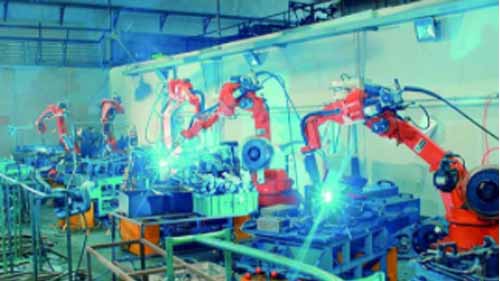
Ahora es posible encontrar un robot industrial para casi cualquier proceso de fabricación en el que participe. Sin embargo, el truco está en comprender qué tipo de robot sería el más adecuado para realizar diversas tareas. Desafortunadamente, esto es algo con lo que la mayoría de los fabricantes luchan, ya que el concepto de robótica puede ser algo complejo.
En una palabra, robots industriales se diferencian por factores como la flexibilidad, el alcance y las capacidades de carga útil. Al hacer su elección, estos son probablemente los factores de diseño que deberá sopesar en relación con las operaciones de su fábrica. Para ayudarle a tomar la decisión correcta para su fábrica, aquí encontrará una lista imperdible de tipos de robots y cómo se pueden aplicar.
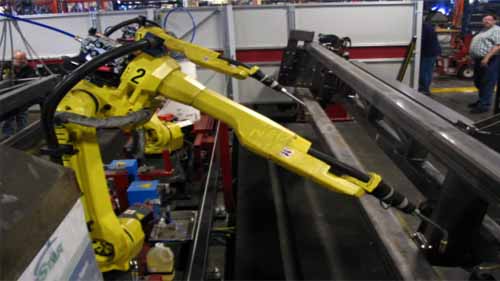
Robots articulados
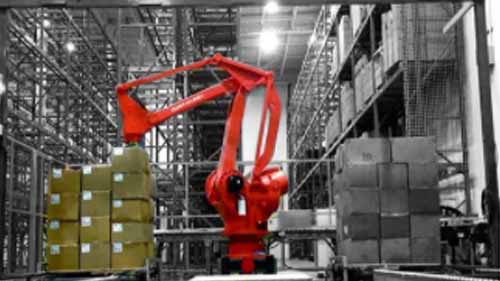
Los robots articulados son robots muy flexibles formados por numerosas articulaciones giratorias. Estas articulaciones les permiten moverse en múltiples planos y así, dependiendo del número de articulaciones, pueden tener hasta diez ejes. robots de 6 ejes Actualmente son los robots articulados más frecuentes, pero los diseños más nuevos han avanzado a 7 ejes. Sus brazos robóticos funcionan con múltiples motores instalados en su interior.
La gran destreza que tienen los robots articulados los convierte en candidatos ideales para aplicaciones industriales complejas. Pueden alcanzar por debajo, por encima o cabecear y guiñar para acceder a objetos en máquinas de procesamiento y realizar diferentes tareas de manera muy similar a como lo haría una mano humana. Esto se ve reforzado aún más por el uso de diferentes herramientas en los extremos del brazo que se corresponden con la tarea.
Además, los robots articulados de calidad del mercado tienen cables bien administrados, protección de ingreso y juntas selladas. Por lo tanto, están calificados para su aplicación en procesos industriales con alta humedad, alto calor y salas limpias. Gracias a su flexibilidad, también se pueden montar de diversas formas dependiendo de lo que sería ideal para el espacio de su fábrica.
Ventajas:
- Alta flexibilidad
- Puede realizar tareas complejas
- Múltiples estilos de instalación para adaptarse a diferentes procesos industriales.
Desventajas:
- Pueden ser más lentos debido a su peso y a sus múltiples articulaciones.
- Son caros
Aplicaciones recomendadas
Puede aprovechar la flexibilidad de un robot articulado para automatizar operaciones como:
- Cuidado de máquinas
- Productos de embalaje
- Inspección de producto
- Montaje del producto
Robots SCARA

Un robot SCARA es un brazo robótico articulado de cumplimiento selectivo. Este acrónimo hace referencia a su limitada flexibilidad por lo que puede moverse a lo largo de los ejes X e Y pero es rígido en el eje Z. Esto significa que un brazo robótico SCARA puede moverse hacia la izquierda, hacia la derecha, hacia adelante y hacia atrás. Su rigidez en el eje Z significa que también puede moverse verticalmente pero sobre un eje fijo. Debido a su pequeño espacio de trabajo y tamaño compacto, los robots SCARA pueden ser bastante rápidos.
Son estas disposiciones de diseño las que hacen Robots SCARA Adecuado para el montaje industrial de piezas pequeñas. En la fabricación de placas de circuitos, por ejemplo, se puede programar un robot SCARA para que recoja micropiezas de una bandeja e insertelas en la placa. Además del montaje, también se pueden aplicar en tareas repetitivas que requieran el traslado de objetos entre dos planos paralelos.
Ventajas:
- Entorno de trabajo compacto
- trabajan rapido
- Tienen alta precisión y repetibilidad.
Desventajas:
- Suelen tener bajas capacidades de carga útil.
- La flexibilidad limitada da como resultado posibilidades de aplicación limitadas
Aplicaciones recomendadas
- Montaje de piezas del producto
- Inspección de producto
- Elegir y colocar
Robots delta
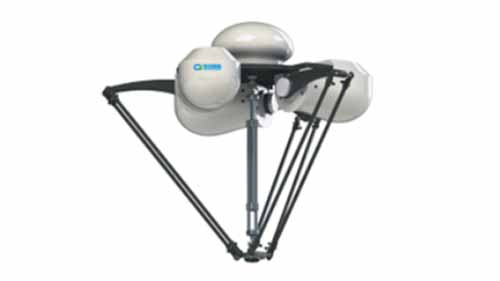
Un robot delta consta de 3 brazos robóticos paralelos montados sobre una base estacionaria. Los brazos robóticos tienen articulaciones prismáticas y giratorias y funcionan con 3 motores instalados en el interior de la base. Este diseño proporciona mayor estabilidad a los brazos de un robot delta, pero solo les permite ser flexibles en los ejes X e Y. Sin embargo, como los motores están instalados en la base y no en los brazos, los brazos son livianos y, por lo tanto, los robots delta son muy rápidos.
El diseño de los robots delta requiere que se monten por encima de la cabeza de manera que los brazos del robot cuelguen hacia abajo. Esto los convierte en buenos candidatos para funciones industriales en línea, como clasificar productos en una cinta transportadora. También se pueden personalizar de forma innovadora con complementos como sensores o sistemas visuales para mejorar su precisión y rendimiento general.
Ventajas:
- Operación de alta velocidad
- Entorno de trabajo compacto
- Alta precisión
Desventajas:
- Tienen alcance limitado
- Flexibilidad limitada
- Sólo pueden manejar pequeñas cargas útiles.
Robots cartesianos
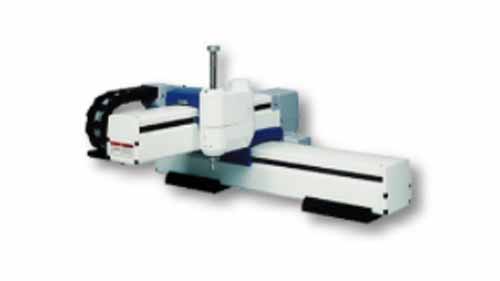
Fuente: ProcessSolutions.com
Los robots cartesianos ocupan una envolvente de trabajo cúbica. Se ensamblan en sitio y se pueden personalizar para adaptarse a aplicaciones particulares. Consisten en 3 o más actuadores lineales que se colocan perpendicularmente entre sí. Por esta razón, un robot cartesiano sólo puede moverse a lo largo de un eje a la vez.
Es posible montar un robot cartesiano vertical, horizontal o elevado. Sin embargo, cuando se monta en lo alto, se le conoce como robot de pórtico, aunque sus funciones siguen siendo en gran medida las mismas. También es durante esta fase de instalación cuando se establecen detalles de personalización como la longitud de las carreras y las velocidades de operación.
A diferencia de los robots articulados, los robots cartesianos sólo pueden realizar maniobras limitadas. No pueden, por ejemplo, alcanzar piezas y girarlas. Su programación puede ser igualmente compleja, pero puedes explorar modelos que vienen preprogramados o herramientas de programación separadas.
Ventajas:
- Múltiples posibilidades de instalación
- Alta precisión
- Se pueden personalizar para que coincidan con tareas específicas.
Desventajas:
- La instalación y la programación pueden ser complejas
- Sólo un eje puede moverse a la vez
- Las complejidades pueden hacerlo inaccesible para las empresas de pequeña escala.
Aplicaciones recomendadas
- impresión 3D
- Seleccionar y colocar tareas
- Inspección de producto
Robots polares
Fuente: prezi.com
Un robot polar se compone de 4 partes principales; una base giratoria, un pivote de elevación, un brazo que puede expandirse y retraerse como un telescopio y un brazo de retracción. Se utiliza para tareas sencillas, ya que no sólo puede extenderse al área alrededor de la base del robot. Puede moverse a lo largo de los ejes XYZ, pero los puntos que puede alcanzar el brazo del robot están determinados por qué tan lejos puede estirarse desde la base del robot.
El ángulo de trabajo de un robot polar es esférico. Se puede instalar en el suelo de la fábrica o en una mesa, según su tamaño y la tarea que esté realizando. Debido a la estructura de su brazo y sus movimientos de retracción, a un robot polar le va mejor en operaciones que no requieren mucho movimiento o alta repetibilidad.
Ventajas:
- El brazo de un robot polar puede maniobrar por encima y por debajo de objetos
- Pueden cubrir una importante envolvente de trabajo.
Desventajas:
- Baja precisión y repetibilidad
- Son relativamente lentos
- Su ámbito de aplicación es limitado.
Aplicaciones recomendadas
- La soldadura por puntos
- Trío
- fundición a presión
El moldeo por inyección
Robots cilíndricos
Fuente: pishrobot.com
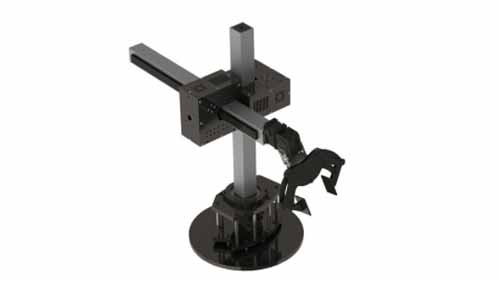
La estructura de un robot cilíndrico está formada por un eje giratorio montado sobre una base mediante una junta giratoria. El eje giratorio está además conectado perpendicularmente a un brazo robótico que puede expandirse, retraerse y moverse verticalmente a lo largo del eje giratorio.
Este diseño compacto hace que los robots cilíndricos sean una buena opción para fábricas de pequeña escala que no tienen mucho espacio en la fábrica. También cubren un área de trabajo cilíndrica considerable gracias al eje giratorio que a su vez mueve el brazo del robot a lo largo de un plano de 360°. Dicho esto, los movimientos de un robot cilíndrico son limitados ya que su brazo tiene poca flexibilidad. Posteriormente, sólo existen unos pocos procesos industriales en los que se puede aplicar.
Ventajas:
- Pueden cubrir un ámbito de trabajo de 360°
- Los diseños más grandes pueden soportar grandes cargas útiles
- Su estructura compacta ocupa poco espacio.
Desventajas:
- Flexibilidad limitada
- Aplicaciones limitadas
- Baja precisión y repetibilidad
Aplicaciones recomendadas
- Máquinas de carga y descarga
- Aplicaciones de fundición
- Fundición a presión
Robots colaborativos
Fuente: Pinterest
Los robots, si bien son infinitamente beneficiosos para la industria manufacturera también puede presentar una variedad de riesgos. Más aún en las operaciones de fábrica donde tienen que trabajar en los mismos espacios que los trabajadores humanos. Sus movimientos "ciegos" a menudo provocan lesiones al personal e incluso colisiones entre robots separados.
Además, el diseño inicial de los robots industriales parecía imaginar únicamente robots trabajando sin la participación de humanos. Como resultado, fueron construidos con bordes pronunciados y afilados y, en general, sus diseños no eran particularmente amigables para los humanos. Sin embargo, las investigaciones han demostrado que los procesos de fabricación pueden beneficiarse enormemente al incorporar las diferentes fortalezas del trabajo humano y las capacidades de los robots.
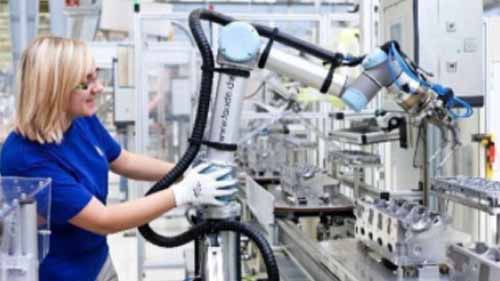
El concepto de robots colaborativos busca abordar estos dilemas. Por definición, los robots colaborativos son robots diseñados para ser más amigables con los humanos tanto en términos de seguridad como de operación. Como tales, los robots colaborativos no se definen necesariamente por el número de ejes que tienen, sino por lo bien que pueden trabajar conjuntamente con los seres humanos.
Las principales características de un robot colaborativo incluyen:
Bordes redondeados: sus bordes están suavizados y algunos incluso están recubiertos de plástico. Esto reduce las lesiones que podría sufrir un trabajador al chocar accidentalmente con el robot mientras trabaja junto a él.
Sensores de movimiento: los brazos robóticos de los robots colaborativos están equipados con sensores de movimiento que detectan la presencia de un humano o un obstáculo en su área de trabajo. Los sensores pueden hacer que el brazo disminuya su velocidad o se detenga dependiendo de la distancia a la que se encuentre el obstáculo.
Menos ruido: los decibeles altos de ruido pueden ser perjudiciales para la audición humana. Para que el personal y los robots puedan trabajar juntos de forma segura, los robots de diseño colaborativo están diseñados para minimizar el ruido tanto como sea posible.
Ventajas:
- Son más seguros que otros robots
- Ofrecen a las fábricas más valor al aprovechar la destreza tanto humana como robótica.
- Las características de diseño de bajo nivel de ruido generalmente mejoran el ambiente de la fábrica.
- Tienen una estructura compacta.
Desventajas:
- Pueden ser costosos dadas las características adicionales.
Conclusión
Cada tipo de robot industrial presenta un conjunto de soluciones para diversas aplicaciones. Cuando tenga una comprensión más clara de cómo funcionan, será mucho más fácil identificar cuál de ellos sería una buena opción para las necesidades de su fábrica. Dicho esto, la calidad del trabajo que obtenga sólo será tan buena como la calidad de los robots en los que invierta. Por lo tanto, para colmo, busque una fabricante de robots industriales que utiliza insumos de calidad y ofrece soluciones innovadoras.