
Introducción
En medio del entorno de fabricación dinámico y en constante cambio del siglo XXI, la implementación de la automatización autónoma emerge como una progresión fundamental, que aumenta sustancialmente la productividad, la precisión y la eficiencia en numerosos sectores. Robots de seis ejes y los robots de selección y ubicación se han convertido en figuras prominentes dentro de la amplia gama de tecnologías robóticas, debido a sus distintas capacidades que se personalizan para adaptarse a aplicaciones industriales particulares. Este artículo realiza un análisis comparativo de recoger y colocar robots y robots de seis ejes con el fin de ayudar a los fabricantes a determinar qué solución robótica se adapta mejor a sus requisitos y objetivos operativos. Al utilizar el robot colaborativo de seis ejes QJR20-1600 y el robot colaborativo de seis ejes R12-135S como estudios de caso, llevamos a cabo una investigación para determinar qué solución robótica es la más adecuada para su aplicación particular.
Comprensión de los robots de seis ejes
La naturaleza multipropósito de los robots de seis ejes
Robot de seis ejesLos ics, que se distinguen por sus seis grados de libertad, proporcionan un grado excepcional de adaptabilidad y versatilidad en un amplio espectro de movimiento. Esta habilidad particular les permite ejecutar tareas complejas como soldadura, pintura, ensamblaje y gestión de materiales con precisión y eficacia excepcionales. La versatilidad mostrada por robot de seis ejesLos ics los convierten en componentes indispensables en los procesos de fabricación automatizados de la actualidad.
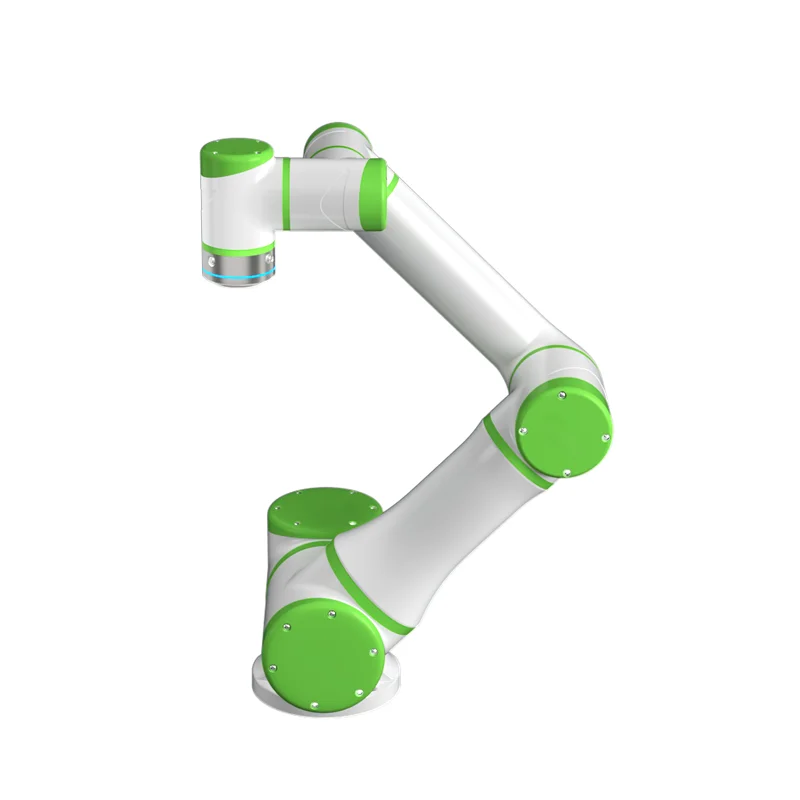
Presentamos el robot colaborativo R12-135S
Con una carga útil de 12 kg y una distancia de alcance de 1300 mm, el Robot colaborativo de seis ejes R12-135S ejemplifica las capacidades especializadas de recoger y colocar robots. Diseñado específicamente para operar en entornos cooperativos donde la interacción entre humanos y robots es ventajosa, este robot mejora eficazmente tanto la seguridad como la productividad. Es una opción ideal para operaciones en espacios confinados que requieren agilidad y precisión, como paletizado, manipulación y soldadura por arco, debido a su diseño compacto y alta confiabilidad.
Ventajas de la fabricación
Los procesos de fabricación se han transformado fundamentalmente mediante la implementación de robot de seis ejesics, que proporcionan mejoras sustanciales en velocidad, calidad y adaptabilidad operativa. La utilización del QJR20-1600 sirve como ilustración de cómo robots de seis ejes puede aumentar las capacidades de fabricación integrando la destreza necesaria para movimientos complejos y precisos con una alta capacidad de carga útil. Debido a esta combinación de cualidades, robots de seis ejes son ideales para sectores que desean automatizar operaciones complejas con una precisión o productividad superiores.
Investigación de robots de recogida y colocación
Desviando nuestra atención de la aplicabilidad general de robots de seis ejes Al dominio específico de los robots de selección y ubicación presenta un enfoque específico para la automatización, especialmente para operaciones que requieren movimientos rápidos y repetitivos. En aplicaciones donde el posicionamiento rápido y preciso de los artículos es de suma importancia, como líneas de montaje, manipulación de materiales y embalaje, estos robots están diseñados teniendo en cuenta la eficiencia y la precisión.
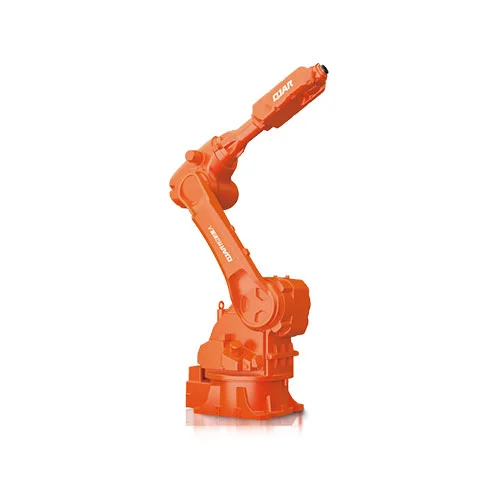
Un examen del QJR20-1600
El recoger y colocar el robot QJR20-1600 sirve como ejemplo de las sofisticadas funcionalidades inherentes a recoger y colocar robot tecnología. Con una notable distancia de alcance de 1668 mm y una carga útil de 20 kg, este robot está diseñado para operar a altas velocidades con una excepcional precisión de posicionamiento repetido de ±0.05 mm. La diversidad de funciones del robot, que incluye paletizado, manipulación, corte por láser y aspersión, demuestra su amplio alcance de capacidades. En particular, el QJR20-1600 es el primer robot aspersor que recibe una certificación nacional con una función a prueba de explosiones, lo que demuestra su idoneidad para entornos peligrosos.
Aspectos positivos de los robots Pick-and-Place
Escoger y colocar robots, como el R12-135S, se caracterizan por su capacidad de optimizar los procedimientos de fabricación minimizando el error humano y ampliando los tiempos de ciclo. La combinación de su construcción liviana y su capacidad para funcionar en espacios reducidos permite una implementación versátil en diversos entornos de fabricación. Además, las características cooperativas de los sistemas robóticos como el R12-135S emancipan a los trabajadores humanos de tareas repetitivas y peligrosas, reasignando así el capital humano a posiciones más complejas y gratificantes dentro del ecosistema de fabricación.
Un examen comparativo
Distinciones importantes y factores a considerar
Al decidir entre seleccionar y colocar robots y robots de seis ejes, entran en juego una serie de consideraciones cruciales. Ilustrado por el QJR20-1600, robots de seis ejes Proporcionan una amplia gama de movimiento y una capacidad de carga sustancial, lo que los hace muy adecuados para tareas complejas que exigen una adaptabilidad y robustez considerables. Por el contrario, los robots de selección y colocación, como el robot colaborativo R12-135S, demuestran un rendimiento excepcional en tareas repetitivas y de alta velocidad que exigen precisión y destreza extremas.
Los requisitos específicos de la aplicación, como la complejidad de la tarea, el peso de los materiales que se manipulan y la necesidad de colaboración entre humanos y robots, deberían guiar la elección entre estos dos tipos de robots. Además, las restricciones presupuestarias, el entorno de implementación y la cantidad de espacio disponible son factores críticos que pueden afectar la selección de un sistema robótico.
Aceleración y precisión
Aunque ambos robots de seis ejes y los robots de selección y colocación exhiben una velocidad y precisión notables, su optimización de tareas específicas puede afectar sustancialmente su aplicabilidad. La precisión de posicionamiento repetido de ±0.05 mm para el QJR20-1600 lo hace ideal para aplicaciones que exigen exactitud. Por el contrario, el R12-135S, que cuenta con funcionalidades colaborativas y una precisión de posicionamiento repetido de ±0.02 mm, es ideal para tareas que requieren un funcionamiento rápido y una interacción íntima entre humanos y robots.
Aplicación de robots industriales en la manipulación de cajas de cartón: un estudio de caso
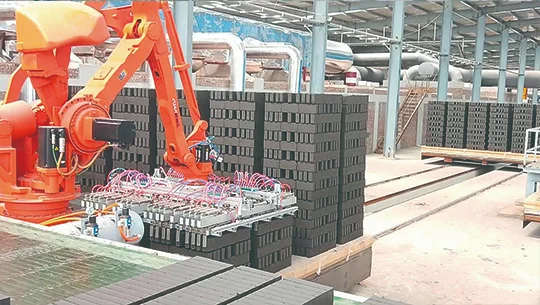
Una instancia que ejemplifica la operación colaborativa de seis ejes y robot de recogida y colocaciónics es el procedimiento de manipulación de cajas de cartón. En esta situación particular, el desembalaje de cajas de cartón es responsabilidad de un robot de seis ejes, mientras que el paletizado de los productos es responsabilidad de un robot de selección y colocación. Este estudio de caso ilustra cómo la utilización de diversos tipos de robótica puede mejorar sinérgicamente la eficiencia y la capacidad de los procesos de fabricación.
Resultados y conocimientos
La utilización de ambos tipos de robots en el procedimiento de manipulación de cajas de cartón resalta la importancia de asignar el robot adecuado a cada tarea individual. La versatilidad del robot de seis ejes le permite acomodar cajas de cartón de diferentes tamaños y formas, mientras que la velocidad y precisión del robot de selección y colocación garantizan la paletización rápida y precisa de los productos. Esta colaboración entre robots ejemplifica la capacidad de la automatización robótica para revolucionar los procesos de fabricación no solo simplificando el flujo de trabajo sino también reduciendo la carga corporal de los trabajadores humanos.
Seleccionar la opción adecuada para su aplicación
Evaluación de sus necesidades
Determinar la solución robótica óptima requiere una evaluación exhaustiva del proceso de fabricación. Tenga en cuenta las tareas particulares que requieren automatización, los atributos tangibles de los productos y la configuración de las instalaciones de fabricación. En situaciones en las que se involucran tareas complejas que involucran múltiples grados de libertad o la manipulación de componentes pesados, un robot de seis ejes como el QJR20-1600 podría ser la opción más adecuada. A robot de recogida y colocación, como el R12-135S, pueden proporcionar el mayor beneficio al realizar tareas repetitivas y de alta velocidad en un entorno colaborativo.
Adaptación e implementación
La eficacia de la implementación de la automatización autónoma depende de consideraciones adicionales, incluida la integración perfecta, la escalabilidad y la adaptabilidad a las demandas cambiantes. Al comparar seis ejes y robots de recogida y colocación, los factores adicionales a considerar incluyen la capacitación del personal, las necesidades de mantenimiento y la viabilidad de actualizar el sistema robótico para adaptarse a tareas o productos novedosos.
Conclusión
La selección entre recoger y colocar robots y robots de seis ejes Es una determinación estratégica que puede influir sustancialmente en la eficacia, el rendimiento y la flexibilidad de los procesos de fabricación, en lugar de ser únicamente una cuestión de preferencia personal. Al utilizar las distintas funcionalidades de cada tipo de robot y realizar una evaluación exhaustiva de los requisitos particulares de la aplicación, los fabricantes pueden explotar de manera efectiva todo el potencial de la automatización robótica para lograr sus objetivos operativos. Aprovechando las soluciones robóticas adecuadas, ya sean la adaptabilidad y la robustez de robots de seis ejes o la velocidad y precisión de recoger y colocar robots—La fabricación seguirá evolucionando para facilitar la innovación, agilizar los procesos de producción y aumentar la mano de obra humana en un entorno cada vez más competitivo.
El viaje hacia la adopción de los beneficios de la automatización robótica para los fabricantes comienza con una comprensión definitiva de sus requisitos operativos y una firme dedicación a invertir en la tecnología adecuada. Si tiene en cuenta las recomendaciones y los conocimientos presentados en este análisis, estará mucho más cerca de identificar la solución de automatización más adecuada para su aplicación específica. Esto garantizará un futuro caracterizado por una mayor eficiencia, excelencia y competitividad en el dinámico ámbito de la fabricación.