
By Equipo editorial de EVST · Revisado por Equipo editorial de EVST · Última actualización: 13 de octubre de 2026 · Método: vídeo complementario · Política editorial · Política de correcciones · Términos
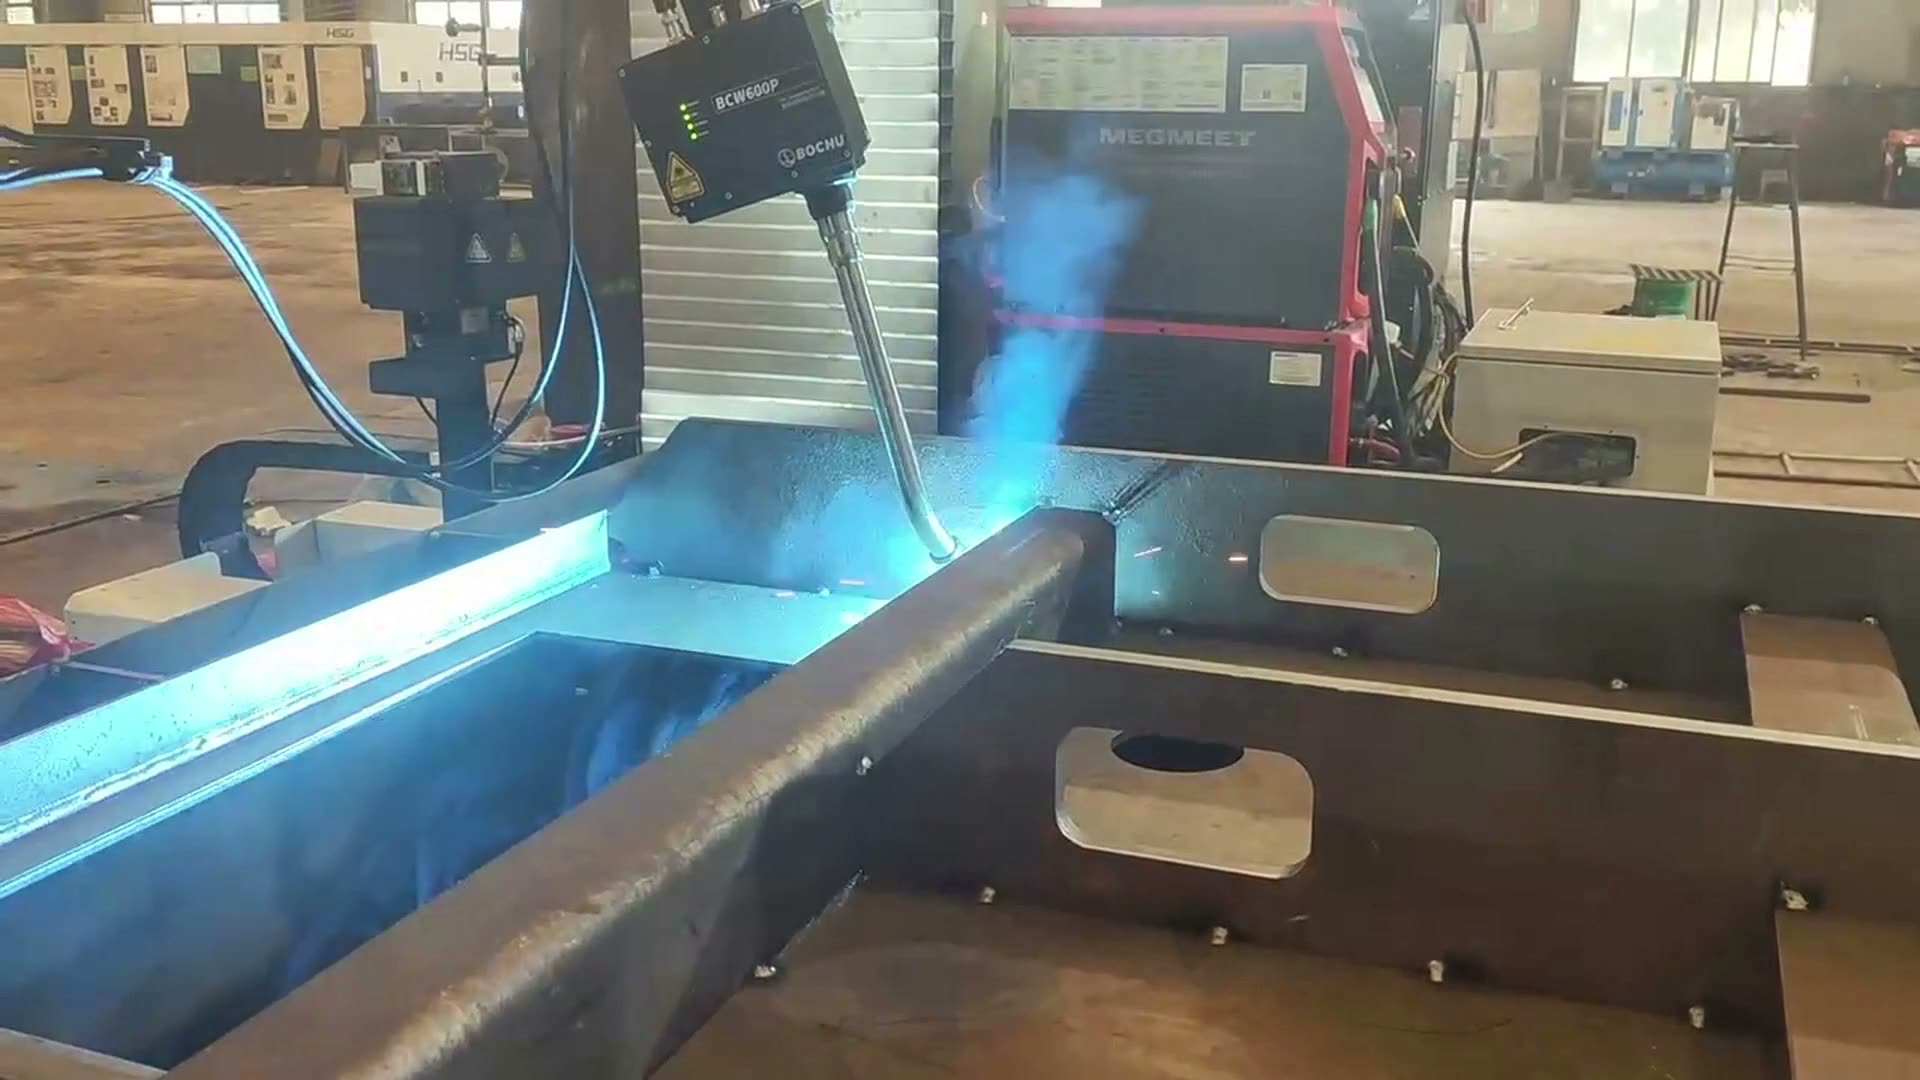
La grabación muestra una antorcha robótica desplazándose a lo largo de una costura visible en una pieza de trabajo acanalada con forma de caja. Por lo tanto, la pregunta de ingeniería relevante no es qué producto se obtiene con la pieza, sino si su línea de unión, nervaduras y caras circundantes dejan una trayectoria repetible para todo el conjunto de la antorcha. El material, la aplicación final, el seguimiento de la costura, la calidad de la soldadura y los resultados de producción no se pueden determinar a partir de las imágenes.
¿Está evaluando una articulación similar? Envíe el plano de la pieza, el mapa de juntas y la salida diaria. para un concepto de célula y una estimación del tiempo del ciclo.
El camino visible es simple; la geometría circundante no lo es.
Desde una perspectiva general, el robot se aproxima a un conjunto de gran tamaño con forma de caja y nervaduras de refuerzo. Una vez que aparece el arco, la antorcha avanza continuamente a lo largo de una junta recta visible mientras la cámara se acerca. Esta secuencia establece la soldadura del robot y el desplazamiento de la junta. No determina la ubicación de la junta, si hay sensores presentes ni si la soldadura resultante cumple con algún estándar de aceptación.
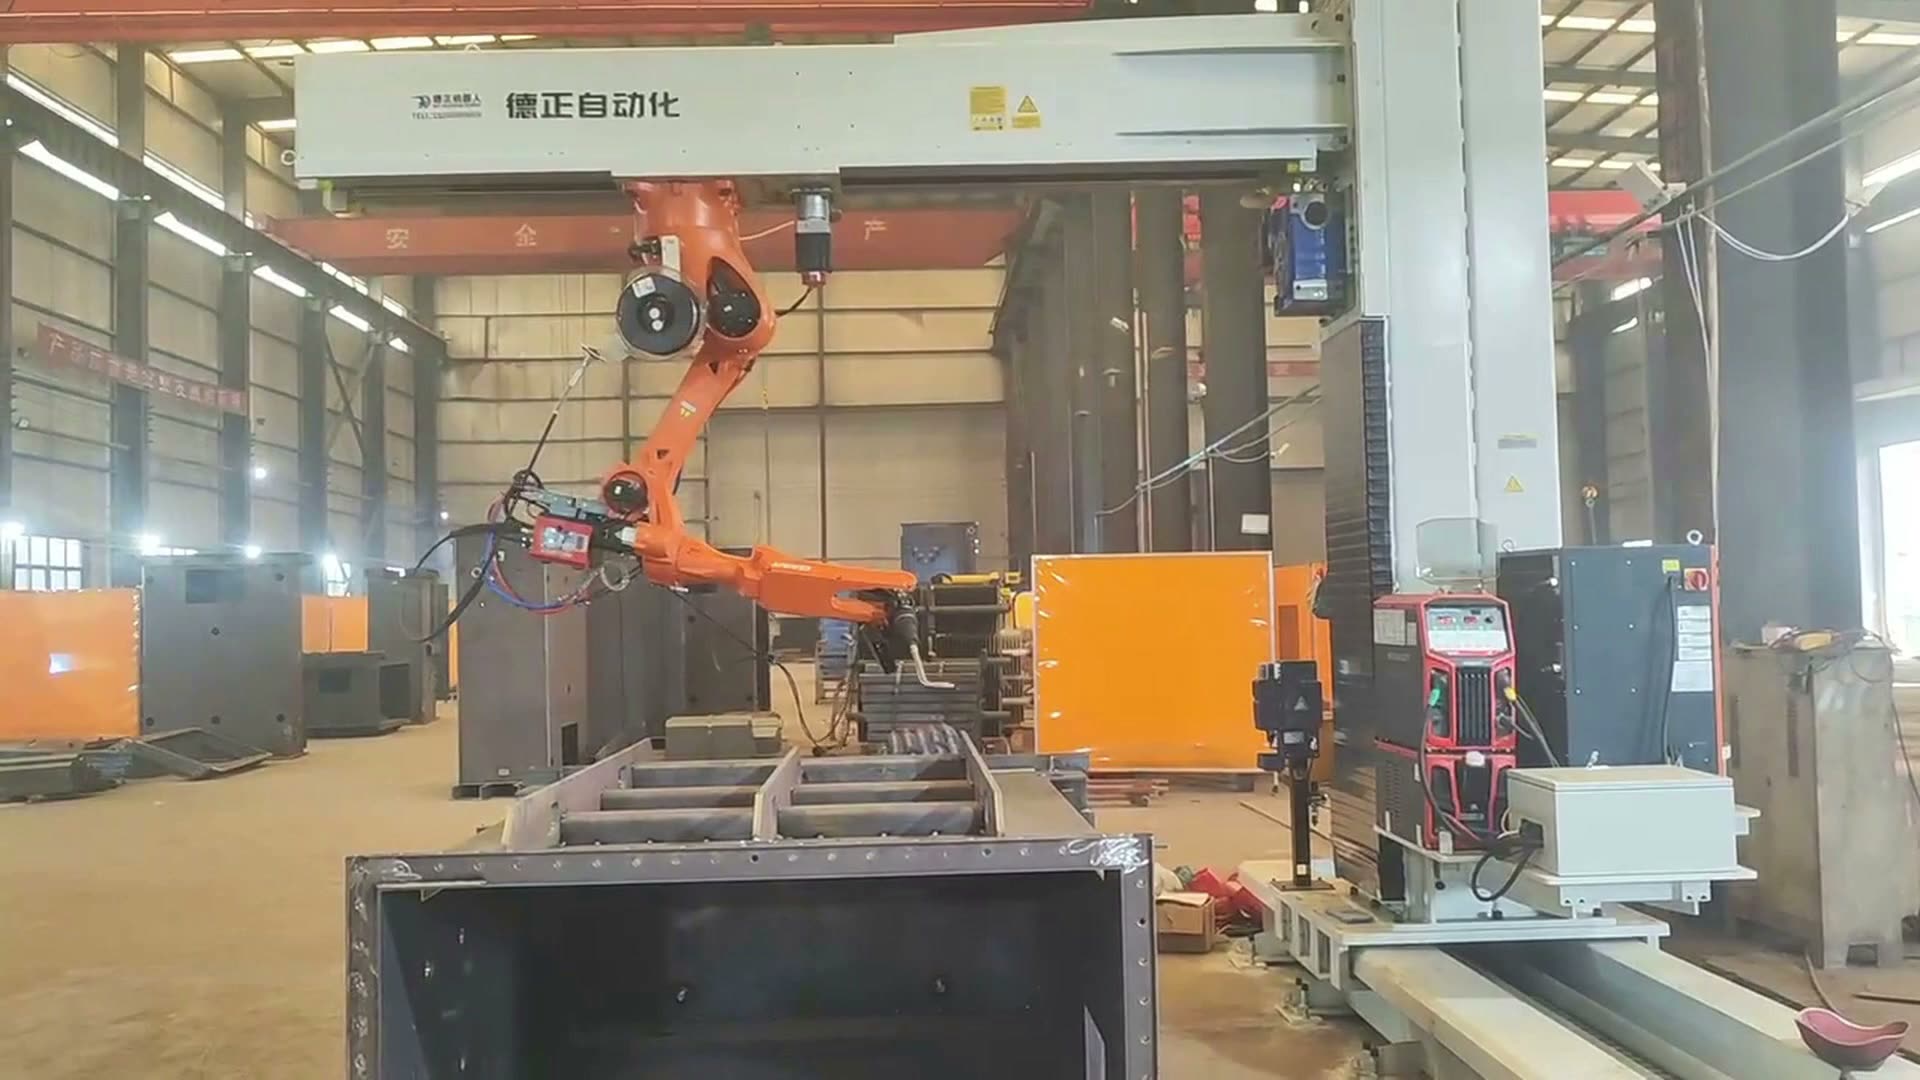
Las costillas modifican el problema de planificación, ya que un punto central de herramienta claro es solo una parte del área de trabajo. El cuello de la antorcha, la boquilla, el conjunto de cables, la muñeca y el antebrazo del robot también requieren espacio libre durante el acercamiento, la soldadura y la retirada. Una articulación puede ser accesible en una posición estática, mientras que la trayectoria continua aún obliga a que la muñeca o el cable se acerquen demasiado a una costilla.
Las costillas convierten la línea articular en una tabla de decisiones.
Un estudio de soldadura robótica de costuras debe expandir la junta nominal a un corredor tridimensional. Este corredor incluye el ángulo de la antorcha requerido, el rango de separación permitido definido por el proceso de soldadura seleccionado, los movimientos de aproximación y salida, y el volumen ocupado por las nervaduras cercanas. El equipo de diseño puede entonces plantear tres preguntas: ¿Puede la antorcha alcanzar la junta? ¿Puede el brazo completo seguirla sin interferencias? ¿Puede el dispositivo de sujeción presentar la pieza de trabajo en la misma posición en cada ciclo?
| Entrada para verificar | Decisión que respalda | Lo que las imágenes no demuestran |
|---|---|---|
| Mapa conjunto y lado de acceso | Orden de posición y ruta del robot | Que todas las costuras necesarias sean accesibles. |
| Geometría de nervaduras y paredes | Ángulo de la antorcha y envolvente de colisión | Que el espacio libre visible cubra todas las variantes |
| Plan de referencia y sujeción | Cómo se relaciona la ruta programada con la parte | Control de repetibilidad o distorsión |
| Procedimiento de soldadura y método de aceptación | Configuración de las pruebas y plan de inspección | Calidad de la soldadura, penetración o cumplimiento |
Cuatro compuertas deciden si esta unión está lista para la programación.
Para una fabricación acanalada, el dispositivo de sujeción debe posicionar la pieza sin cubrir la costura ni obstruir el recorrido de la antorcha. Las abrazaderas también requieren una secuencia de liberación que impida que el conjunto se mueva inesperadamente después de la soldadura. Si el ajuste varía, el equipo del proyecto debe decidir cómo se controlará o detectará dicha variación; el vídeo por sí solo no justifica el seguimiento automático ni la compensación.
- Puerta de geometría: Demostrar la cobertura total de la linterna y el brazo durante la aproximación, el desplazamiento por la costura y la retirada.
- Puerta de referencia: Demuestra que el dispositivo localiza cada variante compatible sin ocupar el pasillo de la antorcha.
- Puerta de proceso: Definir el procedimiento de soldadura aprobado y el rango de ajuste que pretende abarcar.
- Puerta de evidencia: Separe la prueba de movimiento a velocidad reducida de las pruebas de soldadura representativas y la inspección acordada.
Una junta avanza solo cuando las cuatro compuertas presentan evidencia. Las costuras expuestas y repetibles con espacio alrededor de las nervaduras pueden pasar rápidamente. Una posición de la antorcha bloqueada, un punto de referencia inestable, un cambio en el lado de acceso o un ajuste fuera del rango de prueba obligan a revertir el diseño al trazado, la fijación o el desarrollo del proceso. Un arco que parezca exitoso no resuelve ninguno de esos problemas pendientes.
Convierta la revisión del dibujo en un plan de prueba.
- Planos de las piezas, ubicaciones de las juntas y secuencia de soldadura.
- Información disponible sobre materiales y procedimientos de soldadura.
- Geometría de las costillas, restricciones de acceso y orientaciones permitidas de la antorcha.
- Variantes de piezas, gama de montaje y concepto de fijación.
- Método de inspección o aceptación requerido.
- Producción diaria, patrón de turnos y ventana de ciclo disponible.
Estos datos de entrada deberían generar una matriz de prueba breve: la holgura de nervadura más restringida, la costura requerida más larga, el mayor cambio de postura, las variantes extremas de la pieza y el método de inspección acordado. Contacte con EVST o envíe un correo electrónico a sales@evsrobot.com con el paquete de planos para obtener un concepto y una estimación del tiempo de ciclo.
El vídeo documenta únicamente un movimiento de soldadura visible. La identidad del producto, el grado del material, las funciones de detección, la calidad de la soldadura y el rendimiento de la producción requieren una verificación independiente.