
Puntos clave
- La observación de la recogida y colocación puede confirmar la trayectoria del movimiento, pero no permite establecer el proceso completo del producto ni el resultado de la producción.
- Antes de optimizar la velocidad, se deben definir el punto de referencia del accesorio, la propiedad de la pieza, la disponibilidad de la estación, la confirmación de liberación y la salida anormal.
- El mejor patrón de interfaz depende de la variación de los componentes, el control del operador, las necesidades de conmutación, el acceso para la inspección y las consecuencias de un estado en disputa.
- EVST considera los ensayos con componentes reales y las excepciones inducidas como evidencia conceptual, no como un sustituto de la validación celular final.
Lo que muestra la secuencia aprobada y lo que no puede demostrar.
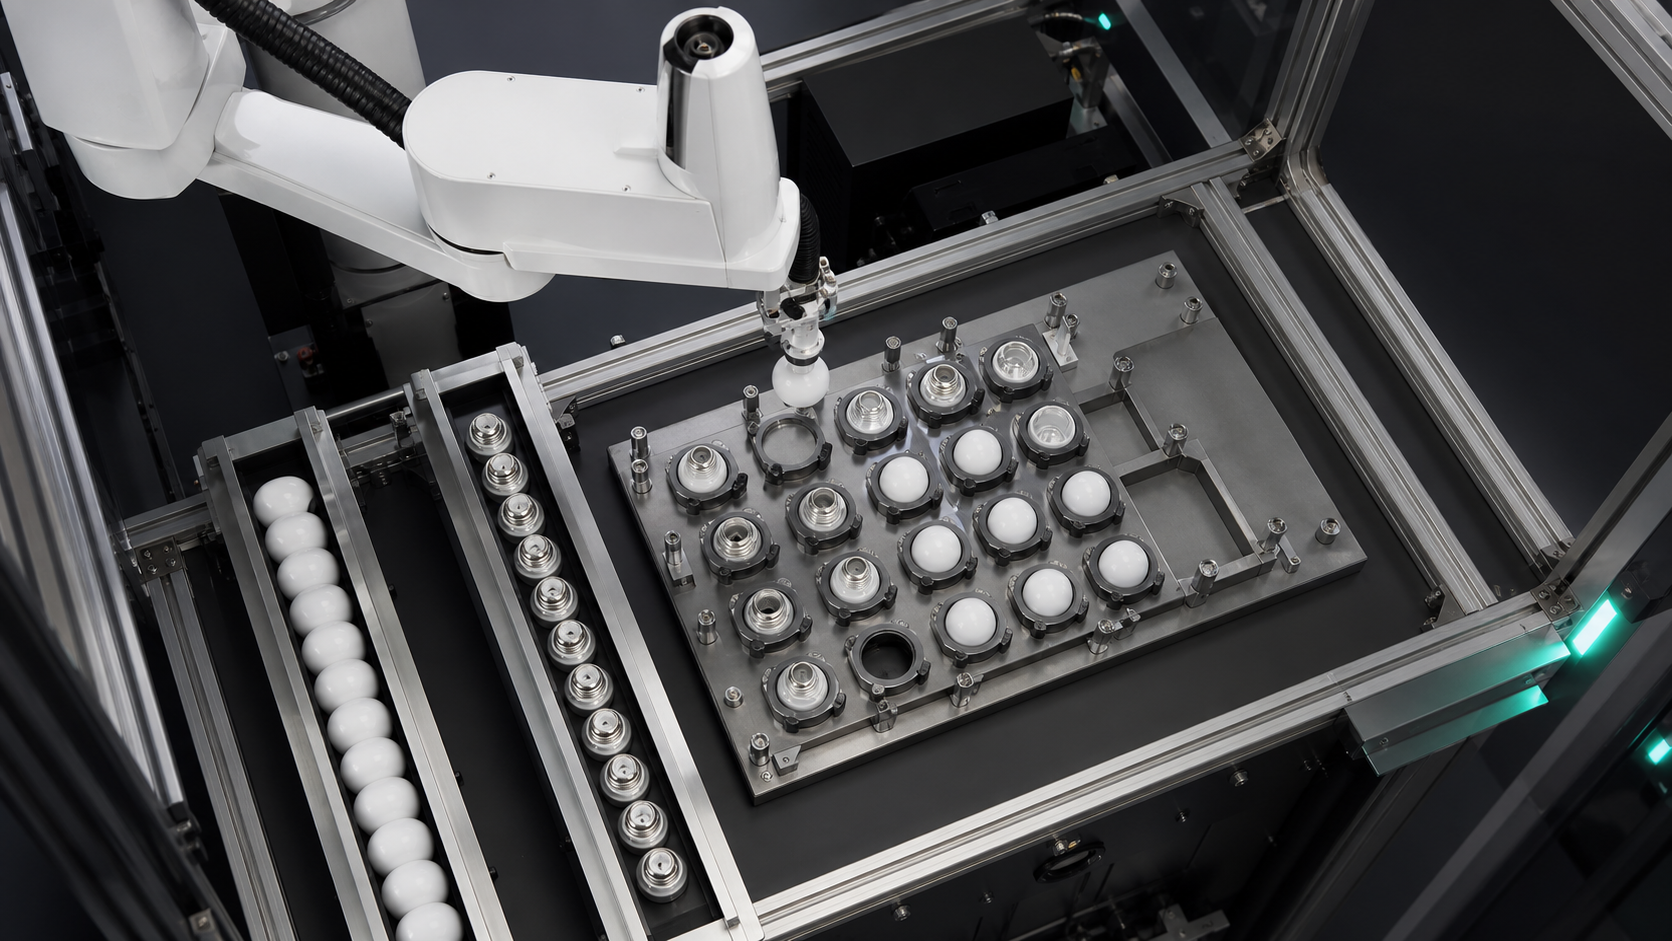
La secuencia de datos de la fuente muestra componentes relacionados con la iluminación, el movimiento de los dispositivos, la actividad de recogida y colocación del robot y la relación posicional entre el área de trabajo y las bandejas. Estas observaciones respaldan un análisis de la presentación de los componentes, el agarre, la referencia de los dispositivos y el traspaso de la estación. No revelan el modelo del producto, el cliente, la lista completa de materiales, la receta de ensamblaje, el programa del controlador, el resultado del sensor, el criterio de inspección ni el historial de producción.
A partir de las grabaciones, no se puede obtener información sobre el tiempo de ciclo, la precisión, el rendimiento, la mejora de la calidad, el tiempo de funcionamiento sin supervisión, la certificación ni el cumplimiento normativo. Una secuencia fluida tampoco permite observar la respuesta ante la falta de un componente, la posición de la bandeja ocupada, una discrepancia en la liberación o una interrupción del reinicio. Para la automatización del ensamblaje de iluminación, utilice la secuencia para identificar preguntas conceptuales y, a continuación, respóndalas con piezas representativas, pasos de proceso documentados y ensayos controlados.
Defina el límite de ensamblaje antes de seleccionar el equipo.
El término «producto de iluminación» abarca diversas familias de componentes y operaciones. Por lo tanto, este artículo no presupone un tipo de carcasa, elemento óptico, conexión eléctrica, método de fijación ni norma de inspección específicos. En primer lugar, indique únicamente las operaciones incluidas en el alcance del artículo. Para cada una, registre el estado de entrada, la transformación requerida, el estado de salida y la evidencia de su finalización.
En la práctica, EVST inicia esta pantalla con un mapa de estado de las piezas en lugar de un catálogo de robots. Un componente puede llegar presente pero mal orientado. Puede estar sujeto de forma segura pero bloqueado para llegar a un destino válido. Puede estar colocado en un nido mientras la siguiente estación no está lista para aceptarlo. Estas son condiciones diferentes y no deben representarse con una señal genérica de "ciclo completado".
Declaración de planificación citable 1: En la automatización del montaje de sistemas de iluminación, la posición de una bandeja no es prueba suficiente de una entrega aceptable; la célula aún necesita evidencia de que el componente previsto fue agarrado, colocado, aceptado y liberado.
Tabla de decisiones: elegir una interfaz de estación por incertidumbre
La tabla compara patrones de interfaz comunes a nivel conceptual, sin clasificar las marcas de robots ni prescribir un modelo universal. Elija según el componente real, la combinación de productos, los requisitos de acceso y la carga de recuperación.
| Patrón de interfaz | útil cuando | Evidencia para definir | Riesgo principal de planificación | Pregunta de recuperación |
|---|---|---|---|---|
| Nido fijo o luminaria dedicada | La familia parcial y la referencia de colocación son estables. | Nido despejado, parcialmente asentado, punto de referencia establecido, liberación completa | El desgaste, los residuos o un asiento incompleto pueden alterar el punto de referencia de trabajo. | ¿Se puede eliminar la parte en disputa sin perder el estado de anidamiento conocido? |
| Bandeja o soporte indexado | Varias posiciones se desplazan a través de estaciones conectadas. | Identidad del portador, índice bloqueado, bolsillo objetivo, estado del bolsillo | El robot y el transportista pueden discrepar sobre qué posición es propietaria de la pieza. | ¿Cómo se conserva la identidad después de una interrupción en el índice? |
| Presentación de la cinta transportadora detenida | El flujo es flexible y una parada temporal puede crear una ventana de selección. | Parte presente, posición de parada, confianza de postura, espacio libre aguas abajo | Las variaciones en el espaciado o la postura pueden consumir la ventana disponible. | ¿Adónde va un componente incierto o no seleccionado? |
| Dispositivo cargado por el operario | La mezcla es de alta calidad, el volumen es limitado o la carga manual sigue estando justificada. | Componente correcto, orientación correcta, accesorio cerrado, persona libre | La variación de la carga y el estado de la intervención pueden ser ambiguos. | ¿Qué impide reiniciar desde un estado manual no verificado? |
Esta tabla de decisiones satisface el requisito de comparación de casos de uso al mostrar las ventajas y desventajas de cuatro patrones de interfaz reales. El hardware final permanece abierto hasta que se disponga de componentes y diseños representativos.
Construir un contrato estatal para la automatización del ensamblaje de iluminación
Un contrato de estado de componentes enumera las condiciones requeridas antes de que el robot o la siguiente estación puedan avanzar. No es una especificación del controlador. Proporciona a los equipos de mecánica, control, procesos, calidad y operaciones un lenguaje común: pieza disponible, orientación conocida, agarre válido, trayectoria libre, dispositivo de fijación listo, colocación aceptada, herramienta liberada y excepción contenida.
Cada estado necesita un propietario y una fuente de evidencia. La indicación "Fixture ready" puede corresponder al equipo de destino. La indicación "Grip valid" puede depender de la retroalimentación de la herramienta, que debe coincidir con el modo de falla probable. La indicación "Platform accepted" puede requerir una verificación específica del proceso o una confirmación posterior. Evite nombrar un sensor antes de comprender el requisito de evidencia.
El Ejemplo de célula de trabajo de ensamblaje coordinado por NIST Describe el movimiento de las piezas desde los alimentadores hasta una bandeja de componentes, y luego mediante traspasos entre robots antes del ensamblaje. Este ejemplo no es una validación de un producto de iluminación, pero ilustra por qué la coordinación y la responsabilidad compartida entre las estaciones son parte del problema del ensamblaje.
Separe las pruebas de agarre, transferencia, colocación y liberación.
Un cierre ordenado no prueba que un componente esté sujeto. Un movimiento completado no prueba que se haya quedado con la herramienta. Una apertura ordenada no prueba que se haya separado de la herramienta ni que esté correctamente asentado. Considere estos momentos como preguntas de evidencia independientes. Relacione la evidencia con modos de falla creíbles, como la falta de una pieza, el contacto parcial, la posición desplazada, la retención de una pieza, la duplicación de una pieza o el contacto con una superficie incorrecta.
El contacto de la herramienta debe evaluarse comparándolo con el componente real. El equipo de diseño debe documentar las regiones de contacto permitidas, las superficies prohibidas, la tolerancia de orientación, la holgura requerida y las condiciones que hacen que el agarre sea dudoso. Esto no requiere inventar un ajuste universal de fuerza o presión, sino una declaración verificable sobre lo que la herramienta debe preservar y lo que el sistema debe detectar.
Utilice el datum de fijación como entrada del proceso, no como una suposición del dibujo.
El punto de referencia de la fijación vincula el componente físico con la operación programada. Permite identificar qué lo ubica, restringe la rotación, confirma su correcta colocación y puede acumular variaciones o contaminación. Un compartimento en la bandeja puede organizar las piezas sin proporcionar el punto de referencia final del ensamblaje. Un sistema de anidamiento específico puede establecer una referencia sólida, pero reduce la flexibilidad de cambio de formato.
Para la automatización del montaje de iluminación, registre la cadena de datos desde la presentación inicial hasta el momento en que la siguiente estación toma posesión. Si se indexa un soporte, incluya la referencia del soporte y el bolsillo de destino. Si se mueve una luminaria, incluya el estado de funcionamiento bloqueado. Si se propone un sistema de visión artificial, defina la incertidumbre que mide en lugar de asumir que puede compensar una referencia mecánica inestable.
Definir los acuerdos de propiedad
Un protocolo de comunicación entre estaciones debe determinar quién es el propietario del componente antes, durante y después de la transferencia. El emisor debe saber que el componente está disponible; el receptor debe confirmar que puede aceptar la transferencia. Tras la colocación, la aceptación debe establecerse antes de que la herramienta se retire o el portador avance. La documentación de automatización del ensamblaje de iluminación debe definir el estado, no inventar un nombre de señal.
Declaración de planificación citable 2: Una estación de montaje de iluminación no debe considerarse lista simplemente porque esté inactiva; estar lista significa que el destino correcto está identificado, claro, referenciado y puede asumir la responsabilidad.
Cuando varias estaciones comparten una bandeja o contenedor, la propiedad debe mantenerse incluso después de paradas y reinicios. El registro debe permitir determinar qué compartimentos están vacíos, llenos, aceptados, rechazados o desconocidos. Un estado de "desconocido" resulta útil porque impide que el concepto de control interprete la incertidumbre como un éxito.
Coloca las puertas de inspección donde puedan cambiar la siguiente acción.
La inspección solo genera valor cuando su resultado modifica el proceso. Es fundamental definir qué pregunta se formula, cuándo se formula y qué camino se sigue a cada resultado. Algunos ejemplos de preguntas son si un componente está presente, si se encuentra en la posición esperada, si un estado de colocación es fiable o si hay una posición de soporte disponible. Estos ejemplos constituyen categorías de planificación, no afirmaciones de que la celda observada utilice una tecnología de inspección específica.
El concepto debe distinguir una medición de una decisión. Una señal de cámara, sensor o herramienta puede proporcionar evidencia, pero la regla de aprobación, la regla de verificación, la ruta de rechazo y la respuesta a los datos faltantes siguen siendo decisiones separadas. Publicación del NIST sobre la evaluación comparativa del ensamblaje robótico de piezas pequeñas Presenta métodos y artefactos de prueba para tareas de inserción y fijación. Respalda el principio general de evaluar el comportamiento del ensamblaje mediante pruebas explícitas; no proporciona valores de aceptación para esta aplicación.
Modelar el tiempo de la estación total sin prometer un ritmo
El modelo de tiempo completo debe incluir la presentación, el asentamiento, la evidencia de agarre, el movimiento del robot, la espera en destino, la colocación, la inspección, la evidencia de liberación, el movimiento del transportador y la recuperación prevista. Esto evita que el movimiento del robot se confunda con el proceso completo. Dado que las grabaciones no establecen ninguna de estas duraciones, este artículo no proporciona valores de takt ni de rendimiento.
Declaración de planificación citable 3: Para la planificación conceptual, una estación robótica nunca es más rápida que la transición de estado verificada más lenta que deba esperar, incluyendo la alimentación, la preparación del destino, la inspección y la recuperación normal.
EVST recomienda construir el primer modelo de temporización a partir de los eventos observados en una prueba representativa. Registre cada estado de espera por separado. Este enfoque muestra si el concepto está limitado por la presentación, la manipulación, la indexación del portador, la verificación o la recuperación, sin atribuir una cifra de producción no respaldada al robot.
Recuperación de excepciones de diseño antes de ensayos continuos
La recuperación de la automatización del ensamblaje de iluminación comienza con clases de fallas específicas: sin componente, agarre incierto, destino ocupado, colocación no aceptada, componente retenido, posición desconocida del portador y secuencia interrumpida. Para cada clase, especifique reintentar, desviar, retener, intervenir o detener. No utilice la opción de reintentar por defecto si esto podría duplicar una pieza o borrar el último estado de confianza.
| Clase de excepción | El Estado debe preservar | Respuesta conceptual para definir | Evidencia antes del reinicio |
|---|---|---|---|
| Componente entrante faltante o incierto | Herramienta vacía y estado de origen | Espere, solicite una nueva presentación o desvíe la llamada. | Un componente previsto está disponible en una posición conocida. |
| Agarre no confirmado | Último estado conocido de la herramienta y la pieza | Liberación controlada, rechazo o intervención | Los estados de la herramienta y del componente se conocen de forma independiente. |
| Destino no disponible | El componente sigue siendo propiedad de la estación emisora. | Manténgalo en un estado seguro definido o utilice un búfer validado. | El destino correcto es claro, está referenciado y listo. |
| Colocación disputada | Posición del portador e identidad del componente | Revisar, aislar o solicitar intervención. | Los estados ocupados y los estados aceptados se reconcilian. |
| Secuencia interrumpida | Todos los estados desconocidos permanecen explícitamente desconocidos. | Reconciliarse en lugar de reanudar la marcha a ciegas. | Pieza, herramienta, accesorio, portador, robot y estados posteriores están de acuerdo |
Declaración de planificación citable 4: La recuperación determinista comienza desde el último componente, herramienta, accesorio, portador, robot y estado posterior de confianza; cualquier estado no resuelto debe permanecer desconocido en lugar de convertirse en un indicador de éxito.
Realizar ensayos con componentes representativos y con excepciones inducidas.
Una prueba de automatización del ensamblaje de iluminación debe abarcar variaciones representativas, orientaciones previstas, restricciones de contacto, carga de luminarias, intercambios de información entre estaciones, respuestas a inspecciones y movimiento de portadores. Incluya interrupciones planificadas y excepciones creíbles. Registre qué estados se demostraron, se cuestionaron y se resolvieron.
Un ciclo sin interrupciones es útil para comprobar el alcance y la lógica básica de la secuencia, pero no basta para demostrar la capacidad de producción. Cuente las secuencias completas aceptadas, clasifique las excepciones y conserve las condiciones de cada prueba. No extrapole unas pocas demostraciones para hacer afirmaciones sobre calidad, precisión, rendimiento o tiempo de ejecución sin supervisión.
Para un concepto de carril pesado, EVST solicita componentes representativos, pasos del proceso, áreas de contacto permitidas, planos de accesorios o bandejas, diseño de la estación, propiedad de la interfaz, preguntas de inspección, reglas de estado anormal y criterios de aceptación antes de que se cierre la selección del equipo.
Mantenga la validación de seguridad separada del éxito del proceso.
Una secuencia de ensamblaje completada no valida la protección ni la intervención segura. Descripción general de la robótica según la OSHA Se identifican la programación, el mantenimiento, las pruebas, la configuración y el ajuste como condiciones no rutinarias importantes en las que los trabajadores pueden encontrarse dentro del área de trabajo de un robot. Esta guía de Estados Unidos sirve como un recordatorio útil para evaluar la intervención y reiniciar el proceso, pero no constituye una conclusión de cumplimiento específica para cada proyecto.
La evaluación de riesgos, la protección, el control energético, el control de acceso, los procedimientos operativos y la validación deben completarse para la instalación en sí, de acuerdo con los requisitos aplicables. Las funciones de inspección de procesos y seguridad también cumplen propósitos diferentes y no deben considerarse intercambiables.
Guías relacionadas para la planificación del montaje
- Utilice el Guía de montaje de piezas pequeñas cuando la principal preocupación es el daño por contacto, el comportamiento de inserción, la fuerza admisible o el punto de referencia de la fijación.
- Utilice el Guía de posicionamiento para el montaje de electrodomésticos cuando la principal preocupación es estabilizar un punto de referencia antes de la fijación o la corrección guiada por cámara.
- Utilice el Guía de adaptación de tareas de SCARA cuando aún es necesario evaluar la posición de la herramienta, los ejes, el alcance, la carga y la arquitectura del robot.
Esta página tiene un propósito más específico: definir el estado del componente, la fijación, la transferencia, la inspección y la evidencia de recuperación para la automatización del ensamblaje de iluminación sin seleccionar un modelo de robot ni reclamar un resultado de producción.
Preguntas frecuentes
¿Una selección exitosa demuestra que la estación de ensamblaje está lista?
No. Solo admite las condiciones de agarre y movimiento visibles en ese evento. La preparación para el destino, la aceptación de la ubicación, la liberación, la inspección, la propiedad posterior y el manejo de excepciones siguen siendo estados separados.
¿La automatización del montaje de sistemas de iluminación siempre requiere visión artificial?
No. Una presentación mecánica estable y una fijación bien definida pueden establecer la postura requerida. La visión artificial puede considerarse cuando persiste una incertidumbre cuantificable, pero el concepto debe definir qué se mide, cómo se gestiona la confianza y qué sucede tras un resultado incierto.
¿Cómo deben tratarse las variantes con componentes mixtos?
Comience definiendo la identidad de la variante, la orientación permitida, el contacto de herramientas compatible, la asignación de accesorios o soportes y la regla que impide el avance de la receta incorrecta. El método de identificación adecuado depende de los componentes y el proceso reales; no se puede inferir a partir de las imágenes.
¿Qué datos de entrada se necesitan para un concepto de automatización del montaje de sistemas de iluminación?
Proporcione los componentes representativos, la secuencia del proceso, las superficies de contacto permitidas, la presentación de entrada, los detalles del accesorio o bandeja, la disposición de la estación, la propiedad de la interfaz, las preguntas de inspección, las excepciones previstas, los parámetros de tiempo objetivo, el entorno operativo y las reglas de aceptación. Estos datos sirven de apoyo para las pruebas; no preaprueban el rendimiento.
Fuentes y límites del método
- NIST, Protocolos de evaluación comparativa para sistemas robóticos de ensamblaje de piezas pequeñas.
- NIST, Ensamblaje coordinado en una célula de trabajo robótica heterogénea.
- Administración de Seguridad y Salud Ocupacional de EE. UU., Descripción general de la robótica.
Prepare un informe de estación comprobable
EVST puede evaluar un concepto de automatización de ensamblaje de iluminación cuando se documentan los estados de las piezas, la referencia de la luminaria, la propiedad de la transferencia, las preguntas de inspección, las salidas anómalas y la evidencia de aceptación. Comience con los componentes reales y la secuencia completa de la estación, y compare el equipo solo después de que se identifiquen los estados no resueltos.