
Trasladar una caja de una pila a una cinta transportadora de salida puede parecer repetitivo, pero el proceso cambia a medida que se vacía la pila. En este caso, un robot levanta cajas individuales de una pila a la derecha, las transporta a través de la celda y las deposita en una cinta transportadora verde a la izquierda. El reto de ingeniería consiste en mantener la geometría de recogida, la retención de las cajas y la liberación en la cinta transportadora predecibles desde la primera hasta la última.
Envíe a EVST las especificaciones del cartón, el patrón de paletización, la disposición de la cinta transportadora y el objetivo de producción diaria para obtener una solución inicial y una evaluación del ciclo: https://www.evsint.com/contact/#quote
Convierta el patrón de pila en estados de selección alcanzables.
Describa cada capa con el número de cajas, la orientación, los puntos centrales nominales, los separadores y la tolerancia de apilamiento prevista. El controlador necesita una regla explícita para avanzar por esas posiciones y confirmar cuándo se completa una capa. La colocación de palés y la inclinación acumulada deben incluirse en el estudio de tolerancia. Registre la fuente de coordenadas para cada posición de recogida para que se pueda verificar una revisión del patrón sin sobrescribir estados no relacionados.
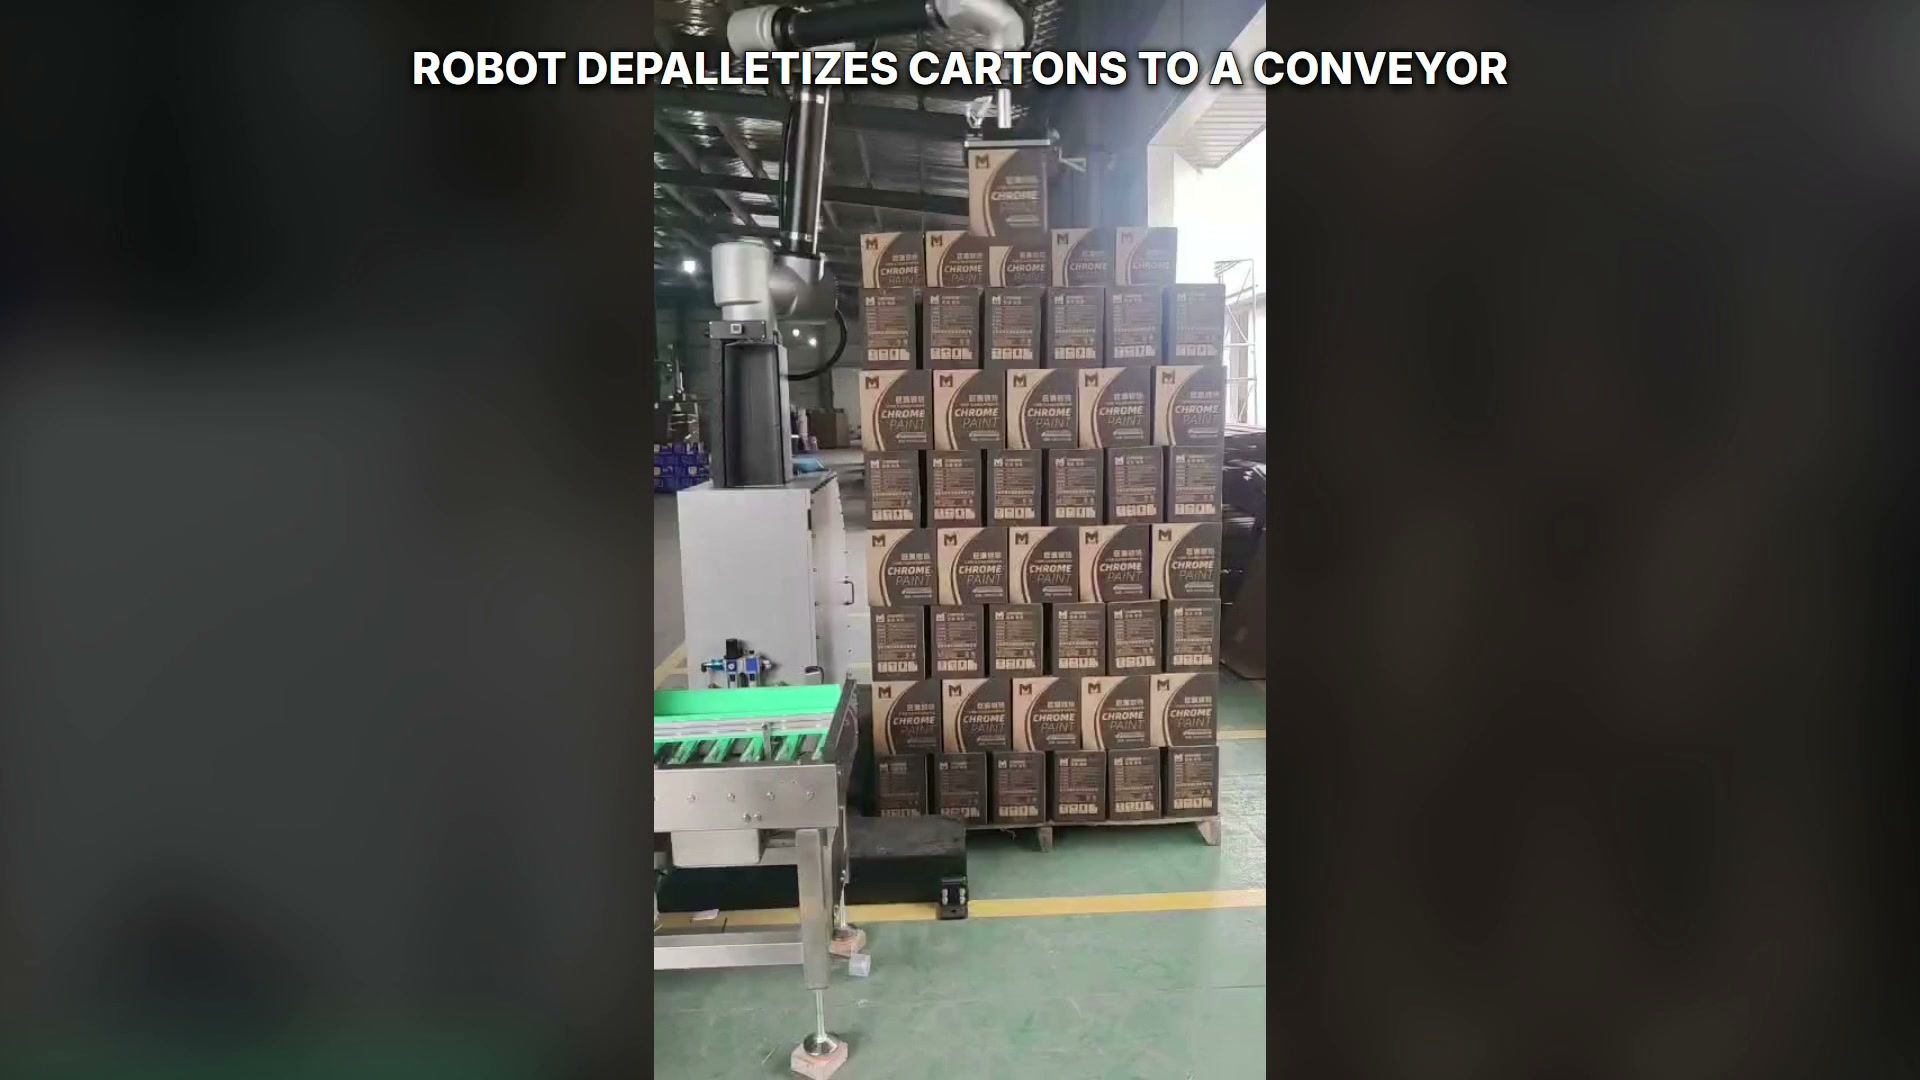
El robot sostiene una caja encima de la pila de la derecha.
La primera revisión del diseño debe probar los estados de recogida más alto, más bajo, más cercano y más lejano. Verifique la postura del robot, el espacio libre de la herramienta, los bordes de la paleta y el equipo circundante en cada esquina del patrón, en lugar de validar solo una caja central.
Haga coincidir el efector final con la variación de la caja.
La rigidez del cartón, el estado de la superficie, las costuras, la cinta adhesiva, las tapas y las deformaciones locales afectan al área de agarre disponible. Defina las zonas de contacto permitidas y el método de confirmación antes de seleccionar la herramienta final. El control de la zona de vacío, el comportamiento de la presión u otra señal específica del proyecto pueden evaluarse con cajas representativas.
La herramienta debe sujetar la caja durante la aceleración y la desaceleración, evitando el contacto con las cajas vecinas. Las pruebas deben abarcar el rango de cajas permitido y condiciones de embalaje realistas, para luego establecer los límites de alarma a partir de los resultados registrados.
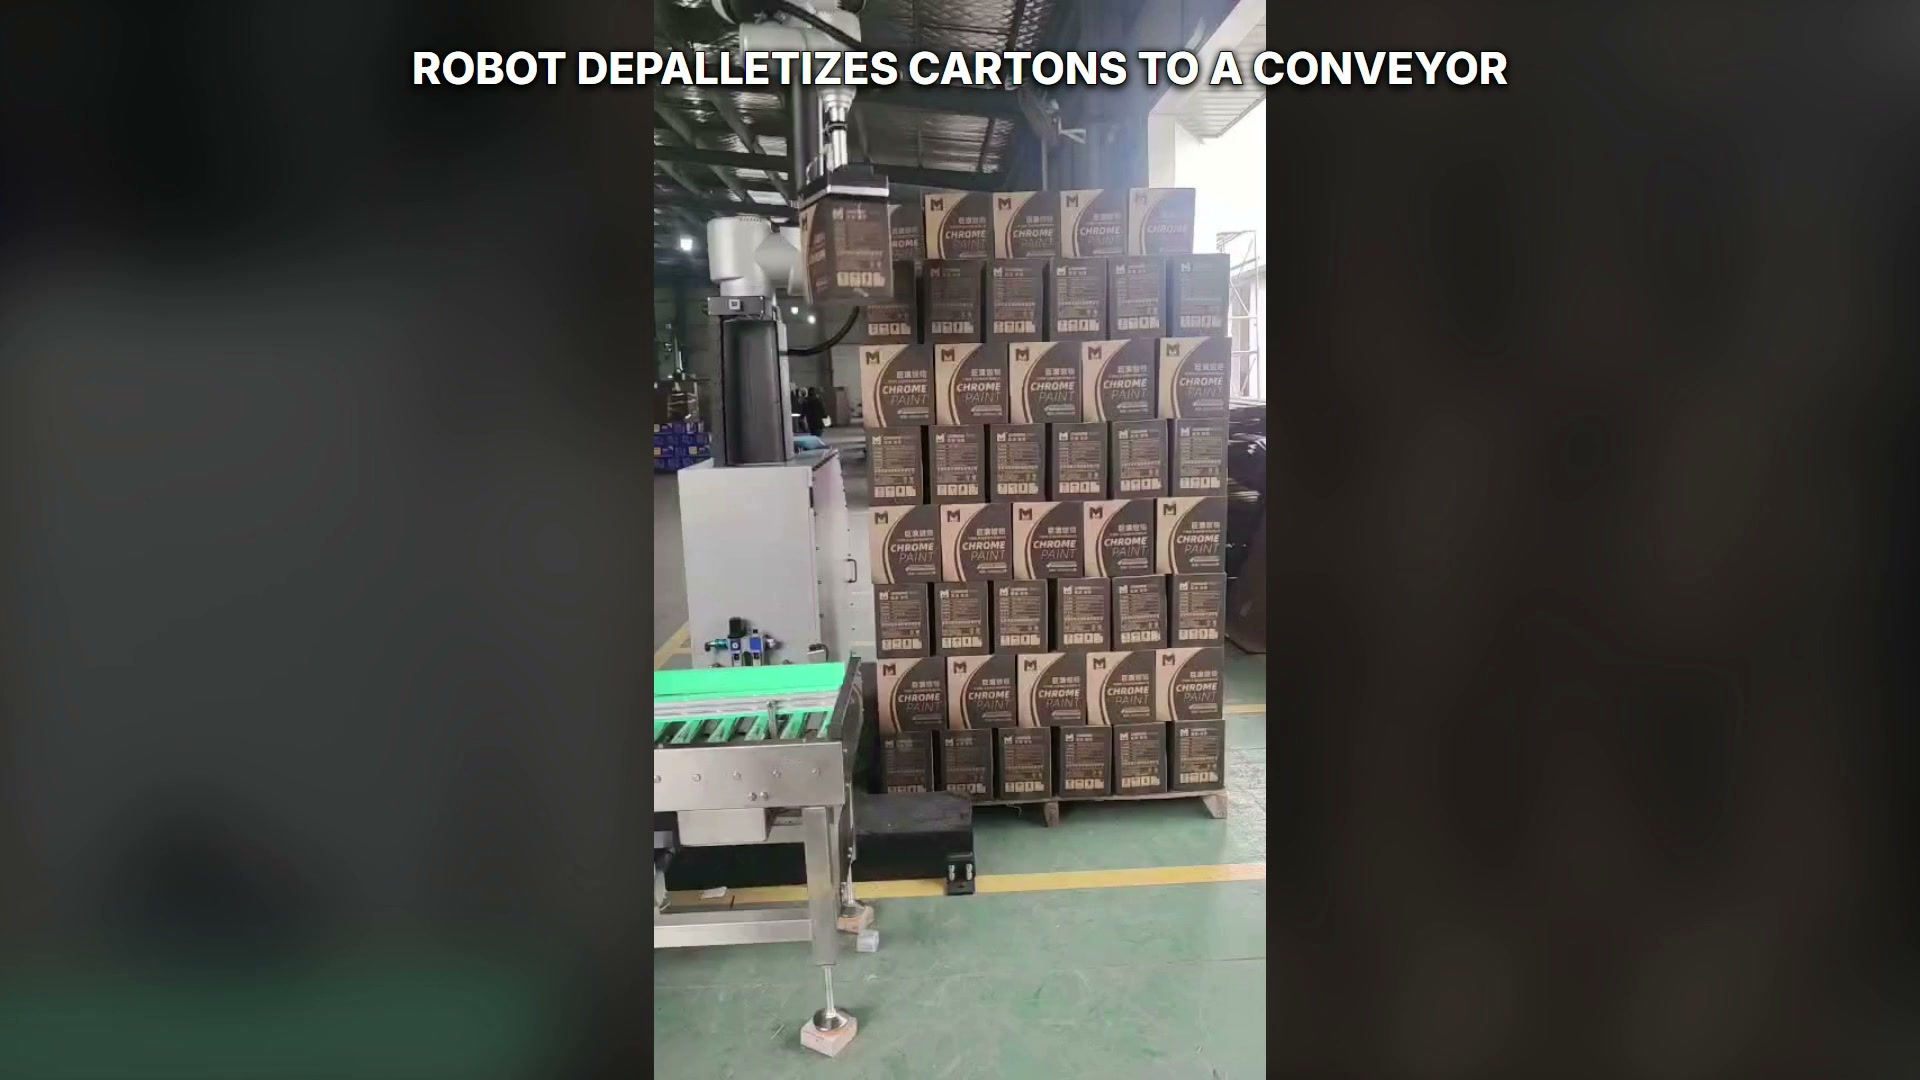
El robot sostiene una caja entre la pila y la cinta transportadora; la cinta transportadora está vacía en esta imagen.
Trate la liberación de la cinta transportadora como una transferencia controlada.
La cinta transportadora debe proporcionar una zona de liberación conocida y suficiente capacidad aguas abajo. Defina la señal de preparación de la cinta, la posición objetivo, la condición de liberación del robot y la prueba de que la caja se ha liberado. La cinta transportadora no debe avanzar a un estado de conflicto mientras la herramienta del robot permanezca dentro de su área de operación.
| Manos Libres | Aportaciones al proyecto | Comprobación de aceptación |
|---|---|---|
| Apilar en herramienta | Patrón de paletización, tolerancia de apilamiento, zonas de contacto de las cajas | La caja seleccionada se conserva sin molestar a los vecinos. |
| Transferencia de herramientas | Rango de carga, prueba de aceleración, envolvente de colisión | Carton permanece bajo control durante toda la ruta. |
| Herramienta para la cinta transportadora | Zona de liberación, estado de la cinta transportadora, señal de vía libre | El cartón recibe soporte antes de su liberación y limpia el robot. |
| Ciclo interrumpido | Estado conocido del cartón y la herramienta, retiro seguro | Reiniciar no omite ni repite una posición de la pila. |
OSHA Capítulo sobre sistemas de robots industriales Proporciona un contexto general para la evaluación de riesgos. EVST Descripción general del robot de paletizado Proporciona contexto sobre el producto y la disposición; en este caso, la dirección de transferencia sigue siendo de la pila a la cinta transportadora.
Mantenga el estado de la pila rastreable durante la recuperación.
La parada puede producirse antes de la recogida, tras la retención, durante la transferencia o tras la liberación de la cinta transportadora. La pantalla de recuperación debe indicar la posición de la pila ordenada, si se cree que la herramienta sujeta una caja, la ocupación de la cinta transportadora y la siguiente acción permitida. La confirmación del operador debe actualizar el mismo modelo de estado utilizado por el funcionamiento automático.
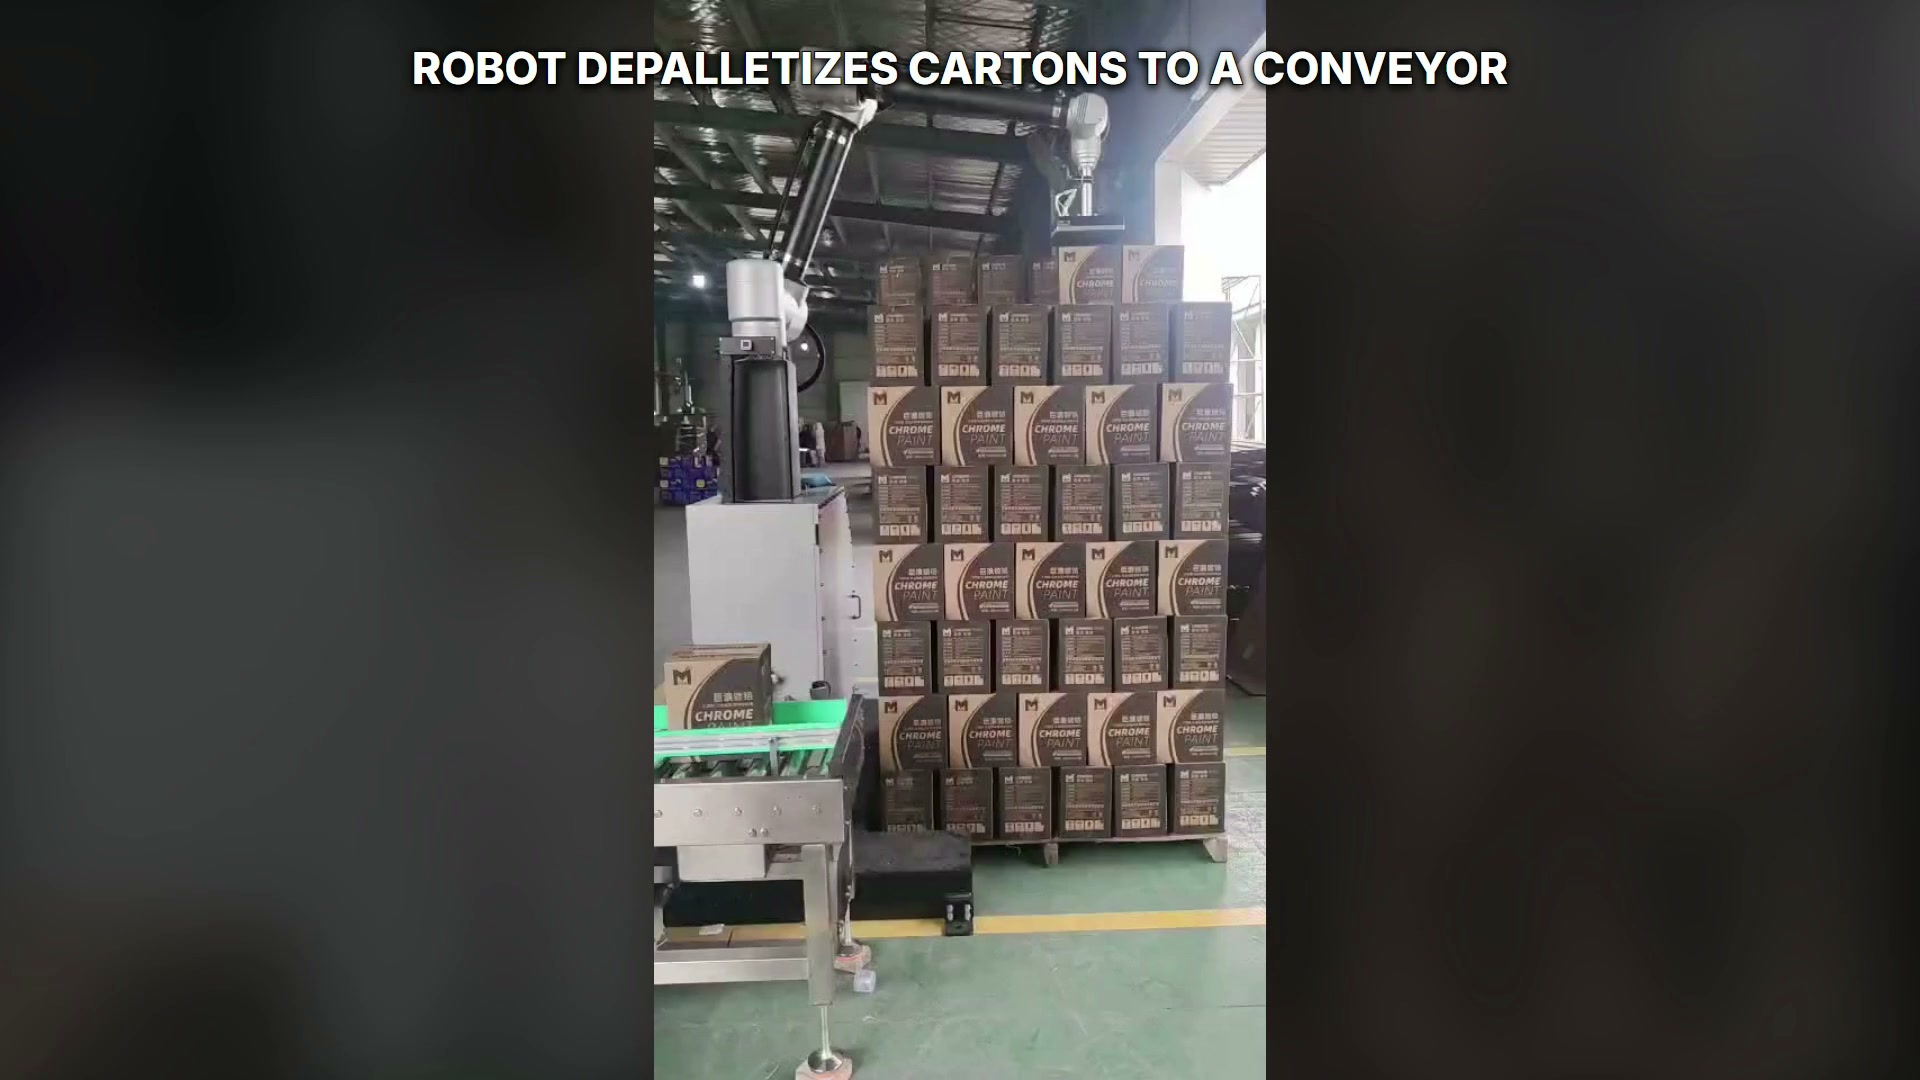
Una caja reposa sobre la cinta transportadora verde, mientras que la herramienta robótica está vacía sobre la pila.
Medir el flujo completo de material
La evaluación del ciclo debe incluir la presentación del palé, la confirmación de la recogida, el movimiento del robot, la liberación de la cinta transportadora, la limpieza posterior, el intercambio de palés y las tareas planificadas del operario. Registre estos elementos por separado según las condiciones acordadas para la caja y el palé, de modo que se pueda identificar la interfaz limitante.
Preguntas que los compradores deben resolver
¿Qué información se debe proporcionar primero?
Proporcione las dimensiones de las cajas y la variación permitida, muestras representativas, patrones de palés y capas, detalles del separador, diseño de la cinta transportadora, señales disponibles y objetivo de producción diario.
¿Cómo se debe probar el concepto de una herramienta?
Utilice cajas que abarquen el rango de condiciones aprobado, pruebe las zonas de recogida permitidas y registre la señal de retención mediante un movimiento representativo.
¿Qué evita un conflicto de lanzamiento?
Utilice un estado de preparación para la cinta transportadora definido, una zona de liberación fija o de referencia, la confirmación de que la caja está soportada y una señal de vía libre para el robot antes de que la cinta transportadora se mueva.
¿Qué debería ocurrir después de una interrupción?
Sincronice el estado físico de la pila, la herramienta y la cinta transportadora con el controlador y, a continuación, seleccione un paso documentado de retirada, finalización o manipulación manual.
Para solicitar una revisión del proyecto, envíe los datos de las cajas, los patrones de palés, las interfaces de las cintas transportadoras y el objetivo de producción diaria a EVST: https://www.evsint.com/contact/#quote o sales@evsrobot.com.
Contexto del caso: las cajas individuales se mueven desde una pila apilada a la derecha hacia una cinta transportadora verde a la izquierda.