
Antes de elegir la trayectoria del robot, defina el perímetro del panel, las regiones de soporte permitidas, el estado de apilamiento y el espacio libre de liberación. Analizar una solicitud o envíe un correo electrónico a sales@evsrobot.com con los planos del panel, la presentación y los requisitos de la pila.
Las imágenes muestran un robot industrial naranja con una herramienta rectangular en su extremo, que mueve y apila paneles de malla de acero soldados en una estación de transferencia y apilamiento. Las barras salientes y los paneles superpuestos hacen que el control del área de trabajo sea más importante que una simple coordenada de recogida nominal.
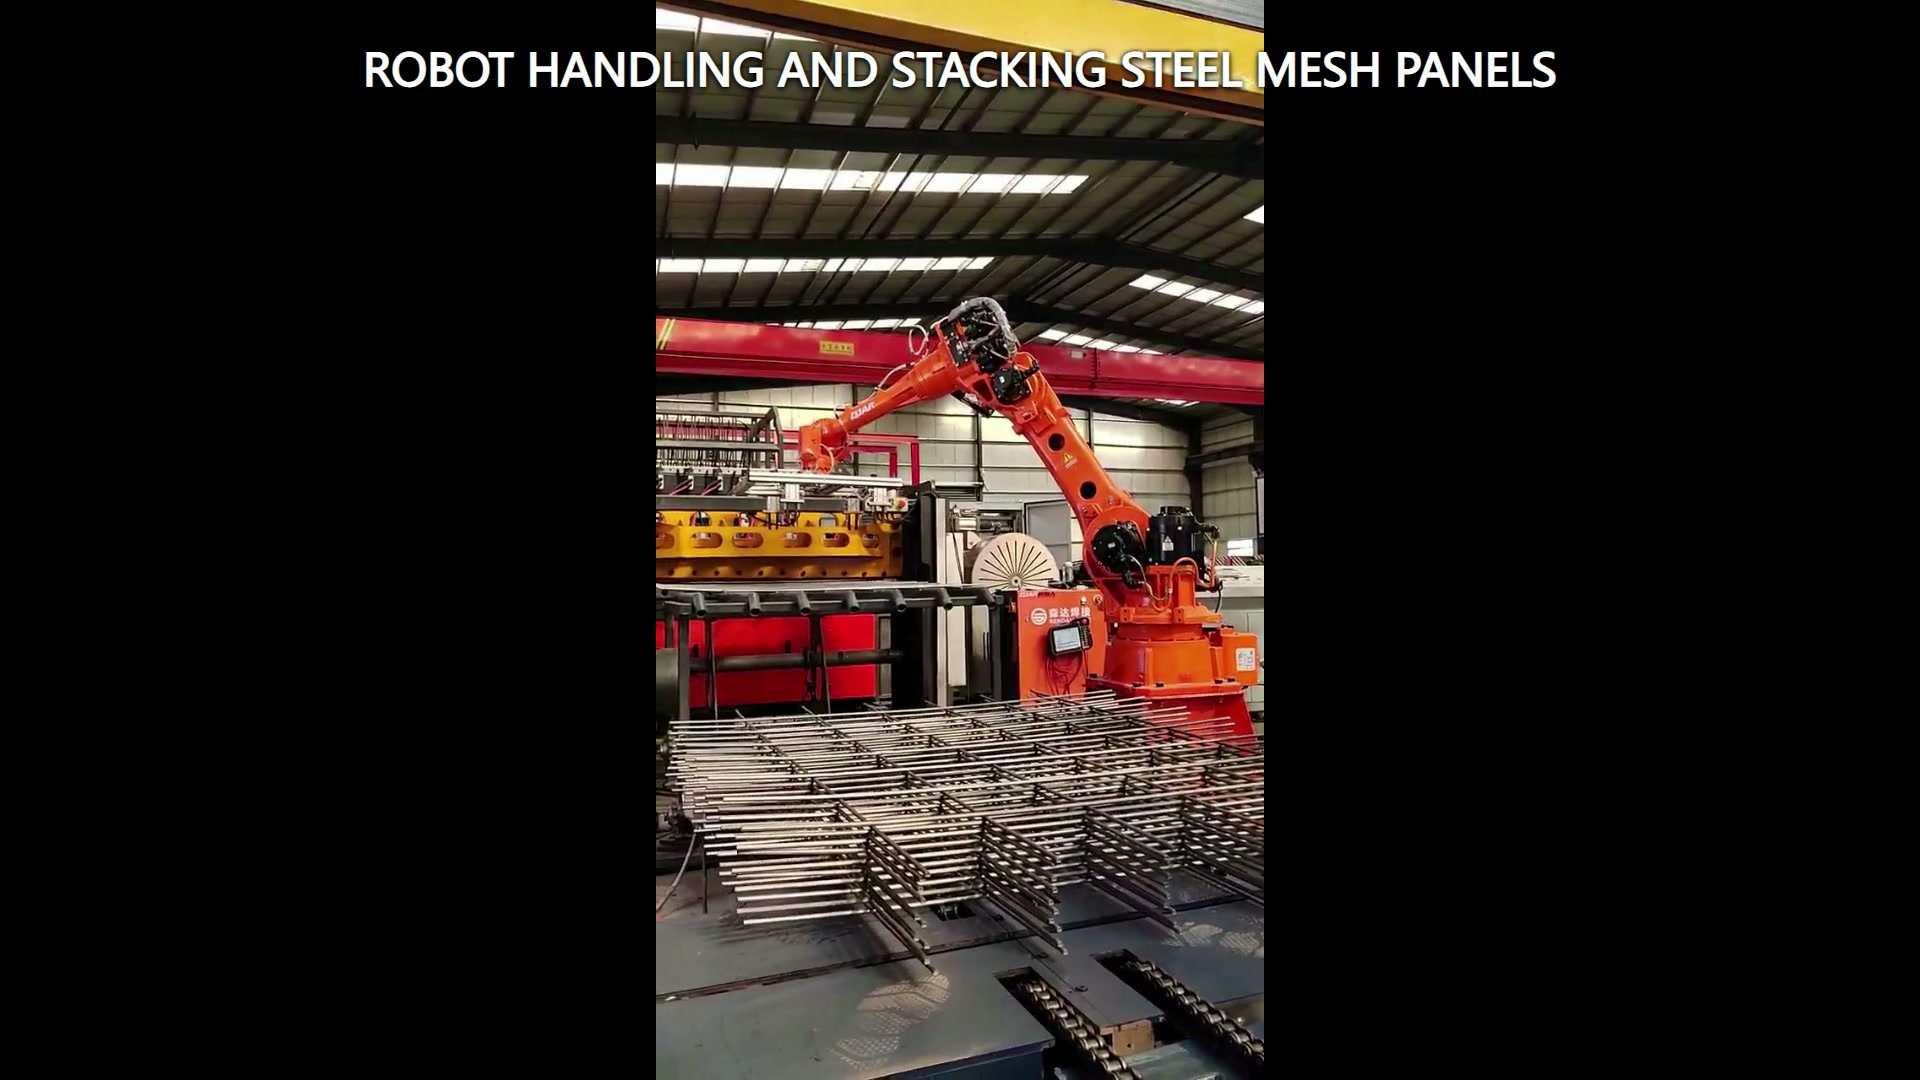
Modelar el panel como una envolvente variable
Un panel de malla combina un rectángulo exterior, barras que se cruzan y múltiples bordes salientes. Registre la longitud y el ancho totales, el espaciado entre barras, la proyección de los bordes, el rango de planitud y las condiciones en las que los paneles pueden superponerse o encajar. El modelo de manipulación debe incluir la herramienta y el panel juntos durante todo el movimiento.
Utilice muestras de contorno en lugar de un dibujo ideal. Un panel curvado puede aumentar el volumen barrido; las barras desplazadas pueden reducir el espacio libre de la herramienta; dos paneles que se enganchan parcialmente pueden generar una carga combinada inesperada. Estas situaciones deben considerarse en los estudios de viabilidad y en la planificación de la recuperación.
Definir restricciones de soporte y contacto
Indique dónde se puede apoyar o contactar el panel y dónde debe permanecer libre la herramienta final. El método seleccionado debe mantener el panel en condiciones de uso durante el levantamiento, la transferencia, la colocación y la liberación. La elección de las herramientas debe basarse en los planos, las muestras, las limitaciones de la superficie y las pruebas realizadas.
El modelo muestra una herramienta de extremo rectangular, pero el proyecto debe especificar su principio de funcionamiento de forma independiente. El modelo de aplicación requiere que el cuerpo de la herramienta, las mangueras o cables, la deflexión del panel y la estructura cercana conforme a un único volumen.
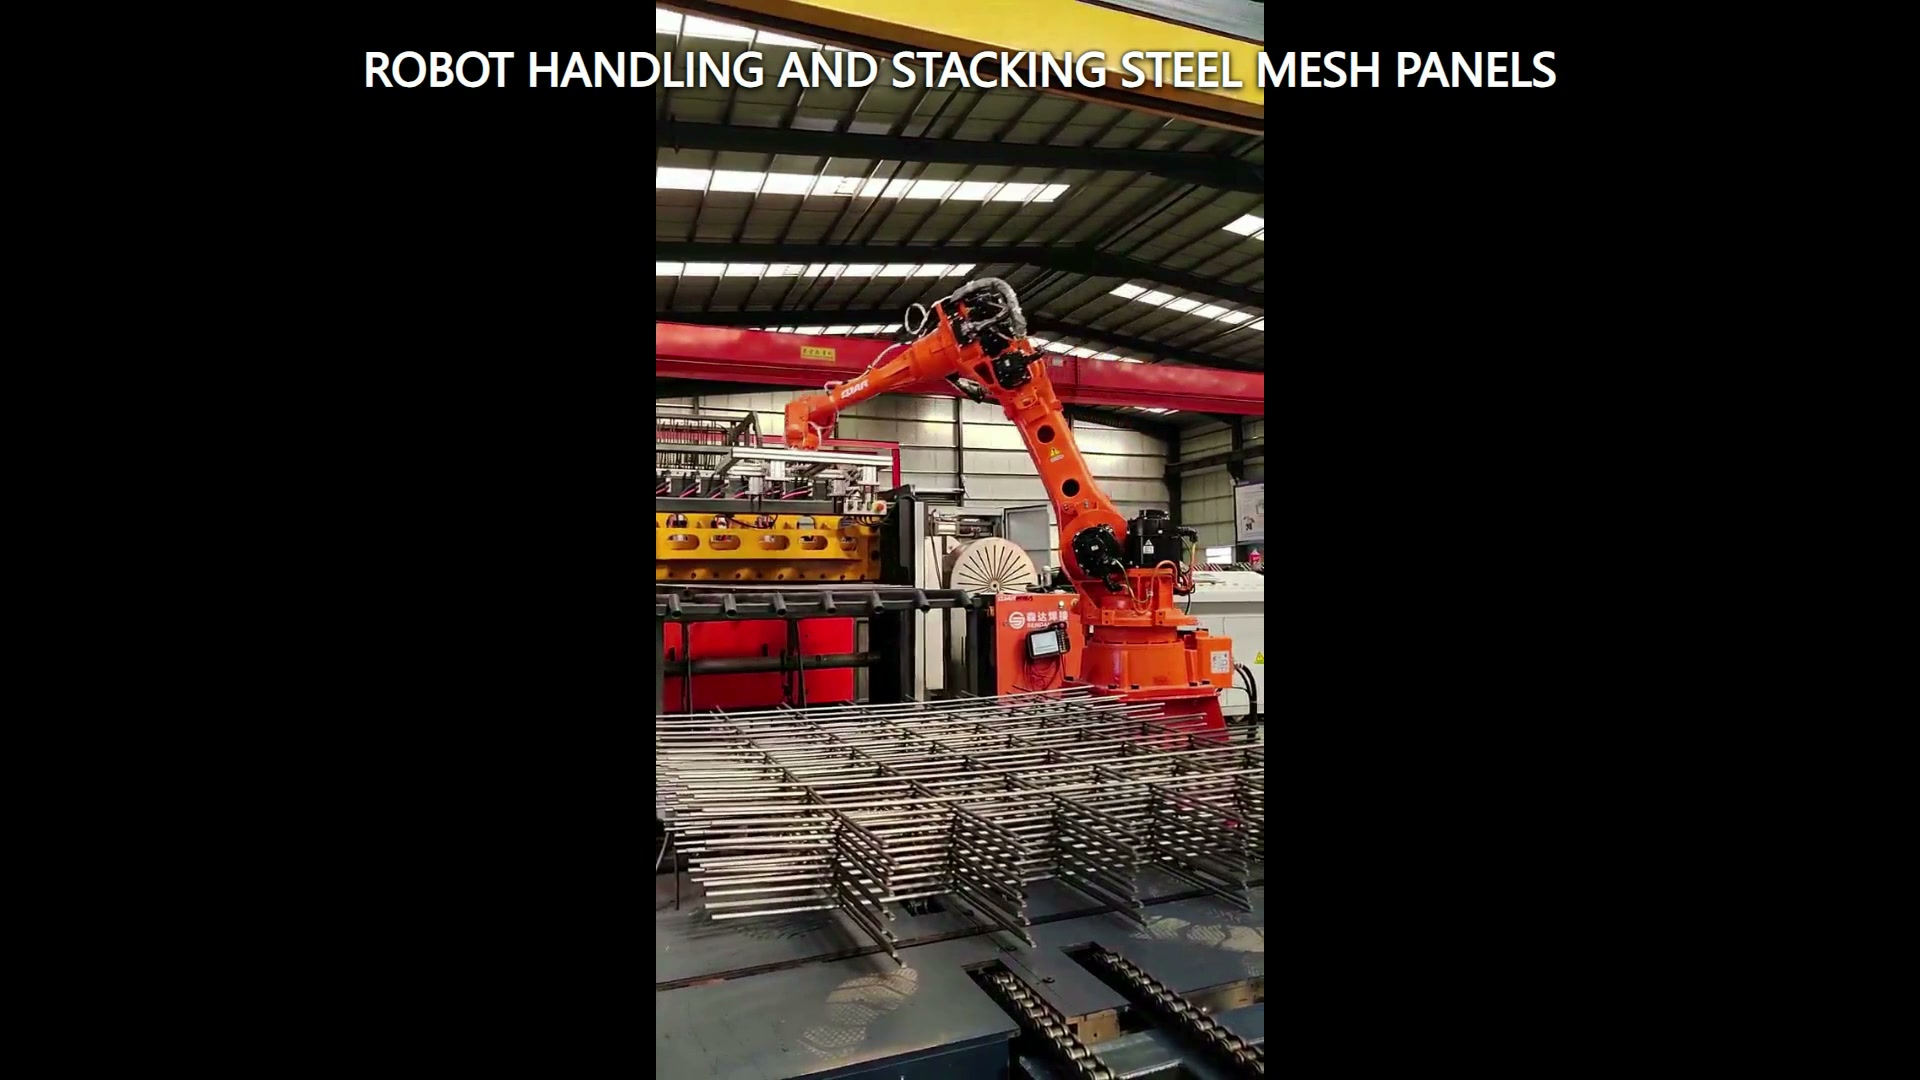
Especifica la pila colocada como un estado
Una pila no se considera completa simplemente porque un panel alcance una coordenada. Defina la alineación de los bordes, la rotación permitida, el área soportada, la separación entre capas (si corresponde), la condición máxima de la pila planificada y el espacio libre necesario para la liberación de la herramienta. Indique cómo se ubica el siguiente panel con respecto al punto de referencia de la pila.
La trayectoria de liberación debe salir sin arrastrar las barras salientes ni alterar la capa adyacente. Verifique la primera capa, las capas intermedias y la condición planificada más alta. Cada una puede presentar un ángulo de herramienta y un espacio libre circundante diferentes.
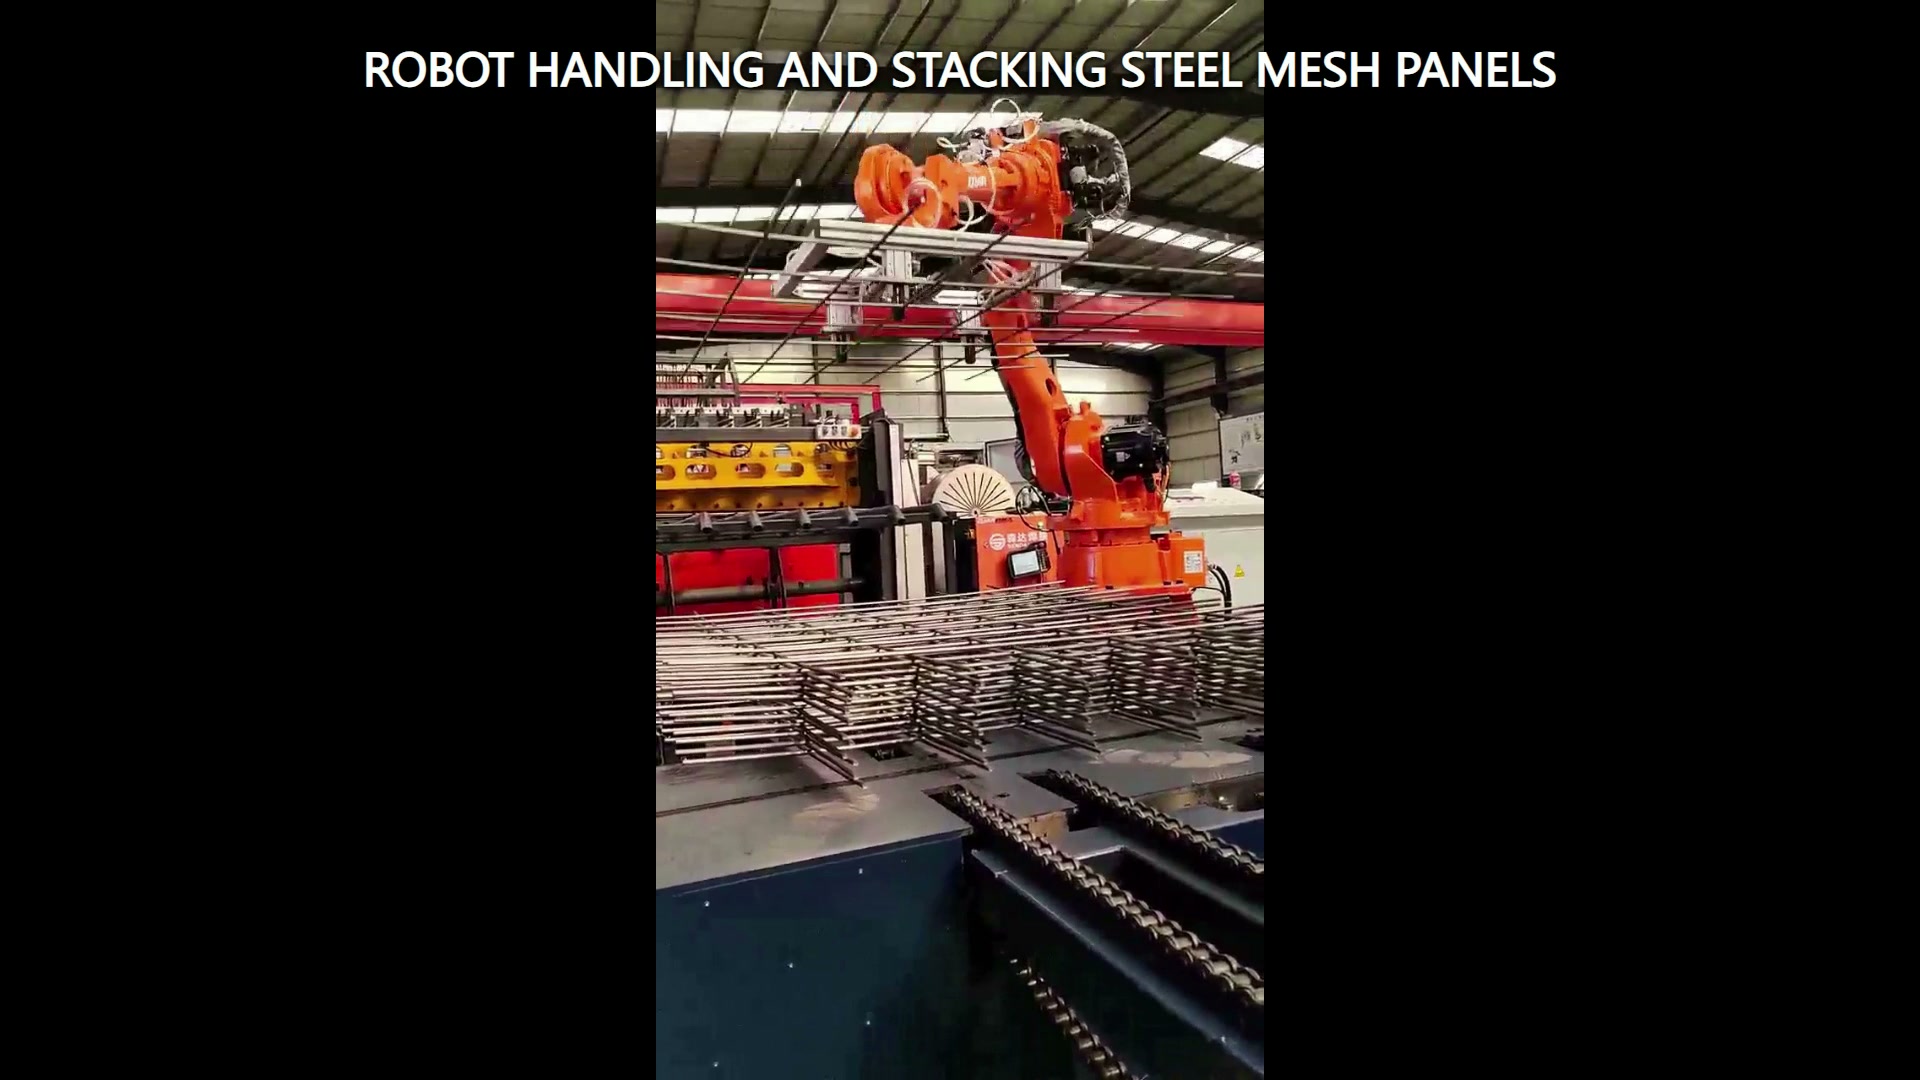
Planificar la recuperación en situaciones difíciles
La tabla de estados debe incluir origen ocupado, panel confirmado, destino disponible, estado de colocación confirmado y herramienta libre. Añada respuestas para panel faltante, panel desplazado, posible panel duplicado, destino ocupado o liberación incompleta. El equipo del proyecto debe decidir qué condiciones detienen el proceso para su inspección y cuáles permiten una recuperación controlada.
En los ensayos se debe registrar el estado del panel entrante, la condición de soporte real, la confirmación de la herramienta, la orientación colocada, la alineación del borde y el resultado de la recuperación. Esto proporciona una evidencia más sólida que registrar únicamente si el robot completó un movimiento.
Construir el paquete de viabilidad
Proporcione planos y muestras de límites, rango de masa y centro de gravedad, límites de planitud y proyección de bordes, regiones de soporte permitidas, presentación de la fuente, plano de la pila objetivo, referencia de la pila, disposición circundante, confirmaciones requeridas y método de aceptación. Incluya los estados de pila más bajo y más alto, así como cualquier variante de panel que comparta la estación.
El robot, la herramienta, el panel, la pila, el equipo de transferencia y las condiciones de acceso deben revisarse como una aplicación integrada. Contactar con EVS Examine el sobre, el mapa de soporte, el estado de ubicación y la matriz de prueba. Envíe un correo electrónico a sales@evsrobot.com.
Las imágenes solo muestran el robot naranja visible, la herramienta rectangular en el extremo, los paneles de malla de acero soldados y el movimiento de apilamiento; el principio de agarre, la carga útil, el tiempo de ciclo, la precisión, la calidad del apilamiento y la identidad del cliente requieren evidencia del proyecto.