
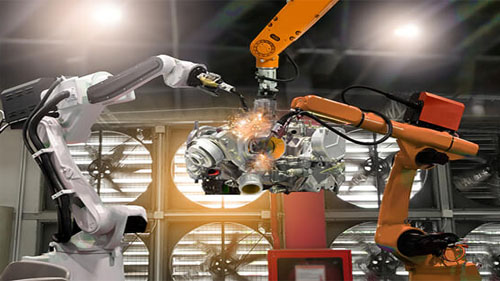
En la industria manufacturera, a menudo encontrará robótica que automatiza diferentes procesos. Esta robótica resulta útil para agilizar los procesos de una empresa y también reducir los riesgos de lesiones. La mayoría de la robótica que utilizan estas empresas son brazos robóticos utilizados en recoger y colocar, montaje y embalaje entre otros. Cuando se trata de estos brazos robóticos, hay algunos aspectos que debes tener en cuenta. Uno de ellos es la muñeca robótica que aparece en un brazo robotico. La mayoría de la gente no sabe mucho sobre esta parte tan crucial del brazo robótico. En este breve artículo, explicaremos más sobre qué es y qué implica.
¿Qué es una muñeca robótica?
Fuente: www.k-and-s.com
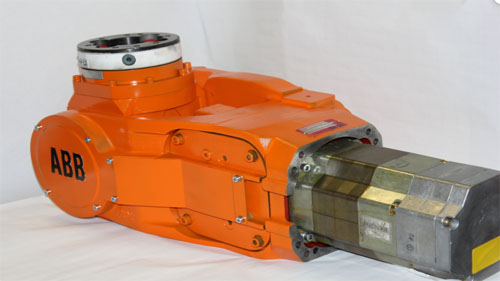
Cuando se trabaja con un brazo robótico, hay dos componentes importantes que suelen estar en juego. Esto incluye el cuerpo y el brazo mismo. En el brazo se encuentra la muñeca del robot que presenta diferentes articulaciones que le permiten moverse en diferentes direcciones. Este movimiento permite que la muñeca del robot controle el efector final que se adjunta al final. Ayuda a realizar diferentes tareas que el brazo robótico debe realizar. Es todo un sistema de diferentes partes que desempeñan sus roles para lograr un objetivo común. La muñeca del robot que aparece en el brazo robótico viene con al menos 2 o 3 articulaciones compactas que le permiten funcionar sin problemas en diferentes aplicaciones.
El mecanismo de muñeca del robot
Fuente: www.brainkart.com
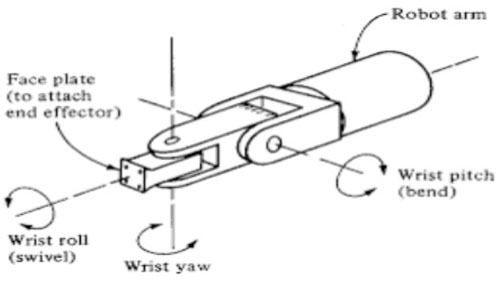
El mecanismo de muñeca del robot Es una gran parte del manipulador y trabaja para orientar el efector final para diferentes aplicaciones. Este mecanismo consta de un brazo que gira alrededor de un eje y presenta articulaciones que le permiten realizar diferentes movimientos en varias direcciones. El mecanismo de muñeca del robot, mientras está en uso, está sujeto a diferentes tipos de entornos de trabajo. Descubrirá que estará expuesto a diferentes vibraciones mientras esté en uso. Estas vibraciones pueden afectar negativamente a la muñeca del robot y su funcionamiento.
La mejor manera de garantizar que la muñeca de su robot funcione de la mejor manera es estudiar detenidamente su rendimiento. Someterlo a diferentes pesos en las cargas siendo transportado por el efector final para ver cómo funciona. Esto le ayudará a medir su carga útil y le permitirá usarlo en los lugares correctos para evitar dañarlo. Además, también debe asegurarse de que el manipulador y la muñeca del robot estén configurados correctamente. Algunas de las configuraciones de muñeca a tener en cuenta incluyen.
Rodar
Esta configuración también se conoce como giro de muñeca. Presenta la rotación del mecanismo de muñeca alrededor del eje del brazo.
Paso
El paso en la configuración del mecanismo de muñeca también se conoce como flexión de muñeca. Presenta una rotación hacia arriba y hacia abajo de la muñeca.
Guiñada
Con la función Guiñada, el movimiento y la rotación de la muñeca están dedicados a derecha e izquierda.
Notación TRL
La notación TRL presenta un brazo deslizante que puede girar tanto en el eje vertical como en el eje horizontal.
Notación TLO
De este modo, la muñeca del robot funciona en relación con una columna vertical. Esto permite que la muñeca se mueva hacia arriba y hacia abajo o hacia adentro y hacia afuera según las tareas en cuestión.
Notación LOO
La notación LOO consta de tres articulaciones deslizantes que permiten que la muñeca se mueva en diferentes direcciones. Dos de las tres juntas deslizantes son ortogonales. Se encuentran principalmente en robots rectilíneos y robots X, Y, Z.
Importancia de la configuración de muñeca de brazos robóticos
Fuente: www.researchgate.net
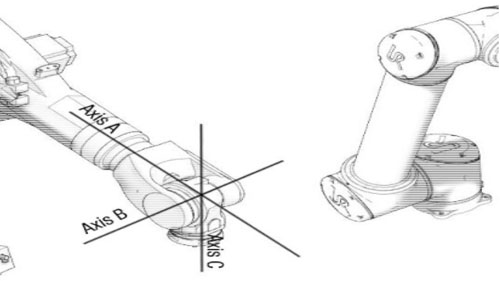
Es importante asegurarse de que el brazo robótico que está utilizando sea de gran calidad y esté diseñado con precisión. Uno de los factores más importantes a considerar aquí es la configuración de muñeca con la que trabajará. Debe asegurarse de que la muñeca esté configurada de acuerdo con sus necesidades específicas. Recuerde que el efector final sólo se moverá en la dirección que tome la muñeca. Esto demuestra que tener las configuraciones correctas garantizará que el efector final pueda recoger y colocar con precisión
Además, la configuración correcta de la muñeca ayudará a reducir los riesgos de lesiones y también de daños al brazo robótico. Determine en qué dirección debe moverse la muñeca para una tarea específica y modifíquela para adaptarla a sus necesidades. La muñeca del robot es una parte esencial del brazo robótico, así que asegúrese de tener bajo control sus necesidades de configuración para un proceso de automatización más fluido y fluido.
Conclusión
La muñeca del robot es un aspecto importante cuando se trata del uso de brazos robóticos y manipuladores para diferentes tareas de automatización. Presenta diferentes configuraciones que deben considerarse antes de poner en funcionamiento la muñeca del robot. Esto ayuda a garantizar que esté trabajando con las mejores configuraciones diseñadas para mover el efector final en la dirección correcta. Cuando adquiera sus brazos robóticos, considere tener su fabricante de brazos robóticos configúralo a tu gusto. Esto le permitirá comenzar a utilizarlo en sus procesos comerciales con facilidad.