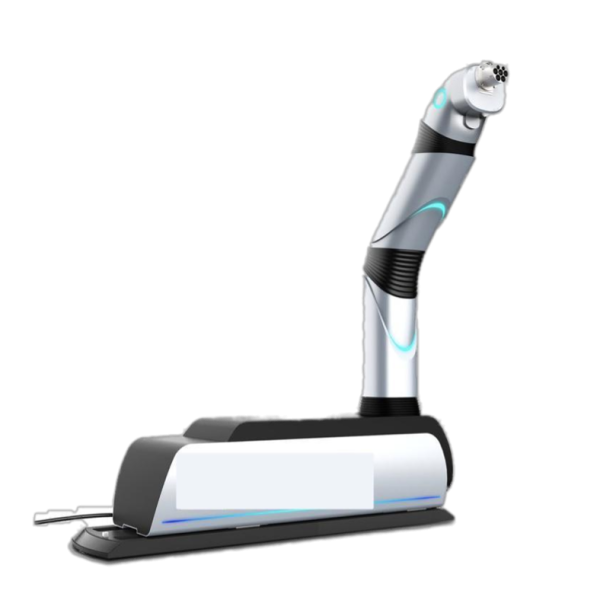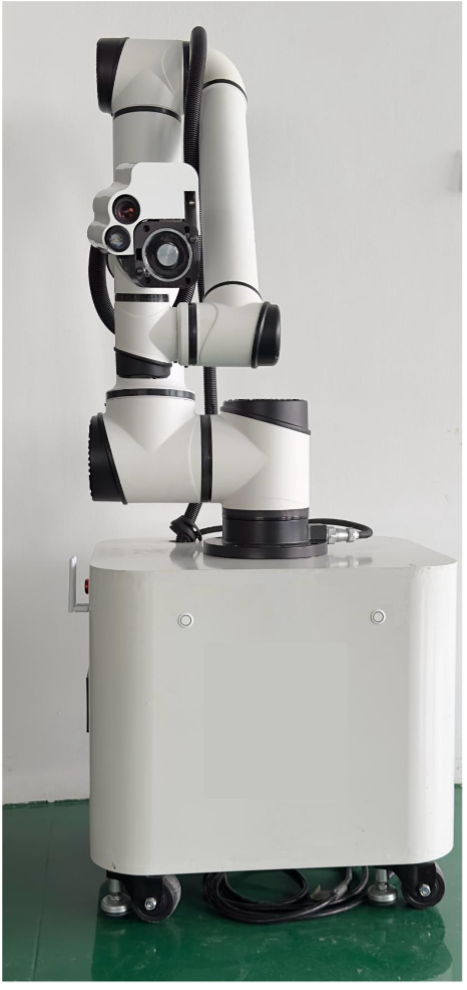
Ein automatischer Laderoboter, der in komplexen Innen- und Außenumgebungen stabil arbeiten kann
| Name | Suffix | Hinweis |
|---|---|---|
| EVA400 | Die Ladepistole ist am Ende des Roboterarms befestigt | |
| GS | Greifende Einzelladepistole, fester Typ | |
| GD | Greifende Einzelladepistole, fester Typ |
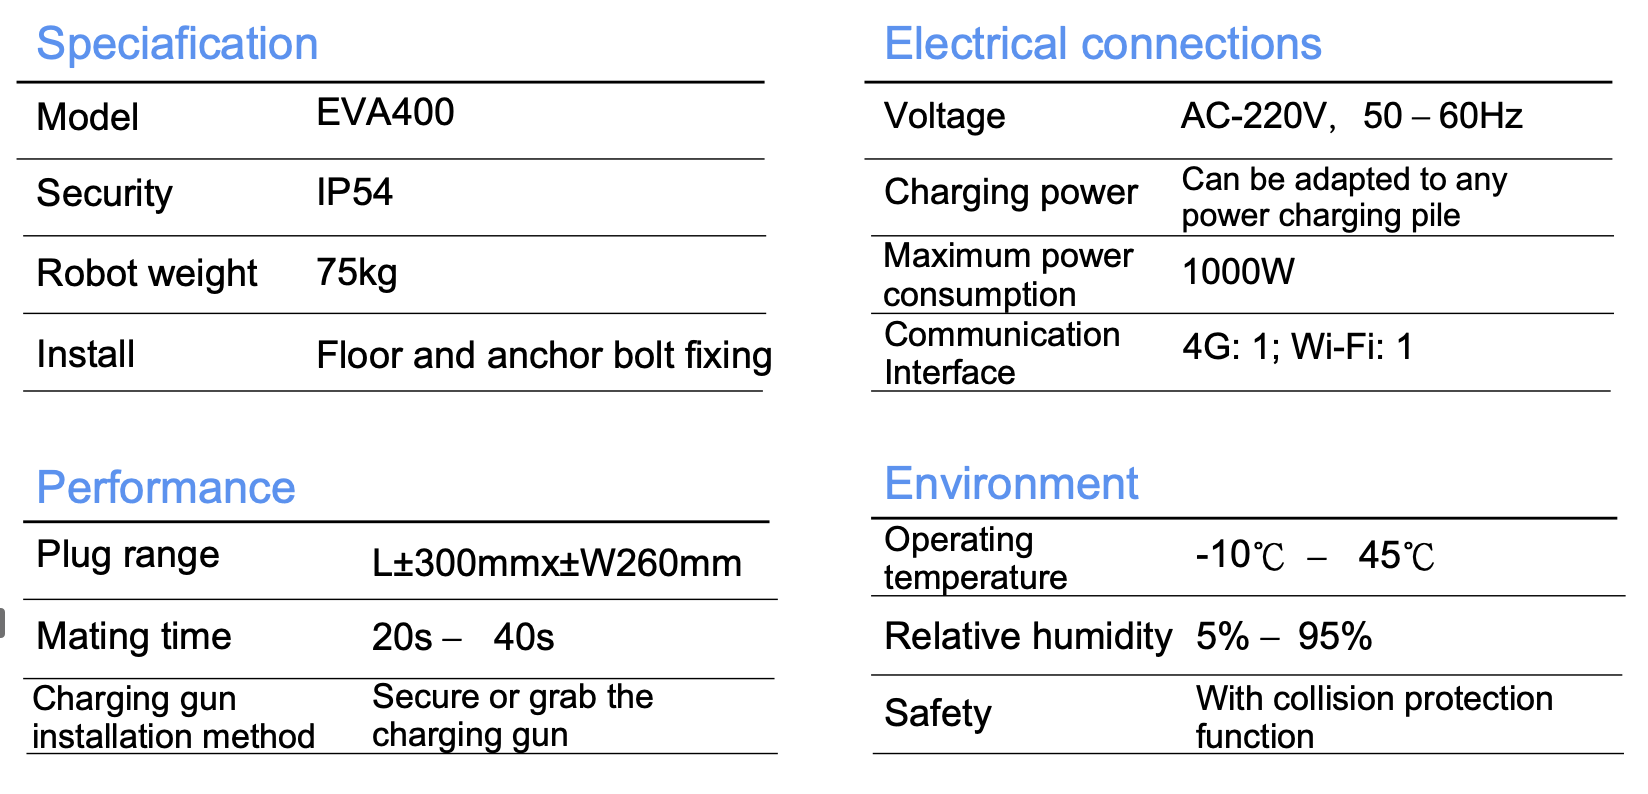
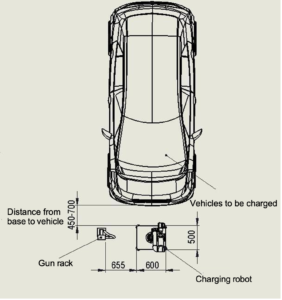
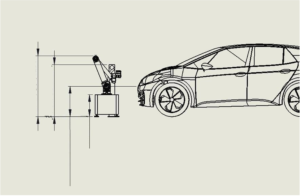
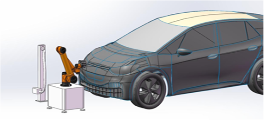
Die Länge und Breite der Roboterbasis beträgt 600 mm x 500 mm und die Fahrzeuglänge
Die Reichweite beträgt etwa 450–700 mm, der Höhenbereich beträgt 600–800 mm und die Fahrzeugbreite
Die Reichweite beträgt etwa ±150 mm. Der Roboter und die Ladesäule müssen auf einem harten Untergrund installiert werden
(z. B. Zementboden). Detaillierte Installationsmethoden des Roboters finden Sie in den „Handhabungs- und Installationsanweisungen für den automatischen Laderoboter“. Der Roboter muss in einem Baldachin platziert werden.
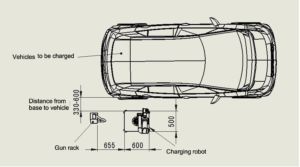
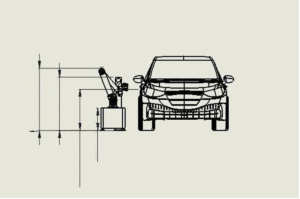
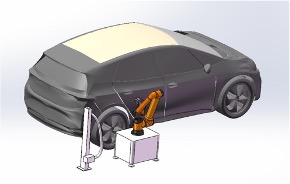
Die Länge und Breite der Roboterbasis beträgt 600 mm x 500 mm, und der Fahrzeugbreitenbereich beträgt etwa 330–600 mm, der Höhenbereich beträgt 850–1100 mm und der Fahrzeuglängenbereich beträgt etwa ±150 mm. Der Roboter und der Ladestapel müssen auf einem harten Untergrund (z. B. Zementboden) installiert werden. Für detaillierte Installationsmethoden des Roboters wenden Sie sich bitte an uns
Weitere Informationen finden Sie in den „Handhabungs- und Installationsanweisungen für den automatischen Laderoboter“. Der Roboter muss in einem Baldachin platziert werden.
Erfahren Sie mehr über Kollaborativer Roboter.