
Einführung
Um die Produktivität und Effizienz zu verbessern, ist es unerlässlich, im sich ständig verändernden Bereich der industriellen Automatisierung den geeigneten Roboter auszuwählen. In diesem Artikel wird die Wirksamkeit zweier gängiger Industrierobotertypen verglichen: sechsachsige Roboter und Palettierroboter. Es wird ein umfassender Leitfaden bereitgestellt, der den Herstellern durch die Bewertung der technischen Spezifikationen, der Anwendungseignung und der Gesamteffizienz dabei hilft, fundierte Entscheidungen zu treffen.
Umfang der Robotertechnologien
Einführung in Industrieroboter Industrie
Roboter sind zu einem wesentlichen Bestandteil der modernen Fertigung geworden und bieten überlegene Präzision, Konsistenz und Effizienz, die menschliche Arbeit nicht erreichen kann. Verschiedene Konfigurationen dieser Roboter sind für die Ausführung unterschiedlicher Aufgaben vorgesehen. Die Fertigungslandschaft wird durch Industrieroboter verändert, die jetzt in den Bereichen Montage, Schweißen, Verpackung und Materialhandhabung eingesetzt werden.
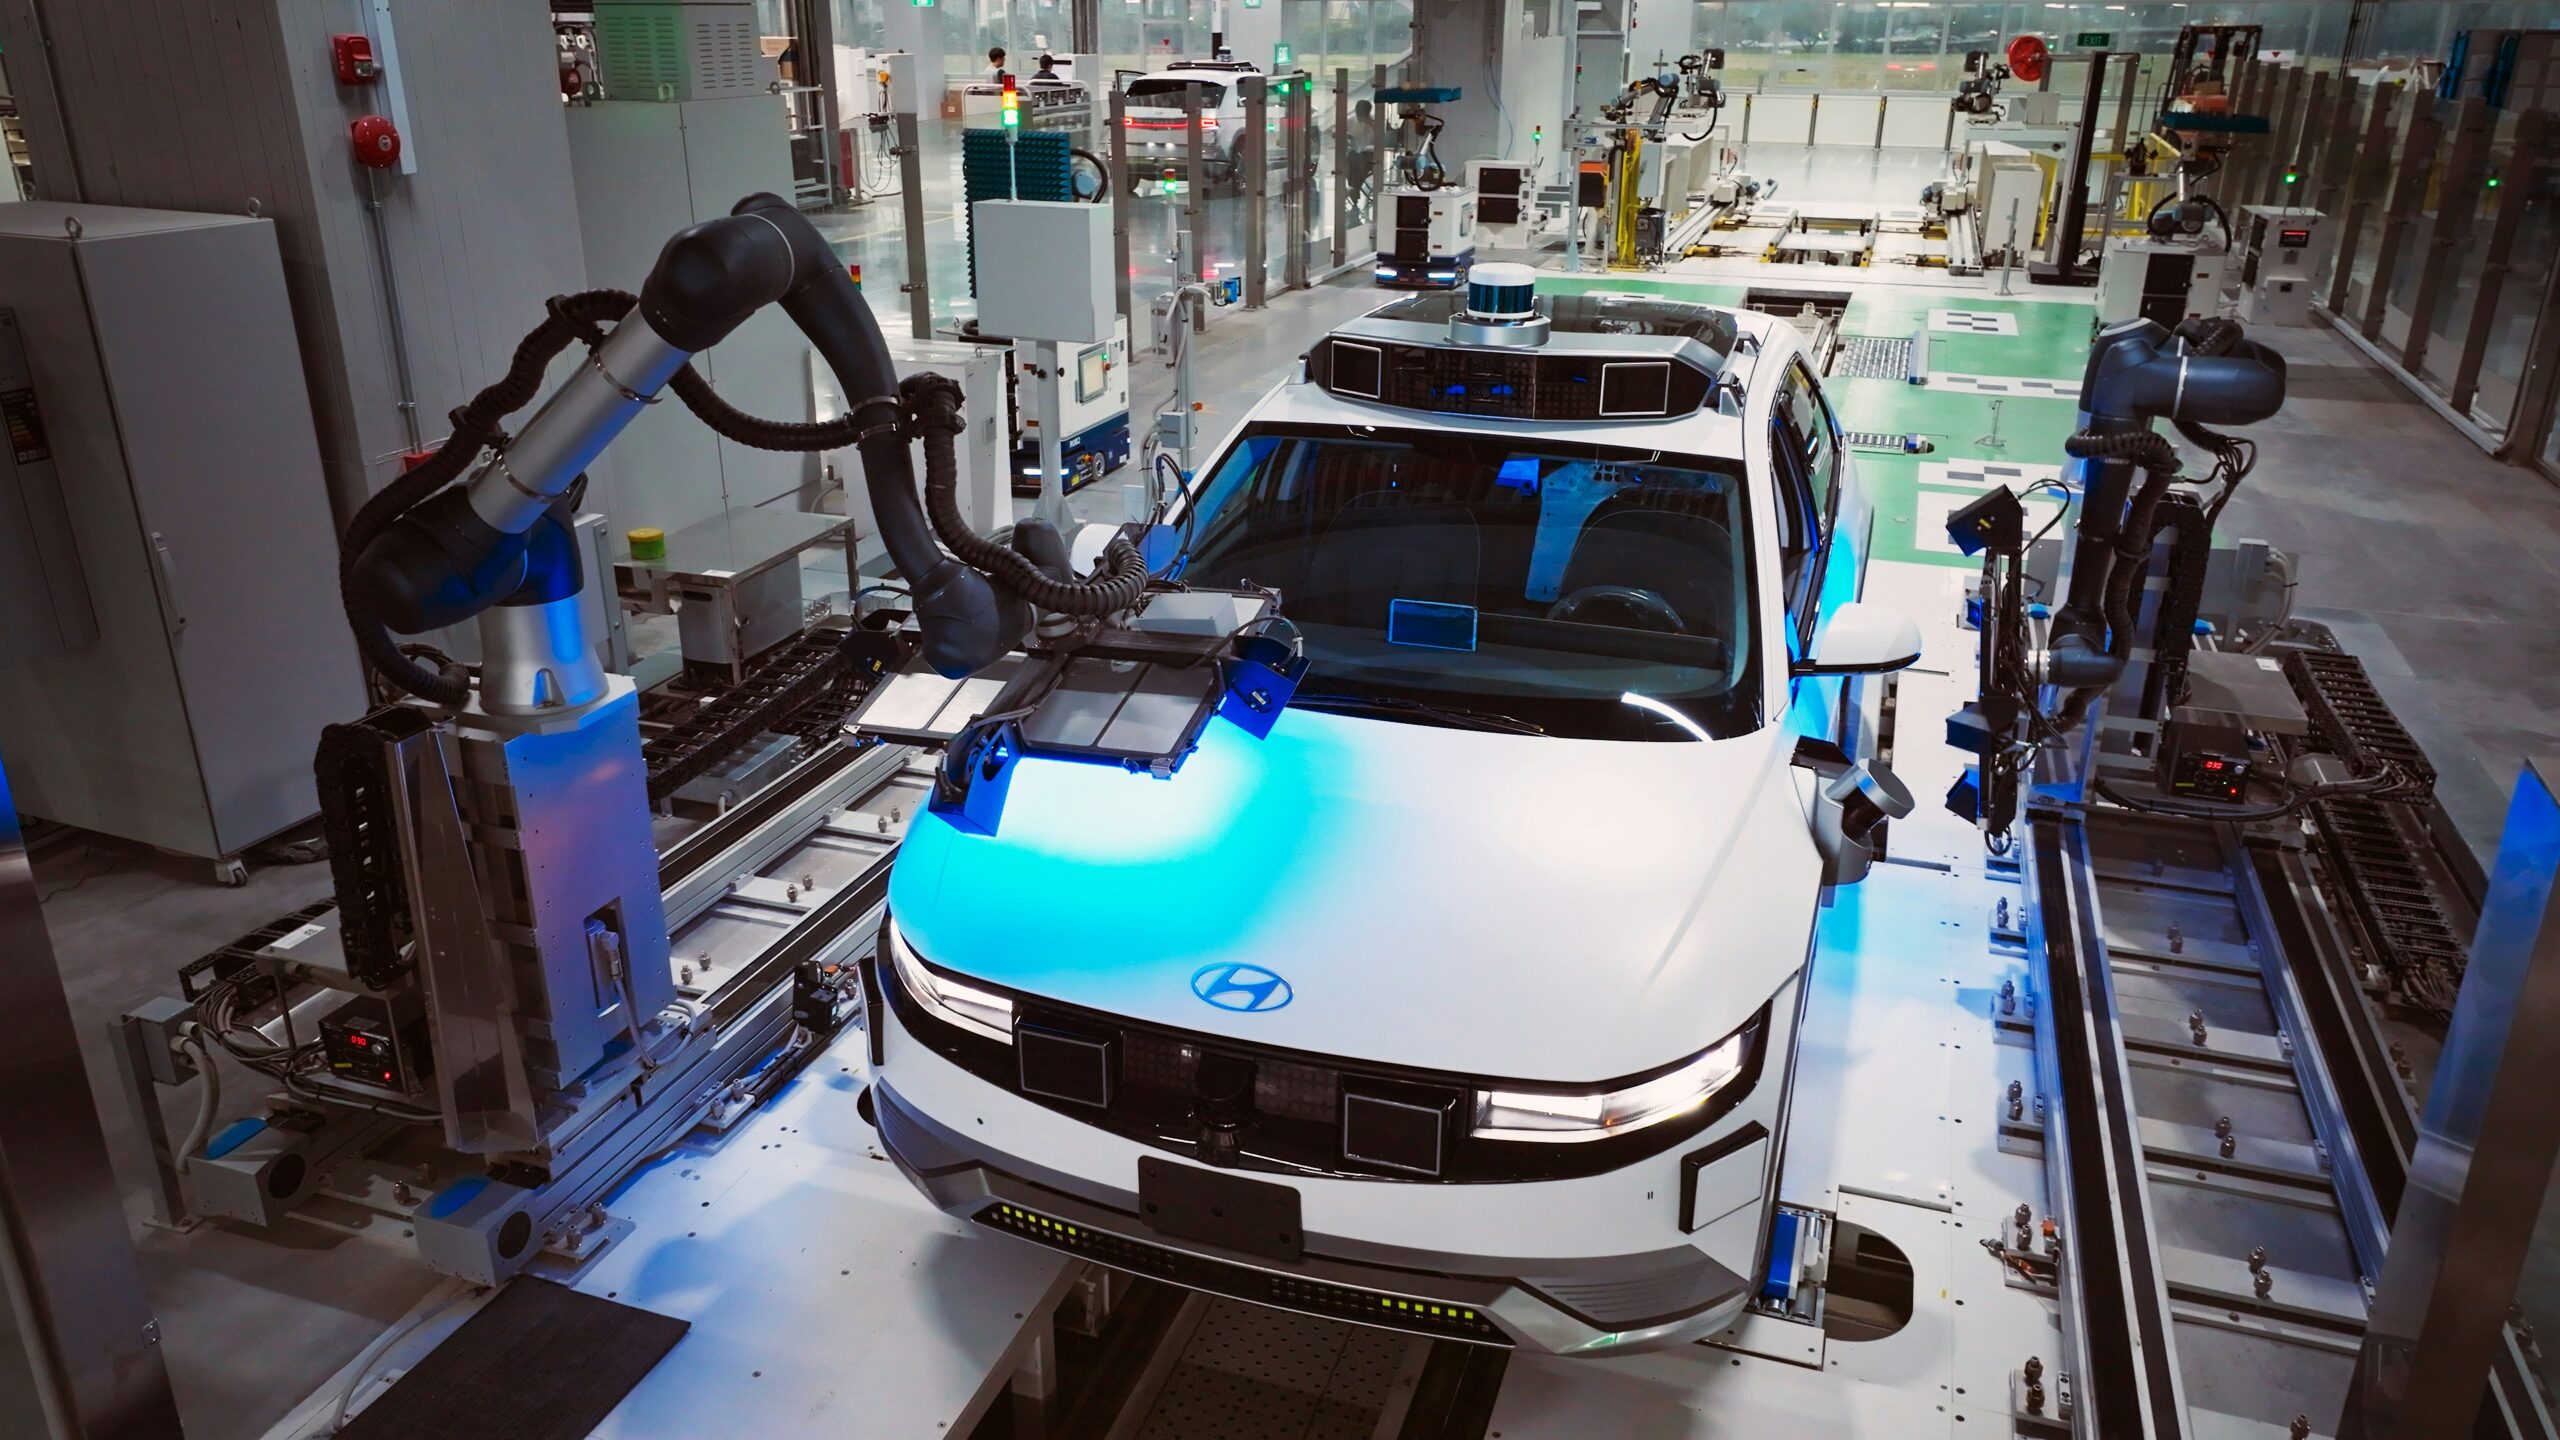
Details zu Sechsachsrobotern
Vielseitigkeit und Geschicklichkeit sind herausragende Merkmale von Sechsachsenrobotern. Diese Maschinen können sich, wie ihr Name schon sagt, in sechs verschiedene Richtungen bewegen und verfügen über sechs Freiheitsgrade. Aus diesem Grund eignen sie sich optimal für Aufgaben, die eine präzise Positionierung und komplizierte Bewegungen erfordern. Schweißen, Lackieren, Montage und Materialhandhabung sind gängige Anwendungen. Sechsachsige Roboter können aufgrund ihrer Anpassungsfähigkeit Aufgaben ausführen, die für Roboter mit geringeren Fähigkeiten unmöglich oder schwierig wären.
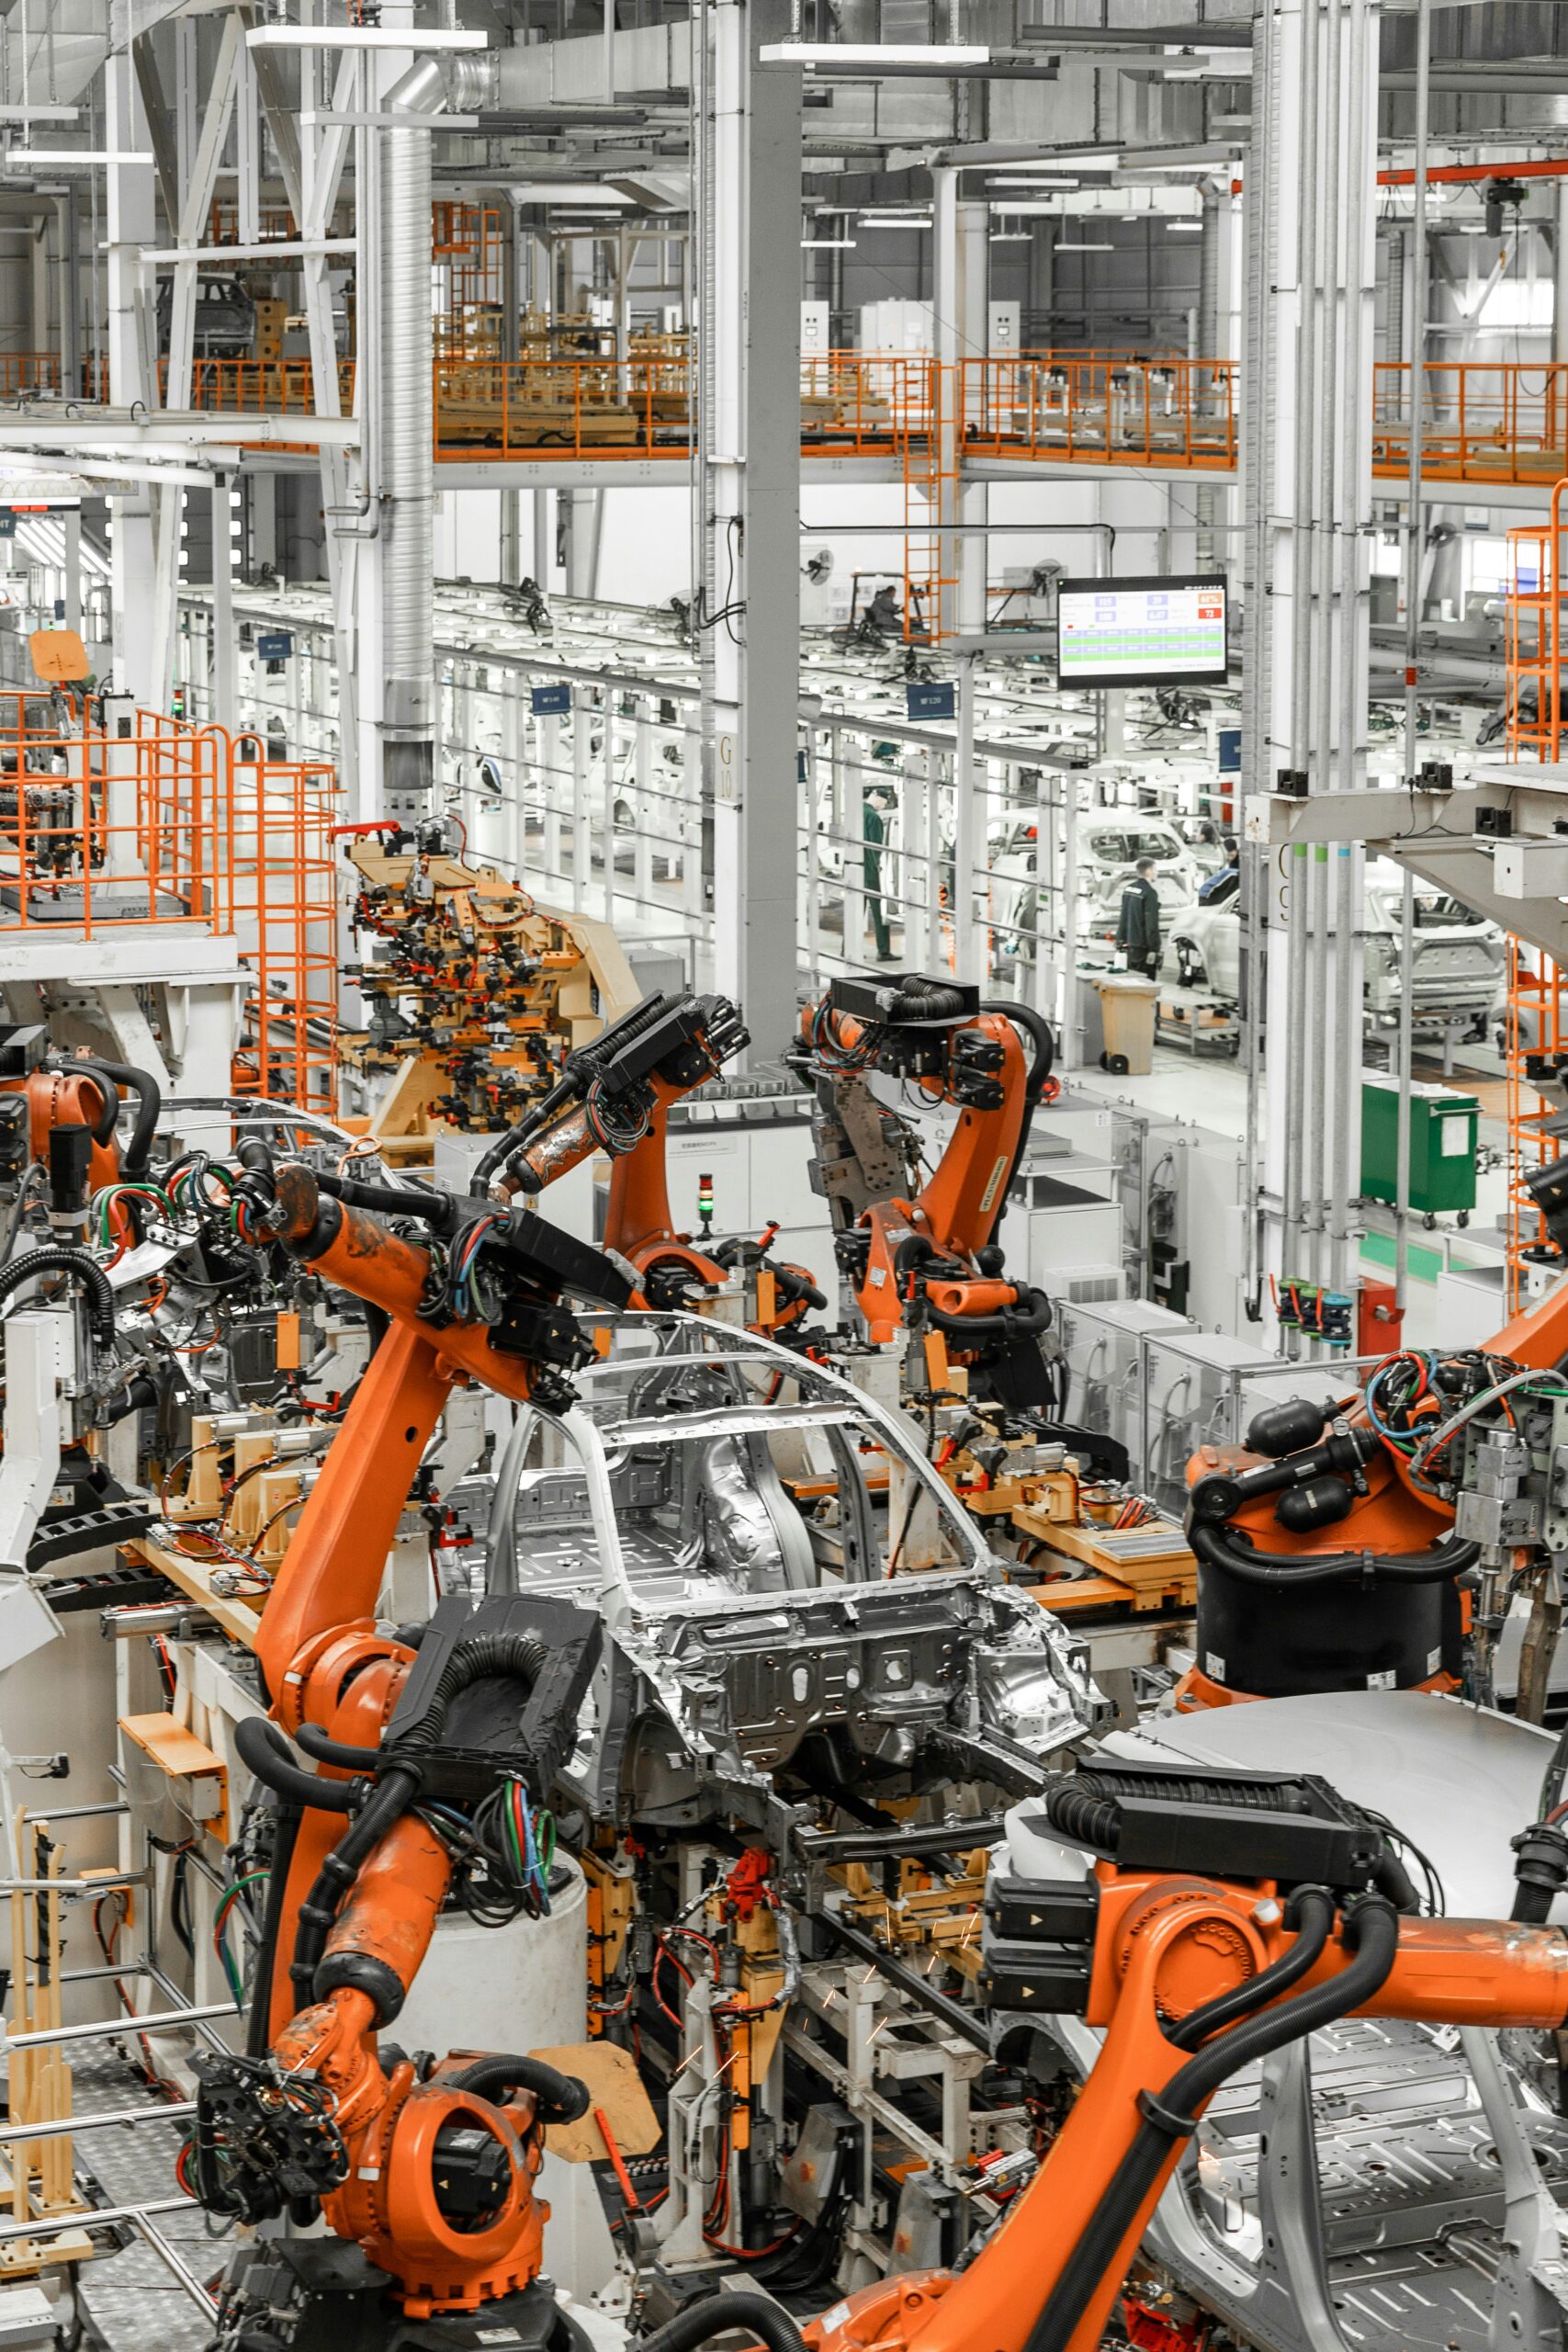
Details zu Palettierrobotern
Palettiermaschinen hingegen sind dafür ausgelegt, Produkte auf Paletten anzuordnen und zu organisieren. Das Ziel dieser Roboter besteht darin, sich wiederholende, großvolumige Aufgaben präzise und schnell auszuführen. In Branchen wie Logistik, Pharmazie sowie Lebensmittel und Getränke ist die effiziente Palettierung für die Aufrechterhaltung des Arbeitsablaufs von entscheidender Bedeutung. Sie werden häufig eingesetzt. Der Hauptvorteil von Palettierroboter ist ihre Fähigkeit, große Ladung aufzunehmen und mit minimalem menschlichen Eingriff kontinuierlich zu arbeiten.
Details der Produkte
Kollaborativer Roboter mit sechs Achsen
Der kollaborative Roboter R6-093S ist ein hervorragendes Beispiel für eine sechsachsiger Roboter. Der Roboter ist für Lichtbogenschweißen, Pick-and-Place, Palettieren und Handhabung vorgesehen und hat eine Nutzlast von 6 kg und eine Reichweite von 917 mm. Seine Anpassungsfähigkeit an eine Vielzahl industrieller Anwendungen wird durch seine kompakte Bauweise und die Fähigkeit, auf engstem Raum zu arbeiten, erleichtert. Der R6-093S ist eine wertvolle Bereicherung für jede Produktionslinie und wird für seine außergewöhnliche Leistung und Zuverlässigkeit geschätzt.
Roboter, der Palettiert
Das Palettierroboter QJRB180-1 zeichnet sich durch seine außergewöhnlichen Spezifikationen aus. Seine Tragkraft von 180 kg und seine Reichweite von 3153 mm machen ihn für Hochgeschwindigkeits- und Hochpräzisionsaufgaben in Branchen wie Möbel, Lebensmittel und Getränke sowie 3C (Computer, Kommunikation, Unterhaltungselektronik) geeignet. Dieser Roboter ist beispielsweise für Aufgaben wie Palettieren, Auswählen, Verpacken, Handhaben, Be- und Entladen vorgesehen. In anspruchsvollen Industrieumgebungen ist er aufgrund seiner stabilen Leistung und seines Hochgeschwindigkeitsbetriebs eine außergewöhnliche Wahl.
Technische Vergleichsanalyse Nutzlastkapazität
Beim Kontrastieren sechsachsige Roboter und Palettierroboterist die Nutzlastkapazität einer der wichtigsten zu berücksichtigenden Faktoren. Die Nutzlastkapazität von Sechsachsenrobotern wie dem R6-093S ist in der Regel geringer als die von Palettierroboter. Der R6-093S eignet sich gut für Aufgaben, bei denen Präzision mehr als rohe Kraft erforderlich ist, und kann ein maximales Gewicht von 6 kg bewältigen. Im Gegensatz dazu ist der QJRB180-1 Palettierroboter ist optimal für Aufgaben geeignet, die den Transport großer Gegenstände und das Heben schwerer Gegenstände erfordern, da er bis zu 180 kg tragen kann. Die erheblichen Unterschiede in der Nutzlastkapazität unterstreichen den Spezialcharakter von Palettierroboter für Schwerstarbeiten.
Ferne Reichweite
Die Eignung eines Roboters für bestimmte Aufgaben wird auch durch seine Reichweite bestimmt. Im Vergleich zu PalettierroboterSechsachsroboter haben normalerweise eine geringere Armspannweite. Der R6-093S eignet sich beispielsweise für Aufgaben, die Präzision im Nahbereich erfordern, da er eine Reichweite von 917 mm hat. Der QJRB180-1 hingegen hat eine Reichweite von 3153 mm, wodurch er Aufgaben bewältigen kann, die eine größere Reichweite erfordern und einen größeren Bereich abdecken. Infolgedessen Palettierroboter eignen sich besser für Vorgänge, die größere Arbeitsbereiche erfordern.
Genauigkeit und Präzision
Präzision und Genauigkeit sind für die Gewährleistung der Qualität der Aufgaben der Industrierobotik unerlässlich. In diesem Bereich zeichnen sich Sechsachsenroboter aus, wobei der R6-093S eine Wiederholgenauigkeit von ±0.02 mm bietet. Bei Aufgaben wie Schweißen und Montage können selbst geringfügige Abweichungen erhebliche Auswirkungen auf das Endprodukt haben, daher ist dieses hohe Maß an Präzision unerlässlich. Palettierroboter bieten ausreichende Genauigkeit für ihre vorgesehenen Aufgaben, obwohl sie nicht so präzise sind wie sechsachsige RoboterDie Wiederholpositionierungsgenauigkeit des QJRB180-1 beträgt ±0.5 mm, was für Materialhandhabungs- und Palettierungsaufgaben geeignet ist.
Geschwindigkeit und Bewegungsbereich
Die Effizienz und Vielseitigkeit eines Roboters werden maßgeblich von seiner Geschwindigkeit und seinem Bewegungsbereich beeinflusst. Sechsachsroboter wie der R360-6S sind mit Gelenkgeschwindigkeiten von bis zu 093°/s auf Geschwindigkeit und Agilität ausgelegt. Dadurch können sie Aufgaben schnell und effizient erledigen. Palettierroboter, darunter der QJRB180-1, sind ebenfalls in der Lage, bemerkenswerte Geschwindigkeiten zu erreichen, wobei die Verbindungsgeschwindigkeiten 298°/s erreichen. Ihr grundlegendster Vorteil ist jedoch ihre Fähigkeit, sich ständig wiederholende Aufgaben zu bewältigen. Während Palettierroboter haben typischerweise weniger Freiheitsgrade, der Bewegungsbereich von sechsachsige Roboter ist umfangreicher und ermöglicht Bewegungen in sechs Richtungen.
Anwendungseignung
Anwendungen, die spezifisch für eine bestimmte Branche sind
Palettierroboter und sechsachsige Roboter werden beide in einer Vielzahl von Branchen eingesetzt; ihre genauen Anwendungen variieren jedoch. Sechsachsige Roboter werden in zahlreichen Branchen eingesetzt, darunter in der Luft- und Raumfahrt, der Elektronik und der Automobilindustrie. Schweißen, Lackieren, Inspektion und Montage gehören zu den Aufgaben, für die diese Instrumente häufig eingesetzt werden. Sie eignen sich aufgrund ihrer Fähigkeit, komplizierte Bewegungen auszuführen, für Anwendungen, die hohe Präzision und Flexibilität erfordern.
Andererseits sind Branchen, die eine effiziente Palettierung und Materialverwaltung benötigen, abhängig von Palettierroboterics. Um ihre Betriebsabläufe und ihr Bestandsmanagement zu optimieren, sind Branchen wie Logistik, Pharma sowie Lebensmittel und Getränke in hohem Maße auf Palettierroboter. Das Verpacken, Be- und Entladen von Waren sowie das Stapeln von Produkten auf Paletten gehören zu den Aufgaben, bei denen diese Roboter mit Bravour bestehen.
Aufgabenspezifische Anwendungen
Sechsachsige Roboter eignen sich am besten für Aufgaben, die Präzision und Geschicklichkeit erfordern, wenn es um anwendungsspezifische Aufgaben geht. Dank ihrer sechsdimensionalen Mobilität können sie komplexe Aufgaben wie Schweißen, Lackieren und Montieren mit beispielloser Präzision ausführen. Darüber hinaus eignen sich diese Roboter gut für Umgebungen, die Anpassungsfähigkeit und Flexibilität erfordern, da sie für die Ausführung einer Vielzahl von Aufgaben umprogrammiert werden können.
Der Zweck der Palettierroboter ist es, die effiziente Erledigung sich wiederholender Aufgaben zu erleichtern. Sie sind am effektivsten für Materialhandhabung, Palettieren, Auswählen und Verpacken. Ein Beispiel ist der QJRB180-1, der sich ideal für Aufgaben eignet, bei denen schwere Objekte bewegt und auf Paletten angeordnet werden müssen. Branchen, die kontinuierliche Hochgeschwindigkeitsoperationen erfordern, sind aufgrund seiner außergewöhnlichen Nutzlastkapazität und erweiterten Reichweite gut geeignet.
Effizienzanalyse
Effiziente Betriebsabläufe
Bei der Entscheidung zwischen sechsachsige Roboter und Palettierroboter, ist die betriebliche Effizienz ein entscheidender Faktor. Bei Aufgaben, die Anpassungsfähigkeit und komplizierte Bewegungen erfordern, sind Sechsachsenroboter aufgrund ihrer Präzision und Vielseitigkeit äußerst effizient. Dies reduziert den Bedarf an zahlreichen Spezialrobotern, da sie mehrere Aufgaben innerhalb einer einzigen Produktionslinie ausführen können. Ihre betriebliche Effizienz kann jedoch durch ihre geringere Reichweite und geringere Nutzlastkapazität beeinträchtigt werden.
Bei Aufgaben, die wiederholte Bewegungen und das Heben schwerer Lasten erfordern, Palettierroboter sind für einen hocheffizienten Betrieb ausgelegt. Der QJRB180-1 beispielsweise kann mit minimalem menschlichen Eingriff kontinuierlich betrieben werden, was ihn für Materialhandhabungs- und Palettierungsaufgaben äußerst effizient macht. Er ist bei Großmengenvorgängen effizienter, da er große Ladungen transportieren und ein weites Gebiet abdecken kann.
Produktivitätseffekt
Abhängig von ihrer Anwendung, sechsachsige Roboter und Palettierroboter haben unterschiedliche Auswirkungen auf die Produktivität. Bei Aufgaben, die Flexibilität und komplexe Arbeiten erfordern, können Sechsachsenroboter aufgrund ihrer hohen Präzision und Geschwindigkeit die Produktivität erheblich steigern. Ihre Fähigkeit, mehrere Aufgaben gleichzeitig auszuführen, minimiert Unterbrechungen und steigert die Gesamteffizienz.
Auf der anderen Seite, Palettierroboter sind dafür bekannt, die Produktivität bei Aufgaben zu steigern, bei denen große Produktmengen gehandhabt werden müssen. Sie sind unverzichtbar in Branchen, in denen schnelles und effizientes Palettieren erforderlich ist, da sie mit hoher Geschwindigkeit arbeiten und ohne Ermüdung kontinuierlich arbeiten können. Darüber hinaus werden die Produktivitätsvorteile des QJRB180-1 durch seine größere Reichweite und die Fähigkeit, große Lasten zu handhaben, noch weiter gesteigert.
Flexibilität und Anpassungsfähigkeit
Die Anpassungsfähigkeit und Flexibilität eines Roboters sind wesentliche Faktoren für seine Eignung für verschiedene Aufgaben. Hochgradig anpassbare Sechsachsenroboter können für die Ausführung unterschiedlicher Aufgaben umprogrammiert werden. Dies macht sie zur perfekten Wahl für dynamische Umgebungen, in denen sich die Produktionsanforderungen häufig ändern. Die Anpassungsfähigkeit ihres kompakten Designs und ihre Fähigkeit, auf engstem Raum zu arbeiten, werden noch weiter verbessert.
Palettierroboter bieten eine erhebliche Anpassungsfähigkeit innerhalb ihrer spezialisierten Aufgaben, obwohl sie nicht so flexibel sind wie sechsachsige Roboter. In seinem Bereich ist der QJRB180-1 vielseitig einsetzbar, da er eine Vielzahl von Produkttypen und Palettierkonfigurationen verarbeiten kann. Andererseits ist er möglicherweise nicht für Aufgaben geeignet, die hohe Präzision oder komplizierte Bewegungen erfordern.
Fazit
Abschließend beides Palettierroboter und sechsachsige Roboter haben deutliche Vorteile, die sie für eine Vielzahl industrieller Anwendungen geeignet machen. Detailarbeit und Anpassungsfähigkeit sind die optimalen Anwendungen für Sechsachsenroboter, die sich durch ihre Vielseitigkeit, Präzision und Flexibilität auszeichnen. Bei Aufgaben, die wiederholte, hochvolumige Bewegungen erfordern, Palettierroboter sind aufgrund ihrer betrieblichen Effizienz, ihrer großen Reichweite und ihrer hohen Nutzlastkapazität besonders effektiv.
Die Wahl des geeigneten Roboters hängt von der Branche und den spezifischen Anforderungen der Aufgabe ab. Hersteller können fundierte Entscheidungen treffen, die die Produktivität und Effizienz im Betrieb verbessern, indem sie die Stärken und Grenzen der einzelnen Varianten verstehen. Mit der fortschreitenden Weiterentwicklung der Technologie wird die Zukunft der autonomen Automatisierung voraussichtlich noch mehr Möglichkeiten und Fähigkeiten für industrielle Anwendungen bieten.