
Reichweite ist eine Reihe von Körperhaltungen, keine Distanz.
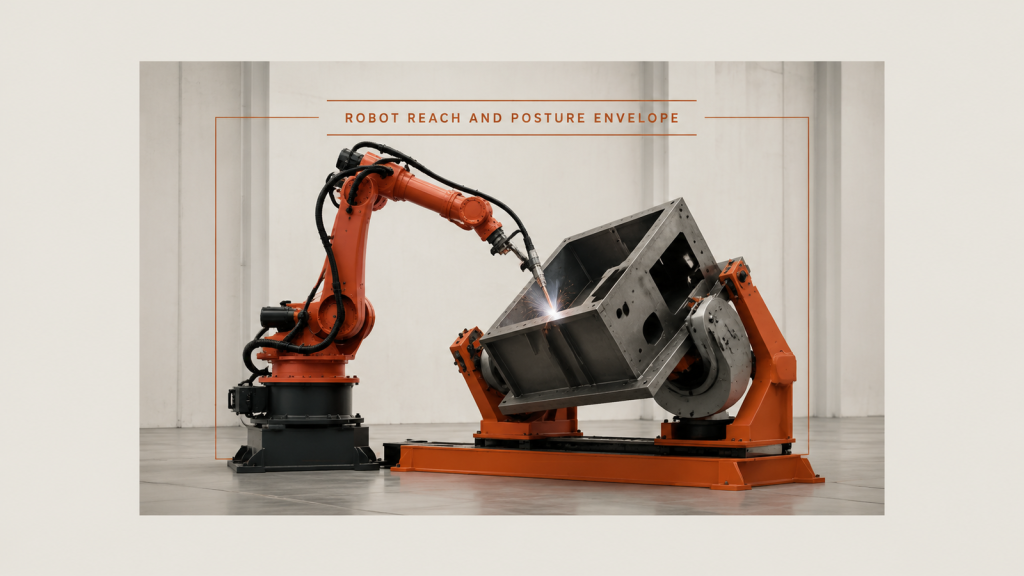
Reichweite und Haltungsbereich des Roboters: Der Zugang wird durch die Haltung bestimmt, die sich entlang einer Naht ändert und an der nächsten wieder von vorne beginnt, nicht durch eine einzige Distanz.
Nach dem Kaltbiegen muss das Teil erneut positioniert werden.
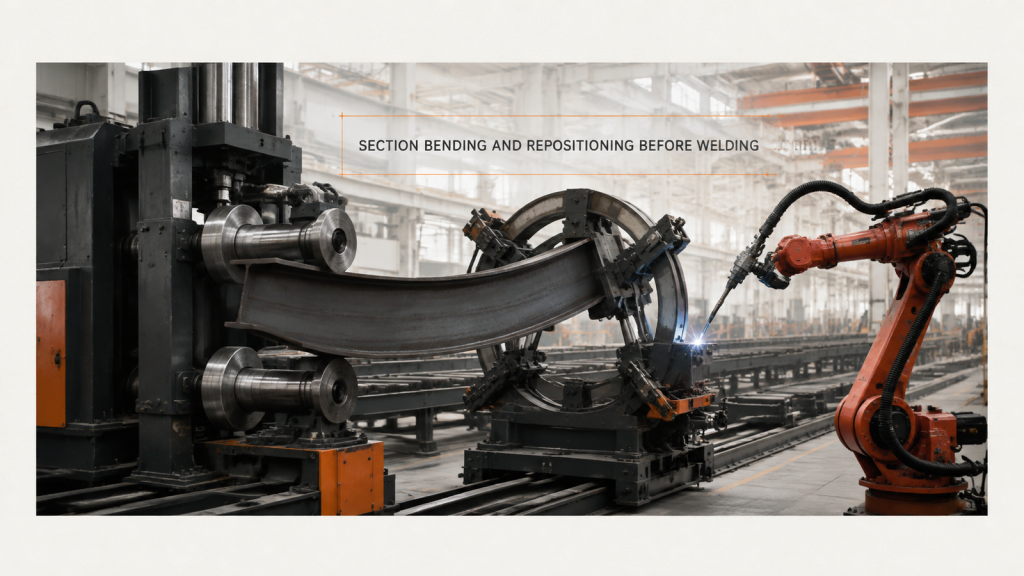
Das Kaltbiegen verbiegt die Fläche, von der aus ein Abschnitt positioniert wurde. Daher muss beim Biegen und Neupositionieren des Abschnitts der Bogen erneut eingespannt werden, bevor irgendeine Naht geschweißt werden kann.