
Robottilbehør, reservedele og udstyrspakker
Anmod om modelspecifikke robotmotorer, servodrev, teach-pendants, eksterne akser og kommunikationskabler, kabelsamlinger, interfacebokse, svejsebrændere og forbrugsvarer samt dresspakker og kabelstyringsdele. Kompatibilitet, tilstand og leveringsomfang bekræftes i forhold til robotten, controlleren, applikationen, stikkene og destinationen før tilbuddet.
Kategorier af robottilbehør tilgængelige til gennemgang
Start med det præcise robotmærke, model og styreenhed, og identificer derefter den nødvendige del eller samling. Varenumre, billeder af stik, kabellængder og applikationsdetaljer hjælper med at adskille visuelt ensartede komponenter og understøtter en nyttig kompatibilitetsgennemgang.
Robotsvejsebrændere, forbrugsvarer og brænderrengøring
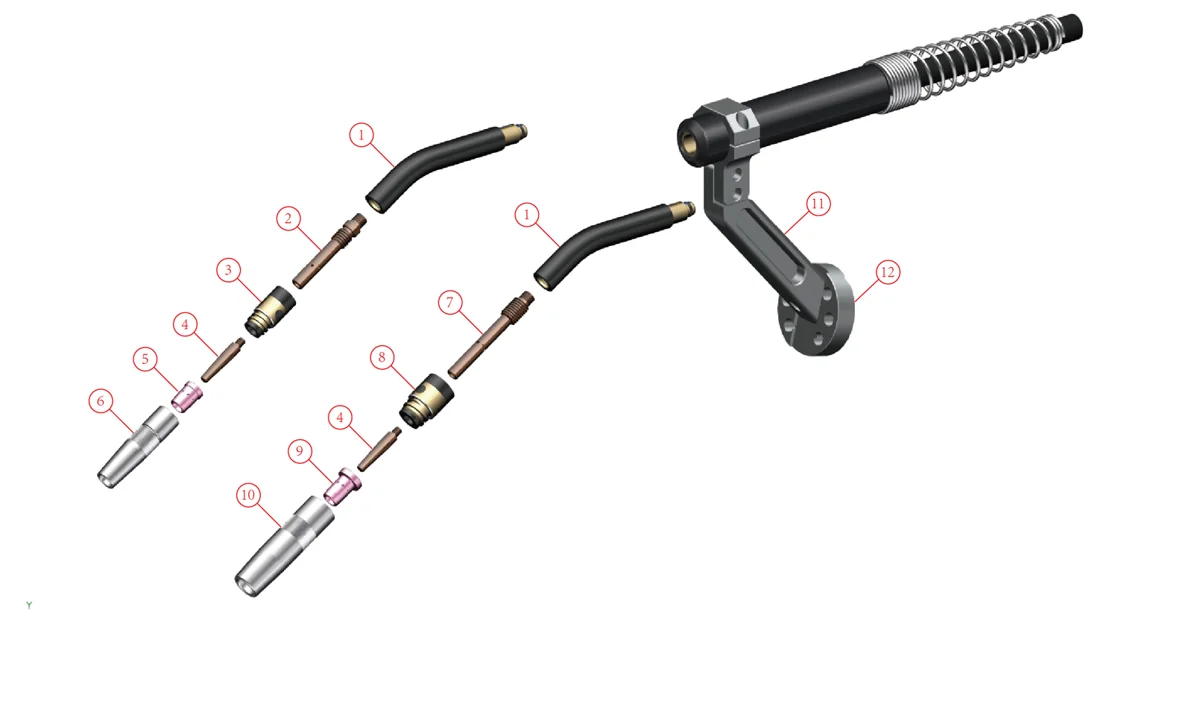
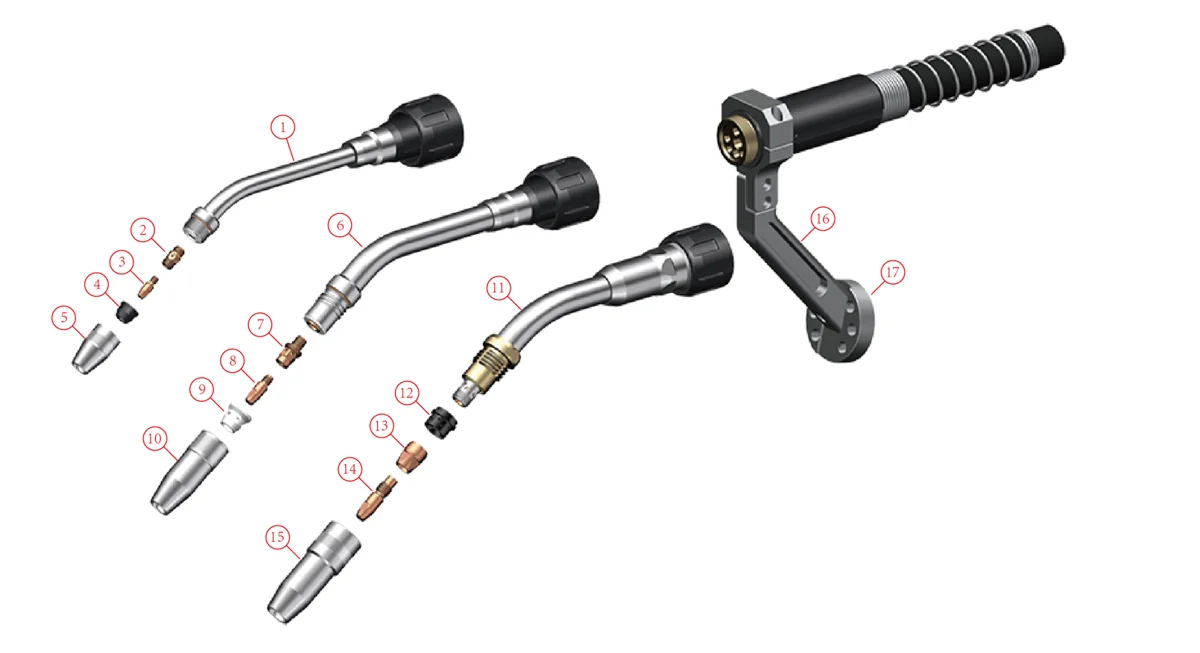
Robotiske MIG/MAG-svejsebrændere fås til hulhånds- og udvendig montering, luftkølede eller vandkølede, med kollisionssensorer, kabelsamlinger, sliddele og brænderrensningsudstyr. OEM- eller kompatible muligheder kan tilbydes på forespørgsel; brænderklasse, montering, kabellængde og trådbokstilslutning bekræftes i forhold til robotten og svejseprocessen før tilbud.
Robotisk MIG/MAG-brændervurderinger
| Fakkelklasse | Køling | Montering | Nominel strøm (MIG) | Nominel strøm (MAG) | Normeret forbrug | Tråddiameter |
|---|---|---|---|---|---|---|
| 150 A smal | Air | Hult håndled eller eksternt | 150 A | 100 A | 60% | 0.8 – 1.0 mm |
| 300 A smal | Air | Hult håndled eller eksternt | 300 A | 250 A | 60% | 0.8 – 1.2 mm |
| 350 A | Air | Hult håndled eller eksternt | 350 A | 300 A | 60% | 0.6 – 1.2 mm |
| 430 A | Air | Hult håndled | 430 A | 380 A | 50% | 0.8 – 1.2 mm |
| 500 A | Air | Hult håndled eller eksternt | 500 A | 400 A | 50% | 1.2 – 1.6 mm |
| 300 A | Vand | Hult håndled eller eksternt | 300 A | 250 A | 100% | 0.8 – 1.2 mm |
| 500 A | Vand | Hult håndled eller eksternt | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
| 650 A | Vand | Hult håndled eller eksternt | 650 A | 600 A | 100% | 0.8 – 1.6 mm |
| 500 A push-pull | Vand | Ekstern | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
En vandkølet robot-TIG-brænder med en nominel effekt på 400 A ved 80 % intermittensitet er også tilgængelig, med en automatisk trådfremføringsramme til 0.8-1.2 mm svejsetråd.
Forbrugsmaterialer efter brænderklasse
| Fakkelklasse | Halsvinkler | Kontakt tip | Spidsholder | Dyse |
|---|---|---|---|---|
| 350 A luft | Lige, 22°, 31°, 35°, 36°, 45° (efter serie) | M6 × 45 mm, CuCrZr; til 0.8, 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådsversioner | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; boring 13 eller 16 mm |
| 500 A luft | Lige, 22°, 31°, 35°, 36°, 45° (efter serie) | M6 × 45 mm, CuCrZr; til 0.8, 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådsversioner | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; boring 16 eller 19 mm |
| 430 A luft | Lige, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; til 0.8, 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådsversioner | Messing, M8, 43 mm | 70 mm lang; boring 13 eller 16 mm |
| 150 A smal luft | 45 ° | M6 × 13 mm, CuCrZr; til 0.8, 1.0, 1.2 og 1.6 mm tråd | Kobber, M6 × M6, 18 mm | Ø18 × 30 mm; boring 13 mm |
| 300 A smal luft | 45 ° | M6 × 28 mm, CuCrZr; til 0.8, 1.0, 1.2 og 1.6 mm tråd | Kobber, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A vand | Lige, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; til 0.8, 1.0 og 1.2 mm tråd; aluminiumstrådsversioner | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; boring 11, 13 eller 15 mm |
| 500 A vand | Lige, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; til 1.0, 1.2 og 1.6 mm tråd; aluminiumstrådsversioner | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; boring 15, 18 eller 21 mm |
| 650 A vand | Lige, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; til 1.2, 1.4, 1.6 og 2.0 mm tråd; aluminiumstrådsversioner | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; boring 18 eller 21.5 mm |
Gasdiffusorer, isoleringsmuffer og specialfremstillede svanehalse efter tegning er også tilgængelige. Længere halse ændrer brænderens TCP, så halslængden og vinklen bekræftes med robotprogrammet i tankerne.
Kollisionssensorer
Kollisions- (stød-) sensorer stopper robotten, når brænderen rammer emnet eller fiksturen, og nulstiller derefter til positionen. Dataene nedenfor er angivet i henhold til IEC 60974-7. Alle anførte sensorer nulstiller TCP'en til en afstand på ±0.2 mm i sideretningen, målt 300 mm fra flangen, og hulhåndssensorer tillader en rotation på ±220° fra nulpositionen. Versioner med en integreret trådbremse er tilgængelige.
| Sensor til | Maksimal afbøjning | Nødstopudløser (X- og Y-plan) |
|---|---|---|
| Hulhåndled, luftkølet (type 1) | 11 ° | 1.3 ° |
| Hulhåndled, luftkølet (type 2) | 17 ° | 3 ° |
| Hulhåndled, luftkølet (type 3) | 13 ° | 3.5 ° |
| Hult håndled, vandkølet | 11 ° | 1.3 ° |
| Ekstern, luftkølet (type 1) | 17 ° | 3 ° |
| Ekstern, luftkølet (type 2) | 13 ° | 3.5 ° |
| Ekstern, vandkølet | 10 ° | 1.2 ° -1.5 ° |
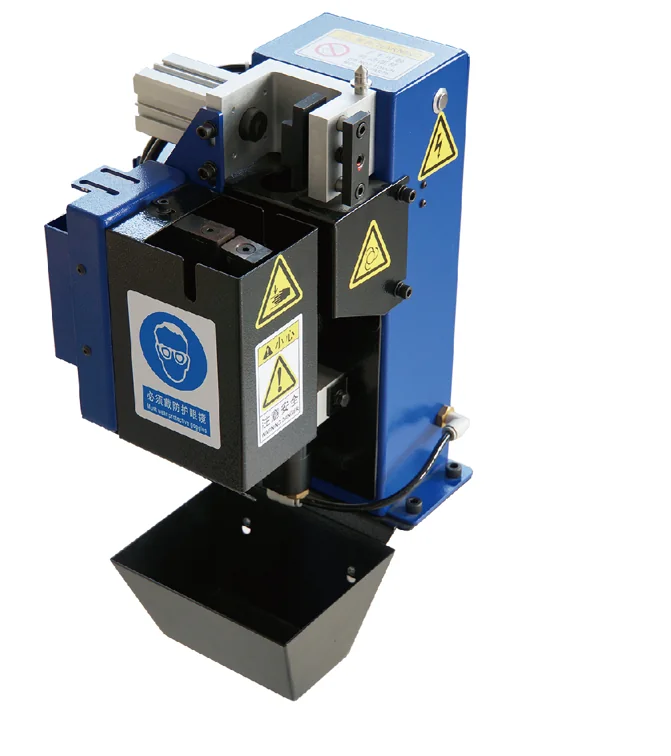
Brænderensningsstation med trådskærer
| Parameter | Værdi |
|---|---|
| Trykluft | G1/4" indløb; indvendig slangediameter mindst 6 mm; nominelt 6 bar, driftstryk 6-8 bar |
| Luftforbrug | Ca. 400 l/min |
| Pneumatisk motorhastighed | Ca. 650 omdr./min. |
| Kontrolsignal | NPN (0 V DC) eller PNP (24 V DC) |
| Driftsspænding | 10–30 V DC; ventileffekt 2.8 W |
| Trådskæring | Massiv tråd op til 1.2 mm ved 6 bar; skæretid 1 s |
| Anti-sprøjt flaske | 500 ml |
| Stand | 700 mm høj; bundplade 240 × 240 mm |
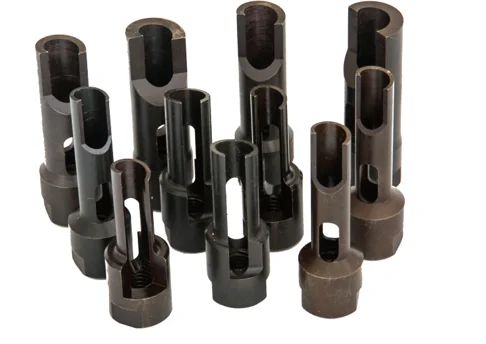
Rimaverne er dimensioneret til brænderen: Rimaverens indvendige diameter er kontaktdysens udvendige diameter plus 1 mm, og rimaverens udvendige diameter er dysens indvendige diameter minus 1 mm. Vandbaseret anti-sprøjtvæske leveres til svejsning af stål, rustfrit stål og aluminium.
Hvad skal man sende for at få et tilbud på en lommelygte eller forbrugsvarer
- Robotmærke og -model, og om brænderkablet løber gennem et hult håndled eller er monteret eksternt.
- Svejseproces, strøm og driftscyklus, og om der er behov for luft- eller vandkøling.
- Trådtype og diameter, inklusive aluminiumstråd, hvis anvendt.
- Trådbokstilslutning, for eksempel Euro, Panasonic, OTC eller Lincoln.
- Kabellængde. For en robot med hult håndled måles fra flangefladen på akse 6 til centrum af akse 5, fra centrum af akse 5 til endefladen af hullet på akse 3, og derfra til trådboksadapteren. For en ekstern brænder måles fra flangefladen på akse 6 til centrum af akse 5 og fra centrum af akse 5 til trådboksadapteren.
- Halsvinkel og -længde, krav til kollisionssensor eller trådbremse og forbrugsvarer.
Robot-kjolepakker
En robotpakke samler kabler og slanger, der løber fra basen til værktøjet, i en beskyttende, korrugeret slange, der er fastgjort og ført langs armen med beslag, klemmer og antikollisionsringe, med et valgfrit fjedertilbagetrækningssystem, der holder slangen stram, når håndleddet bevæger sig. Pakningspakker kan leveres som tomme sæt eller konfigureres omkring en kundespecifik kabel- og slangeliste. Slangestørrelserne er 36 mm for kompakte og kollaborative robotter og 48 mm eller 70 mm for industrirobotter; strækningen kan være kontinuerlig fra akse 1 til akse 6 (A1-A6) eller opdelt ved akse 3 (A1-A3-A6).
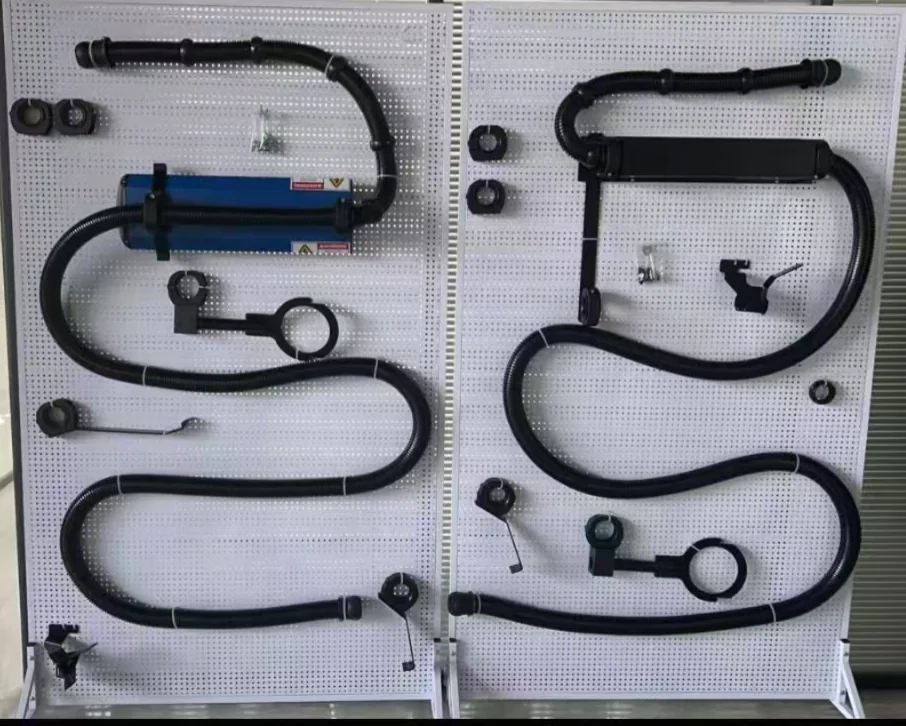
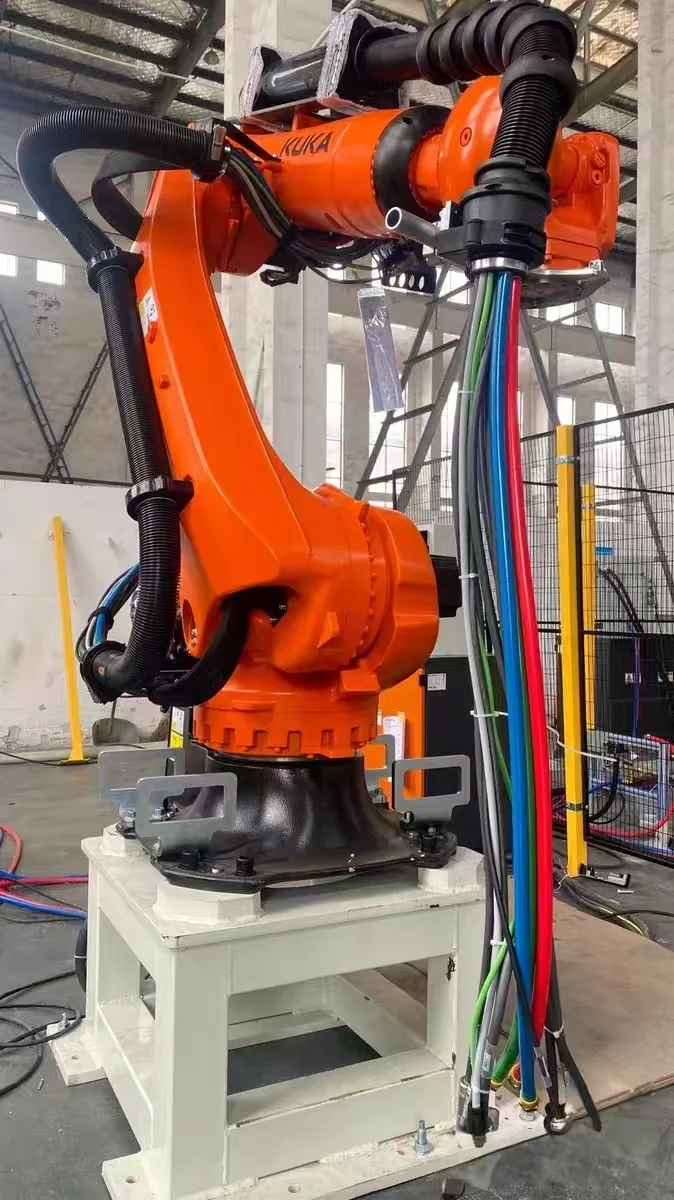
Reference kjolepakkekonfigurationer
| Robot mærke | Robotmodel | Slange | Routing | Fjedertilbagetrækning |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1–A6 | Uden |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uden Med |
| FIG | IRB 6700-200/2.60 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uden Med |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uden Med |
| Yaskawa | GP180 | 48 mm 70 mm | A1–A6 A1–A3–A6 | Med eller uden Med |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (samarbejde) | 36 mm | A1–A6 | Uden |
Referencekonfigurationer leveres som tomme kjolepakker og kan tilpasses; det endelige design bekræftes i forhold til den nøjagtige robotvariant, procesmedier og arbejdsstillinger.
Flere tilbehørskategorier tilføjes
Detaljerede data for yderligere kategorier, herunder robotmotorer, servodrev, teach-pendants, eksterne akser og kommunikationskabler samt interfacebokse, er under udarbejdelse til denne side. Anmodninger om disse dele kan allerede gennemgås: send robot- og controllermodel, delnavn eller -nummer og stikbilleder ved hjælp af anmodningen om tilbehørskompatibilitet ovenfor.
Ofte stillede spørgsmål om robottilbehør
Hvilke kategorier af robottilbehør og reservedele kan EVST gennemgå?
EVST kan gennemgå forespørgsler på mærkespecifikke robotmotorer, servodrev, teach-pendants, eksterne akser og kommunikationskabler, kabelsamlinger, interfacebokse, svejsebrændere, svanehalse, kontaktdyser, gasdiffusorer eller dyseholdere, dyser, trådklippere, dresspacks og kabelhåndteringsdele. Præcis kompatibilitet, stand og tilgængelighed bekræftes for hver forespørgsel.
Hvad er en robotpakke, og hvorfor er kabel- og slangehåndtering vigtig?
En robotbeklædningspakke fører og beskytter de elektriske kabler, pneumatiske ledninger og processlanger, der bevæger sig med robotten. Korrekt føring hjælper med at kontrollere risikoen for bøjning, vridning, slid, fastklemning og kollision under hele den nødvendige bevægelse, samtidig med at inspektion og vedligeholdelse holdes praktisk mulig.
Hvordan vælges en robotpakke til kabel- og slangeføring?
Udvælgelsen starter med den præcise robot og proces, derefter kontrolleres kabel- og slangetyper, stikplaceringer, håndledsbevægelse, bøjningsradius, tilbagetrækning, kollisionsafstand, montering, miljø og adgang til vedligeholdelse. Robotmærke alene er ikke nok til at definere routingpakken.
Hvilke oplysninger kræves til en kompatibilitetsvurdering af robottilbehør?
Angiv robotmærke, nøjagtig model og styreenhed, monteringsretning, proces, værktøj, arbejdspositioner, krav til grænseflade og medie, miljø, mængde og destination. Fotos eller layouttegninger kan hjælpe, når routing eller frihøjde er kritisk.
Kan tilbehør gennemgås med det komplette robotautomatiseringsprojekt?
Ja. Gennemgangen kan koordinere robotten, udstyrspakken, værktøjerne, procesudstyret, styringen, sikkerheden, cellelayoutet, idriftsættelsen og servicekravene, så valg af tilbehør kontrolleres i forhold til den komplette bevægelse og systemets omfang.
Hvad skal jeg give et tilbud på en robotkjolepakke eller et tilbehør?
Angiv robotmærke og nøjagtig model, styreenhed, anvendelse, medbragte medier, kabel- og slangespecifikationer, tilslutningspunkter, monterings- og arbejdspositioner, miljø, mængde, destination og ønsket timing. Layouttegninger eller bevægelsesoplysninger er nyttige, når routing og frihøjde påvirker konfigurationen.
Hvordan vælger jeg en robotbaseret MIG/MAG-brænderklasse og -køling?
Start med svejsestrømmen og arbejdscyklussen. Luftkølede robotbrændere i tabellen ovenfor er klassificeret fra 150 A til 500 A ved 50-60 % arbejdscyklus; vandkølede brændere er klassificeret fra 300 A til 650 A ved 100 % arbejdscyklus og er egnede til lange lysbuetider eller høje strømme. Vælg derefter hulmontering eller ekstern montering, der passer til robotten, og kontroller tråddiameterområdet for hver klasse.
Hvordan måles kabellængden til en robotsvejsebrænder?
For en robot med hult håndled måles tre sektioner: fra flangefladen på akse 6 til centrum af akse 5, fra centrum af akse 5 til endefladen af hullet på akse 3, og derfra til trådboksadapteren. For en eksternt monteret brænder måles fra flangefladen på akse 6 til centrum af akse 5 og fra centrum af akse 5 til trådboksadapteren.
Er der OEM- eller kompatible robotbrænderforbrugsvarer tilgængelige?
Begge kan tilbydes. Kontaktdyser, dyseholdere, dyser, gasdiffusorer og halse er tilpasset brænderklasse, gevind og tråddiameter, så send brændermodellen eller billeder af de eksisterende dele sammen med trådtype og mængder.
Hvad betyder 48 mm, 70 mm og A1-A3-A6 i en specifikation for en robotkjolepakke?
Millimeterværdien er størrelsen på den korrugerede slange: 36 mm er almindelig på kompakte og kollaborative robotter, 48 mm og 70 mm på industrirobotter, afhængigt af hvor mange kabler og slanger pakken bærer. A1-A6 er et kontinuerligt stræk fra akse 1 til akse 6; A1-A3-A6 deler strækket ved akse 3 i to sektioner.
Forfatter: EVST redaktion
EVST's redaktionelle team vedligeholder denne side for at understøtte robotudvælgelse og projektplanlægning. Produkttilgængelighed, konfiguration, sikkerhedsvalidering og integrationsomfang skal bekræftes for den faktiske applikation.
Redaktionel politik · Korrektionspolitik · Vilkår og betingelser
Sidst opdateret: