
Robotsvejsning på stedet: Gulv, blokering, kabel
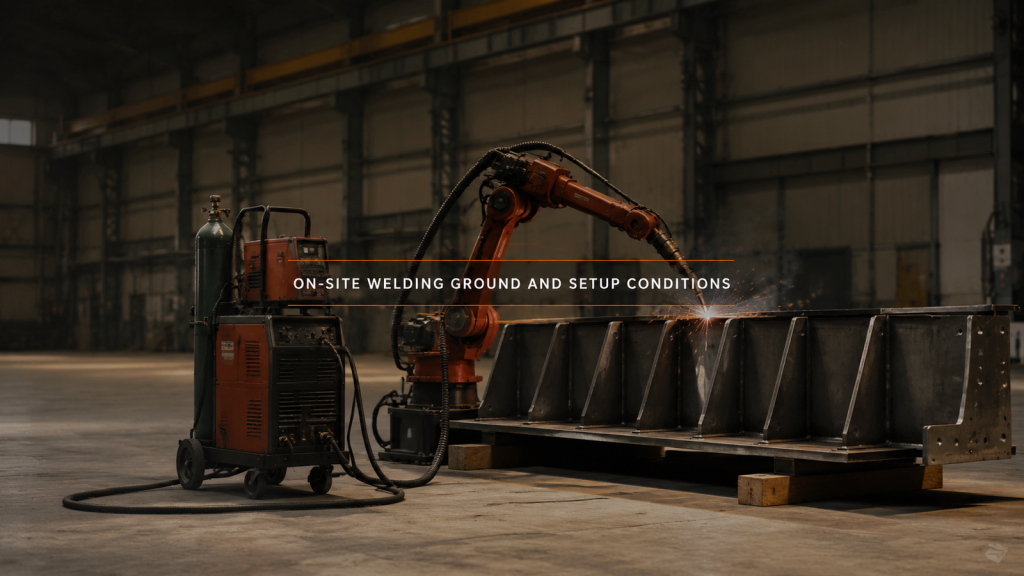
Når delen ikke kan løftes, kører svejseenheden hen til den, og gulvet, blokeringen og slæbekablet bliver opsætningen.
Dedikeret svejsemaskine eller robot: Er produktet afklaret?
Valg af dedikeret svejsemaskine versus robot afhænger af, hvor stabilt produktet er: hvad hvert sæt koster, og hvad endringen koster.
Eftermontering af automatisering af ventilatorproduktion: Begrænsninger først
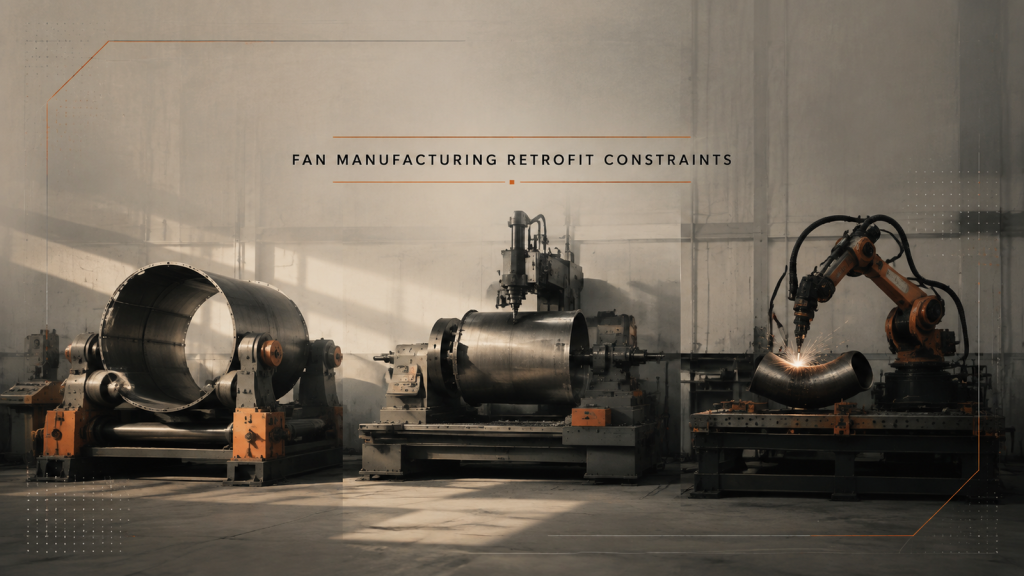
En eftermontering af automatisering af ventilatorproduktion står over for en kæde, ikke en station. Lav en liste over begrænsningerne, før du vælger en robot.
Præfabrikationsautomatisering: Omkostninger ved overdragelse
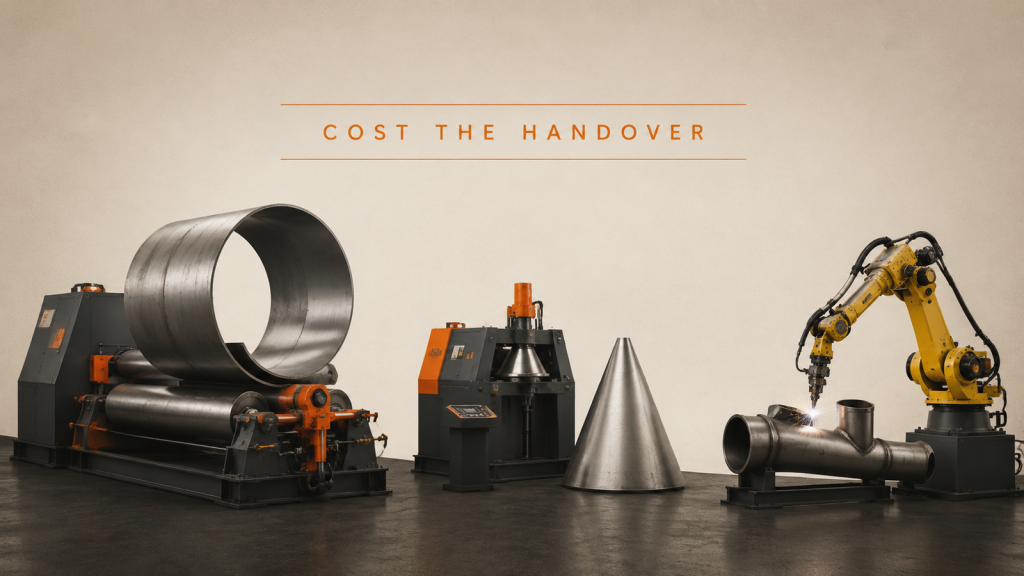
Inden for præfabrikationsautomation automatiseres valsning, formning og svejsning hver især godt i sig selv. Det, der styrer outputtet, er overdragelsen mellem dem.
Robothovedskæring: Sti, holdning og kant
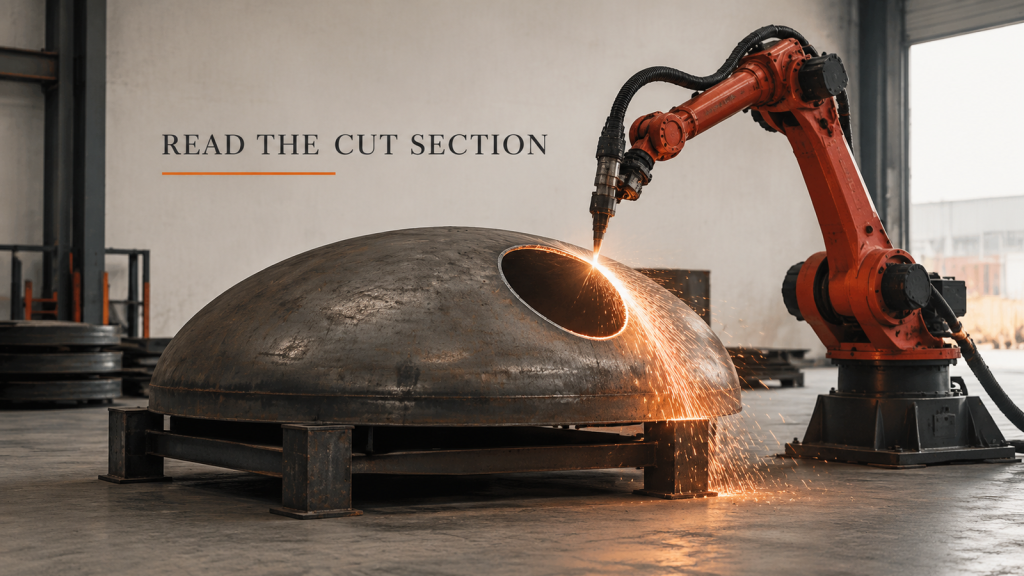
Robothovedskæring placerer en lukket bane på en buet overflade. Planlæg banen og brænderens position sammen, og vurder derefter skærekanten.
SCARA-robot eller seksakset: Lad bevægelsen vælge
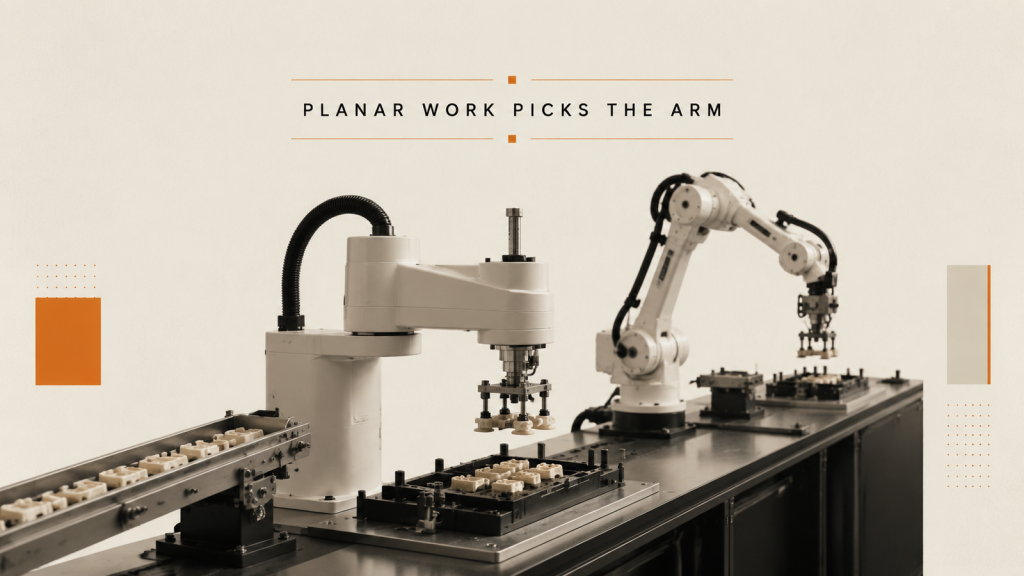
Valget af en SCARA-robot eller en seksakset arm til samling af små dele starter med bevægelsen i hvert trin, ikke med antallet af akser i et katalog.
Robotnyttelast: Hvorfor griberen hører hjemme i den
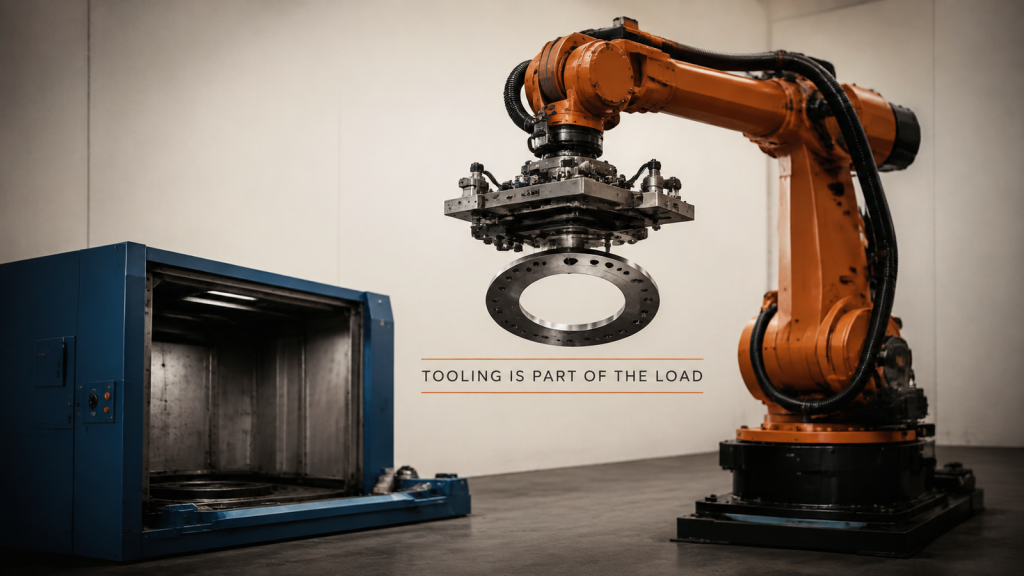
Robottens nyttelast skal dække værktøjet og emnet sammen i den faktiske afstand mellem håndledsflangen og massemidtpunktet.
Svejseacceptans: Udseende er synligt, penetration er ikke
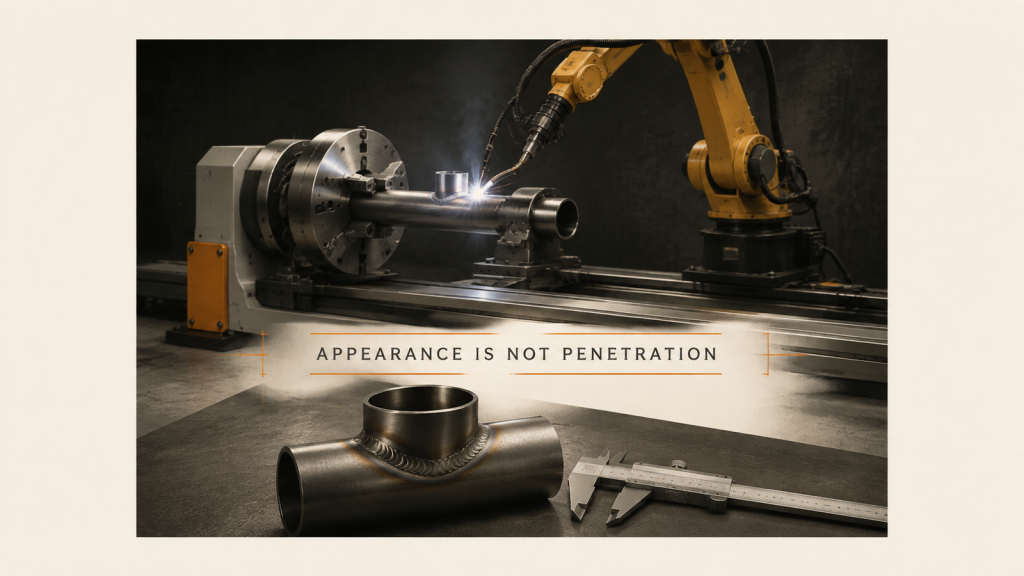
Svejsegodkendelse mislykkes, når udseende og penetration er skrevet som én klausul. Adskil kontrollen på linjesiden fra proceduretesten.
Cobot Reach: Både plukke- og samlestedet
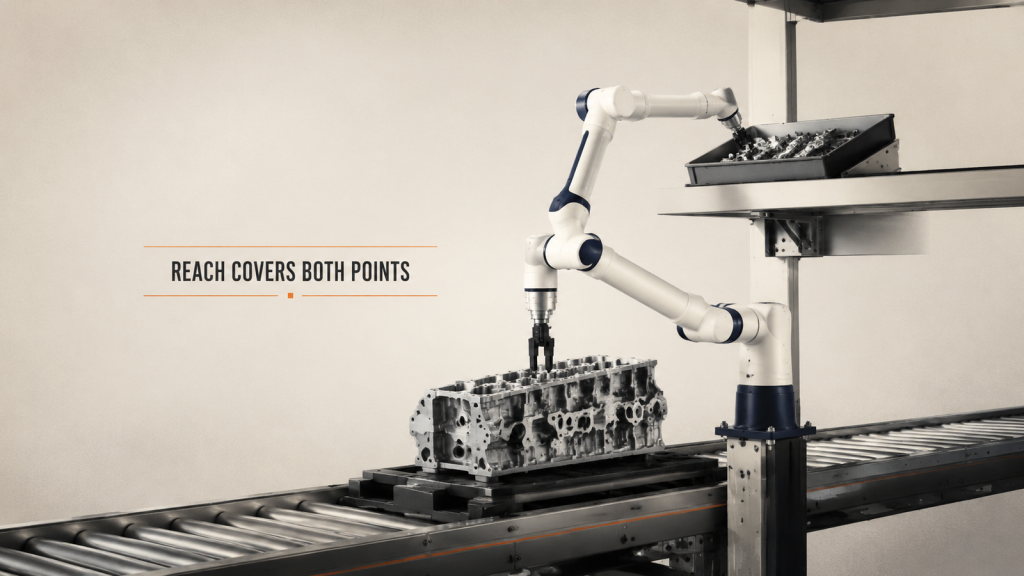
Cobots rækkevidde er ikke én lige linjeafstand. Hvert arbejdspunkt, værktøjslængde, kropsholdningsmargin og personafstand hører hjemme i den samme kontrol.
Mobil svejsning: Planlæg arbejdsstillinger for store dele
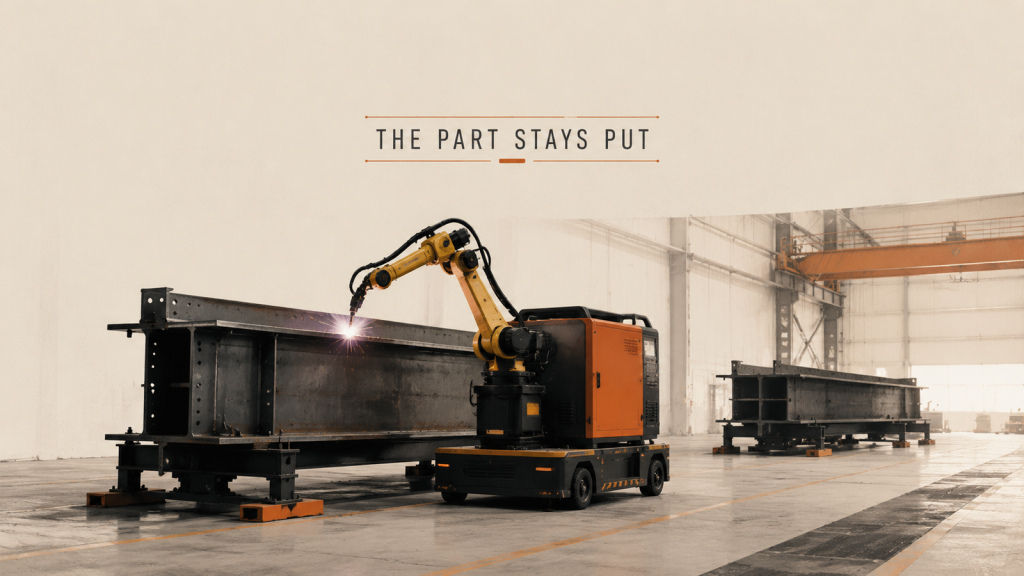
Når en del er for stor til at løfte, flytter mobil svejsning i stedet udstyret. Parkeringsposition og nulpunktsgendannelse bliver planlægningsenheden.
Maskinbetjening: Én robot betjener flere maskiner
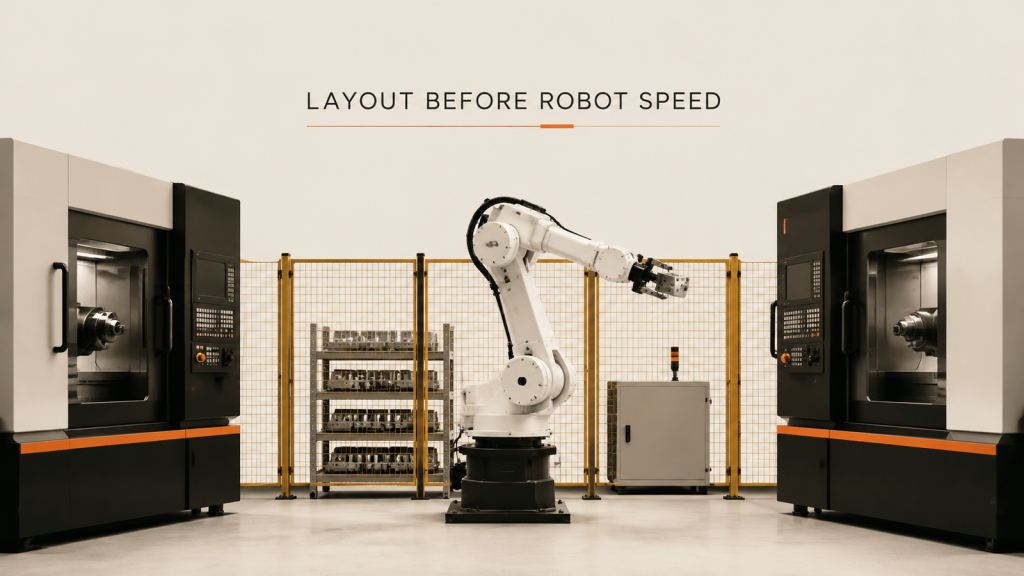
Ved maskinbetjening med én robot og flere maskiner afgør rækkevidde, ventetid og indhegnet adgang sagen længe før armhastighed.
Tyndpladesvejsning: Forvrængning starter ved fastspænding
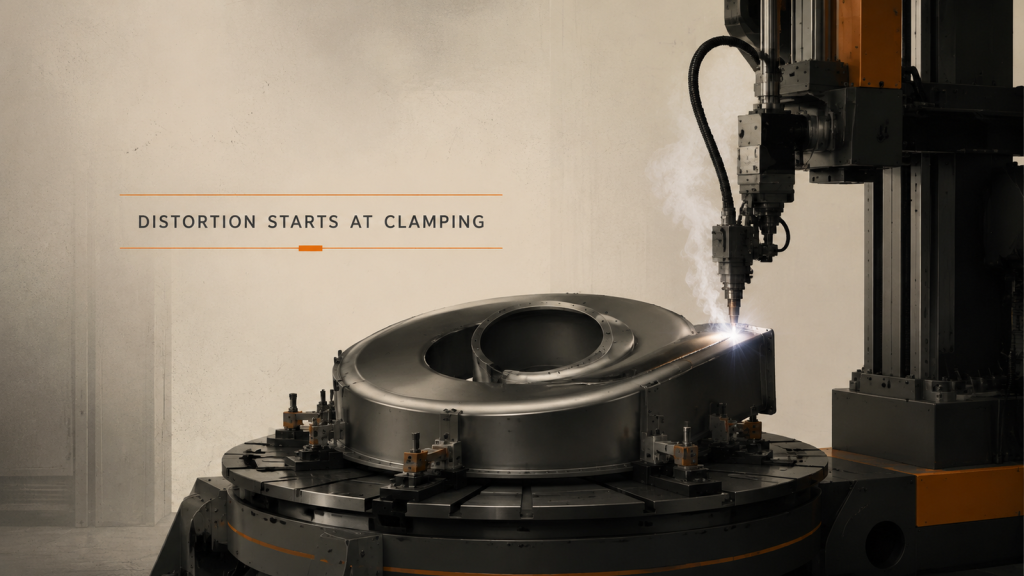
Ved tyndpladesvejsning forårsager forvrængning mere efterarbejde end svejsefejl. Klemmepositioner og svejserækkefølge bestemmer den endelige form.