
Flerstrengssvejsning på mellemtykk plade: Not først
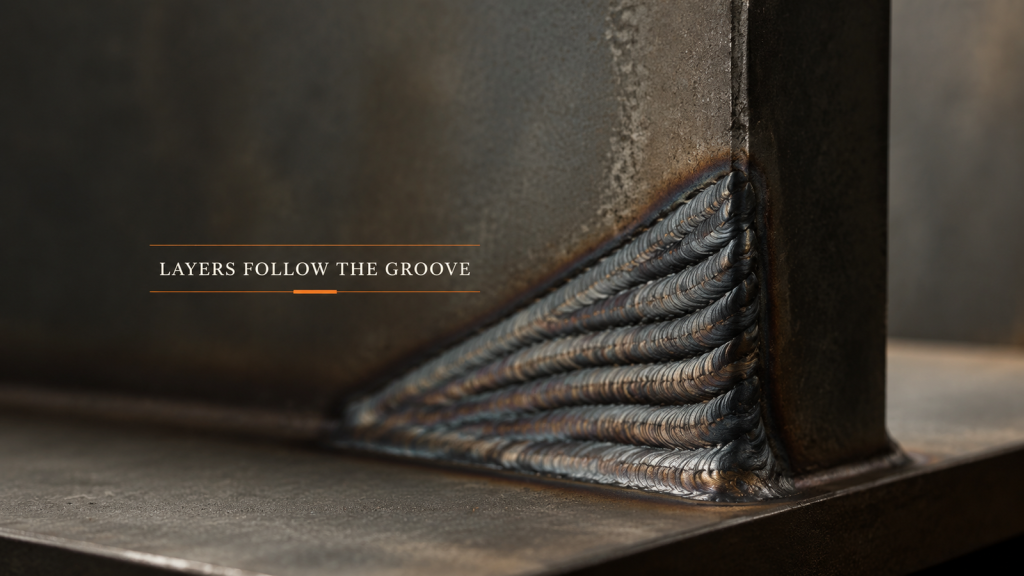
Ved flerstrengssvejsning bestemmer noten tværsnittet, og tværsnittet bestemmer antallet af strækninger. Planlæg lag før parametre.
En robotsvejsecelle er seks dele, ikke én
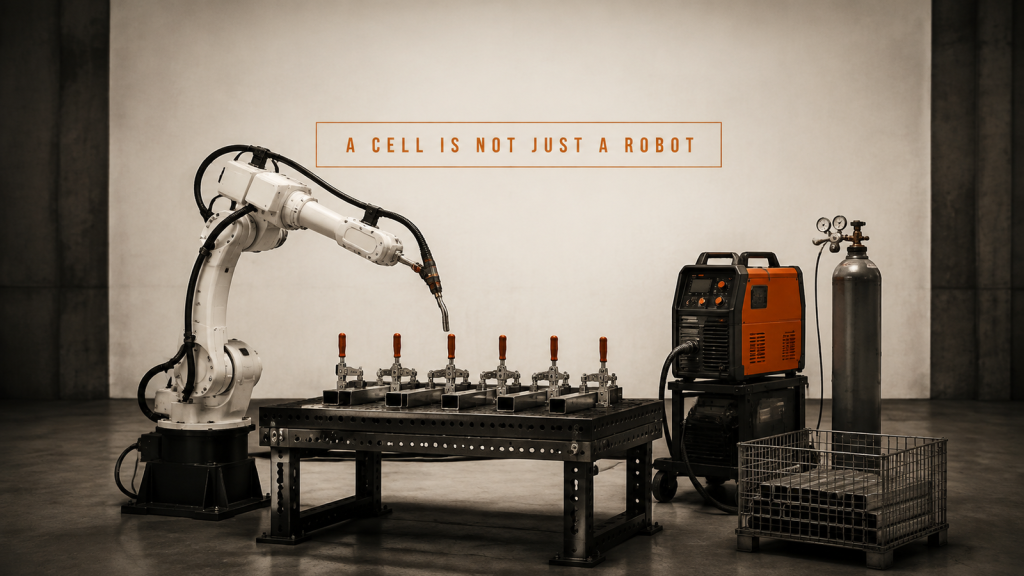
En robotsvejsecelle består af seks dele, der arbejder med én cyklustid. Robot og brænder, fikstur og klemmer, strømkilde, gas, belastning og flow.
Tyndpladesvejsning: Samlingsgab eller procesparametre?

Adskil monteringsspalten fra procesparametrene på en tyndpladesvejselinje ved at starte ved emnet og formningstrinnet.
Mobil svejseplatform: Hvert stop er en ny opsætning

En mobil svejseplatform skal stadig genskabe, hvor emnet befinder sig på hver parkeringsposition. Forholdene på stedet afgør repeterbarheden.
Maskinbetjeningscyklustid er ikke robothastighed

Maskinbetjeningscyklussens tid indstilles af maskinens behandling, overdragelsessekvensering og emneopdeling, ikke af robotarmens hastighed.
Fremstilling af HVAC-kanaler: Start ved formningstrinnet

Kortlæg valsning, endeformning og omstilling før automatisering af HVAC-kanalproduktion, fordi formning bestemmer rundhed, tilpasning og linjerytme.
Planlægning af mobil svejserobot: Kan delen blive?

Planlæg mobil robotsvejsning ud fra emnet, adgangsruten og sektioneringsplanen i stedet for at starte fra robotspecifikationen.
Automatisk omkredssømsvejsning: Stabiliser samlingen

Planlæg automatisk omkredssvejsning af søm omkring tilpasning, fastspænding, udløb, koordineret rotation, brænderadgang, lukning, inspektion og genstart.
Samarbejdsrobotdispensering: Koordinatvej og flow

Udvikle kollaborativ robotdispensering omkring emnedatum, dyseafstand, banehastighed, materialetilstand, ventiltiming, inspektion og gendannelse.
Robotsvejsning og -skæring: Cylinderbanegrænser

Gennemgå robotsvejsning og -skæring på cylindre gennem understøttede profildatumer, værktøjsposition, frigang, tjenester, genopretning af varm tilstand og forsøg.
Automatisering af drivlinjer i biler: Tjekliste til grænseflader

Planlæg automatisering af drivlinjer i biler omkring input, fysisk tilstand, grænseflader, forsøgsbeviser, undtagelsesrouting og konservativ gendannelse.
SCARA-robotapplikationer til hurtig pick-and-place

Planlæg SCARA-robotapplikationer omkring input, fysisk tilstand, grænseflader, forsøgsbeviser, undtagelsesrouting og konservativ gendannelse.