
Redakčním týmem EVST · Poslední aktualizace: 1. června 2026
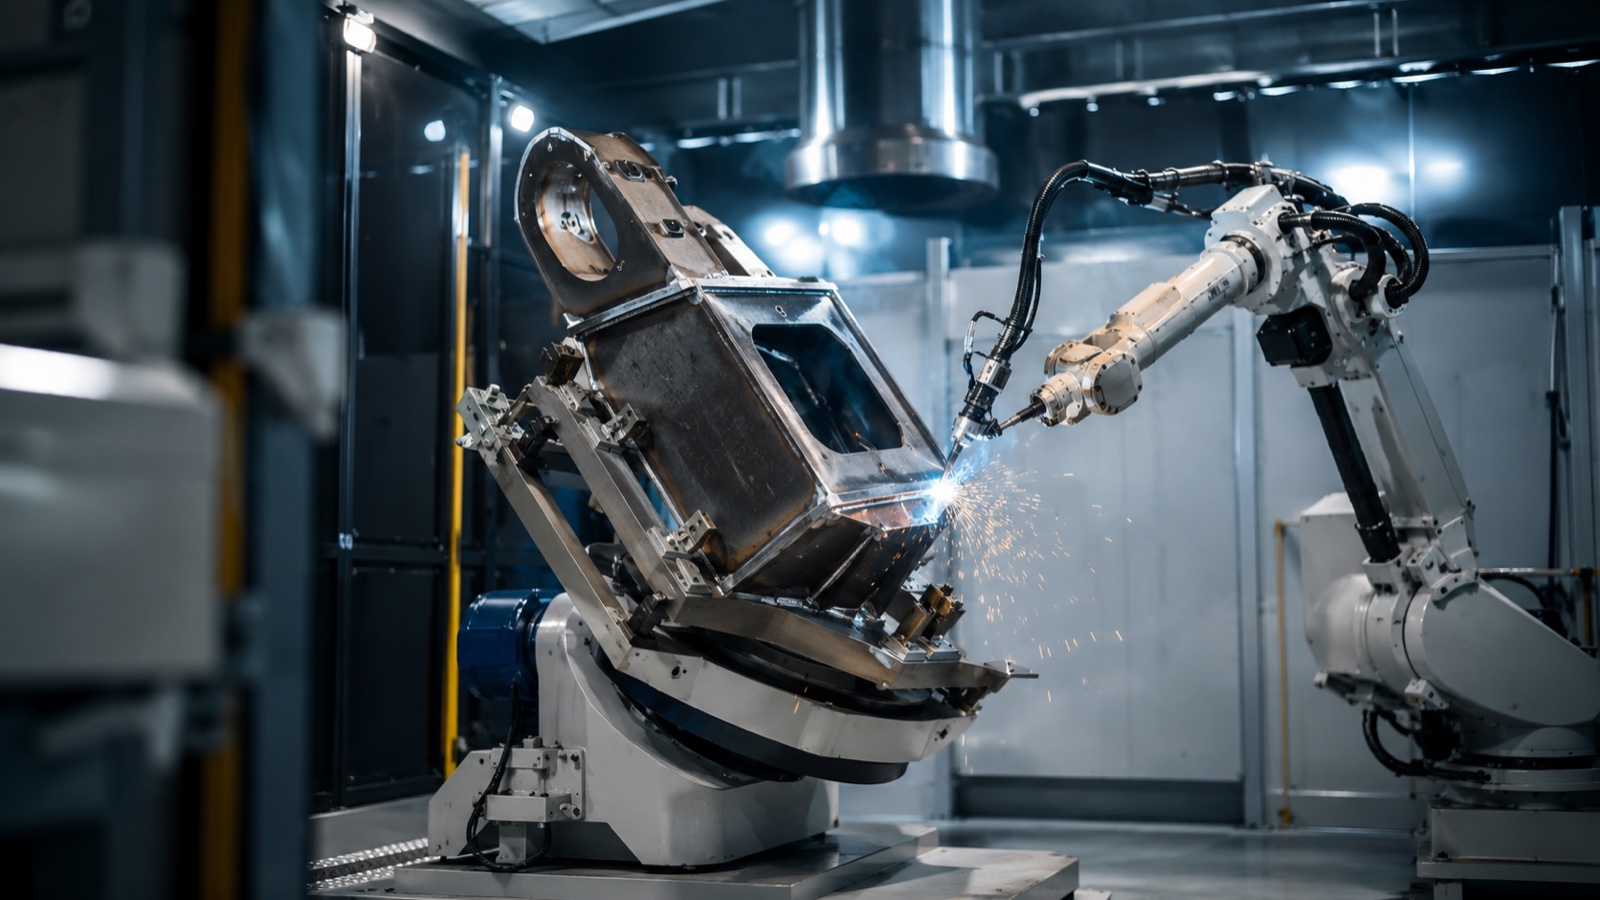
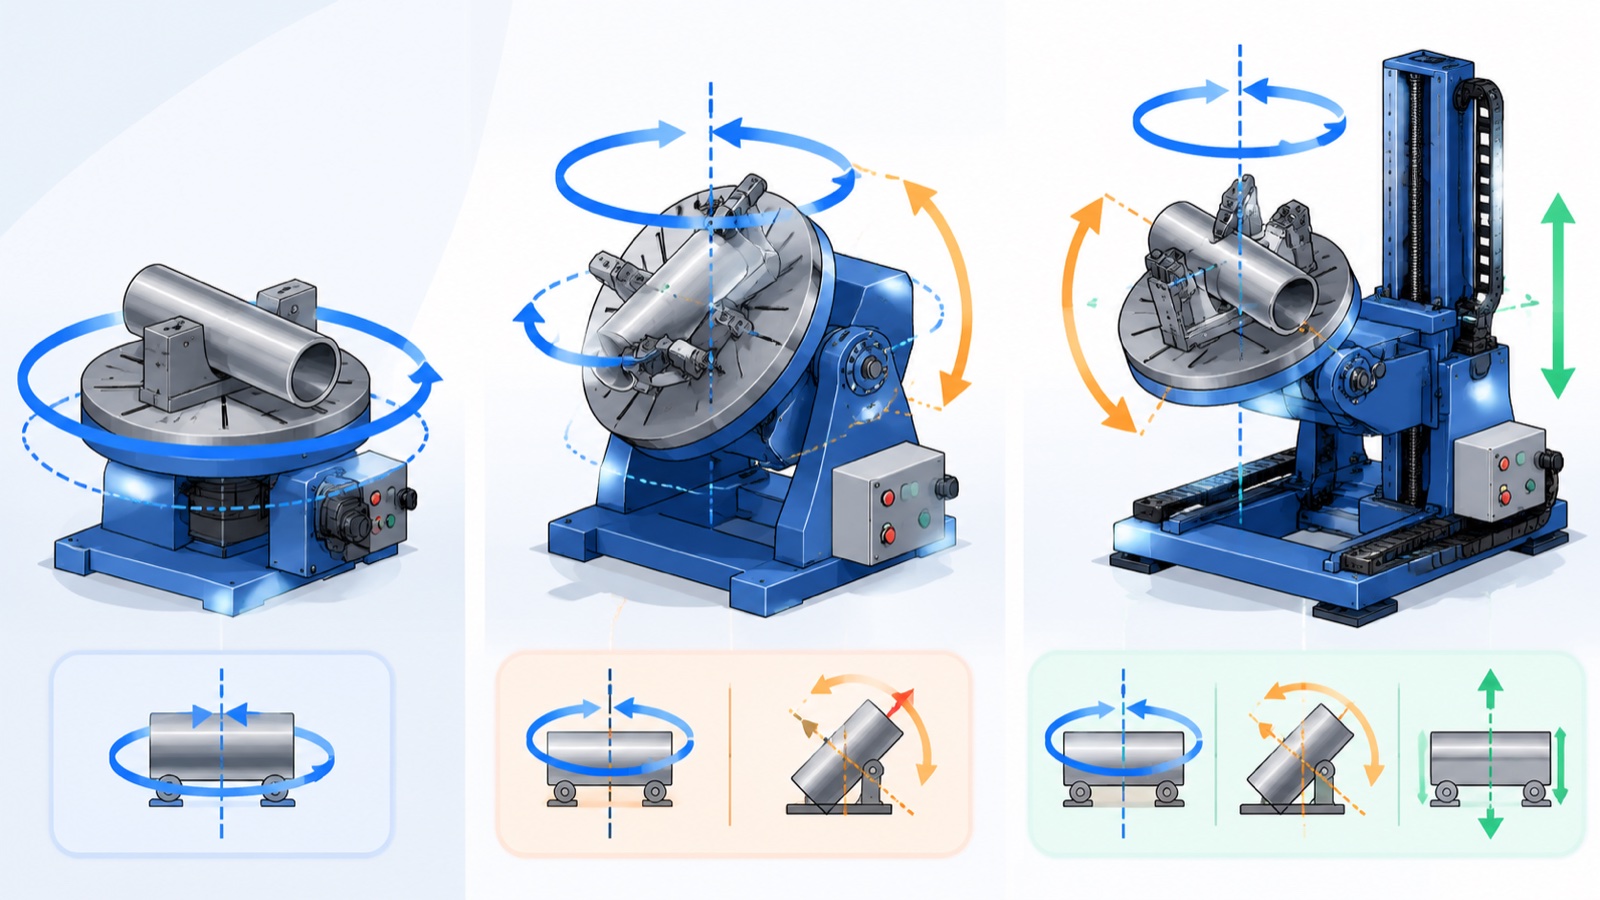
Svařovací polohovač je poháněný přípravek, který otáčí nebo naklápí obrobek tak, aby svary zůstaly v rovné poloze, kde je rychlost a kvalita nejvyšší. Počet os určuje pohyb: jednoosý polohovač se otáčí na jedné ose, dvouosý polohovač přidává náklon a tříosý polohovač kombinuje dvě osy náklonu nebo zvedání s rotací. Výběr mezi nimi závisí na geometrii dílu, hmotnosti a počtu svarových švů v různých rovinách.
Co vlastně dělá svařovací polohovač
Ruční i robotické svářečky pracují nejrychleji, když je spoj plochý a roztavená lázeň je ve stabilní poloze s pomocí gravitace. Polohovací zařízení uvede každý svar do této polohy, místo aby nutilo svářečku nebo robotické rameno dosahovat nepříjemných úhlů. Výsledkem je rovnoměrnější provaření, méně vad a kratší doby cyklu.
Podle zveřejněných pokynů Americké svářečské společnosti je kvalita svaru a rychlost svaru nejvyšší v ploché poloze a zhoršují se s tím, jak se spoje přesouvají do horizontální, vertikální a nad hlavou orientace. Polohovací zařízení existuje proto, aby v tomto příznivém okně udrželo co nejvíce svarů. V robotických buňkách se polohovací zařízení stává také součástí pohybového systému: jeho osy lze koordinovat s robotem, takže se díl a hořák pohybují společně během jednoho nepřetržitého svařování.
Jednoosý vs. dvouosý vs. tříosý: Základní rozdíl
Praktický rozdíl spočívá ve stupních volnosti, které určují, kolik ploch součásti můžete hořáku předložit bez nutnosti opětovného upínání.
| Typ | Osy / pohyb | Vhodné pro | Typické omezení |
|---|---|---|---|
| Jednoosé | 1 (rotace kolem jedné osy) | Kulaté nebo symetrické díly: hřídele, příruby, trubkové cívky, bubny | Nelze naklonit; švy na čelních plochách zůstávají mimo ploché polohy |
| 2osý | 2 (rotace + náklon) | Konzoly, rámy, svařence konstrukcí vyžadující otáčení i naklápění | Omezený dosah na velmi vysoké nebo hluboké krabicové sekce |
| 3osý | 3 (rotace + náklon + zvedání nebo druhý náklon) | Složité sestavy se švy ve více rovinách | Vyšší náklady a větší úsilí při programování a kalibraci |
Jednoosá jednotka je tahounem pro cokoli, co je v podstatě rotačním tělesem. Přidejte naklápěcí osu a pokryjete velký střední stupeň strukturální výroby, kde se díl musí otáčet i naklánět. Třetí osa se vyplatí pouze tehdy, když jsou díly skutečně trojrozměrné a jejich opětovné upnutí by jinak stálo více než další osa.
Jak vybrat správný počet os
V praxi většinu výběrů rozhodují tři otázky:
- Kde jsou švy? Pokud každý svar leží na jedné kružnici, postačí jednoosý polohovač. Svary v několika rovinách směřují do 2 nebo 3 os.
- Jak těžká a jak vyvážená je součástka? Mimostředná zatížení vytvářejí klopné momenty, které musí bezpečně zachytit převodovka a brzdy polohovadla, nejen jeho jmenovitá hmotnost.
- Koordinuje polohovač práci s robotem? Koordinovaný pohyb vyžaduje osy, které může řídicí jednotka robota synchronizovaně ovládat, což upřednostňuje integrované 2- a 3-osé jednotky před samostatným otočným stolem.
Podle pozorování z oboru je nejčastější chybou ve specifikaci nákup pouze na základě jmenovitého užitečného zatížení, přičemž se ignoruje těžiště a poloměr otáčení zatížení. Polohovací zařízení dimenzované na 1000 kg centrované, kompaktní hmoty může být nebezpečné, pokud je 600 kg zavěšeno daleko od osy. Renomovaní výrobci, včetně EVST, zveřejňují grafy momentů zatížení a těžiště vedle hlavního užitečného zatížení právě z tohoto důvodu.
Čtení užitečného zatížení a čísel přesnosti
V datových listech polohovacích zařízení dominují dvě čísla a obě si zaslouží bližší pozornost.
Užitné zatížení je maximální hmotnost obrobku v definovaném těžišti. Výrobci nabízejí stejný model v několika úrovních užitečného zatížení, protože převodovka, ložiska a brzda jsou dimenzovány na nejhorší možný moment. Například jednoosé a dvouosé svařovací polohovače EVST jsou nabízeny v úrovních od několika set kilogramů až po 5000 kg nosnosti obrobku, takže kupující může jednotku přizpůsobit danému dílu, a nemusí přehnaně specifikovat.
Opakovatelnost je přesně to, jak přesně se polohovač vrací do zadaného úhlu, obvykle vyjádřeného v milimetrech na pracovní ploše nebo v obloukových minutách. U robotického svařování je běžná opakovatelnost v rozsahu ±0.06 až ±0.25 mm v závislosti na velikosti a úrovni užitečného zatížení a menší přesnost neznamená automaticky lepší: musí být jednoduše uvnitř tolerance svaru, aby hořák v každém cyklu našel spoj.
Podle technických údajů výrobce mají větší a těžší úrovně polohovacích zařízení obecně o něco horší hodnotu opakovatelnosti, protože hmotnost a strukturální průhyb rostou rychleji než tuhost. Tento kompromis je normální a proto by se užitečné zatížení a opakovatelnost měly vždy posuzovat společně.
Polohovací zařízení, robot a kolejnice jako jeden systém
Polohovací zařízení v moderní buňce zřídka pracuje samostatně. Obvykle je jedním z prvků koordinované pohybové skupiny, která může zahrnovat i svařovací robot a lineární dráhu. Robot dosáhne svaru, polohovací zařízení orientuje díl tak, aby tento svar zůstal plochý, a dráha rozšiřuje pracovní prostor pro dlouhé nebo více obrobků. Informace o tom, jak se lineární osa zapojuje, naleznete v našem doprovodném průvodci na lineární dráhy a pozemní kolejnice robota 7. osy, A naše kompletní průvodce robotickým svařováním pro širší buněčný obraz.
Koordinovaný pohyb je to, co odlišuje skutečný robotický polohovač od jednoduchého otočného stolu. Když řídicí jednotka robota ovládá osy polohovače, systém dokáže udržet optimální úhel hořáku k obrobku skrz zakřivený šev v jednom průchodu, namísto zastavení, indexování a restartu. Společnost EVST vyrábí své jednoosé a dvouosé polohovače EVS-SWP pro tento druh integrace a jako dodavatel na klíč dodává robota, polohovač a kolejnici jako jednu uvedenou do provozu buňku, nikoli jako samostatné díly, které se spárují na místě.
Bezpečnost a normy
Polohovací zařízení pohybují těžkými hmotami, takže spolehlivost ochrany a řízení je stejně důležitá jako kvalita svaru. Podle normy ISO 10218 a podpůrných pokynů ISO/TS 15066 pro průmyslové robotické systémy musí být celá buňka, včetně polohovacího zařízení a jeho pohybu, posouzena z hlediska rizik jako jeden stroj s ochrannými prvky, blokováními a nouzovými zastaveními pokrývajícími celý zdvihový objem polohovacího zařízení.
Mezi praktické bezpečnostní prvky, které je nutné potvrdit u každého polohovadla, patří bezpečnostní brzdy, které blokují zátěž při výpadku napájení, definované limity momentu zatížení a v případě, že obsluha nakládá díly, zatímco robot svařuje jinde, uspořádání se dvěma stanicemi nebo bariérou, které drží osoby mimo aktivní zónu. Polohovadla EVST se dodávají s certifikacemi CE, SGS a TUV od třetích stran a terénní technici společnosti uvádějí systémy do provozu na místě ve více než 100 zemích, což zajišťuje konzistenci bezpečnostního návrhu od továrny až po zákaznickou síň.
Často kladené dotazy
Jaký je rozdíl mezi jednoosým a dvouosým svařovacím polohovačem?
Jednoosý polohovač otáčí obrobek kolem jedné osy, což je vhodné pro kulaté nebo symetrické díly, jako jsou hřídele, příruby a trubkové cívky. Dvouosý polohovač přidává osu naklápění, takže může díl otáčet i naklánět. To umožňuje uvést spoje v několika rovinách do rovinné svařovací polohy, a proto jsou dvouosé jednotky běžné při výrobě konstrukcí a konzol.
Kdy skutečně potřebuji 3osý polohovač?
Tříosý polohovač je opodstatněný, pokud je díl skutečně trojrozměrný, se svarovými švy ve více rovinách a pokud by opětovné upevnění mezi svary stálo více času než použití další osy. U jednodušších dílů poskytuje jedno- nebo dvouosá jednotka stejnou výhodu ploché polohy za nižší cenu a s menším programováním.
Jak důležité je užitečné zatížení polohovače v porovnání s těžištěm?
Limitujícím faktorem je často jak hmota, tak i těžiště. Polohovací zařízení dimenzované na danou hmotnost předpokládá, že zátěž leží blízko osy. Mimo střed nebo daleko přesahující zátěž vytváří točivý moment, který může překročit jmenovité hodnoty jednotky i pod udanou nosností. Vždy zkontrolujte grafy zatížení a momentu a těžiště, nejen celkové číslo nosnosti.
Lze synchronizovat svařovací polohovač s robotem?
Ano. Když jsou osy polohovadla poháněny řídicí jednotkou robota jako koordinovaná pohybová skupina, díl a hořák se pohybují společně a v jednom průchodu udržují ideální úhel svaru prostřednictvím souvislého švu. To je hlavní výhoda integrovaného robotického polohovadla oproti samostatnému otočnému stolu s indexovacím mechanismem.
Jaký rozsah užitečného zatížení pokrývají svařovací polohovadla?
Komerční svařovací polohovadla se pohybují od zhruba 100 kg až po několik tun nosnosti obrobků. Například řada EVST zahrnuje jednoosé a dvouosé jednotky od několika set kilogramů až po 5000 kg s několika úrovněmi užitečného zatížení na model, takže jednotku lze přizpůsobit danému dílu, a ne ji předepsat.
O autorovi: Tuto příručku připravil redakční tým EVST. EVST (EVS TECH CO., LTD) je výrobce robotiky se sídlem v Čcheng-tu, založený v roce 2018, který vyrábí průmyslové roboty, kolaborativní roboty, svařovací polohovače a lineární dráhy vyvážené do více než 100 zemí s certifikacemi CE, SGS a TUV od třetích stran.
Poslední aktualizace: 1. června 2026. Popsané specifikace jsou orientační a vztahují se k danému odvětví a výrobci; před specifikací ověřte užitečné zatížení, limity těžiště a opakovatelnost oproti aktuálním údajům o produktu.