
Laserové ořezávání lisovaného panelu dveří automobilu: Jeden robot, řezací hlava a stojan
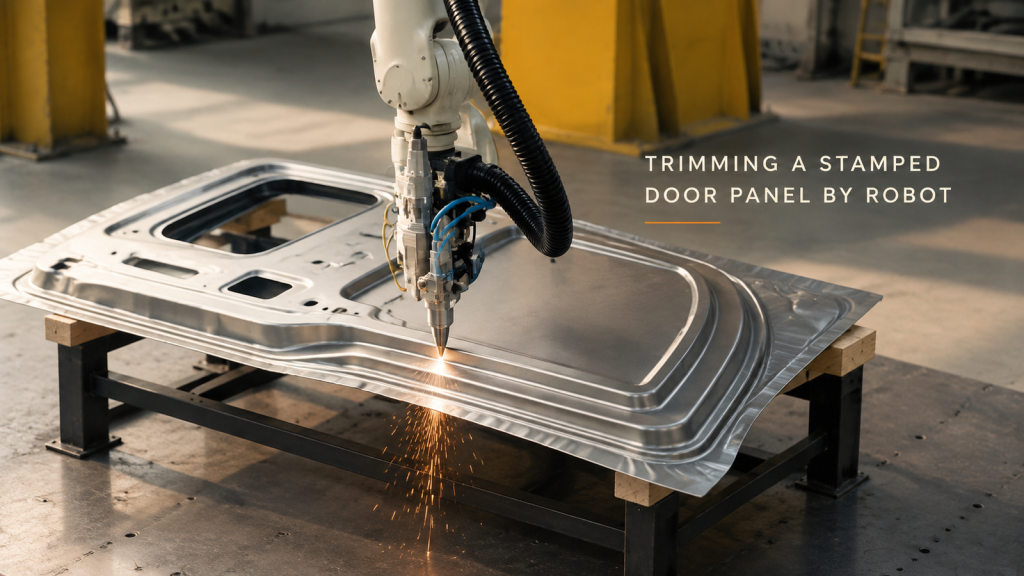
Jak jeden robot obkresluje obrys lisovaného panelu dveří automobilu laserovou řezací hlavou – průchod, jiskry na hraně a tři rozhodnutí, která zajišťují opakovatelnost buňky.
Manipulace s bateriovými moduly: Jeden robot mezi dopravníkem a stanicí
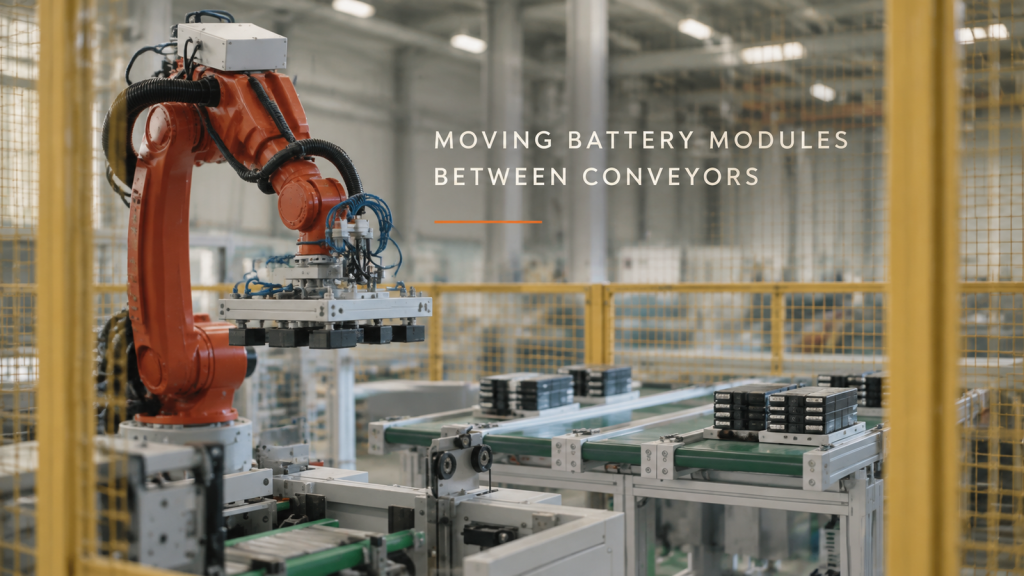
Jak šestiosý robot uvnitř bezpečnostního plotu pohybuje seskupenými bateriovými moduly mezi dopravníkovou linkou a stanicí – smyčka, nástroj na konci ramene a jak se linka dělí o cyklus.
Lakování brzdových dílů motocyklů: Jeden robot na závěsné lince
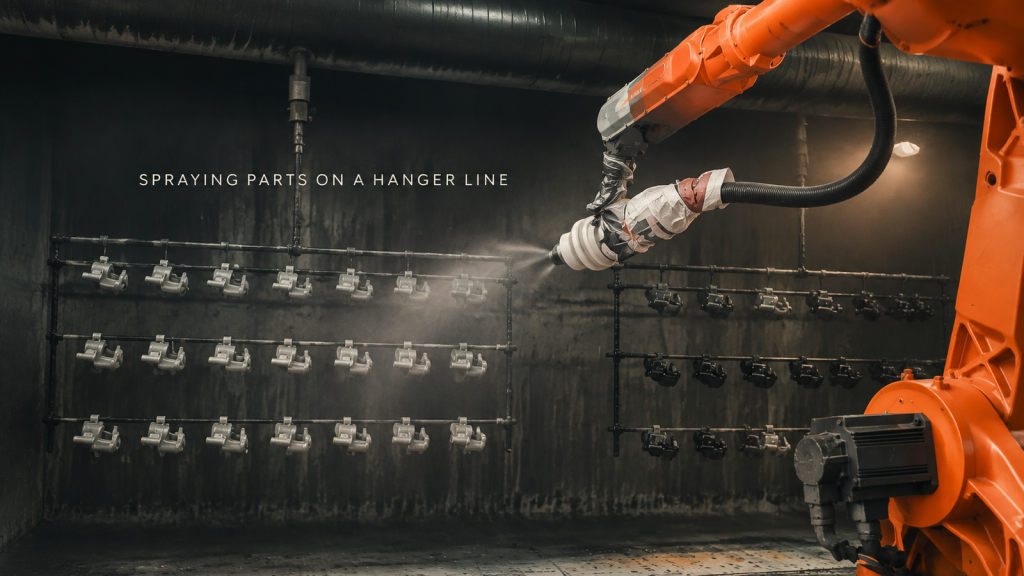
Jak lakovací kabina lakuje řady brzdových dílů motocyklů na závěsné lince s jedním šestiosým robotem – smyčka, jak díly visí, jak pistole stříká a kam končí přestřik.
Svařování velkých ocelových konstrukcí: Více robotů, více stanic
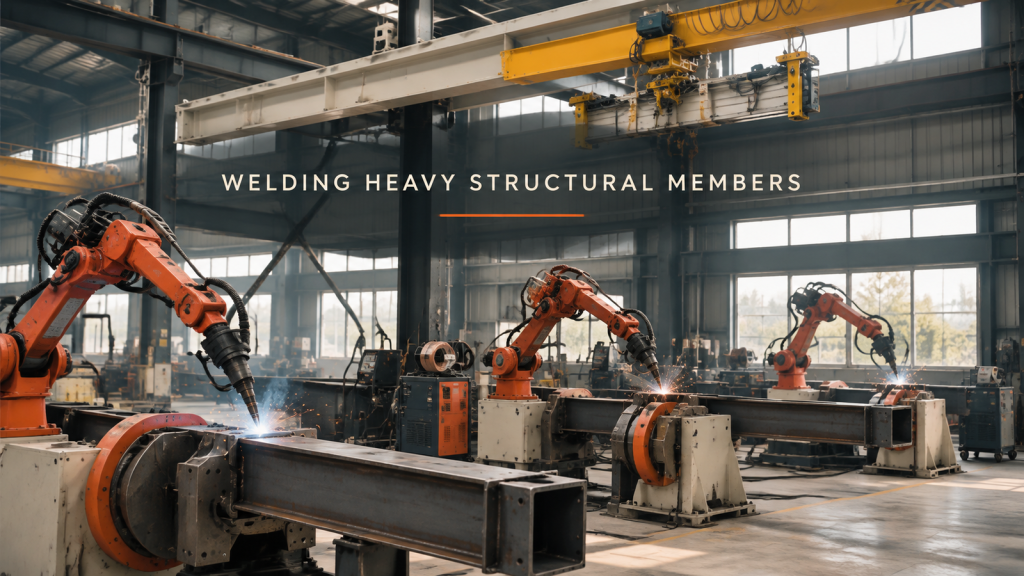
Jak dílna svařuje velké ocelové prvky krabicového a úhlového průřezu s několika šestiosými roboty na polohovačích – smyčka, upínání a otáčení dílu, dosah hořáku a rozdělení práce mezi stanicemi.
Montážní linka pro spotřebiče: Jedna paleta, jedna stanice najednou
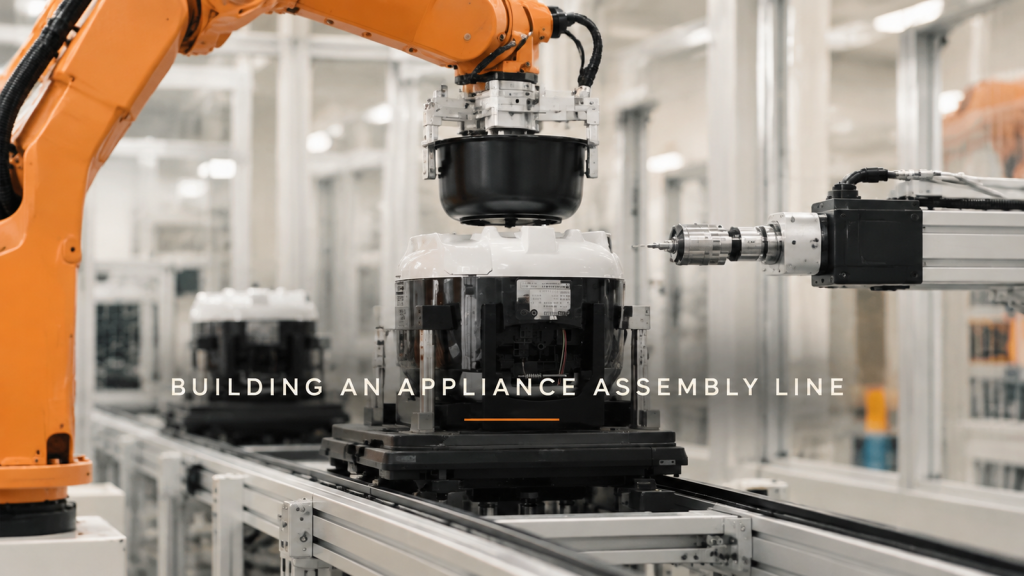
Jak robotická montážní linka vyrábí malé spotřebiče – palety, uchopení a umístění, lisování, šroubování, převrácení a finální balení – plus tři konstrukční rozhodnutí týkající se umístění palet, kam patří zrak a vyvážení cyklu.
Delta Robot sbírá pohyblivý pás: Volně dovnitř, v řadě ven
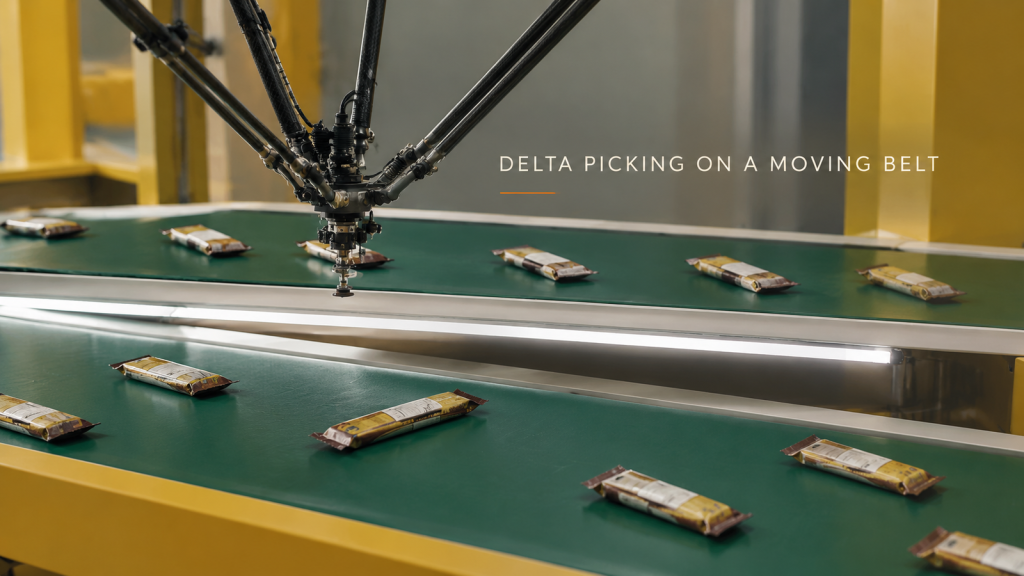
Jak delta robot odebírá zabalené balíčky s občerstvením z pohybujícího se dopravníku a rovnoměrně je ukládá pro další stroj – smyčka, tři konstrukční rozhodnutí týkající se nástrojů, rozestupů a umístění příjezdů a co odeslat pro odhad doby cyklu.
Před obrazem: Ovládání okolního světla v inspekčních buňkách
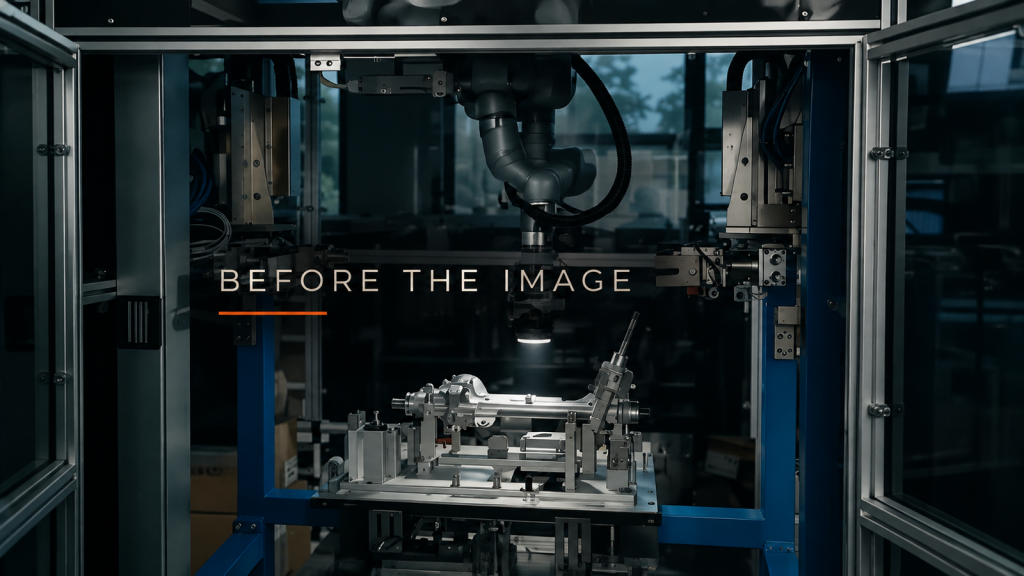
Prozkoumejte okna, stropní lampy a blízká světla, poté se rozhodněte o uzavření a zastínění a poté dolaďte snímky pomocí inspekčního světla neseného robotem.
Jedna buňka, několik forem: Plánování přechodu na tlakové lití
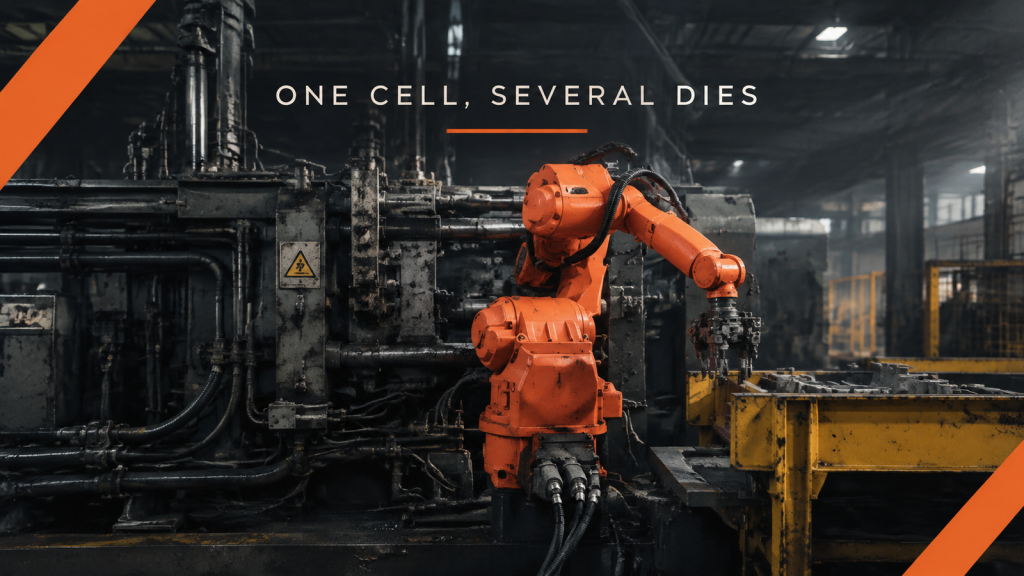
Před plánováním víceformové licí buňky pro tlakové lití si pro každý odlitek uveďte oblasti úchopu, podpěry přijímacího stojanu, orientaci po proudu a rozhraní nástroje.
Podpora mezi stanicemi: Naplánujte podávání dlouhých listů
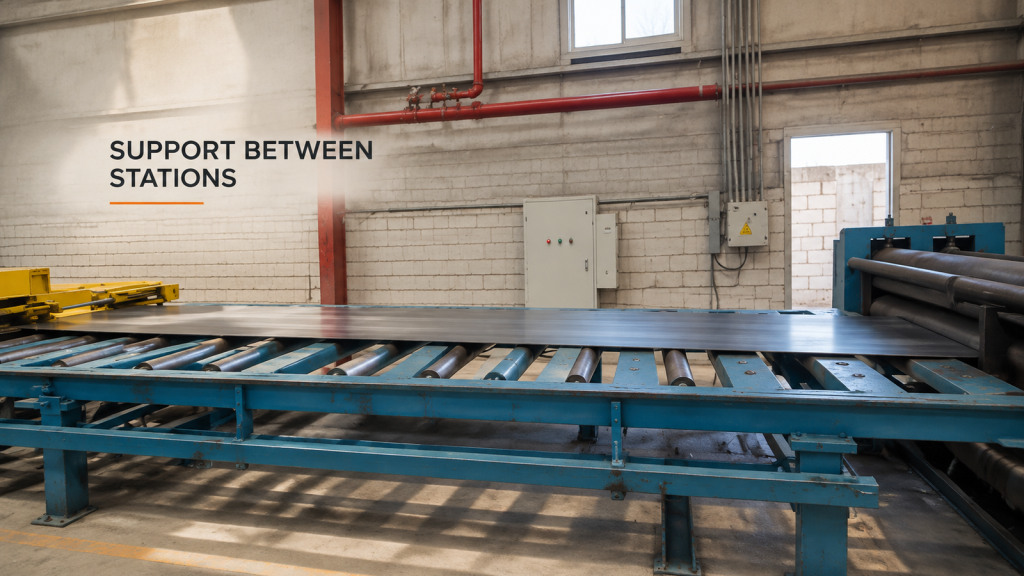
Zmapujte oporu náběžné hrany, těla a ocasu, zatímco mezi válci a vstupem do stroje putuje neporušený dlouhý plech.
Za rohem: Specifikujte požadavky na robotické lakování
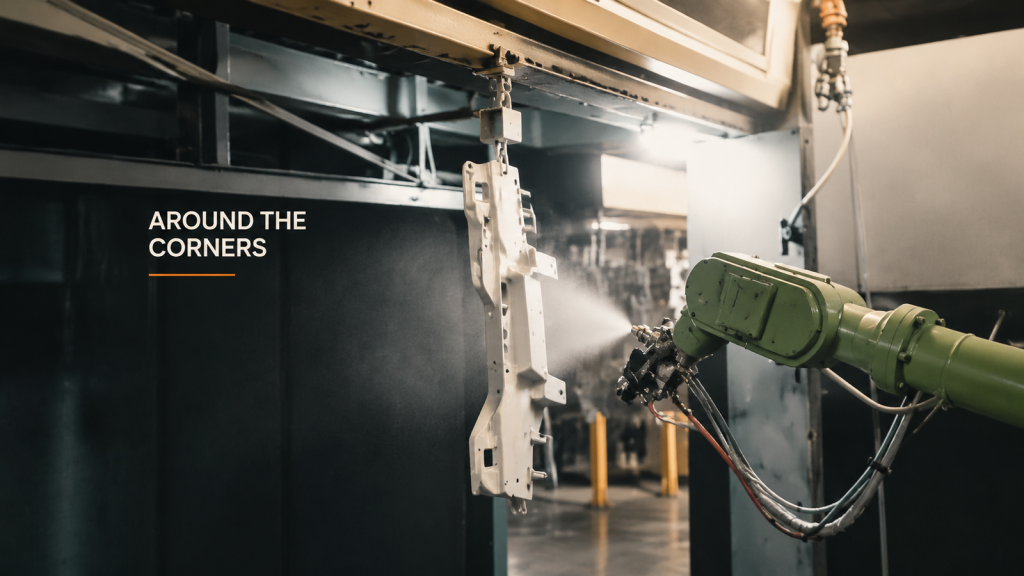
Před výběrem nastavení robotického stříkání definujte požadavky na povrchovou úpravu podle oblasti obrobku, včetně rohů, závěsných kontaktů a kontrolního pokrytí.
Změny upevnění hadic: Záznam o předání konfigurace

Zdokumentujte změněné upevňovací body hadic, srovnatelné polohy nástrojů, nevyřešená pozorování a uspořádání předání údržby po změně trasy servisu.
Manipulace s malými díly: Referenční informace pro uchopení a umístění
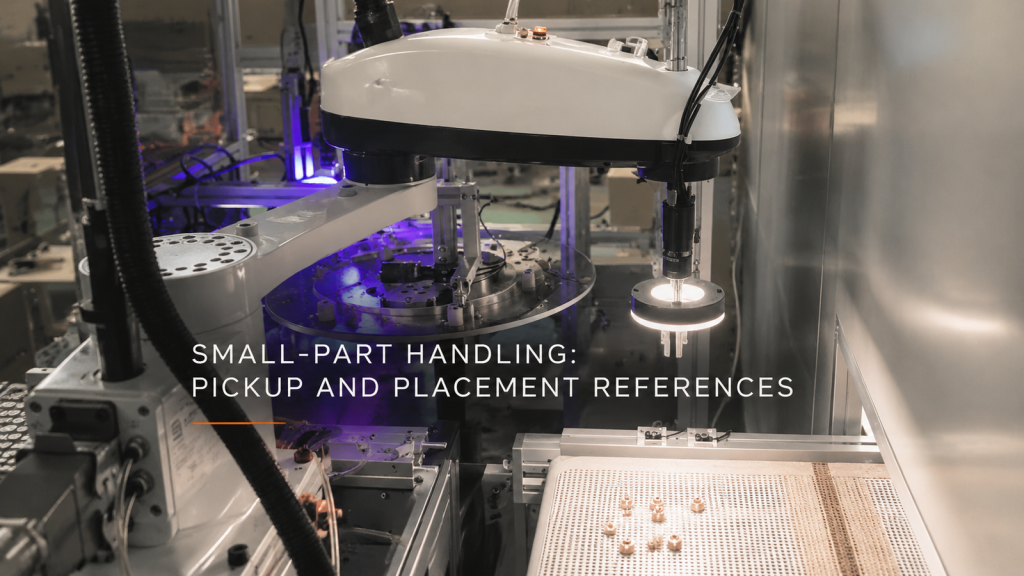
Při kontrole manipulace s malými díly, osvětlení a vztahů fyzických souřadnic spárujte vstupní vizuální prvky s referencemi přijímaných přípravků.