
Užitečný popis robotického lakování identifikuje požadovanou povrchovou úpravu každého povrchu, včetně rohů, prohlubní a závěsných kontaktů. Jediný popis povrchové úpravy pro celý díl může tyto oblasti zanechat nejasné. Před porovnáním drah postřiku si označte jejich požadavky, aby procesní tým mohl rozlišit obtížný povrch od povrchu, který nebyl nikdy specifikován.
Převeďte výkres součásti na mapu povrchu
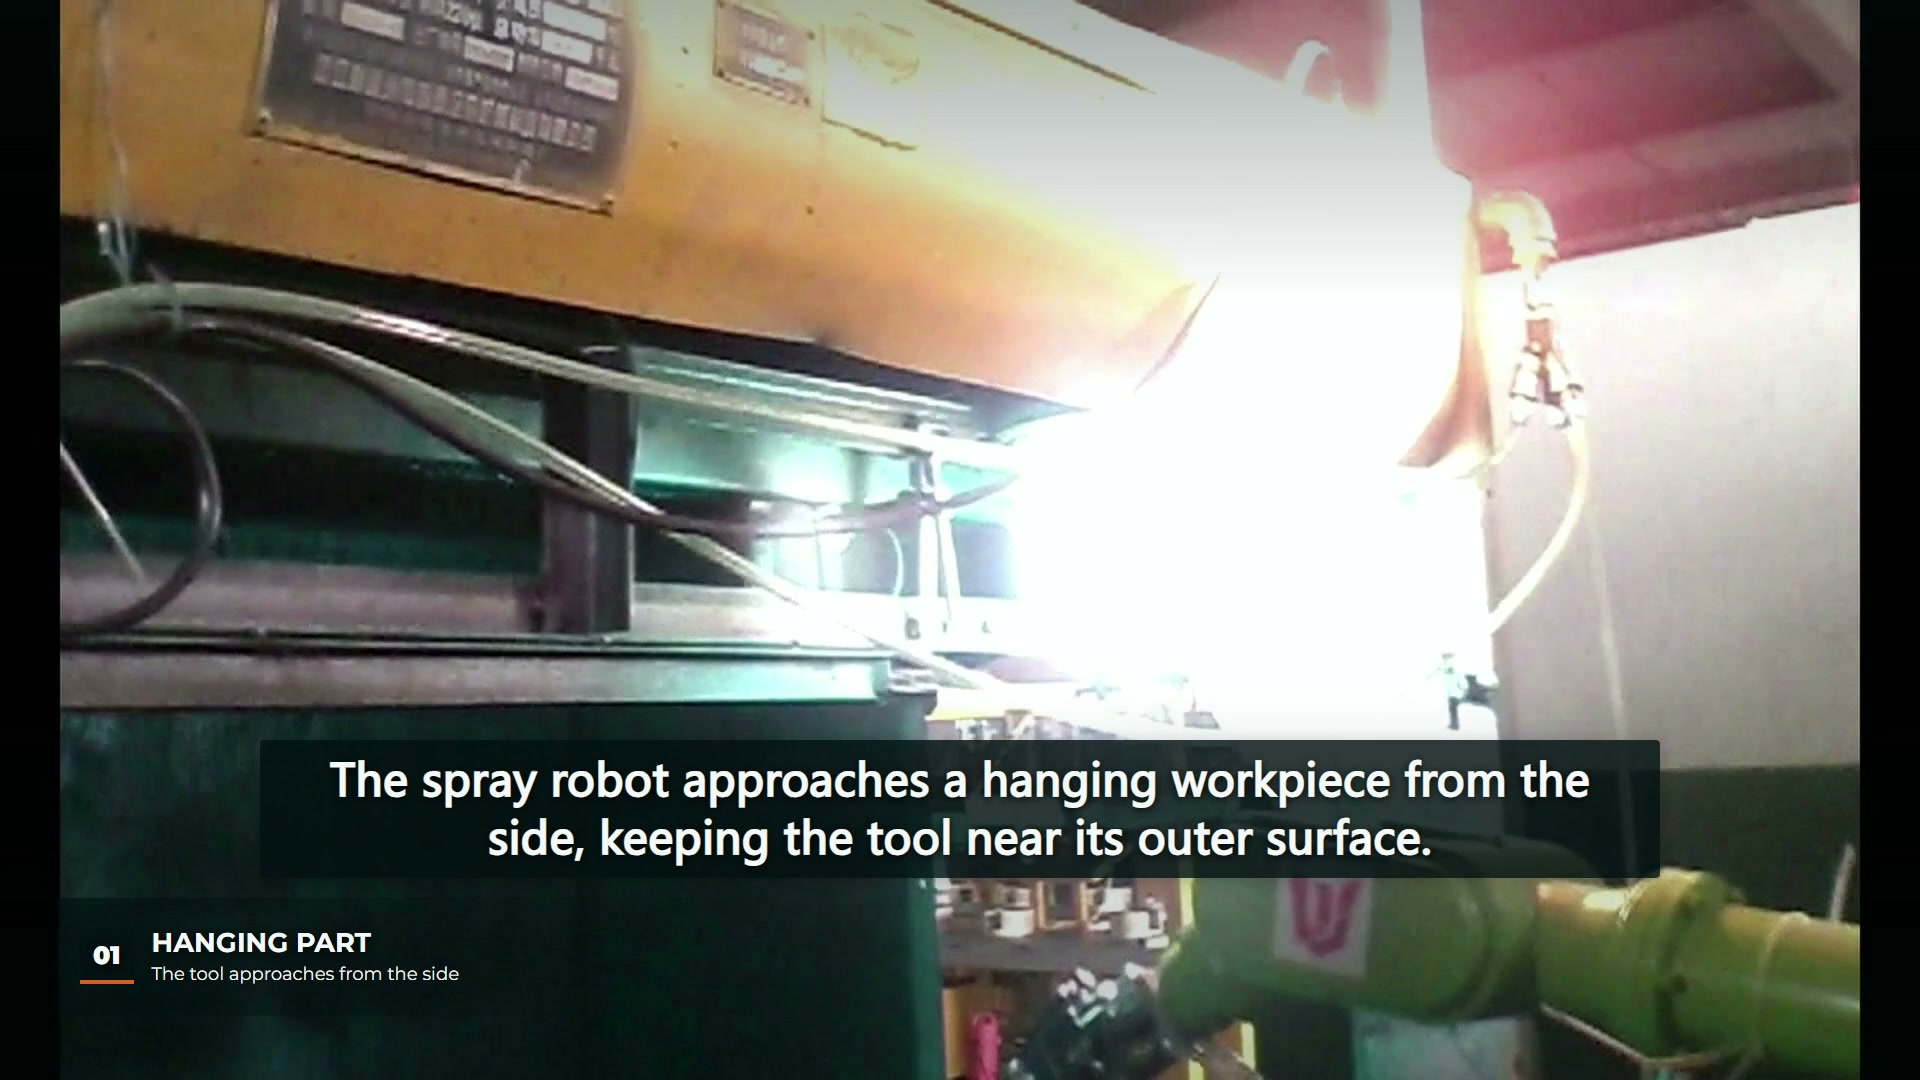
Ve videu v čase 00:05 se zelený robot přibližuje k zavěšenému obrobku z boku. Spodní pohled v čase 00:18 do diskuse vnáší další část dílu a jeho podpěry. Tato pozorování nastolují užitečnou výchozí otázku: na které povrchy musí povlak v tomto zavěšeném uspořádání dosáhnout? Nestanovují tloušťku povlaku ani stav skrytých ploch.
K oddělení širokých ploch, vyčnívajících hran, zapuštěných oblastí a kontaktů zavěšení použijte stávající reference prvků ve výkresu. Každé oblasti přidělte vlastníka požadavku a způsob, jak vyřešit nejistotu. Kontaktní plocha může zůstat nepotažená v jedné aplikaci a v jiné nepřijatelná; to je požadavek na produkt, nikoli rozhodnutí, které je třeba ponechat na programátorovi robota.
| Region v navrhované části | Vysvětlení k záznamu | Co je ještě třeba zkontrolovat |
|---|---|---|
| Široký odhalený obličej | Požadované místo dokončení a kontroly | Zda zvolený proces splňuje tento požadavek |
| Roh nebo výčnělek | Které sousední plochy vyžadují pokrytí | Místní pokrytí při navrhované orientaci zavěšení |
| Vybrání nebo zadní strana | Zda je to zahrnuto v rozsahu nátěru | Přístup a příslušný inspekční pohled |
| Závěsný kontakt | Povolená kontaktní plocha a případná výjimka z cíle | Dohoda o nakládání s danou oblastí nebo jejím pozdějším nakládání |
Toto jsou doporučená stručná pole, nikoli pozorování dokončených kontrol v natočené instalaci.
Udržujte geometrické pokyny v rámci svého rozsahu
Pokyny pro techniku stříkání od společnosti Graco vysvětluje, jak změna úhlu a vzdálenosti pistole může ovlivnit pokrytí. Jeho vzdálenosti pro bezvzduchové stříkání a hodnoty překrytí by se neměly stát nastavením pro tohoto robota. Relevantní princip plánování je užší: roh mění vztah mezi nástrojem a lokálním povrchem, takže jeho požadavek si zaslouží zvláštní pozornost.
Publikováno Řešení robotického lakování Sames popisuje nastavení tvarovacího vzduchu pro přizpůsobení rozstřikovacího vzoru dílu. Toto je jeden příklad zařízení. Ukazuje, proč může diskuse o lakování zahrnovat konfiguraci aplikátoru i pohyb robota; v tomto videu neidentifikuje aplikátor ani dostupné funkce.
Vyberte vzorky podle nezodpovězeného požadavku
Pro navrhovanou aplikaci může vzorový plán sledovat mapu povrchu. Pokud se nejistota týká prohlubně, výsledek na široké přední ploše ji neodpovídá. Pokud jsou problémem kontakty zavěšení, zaznamenejte testované uspořádání zavěšení spolu s výsledkem kontroly. Vyhněte se prohlášení celého dílu za přijatelného, pokud byla prozkoumána pouze snadno viditelná oblast.
Tato mapa požadavků předchází kontrolám pohybu, o kterých jsme diskutovali v našem robotický průvodce suchým chodem stříkací dráhyMapa definuje, čeho musí povlak dosáhnout; kontrola v praxi se zabývá tím, jak zařízení přistupuje k dílu. Ani jedno z nich nenahrazuje následné posouzení povlaku.
Redakční názor EVST je, že nevyřešený požadavek na povrchovou úpravu by měl zůstat v zadání viditelný. Vyznačený výkres dílu, skutečné uspořádání zavěšení a specifická očekávání inspekce pro daný region usnadňují vyřešení této nejistoty, aniž by se z plynulého pohybu stříkání stal nárok na kvalitu nátěru.