
Ve zkratce: Produkt jede na paletě po rovném dopravníku a zastavuje se na jedné stanici za druhou. Robot umístí díl na těleso, lisovací hlava jej usadí, řídicí jednotka najede z boku a přišroubuje jej, robot těleso otočí, zasunou se klipy, vloží se vnitřní nádoba a nakonec robot zabalí hotový kus do kartonu. Tři rozhodnutí nesou podobnou linii: jak se paleta umístí na každé stanici, které kroky skutečně vyžadují vidění a jak se do cyklu hodí otočení a umístění. Plánujete linku? Získejte odhad rozvržení a doby cyklu.
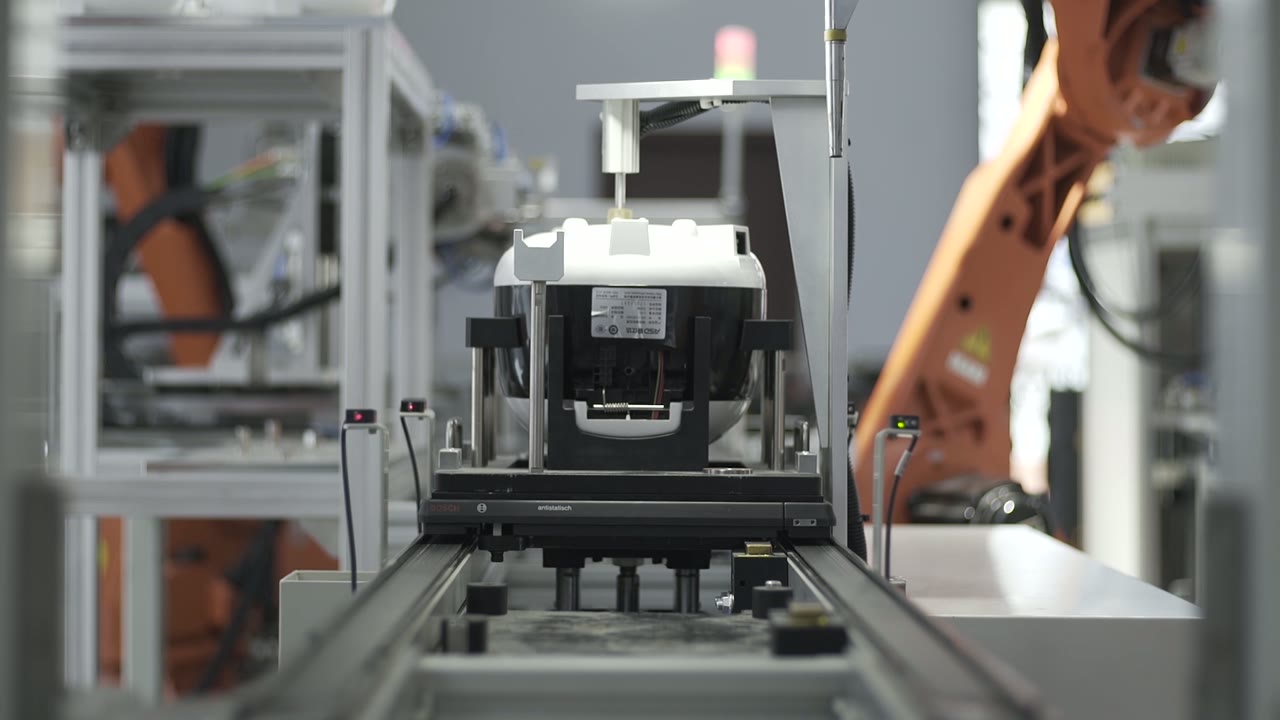
Na první pohled
| Produktový vývoj | Malý domácí spotřebič – tvarované tělo, vnitřní hrnec, klipy na krytu |
| Proces | Montáž, šroubování a balení |
| DOPRAVA | Palety na rovném poháněném dopravníku |
| Automatizace | Jeden robot na stanici plus pevné lisovací a pohonné jednotky |
| Dodávka dílů | Hnízda na straně trati vedle každé stanice |
| Zacházení | Uchopení a umístění, zatlačení k usazení, šroubování ze strany, překlopení, finální utěsnění |
| Výstup | Hotové jednotky balené do kartonů a odevzdávané z linky |
| Testovací stanice | Jedna zastávka, kde se jednotka zastaví a připojí se kabel |
Problém, který tato linka řeší
Hotový spotřebič je dlouhý řetězec malých operací: umístění, usazení, zašroubování, otočení, zacvaknutí, vložení, testování, balení. Každá z nich je snadná. Problém spočívá v tom, provádět je stejně pro každou jednotku, každou směnu a znovu vyvažovat celý řetězec při změně produktu.
Paletová linka na to reaguje fixací pořadí a vztažného bodu: produkt je umístěn na paletě jednou a vše následující se vztahuje k této paletě. Stanice se stávají vyměnitelnými sloty a změna produktu znamená změnu přípravků a programů, spíše než opětovné zaškolování lidí.
Jak linka jezdí
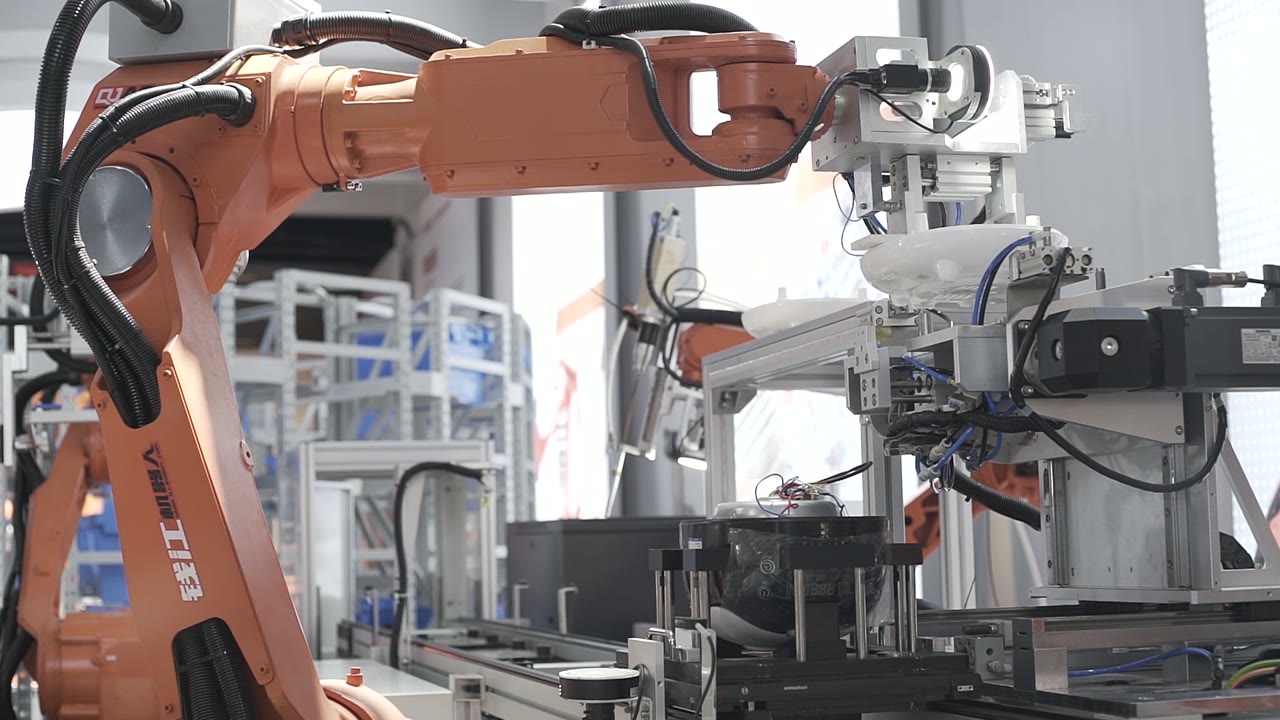
- Místo. Robot odebere díl z hnízda na straně linky a umístí ho na těleso na paletě.
- Sedadlo. Lisovací hlava se spustí shora a usadí díl.
- Šroub. Na šroubovací stanici najíždí z boku po kolejnici elektrický utahovák, zajíždí a zasouvá se.
- Index. Paleta přepraví jednotku k další stanici.
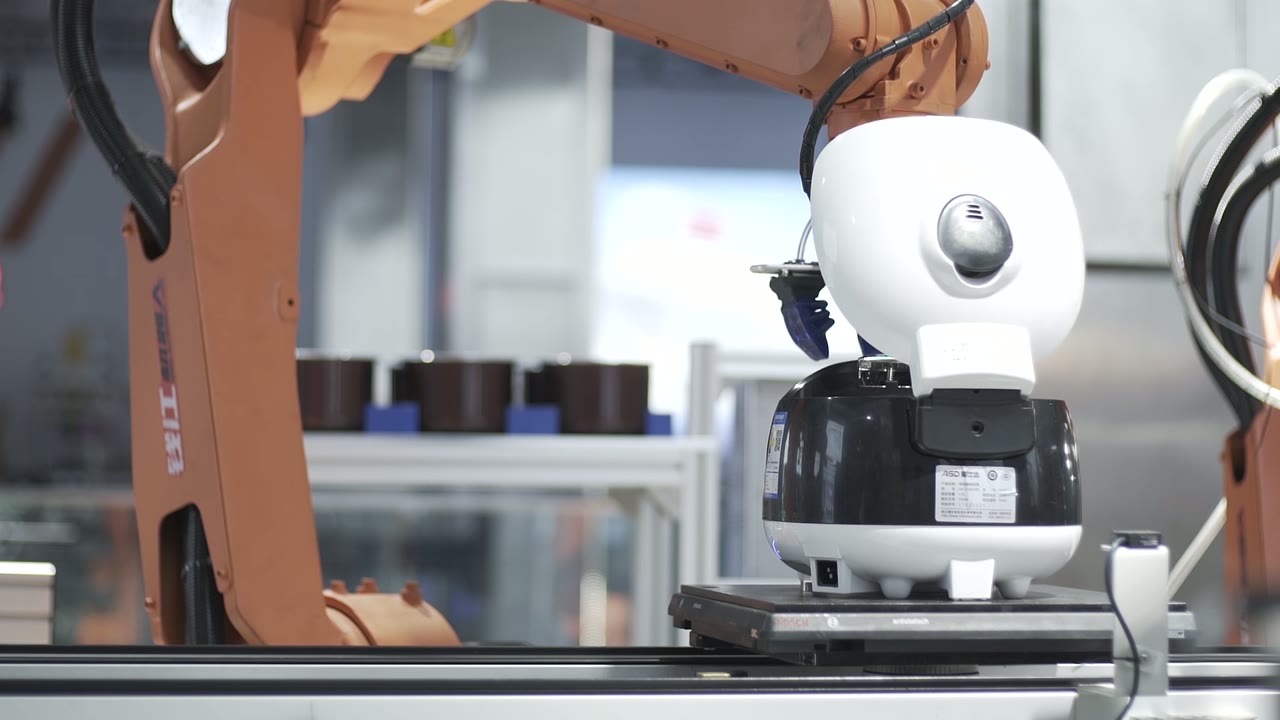
- Překlopit. Na jedné zastávce robot otočí těleso a položí ho zpět na paletu tak, aby další strana směřovala nahoru.
- Klip. Malé krycí klipy se vyjmou z hnízda a zatlačí na místo.
- Vložit. Dále dole robot zvedne vnitřní hrnec z řady hnízd a vloží ho do těla.
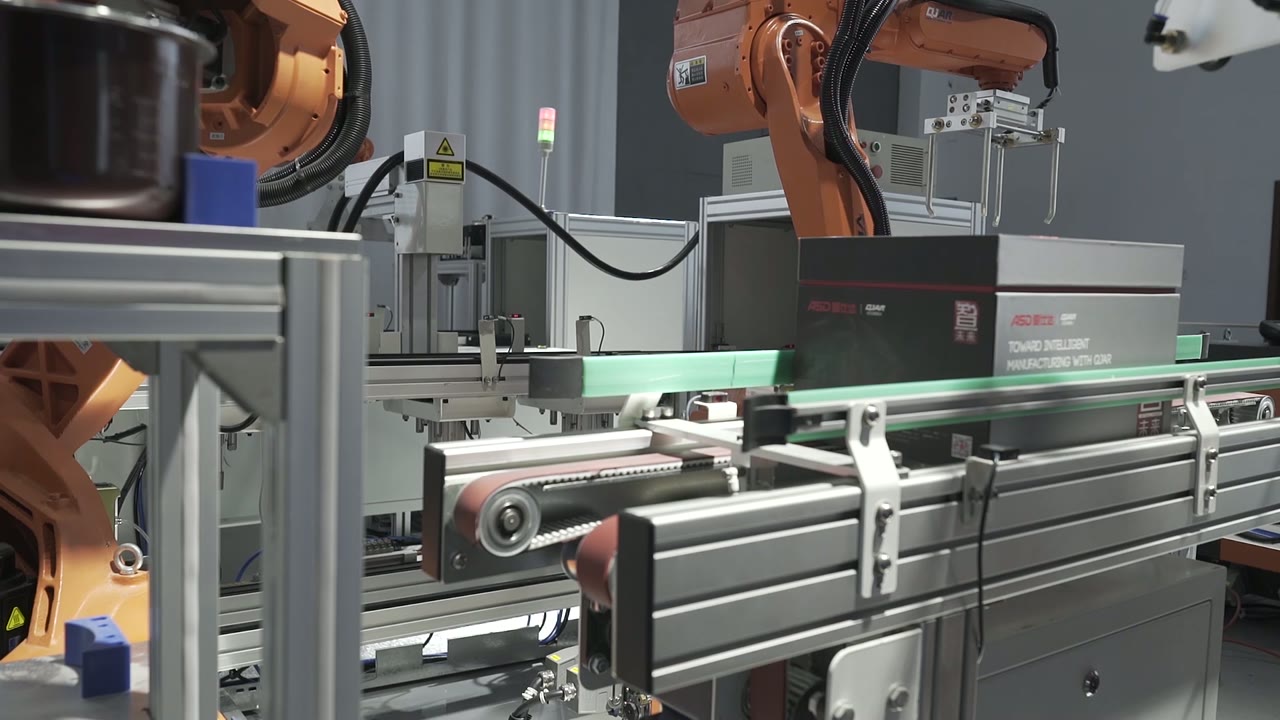
- Pack. Nakonec robot zvedne hotovou jednotku do kartonu a krabice se seřadí do fronty a opustí linku.
Tři designová rozhodnutí
1. Rozhodněte, co paleta lokalizuje a co ne
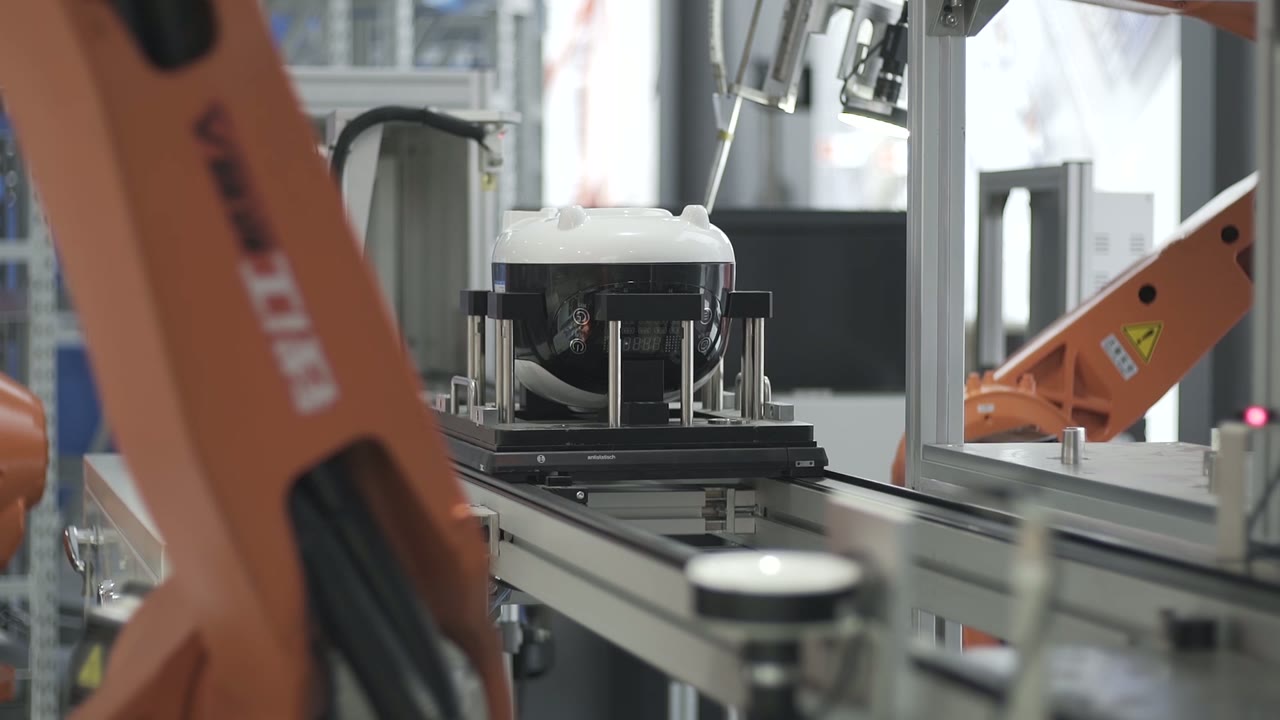
Každá další stanice důvěřuje paletě. Tuto důvěru je třeba získat na třech místech:
- Produkt na paletu. Jak je produkt držen: hnízdo, kolíky, svorky – a o kolik se může po vložení pohybovat.
- Paleta do stanice. Jak se paleta zastaví a zvedne nebo zajistí kolíkem v každé stanici. Zastavení proti pevnému dorazu a zajištěné kolíkem je běžné; přesnost, které se zde dosáhne, je přesností, kterou zdědí každá stanice.
- Vrácení a čištění. Palety se vracejí, sbírají nečistoty a opotřebovávají se. Opotřebované pouzdro na jedné paletě se projeví jako selhání jedné stanice u jedné jednotky z dvaceti.
Otázka k vyřešení brzy: Které operace skutečně potřebují úzkou toleranci? Všemu ostatnímu lze poskytnout vůli a vůle je levná.
2. Vsaďte vizi tam, kde něco kupujete
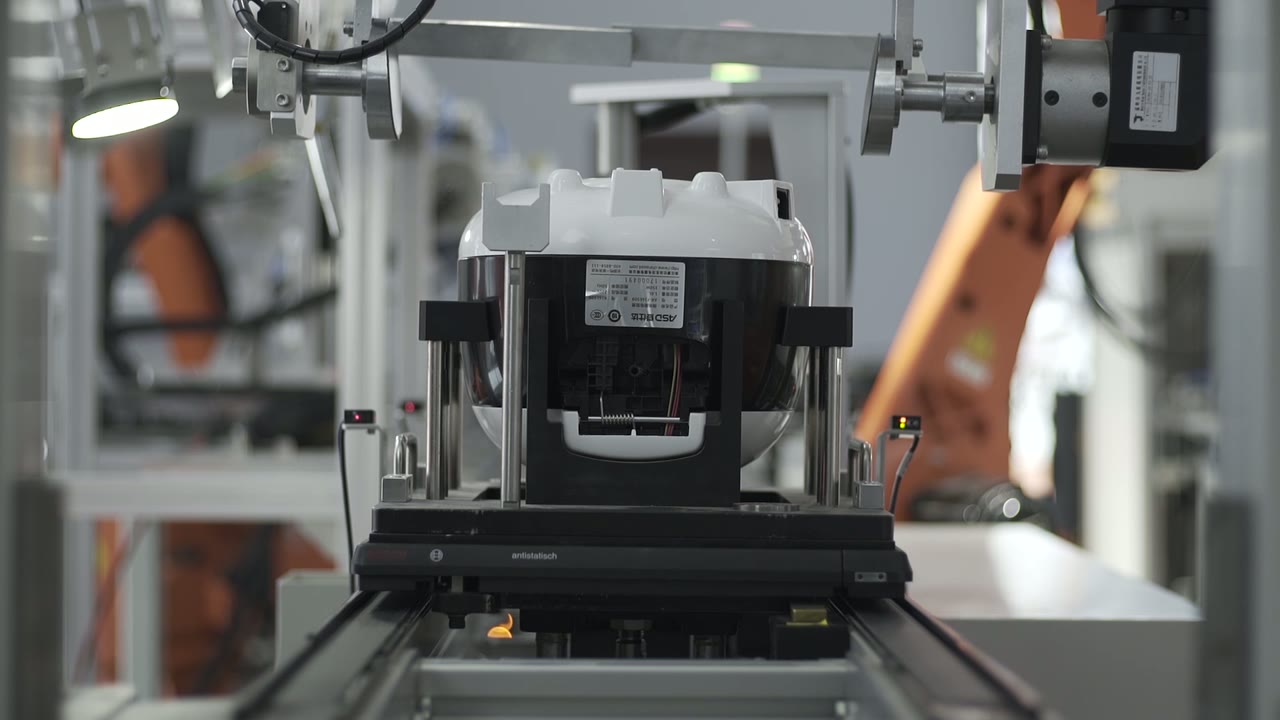
Vize na montážní lince se vyplatí v několika konkrétních případech: když součástka dorazí do neznámé polohy, když operace musí najít prvek, který se pohybuje vzhledem k referenčnímu bodu, a když musí být vada odhalena dříve, než hodnota sestavy vzroste.
Má mnohem menší hodnotu, když by práci zvládl dobrý přípravek. Díl prezentovaný v hnízdě, na umístěné paletě, nemusí být nalezen – je třeba ho držet. Užitečný test: jaké poruše zrak zabraňuje a kolik tato porucha stojí, pokud se dostane na další stanici?
Stejná logika platí i pro ověřování. Kontroly přítomnosti a polohy po kritickém kroku se obvykle vyplatí; kamera přidaná kvůli složitému vzhledu stanice se obvykle nevyplatí.
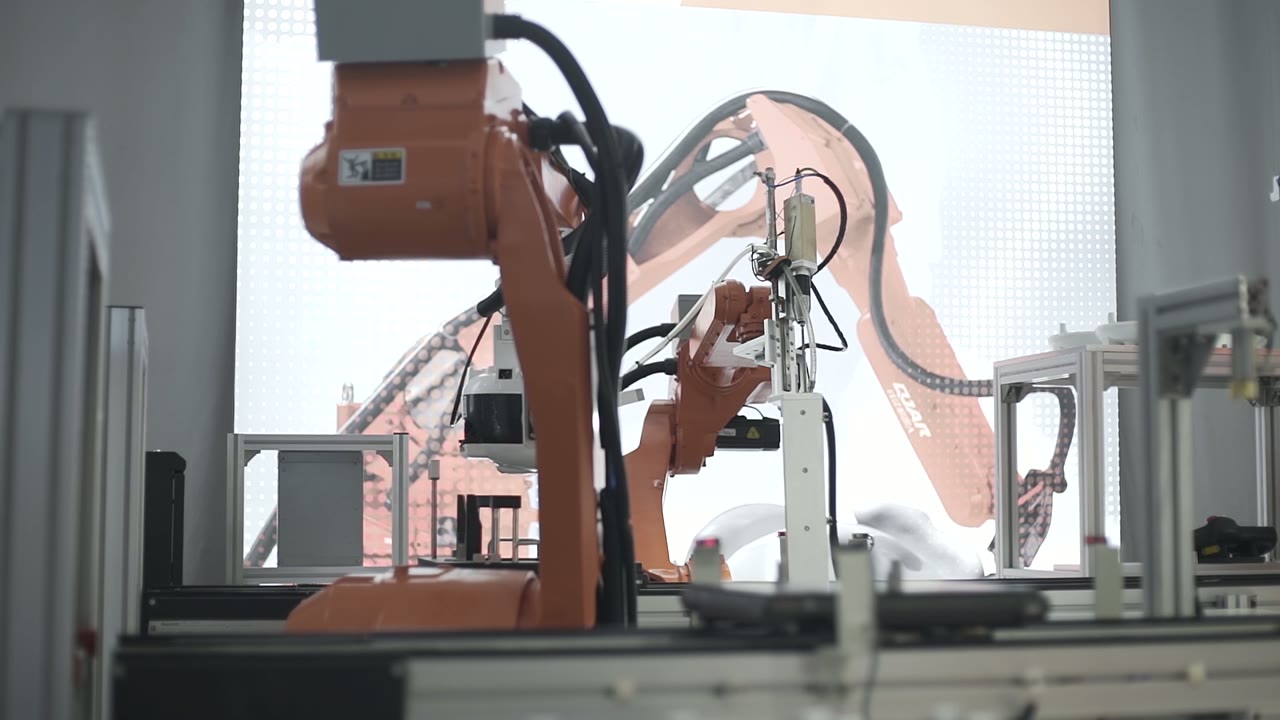
3. Vyvažte salta a pick-and-place s nejpomalejší stanicí
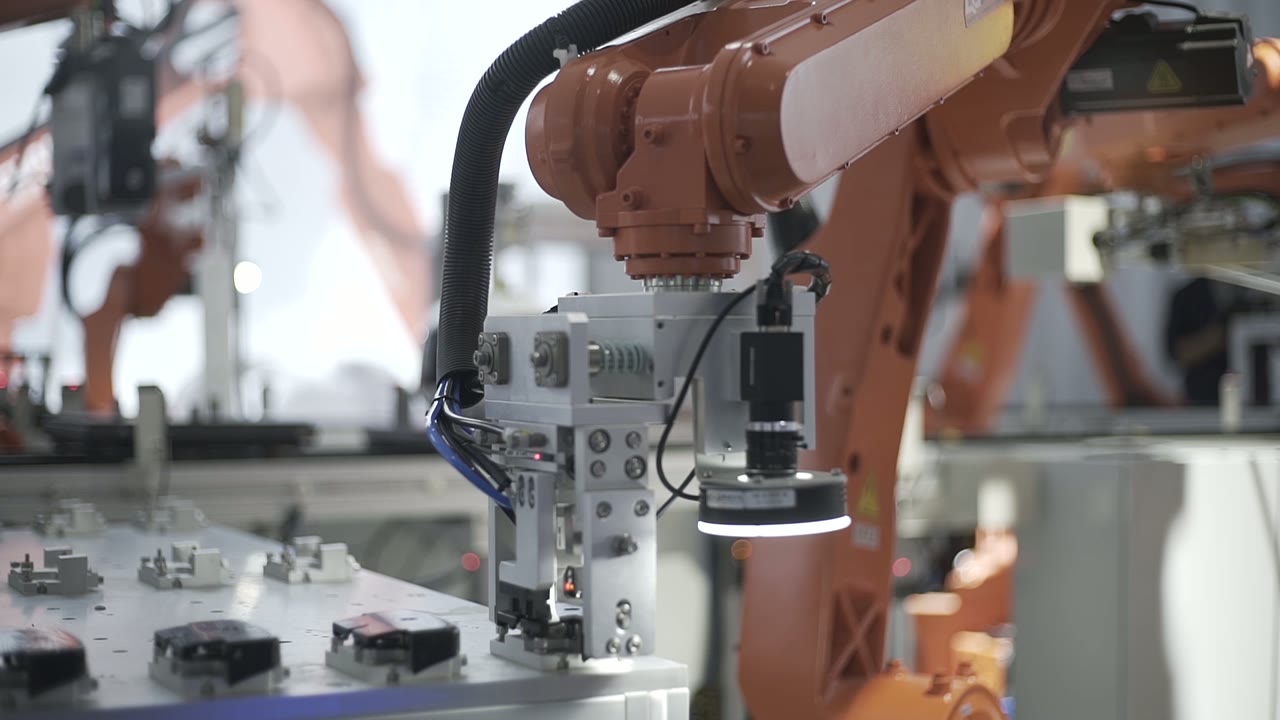
Trať jede tempem své nejpomalejší stanice a obraty a dlouhé pohyby s přemisťováním se touto stanicí nenápadně stávají. Tři praktické body:
- Počítejte tahy, ne operace. „Jednoduché“ otočení je úchop, otočení, umístění a návrat – často delší než šroubování, kterému předchází.
- Sloučit nebo rozdělit. Dvě krátké operace na jedné stanici mohou sdílet robota; jedna dlouhá operace může být rozdělena mezi dvě stanice, místo aby se zpomalila celá linka.
- Návrh pro přechod na euro. Počet hnízd, úchopů a programů se násobí počtem variant. Rychlovýměnné nástroje a jeden bod pro výběr produktu umožňují, aby změna trvala několik minut, nikoli jednu směnu.
Kdy se toto rozvržení hodí – a kdy se podívat blíže
- Dobré uchycení: stabilní produktové řady s definovaným pořadím montáže, objemy, které odůvodňují vyhrazená uložení a upínací přípravky, a díly, které lze uspořádaně prezentovat na straně linky.
- Dále zhodnoťte: mnoho variant s různými montážními pořadími, díly, které přicházejí ve velkém a je třeba je nejprve roztřídit, operace, které stále vyžadují lidský úsudek (kosmetické kontroly, vedení kabelů), a produkt, jehož další generace mění hlavní vztažný bod.
Nejčastější dotazy
Proč palety místo volně tekoucího dopravníku?
Protože je produkt lokalizován jednou a každá stanice tuto polohu zdědí. Volně plynoucí transport je vhodný pro přesun produktu mezi manuálními stoly; u robotů se problém lokalizace přesouvá na každou stanici.
Kde linka obvykle ztrácí čas?
Na stanici s nejdelším jednotlivým tahem – často jde o salto nebo dlouhé vybírání – a při přestupu. V obou případech jde o rozhodnutí o rozložení, nikoli o rozhodnutí robota.
Potřebuje každá stanice robota?
Ne. Pevné jednotky – lisovací hlavy, pohonné jednotky na kolejnicích – jsou levnější a rychlejší tam, kde je pohyb vždy stejný. Roboti si zaslouží své místo tam, kde se dráha mění s variantou, nebo kde jedno rameno obsluhuje několik úkolů.
Získejte odhad rozvržení a doby cyklu
Pošlete nám:
- Montážní výkres a postup montáže
- Seznam dílů s popisem, jak lze jednotlivé díly prezentovat (hnízdo, zásobník, hromadné uspořádání)
- Počet variant a frekvence změn
- Denní nebo roční objem, směny a cílová rychlost linky
- Půdorys s dostupnou délkou a umístěním zařízení před a za nimi
Odpovíme vám s návrhem uspořádání linky a odhadem doby cyklu.
Získejte odhad rozvržení a doby cyklu → nebo e-mail sales@evsrobot.com
Záběry natočené ve výrobním závodě partnera. Sazba linky, časy stanic a údaje o produktech z tohoto závodu nejsou veřejné a zde nejsou uvedeny.