
Rozvržení pro manipulaci s malými díly má dva referenční problémy, které je třeba popsat: prvek, který identifikuje příchozí díl, a fyzické umístění, kam by měl díl dorazit. Jasný obraz v oblasti sběru sám o sobě nedefinuje přijímací přípravek ani nestanovuje jeho úspěšné umístění.
Popište oba konce pohybu
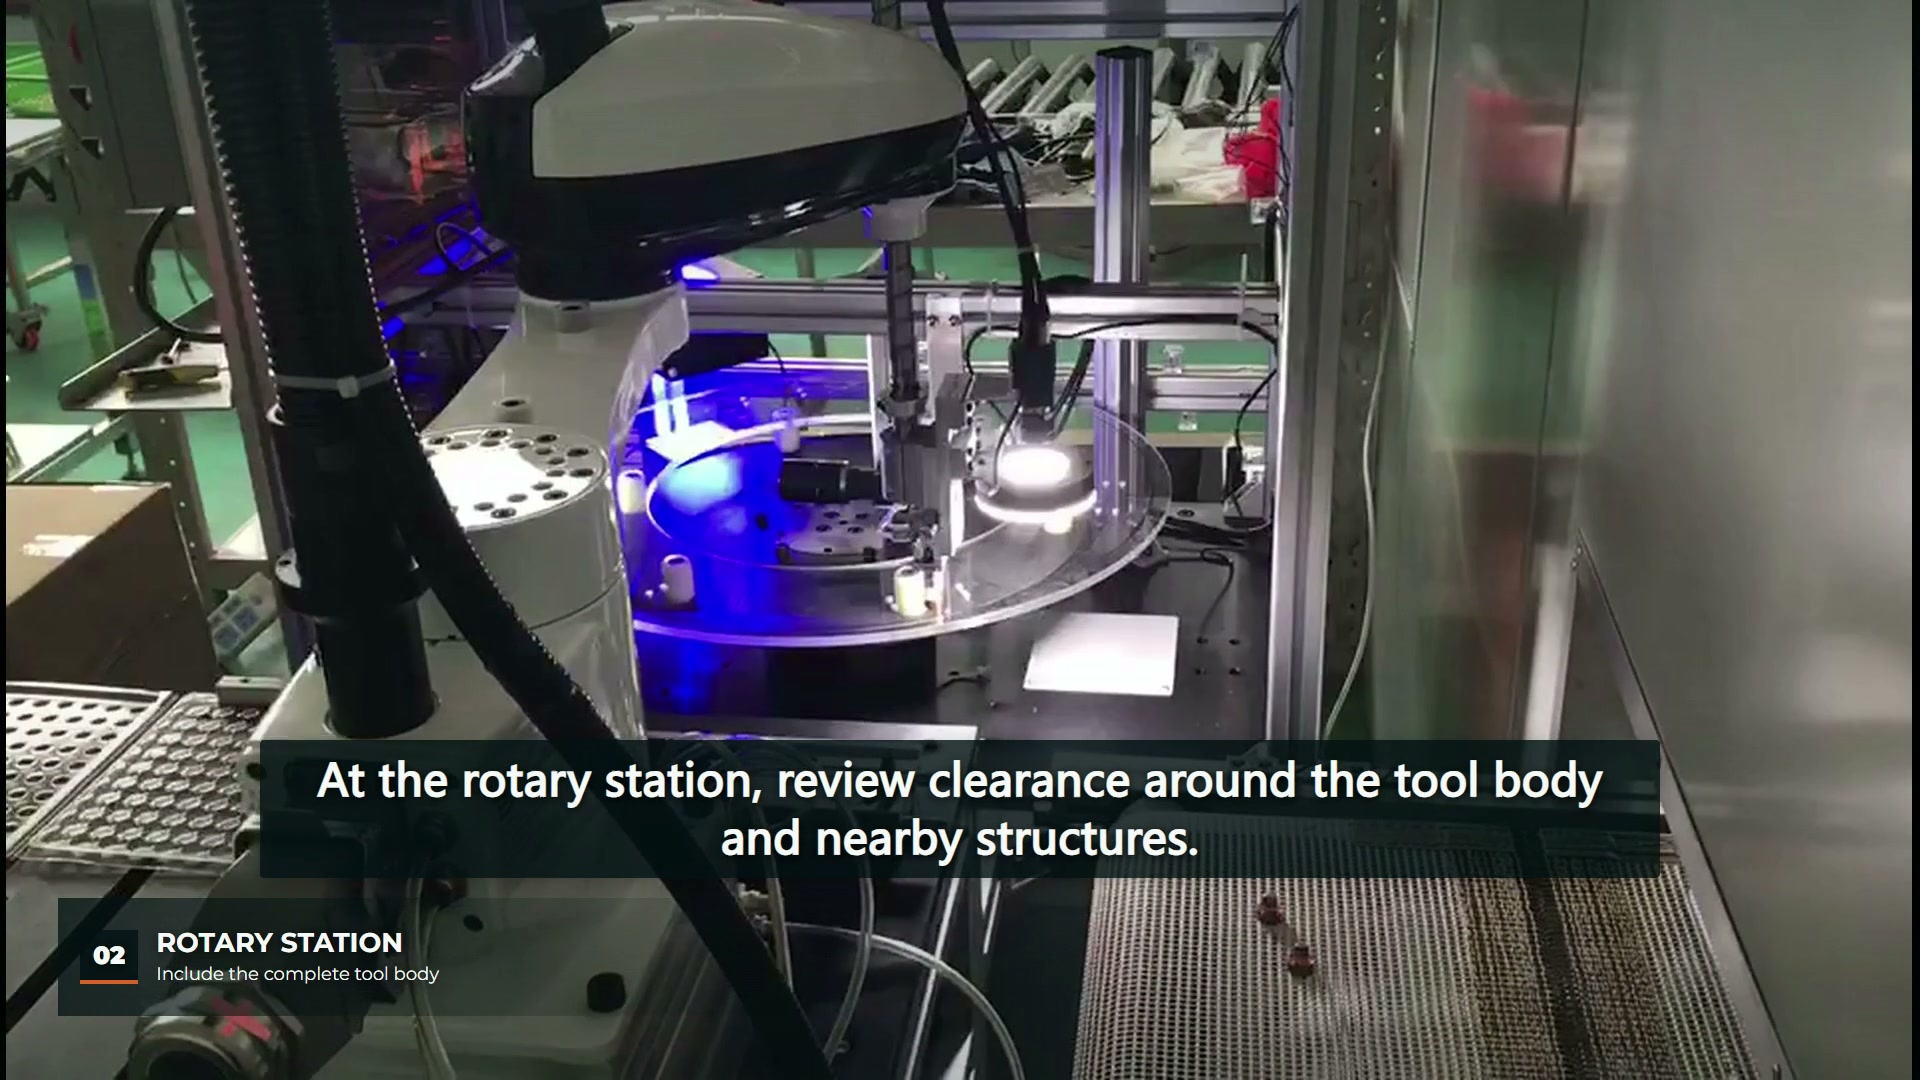
V čase 00:03 video ukazuje bílého robota SCARA nad pracovním stolem s příchozí oblastí vpravo a osvětlenou rotační stanicí vlevo. V čase 00:12 je nástroj nad rotační stanicí a okolní konstrukce stolu je stále viditelná. Tato pozorování určují vztah pracovních oblastí. Neuvádějí přesnost rozpoznání, výsledky kontroly ani manipulaci s vyřazenými díly.
Popis aplikace začněte pojmenováním prvku součásti použitého pro orientaci a cílového prvku použitého pro umístění. Například viditelný vnější obrys a přijímací kapsa jsou různé reference. Jejich vztah musí být popsán, i když pohyb robota vypadá přímočarý.
Vyberte osvětlení pro pozorovaný prvek
Baslerův průvodce osvětlením vysvětluje, že protisvětlo může zdůraznit obrys objektu a zároveň ztratit informace o povrchu. Důležité ponaučení spočívá v výběru uspořádání osvětlení kolem prvku, který má být zkoumán. Světla viditelná v tomto záznamu neurčují, který algoritmus, metoda osvětlení nebo prahová hodnota akceptace se používá.
U nového dílu shromážděte snímky skutečného prvku za zamýšlených pozorovacích podmínek. Zahrňte věrohodné změny orientace a odchylky povrchu. Pokud rozhodnutí závisí na označení plochy nebo povrchové vadě, může samotný obrys ponechat požadované informace nedostupné. Pokud závisí na obrysu, definujte, které hrany musí zůstat viditelné.
Propojte pozice obrázků s fyzickými pozicemi
Dokumentace k nástroji Basler Calibration vTool popisuje převod z obrazových souřadnic na fyzické souřadnice. To je rozsah citované reference; nejedná se o kalibrační záznam pro tuto buňku.
Pro kontrolu projektu identifikujte referenci kamery, referenci robota a referenci přijímacího přípravku na jednom rozvržení. Popište, co je třeba znovu zkontrolovat, když se změní výška kamery, stolu nebo dílu. Uchovávejte výsledný obraz a konečné pozorování umístěného dílu ve stejném záznamu vzorku, aby bylo možné prošetřit nesrovnalost v umístění s dostupnými oběma konci pohybu.
| Vstup k zachování | Co může recenze rozlišit |
|---|---|
| Reprezentativní obrázky vstupních dílů | Zda je zamýšlený prvek viditelný |
| Popis referenčního fotoaparátu a příslušenství | Jak se pozice obrázků vztahují k rozvržení |
| Přijímací kapsa nebo geometrie pro lokalizaci | Co definuje konečný umístěný stav |
| Snímky a pozorování neobvyklých vzorků | Zda se stejné rozhodnutí vztahuje na převrácené nebo zakryté části |
Zkontrolujte stav příjmu samostatně
Pohled rotační stanice v čase 00:12 pomáhá formulovat otázky týkající se celého tělesa nástroje a okolních struktur. Nemůže zobrazit rozměrovou akceptaci každého umístění. Pokud další operace závisí na orientaci, usazení nebo oddělení, specifikujte, jak bude tato podmínka po dodání dílu kontrolována.
Související článek o třídění a mapování souřadnic pomocí vizuální navigace SCARA rozebírá širší problém mapování a ověřování výběru. Zde je užším úkolem zdokumentovat vstupní vizuální prvek a přijímající fyzickou referenci před vyhodnocením kandidátského rozvržení.
Užitečný kontrolní balíček proto obsahuje reprezentativní díly, obrázky prvků, přijímací geometrii a párová pozorování snímání/umístění. Viditelný pohyb robota poskytuje kontext; záznamy vzorků poskytují důkazy o požadovaném výsledku.