
Ve zkratce: Tato buňka předává přesun bateriových modulů jednomu šestiosému robotovi. Robot stojí na podlahovém sloupku uvnitř bezpečnostního plotu a cyklicky se pohybuje mezi dopravníkovou linkou a stanicí vedle ní: zastaví se nad řadou tmavých obdélníkových modulů, spustí nástroj dolů, zvedne ho, otočí a spustí nástroj na stanici vedle dopravníku; lehký posuv posouvá díly podél stanice na válečcích. Stejná póza – rameno nahoru, spuštěno dolů, zpět na stanici – se opakuje v celém záznamu. Takovou buňku nesou tři rozhodnutí: jak se umístí zásobníky a nosiče, jak nástroj na konci ramene zapadne do seskupených modulů a jak dopravník a stanice sdílejí čas jednoho robota. Plánujete podobnou linku? Zašlete nám výkres vašeho dílu.
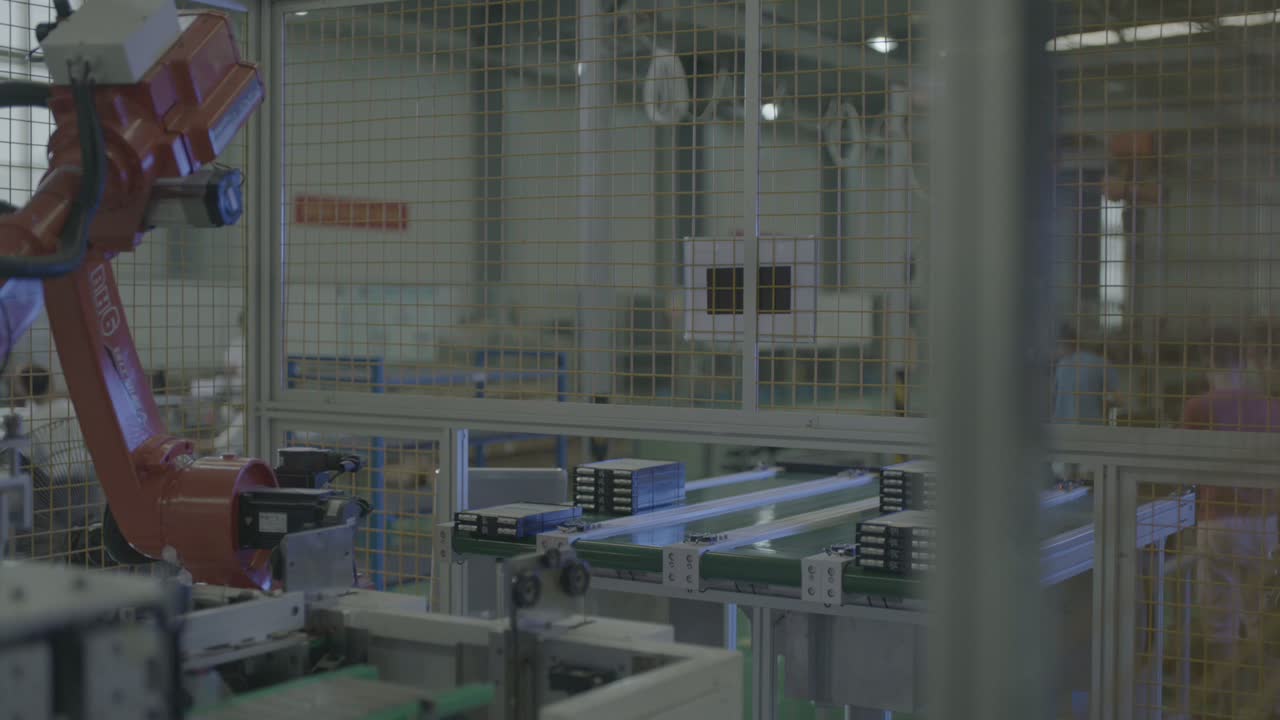
Na první pohled
| Část | Tmavé, téměř černé obdélníkové moduly, několik kusů na světlém podnose |
| Proces | Manipulace s materiálem — přesun modulů z dopravníku na stanici |
| Automatizace | Jeden šestiosý robot na podlahovém sloupu, uvnitř bezpečnostního plotu |
| Dodávka dílů | Řady seskupených modulů na plochém pásovém dopravníku |
| Nástroj na konec ramene | Montážní deska světla s černými čtvercovými díly pod ní, vzduchové hadice a kabely |
| Stanice | Lehký suport posouvá moduly podél linky, díly spočívají na válečcích |
| Role operátora | Zůstává za plotem; robot se pohybuje |
| Rozložení buňky | Jeden robot mezi dopravníkovou linkou a stanicí, oplocený |
Problém, který tato buňka řeší
Bateriové moduly se pohybují mezi dopravníkem a stanicí těsným tempem a někdo musí tento tok udržovat v chodu. Ruční práce je únavná, moduly se snadno narážejí do sebe a je těžké ji obsluhovat – u takového opakujícího se přesunu člověk dlouho nezůstane.
V této buňce robot provádí pohyb. Zastaví se nad řadou tmavých modulů, spustí nástroj dolů a zvedá a otáčí se mezi dopravníkem a stanicí, zatímco pracovníci zůstávají po celou dobu vně plotu. Co udržuje takovou smyčku stabilní, je uspořádání kolem robota – kde se každý zásobník zastaví, jak se nástroj setkává se skupinou a jak se dopravník a stanice dělí o cyklus.
Jak buňka funguje
- Počkejte na díly. Zápěstí drží nástroj na konci ramene nad dopravníkem, deskou směřující dolů, nad řadou tmavých obdélníkových modulů.
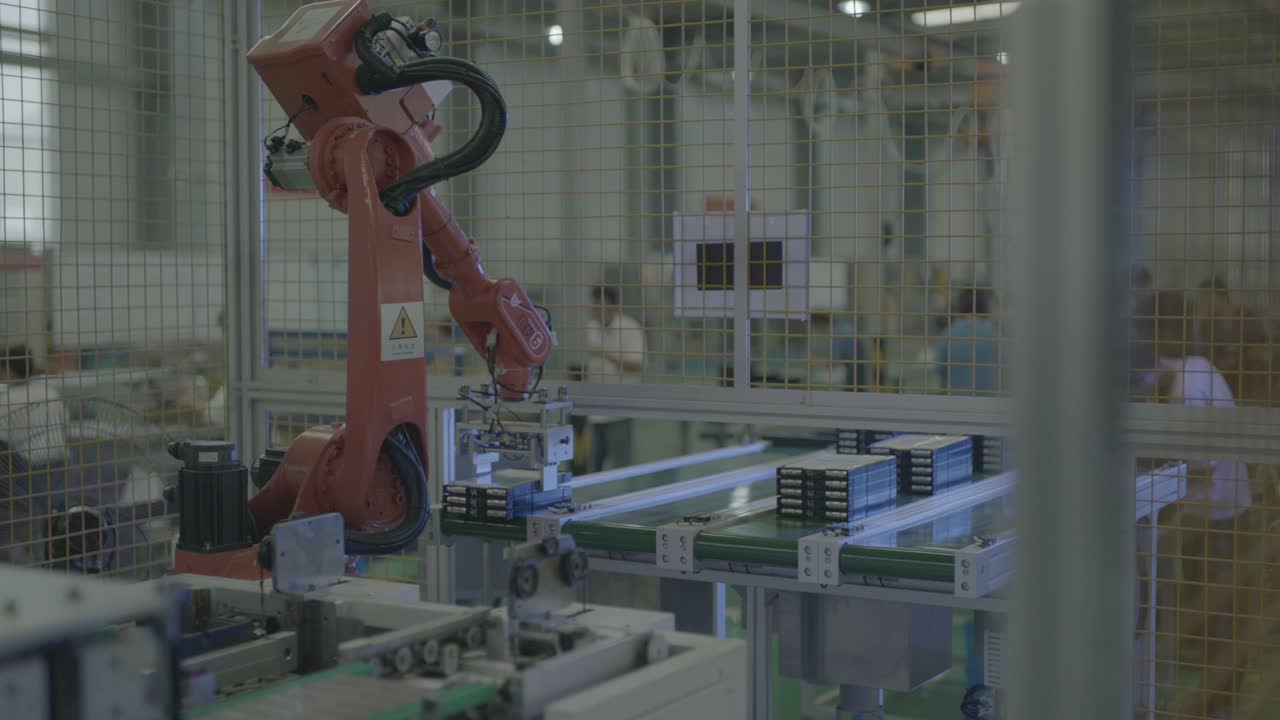
-
Ponořte se k jednotlivým částem. Zápěstí klesne a nástroj se spustí přes skupinu modulů na dopravníku.
-
Zvedněte a otočte. Rameno se zvedne, doširoka se zhoupne a přesune nástroj z dopravníku na stanici vedle něj.
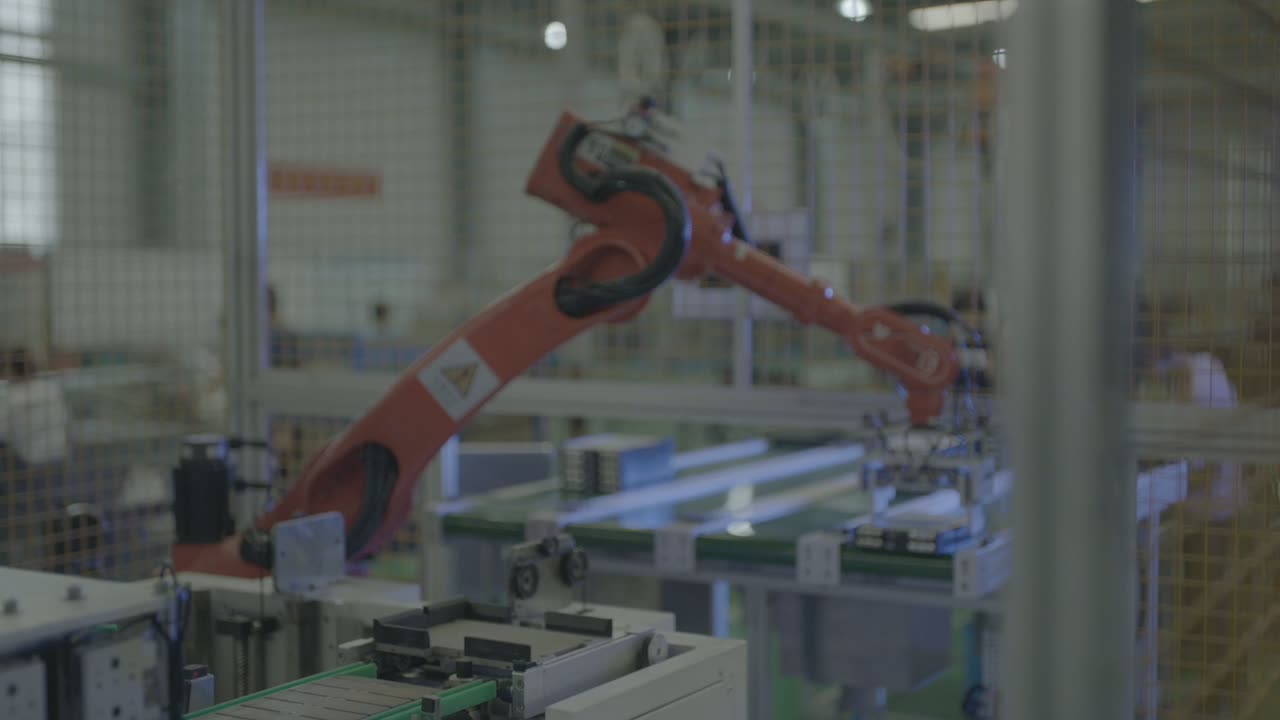
-
Na nádraží. Lehký posuv posouvá moduly podél linky, přičemž díly spočívají na válečcích.
-
Zvedněte nad plot. Když se rameno zvedne, nástroj se před dalším pohybem zvedne poblíž horní lišty pravítka.
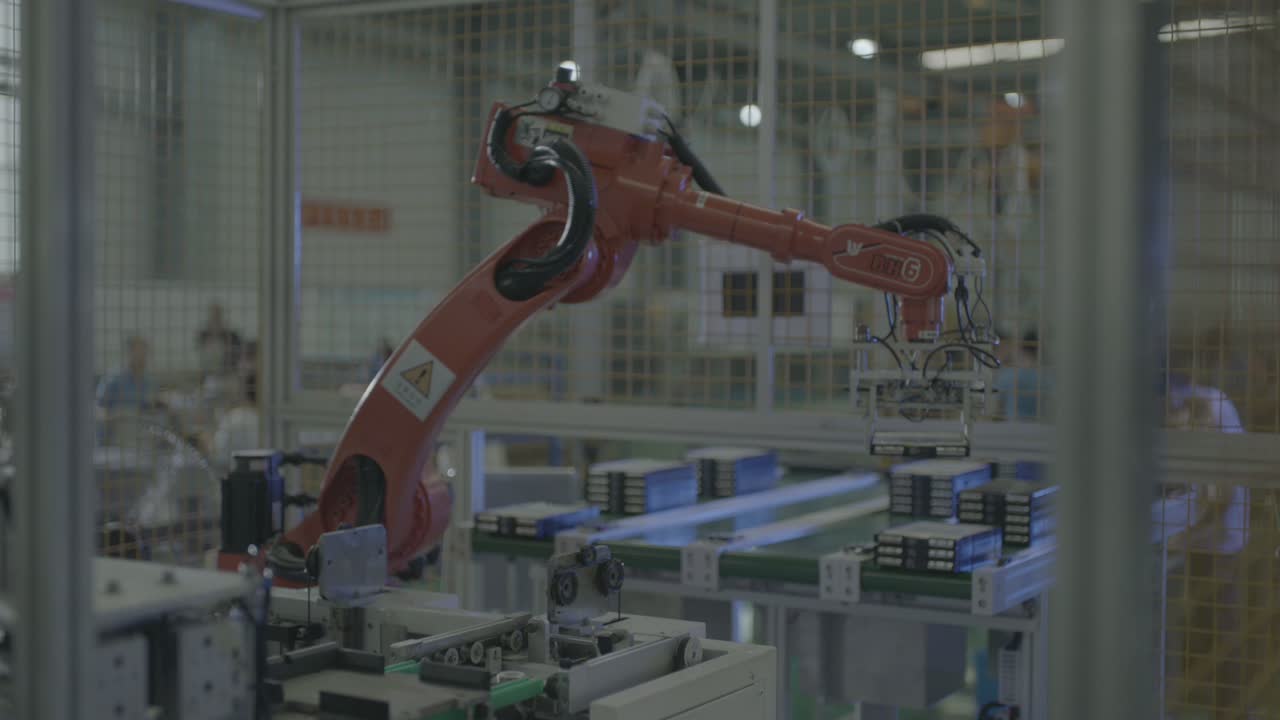
- Opakovat. Stejná póza – paže nahoru, sklon dolů, zpět na stanici – se opakuje v celém záznamu, jedna nepřetržitá smyčka.
Robot zůstává po celou dobu uvnitř plotu; pracovníci v pozadí zůstávají vně něj.
Tři designová rozhodnutí
1. Nechte zásobník nastavit tam, kde se nástroj setkává se skupinou
V této buňce jsou moduly uspořádány po několika na jednom zásobníku a seřazeny do řady, přičemž nástroj sestupuje nad skupinu shora. Zásobník, který se zastaví na známém místě, umožňuje nástroji v každém cyklu narazit na skupinu stejným způsobem.
Takovéto uspořádání na zásobníku stojí nebo padá: musí držet skupinu, dát nástroji dosah a nechat nástroj spadnout, aniž by moduly vytlačil z místa.
2. Přiřaďte nástroj seskupeným modulům
Nástrojem je zde lehká montážní deska s černými čtvercovými díly pod ní, s vzduchovými hadicemi a kabely vedoucími po rameni. Ať už je princip uchycení jakýkoli, důležitý je tvar: nástroj musí odpovídat horní ploše modulu a rozteči zásobníku.
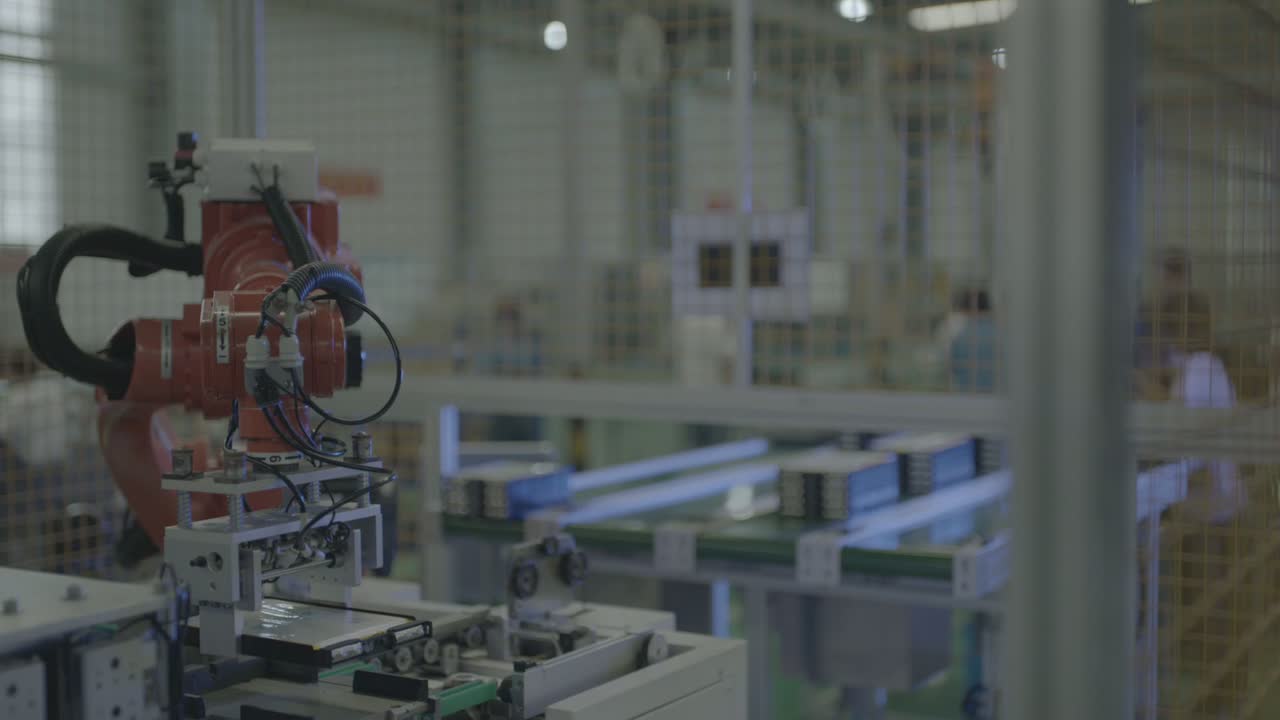
Otázkou je, zda nástroj dokáže dopadnout na každou skupinu stejným způsobem a odejít, aniž by se moduly posunuly.
3. Sdílení cyklu mezi dopravníkem a stanicí
Pozice paže se opakuje – paže nahoru, dolů, zpět na stanici – a lehký posuv posouvá díly po stanici na válečcích. Ve vyvážené smyčce dopravník představuje další skupinu, zatímco robot je na stanici.
Je třeba sledovat rovnováhu: pokud jsou dopravník a stanice připraveny přibližně ve stejnou dobu, pohyby robota se mezi ně vejdou, aniž by kterákoli strana čekala; pokud jedna strana běží mnohem déle, udává tempo tato strana a druhá většinou čeká.
Kdy se toto rozvržení hodí – a kdy se podívat blíže
- Dobré uchycení: seskupené moduly, které se pohybují mezi dopravníkem a stanicí v stálém rytmu, moduly, které jsou umístěny na podnose nebo nosiči, takže se k nim nástroj pokaždé dostane stejnou cestou, a buňka, kde plot může zabránit lidem v přístupu do cesty robota.
- Dále zhodnoťte: moduly, které často mění tvar nebo rozteč, takže se s nimi musí měnit i nástroj; zásobníky nebo nosiče, které se nezastaví v opakovatelném bodě; a případy, kdy dopravník a stanice selžou, takže robot nakonec čeká.
Nejčastější dotazy
Přesouvá robot moduly jeden po druhém, nebo několik najednou?
Moduly jsou umístěny po několika na jednom nosiči a nástroj se na skupinu přibližuje shora. Zda se má pohybovat s jedním modulem nebo celou skupinou, je určeno konstrukcí nosiče a nástrojem – obojí je vyvozeno z výkresu dílu.
Co určuje, jak rychle tato buňka běží?
Rytmus dopravníku a stanice a to, jak se mezi ně hodí pohyby robota. Odhad doby cyklu vychází z výkresu dílu, rozvržení zásobníku a denního objemu, takže nám je zašlete a my to můžeme vypočítat.
Mohl by jeden robot obsluhovat více než jednu stanici?
V principu ano, pokud je dodatečný tah krátký a načasování se stále shoduje. Každá přidaná pozice prodlužuje cestu robota tam a zpět, takže je otázkou, zda robot zvládne každý tah, než bude připravena další skupina.
Získejte odhad rozvržení a doby cyklu
Pošlete nám:
- Výkres dílu s plochami, které potřebujete ošetřit, a rozvržením zásobníku nebo nosiče
- Materiál, velikost a hmotnost součásti
- Počet typů dílů a jak často je měníte
- Denní objem a směnný režim
- Fotografie nebo rozměry podlahové plochy a stávajících dopravníků
Odpovíme vám s návrhem rozvržení a odhadem doby cyklu.
Odešlete výkres dílu → nebo e-mail sales@evsrobot.com
Záběry natočené ve výrobním závodě partnera. Doba cyklu a další údaje z tohoto závodu nejsou veřejné a zde nejsou uvedeny.