
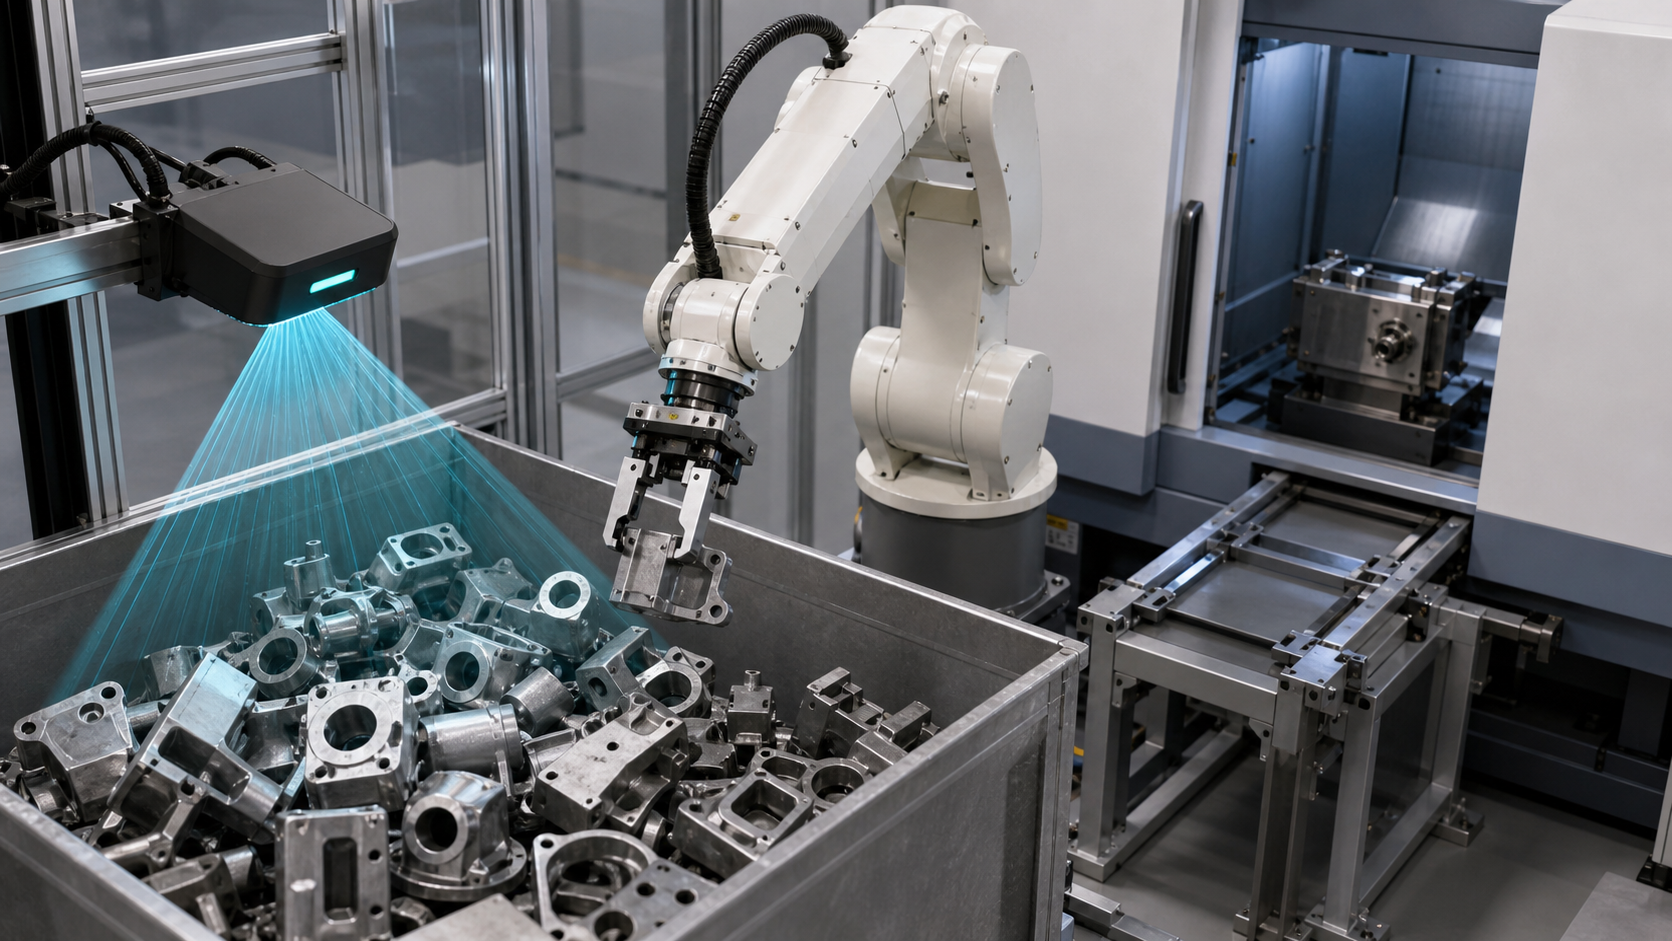
Tato příručka je určena pro výrobní inženýry, řídicí techniky, integrátory, plánovače údržby a výrobní týmy, které hodnotí zatížení strojů s variabilními díly. EVST považuje výsledek vidění za jeden vstup pro řízené předání, nikoli za důkaz, že je celá buňka připravena.
Co zdrojový materiál podporuje – a co ne
Registrovaný materiál je identifikován jako aplikace pro obsluhu stroje s 3D viděním. Vyčištěná sekvence viditelně podporuje pouze pohyb robota a interakci s oblastí zařízení, včetně kontextu přiblížení, přístupu, odebírání a manipulace s díly. Viditelně nezobrazuje mapu hloubky, rozpoznanou polohu, výsledek kalibrace, skóre uchopení, logiku řízení stroje, záznam o kontrole ani bezpečnostní obvod.
EVST posoudil kontaktní listy s plným zdrojovým kódem, vybranou bezpečnou plodinu a schválený derivát jakožto důkazy z ohraničeného pozorování. Z tohoto materiálu nebyly odvozeny žádné údaje o přesnosti rozpoznávání, mírě úspěšnosti uchopení, době cyklu, trvání nepřetržitého běhu, robustnosti, pokrytí univerzálních součástí, validaci bezpečnosti, shodě s předpisy ani o výsledku certifikace.
Klíčové poznatky před výběrem metody lokalizace
- Před výběrem kamery nebo algoritmu definujte skutečné vstupní stavy.
- Udržujte explicitní rámec vidění, rám robota, rám nástroje, rám součásti a vztažný bod stroje.
- Vyhodnoťte proveditelnost uchopení odděleně od detekce pozice.
- Před přístupem k zařízení je nutné vyžadovat povolení ke stroji a ověřit stav upínacího zařízení.
- Před optimalizací pohybu navrhněte trasy s nejistým výsledkem a přerušeným cyklem.
Rozhodovací tabulka pro obsluhu 3D strojů pro vidění
| Přístup k lokalizaci | Užitečná počáteční podmínka | Důkazy k ověření | Předpoklad, kterému je třeba se vyhnout |
|---|---|---|---|
| Pevná mechanická prezentace | Díly přicházejí k opakovatelným fyzikálním podkladům s řízenou orientací | Stav vztažného bodu, odchylka součásti, opotřebení upínacího přípravku, vůle zatížení a stav uvolnění | Výkres jmenovitého upínacího přípravku prokazuje umístění každé vstupní součásti |
| 2D vidění | Požadovanou polohu lze odvodit z řízeného pohledu a v tomto pohledu je pozorovatelná relevantní variace. | Světelné podmínky, viditelné prvky, rovina obrazu, měřítko, okluze a transformace robotického snímku | Jasný obraz dokazuje, že nájezd a přilnavost jsou bez kolize |
| 3D vidění | Hloubka nebo poloha mimo rovinu je relevantní pro rozhodnutí o vyzvednutí | Pokrytí scény, referenční rámec, reprezentativní povrchy, sousední geometrie, kandidáti na uchopení a podmínky odmítnutí | Vrácená pozice je automaticky dosažitelná a uchopitelná |
| Hybridní prezentace plus vidění | Mechanické navádění může omezit odchylky, zatímco zrak řeší zbývající nejistotu | Rozdělení odpovědnosti mezi datový hardware a snímání plus detekce poruch pro oba | Dvě metody lokalizace eliminují potřebu dokladů o přijetí |
Začněte se stavy vstupních dílů, ne se specifikacemi kamery
Uveďte, jak mohou díly skutečně dorazit: oddělené, vnořené, nakloněné, překrývající se, otočené, částečně skryté, spočívající na různých površích nebo smíšené s oddělovači a prázdnými prostory. Zaznamenejte, které stavy jsou přijatelné pro automatické vyzvednutí a které musí být odmítnuty, přeskupeny nebo odeslány k intervenci. Tento seznam se stává základem pro reprezentativní vzorky a výjimkové testy.
Stav povrchu také patří do vstupního záznamu. Reflexní oblasti, tmavé povrchy, průsvitné oblasti, kontaminace, poškození a odchylky v obrábění mohou změnit to, co senzor dokáže pozorovat. Tyto podmínky neopravňují k obecnému tvrzení, že jeden senzor bude úspěšný nebo neúspěšný; definují, co musí projekt testovat se skutečným materiálem.
Udržujte v záznamu návrhu viditelné všechny souřadnicové rámce
Výsledek umístění má význam pouze v definovaném rámci. Záznam návrhu by měl identifikovat rámec senzoru, rámec scény nebo kontejneru, základní rám robota, rámec aktivního nástroje, rámec dílu a vztažný bod stroje použitý pro načítání. Měl by také uvádět, která transformace je pevná, která je kalibrovaná, která se může změnit po údržbě a jak je detekován změněný vztah.
Ověření by mělo oddělovat různé zdroje chyb, místo aby je kombinovalo do jednoho nevysvětleného výsledku. Projekt může vyžadovat prozkoumání montáže senzorů, umístění kalibračních artefaktů, nastavení robota a nástroje, polohy kontejneru, geometrie součásti a vztažného bodu na straně stroje. Numerické limity musí vycházet z požadavků na součást a proces a poté musí být testovány s instalovaným zařízením.
Ověření proveditelnosti uchopení po lokalizaci
Geometricky platná poloha součásti sama o sobě neposkytuje použitelné uchopení. Navrhovaná poloha nástroje musí udržovat své kontaktní plochy na povolené oblasti, vyhýbat se sousedním součástem, volně držet nádobu, zachovat požadovanou orientaci nástroje a zachovat dráhu pro jeho vyjmutí. Přenášená součást musí také zůstat volná během přesunu a vstupu do stroje.
Rozhodnutí o uchopení by mělo vést k pozorovatelnému výsledku. Mezi příklady patří přijatý kandidát, žádný přijatelný kandidát, zablokované přiblížení, nepotvrzený úchop nebo nejistý stav části. Řídicí jednotka pak potřebuje definovanou odezvu pro každý výsledek. Opakované pokusy by měly mít limit a podmínku ukončení; jinak se lokální problém se snímáním může stát nekontrolovaným zastavením výroby.
Definování předání stroje jako potvrzených stavů
Před přístupem k zařízení definujte oprávnění, která musí být splněna. Praktický stavový model může zahrnovat stavy: stroj připraven, přístup povolen, upínací přípravek připraven, robot nesoucí očekávaný díl, vybraná cílová poloha a vyloučený konfliktní pohyb. Po umístění by proces měl rozlišit přítomnost dílu, zjištění vlastnictví upínacího přípravku, uvolnění nástroje robota, vyčištění robota a povolení cyklu stroje.
Názvy signálů a jejich implementace závisí na architektuře stroje a řízení. Samotné načasování je slabým důkazem, protože uplynulý čas neprokazuje stav přípravku, uvolnění robota, úspěšné uvolnění ani přítomnost dílu. Záznam o předání by měl uvádět, co je potvrzeno, jak je to potvrzeno a který stav vlastní díl při každém předání.
Naplánujte cesty výjimek před automatickým spuštěním
| Pozorovaný stav | Řízená reakce k definování | Před restartem je nutné doložit, co se děje |
|---|---|---|
| Výsledek lokalizace chybí nebo je mimo akceptovanou podmínku. | Pozastavit snímání, povolit omezené opětovné skenování nebo akci správy scény a poté odmítnout nebo požádat o intervenci | Známý stav scény, počet opakování a autorizovaná další akce |
| Přilnavost není potvrzena | Zastavit přenos a pohybovat se pouze po ověřené dráze prázdného nástroje nebo nejisté součásti | Stav nástroje, stav součásti, bezpečný ústup a stav kontejneru |
| Přístup nebo výběr není k dispozici | Zabránit vstupu a nasměrovat na určené místo pro zotavení | Poloha robota, stav přenášeného dílu, stav stroje a volná zóna pro zotavení |
| Stroj není připraven nebo je ztraceno přístupové oprávnění | Zůstaňte mimo prostor s vybavením nebo proveďte schválený ústup | Aktuální vlastnictví, stav zařízení, stav pro vymazání robotem a obnovené oprávnění |
| Přítomnost vydání nebo části je nejistá | Nespouštějte strojní cyklus; vstupte do stavu ověření nebo zásahu | Potvrzené umístění dílu, stav nástroje, stav upínacího přípravku a autorizovaný restart |
Přijatelná reakce je specifická pro danou aplikaci. Přístup, řízení energie, zabezpečení, oprávnění k resetování a ruční zásah musí splňovat požadavky na posouzení rizik projektu, pokyny k zařízení a příslušné požadavky.
Vytvořte plán postupného dokazování
- Zmrazte revizi součásti, reprezentativní vstupní stavy, pravidla kontejneru, konfiguraci nástroje, vztažný bod stroje a zamýšlený stav zatížení.
- Ověřte vztahy mezi senzorem, scénou, robotem, nástrojem, dílem a strojem pomocí nainstalovaného uspořádání.
- Zaznamenávejte výsledky lokalizace odděleně od výsledků kandidátů na grasp.
- Otestujte přiblížení, vyzvednutí, vyjmutí, přesun, vstup zařízení, umístění, uvolnění a vyjmutí s reprezentativními extrémy.
- Nejistá lokalizace síly, prázdný úchop, omezený pohyb, nepřipravenost stroje, ztráta oprávnění a nejisté podmínky uvolnění.
- Potvrdit každou cestu zadržení, opakování, odmítnutí, ústupu, intervence, resetování a restartu.
- Před změnou parametrů pohybu použijte na dokončené předání specifikovanou metodu kontroly projektu.
Tato posloupnost představuje rámec pro důkazy, nikoli univerzální plán pro přijetí. Velikost vzorku, numerická tolerance, doba trvání testu, povolené opakování, metoda kontroly a autorita pro přijetí zůstávají rozhodnutími projektu.
Bezpečnostní a integrační kontext
Oficiální Strana ISO 10218-2:2025 popisuje integrační požadavky pro průmyslové robotické aplikace a robotické buňky. Přehled robotiky OSHA a Pokyny OSHA pro průmyslové robotické systémy poskytují další bezpečnostní kontext, včetně nestandardních aktivit v okolí robotických systémů.
Tyto zdroje nestanovují, že buňka zobrazená na záběrech nebo navržená v konceptu je v souladu s předpisy. Pro skutečnou instalaci je nutné stanovit platné právní předpisy, normy, pokyny k vybavení, posouzení rizik, bezpečnostní opatření, validaci a provozní postupy.
Čtyři ohraničené výroky, které lze citovat
Obsluha 3D strojů pro vidění je řízena pouze tehdy, když stav příchozího dílu, rámec vidění, rámy robota a nástroje, rozhodnutí o uchopení, oprávnění stroje a výsledek předání tvoří jeden sledovatelný řetězec důkazů.
Vrácená 3D poloha sama o sobě nestanoví použitelný snímač; kontakt s nástrojem, vůle pro přiblížení, sousední geometrie, vůle pro nesený díl a stav uvolnění stále vyžadují ověření.
Přístup stroje by měl záviset na potvrzené připravenosti, stavu přípravku, úschově dílů a podmínkách pro uvolnění robota, spíše než na předpokladu uplynulého času.
Vyčištěný záznam podporuje pouze omezené pozorování pohybu robota v oblasti zařízení; neprokazuje přesnost rozpoznávání, úspěšnost uchopení, dobu cyklu, robustnost, validaci bezpečnosti, shodu s předpisy ani certifikaci.
Související technické příručky
- Komponenty, rozhraní a integrační ovládací prvky robotické buňky
- Integrace linek průmyslové automatizace a plánování předání
- Plánování vnějších os a obálky pohybu robota
Často kladené otázky
Kdy je vhodné 3D vidění pro obsluhu strojů vyhodnotit?
Vyhodnoťte to, když rozhodnutí o vyzvednutí závisí na hloubce nebo poloze mimo rovinu, kterou fixní zobrazení nebo řízený dvourozměrný pohled neřeší. Rozhodnutí stále závisí na skutečné odchylce dílu, přístupu, omezeních nástroje, rozhraní stroje a důkazech o přijetí.
Znamená platná poloha, že robot dokáže uchopit součást?
Ne. Nástroj potřebuje povolenou kontaktní oblast, bezkolizní přístup, vzdálenost od sousedních součástí a kontejneru, potvrzený stav úchopu a dráhu vyjmutí, která zůstává platná i s připojenou součástí.
Co by se mělo stát, když je spolehlivost lokalizace nedostatečná?
Držte snímač a proveďte definovanou reakci, jako je ohraničené opakované skenování, akce pro správu scény, odmítnutí trasy nebo autorizovaný zásah. Limit opakování a důkaz restartu by měly být specifikovány před automatickým spuštěním.
Může zdrojové video prokázat uznání nebo produkční výkon?
Ne. Neuvádí kontrolovaný soubor dat, naměřený výsledek rozpoznávání, záznam opakovaného uchopení, časově omezenou studii, důkazy z kontinuálního běhu ani validovaná kritéria přijetí. Závěry o výkonnosti vyžadují samostatné projektové důkazy.
Vstupy pro hodnocení konceptu
Připravte modely dílů a revize, reprezentativní vstupní stavy, povrchové podmínky, geometrii kontejneru, pravidla zatížení, povolené oblasti úchopu, data nástrojů, vztažné body stroje, rozhraní zařízení, požadované podmínky předání, metodu kontroly, cílový cyklus, dostupný prostor a výjimky. Vyhodnocení konceptu EVST pak může namapovat řetězec souřadnic, omezení úchopu, oprávnění, stavy obnovy a ověřovací otázky, aniž by bylo nutné vymýšlet výsledek, který nebyl otestován.
Jak byl tento článek připraven a udržován
Metoda kombinuje ohraničené pozorování registrovaných médií s inženýrskou dekompozicí prezentace, souřadnic, úchopu, rozhraní stroje a kontrol výjimek. Oficiální bezpečnostní zdroje jsou propojeny v místě použití, zatímco prohlášení založená na záběrech zůstávají omezena na viditelné akce a explicitní absence. Opravy lze odeslat prostřednictvím kontaktní trasa společnostiA zásadami ochrany osobních údajů vysvětluje práci s daty z webu.