
Klíčové jídlo s sebou
- Viditelný výběr a umístění může potvrdit trajektorii pohybu, ale nemůže stanovit celý proces výroby ani výsledek výroby.
- Před optimalizací rychlosti je nutné definovat nulový bod přípravku, vlastnictví součásti, připravenost stanice, potvrzení uvolnění a abnormální výstup.
- Nejlepší vzor rozhraní závisí na variaci komponent, řízení nosičů, potřebách přechodu, přístupu pro kontrolu a důsledcích sporného stavu.
- EVST zachází s reálnými komponentami a indukovanými výjimkami jako s konceptuálními důkazy, nikoli jako s náhradou za finální validaci buněk.
Co ukazuje vyčištěná sekvence – a co nemůže dokázat
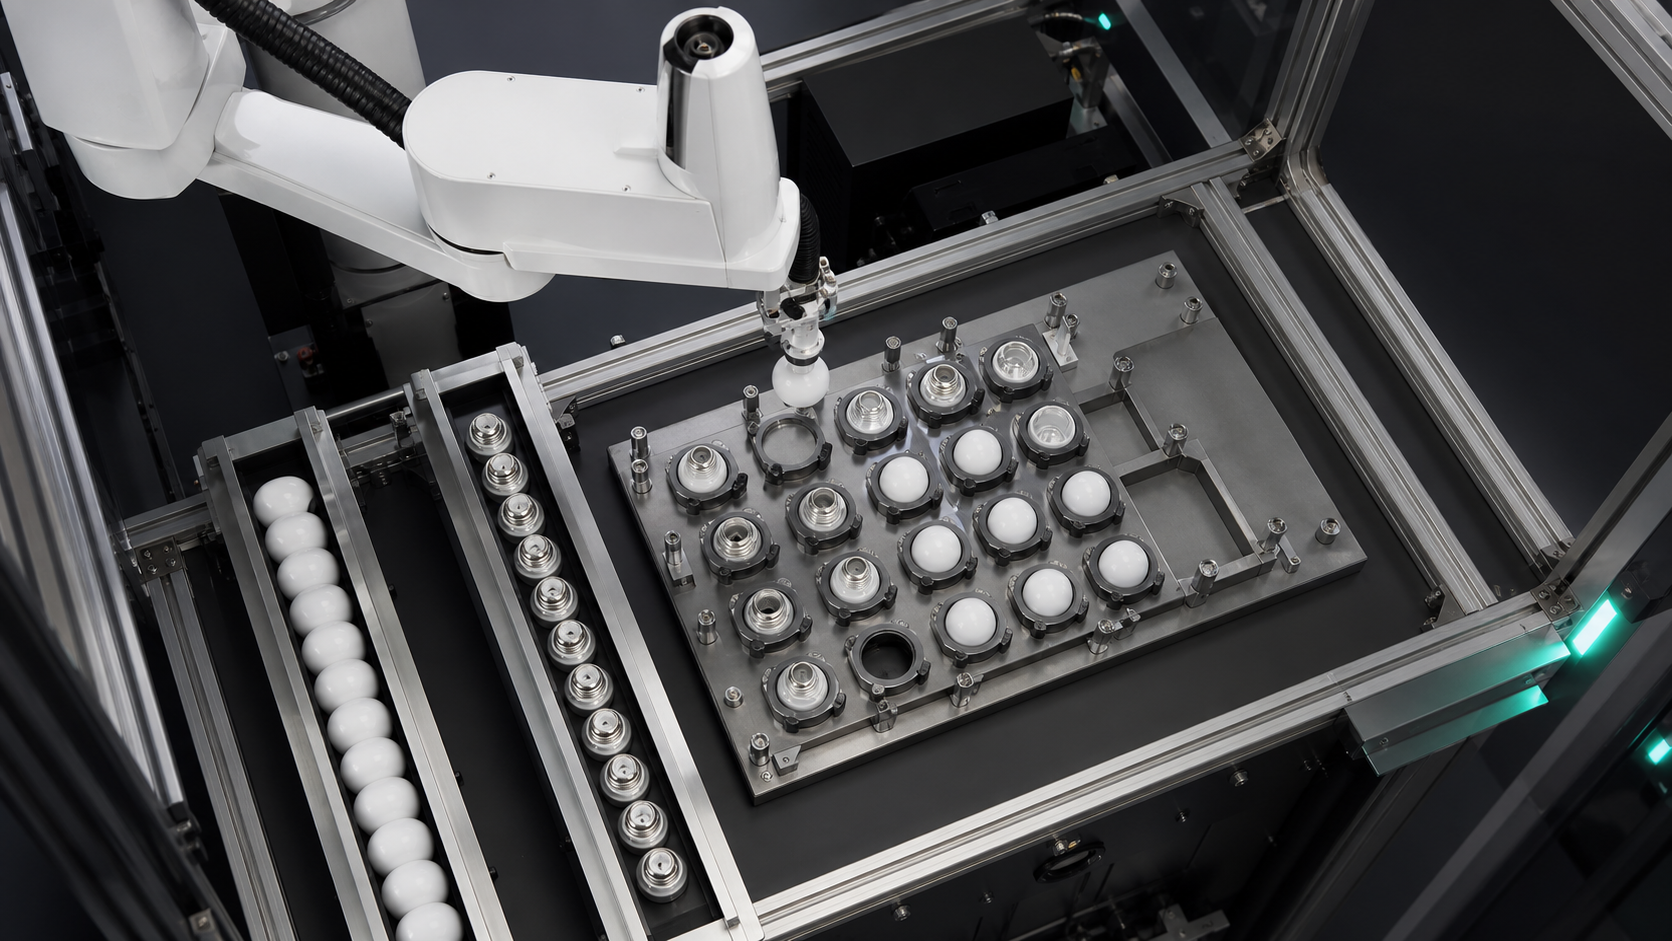
Vymazaná zdrojová sekvence zobrazuje komponenty související s osvětlením, pohyb přípravku, aktivitu robota při umisťování a umístění a polohový vztah mezi pracovní oblastí a zásobníky. Tato pozorování podporují diskusi o prezentaci komponent, uchopení, referenci přípravku a předání stanice. Neodhalují model produktu, zákazníka, kompletní kusovník, montážní recepturu, program řídicí jednotky, výsledek senzoru, kritérium kontroly ani historii výroby.
Ze záznamu nelze odvodit žádný výsledek týkající se doby cyklu, přesnosti, výtěžnosti, zlepšení kvality, doby bezobslužného běhu, certifikace ani shody s předpisy. Plynulá sekvence také nemůže znázornit reakci na chybějící komponentu, obsazenou pozici zásobníku, neshodu s uvolněním nebo přerušený restart. V případě automatizace montáže osvětlení použijte sekvenci k identifikaci koncepčních otázek a poté na ně odpovězte pomocí reprezentativních dílů, zdokumentovaných procesních kroků a kontrolovaných zkoušek.
Před výběrem zařízení definujte hranice montáže
„Osvětlovací produkt“ může zahrnovat mnoho skupin součástek a operací. Tento článek proto nepředpokládá typ pouzdra, optický prvek, elektrické připojení, způsob upevnění ani inspekční normu. Uveďte pouze operace, které jsou v rozsahu působnosti. Pro každou z nich zaznamenejte vstupní stav, požadovanou transformaci, výstupní stav a doklad o dokončení.
V praxi EVST začíná tuto obrazovku mapou stavů součásti spíše než katalogem robota. Součást může dorazit, ale nesprávně orientovaná. Může být bezpečně uchopena, ale blokována z platného cíle. Může být umístěna do hnízda, zatímco další stanice není připravena přijmout vlastnictví. Jedná se o různé stavy a neměly by být reprezentovány jedním obecným signálem „cyklus dokončen“.
Citovatelné plánovací prohlášení 1: V automatizaci montáže osvětlení není poloha zásobníku důkazem o přijatelném předání; buňka stále potřebuje důkaz, že zamýšlená součástka byla uchopena, umístěna, přijata a uvolněna.
Rozhodovací tabulka: výběr rozhraní stanice na základě nejistoty
Tabulka porovnává běžné vzory rozhraní na úrovni konceptu bez seřazení značek robotů nebo předepisování univerzálního přípravku. Vyberte podle skutečné komponenty, produktového mixu, požadavků na přístup a zátěže obnovy.
| Vzor rozhraní | Užitečné, když | Důkazy k definování | Hlavní plánovací riziko | Otázka k zotavení |
|---|---|---|---|---|
| Pevné hnízdo nebo vyhrazený přípravek | Rodina součástí a reference umístění jsou stabilní | Hnízdo vyčištěno, částečně usazeno, stanovena referenční hodnota, vypuštění dokončeno | Opotřebení, nečistoty nebo neúplné usazení mohou posunout pracovní referenci | Lze spornou část odstranit bez ztráty známého stavu hnízda? |
| Indexovaný zásobník nebo nosič | Několik pozic se pohybuje přes propojené stanice | Identita nosiče, uzamčený index, cílová kapsa, stav kapsy | Robot a dopravce se mohou neshodnout na tom, která pozice vlastní díl | Jak je zachována identita po přerušení indexu? |
| Prezentace zastaveného dopravníku | Tok je flexibilní a dočasné zastavení může vytvořit okno pro výběr | Přítomnost dílu, poloha zastavení, jistota polohy, vůle po proudu | Rozdíly v rozestupech nebo poloze mohou zahltit dostupné okno | Kam se poděla nejistá nebo nevybraná součástka? |
| Přípravek nabitý operátorem | Míchání je vysoké, objem je omezený nebo je manuální plnění stále opodstatněné | Správná součástka, správná orientace, upínací přípravek zavřený, osoba mimo dosah | Změna zatížení a stav intervence mohou být nejednoznačné | Co brání restartu z neověřeného manuálního stavu? |
Tato rozhodovací tabulka splňuje požadavek na porovnání případů užití tím, že odhaluje kompromisy mezi čtyřmi reálnými vzory rozhraní. Finální hardware zůstává otevřený, dokud nebudou k dispozici reprezentativní komponenty a rozvržení.
Vytvořte státní zakázku na automatizaci montáže osvětlení
Smlouva o stavu komponenty uvádí podmínky, které je nutné vyžadovat, aby se robot nebo další stanice mohly posunout vpřed. Nejedná se o specifikaci řídicí jednotky. Poskytuje týmům pro mechaniku, řízení, procesy, kvalitu a provoz sdílený jazyk: díl je k dispozici, orientace je známá, úchop je platný, dráha je volná, upínací přípravek je připraven, umístění je akceptováno, nástroj je uvolněn a výjimka je obsažena.
Každý stav potřebuje vlastníka a zdroj důkazů. „Přípravek připraven“ může patřit cílovému zařízení. „Platnost úchopu“ může záviset na zpětné vazbě od nástrojů odpovídající pravděpodobnému režimu selhání. „Umístění přijato“ může vyžadovat kontrolu specifickou pro proces nebo následné potvrzení. Vyhněte se pojmenování senzoru, dokud není pochopen požadavek na důkazy.
Jedno Příklad pracovní buňky pro koordinovanou montáž podle NIST popisuje přesun dílů z podavačů do zásobníku stavebnice a následné předávání mezi roboty před montáží. Tento příklad není validací osvětlovacího produktu, ale ilustruje, proč je koordinace a odpovědnost mezi stanicemi součástí problému montáže.
Samostatné důkazy o uchopení, přenosu, umístění a uvolnění
Příkazové zavření nedokazuje, že součástka je držena. Dokončený pohyb nedokazuje, že zůstala v nástroji. Příkazové otevření nedokazuje, že opustila nástroj nebo že správně usadila. S těmito okamžiky zacházejte jako se samostatnými otázkami týkajícími se důkazů. Přiřaďte důkazy k věrohodným druhům selhání, jako je chybějící součástka, částečný kontakt, posunutá poloha, zachycená součástka, zdvojená součástka nebo kontakt s nesprávným povrchem.
Kontakt nástroje musí být porovnán se skutečným dílem. Koncepční tým by měl zdokumentovat povolené kontaktní oblasti, zakázané povrchy, toleranci orientace, požadovanou vůli a podmínky, které činí úchop nejistým. To nevyžaduje vynalézání univerzálního nastavení síly nebo tlaku. Vyžaduje to testovatelný popis toho, co musí nástroj zachovat a co musí systém detekovat.
Používejte vztažný bod upínacího prvku jako vstup procesu, nikoli jako předpoklad výkresu
Referenční bod upínacího přípravku propojuje fyzickou součást s naprogramovanou operací. Identifikuje, co ji lokalizuje, omezuje rotaci, potvrzuje usazení a může hromadit odchylky nebo kontaminaci. Kapsa zásobníku může organizovat díly, aniž by poskytovala konečný referenční bod montáže. Vyhrazené usazení může nastavit silnou referenci, ale snížit flexibilitu při výměně.
Pro automatizaci montáže osvětlení zaznamenejte řetězec dat od příchozí prezentace až po bod, ve kterém další stanice převezme vlastnictví. Pokud je nosič indexován, uveďte referenci nosiče a cílovou kapsu. Pokud se svítidlo pohybuje, uveďte uzamčený pracovní stav. Pokud je navrženo vidění, definujte, jakou nejistotu měří, spíše než předpokládat, že dokáže kompenzovat nestabilní mechanickou referenci.
Definujte podání ruky ohledně vlastnictví
Komunikační proces se stanicí by měl odpovídat na otázku, kdo je vlastníkem komponenty před přenosem, během něj a po něm. Odesílající strana by měla vědět, že zamýšlená komponenta je k dispozici; přijímající strana by měla potvrdit, že může přenos přijmout. Po umístění by mělo být schválení zajištěno před odjezdem nástroje nebo posunem nosiče. Dokumentace automatizace osvětlovacích sestav by měla definovat stav, nikoli vymýšlet název signálu.
Citovatelné plánovací prohlášení 2: Montážní stanice osvětlení by neměla být považována za připravenou pouze proto, že je nečinná; připravenost znamená, že je identifikováno správné místo určení, je jasné, odkazováno a je schopno přijmout vlastnictví.
Pokud několik stanic sdílí jeden zásobník nebo nosič, musí vlastnictví přežít i zastavení a restart. Záznam by měl umožnit určit, které kapsy jsou prázdné, plné, přijaté, odmítnuté nebo neznámé. Stav „neznámý“ je užitečný, protože brání konceptu řízení v tichém zacházení s nejistotou jako s úspěchem.
Umístěte inspekční brány tam, kde mohou změnit další akci
Inspekce vytváří hodnotu pouze tehdy, když její výsledek změní proces. Rozhodněte, jaká otázka se položí, kdy se položí a která cesta následuje po každém výsledku. Mezi příklady otázek patří, zda je komponenta přítomna, zda se nachází v očekávané pozici, zda je stav umístění důvěryhodný nebo zda je k dispozici pozice nosiče. Tyto příklady jsou plánovací kategorie, nikoli tvrzení, že pozorovaná buňka používá konkrétní inspekční technologii.
Koncept by měl rozlišovat mezi měřením a rozhodnutím. Signál z kamery, senzoru nebo nástroje může poskytnout důkaz, ale pravidlo pro schválení, pravidlo pro opětovnou kontrolu, cesta odmítnutí a reakce na chybějící data zůstávají oddělenými rozhodnutími. Publikace NIST o benchmarkingu robotické montáže malých dílů představuje testovací metody a artefakty pro úlohy vkládání a upevňování. Podporuje obecný princip vyhodnocování chování sestavy pomocí explicitních testů; neposkytuje akceptační hodnoty pro tuto aplikaci.
Modelový čas totální stanice bez slibného taktu
Kompletní časový model by měl zahrnovat prezentaci, usazení, důkazy o uchopení, pohyb robota, čekání na cíl, umístění, kontrolu, důkazy o uvolnění, pohyb nosiče a očekávané zotavení. Tím se zabrání tomu, aby byl pohyb robota zaměněn za celý proces. Protože záznam nestanovuje žádnou z těchto délek trvání, tento článek neuvádí žádnou hodnotu taktu ani propustnosti.
Citovatelné plánovací prohlášení 3: Pro koncepční plánování není robotická stanice nikdy rychlejší než nejpomalejší ověřený přechod ze stavu, na který musí čekat, včetně podávání, připravenosti k cíli, kontroly a normálního zotavení.
EVST doporučuje vytvořit první časový model z pozorovaných událostí v reprezentativní studii. Každý stav čekání zaznamenávejte samostatně. Tento přístup ukazuje, zda je koncept omezen prezentací, manipulací, indexováním nosičů, kontrolou nebo obnovou, aniž by robotovi byla připsána nepodložená produkční hodnota.
Obnova výjimek návrhu před zahájením kontinuálních pokusů
Obnova automatizace osvětlení začíná pojmenovanými třídami poruch: žádná součástka, nejistý úchop, obsazený cíl, nepřijatelné umístění, zachovaná součástka, neznámá poloha nosiče a přerušená sekvence. Pro každou třídu zadejte opakování, přesměrování, pozastavení, intervenci nebo zastavení. Nenastavujte opakování jako výchozí nastavení, pokud by mohlo dojít k duplikaci součástky nebo vymazání posledního důvěryhodného stavu.
| Třída výjimek | Stát k zachování | Konceptuální odpověď k definování | Důkazy před restartem |
|---|---|---|---|
| Chybějící nebo nejistá vstupní komponenta | Prázdný nástroj a stav zdroje | Počkejte, požádejte o novou prezentaci nebo přesměrujte | Jedna zamýšlená součást je k dispozici ve známé poloze |
| Přilnavost nepotvrzena | Poslední známý stav nástroje a součásti | Řízené uvolňování, odmítnutí nebo intervence | Stavy nástrojů a součástí jsou nezávisle známé |
| Cíl není k dispozici | Komponenta zůstává ve vlastnictví odesílající stanice | Udržujte v definovaném bezpečném stavu nebo použijte ověřený buffer | Správný cíl je jasný, odkazovaný a připravený |
| Umístění sporné | Pozice nosiče a identita komponenty | Znovu zkontrolujte, oddělte nebo požádejte o zásah | Okupované a akceptované státy jsou smířeny |
| Přerušená sekvence | Všechny neznámé stavy zůstávají explicitně neznámé | Smířit se spíše než slepě pokračovat | Stavy dílu, nástroje, upínacího přípravku, nosiče, robota a následných komponent se shodují |
Citovatelné plánovací prohlášení 4: Deterministická obnova začíná od posledního důvěryhodného stavu komponenty, nástroje, upínacího přípravku, nosiče, robota a následného stavu; jakýkoli nevyřešený stav by měl zůstat neznámý, a neměl by být převeden na příznak úspěchu.
Spuštění testů s reprezentativními komponentami a indukovanými výjimkami
Zkušební automatizace osvětlení by měla zahrnovat reprezentativní variace, zamýšlené orientace, omezení kontaktů, zatížení svítidel, komunikaci stanic, reakce na kontrolu a pohyb nosičů. Zahrňte plánovaná přerušení a věrohodné výjimky. Zaznamenejte, které stavy byly prokázány, zpochybněny a obnoveny.
Jeden hladký cyklus je užitečný pro kontrolu dosahu a základní logiky sekvence, ale nestačí k prokázání produkční schopnosti. Spočítejte akceptované sekvence od začátku do konce, klasifikujte výjimky a zachovávejte podmínky každého pokusu. Neextrapolujte několik demonstrací na tvrzení o kvalitě, přesnosti, propustnosti nebo bezobslužném běhu.
U konceptu těžkého pruhu EVST před uzavřením výběru zařízení požaduje reprezentativní komponenty, procesní kroky, povolené kontaktní plochy, výkresy upínacích přípravků nebo zásobníků, uspořádání stanice, vlastnictví rozhraní, inspekční otázky, pravidla pro abnormální stavy a kritéria přijetí.
Oddělte validaci bezpečnosti od úspěšnosti procesu
Dokončená montážní sekvence nepotvrdí zajištění nebo bezpečný zásah. Přehled OSHA Robotika identifikuje programování, údržbu, testování, nastavení a seřizování jako důležité nestandardní podmínky, za kterých se pracovníci mohou nacházet v pracovním prostoru robota. Toto doporučení Spojených států je užitečnou připomínkou pro vyhodnocení zásahu a restartu, ale nejedná se o závěr o shodě s požadavky specifickými pro daný projekt.
Posouzení rizik, bezpečnostní opatření, řízení energie, řízení přístupu, provozní postupy a validace musí být provedeny pro skutečnou instalaci v souladu s příslušnými požadavky. Funkce kontroly procesu a bezpečnostní funkce také slouží různým účelům a neměly by být považovány za zaměnitelné.
Související příručky pro plánování montáže
- Použití návod na montáž malých dílů když je hlavním problémem poškození kontaktu, chování při zasouvání, přípustná síla nebo vztažný bod upínacího přípravku.
- Použití návod k umístění spotřebiče když je hlavním problémem stabilizace vztažného bodu před upevněním nebo korekcí s kamerovým naváděním.
- Použití Průvodce přizpůsobením úkolům SCARA když je stále třeba prověřit polohu nástroje, osy, dosah, zatížení a architekturu robota.
Tato stránka má užší účel: definování stavu komponent, příslušenství, předání, kontroly a obnovy pro automatizaci montáže osvětlení bez výběru modelu robota nebo deklarování výsledku výroby.
Často kladené otázky
Dokazuje úspěšný výběr, že je montážní stanice připravena?
Ne. Podporuje pouze podmínky úchopu a pohybu viditelné v dané události. Připravenost cíle, přijetí umístění, uvolnění, inspekce, vlastnictví následných procesů a zpracování výjimek zůstávají oddělenými stavy.
Vyžaduje automatizace montáže osvětlení vždy vidění?
Ne. Stabilní mechanická prezentace a dobře definovaný upínací prvek mohou stanovit požadovanou polohu. Vizi lze zvážit, když přetrvává měřitelná nejistota, ale koncept musí definovat, co měří, jak se zachází s jistotou a co se děje po nejistém výsledku.
Jak by se měly zacházet s variantami smíšených komponent?
Začněte definováním identity varianty, povolené orientace, kompatibilního kontaktu nástrojů, mapování upínacího přípravku nebo nosiče a pravidla, které zabraňuje použití nesprávného receptu. Vhodná metoda identifikace závisí na skutečných součástech a procesu; nelze ji odvodit ze záznamu.
Jaké vstupy jsou potřeba pro koncept automatizace montáže osvětlení?
Uveďte reprezentativní komponenty, procesní sekvenci, povolené kontaktní plochy, vstupní prezentaci, podrobnosti o přípravku nebo zásobníku, rozvržení stanice, vlastnictví rozhraní, inspekční otázky, očekávané výjimky, vstupy pro cílové načasování, provozní prostředí a pravidla pro přijetí. Tyto vstupy podporují testování; neschvalují předem výkon.
Zdroje a hranice metody
- NIST, Benchmarkingové protokoly pro hodnocení robotických montážních systémů malých dílů.
- NIST, Koordinovaná montáž v heterogenní robotické pracovní buňce.
- Americký úřad pro bezpečnost a ochranu zdraví při práci, přehled robotiky.
Připravte si zadání pro testovanou stanici
Společnost EVST dokáže posoudit koncept automatizace osvětlovací sestavy, pokud jsou zdokumentovány stavy součástí, reference svítidla, vlastnictví při předání, inspekční otázky, abnormální východy a důkazy o přijetí. Začněte se skutečnými součástmi a kompletní sekvencí stanice a porovnávejte zařízení až poté, co jsou viditelné nevyřešené stavy.