
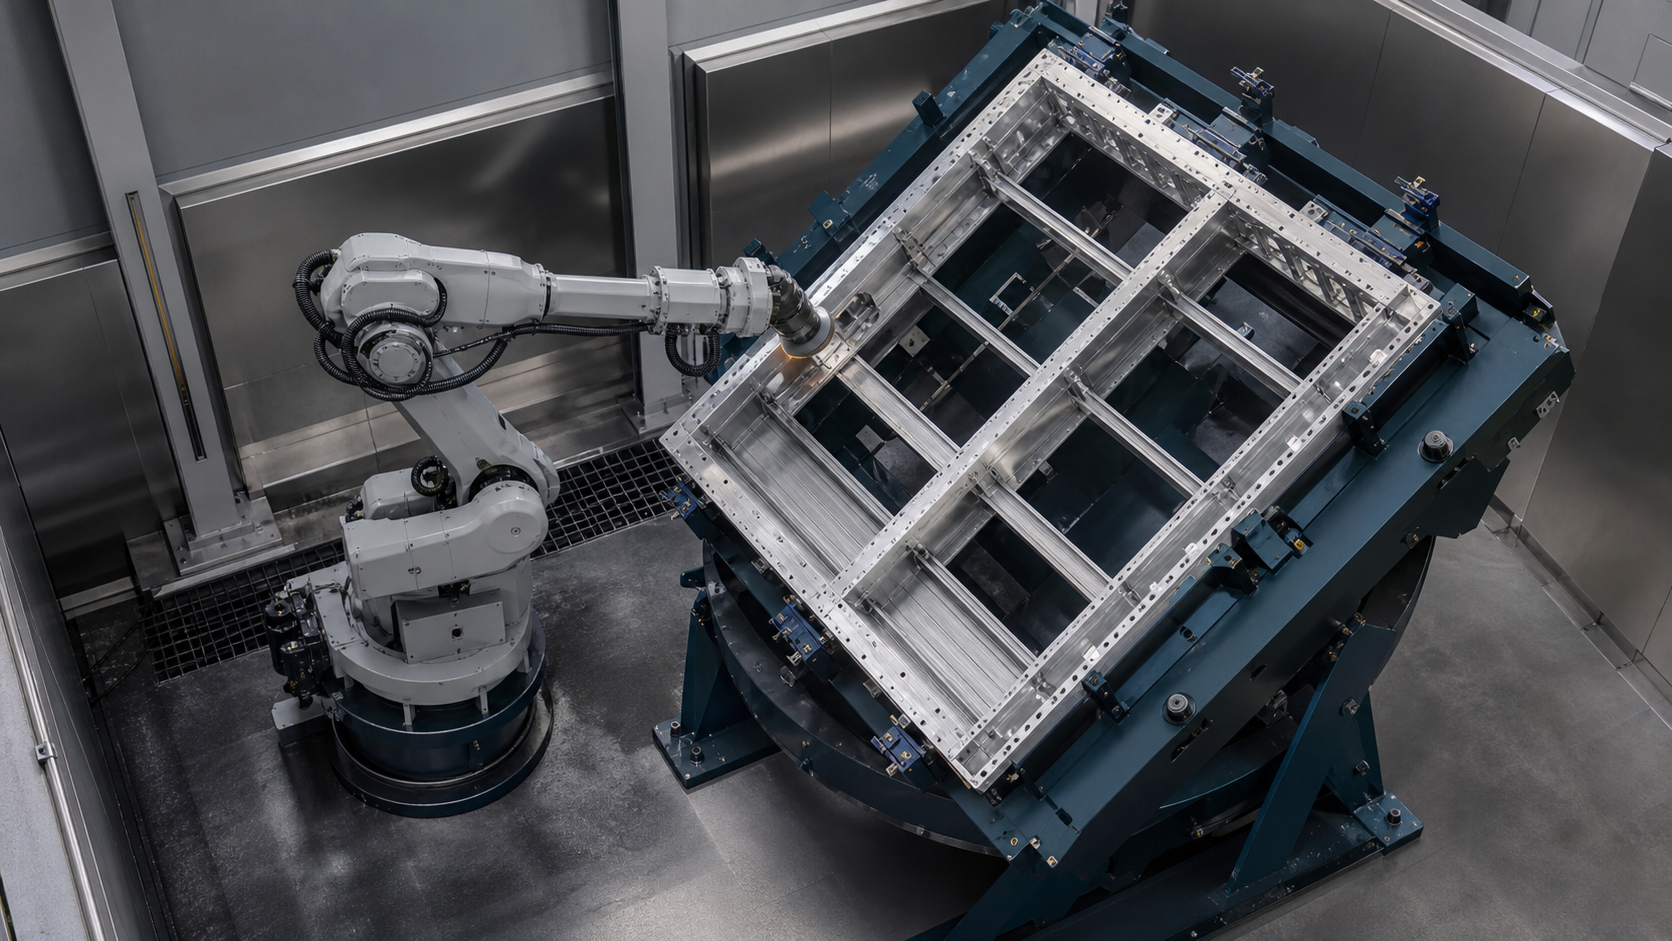
A broušení vaničky baterie Koncept je věrohodný, když tým dokáže sledovat každou opracovanou hranu ke známé orientaci dílu, vztažnému bodu upínacího přípravku, stavu nástroje, revizi programu a výsledku kontroly. Přesvědčivá trajektorie robota nemůže prokázat, že byl opracován správný povrch nebo že se převrácený rám vrátil do zamýšleného souřadnicového vztahu.
Klíčové jídlo s sebou
- Před generováním trajektorií robota definujte požadované, zakázané a kritické oblasti pro kontrolu.
- Považujte vztažný bod upínacího přípravku za součást souřadnicového řetězce procesu.
- Ověřte přiblížení, kontakt, výstup, polohu a bezpečnou vzdálenost pro každou pojmenovanou rodinu hran.
- Pro změnu orientace, přesunutí, výběr souřadnic a restart použijte explicitní stavový kontrakt.
- Měřte výsledky procesu a časový harmonogram celého cyklu na reprezentativních dílech, spíše než abyste je odvozovali ze záznamů.
Co vybrané záběry podporují – a co nemohou dokázat
Recenzovaný materiál ukazuje velký rám podobný zásobníku uchycený v přípravku, průmyslového robota nesoucího rotační dokončovací nástroj, viditelný kontakt nástroje podél hran rámu, změnu orientace přípravku nebo nosiče a další práci robota po změně orientace. Tato pozorování podporují omezenou diskusi o umístění, přístupu k hranám, orientaci procesu, vůli přípravku a předávání mezi stavy dokončování.
Záběry neidentifikují materiál rámu, rozměry, hmotnost, odchylky vstupního materiálu, požadovaný úběr, specifikaci brusiva, rychlost nástroje, posuv, kontaktní sílu, metodu shody s předpisy, zdroj dráhy, přesnost souřadnic, opakovatelnost upínacího přípravku, metodu kontroly, výsledek obrábění povrchu, dobu cyklu, výtěžnost, výkon, historii poruch, architekturu zabezpečení, zákazníka ani přijetí do výroby. EVST je proto považuje za pozorovatelný procesní důkaz, nikoli za důkaz kvality povrchu, kontroly úběru, výkonu, nasazení, bezpečnosti nebo shody s předpisy.
Vizuální tvar je v souladu s přiřazeným tématem bateriového boxu, ale samotný záznam nestanovuje specifikaci produktu ani program vozidla. Rozhodnutí o projektu stále vyžadují výkresy, reprezentativní vzorky, požadavky na hrany, údaje o upínacích přípravcích, informace o nástrojích, provozní režimy, kritéria kontroly a podmínky na místě.
Jak naplánovat broušení bateriového zásobníku
Začněte s mapou procesu propojenou s výkresem a skutečnými příchozími díly. Pojmenujte variantu rámu, lokalizační prvky, povrchy vyžadující práci, zakázané kontaktní oblasti, prvky těsnění nebo spojování, rodiny hran, rohy, otvory, přechody a plánovanou kontrolu pro každý požadavek. Neshlukujte různé podmínky hran do jedné obecné cesty jen proto, že v modelu vypadají jako spojité.
Oddělte nominální geometrii od příchozích variací. Deformace rámu, variace spojů, otřepy nebo otřepy, kontaminace, vlivy předchozího procesu a poškození při manipulaci mohou změnit umístění skutečné hrany. Definujte, která variace je akceptována přípravkem, která je detekována, kterou proces dokáže zvládnout a která posílá díl na řízenou výjimkovou trasu.
Dále rozdělte práci podle orientace. Pro každou orientaci zaznamenejte aktivní vztažný bod, povolené svorky, požadované hrany, směr přiblížení nástroje, polohu robota, vzdálenost mezi upínacím zařízením a kabely, přístup pro kontrolu a přechodový stav. Teprve poté by měl tým porovnat architekturu robota, polohovadla, upínacího zařízení, nástroje a stanice.
Začleňte referenční bod upínacího přípravku do procesu
Robot sleduje souřadnice, zatímco nástroj se dotýká fyzické hrany. Upínací přípravek tyto dvě reality propojuje. Zdokumentujte polohovací plochy, podpěry, sekvenci upnutí, kontroly přítomnosti dílů, prevenci chyb orientace, důkazy o usazení a stav uvolnění. Zkontrolujte, jak by opotřebení upínacího přípravku, nečistoty, odchylky upnutí nebo neúplné uložení mohly pohnout rámem vzhledem k naprogramované dráze.
Velké otevřené rámy mohou mít poddajné oblasti a dlouhá rozpětí. To nedokazuje žádnou konkrétní deformaci ani nevyžaduje univerzální schéma podepření. Znamená to však, že projekt by měl určit, kde jsou povoleny podpěry a svorky, jak se kontroluje stav součásti a zda procesní kontakt může změnit vztah, který byl vytvořen při zatížení.
Upínací přípravek, který pevně drží, může stále blokovat nástroj. Zkontrolujte tělesa svěrek, aktuátory, senzory, hadice, dorazy, podpěry a okolní konstrukci s ohledem na kompletní rozsah přístupu a výstupu. Zahrňte výměnu nástroje, kontrolu, čištění, údržbu a přístup pro vyproštění, spíše než ověření pouze normální kontaktní dráhy.
Zvolte strategii reorientace záměrně
| Architektura | Co to může zjednodušit | Důkazy jsou stále potřeba | Typická hranice rozhodnutí |
|---|---|---|---|
| Jedna pevná orientace | Méně stavů mezi upínacím prvkem a pohybem a jeden primární souřadnicový vztah | Kompletní přístup k nástrojům, poloha robota, vzdálenost od kabelů, pokrytí a viditelnost při inspekci | Používejte pouze tehdy, pokud všechny požadované oblasti zůstávají zpracovatelné bez slabých poloh nebo skrytých hran. |
| Řízená změna orientace přípravku | Změní prezentaci hran a zároveň zachová jeden načtený díl | Povolení pohybu, důkazy vymazané robotem, zpětná vazba orientace, opětovné usazení, transformace vztažných bodů a obnova | Užitečné, když se přístup zlepší natolik, že to odůvodní dodatečné státní a ochranné povinnosti. |
| Vyložení a opětovné načtení do jiného zařízení | Umožňuje účelově vytvořený koncept vztažných bodů a přístupu pro další stranu | Identita dílu, úschova přesunu, prevence orientace, opakovatelnost druhého přípravku a řízení výroby za provozu | Zvažte, kdy jedno zařízení nemůže zajistit stabilní přístup nebo kdy jsou operace odděleny. |
| Robot přenáší rám k pevnému brusnému nástroji | Pohybuje se součástí, nikoli nástrojem kolem ní | Užitečné zatížení a setrvačnost, uchopení, tuhost součásti, dosah, kontakt s nástrojem, orientace a bezpečné vyproštění | Samostatný koncept; vybrané záběry tuto architekturu neuvádějí |
Žádná architektura není univerzálně rychlejší, bezpečnější ani přesnější. Porovnejte je se stejným rozsahem rámů, požadovanými hranami, variací vztažných bodů, mapou přístupu k nástrojům, plánem inspekce, změnami, zpracováním výjimek, přístupem pro údržbu a ověřeným načasováním celého cyklu.
Před programováním pohybu napište kontrakt s převráceným stavem
Změna orientace by neměla být považována za neprozkoumanou pauzu mezi dráhami robota. Definujte stav před pohybem přípravku, důkazy, které pohyb umožňují, potvrzený výsledek a reakci na chybějící nebo protichůdný signál. Udržujte příkazy, zpětnou vazbu, časovače a důkazy o součásti oddělené.
| Stát | Důkazy k definování | Povolená akce | Pokud chybí důkazy |
|---|---|---|---|
| Aktuální práce dokončena | Požadované segmenty hran zpracovány nebo jim byla přidělena zdokumentovaná dispozice; nástroj vyjmut | Žádost o změnu orientace | Zachovat aktuální orientaci a vyřešit sporný segment |
| Robotické vyčištění | Robot, nástroj, kabelový svazek a další pohyblivé zařízení mimo definovanou obálku pohybu upínacího přípravku | Povolit řízený pohyb přípravku | Zablokujte pohyb a diagnostikujte obsazenou obálku |
| Pohyb přípravku dokončen | Dosažena požadovaná orientace, zastaven pohyb a příslušné zámky nebo brzdy v zadaném stavu | Zkontrolujte stav nového dílu a vztažného bodu | Udržujte pohyb robota zablokovaný a vstupte do režimu zotavení |
| Část znovu usazena | Přítomnost součásti, umístění, stav upínání a identita orientace splňují definici projektu. | Vyberte odpovídající sadu souřadnic a procesů | Nepředpokládejte, že předchozí údaj zůstává platný |
| Další orientační bod zveřejněn | Správný recept, identita rámce, sada souřadnic, stav nástroje, cíl a přístupová oprávnění | Přiblížení k prvnímu povolenému úseku | Uchovat stav s dohledatelným důvodem a vlastníkem pro obnovení |
Uzavření souřadnicového řetězce po reorientaci
Zapište souřadnicový řetězec od základny robota přes středový bod nástroje, základnu upínacího přípravku, aktivní orientaci, vztažný bod dílu a procesní rámec specifický pro hranu. Pokud je reorientace externí osou koordinovanou řídicím systémem, zdokumentujte tento vztah. Pokud se jedná o diskrétní indexovaný upínací přípravek, zdokumentujte potvrzený stav indexu a s ním spojenou sadu souřadnic.
Nepředpokládejte, že dosažení zadaného úhlu dokazuje, že součást je usazena podle očekávání. Orientační zpětná vazba, mechanické umístění, upnutí a přítomnost součásti odpovídají na různé otázky. Projekt by měl definovat důkazy potřebné předtím, než bude další dráha hrany způsobilá.
Ověření souřadnic by mělo zahrnovat reprezentativní polohy a orientace se skutečným nástrojem, upínacím přípravkem a rámem. Opakovatelnost robota sama o sobě nemůže zajistit přesnost kontaktu na úrovni systému, protože celý řetězec zahrnuje také nástroje, upínací přípravek, díl, orientaci a procesní vlivy.
Ověřte přístup k nástroji okraj po okraji
Rozdělte požadovanou práci na pojmenované segmenty hran. Pro každý segment zaznamenejte cílovou oblast, zakázané sousední povrchy, přiblížení, počáteční kontakt, zamýšlený směr kontaktu, výstup, orientaci nástroje, polohu robota, vzdálenost kabelu a vřetena, vzdálenost upínacího přípravku a metodu kontroly. To usnadňuje identifikaci vynechaných hran, nezamýšleného překrytí a nedosažitelných přechodů.
Dosažitelný bod není automaticky vhodnou polohou pro daný proces. Robot může dosáhnout souřadnice, zatímco tělo nástroje, držák, kabelový svazek, zápěstí, upínací přípravek nebo rám blokují zamýšlený přístup. Zkontrolujte přechody mezi segmenty, nejen reprezentativní body v nich.
Pro kontrolu přístupu použijte skutečnou geometrii brusiva a držáku. Jmenovitý průměr nástroje nebo zjednodušený model může postrádat vliv ochranných krytů, podložky, příruby, vřetena, hadice nebo stavu opotřebení. Konečné parametry a limity opotřebení musí vycházet z vybraného nástroje a reprezentativních zkoušek.
Oddělte důkazy o kontaktu od schválení povrchu
Viditelný kontakt může ukázat, kde se nástroj setkává s rámem, ale nemůže stanovit úběr, povrchovou úpravu, stav hrany, rozměrový výsledek ani konzistenci. Před nastavením procesu definujte požadavky na produkt a metodu kontroly. Různé oblasti mohou vyžadovat různé doklady o přijetí, i když je jeden nástroj následuje v jednom nepřetržitém pohybu.
Zaznamenejte řízené proměnné, které jsou relevantní pro zvolenou metodu, jako je identita a stav nástroje, instalované brusivo, revize programu, stav rámu a upínacího prostředku a veškerá nastavení procesu specifická pro daný projekt. Neuvádějte existenci řízení síly, poddajnosti, snímání nebo generování adaptivní dráhy, pokud to nepotvrzují skutečné důkazy z buňky.
Záznam o uvolnění by měl propojit příchozí díl, aktivní orientaci, segment hrany, stav nástroje, nastavení procesu, výsledek kontroly, anomálii a konečné umístění. Toto oddělení zabraňuje tomu, aby byla úspěšná sekvence pohybu zaměněna za přijatý hotový díl.
Plánování obnovy po přerušení cyklu podle známého stavu
Obnova by měla začít od posledního potvrzeného stavu rámu, upínacího přípravku, orientace, svorky, robota, nástroje, segmentu, kontroly a provozního režimu. Pokud k zastavení došlo během změny orientace, systém by neměl zaujmout starou ani novou orientaci, dokud definované důkazy neurčí polohu a stav usazení.
Definujte, co se stane po poruše nástroje, potvrzení ztráty upínacího přípravku, přerušené hraně, sporné přítomnosti dílu, neúspěšné kontrole, řízeném zastavení, přerušení napájení nebo zásahu údržby. Uveďte, kdo je vlastníkem dílu, které segmenty již mohly být zpracovány, co musí být zkontrolováno a zda lze práci obnovit, nebo zda musí být přesměrována jinam.
Vyhněte se automatickému přehrávání z libovolného řádku programu. Opětovný vstup na povrch v nesprávném bodě může způsobit neověřené překrytí, vynechání oblasti nebo nechtěný kontakt. Bezpečná a přijatelná sekvence restartu je specifická pro daný projekt a měla by být testována za reprezentativních podmínek.
Oddělte výrobní stavy od bezpečnostních funkcí
Výběr receptury, dokončení hrany a přijetí procesu jsou výrobní stavy, pokud jim samostatně navržená a validovaná bezpečnostní architektura nepřiřadí jinou roli. Signály pro uvolnění robota a orientaci upínacího přípravku používané ve výrobním sekvencování by neměly být popisovány jako bezpečnostní funkce pouze proto, že se účastní sekvence blokování.
Oficiální zdrojová stránka normy ISO 10218-2:2025 popisuje požadavky na průmyslové robotické aplikace a robotické buňky v rámci celého procesu návrhu, integrace, uvádění do provozu, provozu, údržby a vyřazování z provozu. Oficiální zdrojová stránka normy ISO 12100:2010 popisuje principy hodnocení rizik u strojních zařízení a snižování rizik. Příslušná vydání, předpisy, požadovaný výkon a validace zůstávají specifické pro danou instalaci.
Norma OSHA 29 CFR 1910.215 se zabývá stroji na výrobu brusných kotoučů v obecném kontextu průmyslu ve Spojených státech, zatímco pokyny OSHA pro robotiku identifikují nestandardní robotické úkoly jako důležité kontexty nebezpečí. Plánování brusné buňky by mělo zahrnovat brusné zařízení, úlomky, jiskry nebo horké částice, kde je to relevantní, prach nebo výpary, hluk, přístup, akumulovanou energii, pohyb upínacího přípravku, čištění, výměnu nástroje, učení, odstraňování, obnovu a restart. Tento odstavec se týká kontextu plánování, nikoli právního závěru nebo závěru o shodě.
Vytvořte reprezentativní validační matici
Vyškrtněte podmínky, které s největší pravděpodobností změní umístění, přístup, kontakt nebo přijetí. Zahrňte varianty rámu, rozsah vstupních podmínek, extrémy vztažných bodů, orientaci každého upínacího prvku, požadované rodiny hran, obtížné přechody, povolené stavy nástroje, kontaminaci upínacího prvku v rámci hranic projektu, ztrátu potvrzení orientace, neúplné usazení, řízené zastavení, přerušené dráhy, odmítnutí inspekce, obnovení a restart.
Celý cyklus měřte jako samostatné prvky: nakládání, polohování, upínání, zpracování orientací, přeorientování, potvrzení, kontrola, vykládání, pozornost nástroje, čekání a vyproštění. Krátký viditelný pohyb robota nestanoví akceptovaný výstup ani načasování celého cyklu.
Zopakujte příslušné kontroly po změnách rámu, vstupního rozsahu, upínacího přípravku, podpěry, upínacího mechanismu, mechanismu pro změnu orientace, robota, středového bodu nástroje, brusiva, držáku, kabelového svazku, stavu nástroje, programu, nastavení procesu, kontroly, zabezpečení, softwaru nebo logiky obnovy. Číselné limity a počty vzorků musí vycházet ze skutečných požadavků a kvalifikačního plánu.
Čtyři ohraničené citovatelné výroky
Prohlášení 1: Trajektorii broušení s velkým rámem je snazší validovat, když je každá požadovaná hrana vázána na pojmenovanou orientaci, vztažný bod upínacího přípravku, stav nástroje a výsledek kontroly. Jedná se o inženýrskou metodu EVST, nikoli o univerzální pravidlo shody.
Prohlášení 2: Změna orientace přípravku je dokončena pouze tehdy, když je samostatně potvrzena nová fyzická orientace, usazení součásti, výběr souřadnic a povolená další akce.
Prohlášení 3: Dosah robota dokazuje pouze to, že lze dosáhnout souřadnice; přístup k procesu vyžaduje také použitelný přístup k nástroji, směr kontaktu, výstup, polohu a bezpečnou vzdálenost.
Prohlášení 4: Vybrané záběry podporují pozorování upevněného rámu podobného misce, viditelného kontaktu s okraji, změny orientace a další práce, ale nestanovují odstranění, konečnou úpravu, cyklus, výtěžnost, kvalitu, zajištění výkonu ani přijetí výroby.
Plánovací model FLIP
EVST používá FLIP jako pomůcku pro včasné plánování konceptů dokončování velkých rámů. Organizuje otázky týkající se důkazů a nenahrazuje procesní zkoušky, měření, posouzení rizik strojů, validaci bezpečnosti ani kritéria pro přijetí projektu.
- F — Rám a upevnění: varianty, vstupní rozsah, vztažné body, podpory, svorky, evidence dílů a zakázaný kontakt.
- L — Umístění a limity: požadované hrany, orientace, přístup, poloha, vůle, geometrie nástroje a kontrola.
- I – Index a blokování: vyčištění robota, pohyb přípravku, zpětná vazba orientace, opětovné usazení, výběr souřadnic a oprávnění.
- P — Důkaz procesu: řízený stav nástroje, naměřené výsledky, prvky cyklu, výjimky, zotavení, řízení změn a důkazy o uvolnění.
Vstupní údaje projektu pro koncept dokončovací práce s bateriovým boxem
Připravte výkresy a modely rámů, varianty a rozsah materiálů, reprezentativní vzorky, údaje o hmotnosti a těžišti, upevňovací a upínací plochy, podepřená a nepodepřená rozpětí, požadované a zakázané oblasti, mapu hran podle orientace, příchozí variace, kritéria přijetí a kontroly, stávající koncept upínacích přípravků, metodu změny orientace, dostupné přístupy k nástrojům, omezení nástrojů a abraziva, požadavky na prach a odsávání, cílový cyklus rozdělený na prvky, potřeby výměny, rozhraní před a po proudu, výjimky, úkoly údržby, uspořádání, inženýrské sítě, provozní režimy, zemi instalace a příslušné požadavky na pracoviště.
K tomuto balíčku je přiložen lokální kontrolní seznam vstupů do projektu, aby bylo možné shromáždit stejná pole před porovnáním konceptů. Balíček neobsahuje žádné předpokládané hodnoty parametrů ani prahové hodnoty pro přijetí.
Souvislý kontext viz Průvodce robotickým broušením a odhrotovánímse Přehled brusné a lešticí pracovní stanice EVSTA přehled integrace linek průmyslové automatizaceTyto stránky pokrývají široká témata dokončování a integrace; tato příručka je omezena na velké referenční snímky, přístup, reorientaci a důkazy o zotavení.
Reference
- ISO 10218-2:2025 – Bezpečnostní požadavky robotiky pro průmyslové robotické aplikace a robotické buňky
- ISO 12100:2010 – Bezpečnost strojních zařízení, posuzování rizik a snižování rizik
- OSHA 29 CFR 1910.215 – Stroje na brusné kotouče
- Přehled OSHA Robotics a bezpečnostní pokyny pro průmyslové robotické systémy
Často kladené otázky
Zachovává změna orientace upínacího prvku automaticky původní vztažný bod?
Ne. Projekt by měl definovat mechanický index, zpětnou vazbu orientace, usazení dílu, stav upnutí, výběr souřadnic a ověření potřebné předtím, než bude způsobilá další cesta. Požadované důkazy závisí na architektuře přípravku a řízení.
Mohou data o dosahu robota dokázat, že je možné obrousit každou hranu misky?
Ne. Dosah je pouze jednou z podmínek. Použitelnou dráhu mohou omezovat např. přístup nástroje k nástroji, směr kontaktu, výstup, poloha robota, vzdálenost zápěstí a kabelu, geometrie upínacího přípravku, geometrie rámu, tělo nástroje, přechody a přístup pro údržbu.
Prokazuje viditelný kontakt s nástrojem splnění požadavku na povrch?
Ne. Kontakt nestanovuje úběr, povrchovou úpravu, rozměrový stav, kvalitu hran ani konzistenci. Každá požadovaná oblast vyžaduje specifické procesní kontroly, inspekce, reprezentativní zkoušky a kritéria přijetí.
Jaké změny by měly vést k prodloužení platnosti?
Posuďte změny rámu, vstupního rozsahu, vztažného bodu, upínacího přípravku, podpěry, svěrek, mechanismu pro změnu orientace, robota, středového bodu nástroje, držáku, brusiva, kabelového svazku, programu, nastavení procesu, kontroly, zabezpečení, softwaru a logiky obnovy. Zopakujte řádky ověření, kterých se změna ovlivnila.