
Има много части, които изграждат един робот. The роботизирана ръка зоната е най-известната и това, което хората виждат. Това е и частта, която се справя с по-голямата част от работата. Но има друга рядко забелязана част, която върши по-голямата част от тежката работа на заден план, и това е обвивката.
Ще разгледаме какво е плик, защо са важни, видовете работни пликове за роботи, които се използват в производството днес, и ползите, които носят на масата. Останете до края, за да придобиете повече знания за роботизираните приложения.
Какво е работен плик?
Източник: Pinterest
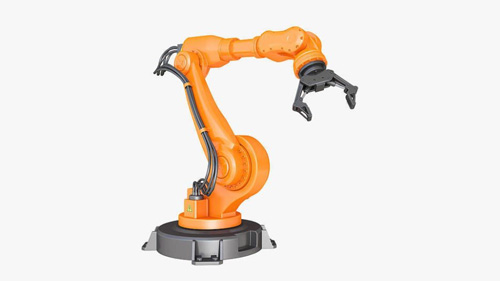
Работният плик е обхватът на движение на робота. Индустриалните роботи не идват с крака или колела за движение. Разходите са фиксирани на едно място и тази база, която ги държи и им осигурява стабилност, се нарича работна обвивка. Това е формата, която се създава, когато роботизиран манипулатор се движи във всички посоки, за да се справи със задачата. Максималното разстояние, което може да бъде достигнато от робота, се определя от размера на работния плик.
Това накратко означава, че роботът може да работи само в границите на работната среда. Бихте могли да предоставите на роботизираната ръка цялата гъвкавост на света, но най-доброто, което тя може да направи, зависи от работния пакет. Единственият робот, който има способността да се противопоставя на правилата на работния плик, е порталният робот. Работните пликове трябва да бъдат внимателно проектирани, за да може роботизираната ръка да има шанс да функционира според очакванията.
Защо работните пликове са важни?
Източник: Pinterest
Работен плик действа като каишка към роботизираната ръка. Той определя зоната, която роботизираната ръка може да достигне. Това може да бъде полезно, когато има хора, работещи заедно с роботите, тъй като създава безопасна зона, която намалява шансовете за нараняване на пода на фабриката. При избора индустриален робот за вашето растение трябва да обърнете голямо внимание на типа и размера на плика, защото всичко, което решите да правите с робота, ще бъде на милостта на плика.
Ако искате робот, който покрива възможно най-много пространство, изберете този, който идва с по-голям работен плик. Но това отново ще доведе до нов проблем, свързан с пространството. По-големите работни пликове обикновено се превръщат в по-големи машини и ако ви липсва място за това, нещата няма да се получат дори както искате.
Видове работни пликове за роботи
Източник: Pinterest
Има около 7 стандартни типа работни пликове за роботи, които се използват в производствената индустрия. Всеки има своя собствена дефинирана форма и дизайн, които са подходящи за конкретен тип работа. Те включват следното.
Декартова работна обвивка: Това е обвивка на декартова конфигурация и се предлага под формата на правоъгълна призма. Той няма мъртви зони в и около работната обвивка и роботът, използващ тази обвивка, има свободата да манипулира максималния полезен товар, с който може да се справи, без да усеща напрежение. Това е видът работен плик, който ще намерите в декартови или портални роботи.
Цилиндричен работен плик: Както подсказва името, това е конфигурация с цилиндрична форма, която има кух център, който силно ограничава роботизираната ръка, която може да се разтяга и прибира. Тази структура създава значителна мъртва зона във и около конструкцията на робота. Видовете роботи, които използват този тип плик, са подходящи за бързи малки задачи, които не изискват много движение.
Polar Work Envelope: Това е конфигурация, която обхваща обема, разположен между две частични сфери. Този дизайн ограничава максималните ъглови движения, които роботизираната ръка може да направи във вертикалната и хоризонталната равнина. Тези физически ограничения имат неприятния ефект от създаването на огромни значителни мъртви зони под и над въпросния робот. Това е вид
работен плик, който вероятно ще намерите в робот Polar.
Работен плик Revolute: Това е уникална конфигурация, която обикновено има плик, който е по-голям от наличното подово пространство. С две думи, роботизираната ръка стои върху много огромен и широк работен плик, който може да бъде или пълна сфера, или частично отворена. Това е една от най-сложните конфигурации, що се отнася до работните пликове.
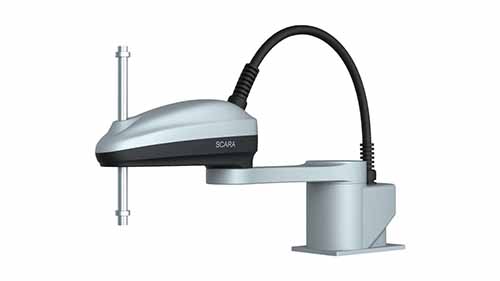
SCARA Работен плик: Това е уникална конфигурация за SCARA роботи и обикновено има формата на сърце или бъбрек. Той има изпъкнал кух кръг, който минава точно през средата, и това позволява много голяма хоризонтална равнина на работа, което улеснява страничните движения. Остава обаче много малко място нагоре и това ограничава вертикалните движения.
Spine Work Envelope: Това е най-простият работен плик, който някога ще срещате. Той просто се състои от гръбначен робот в полусферична работна обвивка, която осигурява точно достатъчно пространство за роботизираната ръка да работи както иска във всяка посока. Размерът на цялата структура зависи от броя на артикулациите в гръбначния стълб.
Конфигурация на махало: Това е конфигурация, която почти наподобява подкова със сегментирано напречно сечение. Работният плик е малко ограничен, но предимството на този дизайн е, че въпросният робот може да се монтира върху работния плик във всяка позиция, която е удобна за задачата. Това дава на плика свободата да бъде позициониран на най-удобното място, което е основно за най-добра ефективност.
Тълкуване на работния плик
Както ясно установихме, всеки работен плик има сложен дизайн, който генерира различни характеристики, които определят точната функция, за която са подходящи. Това обаче не означава, че можете да обикаляте и избирате първия работен плик, който видите пред себе си. Трябва да бъдете внимателни, когато става въпрос за тълкуване на работната обвивка на робот и следните са причините, поради които това е жизненоважно.
Трябва да знаете, че обвивката в този случай представлява работния обем, който може да бъде достигнат от ръката на робота. Трябва да знаете къде се намира тази точка и в повечето случаи тя е в центъра на монтажната плоча в крайния ефектор. Това на практика изключва всички инструменти, които крайният ефектор може да държи.
Трябва да сте наясно, че има зони в работната обвивка, които изобщо не могат да бъдат достигнати от роботизираната ръка. Това са мъртвите зони и не можете да направите нищо, за да промените ситуацията.
Максималният полезен капацитет, който е цитиран, е постижим само в рамките на определени разстояния на ръцете, които не трябва да се бъркат или разглеждат като максимален обсег.
Заключение
Работните пликове са от съществено значение за функционирането на роботизирана ръка и всяка друга машина. Те играят огромна роля при определянето на формата и дизайна на роботизираната ръка. Тези седем вида се използват широко по целия свят, но вероятно има и други нови вариации, които тепърва ще стават масови. За повече информация относно работните пликове и как те могат да бъдат променени за по-добра производителност, разгледайте нашия уебсайт и имате всички въпроси, на които може да сте отговорили.