
Конфигурации на работни станции за заваръчни роботи: клетки, релсови и портални системи
Работна станция за заваръчен робот комбинира роботи, заваръчно оборудване, обработка на детайли, приспособления, контроли и предпазни средства около дефинирани производствени нужди. Този център за избор сравнява четири семейства конфигурации и насочва специфични за приложението детайли към специални страници. Използвайте връзките в страницата, за да преминете от ограниченията на детайлите към подходяща архитектура.
Започнете, като поставите приложението в едно от четирите семейства
Всяка карта с категория използва едни и същи полета, за да идентифицира маршрут за избор. Числовите стойности и инженерните условия остават в съответните раздели по-долу.
Леки и средни клетки
- Стартова форма
- Повтаряеми семейства леки и средни части
- Дефиниране на движение
- Локално обръщане, ротационно или многоосно позициониране
- Следващ преглед
- Продължете към маршрута за конфигурация на светлината
Големи и високонатоварени станции
- Стартова форма
- Дълги, широкообхватни или масови детайли
- Дефиниране на движение
- Позициониране с голямо натоварване и разширен обхват на робота
- Следващ преглед
- Продължете към голямата част от инженерния маршрут
Наземни, небесни и портални системи
- Стартова форма
- Дълги, широки или високи зони извън една фиксирана позиция на робота
- Дефиниране на движение
- Движение на робота по линейни външни оси
- Следващ преглед
- Сравнете четири архитектури на мобилни системи
Позиционери и фиксиращи устройства
- Стартова форма
- Части, изискващи стабилна ориентация и повторяемо локализиране
- Дефиниране на движение
- Преместване на детайла и задържане на съединителни връзки
- Следващ преглед
- Преглед на движението на детайла и границите на задържане
Четири ограничения определят най-полезния начален маршрут
Започнете с обхвата и дължината на детайла, след което включете комбинираното натоварване на детайла и приспособлението в изчислението за позициониране. След това дефинирайте осите на движение и необходимото покритие на робота по картата на шева. Накрая, стеснете архитектурата чрез процес на заваряване и форма на съединението; името на конфигурацията е само отправна точка за потвърждаване на проекта.
Плик и дължина
Решете дали едно фиксирано местоположение на робота може да покрие всеки необходим шев.
Позициониране на товара
Третирайте детайла, приспособлението и динамичната ориентация като един проблем с натоварването.
Оси на движение
Разграничете преместването на детайла, преместването на робота или комбинирането на външни оси.
Приложим процес на заваряване
Екранирайте фугата и границата на оборудването за заваряване с газова защита, аргонова дъга или лазерно заваряване.
Затворени конфигурации за повтарящи се семейства части
Когато обвивката на детайла и натоварването паснат, локално обръщане, хоризонтално завъртане, многоосно позициониране или поддръжка на главата и задното седло, започнете с конфигурация на ниво клетка. Специализираната страница сравнява шест конфигурации, като същевременно запазва решенията за приспособления, количеството роботи и защитните мерки, специфични за проекта.
конфигурации на роботизирани заваръчни клетки за леки и средни детайли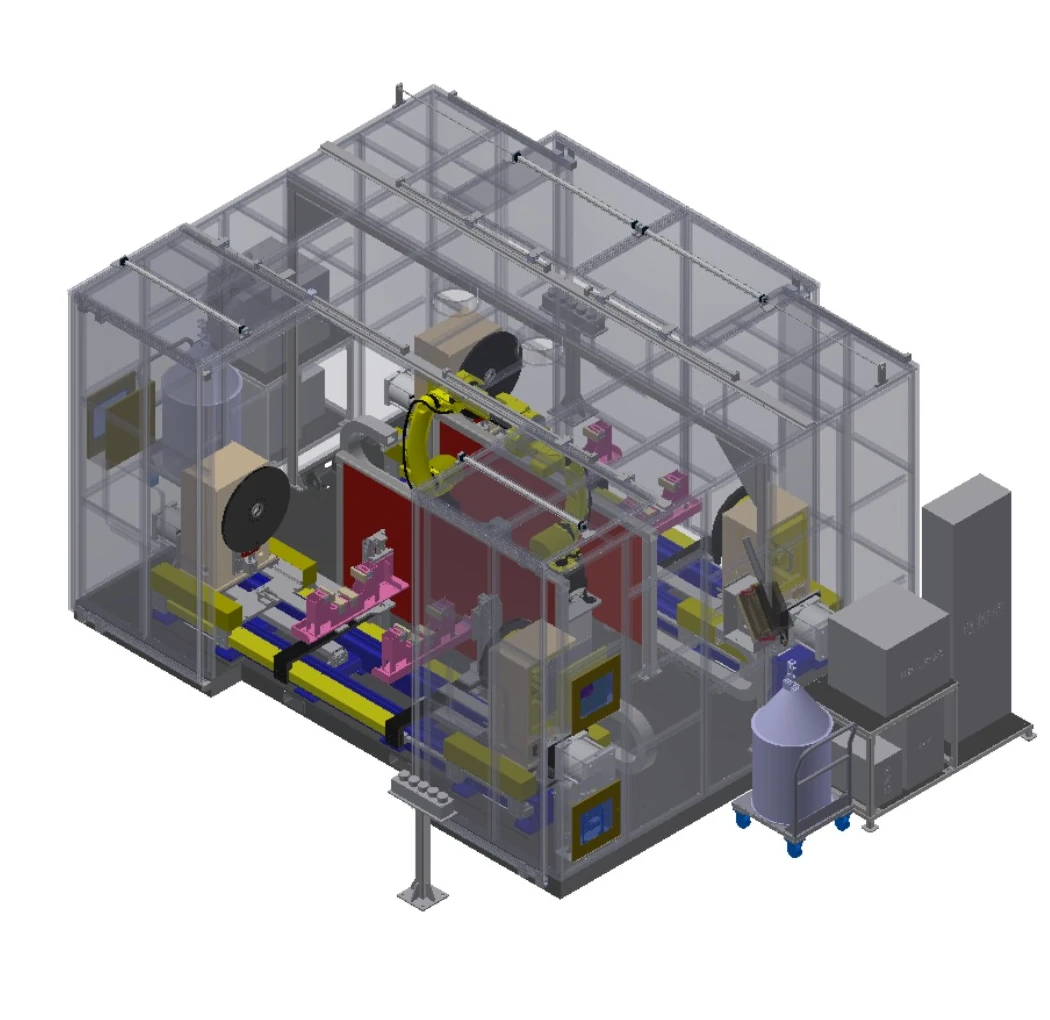
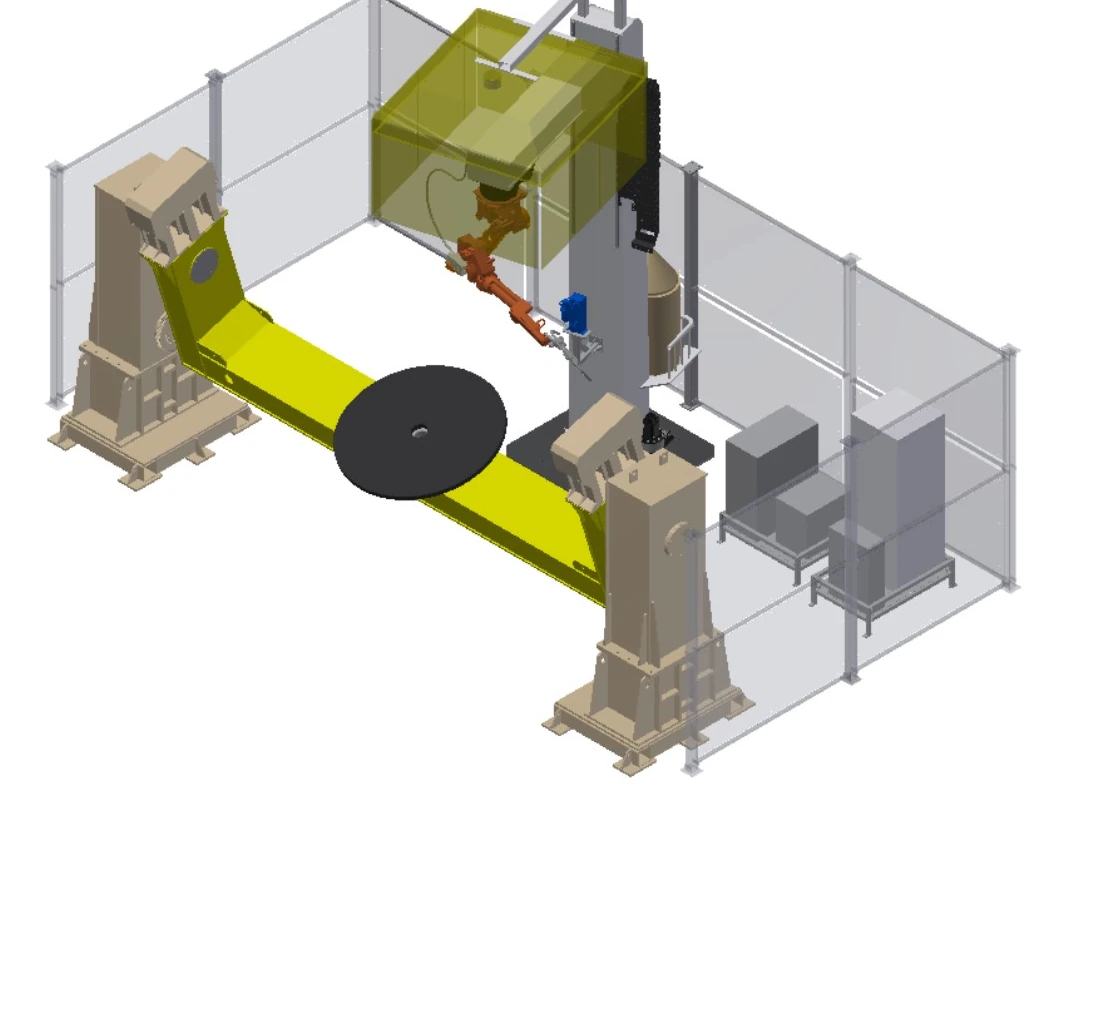
Проектирани станции за дълги, големи или масови части
Когато дължината, масата, диаметърът на въртене или методът на натоварване надвишават конвенционалната клетъчна обвивка, започнете от ограниченията за опора, позициониране, външно движение и защита. Специалната страница представя осем инженерни отправни точки, а не фиксирани пакети оборудване.
тежкотоварни роботизирани заваръчни работни станции за големи и тежки частиЧетири архитектури наземна железница, небесна железница и портална железница
Когато една фиксирана позиция на робота не може да покрие необходимата дължина, височина или обхват, линейни външни оси пренасят робота до зоната на шева. Тези четири архитектури обхващат движение на изправен под, движение на обърнат под, многоосно движение над главата и широко покритие на портала.
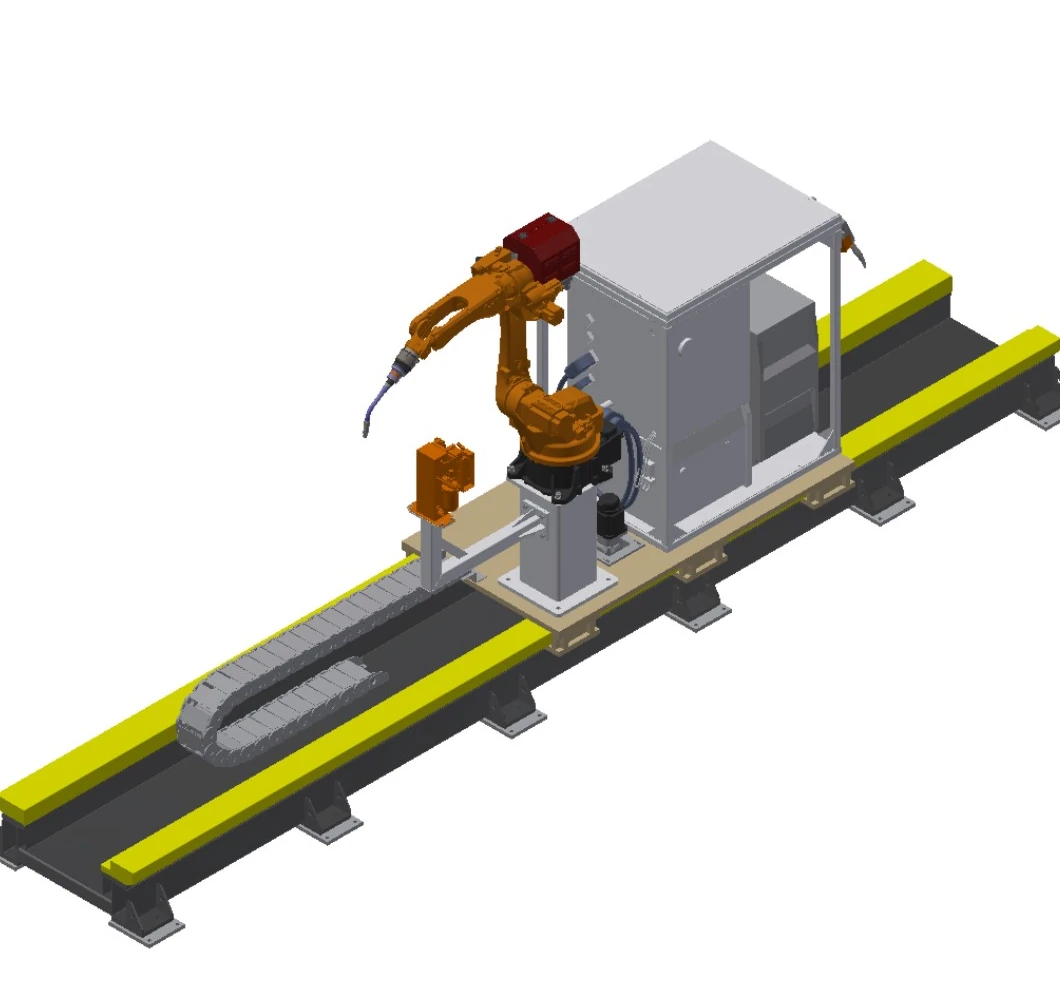
Вертикална система за заваряване на наземни релси
Увеличава обхвата на робота по дълги детайли, като същевременно държи робота изправен върху монтирана на пода каретка.
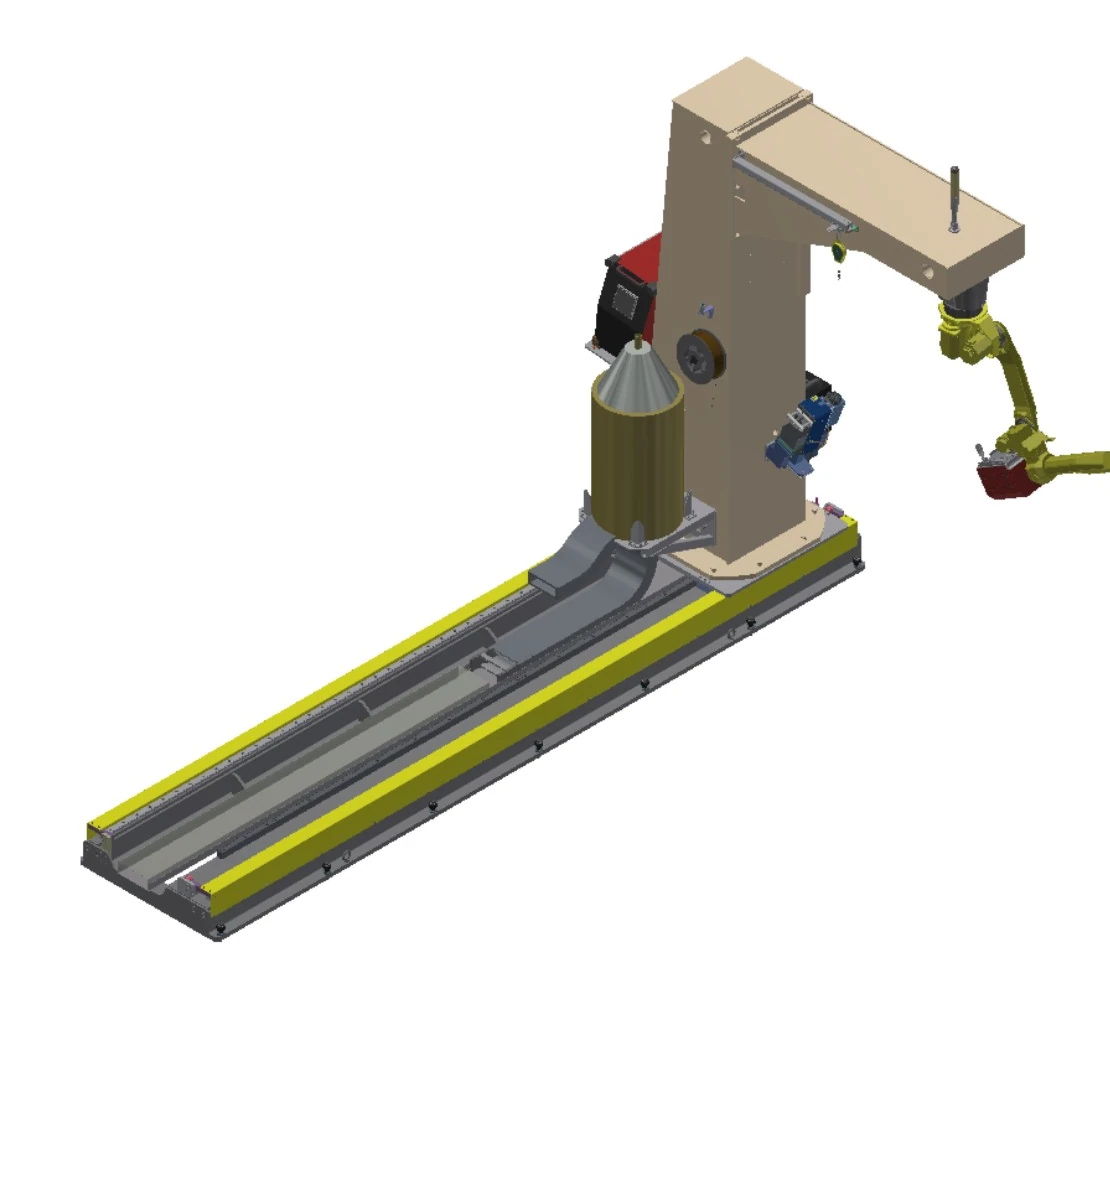
Обърната система за заваряване на релси
Комбинира движение по пода с обърната C-образна рамка, когато е полезен достъп отгоре по протежение на дълъг детайл.
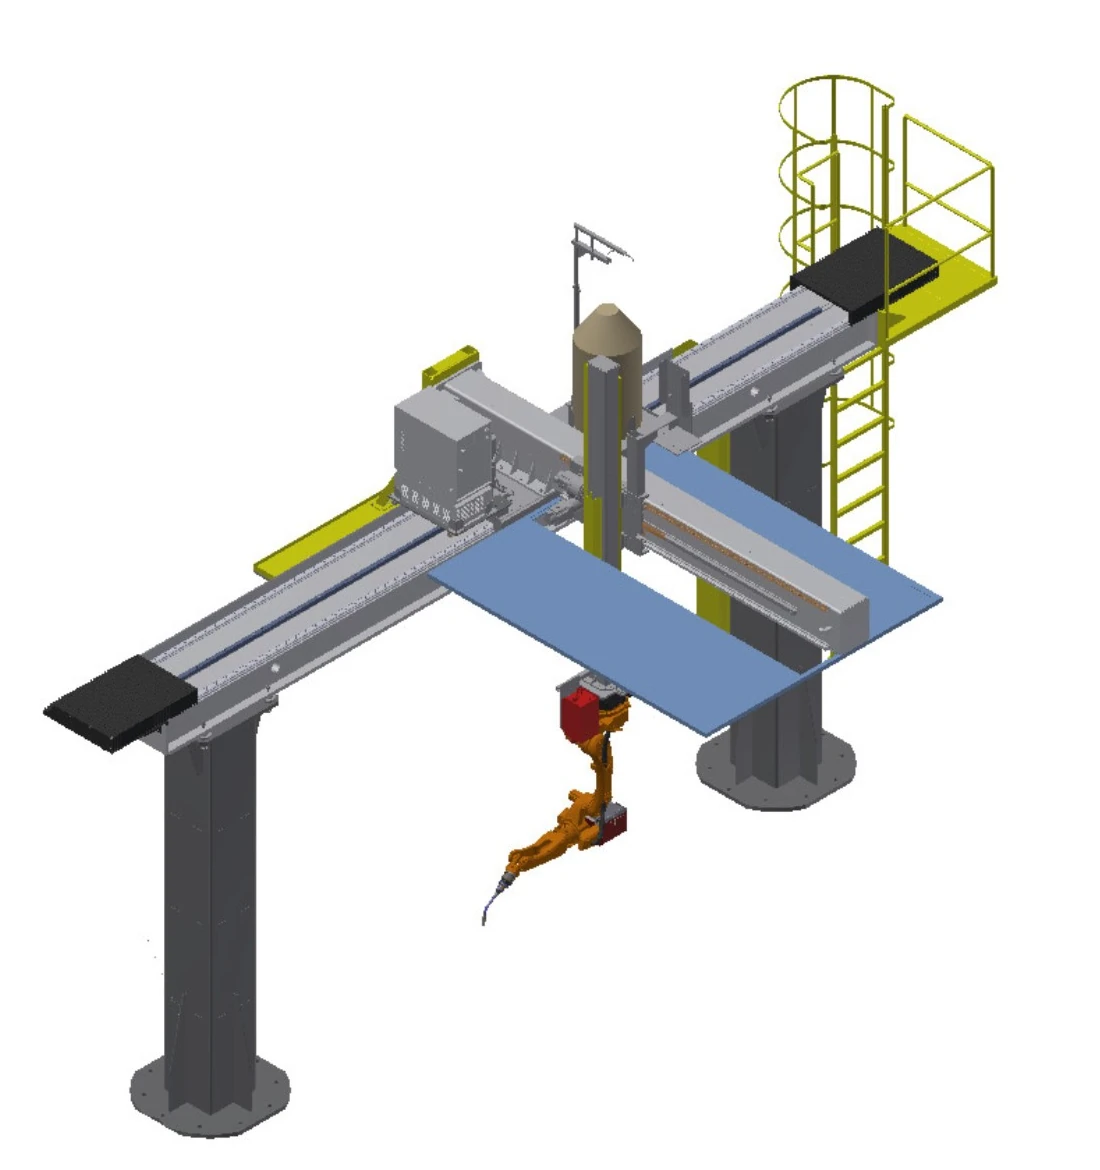
Инвертирана система за заваряване Sky-Rail
Премества обърнат робот над работната зона в избираеми комбинации от оси за дължина, страничен обхват и височина.
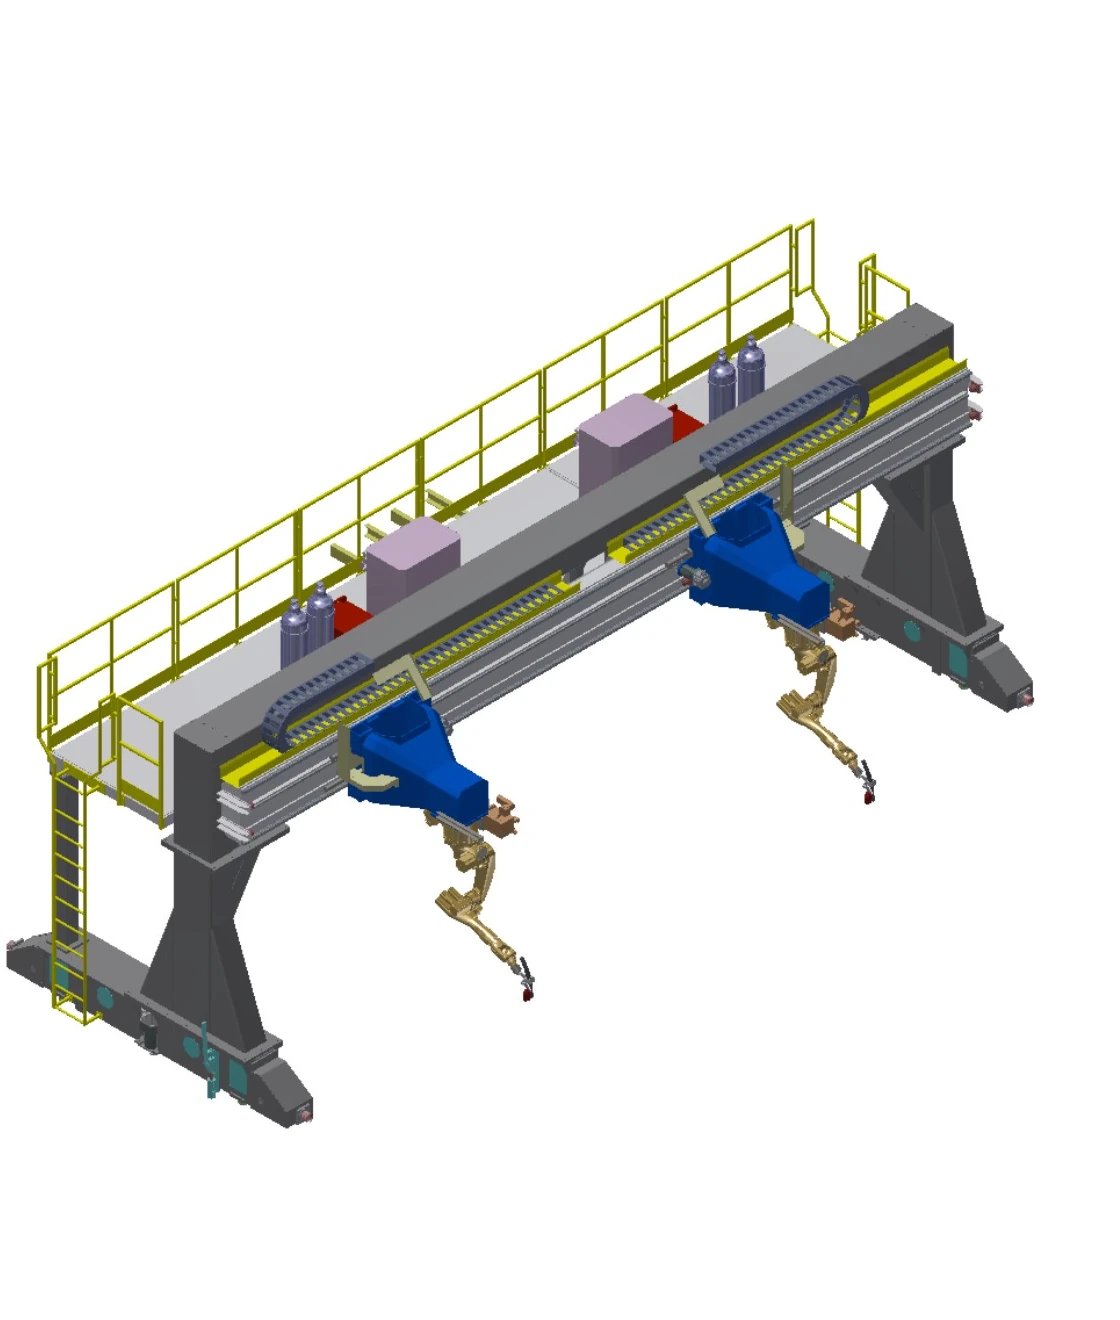
Система за заваряване с обърнат портал
Създава широка работна зона над главата с дълъг Y ход и синхронизирано двойно задвижване за големи работни зони.
Сравнете четири мобилни системи на един набор от полета
Стойностите на движението са опционални диапазони. Комбинацията от крайни оси, натоварването, фундаментът, софтуерът за обработка и обхватът на проследяване остават специфични за проекта.
| Ред | Система | Движение | Пътуване | Номинален товар | Скорост | Повторяемост | Външни оси | Опции и инженерни условия |
|---|---|---|---|---|---|---|---|---|
| A | Вертикална система за заваряване на наземни релси | Заземена релса; една линейна външна ос | Ефективен ход 2–30 м, опционално | 1 т | 0–15 м/мин | ± 0.15 мм | 1 набор | Основа на робота и скоби за управление, заваръчно оборудване, барабан за тел и почистващ препарат за горелка; удължен гъвкав кабел; софтуер за контактно разпознаване, проследяване на дъга и многослойно многопроходно проследяване; проследяване на лазерни шевове |
| B | Обърната система за заваряване на релси | Тежка наземна релса с обърната C-образна рамка; една линейна външна ос | Ефективен ход 2–30 м, опционално | 3.5 т | 0–15 м/мин | ± 0.15 мм | 1 набор | Обърната C-образна рамка с роботна основа и скоби за управление, заваръчно оборудване, барабан за тел и почистващ препарат за горелка; удължен гъвкав кабел; софтуер за контактно разпознаване, проследяване на дъга и многослойно многопроходно проследяване; лазерно проследяване на шева |
| C | Инвертирана система за заваряване Sky-Rail | Движение над главата по X/Y/Z; осите могат да бъдат комбинирани като 1X, 2Y или 3Z | X 2–30 м; Y 1–2 м; Z 1–2 м, по избор | 0.4 т | Всяка ос 0–15 м/мин | Всяка ос ±0.15 мм | 3 определя | Скоби за контроли, заваръчно оборудване, барабан за тел и почистващ препарат за горелка; инспекционна стълба и платформа; удължен гъвкав кабел; опционален аспиратор за таван; софтуер за контактно засичане, проследяване на дъга и многослойно многопроходно проследяване; лазерно проследяване на шева |
| D | Система за заваряване с обърнат портал | Движение на портала X/Y/Z; осите могат да се комбинират като 1X, 2Y или 3Z; синхронно двойно задвижване по Y | Размах <10 м; X ≤9 м; Y ≤100 м; Z 1–2 м, по избор | 0.4 т на робот | Всяка ос 0–15 м/мин | Всяка ос ±0.15 мм | 4 определя | P43 прецизно шлифована тежка релса и фундамент за проект от потребителя; скоби за управление, заваръчно оборудване, барабан за тел и почистващ препарат за горелка; инспекционна стълба и платформа; удължен гъвкав кабел; софтуер за контактно измерване, проследяване на дъга и многослойно многопроходно проследяване; лазерно проследяване на шевове |
Третирайте позиционерите и приспособленията като една верига за детайли
Позиционерът представя всяко съединение в заваряема ориентация; приспособлението локализира компонентите и многократно запазва тяхната връзка. И двете трябва да бъдат потвърдени с достъп на робота, последователност на заваряване, зареждане и предпазване.
Концепции за позициониране
Фиксирани маси с екран, хоризонтални ротационни маси, обръщателни устройства, опори за глава-задно седло и многоосни позиционери. Комбинираната маса на детайла и приспособлението, центърът на тежестта, ротационната обвивка и разстоянието до горелката определят приложимата концепция.
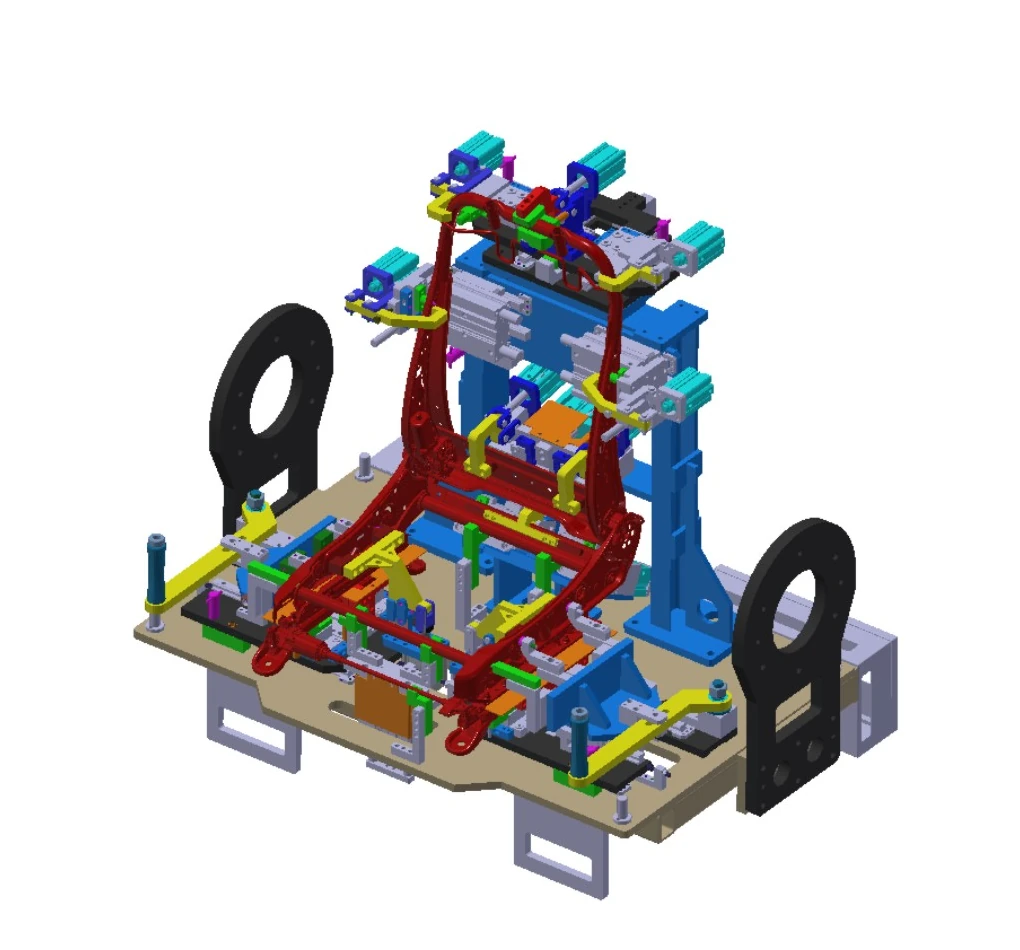
Инженеринг на приспособления
Бързопроменяемият дизайн може да запази интерфейс за актуализации на продукта. Структурните рамки изискват достатъчна твърдост и здравина, заварените конструкции се подлагат на обработка за стареене, а всеки компонент е разположен и затегнат независимо, за да се поддържат чертежни връзки.
Използвайте четири въпроса, за да дефинирате следващата инженерна скица
Колко голяма е частта?
Посочете минимална и максимална обвивка, дължина, посока на натоварване и разпределение на шевовете.
Какъв товар трябва да се движи?
Комбинирайте масата на детайла и приспособлението, след което добавете център на тежестта и динамична ориентация.
Кои оси са необходими?
Решете дали да преместите детайла, да преместите робота или да използвате наземна релса, небесна релса или портално движение.
Кой процес се прилага?
Споделете материал, съединения, метод на заваряване, изисквания за качество и схема на смяна.
Когато обхватът се разшири до линеен такт, междустанционно предаване на данни и оркестрация на системно ниво, продължете към интелигентна производствена линия за заваряване.
Изберете кое семейство да прегледате първо
Коя категория е подходяща за малки или средно големи повтарящи се части?
Започнете с леки и средно големи затворени клетки, след което стеснете маршрута чрез обръщане, завъртане или многоосно позициониране на детайлите.
Коя категория е подходяща за дълги, широкообхватни или високонатоварени части?
Започнете с инженерния маршрут за големи детайли и предоставете данни за масата, центъра на тежестта, опората, натоварването и разпределението на шевовете.
Кога трябва да сравнявам наземни железопътни, небесни железопътни или портални системи?
Използвайте сравнението между мобилни системи, когато едно фиксирано местоположение на робот не може да покрие необходимата дължина, височина или обхват.
Къде се отнасят сложните въпроси за закрепване и приспособления?
Когато ориентацията, повторяемото локализиране или интерфейсите за промяна са основното ограничение, започнете със секцията за позиционери и приспособления.
Преминаване от семейството на приложенията към следващия информационен слой
Използвайте тази страница, за да изберете семейство конфигурации, след което отворете съответния продукт или техническа страница. Ако чертежите са готови, започнете директно обсъждане на приложението.
Започнете от действителната част и картата на шева
Споделете чертежи, диапазон на размери и маси, съединения, процес, очаквани тактове, метод на натоварване и ограничения на обекта, така че EVST да може да оформи първоначална конфигурация.