
Роботизирана клетка за обезкостяване на отливки под налягане: Роботизирани клетки, машини със специално предназначение и шлайфане със сканиране по траектория
Роботизирана клетка за обезкостяване е клетка, държана от инструменти, в която роботът носи шпиндел или шлифовъчна глава около отливка, закрепена към фиксирано приспособление или позиционер.
Обсъдете вашия детайл →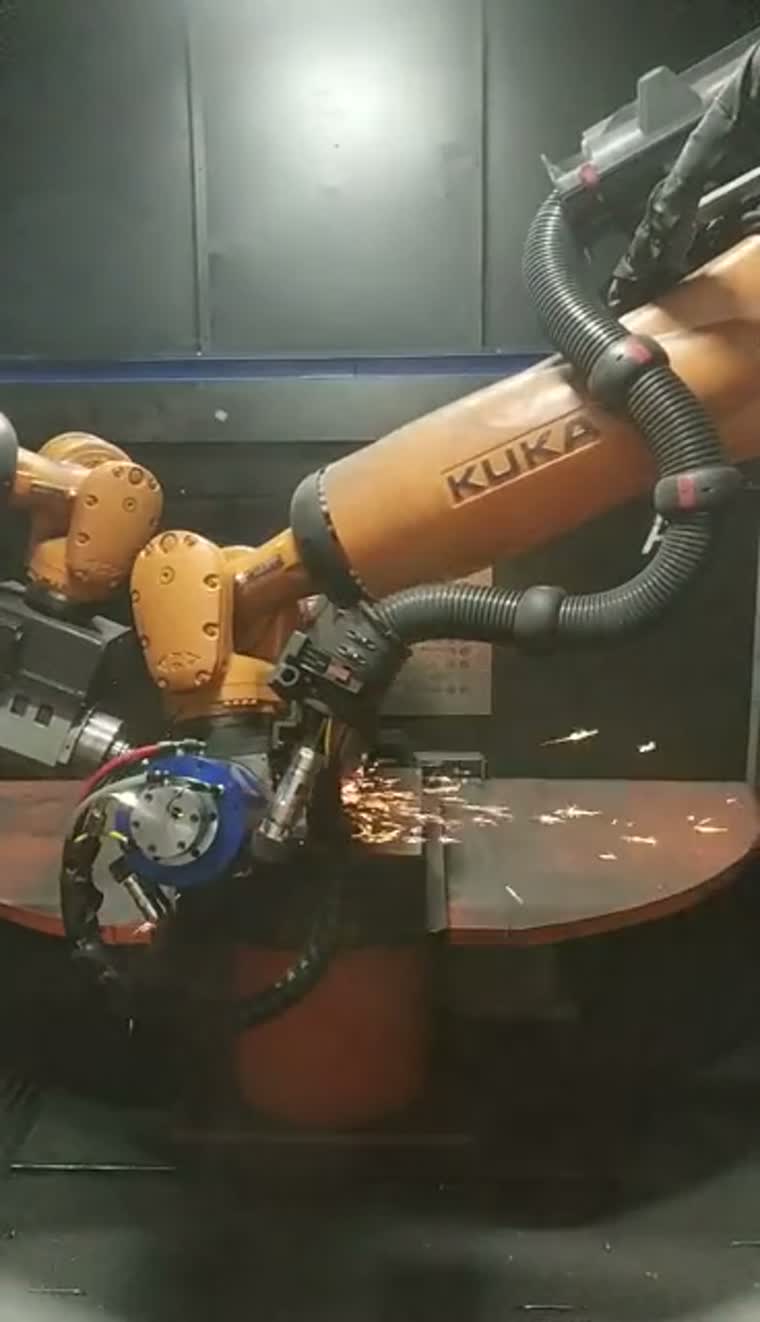
Започнете с отливката и нейните ограничения
Типичните семейства детайли включват блокове на двигатели, цилиндрови глави, корпуси на трансмисии и корпуси на двигатели. Достъпът за затягане, хлабината за завъртане и подходът на инструмента определят разположението на клетката.
Входящите отливки могат да се различават по контур и позиция на разделителната линия. Прегледайте представителните отливки, опорните точки на приспособленията и областите, които ще се обработват, преди да изберете маршрута за обработка.
Максимална маса на детайла: по заявка.
Максимални размери на детайла и диапазон на струговане: по заявка.
Структурата с инструменти, закрепени с инструменти, може да е подходяща за детайли, които са трудни за пренасяне през фиксирани инструменти за довършителна обработка; решението за маршрута на обработка също зависи от достъпа и закрепването.
Разположение на клетките, опции за контрол на силата и прахоулавянеКонфигурации на клетки и достъп до инструменти

Клетъчните конфигурации комбинират роботизиран инструмент с фиксирано приспособление, позиционер или променливо въртяща се маса. Достъпът на инструмента до леярската конструкция насочва устройството.
Опциите за плаващ шпиндел, автоматична смяна на инструменти и магазин за инструменти могат да бъдат специфицирани спрямо необходимите операции и комбинацията от детайли.
Диапазон на контролирана контактна сила: по заявка.
Разположение на клетките, опции за контрол на силата и прахоулавянеКорпуси от лят под налягане
Маршрутите за отстраняване на мустаци са насочени към отстраняване на остатъци от мустаци, разделителни линии и отвори върху отливките на корпусите; входящите вариации и достъпът до инструментите оформят процеса.
Двигатели и силов агрегат
Блоковете на двигателите и цилиндровите глави могат да изискват различни инструменти за външни ръбове и странични отвори, като се включват визуализиране на местоположението и смяна на инструментите, когато процесът ги изисква.
Автомобилни и мотоциклетни компоненти
Семействата отливани компоненти могат да бъдат оценени за роботизирана клетка или специализирана машина, като се вземе предвид общата характеристика на приспособленията и честотата на смяна на продукта.
Производство на двигатели
Почистването на корпуса на двигателя от мустаци е типично приложение за интеграция на роботи и специализирани машини, като за всяко семейство корпуси са дефинирани опорната точка за затягане и достъпът до ръба.
Роботизирана клетка срещу машина със специално предназначение
| Семейство детайли | Конфигурация | Оси и позиции | Гъвкавост при превключване | Производствен микс |
|---|---|---|---|---|
| Големи отливки | Роботизирана клетка | Съчленено движение на инструмента; фиксиран или позициониран детайл | Смяна на инструменти и приспособления за различни корпуси | Смесени семейства с различни характеристики |
| Повтарящи се семейства от отливки | Машина със специално предназначение | Координирани оси; единични или редуващи се позиции | Специализирани осветителни тела с планирани смени | Многократни изпълнения в рамките на определено семейство |
| Малки контурни компоненти | Машина със специално предназначение | Координирани оси и индексирани позиции | Промени в инструменталната екипировка в рамките на поддържания диапазон от компоненти | Повтарящи се задачи за обработка на контури |
| Средни и големи компоненти | Машина със специално предназначение | Линейни или ротационно-индексирани подредби | Специфични за детайлите приспособления и настройка на процеса | Дефинирани последователности на обработка |
Превъртете хоризонтално, за да сравните всички полета.
Специализирани машини на ниво решение
Специализираните машини осигуряват координирано движение на инструмента с единични, редуващи се или индексирани позиции за обработка. Те се оценяват на ниво решение около семейството детайли и разположението на приспособленията.
Примерни детайли включват корпуси за телефони, модули за камери, корпуси за приемници, дръжки на врати и пластмасови компоненти за автомобили.
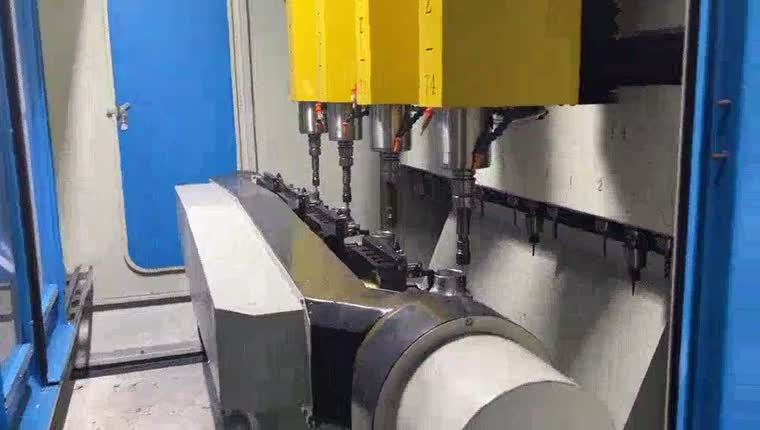
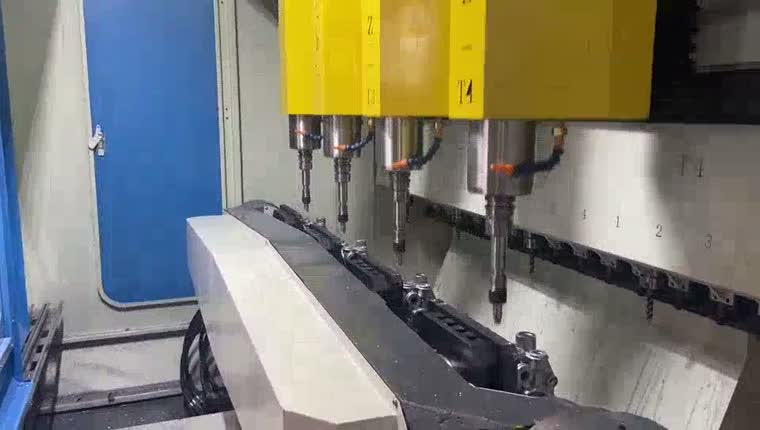
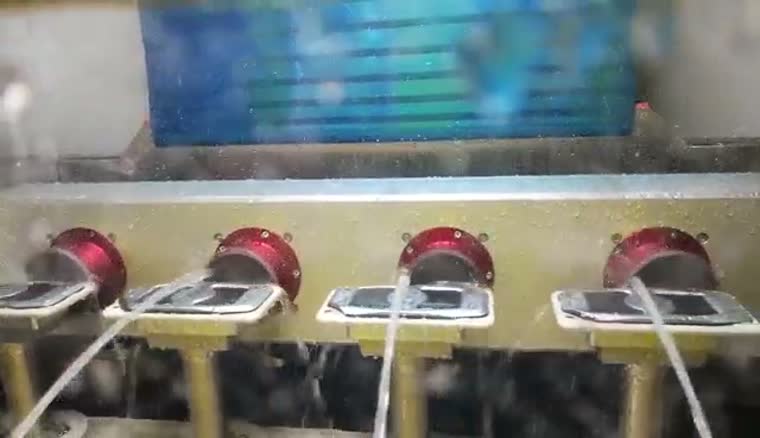
За подходящи задачи по контурна обработка е наличен метод за мокра обработка, като се използва течност около инструмента и въртящи се приспособления. Подходящостта зависи от материала и желаното покритие.
За компонентите на осите, вземете предвид прехода от заваряване към почистване на мустаци, когато планирате закрепването и последователността на обработка.
Заваряване на оси и обработка след заваряванеEVST шлифоване от сканиране до траектория
EVST Scan-to-Path Grinding генерира траектория на шлифоване от сканирани контури на детайла в рамките на дефинирани области на обработка; това не премахва необходимостта от дефиниране на процеса, валидиране на приспособленията или проверка на готовия детайл.
За шлифовъчен робот без програмиране, предвиденото намаление е ръчно обучение по траектория точка по точка. Изборът на инструменти, обхватът на сканиране, границите на процеса и критериите за приемане все още трябва да бъдат установени.
Обсъдете вашия детайл →От сканирания контур до изпълнението
Сканирайте детайла, идентифицирайте контура в дефинираната област на обработка и генерирайте траектория за изпълнение на робота. Траекторията трябва да бъде проверена спрямо достъпа до приспособлението и избрания инструмент.
Заснемете контура на детайла в избраната област.
Идентифицирайте обработващия ръб и генерирайте траекторията на инструмента.
Изпълнете проверения път с избрания инструмент за контакт.
Концептуална диаграма · Стъпките изискват валидиране на детайла и клетката.
Изпълнението, контролирано от сила, поддържа контакт по време на генерирания път; опциите за контрол на силата и техните спецификации се избират с по-широката конфигурация на клетките.
Разположение на клетките, опции за контрол на силата и прахоулавянеТриизмерно зрение и адаптивни пътища
Триизмерното изобразяване и обработка могат да изградят представяне на детайла и да адаптират траекторията към пространствените вариации. Обработката без CAD е опционална, при която контурът и процесът могат да бъдат установени от сканирането; проверката на продукта също е опционална.
Продължителност на сканирането при договореното покритие и условия на тестване: при поискване.
Точност на сканиране при договорения материал, геометрия и условия на тестване: по заявка.
Лазерно откриване и компенсация на отклоненията
Точковото лазерно откриване може да сравни текущия детайл с предишния и да компенсира позиционните вариации на разделителната линия. Това сравнение се отнася до отклонението между детайлите, а не до отклонението от CAD модел.
Лазерното измерване на издатината на заваръчния шев може да осигури компенсация на позицията и да се координира с инструмента за довършителни работи по време на обработката на заваръчните шевове. Стратегията за измерване и отстраняване трябва да бъде съобразена със съединението.
Офлайн програмиране и симулация
Офлайн програмирането подготвя пътя на робота далеч от клетката. Проверката за колизии и симулацията на код поддържат преглед, преди постпроцесорът да създаде специфичната за контролера програма.
Дефинирайте траекторията на инструмента, приспособлението и робота.
Прегледайте колизиите и симулирайте програмата.
Изведете код на контролера, след което го валидирайте в клетката.
Концептуална диаграма · Стъпките изискват валидиране на детайла и клетката.
Симулацията подпомага подготовката; програмата на робота, геометрията на инструмента и приспособленията все още изискват валидиране в действителната клетка.
Шлайфане след заваряване и шлайфане на заваръчните шевове
Роботизираното шлайфане на заваръчни шевове може да използва роботизирана довършителна глава около алуминиева рамка. Приспособлението осигурява достъп до заваръчния шев, докато инструментът следва избрания път на отстраняване.
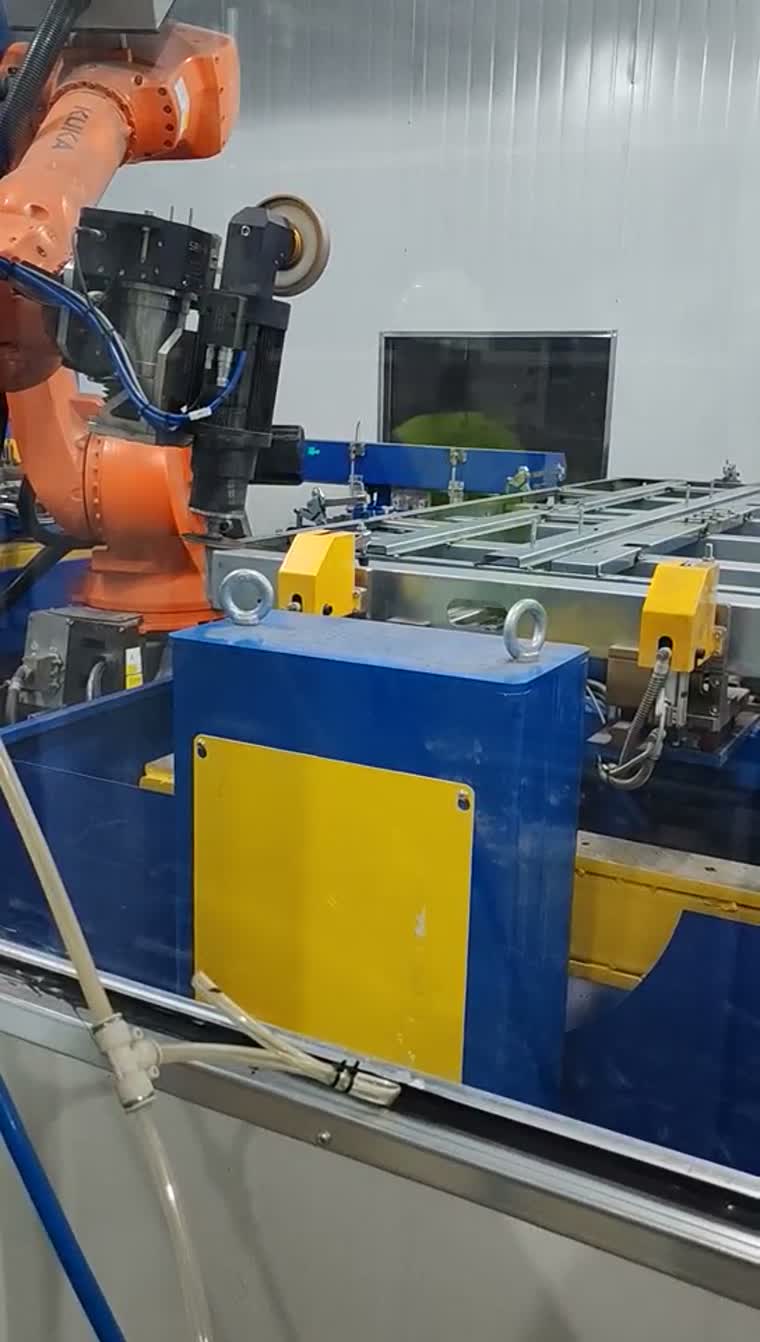
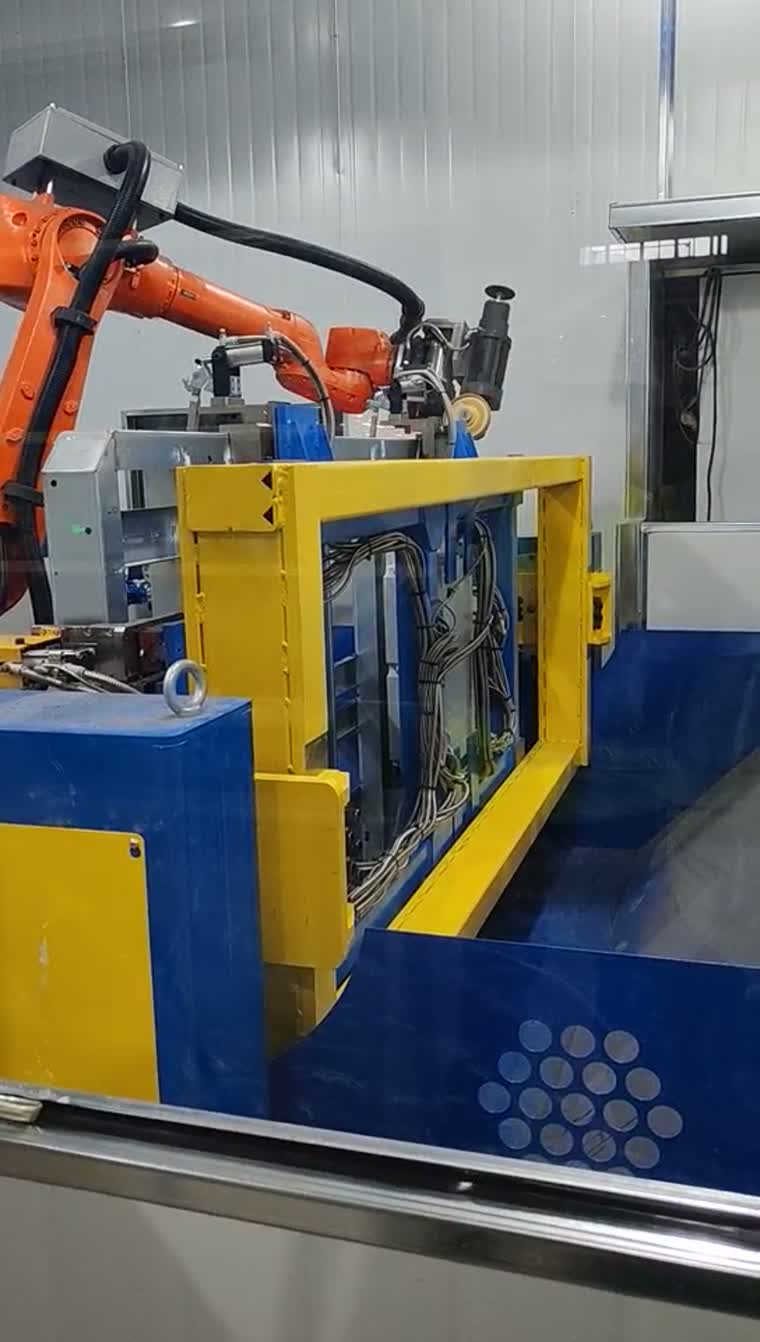
Заваряването чрез триене и разбъркване на тавата за батерии е свързан процес със собствени изисквания за приспособления и процес.
Довършителни работи на батерийните тави и свързани с тях опции за обработкаТипични приложения и обхват на интеграция
Типичните приложения включват почистване на ръбовете на отливките на корпусите, отстраняване на мустаци от компонентите на двигателя и довършителни работи по заваръчните шевове на рамата. Обхватът на доставката се определя около приспособления, инструменти, интеграция на роботи и валидиране на процесите.
Интерфейсите за товарене и разтоварване са дефинирани с оборудването нагоре и надолу по веригата.
Споделете представителни детайли, ръбовете или заварките, които ще се обработват, данни за приспособленията и критериите за приемане, за да започнете преглед на конфигурацията.
Въпроси преди избора на клетка за обезкостяване
Какво всъщност означава „без програмиране“ – без обучение или без CAD модел?
Това означава генериране на траекторията на процеса от открити контури, за да се намали обучението точка по точка. Работата без CAD модел на продукта е опционална конфигурация; приспособленията, инструментите и приемането на процеса все още се нуждаят от валидиране.
Как се генерира траекторията на инструмента, когато отливката варира от детайл до детайл?
Сканирането идентифицира съответния контур в рамките на определена област на обработка. Генерирането на траектория използва този контур, докато подходяща система за детекция може да компенсира вариациите между отделните части. Геометрията извън обхвата изисква преглед на процеса.
Кога специализирана машина за обезкостяване превъзхожда роботизирана клетка?
Струва си да се оцени специално разработената машина, когато семействата части, приспособленията и последователностите на обработка се повтарят. Роботизирана клетка може да бъде оценена, когато достъпът, подходът към инструмента или продуктовата гама изискват различно разположение; сравнете ги с действителните детайли.
Могат ли обезмасляването и шлайфането след заваряване да се извършват в една и съща клетка?
Те могат да бъдат разглеждани в рамките на споделена концепция, ако приспособленията, достъпът до инструменти и изискванията за процес са съвместими. Комбинирането им е проектно решение, а не стандартна възможност, която се приема за всяко оформление.
Каква смяна на инструменти е необходима за производство на смесени модели?
Първо дефинирайте операциите и необходимите инструменти за всяко семейство части. След това около тази комбинация могат да се конфигурират автоматична смяна на инструменти и склад за инструменти, включително проверки за достъп и хлабина на закрепващите елементи.
Може ли генерирането на визуален път да бъде пренастроено към съществуваща клетка?
Пригодността за модернизация се оценява за всеки отделен случай. Проверете интерфейсите на робот-контролер, достъпа до сканиране, калибрирането, геометрията на инструмента и съвместимостта на приспособленията, преди да дефинирате модернизацията; само демонстрация на сканиране не установява съвместимостта на клетката.