
曲轴机床上下料单元:对准夹持姿势、数控节拍和缓冲位置
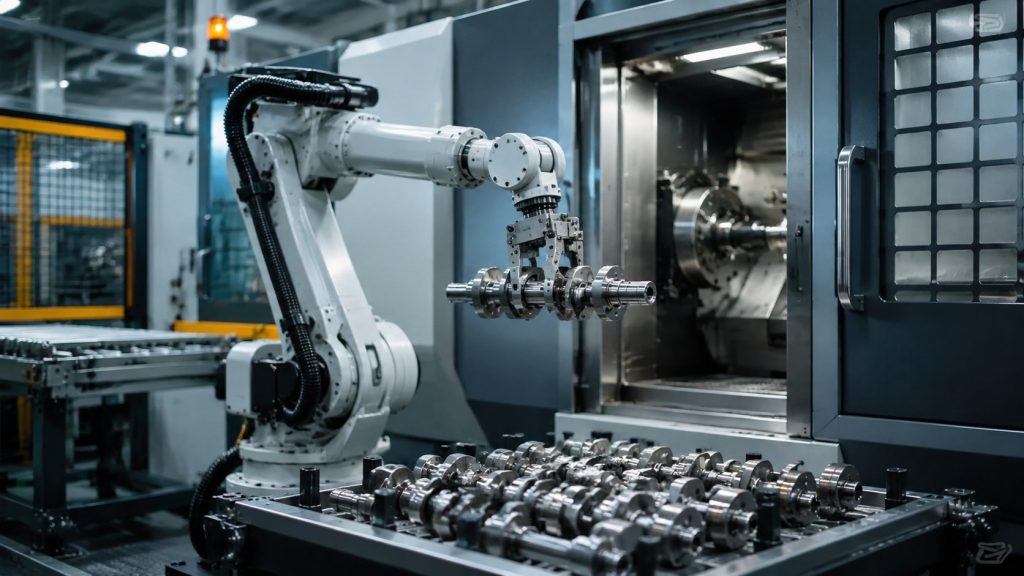
曲轴机床上下料单元:对准夹持姿势、数控节拍和缓冲位置
食品分拣机器人拣选单元:控制视觉、抓取、传送节拍和放置精度
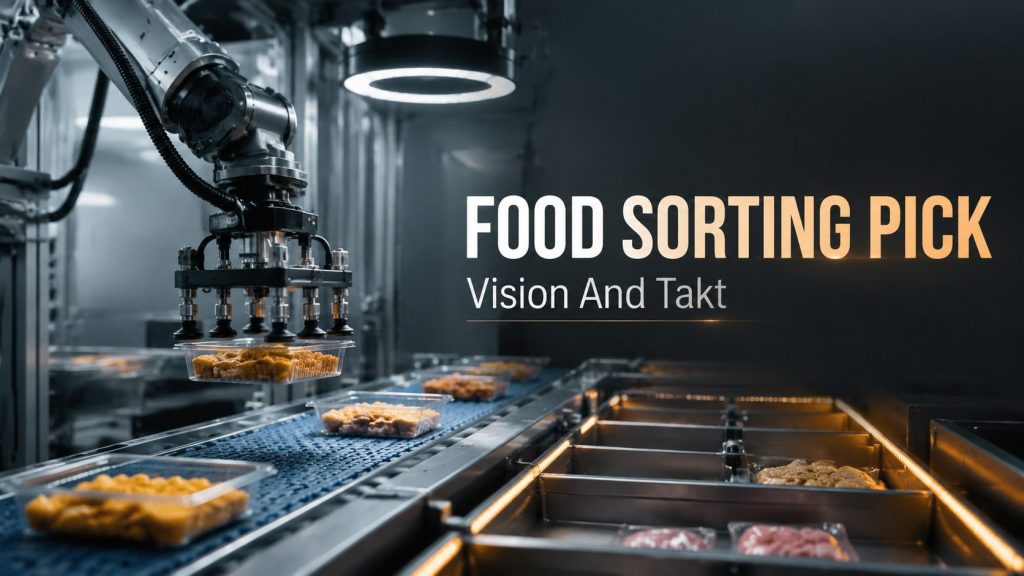
围绕夹具重复性、工艺窗口控制、异常恢复、检验和稳定生产验收来规划食品分拣机器人拣选单元。
为什么自动化集成商的人均收入低?——以及真正区分优秀集成商的因素是什么?
项目型设备制造商的人均收入在 85 万至 140 万美元之间;而他们的客户的收入是这个数字的 3 到 5 倍。分水岭不在于订单规模,而在于设备复用率。
热水器壳体焊接单元:控制基准、焊缝通道和生产交接
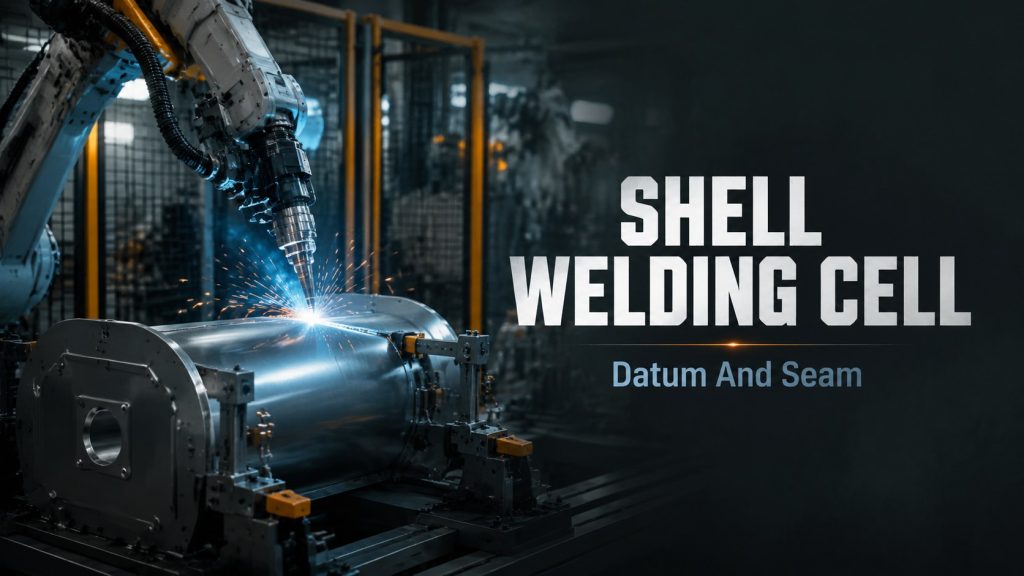
围绕夹具重复性、工艺窗口控制、异常恢复、检验和稳定生产验收来规划热水器壳体焊接单元。
双轴焊接定位单元:控制姿态、机器人位置和夹具窗口
围绕夹具重复性、工艺窗口控制、异常恢复、检验和稳定生产验收来规划双轴焊接定位单元。
自动化投资回收期至 2026 年:究竟多久才能真正收回成本
以一条价值约 205 万美元的焊接生产线为例,投资回收期:单班制 4.6 年,双班制 2.3 年。这是每个人都低估的成本,以及何时应该暂缓投资。
机器人喷涂自动化:控制装置、喷枪距离、覆盖范围和过喷
围绕夹具重复性、工艺窗口控制、异常恢复、检验和稳定生产验收来规划机器人喷涂自动化。
2026年机器人焊接生产线成本:钱都花在哪儿了?
一份价值约205万美元的机器人焊接生产线公开招标书,逐条分析。为什么“买机器人”变成了“买生产线”——以及决定最终价格的隐性成本。
焊接定位机器人单元:控制旋转、焊枪进出和夹具重复性
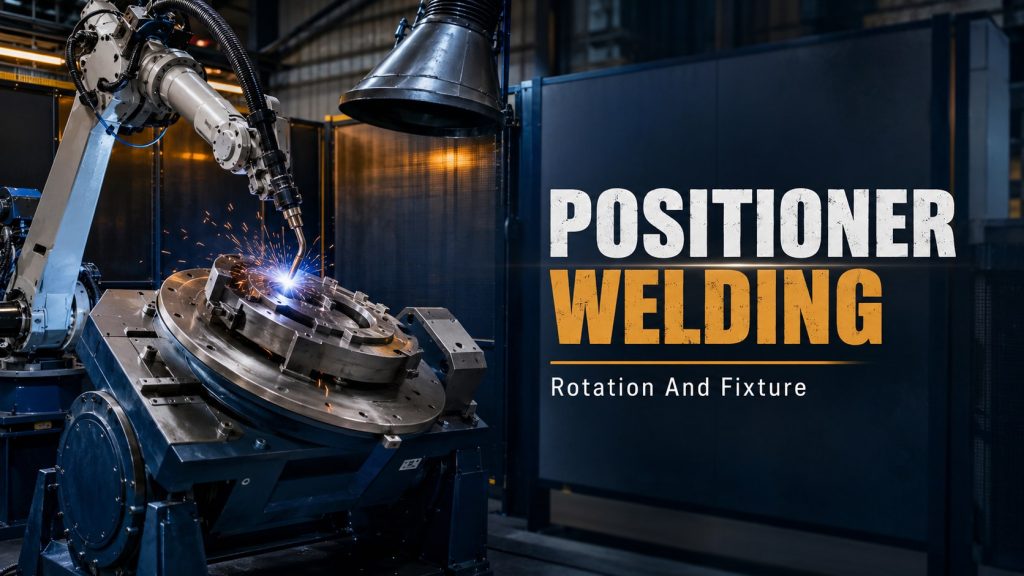
围绕夹具重复性、工艺窗口控制、异常恢复、检验和稳定生产验收来规划焊接定位机器人单元。
2026 年协作机器人安全标准:ISO 10218:2025
ISO 10218-1:2025 和 ISO 10218-2:2025 于 2025 年 4 月生效,并将 ISO/TS 15066 纳入该标准。那么,2026 年协作机器人领域又有哪些变化呢?
气缸盖机器人装载:实现定位、抓取和机器节拍之间的闭环
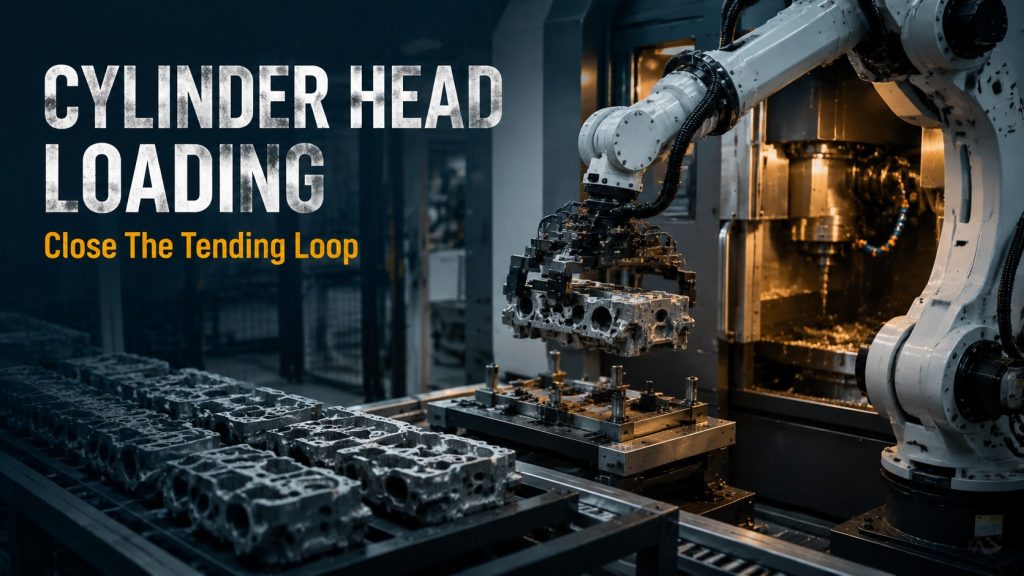
规划气缸头机器人装载时,需考虑定位基准、夹爪姿态、机器信号、切屑清理、节拍时间和异常返回等因素。
小型缓冲进料:如何保持机器人拣选的稳定性
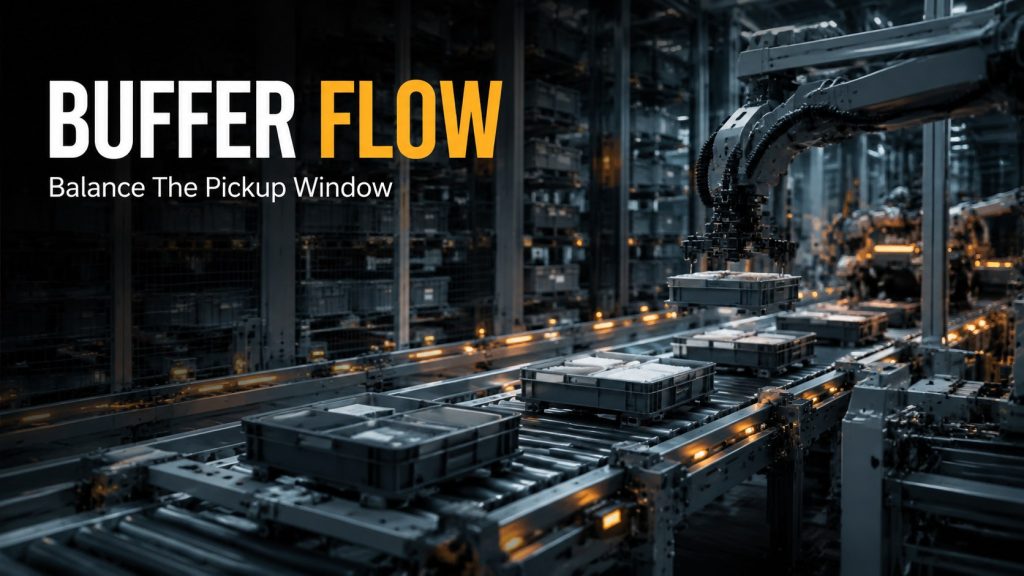
根据进料节奏、缓冲位置、检测信号、拾取高度、异常返回和机器人拾取稳定性来规划微型负载缓冲进料。