
SCARA视觉分拣:坐标映射和拣选验证
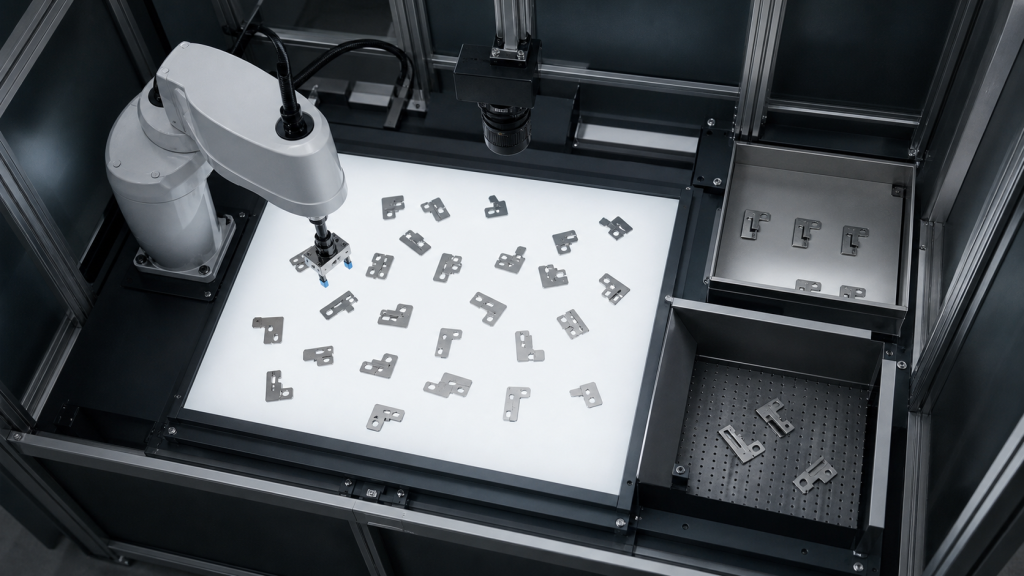
规划 SCARA 视觉分拣,包括光照、图像有效性、相机到机器人的校准、抓取点规则、抓取确认、剔除路径和恢复。
机器人车床上下料联动装置:卡盘、门、零件
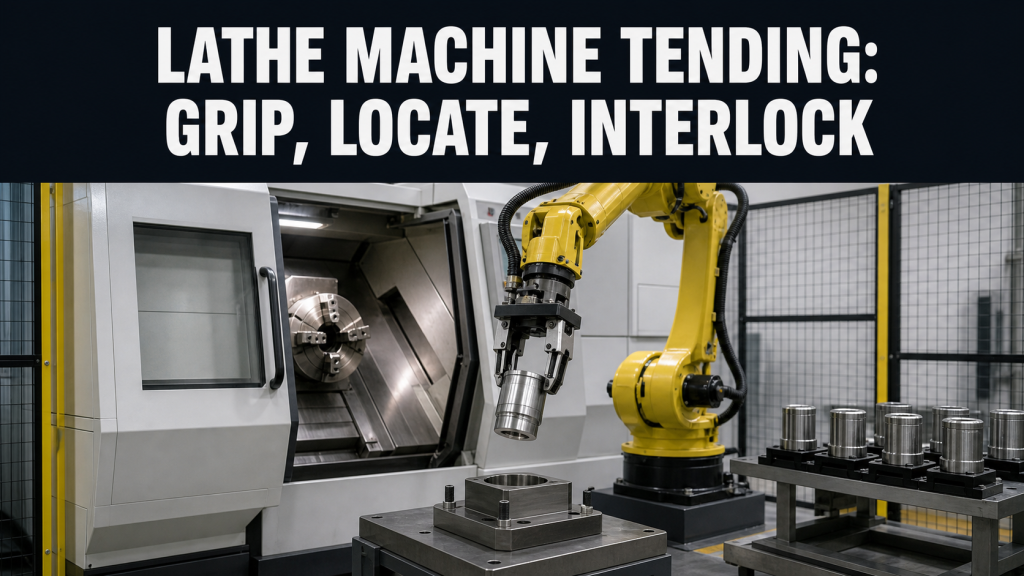
围绕毛坯和成品零件基准、门和卡盘状态、零件存在、切屑控制、恢复和验收来规划机器人车床上下料联锁装置。
电机外壳双工位磨削:平衡单元
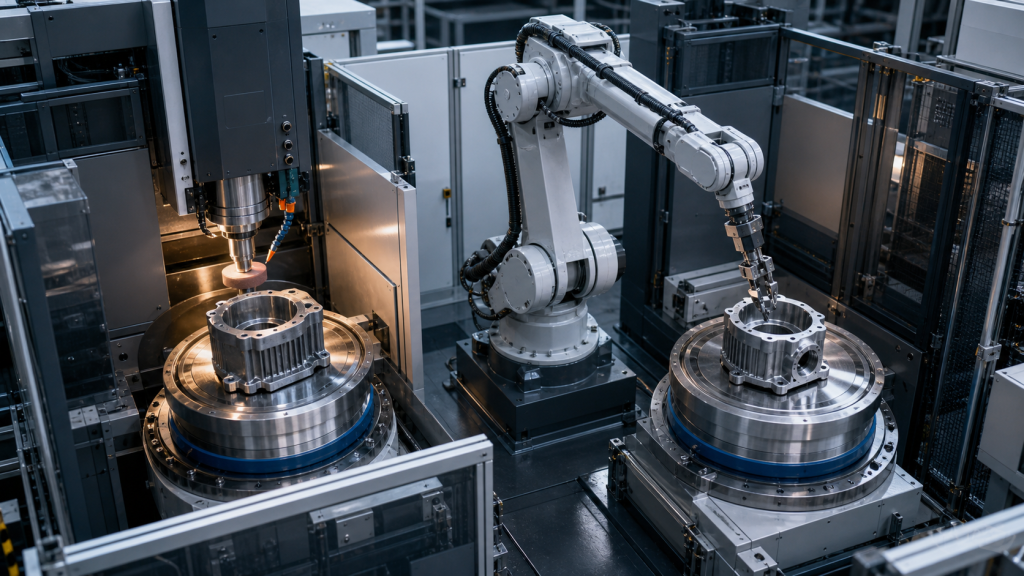
围绕基准控制、工位握手、机器人行程、瓶颈计时、恢复和验收证据规划电机外壳双工位磨削。
机器人管道弯曲切换:基准控制指南
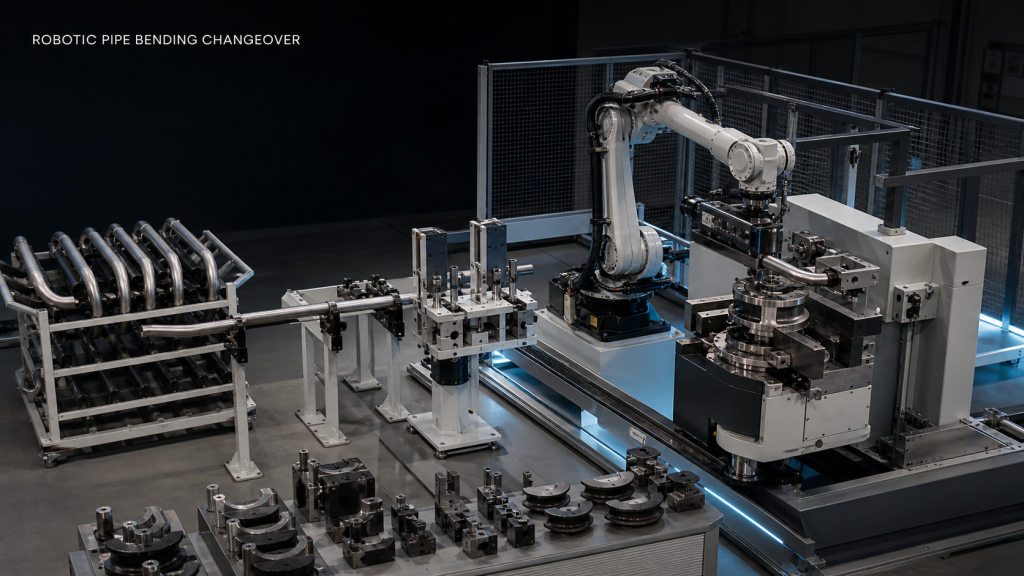
通过基准控制、同步配方、扫描包络检查、恢复路径和分阶段验证来规划机器人管道弯曲切换。
机器人线性轴安全:风险评估指南
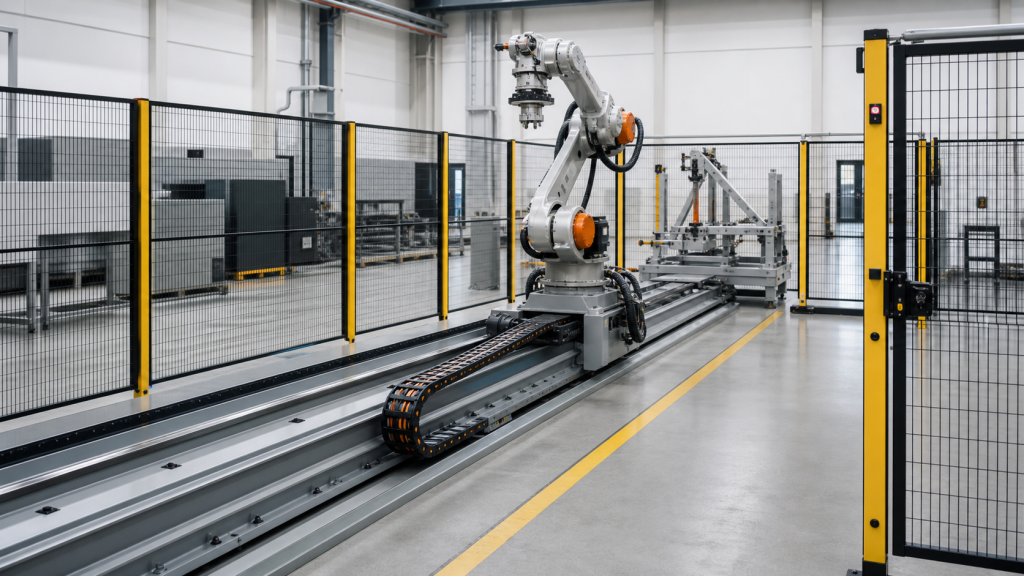
规划机器人线性轴安全时,需进行生命周期风险评估,评估内容包括行程危险、安全区域、访问、安全功能、验证和恢复。
协作机器人视觉检测:查看和复查
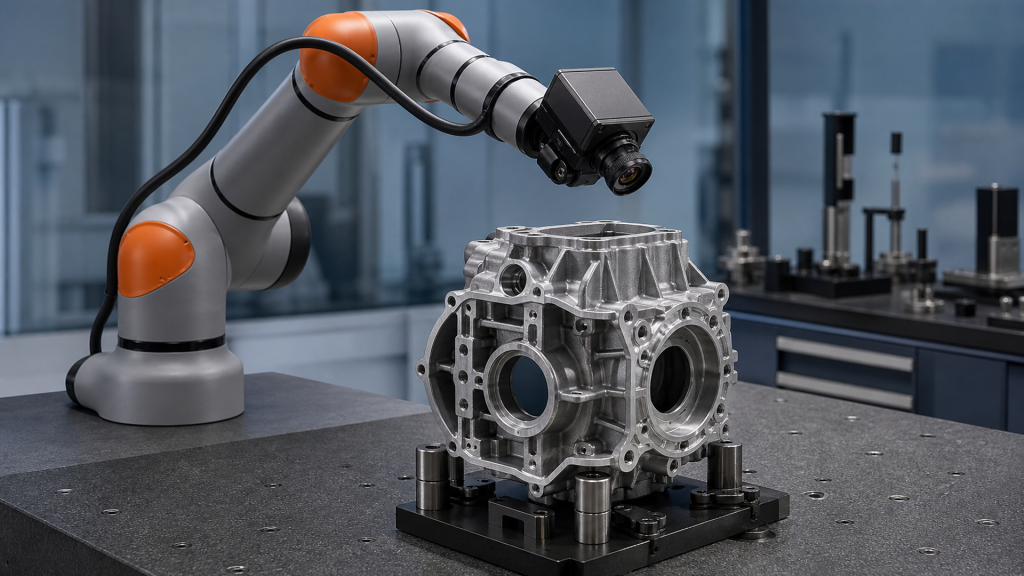
通过零件参考、照明、视野、访问、决策证据和复查来规划协作机器人视觉检测。
圆柱形工件的自动化等离子切割
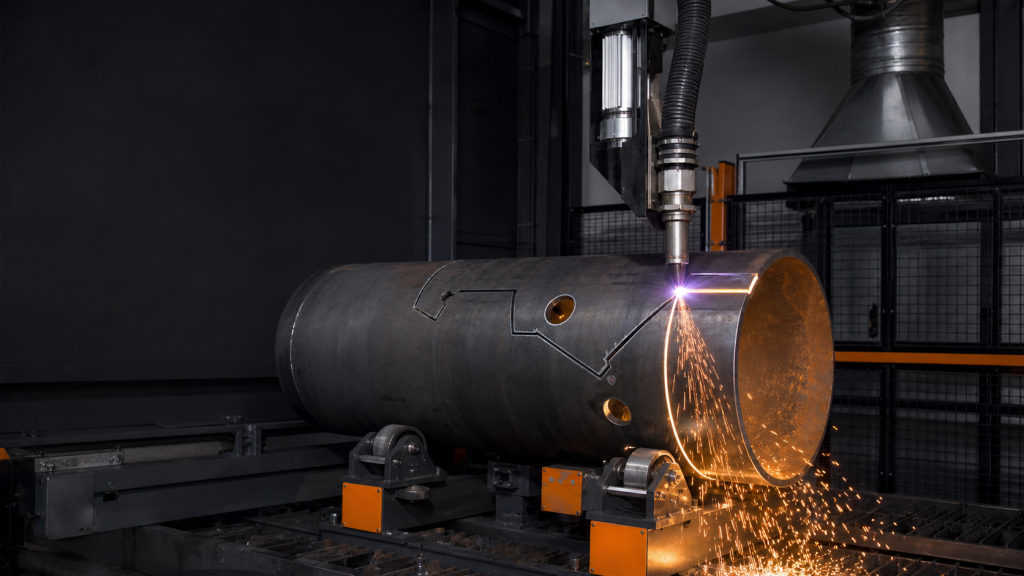
通过夹具基准、割炬路径、切割设置、热效应和验收证据,规划圆柱形工件的自动等离子切割。
自动风管辊压成型生产线:循环平衡指南
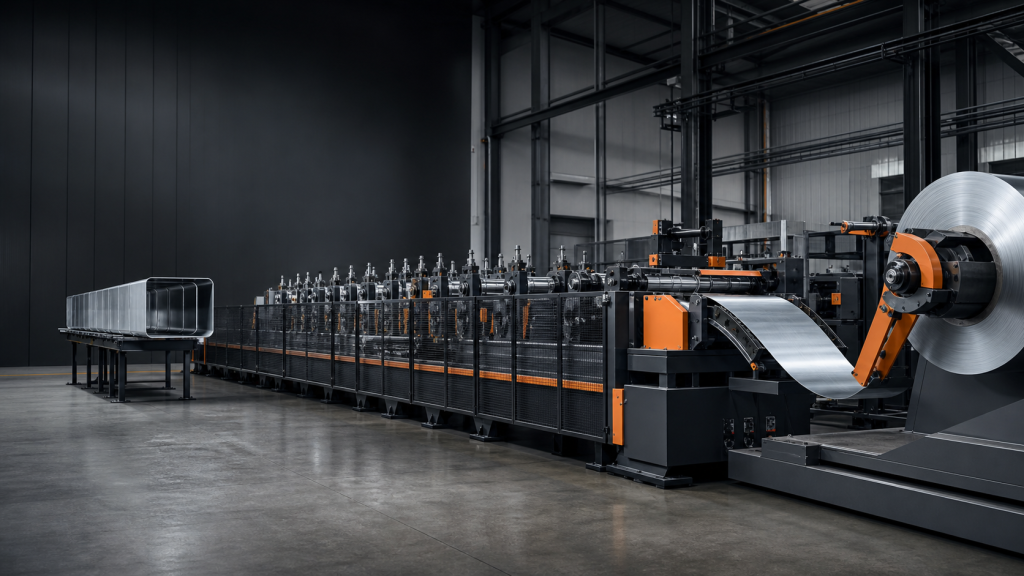
通过平衡装载、滚动、卸载、联锁、缓冲、转换和验收证据,规划一条自动风管辊压成型生产线。
SCARA机器人按工艺类型应用(2026年)
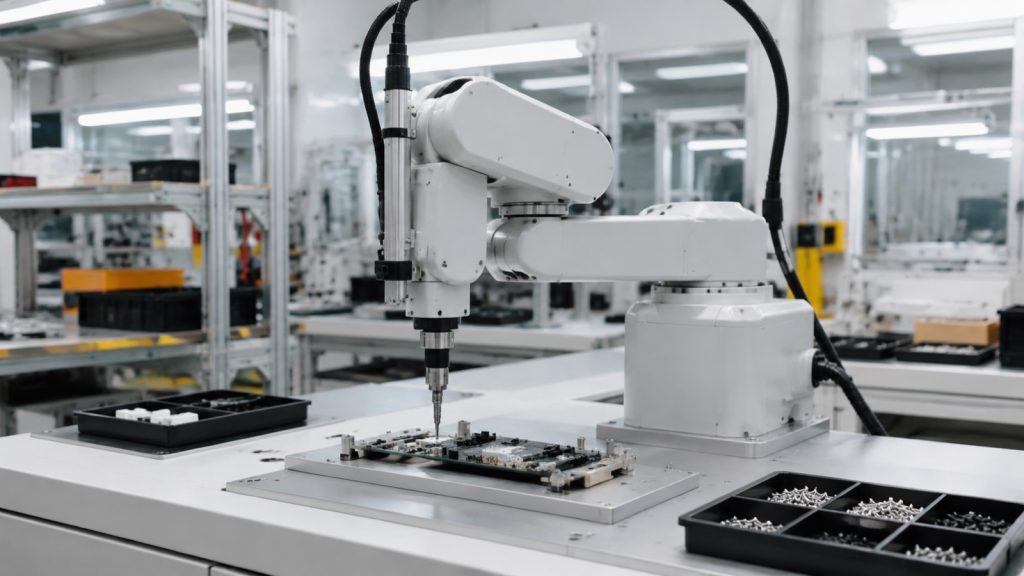
SCARA 机器人应用按流程细分:螺丝拧紧、取放、点胶和测试装卸,以及循环时间和何时选择 6 轴或 Delta。
铝铸件的机器人研磨和去毛刺
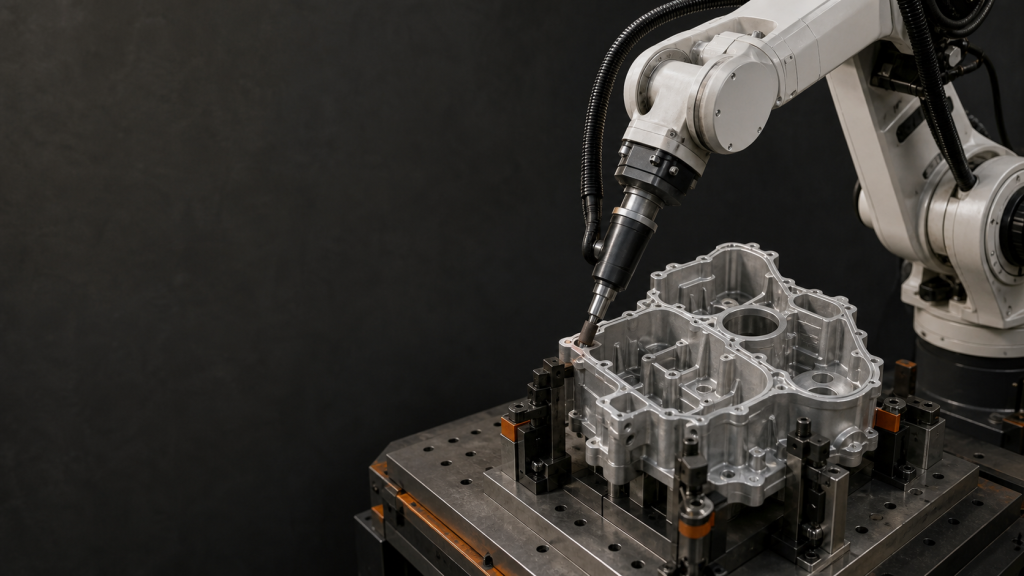
规划铝铸件的机器人研磨和去毛刺,包括毛刺图、夹具基准、边缘分割、刀具访问、试验、检验和恢复。
波纹板机器人焊接:夹具和路径
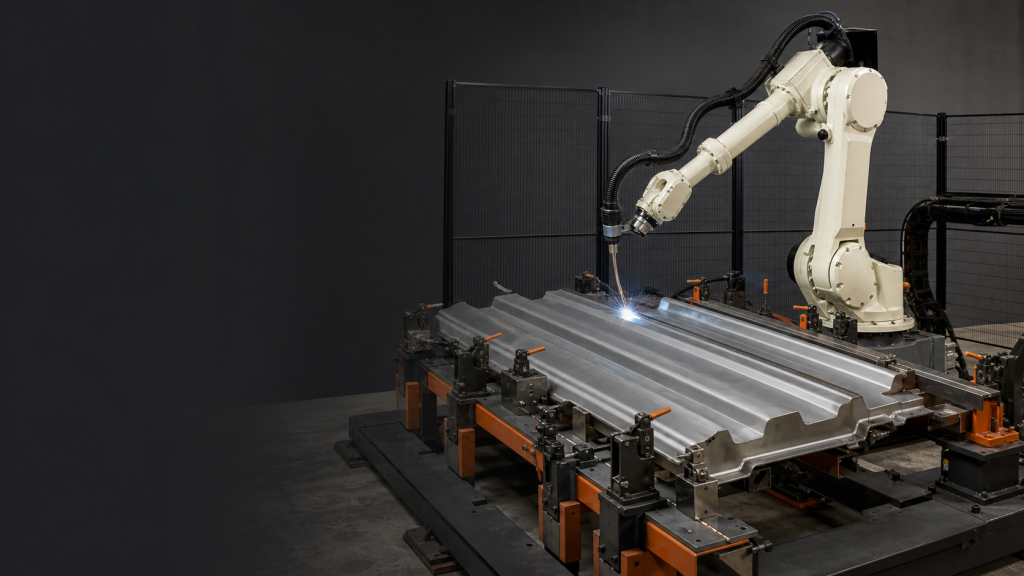
通过零件定义、夹具基准、焊枪访问、程序控制、循环试验、检验和恢复来规划波纹板机器人焊接。
多焊枪同步焊接指南
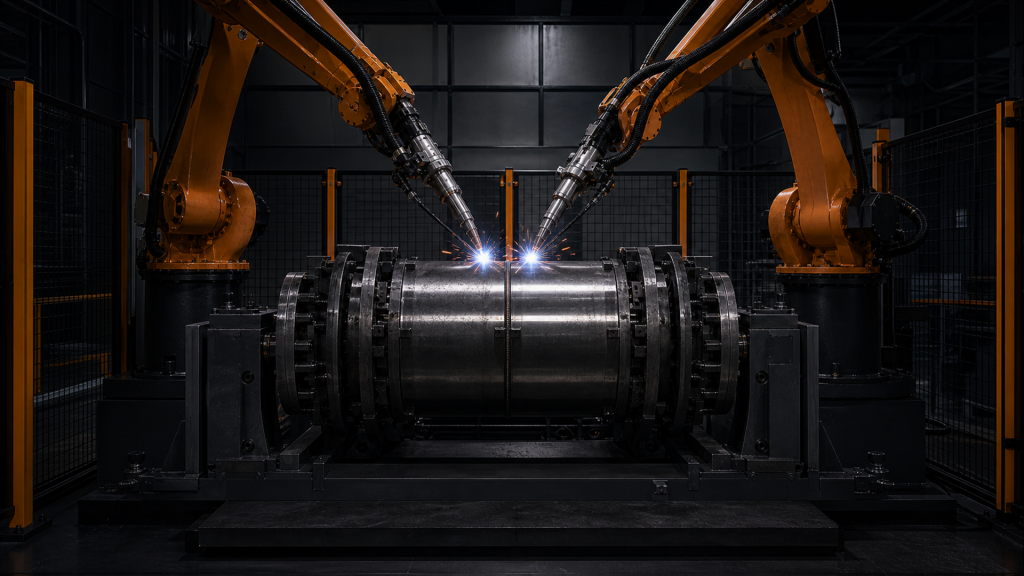
多炬同步焊接需要几何结构、运动、过程记录、热控制、故障隔离和生产验收等环节相互关联。