
Удосконалені роботизовані руки для підвищення ефективності
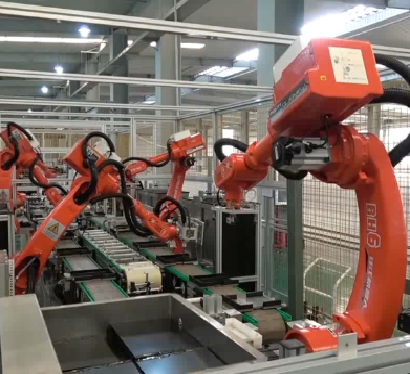
EVS 800 кг та 180 кг роботизовані зброї корисного навантаження оснащені спеціальною високою навантаженням роботи палетування, які є високошвидкісними та стабільними. Всі осі працюють на низькій вихідній потужності, а склад обладнання простий. Роботизовані манипулятори корисного навантаження можна використовувати в поєднанні зі спеціальними палетування роботи. Ці вдосконалені роботизовані руки підвищують ефективність роботи працівників, зменшують робочий тиск і зменшують витрати на ручну працю для збирання та розміщення роботів. У цій статті досліджуються функції роботизованих рук і їхній вплив на промисловість. Використання роботів-підбирачів для підвищення ефективності має вирішальне значення для ефективності сучасного виробництва. Роботизована рука EVS International має вантажопідйомність 800 кілограмів і 180 кілограмів, що робить її чудовим роботом для збирання та розміщення. Ці роботизовані манипулятори забезпечують точне розміщення та обробку важких компонентів.
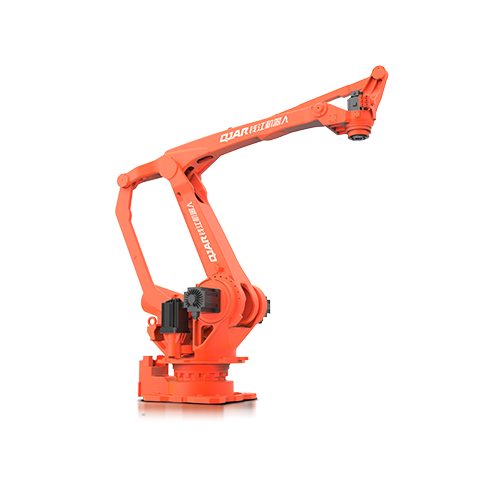
Безперервна робота та точність у виробництві
Робот збирання та розміщення може автоматично виконувати повторювані завдання, звільняючись від складних операцій. Конструкція роботизованої руки забезпечує високу точність і постійну продуктивність. Інтегруючи роботів для збирання та розміщення, виробники можуть значно підвищити ефективність. Використовуючи вдосконалені роботизовані руки для покращення робочого процесу, роботизовані руки EVS International забезпечують розширені функції, які можуть покращити робочий процес. Ці роботи для збирання та розміщення можуть ефективно виконувати численні завдання. Конструкція кожної роботизованої руки дозволяє працювати в різних середовищах. Безперервна робота робота-підбирача та розміщення за допомогою роботизованої руки не потребує відпочинку після періоду роботи, на відміну від працівників, яким механізм підбору та розміщення взагалі не потрібен. Він може працювати невтомно без втоми, що безумовно значно підвищує ефективність виробництва в певній програмі. Точність робота-підбирача та розміщення забезпечує отримання якісних результатів. Інвестування в ці роботизовані руки може зменшити експлуатаційні витрати та покращити роботу ефективність.
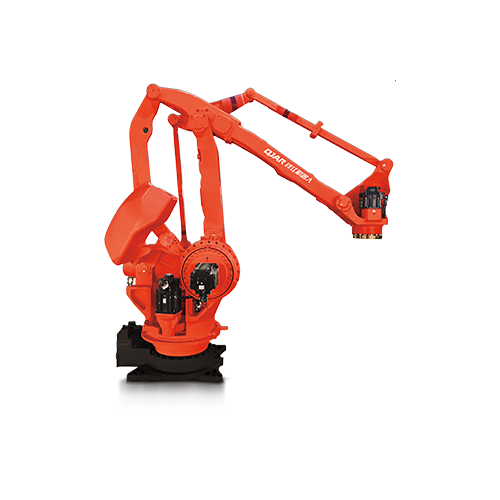
Покращення робочого процесу за допомогою передових робототехнічних рук
Роботизовані руки від EVS International пропонують розширені функції, які покращують робочий процес. Ці вибирати та розміщувати роботів ефективно справлятися з кількома завданнями. Конструкція кожної роботизованої руки дозволяє працювати в різних середовищах. Шляхом інкорпорації вибирати та розміщувати роботів, виробники можуть оптимізувати роботу та покращити загальний робочий процес. Ці роботизовані руки працюють безперервно без втоми, ще більше підвищуючи продуктивність. Точність вибирати та розміщувати роботів забезпечує високоякісні результати. Інвестиції в ці роботизовані руки зменшують експлуатаційні витрати та підвищують ефективність.
Удосконалені роботизовані манипулятори підвищують загальну ефективність робочого процесу за рахунок зменшення ручного використання. EVS International вибирати та розміщувати роботів призначені для легкого виконання складних завдань. Точність роботизованої руки гарантує точне виконання кожного завдання. Інтегруючи ці роботизовані руки, виробники можуть розширити свої виробничі можливості. The вибирати та розміщувати роботів від EVS International призначені для високошвидкісних операцій. Це підвищує загальну продуктивність виробничого процесу. Ці роботизовані руки можна запрограмувати для виконання різноманітних завдань, що робить їх надзвичайно універсальними.
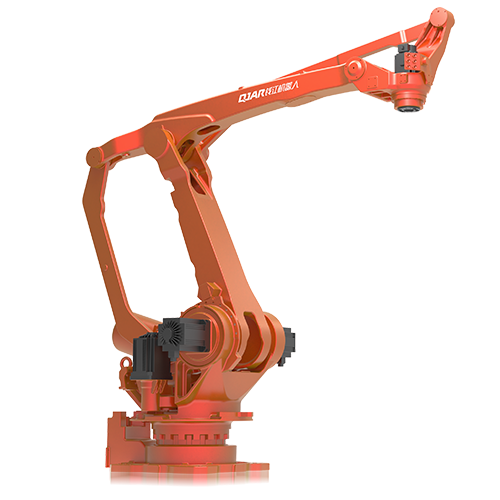
Команда вибирати та розміщувати роботів та роботи палетування Роботизована рука використовує контролер руху CTR-86-ECAT, який є поєднанням передової технології ПК і технології керування рухом. Системний процесор цього контролера руху використовує чотирьохядерний процесор Intel J1900, заснований на архітектурі X86, з тактовою частотою до 2.4 ГГц, що робить його ідеальним інтегрованим рішенням для користувачів FPGA. На додаток до надання користувачам комп’ютерних інтерфейсів загального призначення, таких як VGA, LAN, USB2.0/3.0, контролер руху CTR-86-ECAT також може виконувати основні функції ПК загального призначення та надавати спеціальні інтерфейси, такі як комунікаційні інтерфейси ECAT . Ці найновіші системи керування в основному розроблені для забезпечення вибирати та розміщувати роботів та роботи палетування для ефективного виконання робочих завдань, а також для плавного та гнучкого виконання завдань під час транспортування.
Максимальний об’єм пам’яті становить 8 ГБ DDR3 з низьким енергоспоживанням і твердотільний накопичувач CFast 32 (SSD) об’ємом 2.0 ГБ для зберігання даних користувача, інформації про конфігурацію, операційної системи тощо. Ця інформація дозволяє спростити й легко перепрограмувати всі елементи керування. виконувати різні завдання, забезпечуючи ефективну виробництво.
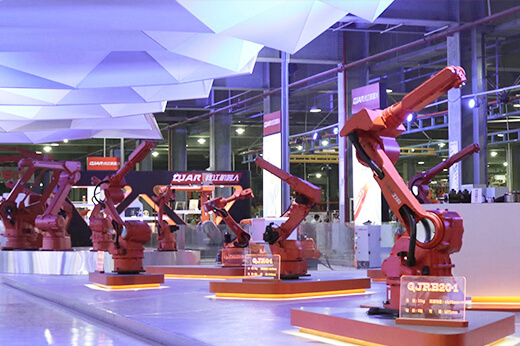
Покращення багатофункціональності та гнучкості
Робот збирання та розміщення має різноманітні та гнучкі функції та може адаптуватися до різних завдань. Роботизовані руки вибирати та розміщувати роботів та роботи палетування можуть бути запрограмовані на різні операції. Кожну роботизовану руку можна швидко переконфігурувати для забезпечення ефективного виробництва. Ці багатофункціональні роботизовані руки дозволяють виробникам вибирати та розміщувати роботів та роботи палетування ефективно задовольняти потреби виробництва, що постійно змінюються. Роботи-палетувальники в основному відповідають за укладання та впорядкування продуктів, що дуже допомагає підвищити ефективність складування та логістики. Удосконалена діагностична система Виберіть і розмістіть роботів може контролювати його роботу в режимі реального часу, своєчасно виявляти та вирішувати потенційні проблеми. Стабільна структура Роботи-палетувальники зменшує потребу в частому обслуговуванні, що ще більше знижує експлуатаційні витрати.
Підвищення безпеки за допомогою роботизованих рук
Безпека є головним пріоритетом у виробництві. EVS Роботизовані руки International оснащені розширеними функціями безпеки. Ці вибирати та розміщувати роботів мають датчики для виявлення та уникнення перешкод. Системи керування роботизованою рукою забезпечують безпечну роботу в динамічних середовищах. Шляхом інтеграції вибирати та розміщувати роботіввиробники можуть створити безпечніше робоче середовище. Кожна роботизована рука розроблена відповідно до міжнародних стандартів безпеки. Ці роботизовані руки допомагають запобігти нещасним випадкам і травмам на виробництві.
Відстань розширення “вибирати та розміщувати роботів"І"роботи палетування” роботизовані руки, у стані навчання (TEACH), якщо перемикач безпеки знаходиться на середній передачі, роботів увімкнено; Якщо захисний вимикач міцно утримувати або відпускати, живлення робота буде вимкнено, а двигун перебуватиме в стані гальмування.