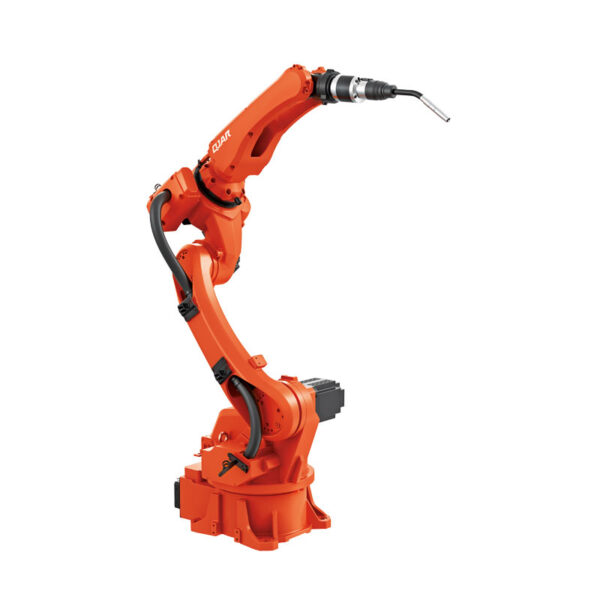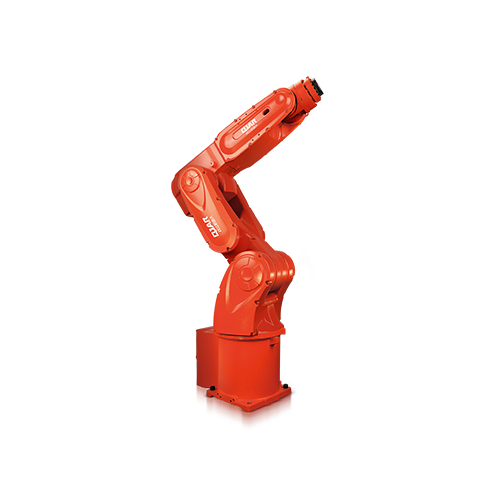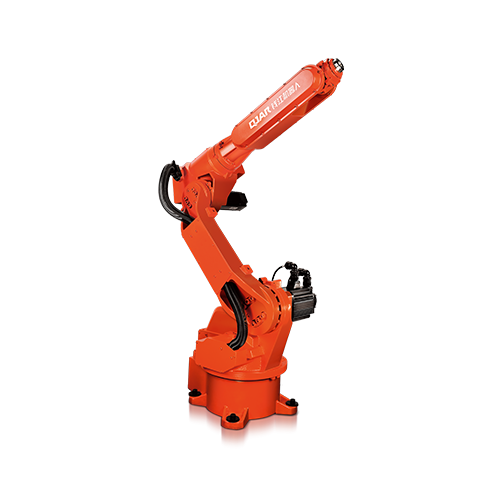
6 кг Корисне навантаження 1441 мм Відстань роботи Роботизована рука QJR6-1

  • Лише кілька годин встановлення, навчання, налагодження робота можна швидко запустити в щоденне виробництво.
  • Конструкція роботизованої руки вантажопідйомністю 6 кг – це дуже компактна, гнучка установка з наземним або перевернутим положенням.
  • Великий робочий простір, висока швидкість руху, висока повторювана точність позиціонування, підходить для підбору та розміщення, розпилення, завантаження та розвантаження, транспортування, сортування, складання та інших різноманітних застосувань.
  • Повторна точність позиціонування: ±0.03 мм
  • Розмах рук: 1410.5 мм
  • Вантажопідйомність: 6 кг

Завантаження бази даних

3D-креслення

інструкції

Технічні параметри

Модель QJR6-1
Номер осі 6
корисне навантаження 6kg
Повторіть позиціонування ± 0.03мм
Макс Армспан 1441mm
Діапазон руху J1 ±168º
J2 ﹢150º,﹣89º
J3 ﹢87º,﹣111º
J4 ±170º
J5 ±125º
J6 ±360º
Максимальна швидкість J1 201º/с
J2 178º/с
J3 201º/с
J4 430º/с
J5 430º/с
J6 602º/с
Дозволений крутний момент J4 13.1N.m
J5 13.1N.m
J6 5.9N.m
Момент інерції J4 0.3 кг.м²
J5 0.3 кг.м²
J6 0.06 кг.м²
Маса тіла робота 170kg
Потужність 2.7кВА
Кабінет Розмір 580 * 600 * 960mm
Кабінет Вага 130kg
Source Трифазний чотирипровідний
Встановлення форми Земля, стеля
додаток  завантаження та розвантаження, обробка, сортування, складання тощо.

Креслення габаритних розмірів і діапазону руху робота

Роботизована рука QJR6-1 Габаритні розміри

Розмірне креслення кріплення основи робота

Креслення монтажних розмірів роботизованої руки QJR6-1

Габаритне креслення установки кінця робота

Схема інтерфейсу встановлення роботизованої руки QJR6-1

Логотип EVST
Огляд конфіденційності

Цей веб-сайт використовує файли cookie, щоб ми могли надати вам найкращий користувацький досвід. Інформація про файли cookie зберігається у вашому веб-переглядачі та виконує такі функції, як розпізнавання вас, коли ви повертаєтеся на наш веб-сайт і допомагаєте нашій команді зрозуміти, які розділи веб-сайту вам найцікавіші та корисні.