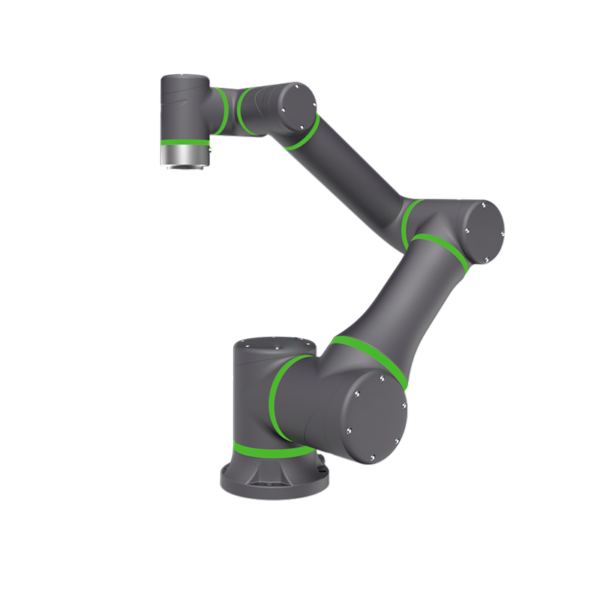
Фарбування роботизованої руки QJR6-2700P

  • Немає особливої ​​конструкції переднього зап’ястка, додатковий вбудований трубопровід, що полегшує роботу з навчання синхронного відстеження розпилення.
  • Використання шинної структури, зручної для розширення та високої швидкості
  • Повторна точність позиціонування: ±0.5 мм
  • Розмах рук: 2035 мм
  • Вантажопідйомність: 10 кг

Завантаження бази даних

інструкції

Технічні параметри

Модель QJR6-2700P
Номер осі 6
корисне навантаження 6kg
Повторіть позиціонування ± 0.5мм
Макс Армспан 2701mm
Діапазон руху J1 ±95º
J2 ﹢102º,﹣53º
J3 ﹢80º,﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Максимальна швидкість J1 108 ° / с
J2 103 ° / с
J3 115 ° / с
J4 360 ° / с
J5 360 ° / с
J6 360 ° / с
Дозволений крутний момент J4 10.96 Нм
J5 10.96 Нм
J6 4.90 Нм
Момент інерції J4 0.25 кг.м2
J5 0.25 кг.м2
J6 0.05 кг.м2
Маса тіла робота 400kg
Потужність 3.9кВА
Кабінет Розмір 650 * 750 * 1150mm
Кабінет Вага 140kg
Source Трифазний чотирипровідний
Встановлення форми Наземний
додаток Для малювання немає точки сингулярності, що значно полегшує навчання програмуванню.

Креслення габаритних розмірів і діапазону руху робота

Габаритні розміри QJR6-2700P

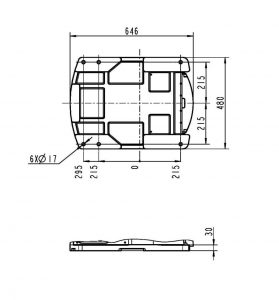
Розмірне креслення кріплення основи робота

QJR6-2700P Креслення монтажних розмірів

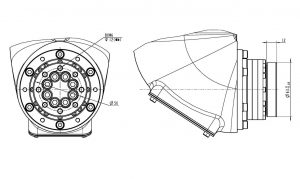
Габаритне креслення установки кінця робота

Схема інтерфейсу встановлення QJR6-2700P

Логотип EVST
Огляд конфіденційності

Цей веб-сайт використовує файли cookie, щоб ми могли надати вам найкращий користувацький досвід. Інформація про файли cookie зберігається у вашому веб-переглядачі та виконує такі функції, як розпізнавання вас, коли ви повертаєтеся на наш веб-сайт і допомагаєте нашій команді зрозуміти, які розділи веб-сайту вам найцікавіші та корисні.