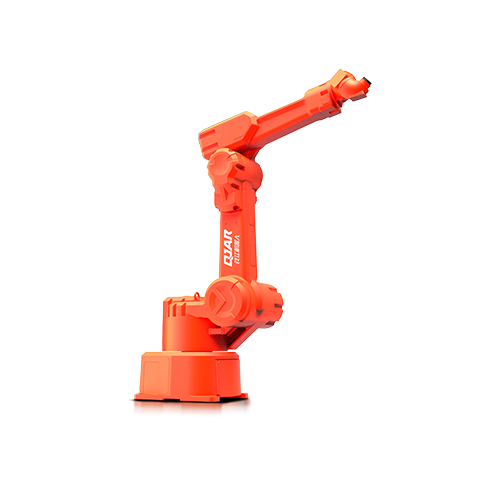
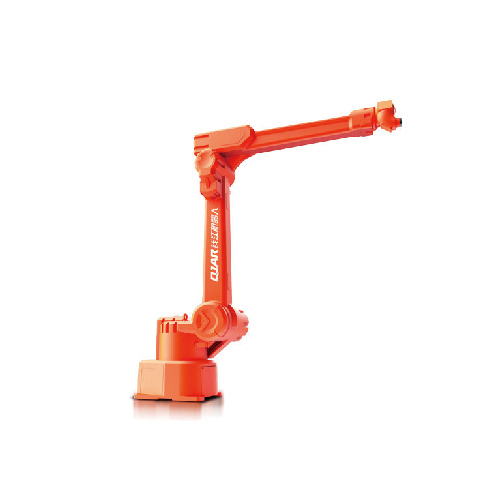
Роботизована рука для фарбування QJRP10-1

  • Немає особливої ​​конструкції переднього зап’ястка, додатковий вбудований трубопровід, що полегшує роботу з навчання синхронного відстеження розпилення.
  • Використання шинної структури, зручної для розширення та високої швидкості
  • Повторна точність позиціонування: ±0.5 мм
  • Розмах рук: 2035 мм
  • Вантажопідйомність: 10 кг

Завантаження бази даних

3D-креслення

інструкції

Технічні параметри

Модель QJRP10-1 (вибухозахищений)
Номер осі 6
корисне навантаження 10kg
Повторіть позиціонування ± 0.5мм
Макс Армспан 2035mm
Діапазон руху J1 ±95º
J2 ﹢102º,﹣53º
J3 ﹢87º,﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Максимальна швидкість J1 109º/с
J2 126º/с
J3 109º/с
J4 361º/с
J5 361º/с
J6 361º/с
Дозволений крутний момент J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Момент інерції J4 0.97 кг.м²
J5 0.4 кг.м²
J6 0.1 кг.м²
Маса тіла робота 370kg
Потужність 3.9кВА
Кабінет Розмір 650 * 750 * 1150mm
Кабінет Вага 120kg
Source Трифазний чотирипровідний
Встановлення форми Земля
додаток Для малювання немає точки сингулярності, що значно полегшує навчання програмуванню.

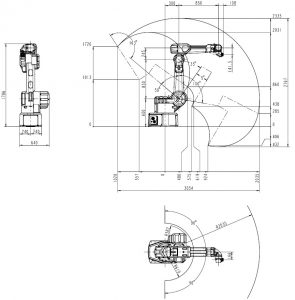
Креслення габаритних розмірів і діапазону руху робота

Малювання роботизованої руки QJRP10-1. Креслення діапазону руху

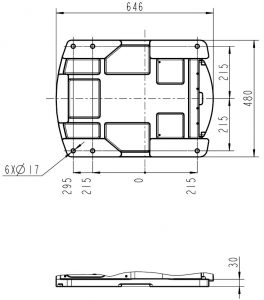
Розмірне креслення кріплення основи робота

Фарбування роботизованої руки QJRP10-1 Монтажний розмірний креслення

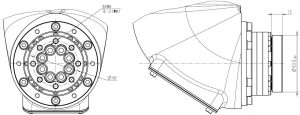
Габаритне креслення установки кінця робота

Фарбування роботизованої руки QJRP10-1 Розміри кінцевого монтажу

Логотип EVST
Огляд конфіденційності

Цей веб-сайт використовує файли cookie, щоб ми могли надати вам найкращий користувацький досвід. Інформація про файли cookie зберігається у вашому веб-переглядачі та виконує такі функції, як розпізнавання вас, коли ви повертаєтеся на наш веб-сайт і допомагаєте нашій команді зрозуміти, які розділи веб-сайту вам найцікавіші та корисні.