
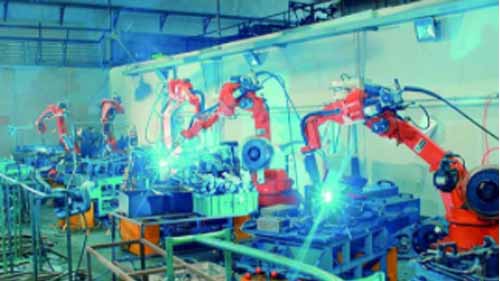
ตอนนี้คุณสามารถหาหุ่นยนต์อุตสาหกรรมสำหรับเกือบทุกกระบวนการผลิตที่คุณมีส่วนร่วมได้ อย่างไรก็ตาม เคล็ดลับอยู่ที่การทำความเข้าใจว่าหุ่นยนต์ประเภทใดเหมาะที่สุดในการทำงานต่างๆ น่าเสียดายที่นี่เป็นสิ่งที่ผู้ผลิตส่วนใหญ่ประสบปัญหา เนื่องจากแนวคิดเรื่องวิทยาการหุ่นยนต์อาจค่อนข้างซับซ้อน
โดยสังเขป, หุ่นยนต์อุตสาหกรรม มีความแตกต่างจากปัจจัยต่างๆ เช่น ความยืดหยุ่น การเข้าถึง และความจุของน้ำหนักบรรทุก เมื่อตัดสินใจเลือก สิ่งเหล่านี้อาจเป็นปัจจัยการออกแบบที่คุณจะต้องชั่งน้ำหนักเทียบกับการปฏิบัติงานในโรงงานของคุณ เพื่อช่วยให้คุณตัดสินใจเลือกโรงงานของคุณได้อย่างเหมาะสม ต่อไปนี้เป็นรายการประเภทหุ่นยนต์ที่ไม่ควรพลาดและวิธีนำไปใช้
หุ่นยนต์ประกบ
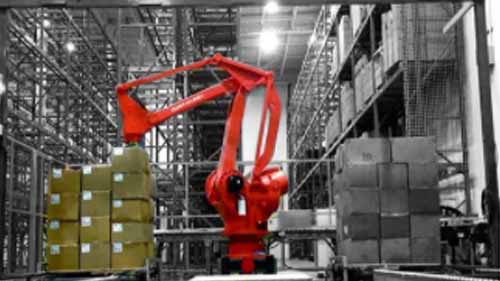
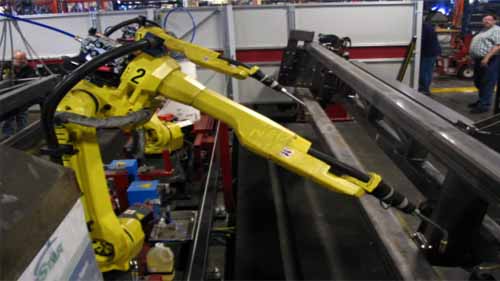
หุ่นยนต์แบบข้อต่อเป็นหุ่นยนต์ที่มีความยืดหยุ่นสูงซึ่งประกอบด้วยข้อต่อแบบหมุนจำนวนมาก ข้อต่อเหล่านี้ช่วยให้พวกมันเคลื่อนที่ไปตามระนาบหลาย ๆ อันได้ ดังนั้นจึงสามารถมีแกนได้มากถึงสิบแกน ทั้งนี้ขึ้นอยู่กับจำนวนของข้อต่อ หุ่นยนต์ 6 แกน ปัจจุบันเป็นหุ่นยนต์แบบมีข้อต่อที่แพร่หลายที่สุด แต่การออกแบบที่ใหม่กว่าได้ก้าวล้ำไปถึง 7 แกน แขนหุ่นยนต์ของพวกเขาขับเคลื่อนด้วยมอเตอร์หลายตัวที่ติดตั้งอยู่ภายใน
ความคล่องแคล่วในระดับสูงของหุ่นยนต์แบบข้อต่อทำให้หุ่นยนต์เหล่านี้เป็นตัวเลือกที่เหมาะสมที่สุดสำหรับการใช้งานทางอุตสาหกรรมที่ซับซ้อน พวกมันสามารถเอื้อมไปข้างใต้ เหนือ หรือเอียง และหันเพื่อเข้าถึงวัตถุในเครื่องจักรแปรรูป และตอบสนองงานต่างๆ ได้เหมือนกับมือมนุษย์ ซึ่งได้รับการปรับปรุงเพิ่มเติมด้วยการใช้เครื่องมือปลายแขนกลต่างๆ ที่สอดคล้องกับงาน
นอกจากนี้ หุ่นยนต์แบบข้อต่อที่มีคุณภาพในตลาดยังมีสายไฟที่ได้รับการจัดการอย่างดี การป้องกันทางเข้า และข้อต่อที่ปิดสนิท จึงมีคุณสมบัติสำหรับการใช้งานในกระบวนการอุตสาหกรรมที่มีความชื้นสูง ความร้อนสูง และห้องคลีนรูม เนื่องจากมีความยืดหยุ่น จึงสามารถติดตั้งได้หลายวิธี ขึ้นอยู่กับว่าแบบไหนจะเหมาะกับพื้นที่โรงงานของคุณ
จุดเด่น:
- มีความยืดหยุ่นสูง
- สามารถทำงานที่ซับซ้อนได้
- การติดตั้งหลากหลายรูปแบบเพื่อให้เหมาะกับกระบวนการทางอุตสาหกรรมที่แตกต่างกัน
จุดด้อย:
- อาจช้าลงได้เนื่องจากน้ำหนักและข้อต่อหลายจุด
- มันแพง
การประยุกต์ใช้ที่แนะนำ
คุณสามารถควบคุมความยืดหยุ่นของหุ่นยนต์แบบข้อต่อเพื่อดำเนินการอัตโนมัติ เช่น:
- เครื่องพุ่ง
- ผลิตภัณฑ์บรรจุภัณฑ์
- การตรวจสอบผลิตภัณฑ์
- การประกอบผลิตภัณฑ์
หุ่นยนต์สการ่า

หุ่นยนต์ SCARA คือแขนหุ่นยนต์แบบข้อต่อที่ปฏิบัติตามข้อกำหนดแบบเลือกสรร ตัวย่อนี้หมายถึงความยืดหยุ่นที่จำกัด โดยสามารถเคลื่อนที่ไปตามแกน X และ Y ได้ แต่จะแข็งตัวในแกน Z ซึ่งหมายความว่าแขนหุ่นยนต์ SCARA สามารถเคลื่อนที่ไปทางซ้าย ขวา กลับไปกลับมาได้ ความแข็งแกร่งบนแกน Z หมายความว่าสามารถเคลื่อนที่ในแนวตั้งได้เช่นกัน แต่บนแกนคงที่ เนื่องจากขอบเขตการทำงานเล็กและขนาดที่กะทัดรัด หุ่นยนต์ SCARA จึงทำงานได้ค่อนข้างเร็ว
มันเป็นข้อกำหนดการออกแบบเหล่านี้ที่ทำให้ หุ่นยนต์สการ่า เหมาะสำหรับงานประกอบอุตสาหกรรมชิ้นส่วนขนาดเล็ก ตัวอย่างเช่น ในการผลิตแผงวงจร หุ่นยนต์ SCARA สามารถตั้งโปรแกรมให้หยิบชิ้นส่วนขนาดเล็กจากถาดแล้วใส่ลงบนกระดานได้ นอกเหนือจากการประกอบแล้ว ยังสามารถนำไปใช้ในงานซ้ำๆ ที่ต้องมีการถ่ายโอนวัตถุระหว่างระนาบขนานสองอัน
จุดเด่น:
- ซองงานขนาดกะทัดรัด
- พวกเขาทำงานได้อย่างรวดเร็ว
- มีความแม่นยำสูงและสามารถทำซ้ำได้
จุดด้อย:
- โดยทั่วไปแล้วจะมีความสามารถในการบรรทุกสินค้าต่ำ
- ความยืดหยุ่นที่จำกัดส่งผลให้เกิดความเป็นไปได้ในการใช้งานที่จำกัด
การประยุกต์ใช้ที่แนะนำ
- การประกอบชิ้นส่วนผลิตภัณฑ์
- การตรวจสอบผลิตภัณฑ์
- เลือกและวาง
เดลต้าโรบอตส์
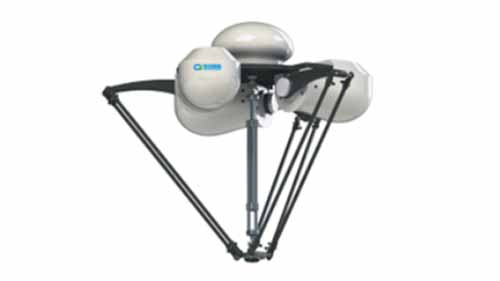
หุ่นยนต์เดลต้าประกอบด้วยแขนหุ่นยนต์ 3 แขนขนานกันซึ่งติดตั้งอยู่บนฐานที่อยู่กับที่ แขนหุ่นยนต์มีทั้งข้อต่อแบบแท่งปริซึมและแบบหมุน และขับเคลื่อนด้วยมอเตอร์ 3 ตัวที่ติดตั้งอยู่ภายในฐาน การออกแบบนี้ทำให้แขนของหุ่นยนต์เดลต้ามีความมั่นคงเพิ่มขึ้น แต่ช่วยให้แขนมีความยืดหยุ่นในแกน X และ Y เท่านั้น อย่างไรก็ตาม เนื่องจากมอเตอร์ถูกติดตั้งไว้ที่ฐานซึ่งตรงข้ามกับแขน แขนจึงมีน้ำหนักเบา และทำให้หุ่นยนต์เดลต้าทำงานเร็วมาก
การออกแบบของ หุ่นยนต์เดลต้า กำหนดให้ติดตั้งไว้เหนือศีรษะเพื่อให้แขนหุ่นยนต์ห้อยลง ทำให้เป็นตัวเลือกที่ดีสำหรับฟังก์ชันอุตสาหกรรมอินไลน์ เช่น การคัดแยกผลิตภัณฑ์บนสายพานลำเลียง นอกจากนี้ยังสามารถปรับแต่งเชิงนวัตกรรมด้วยส่วนเสริม เช่น เซ็นเซอร์หรือระบบภาพ เพื่อเพิ่มความแม่นยำและประสิทธิภาพโดยรวม
จุดเด่น:
- การทำงานด้วยความเร็วสูง
- ซองงานขนาดกะทัดรัด
- มีความแม่นยำสูง
จุดด้อย:
- พวกเขามีการเข้าถึงที่จำกัด
- ความยืดหยุ่น จำกัด
- สามารถรองรับน้ำหนักบรรทุกขนาดเล็กเท่านั้น
หุ่นยนต์คาร์ทีเซียน
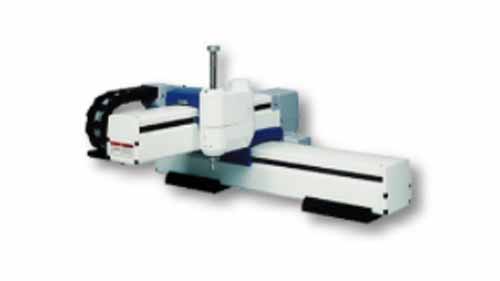
ที่มา: processsolutions.com
หุ่นยนต์คาร์ทีเซียนใช้ขอบเขตการทำงานแบบลูกบาศก์ ประกอบที่ไซต์งานและสามารถปรับแต่งให้เหมาะกับการใช้งานเฉพาะได้ ประกอบด้วยตัวกระตุ้นเชิงเส้น 3 ตัวขึ้นไปที่วางตั้งฉากกัน ด้วยเหตุนี้ หุ่นยนต์คาร์ทีเซียนจึงสามารถเคลื่อนที่ไปตามแกนได้ครั้งละหนึ่งแกนเท่านั้น
สามารถติดตั้งหุ่นยนต์คาร์ทีเซียนในแนวตั้ง แนวนอน หรือเหนือศีรษะได้ อย่างไรก็ตาม เมื่อติดตั้งเหนือศีรษะ จะเรียกว่าหุ่นยนต์โครงสำหรับตั้งสิ่งของ แม้ว่าฟังก์ชันส่วนใหญ่จะยังคงเหมือนเดิมก็ตาม ในระหว่างขั้นตอนการติดตั้งนี้เองที่รายละเอียดการปรับแต่ง เช่น ความยาวของสโตรคและความเร็วในการทำงานได้รับการตั้งค่าไว้ด้วย
หุ่นยนต์คาร์ทีเซียนต่างจากหุ่นยนต์แบบมีข้อต่อตรงที่สามารถเคลื่อนที่ได้อย่างจำกัดเท่านั้น พวกเขาไม่สามารถเอื้อมหยิบชิ้นส่วนแล้วหมุนได้ การเขียนโปรแกรมก็อาจซับซ้อนพอๆ กัน แต่คุณสามารถสำรวจโมเดลที่มาพร้อมกับโปรแกรมล่วงหน้าหรือ เครื่องมือการเขียนโปรแกรมแยกต่างหาก.
จุดเด่น:
- ความเป็นไปได้ในการติดตั้งที่หลากหลาย
- มีความแม่นยำสูง
- สามารถปรับแต่งให้ตรงกับงานเฉพาะได้
จุดด้อย:
- การติดตั้งและการเขียนโปรแกรมอาจมีความซับซ้อน
- สามารถเคลื่อนที่ได้ครั้งละหนึ่งแกนเท่านั้น
- ความซับซ้อนสามารถทำให้บริษัทขนาดเล็กไม่สามารถเข้าถึงได้
การประยุกต์ใช้ที่แนะนำ
- พิมพ์ 3D
- เลือกและวางงาน
- การตรวจสอบผลิตภัณฑ์
โพลาร์โรบอตส์
ที่มา: prezi.com
หุ่นยนต์โพลาร์ประกอบด้วย 4 ส่วนหลัก ได้แก่ ฐานหมุน เดือยยกสูง แขนที่สามารถขยายและหดได้เหมือนกล้องโทรทรรศน์ และบูมดึงกลับ ใช้สำหรับงานง่ายๆ เนื่องจากไม่เพียงแต่สามารถขยายไปถึงพื้นที่รอบๆ ฐานของหุ่นยนต์เท่านั้น มันสามารถเคลื่อนที่ไปตามแกน XYZ ได้ แต่จุดที่แขนหุ่นยนต์สามารถเข้าถึงได้จะถูกกำหนดโดยระยะที่สามารถยืดออกจากฐานหุ่นยนต์ได้
มุมการทำงานของหุ่นยนต์โพลาร์จะเป็นทรงกลม สามารถติดตั้งได้ทั้งบนพื้นโรงงานหรือบนโต๊ะ ขึ้นอยู่กับขนาดและงานที่ทำ เนื่องจากโครงสร้างของแขนและการเคลื่อนไหวแบบหดกลับ หุ่นยนต์โพลาร์จึงทำงานได้ดีกว่าในการทำงานที่ไม่ต้องการการเคลื่อนไหวมากหรือมีความสามารถในการทำซ้ำสูง
จุดเด่น:
- แขนของหุ่นยนต์ขั้วโลกสามารถเคลื่อนตัวเหนือและใต้วัตถุได้
- พวกเขาสามารถครอบคลุมขอบเขตงานที่สำคัญได้
จุดด้อย:
- ความแม่นยำและการทำซ้ำต่ำ
- พวกมันค่อนข้างช้า
- ขอบเขตการใช้งานมีจำกัด
การประยุกต์ใช้ที่แนะนำ
- การเชื่อมเฉพาะจุด
- เจาะ
- หล่อตาย
ฉีดขึ้นรูป
หุ่นยนต์ทรงกระบอก
ที่มา: pishrobot.com
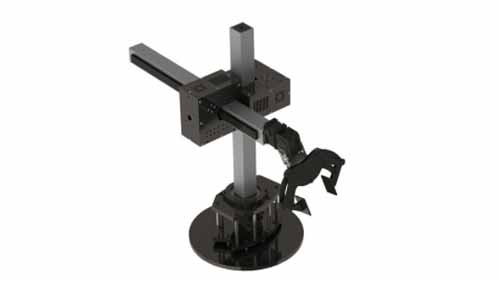
โครงสร้างของหุ่นยนต์ทรงกระบอกประกอบด้วยเพลาหมุนที่ติดตั้งบนฐานโดยใช้ข้อต่อแบบหมุน เพลาหมุนจะเชื่อมต่อในแนวตั้งฉากกับแขนหุ่นยนต์ซึ่งสามารถขยาย หดกลับ และเคลื่อนที่ในแนวตั้งไปตามเพลาหมุนได้
การออกแบบที่กะทัดรัดนี้ทำให้หุ่นยนต์ทรงกระบอกเป็นตัวเลือกที่ดีสำหรับโรงงานขนาดเล็กที่ไม่มีพื้นที่โรงงานมากนัก นอกจากนี้ยังครอบคลุมขอบเขตงานทรงกระบอกขนาดใหญ่ด้วยเพลาหมุนซึ่งจะเคลื่อนแขนหุ่นยนต์ไปตามระนาบ 360° กล่าวคือ การเคลื่อนไหวของหุ่นยนต์ทรงกระบอกนั้นถูกจำกัดเนื่องจากแขนของมันมีความยืดหยุ่นน้อย ต่อมามีกระบวนการทางอุตสาหกรรมเพียงไม่กี่ขั้นตอนเท่านั้นที่สามารถนำไปใช้ได้
จุดเด่น:
- สามารถครอบคลุมขอบเขตการทำงานได้ 360°
- การออกแบบที่ใหญ่ขึ้นสามารถรองรับน้ำหนักบรรทุกขนาดใหญ่ได้
- โครงสร้างที่กะทัดรัดใช้พื้นที่น้อย
จุดด้อย:
- ความยืดหยุ่น จำกัด
- รับสมัครจำนวนจำกัด
- ความแม่นยำและการทำซ้ำต่ำ
การประยุกต์ใช้ที่แนะนำ
- การขนถ่ายเครื่องจักร
- การใช้งานโรงหล่อ
- หล่อตาย
หุ่นยนต์ทำงานร่วมกัน
ที่มา: Pinterest
หุ่นยนต์ในขณะที่มีประโยชน์อย่างไม่สิ้นสุด อุตสาหกรรมการผลิต ก็สามารถก่อให้เกิดความเสี่ยงได้หลากหลายเช่นกัน ยิ่งไปกว่านั้นในการดำเนินกิจการโรงงานที่ต้องทำงานในพื้นที่เดียวกับแรงงานมนุษย์ การเคลื่อนไหวที่ 'มองไม่เห็น' มักส่งผลให้เกิดการบาดเจ็บต่อพนักงานและแม้กระทั่งการชนกันระหว่างหุ่นยนต์ที่แยกจากกัน
นอกจากนี้ การออกแบบหุ่นยนต์อุตสาหกรรมในช่วงแรกดูเหมือนจะจินตนาการถึงหุ่นยนต์ที่ทำงานโดยปราศจากคำสั่งจากมนุษย์เท่านั้น เป็นผลให้พวกมันถูกสร้างขึ้นโดยมีขอบแหลมคม และการออกแบบโดยรวมก็ไม่เป็นมิตรกับมนุษย์มากนัก อย่างไรก็ตาม การวิจัยได้พิสูจน์แล้วว่ากระบวนการผลิตสามารถได้รับประโยชน์อย่างมากจากการผสมผสานจุดแข็งที่แตกต่างกันของทั้งความสามารถของแรงงานมนุษย์และหุ่นยนต์
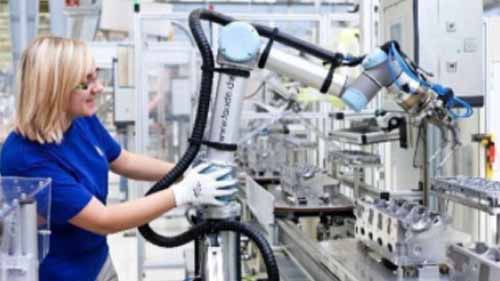
แนวคิดของหุ่นยนต์ร่วมปฏิบัติงานพยายามที่จะจัดการกับปัญหาที่กลืนไม่เข้าคายไม่ออกเหล่านี้ ตามคำนิยามแล้ว หุ่นยนต์ร่วมปฏิบัติงานคือหุ่นยนต์ที่ออกแบบมาให้เป็นมิตรกับมนุษย์มากขึ้นทั้งในแง่ของความปลอดภัยและการปฏิบัติงาน เนื่องจากหุ่นยนต์ร่วมปฏิบัติงานดังกล่าวไม่ได้ถูกกำหนดด้วยจำนวนแกนที่พวกมันมี แต่ขึ้นอยู่กับว่าพวกมันสามารถทำงานร่วมกับมนุษย์ได้ดีเพียงใด
ลักษณะสำคัญของหุ่นยนต์ร่วมปฏิบัติงานได้แก่:
ขอบโค้งมน – ขอบจะเรียบเสมอกัน โดยบางขอบจะหุ้มด้วยพลาสติก ช่วยลดการบาดเจ็บที่คนงานอาจได้รับจากการชนหุ่นยนต์โดยไม่ได้ตั้งใจขณะทำงานควบคู่ไปด้วย
เซ็นเซอร์ตรวจจับการเคลื่อนไหว – แขนหุ่นยนต์ของหุ่นยนต์ร่วมปฏิบัติงานติดตั้งเซ็นเซอร์ตรวจจับการเคลื่อนไหวที่ตรวจจับการมีอยู่ของมนุษย์หรือสิ่งกีดขวางในพื้นที่ทำงาน เซ็นเซอร์สามารถสั่งให้แขนหุ่นยนต์ชะลอความเร็วหรือหยุดทำงาน ขึ้นอยู่กับว่าสิ่งกีดขวางอยู่ไกลแค่ไหน
เสียงรบกวนน้อยลง – เสียงรบกวนที่มีเดซิเบลสูงอาจเป็นอันตรายต่อการได้ยินของมนุษย์ เพื่อให้พนักงานและหุ่นยนต์สามารถทำงานร่วมกันได้อย่างปลอดภัย จึงได้มีการสร้างหุ่นยนต์ที่ออกแบบร่วมกันเพื่อลดเสียงรบกวนให้เหลือน้อยที่สุด
จุดเด่น:
- ปลอดภัยกว่าหุ่นยนต์ตัวอื่น
- พวกเขาให้คุณค่าแก่โรงงานมากขึ้นด้วยการควบคุมความสามารถทั้งของมนุษย์และหุ่นยนต์
- คุณสมบัติการออกแบบที่มีเสียงรบกวนต่ำโดยทั่วไปจะช่วยปรับปรุงสภาพแวดล้อมในโรงงาน
- พวกเขามีโครงสร้างที่กะทัดรัด
จุดด้อย:
- อาจมีราคาแพงเนื่องจากคุณสมบัติพิเศษ
สรุป
หุ่นยนต์อุตสาหกรรมแต่ละประเภทนำเสนอชุดโซลูชั่นสำหรับการใช้งานที่หลากหลาย เมื่อคุณมีความเข้าใจที่ชัดเจนมากขึ้นเกี่ยวกับวิธีการทำงานของพวกมัน จะง่ายกว่ามากในการระบุว่าสิ่งใดที่เหมาะกับความต้องการของโรงงานของคุณ กล่าวคือ คุณภาพของผลงานที่คุณได้รับจะดีเท่ากับคุณภาพของหุ่นยนต์ที่คุณลงทุนเท่านั้น ดังนั้น เพื่อมงกุฎทั้งหมด ตั้งเป้าไปที่ ผู้ผลิตหุ่นยนต์อุตสาหกรรม ที่ใช้ปัจจัยการผลิตที่มีคุณภาพและนำเสนอโซลูชั่นที่เป็นนวัตกรรม