

ความสม่ำเสมอของการเจียรด้วยหุ่นยนต์ควรได้รับการอนุมัติก็ต่อเมื่อช่วงการป้อนข้อมูล ลำดับการขัดเงาทางกายภาพ สิทธิ์การเข้าถึงอินเทอร์เฟซ หลักฐานพื้นผิวผลลัพธ์การขัดเงา และการจัดการความผิดปกติเป็นไปตามข้อตกลงแล้ว คลิปวิดีโอที่ราบเรียบสามารถอธิบายการทำงานได้ แต่ต้องตรวจสอบพื้นที่พื้นผิวที่เสร็จสมบูรณ์จริงด้วยชิ้นส่วนตัวอย่างและวิธีการตรวจสอบที่ระบุไว้
EVST เรียกโครงสร้างการตัดสินใจนี้ว่า หน้าต่างข้อมูล-การสัมผัส-การสวมใส่หนังสือเล่มนี้เขียนขึ้นสำหรับวิศวกรด้านการผลิตและการตกแต่งที่ต้องการทำให้กระบวนการเจียรเป็นไปโดยอัตโนมัติและควบคุมได้ โดยจงใจไม่ระบุสูตรสารขัดถูที่เป็นสากล การรับประกันคุณภาพผิวสำเร็จ อัตราการขจัดวัสดุ หรืออายุการใช้งานของเครื่องมือ
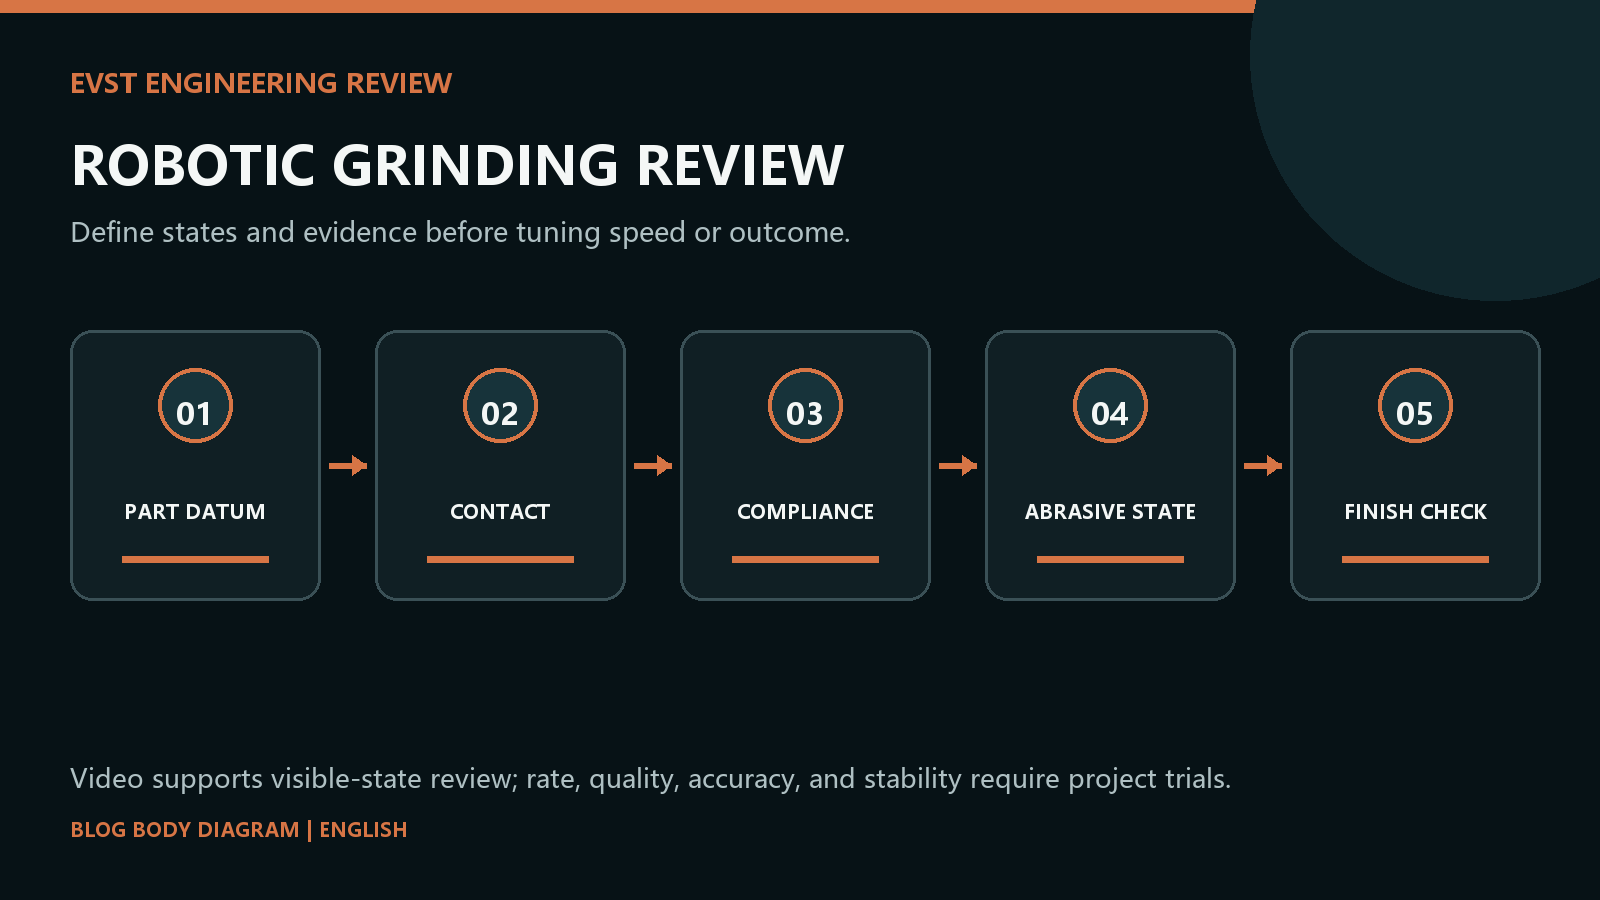
ความสม่ำเสมอในการเจียรด้วยหุ่นยนต์: ยึดผิวงานให้เป็นไปตามจุดอ้างอิงของชิ้นส่วนที่ทำซ้ำได้
ขอบเขตเริ่มต้นประกอบด้วยวัสดุชิ้นส่วนและรูปทรงเรขาคณิต จุดอ้างอิงของอุปกรณ์จับยึด โซนพื้นผิวเป้าหมาย ค่าเผื่อวัสดุ กฎขอบ ความแปรผันขาเข้า เกณฑ์การตกแต่ง วิธีการสุ่มตัวอย่าง และการแก้ไขที่อนุญาต ข้อมูลเหล่านี้ไม่ใช่หมายเหตุการจัดซื้อ แต่เป็นการกำหนดสิ่งที่แอปพลิเคชันการตกแต่งต้องรับรู้ก่อนที่จะดำเนินการตกแต่งอัตโนมัติใดๆ เส้นทางที่ซ้ำกันยังคงสามารถทำให้ขอบโค้งมนได้เมื่อการสัมผัสกับสารขัดถูเปลี่ยนแปลงไปเมื่อเครื่องมือตัดผ่านขอบเขตพื้นผิวเฉพาะที่ สภาพพื้นผิวที่อยู่นอกขอบเขตนั้นจะอยู่ในเส้นทางการปฏิเสธ การระงับ หรือการตรวจสอบการตกแต่งทางวิศวกรรมที่กำหนดไว้
ลำดับขั้นตอนการขัดผิวทางกายภาพมีดังนี้: ระบุและกำหนดตำแหน่งชิ้นส่วน กำหนดโซนพื้นผิวที่ใช้งาน เข้าใกล้ด้วยท่าทางของเครื่องมือที่กำหนดไว้ เข้าสู่หน้าต่างสัมผัส ขัดด้วยเส้นทางที่ควบคุมได้และสอดคล้องกัน ออกจากพื้นผิว ตรวจสอบผลลัพธ์การขัด และอัปเดตตำแหน่งของสารขัดหรือชิ้นส่วน แปลงการถ่ายโอนแต่ละครั้งเป็นห้าฟิลด์ที่มีชื่อ: คำขอเริ่มต้น เงื่อนไขเบื้องต้นที่สังเกตได้ การบ่งชี้การยืนยัน การดำเนินการขัดผิวเมื่อหมดเวลา และข้อกำหนดในการเริ่มต้นใหม่ สำหรับการใช้งานการขัดผิวนี้ หน้าต่างสัมผัสไม่ควรอนุมานจากเวลาที่ผ่านไปเพียงอย่างเดียว
| การตัดสินใจเกี่ยวกับโซนพื้นผิวสำเร็จรูป | หลักฐานพื้นผิวเพื่อเก็บรักษา | สถานะการสิ้นสุดที่ไม่ได้รับการแก้ไข การดำเนินการเสร็จสิ้น |
|---|---|---|
| ซองจดหมายขาเข้า | วัสดุชิ้นส่วน รูปทรงเรขาคณิต จุดอ้างอิงของอุปกรณ์จับยึด โซนพื้นผิวเป้าหมาย ค่าเผื่อวัสดุ กฎขอบ ความแปรผันขาเข้า เกณฑ์การตกแต่งผิวสำเร็จ รวมถึงค่าที่อนุญาตให้แก้ไขงานได้ | หยุดก่อนที่จะเกิดการกระทำสุดท้ายที่ไม่สามารถย้อนกลับได้ |
| อุปกรณ์เจียรและเครื่องมือพร้อมใช้งาน | หุ่นยนต์, แกนหมุนเจียร, สารขัด, อุปกรณ์ที่ยืดหยุ่นได้หรือฟังก์ชันควบคุมแรง, อุปกรณ์จับยึด, การดูด, การป้องกัน, การตรวจสอบสภาพผิวเครื่องมือ, อุปกรณ์เจียรตรวจสอบ รวมถึงอุปกรณ์ช่วยเปลี่ยนชิ้นงาน | เก็บการตั้งค่าที่ใช้งานอยู่ไว้เพื่อตรวจสอบขั้นสุดท้าย |
| สิทธิ์การเชื่อมต่อ | ชิ้นส่วนพร้อมอุปกรณ์จับยึด, เครื่องมือพร้อมระบุตัวตนของวัสดุขัด, ความเร็วพร้อม, การดูดฝุ่นอยู่ในสภาพดี, การอนุญาตการสัมผัส, สถานะการตกแต่งตามแรงหรือการปฏิบัติตาม, กฎของโซนขอบ, ผลการตรวจสอบการตกแต่ง, และการหยุดการบำรุงรักษา | รักษาอุปกรณ์ที่ได้รับผลกระทบให้อยู่ในสภาพเดิมที่ไม่เสียหาย |
| ปล่อยบันทึกพื้นผิว | ความสามารถในการทำซ้ำของข้อมูล มุมสัมผัสและช่วงแรง การครอบคลุมเส้นทาง การกำจัดวัสดุ สภาพพื้นผิวขอบ ผลกระทบของสถานะการตกแต่งผิวขัด การตรวจสอบพื้นผิวในชิ้นส่วนตัวอย่าง รวมถึงการฟื้นตัวหลังจากการสูญเสียการสัมผัส | ส่งผลผลิตจากพื้นผิวไปยังขั้นตอนการตรวจสอบ ซ่อมแซม หรือคัดทิ้ง |
ตรวจสอบหน้าสัมผัสก่อนปรับความเร็วเส้นทาง
ชุดการทำงานประกอบด้วยหุ่นยนต์ แกนหมุนเจียร วัสดุขัด อุปกรณ์ยืดหยุ่นหรือฟังก์ชันควบคุมแรง อุปกรณ์จับยึด การดูด การป้องกัน การตรวจสอบสภาพผิวงานของเครื่องมือ อุปกรณ์ตรวจสอบการเจียร รวมถึงอุปกรณ์ช่วยเปลี่ยนเครื่องมือ มวลในการตรวจสอบผิวงาน จุดศูนย์ถ่วง แรงเฉื่อย ปฏิกิริยาของสายเคเบิลหรือท่อ สภาพพื้นผิวจากความร้อน การสัมผัสในกระบวนการตกแต่ง การสึกหรอ รวมถึงการเปลี่ยนแปลงของสภาพแวดล้อมตลอดการเคลื่อนที่ของเครื่องมือที่ต้องการ การประเมินแบบคงที่หรือวิธีการที่ประสบความสำเร็จเพียงวิธีเดียวไม่ได้กำหนดขอบเขตการทำงานที่สมบูรณ์
ดำเนินการตามลำดับการตกแต่งขั้นสุดท้ายทั้งในสภาวะที่คาดว่าจะเกิดผลลัพธ์ที่ไม่เอื้ออำนวยที่สุดและในสภาวะปกติ สังเกตวิธีการเข้าถึง การทำงาน การประมวลผล การถอน การส่งต่อ และการส่งคืนแยกกัน เชื่อมโยงการสังเกตเข้ากับสูตรหรือโปรแกรมที่ใช้งานอยู่ ข้อมูลระบุตัวตนของเครื่องมือ อุปกรณ์จับยึด หรือสถานะการตกแต่งพื้นผิวอ้างอิง รวมถึงประวัติการขัดถู เพื่อให้ผู้ตรวจสอบในภายหลังสามารถสร้างการทดลองขึ้นใหม่ได้
การศึกษาข้อบกพร่องที่ 1 — จุดอ้างอิงของชิ้นส่วนเลื่อนไปภายใต้ภาระของกระบวนการตกแต่งผิว เริ่มต้นจากสภาพพื้นผิวที่ทราบแล้ว ค่อยๆ เพิ่มความท้าทายเข้าไป และบันทึกสัญญาณแรกที่เปลี่ยนแปลงไป บันทึกตำแหน่งที่งาน เครื่องมือ และอุปกรณ์เจียรที่เชื่อมต่อหยุดลง ระบุความร้อนที่เหลืออยู่ การเคลื่อนที่ของเครื่องมือ แรงดัน พลังงานไฟฟ้า หรือสถานะการเสร็จสิ้นของกระบวนการตกแต่งที่บันทึกไว้ จากนั้นตรวจสอบว่าการทำงานอัตโนมัติใดถูกระงับ คำแนะนำในการกู้คืนควรระบุผู้มีอำนาจตัดสินใจ ขีดจำกัดการลองใหม่ ความต้องการในการตรวจสอบ และหลักฐานพื้นผิวที่แน่นอนที่จำเป็นก่อนที่จะสามารถกู้คืนช่วงเวลาการติดต่อได้
พิจารณาสภาพพื้นผิวที่สึกหรอเป็นข้อมูลการผลิต
เงื่อนไขอินเทอร์เฟซที่สำคัญ ได้แก่ ความพร้อมของชิ้นส่วนและอุปกรณ์จับยึด การระบุเครื่องมือและวัสดุขัด ความพร้อมของความเร็ว การดูดฝุ่นอยู่ในสภาพดี การอนุญาตการสัมผัส สถานะการเสร็จสิ้นตามแรงหรือการปฏิบัติตาม กฎของโซนขอบ ผลการตรวจสอบการเสร็จสิ้น และการหยุดเพื่อบำรุงรักษา คำสั่งควบคุมร้องขอการดำเนินการตกแต่ง ไม่ใช่หลักฐานว่าการเปลี่ยนแปลงทางกายภาพเกิดขึ้นแล้ว กำหนดความไม่สอดคล้องกันของสัญญาณ ข้อมูลล้าสมัย การสูญเสียการสื่อสาร การเคลื่อนที่ของเครื่องมือที่ถูกยกเลิก และการกู้คืนพลังงานอันเป็นผลมาจากข้อผิดพลาดที่ตรวจไม่พบในการใช้งานการตกแต่งนี้
หลักฐานพื้นผิวที่ปล่อยออกมาประกอบด้วย ความสามารถในการทำซ้ำของข้อมูล มุมสัมผัสและช่วงแรง การครอบคลุมเส้นทาง การกำจัดวัสดุ สภาพพื้นผิวขอบ ผลกระทบของสถานะการตกแต่งด้วยการขัด การตรวจสอบพื้นผิวในชิ้นส่วนที่เป็นตัวแทน รวมถึงการฟื้นตัวหลังจากการสูญเสียการสัมผัส เชื่อมโยงผลการวัดหรือการตรวจสอบแต่ละรายการกับเอกลักษณ์ของโซนพื้นผิวที่เสร็จสมบูรณ์ การกำหนดค่า แหล่งที่มาของเวลา และการจัดการ หากการเชื่อมโยงเหล่านั้นขาดหายไป ผลลัพธ์ของพื้นผิวจะยังคงค้างอยู่แม้ว่าโปรแกรมหุ่นยนต์หรือเครื่องจักรจะถึงบรรทัดสุดท้ายแล้วก็ตาม
การวิเคราะห์ข้อบกพร่องครั้งที่ 2 — แรงสัมผัสหรือความยืดหยุ่นอยู่นอกช่วงที่อนุญาต เริ่มต้นจากสภาพพื้นผิวที่ทราบแล้ว ค่อยๆ เพิ่มความท้าทายเข้าไป และบันทึกสัญญาณแรกที่เปลี่ยนแปลงไป บันทึกตำแหน่งที่งาน เครื่องมือ และอุปกรณ์เจียรที่เชื่อมต่อหยุดลง ระบุความร้อนที่เหลืออยู่ การเคลื่อนที่ของเครื่องมือ แรงดัน พลังงานไฟฟ้า หรือสถานะการเสร็จสิ้นของกระบวนการตกแต่งที่บันทึกไว้ จากนั้นตรวจสอบว่าการทำงานอัตโนมัติใดถูกระงับ คำแนะนำในการกู้คืนควรระบุผู้มีอำนาจตัดสินใจ ขีดจำกัดการลองใหม่ ความต้องการในการตรวจสอบ และหลักฐานพื้นผิวที่แน่นอนที่จำเป็นก่อนที่จะสามารถกู้คืนช่วงเวลาการติดต่อได้
การทดสอบความล้มเหลวสำหรับหน้าต่างการติดต่อ
การทดสอบในเขตเส้นชัยให้ข้อมูลที่เป็นประโยชน์มากกว่าการสาธิตแบบต่อเนื่อง เพราะเป็นการเปิดเผยสิทธิ์และมาตรการป้องกันที่ควรหยุดยั้งการบานปลาย ชุดความท้าทายแรกมีดังนี้:
- ความท้าทาย 1: จุดอ้างอิงของชิ้นส่วนจะเลื่อนไปภายใต้ภาระของกระบวนการตกแต่งผิว ประวัติการขัดต้องรักษาเงื่อนไขของพื้นผิว การยับยั้งการตกแต่ง การแทรกแซงที่อนุญาต และการจัดการขั้นสุดท้ายไว้
- ความท้าทาย 2: แรงสัมผัสหรือความยืดหยุ่นต้องอยู่ในขอบเขตที่อนุญาต ประวัติการขัดถูต้องรักษาสภาพพื้นผิว การยับยั้งการตกแต่ง การแทรกแซงที่อนุญาต และการจัดการขั้นสุดท้ายไว้
- ความท้าทาย 3: การสึกหรอจากการขัดถูจะเปลี่ยนแปลงการกำจัดหรือสภาพของพื้นผิว ประวัติการขัดถูต้องรักษาไว้ซึ่งสภาพของพื้นผิว การยับยั้งการตกแต่ง การแทรกแซงที่อนุญาต และการกำจัดขั้นสุดท้าย
- ความท้าทาย 4: เมื่อไม่สามารถหาข้อมูลการสกัด สภาพผิวสำเร็จของเครื่องมือ หรือหลักฐานการตรวจสอบพื้นผิวได้อีกต่อไป ประวัติการขัดถูจะต้องรักษาสภาพพื้นผิว การยับยั้งการตกแต่ง การแทรกแซงที่อนุญาต และการกำจัดขั้นสุดท้ายไว้
การศึกษาข้อบกพร่องที่ 3 — การสึกหรอแบบขัดถูทำให้เกิดการเปลี่ยนแปลงการกำจัดหรือสภาพพื้นผิว เริ่มต้นจากสภาพพื้นผิวที่ทราบแล้ว ค่อยๆ เพิ่มความท้าทายเข้าไป และบันทึกสัญญาณแรกที่เปลี่ยนแปลงไป บันทึกตำแหน่งที่งาน เครื่องมือ และอุปกรณ์เจียรที่เชื่อมต่อหยุดลง ระบุความร้อนที่เหลืออยู่ การเคลื่อนที่ของเครื่องมือ แรงดัน พลังงานไฟฟ้า หรือสถานะการเสร็จสิ้นของกระบวนการตกแต่งที่บันทึกไว้ จากนั้นตรวจสอบว่าการทำงานอัตโนมัติใดถูกระงับ คำแนะนำในการกู้คืนควรระบุผู้มีอำนาจตัดสินใจ ขีดจำกัดการลองใหม่ ความต้องการในการตรวจสอบ และหลักฐานพื้นผิวที่แน่นอนที่จำเป็นก่อนที่จะสามารถกู้คืนช่วงเวลาการติดต่อได้
การศึกษาข้อผิดพลาดที่ 4 — ไม่สามารถหาข้อมูลได้เกี่ยวกับการสกัด สภาพผิวของเครื่องมือ หรือหลักฐานพื้นผิวการตรวจสอบ เริ่มต้นจากสภาพพื้นผิวที่ทราบแล้ว ค่อยๆ เพิ่มความท้าทายเข้าไป และบันทึกสัญญาณแรกที่เปลี่ยนแปลงไป บันทึกตำแหน่งที่งาน เครื่องมือ และอุปกรณ์เจียรที่เชื่อมต่อหยุดลง ระบุความร้อนที่เหลืออยู่ การเคลื่อนที่ของเครื่องมือ แรงดัน พลังงานไฟฟ้า หรือสถานะการเสร็จสิ้นของกระบวนการตกแต่งที่บันทึกไว้ จากนั้นตรวจสอบว่าการทำงานอัตโนมัติใดถูกระงับ คำแนะนำในการกู้คืนควรระบุผู้มีอำนาจตัดสินใจ ขีดจำกัดการลองใหม่ ความต้องการในการตรวจสอบ และหลักฐานพื้นผิวที่แน่นอนที่จำเป็นก่อนที่จะสามารถกู้คืนช่วงเวลาการติดต่อได้
การตรวจสอบความปลอดภัยของการตกแต่งพื้นผิวบริเวณต่างๆ
การศึกษาความเสี่ยงครอบคลุมถึงความเสียหายของล้อขัด การกระเด็นของเศษวัสดุ ประกายไฟ ฝุ่น การเคลื่อนที่ของเครื่องมือหุ่นยนต์ ขอบคม พื้นผิวร้อน การพันกัน การเริ่มต้นทำงานใหม่โดยไม่คาดคิด รวมถึงการสัมผัสระหว่างการเปลี่ยนหรือทำความสะอาดวัสดุขัด การผลิตอัตโนมัติเป็นเพียงโหมดการทำงานหนึ่งเท่านั้น การตั้งค่า การสอน การเติมวัสดุ การทำความสะอาด การตรวจสอบ การแก้ไขปัญหาการติดขัด การทำงานของเครื่องมือ และการบำรุงรักษา อาจทำให้คนอยู่ใกล้กับพลังงานและอุปกรณ์เจียรที่กำลังเคลื่อนที่มากกว่ารอบการทำงานปกติ
มาตรฐาน ISO 12100 ให้กรอบการประเมินความเสี่ยงและการลดความเสี่ยงของเครื่องจักร ส่วนมาตรฐาน ISO 10218-2:2025 ที่เกี่ยวข้องกับการใช้งานหุ่นยนต์อุตสาหกรรม จะกล่าวถึงการบูรณาการและกิจกรรมตลอดวงจรชีวิต เอกสารของ OSHA ที่อ้างถึงนั้นให้บริบทเพิ่มเติมเกี่ยวกับกระบวนการตกแต่งหรืออุปกรณ์เจียร เอกสารอ้างอิงเหล่านี้เป็นข้อมูลประกอบการตรวจสอบการตกแต่ง แต่การติดตั้งจริง เขตอำนาจศาล เครื่องจักรที่เชื่อมต่อ และวิธีการทำงานยังคงเป็นตัวกำหนดมาตรการป้องกันขั้นสุดท้าย
หลักฐานพื้นผิววงจรโดยปราศจากคำมั่นสัญญาที่เป็นสากล
สังเกตลำดับขั้นตอนการตกแต่งชิ้นงานทั้งหมด ตั้งแต่การโหลดชิ้นงาน การยืนยันจุดอ้างอิง การตรวจสอบเครื่องมือและวัสดุขัด การเข้าใกล้ การสัมผัส การเจียร การถอน การหน่วงเวลาการดึงออก การตรวจสอบ การอัปเดตวัสดุขัด การขนถ่าย และการกู้คืน แยกเวลาการรอ การเคลื่อนที่ของเครื่องมือเจียร เวลาในกระบวนการตกแต่ง การตรวจสอบ การเติมวัสดุ การเปลี่ยนชิ้นงาน การบริการตามแผน และการกู้คืนที่ผิดปกติ ทำซ้ำการสังเกตนี้กับข้อมูลป้อนเข้าที่คาดหวังก่อนที่จะระบุส่วนที่จำกัด การตัดต่อเวลาในวิดีโอและการทำงานที่ราบรื่นเพียงครั้งเดียวไม่ถือเป็นพื้นฐานที่เหมาะสมสำหรับคำมั่นสัญญาในการผลิต
บันทึกพื้นผิวของรอบการทำงานควรแสดงข้อมูลระบุชิ้นส่วนหรือข้อต่อ สูตรหรือโปรแกรม การกำหนดค่าอุปกรณ์จับยึดและเครื่องมือ การกระทำที่ขึ้นอยู่กับผู้ปฏิบัติงาน วิธีการวัด รวมถึงช่วงของเงื่อนไขที่แสดง รายงานข้อสมมติฐานถัดจากผลลัพธ์สุดท้าย จากนั้นกำหนดผู้รับผิดชอบและขั้นตอนการตกแต่งขั้นสุดท้ายให้กับข้อมูลที่ขาดหายไปแต่ละรายการ
พื้นผิวที่ปล่อยผ่านการตรวจสอบหลักฐานพื้นผิว
การตรวจสอบความเรียบร้อยของพื้นผิวงาน EVST ใช้กรอบข้อมูล Datum-Contact-Wear Window ในการจัดระบบการตัดสินใจ ไม่ใช่การทดแทนการทดสอบ เอกสารสรุปโครงการควรระบุ:
- ชิ้นส่วนตัวอย่างพร้อมข้อกำหนดวัสดุ
- เขตพื้นผิว กฎขอบเขต รวมถึงวิธีการยอมรับการตกแต่งขั้นสุดท้าย
- สารกัดกร่อน แกนหมุน การปฏิบัติตามข้อกำหนด อุปกรณ์ยึด และข้อมูลการสกัดเพิ่มเติม
- รอบการทำงาน การเปลี่ยนงาน อายุการใช้งานของเครื่องมือ การแก้ไขงาน รวมถึงข้อกำหนดด้านความปลอดภัย
ด้วยข้อมูลป้อนเข้าเหล่านี้ การตรวจสอบขั้นสุดท้ายสามารถเชื่อมต่อฮาร์ดแวร์ รวมถึงการเข้าถึงหลักฐานพื้นผิวของกระบวนการตกแต่ง การอนุญาตอินเทอร์เฟซ มาตรการป้องกัน การแบ่งรอบ การตรวจสอบ และการกู้คืน ทางลัดที่ถูกปฏิเสธคือการคัดลอกเส้นทางที่ทำซ้ำได้ ในขณะที่ปล่อยให้แรงสัมผัส กฎขอบ การสึกหรอของสารขัดถู และการตรวจสอบขั้นสุดท้ายเป็นไปโดยปริยาย ข้อจำกัดทางวิศวกรรมที่เหลือยังคงชัดเจน: ชิ้นส่วนตัวแทน สารขัดถูที่เลือก การสกัด การปฏิบัติตาม และวิธีการตรวจสอบจะต้องได้รับการตรวจสอบความถูกต้องร่วมกัน
คำถามที่พบบ่อย
ควรพิจารณาอะไรบ้างก่อนที่จะเลือกอุปกรณ์บดหลัก?
เริ่มต้นด้วยวัสดุชิ้นส่วนและรูปทรงเรขาคณิต จุดอ้างอิงของอุปกรณ์จับยึด โซนพื้นผิวเป้าหมาย ค่าเผื่อวัสดุ กฎของขอบ ความแปรผันขาเข้า เกณฑ์การตกแต่ง วิธีการสุ่มตัวอย่าง และการแก้ไขงานที่อนุญาต จากนั้นประเมินชุดประกอบการทำงานทั้งหมด การติดตั้ง อุปกรณ์สาธารณูปโภค โปรไฟล์การเคลื่อนที่ของเครื่องมือ ปฏิกิริยาของกระบวนการตกแต่ง การเข้าถึง และมาตรการป้องกัน การเลือกที่ทำก่อนที่จะทราบขอบเขตของข้อมูลขาเข้าและวิธีการตกแต่งผลลัพธ์นั้นเป็นเพียงเบื้องต้น หน้าต่าง Datum-Contact-Wear ช่วยให้การตัดสินใจเกี่ยวกับฮาร์ดแวร์ขึ้นอยู่กับกระบวนการตกแต่งและหลักฐานพื้นผิวที่ปล่อยออกมามากกว่าการสาธิตที่ดึงดูดใจเพียงอย่างเดียว
อะไรเป็นหลักฐานที่แสดงว่าการดำเนินการนี้เสร็จสมบูรณ์แล้ว?
การทำงานให้เสร็จสมบูรณ์ต้องอาศัยความแม่นยำของข้อมูล การวัดมุมสัมผัสและช่วงแรง การครอบคลุมเส้นทาง การกำจัดวัสดุ สภาพพื้นผิวขอบ ผลกระทบของสถานะการตกแต่งด้วยการขัด การตรวจสอบพื้นผิวในชิ้นส่วนตัวอย่าง และการกู้คืนหลังจากสูญเสียการสัมผัส การทำงานให้เสร็จสมบูรณ์ด้วยซอฟต์แวร์เป็นเพียงสัญญาณหนึ่งในห่วงโซ่ที่ใหญ่กว่า ประวัติการขัดควรเก็บรักษาเอกลักษณ์ การกำหนดค่า ผลลัพธ์การตกแต่ง แหล่งที่มาของเวลา และการจัดการไว้ หากผลลัพธ์ของพื้นผิวไม่สามารถจับคู่กับประวัติกระบวนการตกแต่งได้ จะยังคงไม่ได้รับการแก้ไขและจะดำเนินการตามเส้นทางการตรวจสอบหรือซ่อมแซมที่กำหนดไว้
เหตุใดจึงต้องทำการทดลองที่จงใจทำให้เกิดความล้มเหลว?
การทดสอบความล้มเหลวจะแสดงให้เห็นว่าชิ้นส่วนและอุปกรณ์จับยึดพร้อมใช้งานหรือไม่ เครื่องมือและวัสดุขัดพร้อมใช้งานหรือไม่ ความเร็วพร้อมใช้งานหรือไม่ การสกัดทำงานได้ดีหรือไม่ การอนุญาตการสัมผัส สถานะการเสร็จสิ้นตามแรงหรือการปฏิบัติตามกฎของโซนขอบ ผลการตรวจสอบเสร็จสิ้น และการระงับการบำรุงรักษาได้รับอนุญาตอย่างถูกต้องหรือไม่ การสูญเสียความท้าทาย ความไม่ลงรอยกัน การหมดเวลา ไฟฟ้าขัดข้อง ปลายทางถูกปิดกั้น และข้อผิดพลาดเฉพาะรายการที่ระบุไว้ข้างต้น ตรวจสอบสถานะการหยุดเสร็จสิ้น วิธีการเข้าถึง ขอบเขตการลองใหม่ หลักฐานพื้นผิวการเริ่มต้นใหม่ และการจัดการขั้นสุดท้าย แทนที่จะสันนิษฐานว่าวงจรปกติที่ประสบความสำเร็จพิสูจน์สิ่งเหล่านี้
วิดีโอนี้สามารถแสดงให้เห็นถึงประสิทธิภาพหรือระยะเวลาการผลิตได้หรือไม่?
ไม่ วิดีโอมีประโยชน์สำหรับการอธิบายลำดับขั้นตอนการตกแต่งที่มองเห็นได้ แต่ชิ้นส่วนตัวอย่าง วัสดุขัดที่เลือกใช้ การดูด การปฏิบัติตามข้อกำหนด และวิธีการตรวจสอบจะต้องได้รับการตรวจสอบความถูกต้องร่วมกัน วัดน้ำหนักบรรทุกของชิ้นส่วน การยืนยันจุดอ้างอิง การตรวจสอบเครื่องมือและวัสดุขัด การเข้าใกล้ การสัมผัส จำนวนรอบการเจียร การถอน การหน่วงเวลาการดูด การตรวจสอบ การปรับปรุงวัสดุขัด การขนถ่าย และการกู้คืนด้วยข้อมูลป้อนเข้าที่เป็นตัวแทน การกำหนดเวลาของอุปกรณ์เจียรที่เชื่อมต่อ การตรวจสอบ การเปลี่ยน การบริการ และการกู้คืน เผยแพร่ผลลัพธ์การตกแต่งที่จำกัดพร้อมวิธีการและข้อสมมติฐานหลังจากมีหลักฐานพื้นผิวโครงการแล้วเท่านั้น
สรุป
หน้าต่าง Datum-Contact-Wear ทำให้คำถามเกี่ยวกับการปล่อยผลิตภัณฑ์สามารถทดสอบได้: เงื่อนไขขาเข้า หน้าต่างการสัมผัส การดำเนินการทางกายภาพ หลักฐานพื้นผิวผลลัพธ์ และการจัดการข้อยกเว้นต้องสอดคล้องกัน EVST สามารถแปลงข้อมูลป้อนเข้าของโครงการเป็นแผนการทดสอบและการยอมรับ ในขณะที่ชิ้นส่วนจริง อุปกรณ์การเจียร สภาพแวดล้อม ขั้นตอน และข้อกำหนดด้านความปลอดภัยที่เกี่ยวข้องยังคงเป็นตัวกำหนดการปล่อยผลิตภัณฑ์ขั้นสุดท้าย
บทความที่เกี่ยวข้องจาก EVST
- ขอบเขตเซลล์การดูแลเครื่องจักร
- หลักการพื้นฐานของกระบวนการดูแลเครื่องจักร
- การวางแผนหน้าต่างสัมผัสการเจียรด้วยหุ่นยนต์
อ้างอิง
- ISO 10218-2:2025 — หุ่นยนต์อุตสาหกรรมและการใช้งานหุ่นยนต์ — ตอนที่ 2 — ใช้สำหรับการบูรณาการ การทดสอบระบบ การดำเนินงาน การบำรุงรักษา รวมถึงการเลิกใช้งานแอปพลิเคชันและเซลล์หุ่นยนต์อุตสาหกรรม
- ISO 12100:2010 — ความปลอดภัยของเครื่องจักร — การประเมินความเสี่ยงและการลดความเสี่ยง — ใช้สำหรับการระบุอันตราย การประเมินความเสี่ยง การลดความเสี่ยง การจัดทำเอกสาร และการตรวจสอบความถูกต้องตลอดช่วงอายุการใช้งานของเครื่องจักร
- มาตรฐาน OSHA 1910.215 — เครื่องจักรล้อขัด — ใช้สำหรับป้องกันล้อขัด การติดตั้ง และข้อกำหนดเกี่ยวกับสภาพพื้นผิวของเครื่องจักร
- กรอบการประเมินประสิทธิภาพของ NIST สำหรับระบบหุ่นยนต์ — ใช้สำหรับกำหนดข้อกำหนดที่สังเกตได้ ตัวชี้วัด รวมถึงวิธีการทดสอบที่ทำซ้ำได้ เพื่อประเมินประสิทธิภาพของระบบหุ่นยนต์