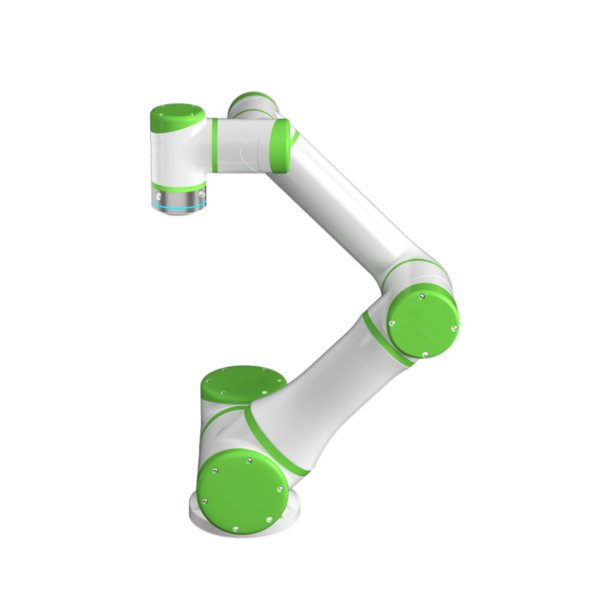
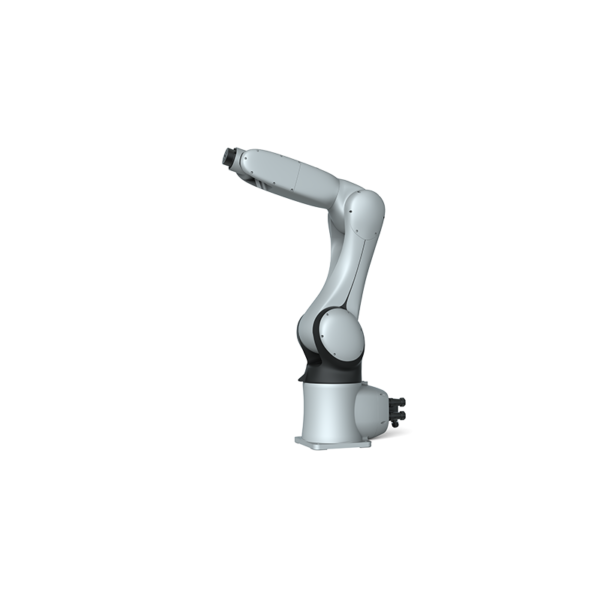
น้ำหนักบรรทุก 10 กก. 2001 มม. ถึงแขนหุ่นยนต์ระยะไกล QJR10-2000

  • การออกแบบมีขนาดกะทัดรัดและมีความยืดหยุ่นสูงในการติดตั้งทั้งแบบกราวด์หรือแบบผกผัน
  • พื้นที่ทำงานขนาดใหญ่ ความเร็วในการทำงานสูง ความแม่นยำในการวางตำแหน่งซ้ำสูง เหมาะสำหรับการเชื่อม การฉีดพ่น การขนถ่าย การจัดการ การคัดแยก การประกอบ และการใช้งานที่หลากหลาย
  • ทำซ้ำความแม่นยำของตำแหน่ง: ± 0.05 มม
  • ช่วงแขน: 2001 มม
  • น้ำหนักบรรทุก: 10kg

ดาวน์โหลดฐานข้อมูล

คำแนะนำ

พารามิเตอร์ทางเทคนิค

รุ่น คิวเจอาร์10-2000
จำนวนแกน 6
payload 10กิโลกรัม
ทำซ้ำการวางตำแหน่ง ± 0.05mm
แม็กซ์ อาร์มสแปน 2001mm
ช่วงการเคลื่อนไหว J1 ±172°
J2 ﹢158°,﹣110°
J3 ﹢83°,﹣92°
J4 ±170°
J5 ±125°
J6 ±360°
ความเร็วสูงสุด J1 150º/วินาที
J2 150º/วินาที
J3 183º/วินาที
J4 430º/วินาที
J5 430º/วินาที
J6 602º/วินาที
แรงบิดที่อนุญาต J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
โมเมนต์ความเฉื่อย J4 0.63กก.ตรม
J5 0.63กก.ตรม
J6 0.1กก.ตรม
น้ำหนักตัวหุ่นยนต์ 275กิโลกรัม
ความจุพลังงาน 4.2KVA
ขนาดคณะรัฐมนตรี 580*600*960mm
น้ำหนักคณะรัฐมนตรี 130กิโลกรัม
แหล่ง สามเฟสสี่สาย
แบบฟอร์มการติดตั้ง พื้นเพดาน
การใช้งาน การเชื่อม การทาสี การขนถ่าย การจัดการ การคัดแยก การประกอบ ฯลฯ

การวาดมิติโดยรวมและระยะการเคลื่อนที่ของหุ่นยนต์

แขนหุ่นยนต์ QJR10-2000 การวาดระยะการเคลื่อนไหว

การเขียนแบบมิติการติดตั้งฐานหุ่นยนต์

แขนหุ่นยนต์ QJR10-2000 การเขียนแบบมิติการติดตั้ง

การเขียนแบบมิติการติดตั้งปลายหุ่นยนต์

แขนหุ่นยนต์ QJR10-2000 การเขียนแบบมิติการติดตั้งสิ้นสุด

โลโก้ EVST
ภาพรวมความเป็นส่วนตัว

เว็บไซต์นี้ใช้คุกกี้เพื่อให้เราสามารถมอบประสบการณ์การใช้งานที่ดีที่สุดให้แก่คุณ ข้อมูลคุกกี้จะถูกเก็บไว้ในเบราว์เซอร์ของคุณและทำหน้าที่ต่างๆเช่นการจดจำคุณเมื่อคุณกลับมาที่เว็บไซต์ของเราและช่วยทีมงานของเราเพื่อทำความเข้าใจว่าส่วนใดของเว็บไซต์ที่คุณสนใจและน่าสนใจที่สุด