
ใช้ระบบดัดโลหะด้วยหุ่นยนต์สำหรับงานผลิตชิ้นส่วนที่มีความต้องการซ้ำๆ กัน เมื่อการทดลองแสดงให้เห็นว่าหุ่นยนต์สามารถหมุนแผ่นโลหะ หาจุดจับใหม่เมื่อจำเป็น และเคลียร์เครื่องดัดหลังจากดัดครั้งสุดท้ายได้ การดัดด้วยมือยังคงเหมาะสมสำหรับงานผลิตจำนวนน้อยและหลากหลาย เมื่อการเปลี่ยนเครื่องมือหรือวิธีการจัดการใช้เวลาส่วนใหญ่ของงาน และวิธีการจัดการที่มีอยู่ตรงตามความต้องการของโรงงาน เปรียบเทียบงานทั้งหมดกับชิ้นส่วนเดียวกัน และรวมเวลาที่ใช้ในการผลิตชิ้นส่วนที่ยอมรับได้ชิ้นแรกหลังจากเปลี่ยนวิธีการทำงานด้วย
แผ่นเรียบๆ คือการทดสอบที่ง่ายที่สุด
แขนสีเหลืองในวิดีโอจะยกแผ่นโลหะแบนขึ้นจากด้านซ้าย นำขอบของแผ่นโลหะมาวางชิดกับช่องเปิดของเครื่องอัด และเปลี่ยนมุมของแผ่นโลหะด้านหน้าเครื่อง ควรสังเกตว่ามุมด้านไกลสุดของแผ่นโลหะเคลื่อนผ่านจุดใดขณะที่ข้อมือเคลื่อนไหว ในการทดลองของคุณเอง ให้สังเกตซ้ำอีกครั้งหลังจากที่ขอบโลหะก่อตัวขึ้นแล้ว ขอบโลหะอาจกินพื้นที่ว่างเมื่อแผ่นโลหะแบนราบ หรืออาจปิดบังพื้นผิวที่ตัวจับยึดใช้ในการดัดครั้งก่อน ลำดับการดัดที่แตกต่างกัน ตัวจับยึดสำรองที่เข้าถึงได้ หรือสถานีจับยึดใหม่ อาจทำให้ลำดับการทำงานเป็นไปได้
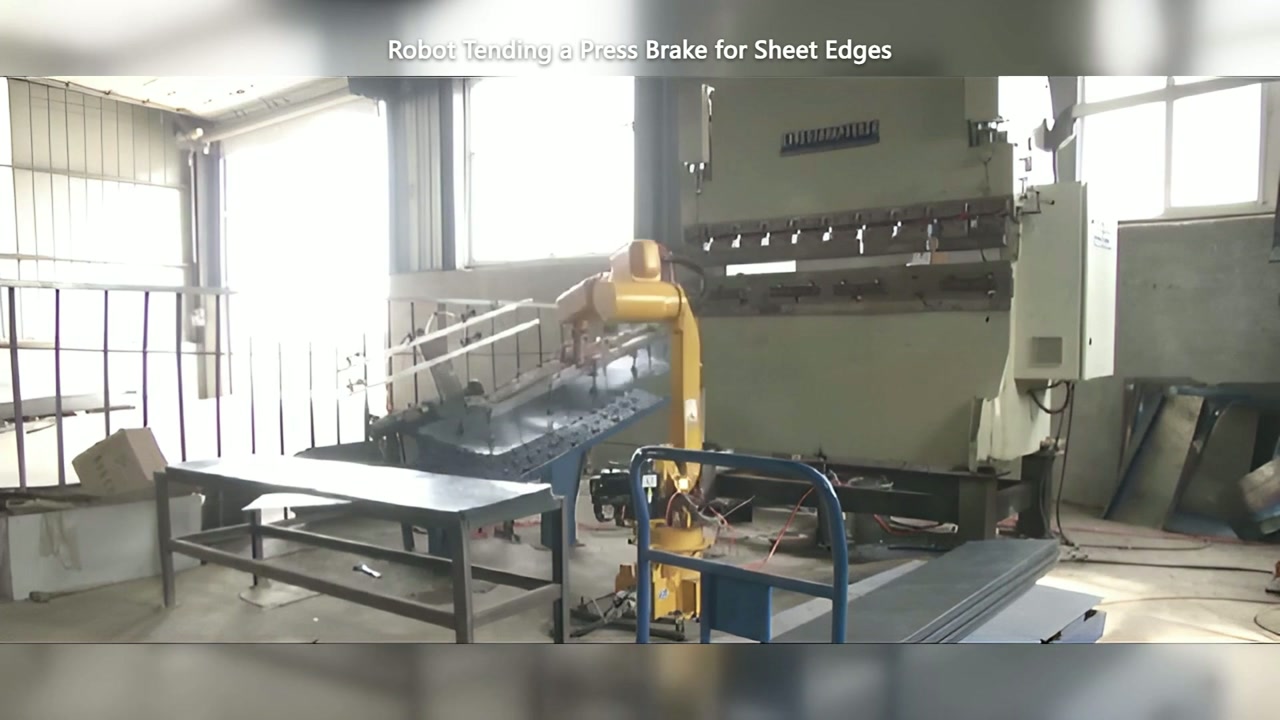
ในวิดีโอ นาทีที่ 00:02 หุ่นยนต์สีเหลืองกำลังเข้าใกล้แผ่นกระดาษที่บริเวณเตรียมงานด้านซ้าย
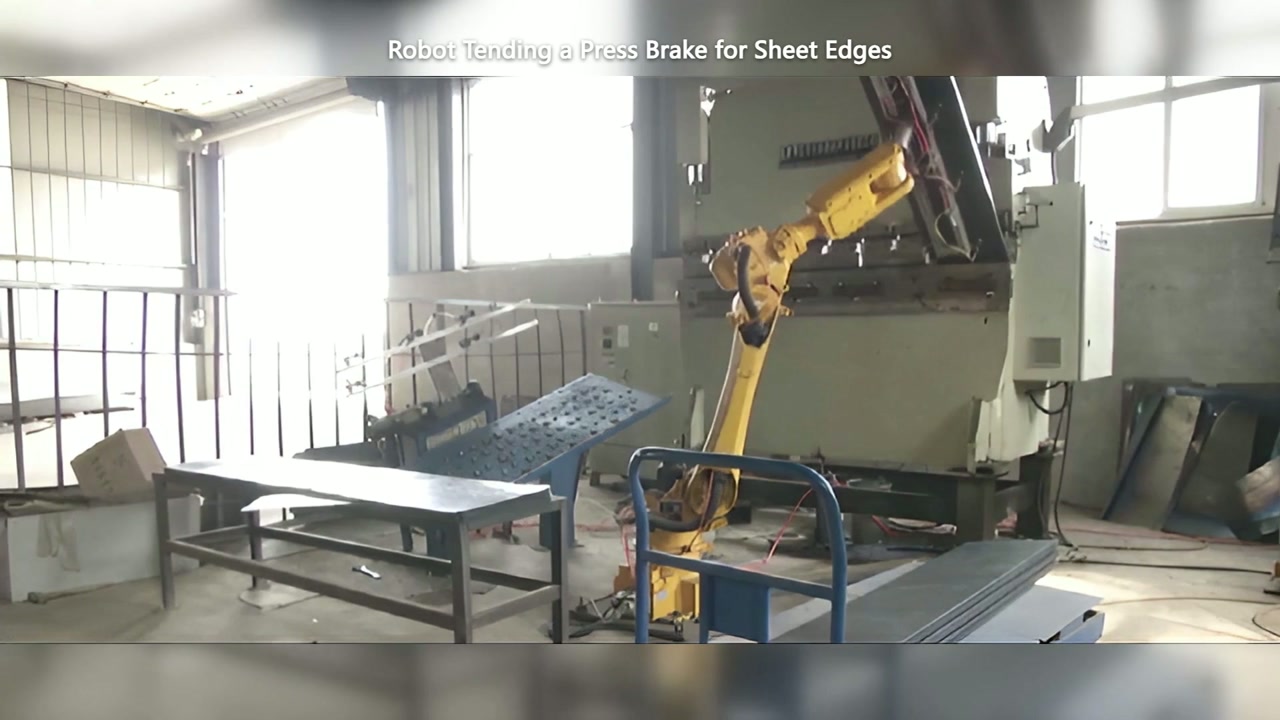
ในวิดีโอ นาทีที่ 00:32 แผ่นโลหะเอียงอยู่หน้าช่องเปิดของเครื่องดัดโลหะ
แบ่งสมุดสั่งซื้อตามวิธีการจัดการชิ้นส่วน
วางชิ้นส่วนที่มีโอกาสผลิตซ้ำสูงแต่ละชุดไว้ข้างๆ ชิ้นส่วนที่เปลี่ยนแปลงเป็นประจำ ขอให้ซัพพลายเออร์อธิบายขั้นตอนการหยิบ การเลี้ยวที่ยากที่สุด การจับยึดใหม่ การเปลี่ยนเครื่องมือ และการขนถ่ายทั้งสองชุด บันทึกการเปลี่ยนชุดและเวลาที่ใช้ในการทำชิ้นส่วนที่ยอมรับได้ชิ้นแรกแยกต่างหากจากรอบการผลิตซ้ำในภายหลัง ทดสอบชิ้นส่วนที่ขึ้นรูปแล้วผ่านการเลี้ยวที่แคบที่สุดและตรวจสอบว่าตัวจับยึดจะวางชิ้นส่วนลงที่ใดเพื่อหยิบอีกครั้ง หากชุดชิ้นส่วนที่ยากต่อการผลิตต้องการอุปกรณ์จับยึดหรือพื้นที่ว่างที่ชุดชิ้นส่วนทั่วไปไม่ต้องการ คุณสามารถประเมินค่าใช้จ่ายเหล่านั้นแยกต่างหากแทนที่จะรวมค่าใช้จ่ายทั้งสองอย่างไว้ในทุกคำสั่งซื้อ
เมื่อชิ้นงานที่ทำซ้ำๆ ครอบคลุมความต้องการส่วนใหญ่ของเครื่องจักรนั้นแล้ว เซลล์หุ่นยนต์อาจช่วยลดภาระการเคลื่อนย้ายแผ่นกระดาษซ้ำๆ ของผู้ปฏิบัติงานได้ เมื่อโรงงานเปลี่ยนงานบ่อย ควรเปรียบเทียบเส้นทางการทำงานด้วยมือ เส้นทางการทำงานของหุ่นยนต์สำหรับชิ้นงานที่ทำซ้ำๆ และการจัดเรียงที่รองรับทั้งสองแบบ แบ่งปันโครงร่างแบบแบนและแบบขึ้นรูป รวมถึงส่วนผสมลำดับปกติ เพื่อหารือว่าครอบครัวใดเหมาะสมที่จะเป็นคู่กรณีกลุ่มแรก