
บทนำ
ระบบอัตโนมัติเป็นองค์ประกอบสำคัญในขอบเขตของการผลิตขั้นสูง เนื่องจากเป็นเครื่องมือในการสร้างและรักษาประสิทธิภาพและความแม่นยำไว้ เนื่องจากเทคโนโลยีก่อกวนมากมายขับเคลื่อนการปฏิวัติอุตสาหกรรม อุปกรณ์การเชื่อมด้วยเลเซอร์และเครื่องกำหนดตำแหน่งจึงเป็นส่วนประกอบที่ขาดไม่ได้ นอกเหนือจากการเพิ่มประสิทธิภาพกระบวนการปฏิบัติงานแล้ว อุปกรณ์เหล่านี้ยังช่วยเพิ่มทั้งความสามารถและความเร็วของสินค้าที่ผลิตอีกด้วย บทความนี้จะตรวจสอบการบูรณาการของซีรีส์ EVS-SWP-ZW เครื่องเชื่อมตำแหน่ง และ QJR6-2000H หุ่นยนต์เชื่อมด้วยเลเซอร์โดยเน้นย้ำถึงลักษณะการปฏิวัติของฟังก์ชันการทำงานแบบผสมผสานเมื่อเปรียบเทียบกับหน้าที่การเชื่อมแบบทั่วไป
นิทรรศการหุ่นยนต์เชื่อมด้วยเลเซอร์
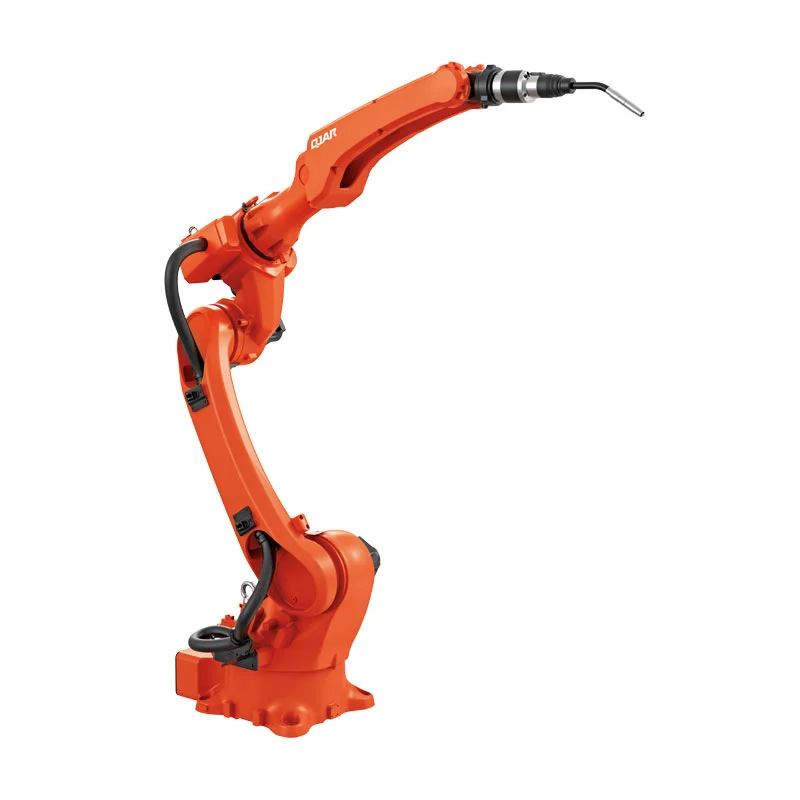
QJR6-2000H หุ่นยนต์เชื่อมเลเซอร์ แสดงถึงความก้าวหน้าอย่างมากในด้านเทคโนโลยีการเชื่อมด้วยหุ่นยนต์ หุ่นยนต์ตัวนี้ได้รับการติดตั้งโครงสร้างการปรับช่องว่างเกียร์ ซึ่งรับประกันความแม่นยำของข้อต่อที่เพิ่มขึ้นซึ่งเป็นสิ่งสำคัญสำหรับการเชื่อมที่มีคุณภาพที่เหนือกว่า การเพิ่มประสิทธิภาพการป้องกันภาพสั่นไหวและโครงสร้างกลวงที่มีข้อมือรูปตัวยูเป็นคุณสมบัติการออกแบบเชิงนวัตกรรมสองประการที่เพิ่มความแข็งแกร่งของการรองรับข้อต่อและลดเสียงรบกวนในการทำงานตามลำดับ ลักษณะที่กล่าวมาข้างต้นนี้ หุ่นยนต์เชื่อมด้วยเลเซอร์ ด้วยความคล่องตัวและความแม่นยำที่ยอดเยี่ยม QJR6-2000H มีความกว้างแขน 2014 มม. และความสามารถในการบรรทุกน้ำหนัก 6 กก. ความแม่นยำในการกำหนดตำแหน่งซ้ำคือ ±0.08 มม. ซึ่งทำให้เหมาะอย่างยิ่งสำหรับการจัดการเหล็กกล้าคาร์บอน สแตนเลส อลูมิเนียม และทองแดง รวมถึงวัสดุอื่นๆ ในอุตสาหกรรมที่ต้องการความใส่ใจในรายละเอียดอย่างพิถีพิถัน หุ่นยนต์เชื่อมด้วยเลเซอร์ เช่น QJR6-2000H เป็นสิ่งที่ขาดไม่ได้เนื่องจากมีความแม่นยำและความสามารถในการปรับตัว
ความเข้าใจเกี่ยวกับเครื่องกำหนดตำแหน่งการเชื่อม
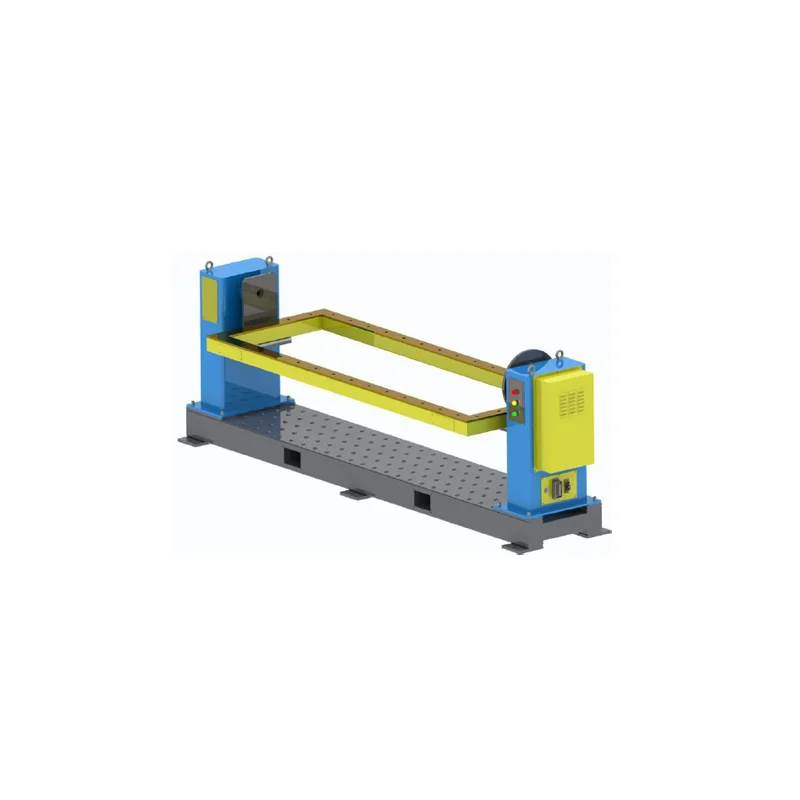
เพื่อให้บรรลุคุณภาพข้อต่อที่เหมาะสมที่สุดและการเข้าถึงได้ในระหว่างขั้นตอนการเชื่อม ตัวกำหนดตำแหน่งการเชื่อม เป็นสิ่งจำเป็นอย่างยิ่ง เพื่อรองรับการใช้งานที่หลากหลาย ซีรี่ส์ EVS-SWP-ZW จึงประกอบด้วยรุ่นต่างๆ มากมายที่มีความสามารถในการรับน้ำหนัก 300 กก., 500 กก., 800 กก. และ 1200 กก. ตัวเรือนแกนหมุนหลัก ตัวเรือนท้าย และเฟรมหมุนสำหรับงานเชื่อมของอุปกรณ์กำหนดตำแหน่งเหล่านี้ ผสานรวมกับมอเตอร์เซอร์โว AC และตัวลดเกียร์ความแม่นยำสูง RV การกำหนดตำแหน่งที่แม่นยำและความเสถียรในการหมุนสูงมีความสำคัญอย่างยิ่งสำหรับงานเชื่อมที่ซับซ้อน และรับประกันได้ด้วยการออกแบบนี้ ตัวอย่างเช่น การสร้างอุปกรณ์กำหนดตำแหน่งเซอร์โวแกนเดียวเกี่ยวข้องกับการใช้การอบอ่อนเพื่อลดความเครียดในชิ้นส่วนคุณภาพสูง เพื่อรับประกันทั้งอายุการใช้งานและความมั่นคง ตัวกำหนดตำแหน่งการเชื่อม' การควบคุมการเคลื่อนไหวที่แม่นยำ ซึ่งรับประกันการจัดการชิ้นงานที่แม่นยำและมีเสถียรภาพด้วยความแม่นยำในการวางตำแหน่งซ้ำสูงสุด ± 0.10 มม. ช่วยปรับปรุงประสิทธิภาพของ หุ่นยนต์เชื่อมด้วยเลเซอร์.
การบูรณาการ Positioner กับหุ่นยนต์เชื่อมด้วยเลเซอร์
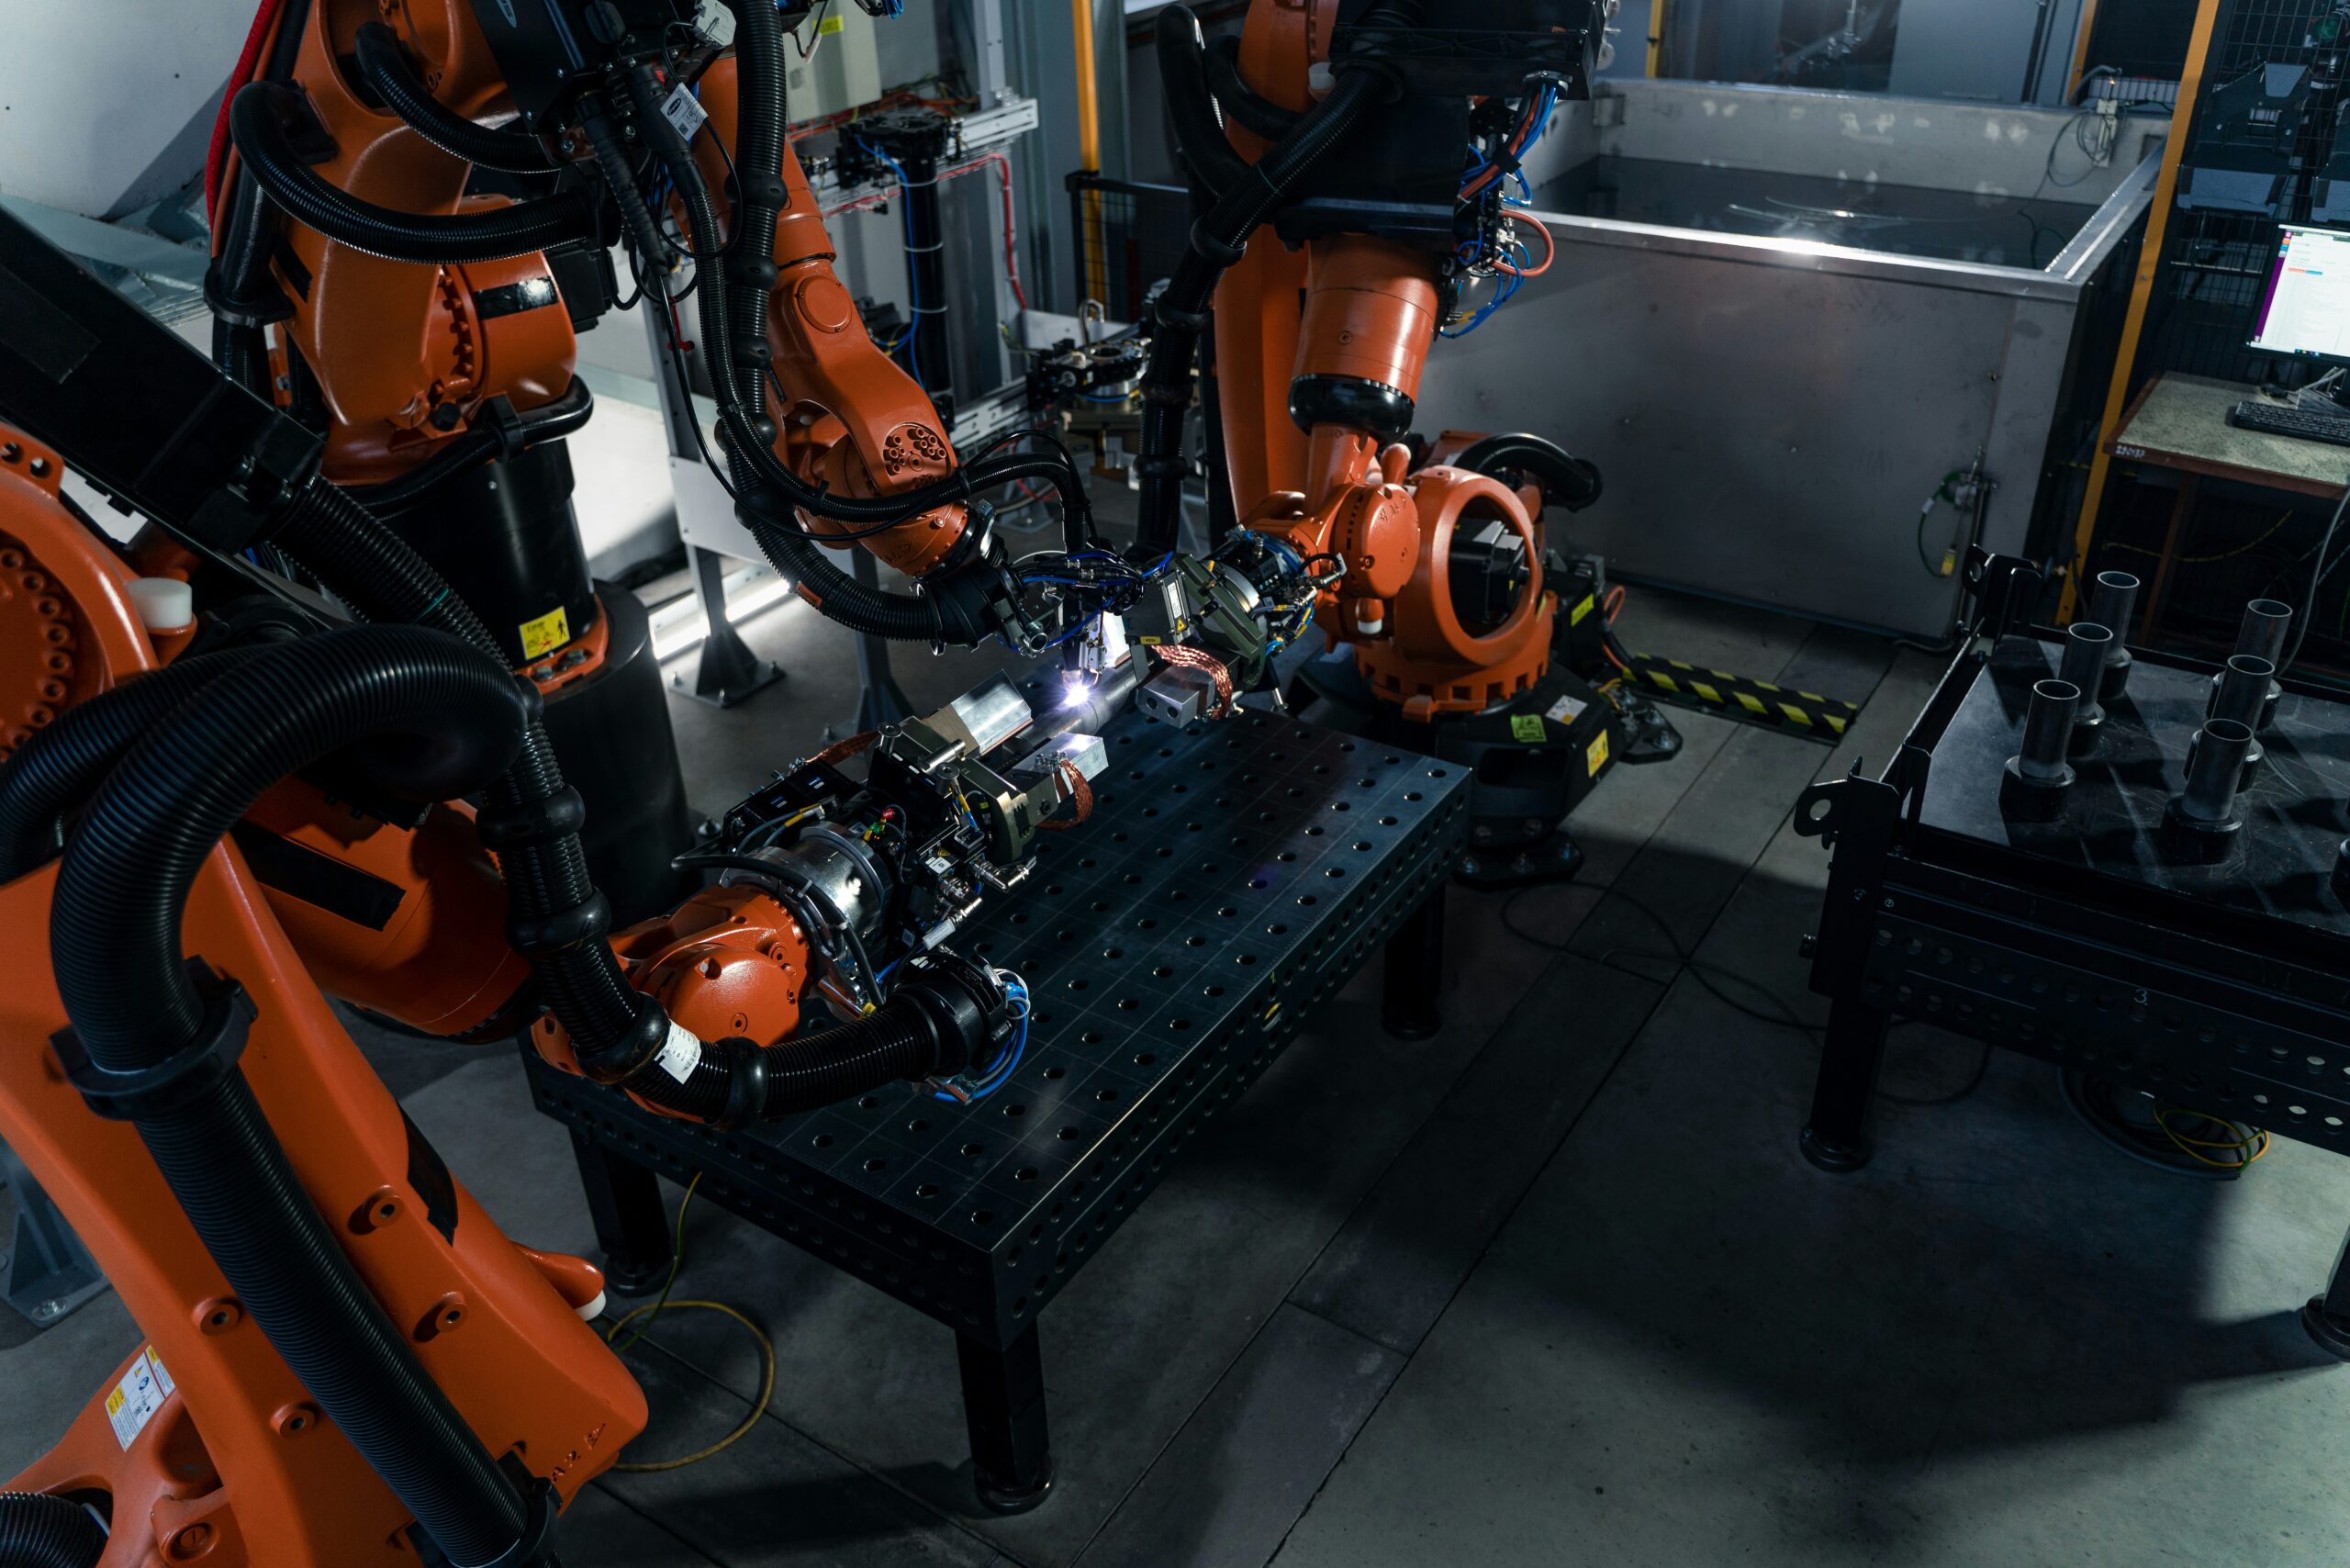
การบูรณาการของซีรีส์ EVS-SWP-ZW เครื่องมือเชื่อม กับ QJR6-2000H หุ่นยนต์เชื่อมเลเซอร์ สร้างผลเสริมฤทธิ์กันที่ขยายขั้นตอนการเชื่อมได้อย่างมีประสิทธิภาพ การบูรณาการนี้ช่วยให้สามารถวางตำแหน่งชิ้นงานได้อย่างแม่นยำ ซึ่งเป็นปัจจัยสำคัญในการบรรลุรอยเชื่อมคุณภาพที่เหนือกว่า โดยประสานการเคลื่อนที่ของ ตัวกำหนดตำแหน่งการเชื่อม และ หุ่นยนต์เชื่อมเลเซอร์การเชื่อมแต่ละครั้งจะดำเนินการด้วยความเร็วที่เหมาะสมและอยู่ในแนวที่เหมาะสม ซึ่งจะช่วยเพิ่มประสิทธิภาพและคุณภาพโดยรวมของกระบวนการเชื่อม อุตสาหกรรมที่ความเร็วในการผลิตและความแม่นยำในการทำซ้ำมีความสำคัญสูงสุด ถือเป็นข้อได้เปรียบในการประสานงานนี้
กรณีศึกษา: การประยุกต์ใช้การผลิตในทางปฏิบัติ
ตัวอย่างของการใช้งานเทคโนโลยีนี้พบเห็นได้ในโครงการที่มีตู้ควบคุมหุ่นยนต์ตัวเดียวควบคุมการบูรณาการของหุ่นยนต์ QJRH4-1 หกแกน ตัวกำหนดตำแหน่งแกนเดียว และรางเดินของหุ่นยนต์ นอกเหนือจากการประหยัดพื้นที่แล้ว การกำหนดค่านี้ยังเพิ่มประสิทธิภาพอย่างมากอีกด้วย หุ่นยนต์ QJRH4-1 ซึ่งมีชื่อเสียงในด้านการทำงานที่เชื่อถือได้และคุณภาพการเชื่อมที่เหนือกว่า สามารถทำงานร่วมกับเครื่องจักรอื่นๆ ได้โดยไม่มีปัญหา ความอเนกประสงค์ของ หุ่นยนต์เชื่อมด้วยเลเซอร์ควบคู่ไปกับการมีประสิทธิผล ตัวกำหนดตำแหน่งการเชื่อมได้รับการยกตัวอย่างจากความเข้ากันได้กับเครื่องจักรการเชื่อมทั่วไป
การตรวจสอบเปรียบเทียบกับระบบการเชื่อมแบบทั่วไป
ตรงกันข้ามกับระบบการเชื่อมแบบเดิมๆ การบูรณาการของ ตัวกำหนดตำแหน่งการเชื่อม และ หุ่นยนต์เชื่อมเลเซอร์ของวงจรรวม นำเสนอคุณประโยชน์มากมาย วิธีการแบบเดิมๆ มักจำเป็นต้องมีการปรับและการจัดตำแหน่งด้วยตนเอง ส่งผลให้ต้องใช้แรงงานเพิ่มขึ้นและความแม่นยำลดลง ในทางตรงกันข้าม ระบบอัตโนมัติจะลดระยะเวลาที่จำเป็นสำหรับการตั้งค่าและการแทรกแซงด้วยตนเอง ส่งผลให้ขั้นตอนมีประสิทธิภาพและคล่องตัวยิ่งขึ้น นอกจากนี้การบูรณาการของ ตัวกำหนดตำแหน่งการเชื่อม'ความมั่นคงและความแม่นยำของ หุ่นยนต์เชื่อมด้วยเลเซอร์ ให้ผลการเชื่อมคุณภาพที่เหนือกว่าซึ่งมีข้อบกพร่องน้อยกว่า จึงเพิ่มผลผลิตสูงสุดและลดของเสีย
การพัฒนาที่มีแนวโน้มและแนวโน้มทางเทคโนโลยี
เทคโนโลยีหุ่นยนต์แบบบูรณาการมีแนวโน้มที่จะแพร่หลายมากขึ้นในภาคการผลิตในอนาคต ผลลัพธ์ที่เป็นไปได้ของการพัฒนา AI และการเรียนรู้ของเครื่อง ได้แก่ การสร้างอุปกรณ์การเชื่อมด้วยเลเซอร์ที่ชาญฉลาดและควบคุมตนเองได้มากขึ้น ซึ่งสามารถปรับพารามิเตอร์แบบไดนามิกเพื่อให้แน่ใจว่ามีการเชื่อมที่เหมาะสมที่สุด นอกจากนี้การปรับปรุงในอนาคตใน ตัวกำหนดตำแหน่งการเชื่อม สามารถรวมระบบควบคุมการเคลื่อนไหวที่ซับซ้อนมากขึ้น ซึ่งจะทำให้สามารถดำเนินการเคลื่อนไหวที่ซับซ้อนและแม่นยำยิ่งขึ้น ความก้าวหน้าเพิ่มเติมในลักษณะนี้จะขยายขอบเขตของการเชื่อมด้วยหุ่นยนต์อย่างต่อเนื่อง ส่งผลให้ขั้นตอนมีประสิทธิภาพ ปลอดภัย และประหยัดมากขึ้น
สรุป
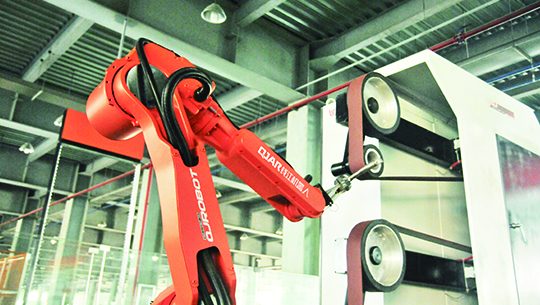
อุตสาหกรรมการเชื่อมการผลิตกำลังอยู่ระหว่างการเปลี่ยนแปลงที่สำคัญเนื่องจากการบูรณาการของ ตัวกำหนดตำแหน่งการเชื่อม จากซีรีส์ EVS-SWP-ZW และ หุ่นยนต์เชื่อมด้วยเลเซอร์ เช่น QJR6-2000H. นอกเหนือจากการเพิ่มผลผลิตและเพิ่มคุณภาพการเชื่อมแล้ว เทคโนโลยีเหล่านี้ยังให้ประโยชน์อย่างมากเหนือเทคนิคการเชื่อมแบบเดิมๆ บทบาทของระบบอัตโนมัติในการผลิตจะขยายออกไปเมื่ออุตสาหกรรมต่างๆ นำเทคโนโลยีล้ำสมัยเหล่านี้มาใช้มากขึ้น ซึ่งจะส่งผลให้เกิดการพัฒนาเทคนิคการผลิตที่สร้างสรรค์และมีประสิทธิภาพมากขึ้น ซึ่งจะมีผลกระทบอย่างมากต่อวิถีของอุตสาหกรรม