
อัปเดตครั้งล่าสุด: พฤษภาคม 6, 2026
การเปรียบเทียบเกียร์ทดรอบสำหรับหุ่นยนต์อุตสาหกรรม: เกียร์ฮาร์มอนิก, เกียร์ทดรอบ RV และเกียร์ทดรอบไซคลอยด์ (2026)
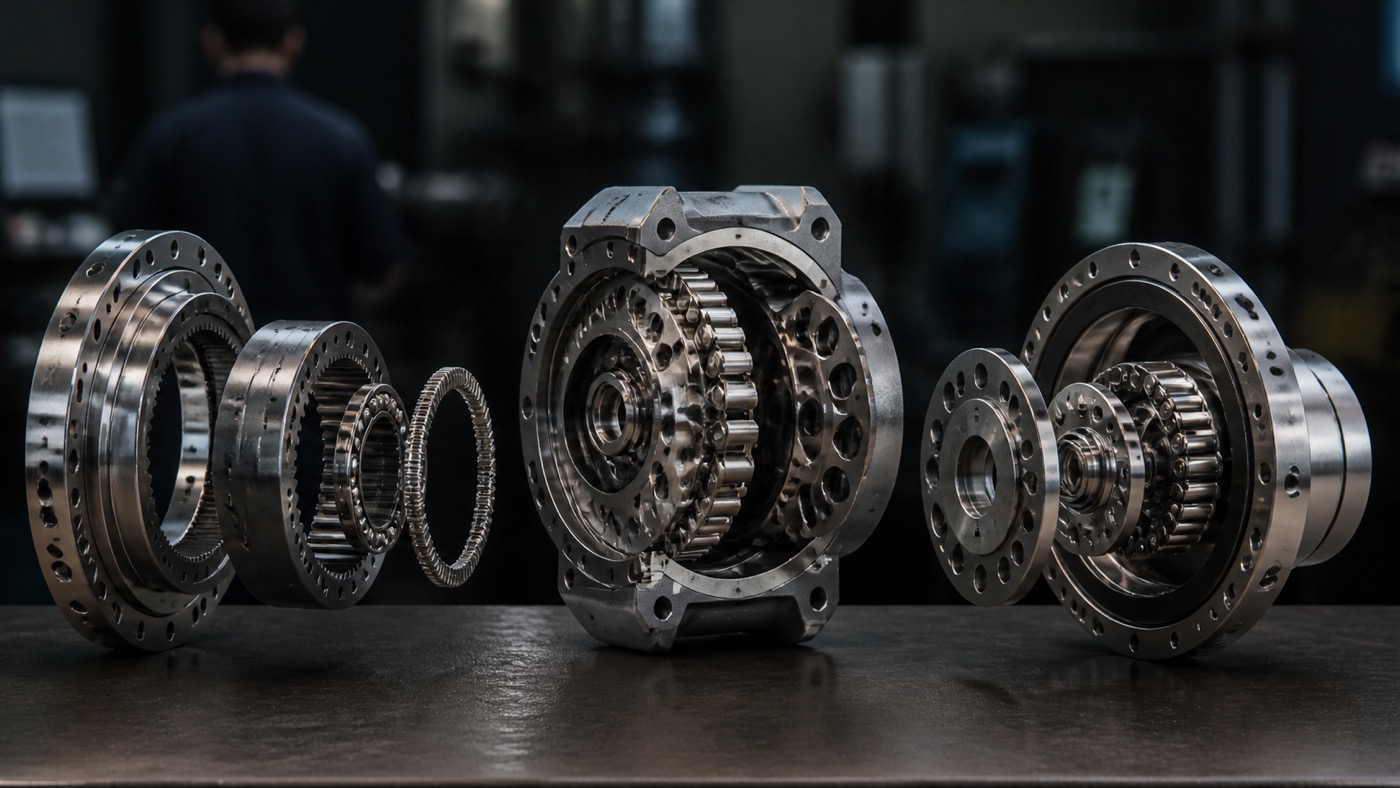
การเปรียบเทียบตัวลดเกียร์ของหุ่นยนต์อุตสาหกรรมใดๆ เริ่มต้นด้วยข้อเท็จจริงข้อหนึ่ง: ตัวลดเกียร์คิดเป็นสัดส่วนประมาณ 15 ถึง 25 เปอร์เซ็นต์ของรายการวัสดุของหุ่นยนต์ และเป็นแหล่งที่มาหลักของการสูญเสียความแม่นยำในระยะยาวและความล้มเหลวของข้อต่อ ตลาดครอบคลุมสามประเภทหลัก ได้แก่ เกียร์ฮาร์มอนิกสำหรับข้อมือของหุ่นยนต์ร่วมปฏิบัติงานและข้อต่อรับน้ำหนักขนาดเล็ก ตัวลดเกียร์ RV สำหรับแกนฐานอุตสาหกรรมขนาดใหญ่ และไดรฟ์ไซคลอยด์แบบขั้นตอนเดียวสำหรับช่วงกลาง ผู้ผลิตจากจีนได้ขยับจากส่วนแบ่งตลาดที่น้อยมากในปี 2018 ไปสู่ตำแหน่งที่มีนัยสำคัญในทั้งสองกลุ่มหลัก
เหตุใดตัวลดเกียร์จึงเป็นตัวกำหนดประสิทธิภาพและต้นทุนของหุ่นยนต์
มอเตอร์ของหุ่นยนต์ทำงานที่ความเร็วหลายพันรอบต่อนาทีและให้แรงบิดค่อนข้างต่ำ การเคลื่อนย้ายน้ำหนัก 200 กิโลกรัมผ่านเส้นทางการเชื่อมที่มีโครงสร้างนั้นต้องการสิ่งที่ตรงกันข้าม คือ ความเร็วต่ำและแรงบิดสูงมาก โดยรักษาตำแหน่งเชิงมุมให้คงที่ในระดับเศษส่วนของนาทีโค้งตลอดหลายพันรอบ ตัวลดเกียร์ทำหน้าที่แปลงสิ่งนั้น คุณภาพทางกลของตัวลดเกียร์ (การคลายตัว ความแข็งแกร่งต่อแรงบิด ประสิทธิภาพ และอายุการใช้งาน) ส่งผลโดยตรงต่อความแม่นยำในการกำหนดตำแหน่งของหุ่นยนต์ ความสามารถในการรับน้ำหนักที่กำหนด และช่วงเวลาระหว่างการบำรุงรักษา
จากการวิเคราะห์เพื่อบรรลุเป้าหมายของ รายงาน IFR World Robotics 2025ในปี 2024 มีการจัดส่งหุ่นยนต์อุตสาหกรรมไปทั่วโลกมากกว่า 500,000 ตัว โดยเฉลี่ยแล้วแขนหุ่นยนต์ 6 แกนหนึ่งตัวจะใช้ชุดเกียร์ทดรอบ 2-6 ชุด (หนึ่งชุดต่อข้อต่อขับเคลื่อน โดยแกนข้อมืออาจใช้ร่วมกันหรือใช้ชุดเกียร์ทดรอบที่มีกำลังน้อยกว่า) ทำให้ตลาดชุดเกียร์ทดรอบมีมูลค่าหลายพันล้านดอลลาร์ต่อปี คาดว่าบริษัท Nabtesco เพียงแห่งเดียวเป็นผู้จัดหาชุดเกียร์ทดรอบให้กับหุ่นยนต์อุตสาหกรรมทั่วโลกประมาณ 60 เปอร์เซ็นต์ ทำให้ซัพพลายเออร์ชาวญี่ปุ่นรายเดียวนี้มีบทบาทสำคัญในการผลิตหุ่นยนต์ระดับโลก ซึ่งเป็นเรื่องที่ไม่ธรรมดาในภาคอุตสาหกรรมที่พัฒนาแล้วใดๆ
สำหรับข้อมูลเพิ่มเติมเกี่ยวกับช่องว่างด้านคุณภาพระหว่างห่วงโซ่อุปทานชิ้นส่วนหุ่นยนต์ของจีนและญี่ปุ่น โปรดดูบทวิเคราะห์ของเรา: ผู้ผลิตหุ่นยนต์ชาวจีนกำลังลดช่องว่างด้านคุณภาพกับแบรนด์ยุโรปได้อย่างไร.
การทำความเข้าใจเกี่ยวกับระบบเกียร์ทดกำลังทั้งสามประเภท หลักการทำงาน ขีดจำกัดประสิทธิภาพ และกลุ่มผู้ผลิต เป็นสิ่งจำเป็นเบื้องต้นสำหรับการเลือกหรือจัดหาหุ่นยนต์อุตสาหกรรมอย่างจริงจังในปี 2026
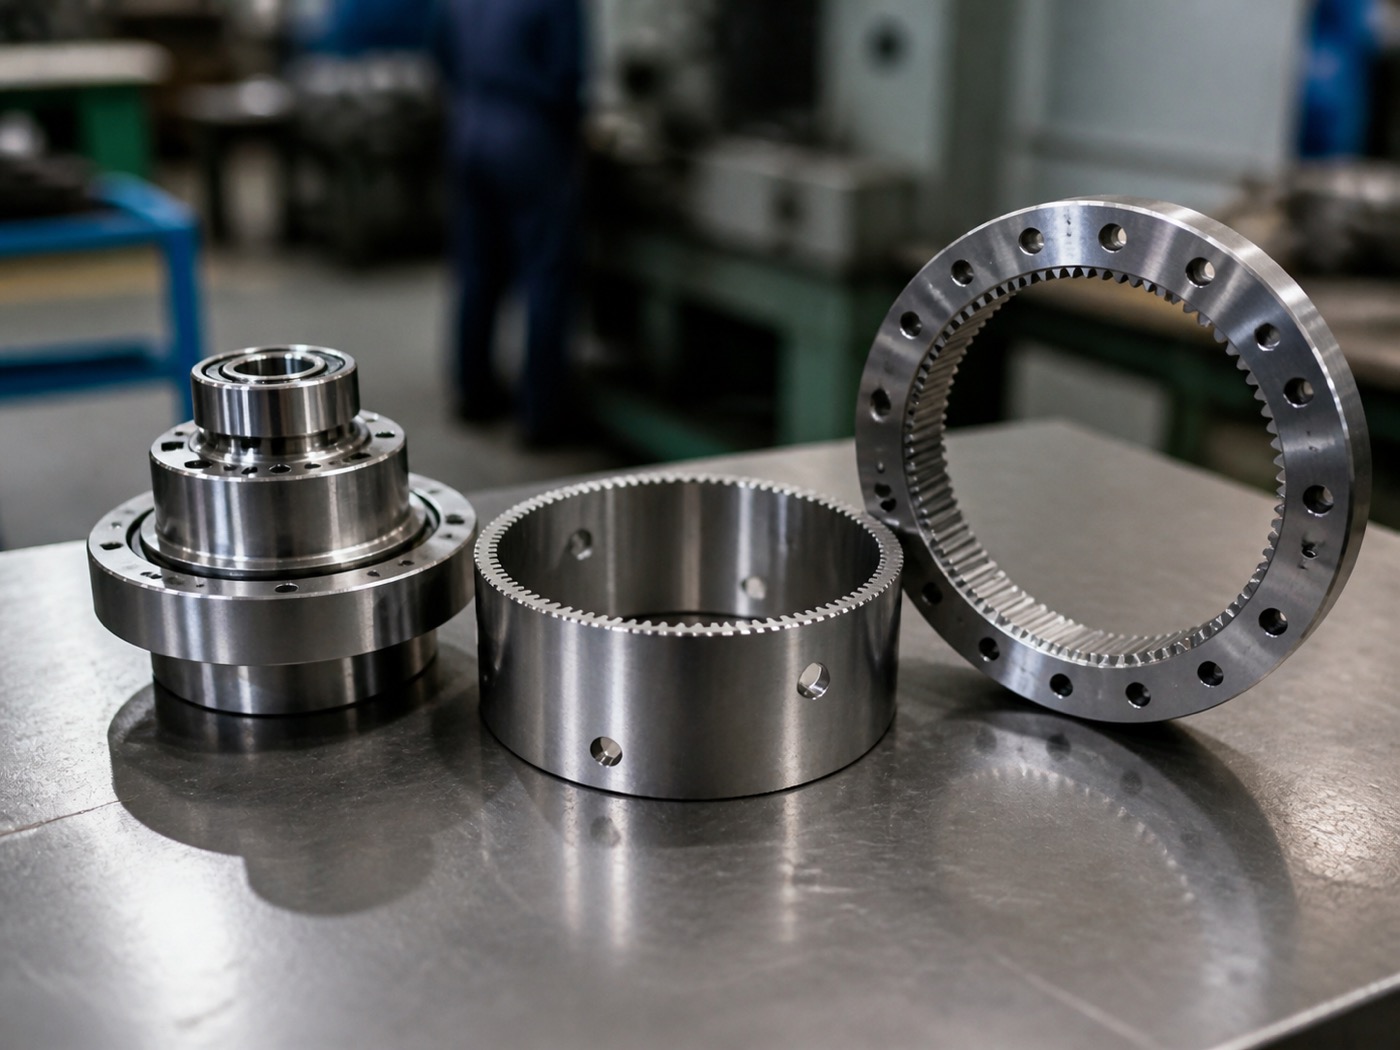
เฟืองฮาร์โมนิก: เทคโนโลยีคลื่นความเครียดสำหรับข้อต่อข้อมือที่มีความแม่นยำสูง
เฟืองฮาร์มอนิก (หรือเรียกว่าเฟืองคลื่นความเครียดหรือไดรฟ์ฮาร์มอนิก) ทำงานบนหลักการที่แตกต่างอย่างสิ้นเชิงจากระบบเฟืองทั่วไป ฟันเฟืองรูปวงรีผนังบางจะขบกับฟันเฟืองวงกลมแข็งที่จุดตรงข้ามกันสองจุดพร้อมกัน เมื่อตัวสร้างคลื่นซึ่งเป็นลูกเบี้ยวรูปวงรีที่ขับเคลื่อนด้วยมอเตอร์หมุน มันจะทำให้ฟันเฟืองรูปวงรีเสียรูปอย่างต่อเนื่อง ทำให้จุดขบฟันเคลื่อนที่ไปรอบๆ วงแหวน ความแตกต่างของจำนวนฟันระหว่างฟันเฟืองรูปวงรีและฟันเฟืองวงกลม (โดยทั่วไปคือสองฟัน) จะสร้างอัตราทดเกียร์ในขั้นตอนเดียวที่กระชับ
สถาปัตยกรรมนี้มอบคุณสมบัติที่ตัวลดทอนแบบขั้นตอนเดียวอื่นๆ ไม่สามารถเทียบได้:
- ช่วงอัตราทดเกียร์: อัตราทดเกียร์ 30:1 ถึง 320:1 สามารถทำได้ในขั้นตอนเดียว โดยไม่ต้องใช้ชุดเกียร์กลาง
- ฟันเฟือง: มีค่าความคลาดเคลื่อนแทบจะเป็นศูนย์หรือน้อยกว่า 1 อาร์คมินิตในสภาพใหม่ เนื่องจากตาข่ายแบบเฟล็กซ์สปลายน์ไปยังสปลายน์วงกลมมีความต่อเนื่องและมีการโหลดล่วงหน้า
- ความเหมาะสมของน้ำหนักบรรทุก: เหมาะสำหรับน้ำหนักบรรทุกตั้งแต่ 1 กก. ถึงประมาณ 50 กก. หากเกินกว่านั้น อายุการใช้งานของข้อต่อแบบยืดหยุ่นจะเริ่มจำกัด
- อายุการใช้งาน: โดยทั่วไปแล้วจะมีอายุการใช้งานประมาณ 10,000 ถึง 20,000 ชั่วโมงภายใต้ภาระที่กำหนด ส่วนประกอบที่จำกัดอายุการใช้งานคือเฟล็กซ์สไปลน์ และอาจเกิดความล้าจากการใช้งานซ้ำๆ บริเวณโคนฟัน
- แพคเกจขนาด: มีขนาดกะทัดรัดและน้ำหนักเบามากเมื่อเทียบกับแรงบิดที่ได้ ซึ่งเป็นเหตุผลว่าทำไมการออกแบบข้อมือหุ่นยนต์ร่วมปฏิบัติงานหลักๆ ทุกรุ่นจึงใช้เฟืองฮาร์มอนิก
ข้อจำกัดที่สำคัญคือความหนาแน่นของแรงบิดที่เส้นผ่านศูนย์กลางเพลาขนาดใหญ่ การขยายขนาดเกียร์ฮาร์มอนิกให้รองรับแรงบิดสูงมากนั้นจำเป็นต้องใช้เพลาแบบยืดหยุ่นที่มีเส้นผ่านศูนย์กลางขนาดใหญ่ ซึ่งมีราคาแพงขึ้นเรื่อยๆ และมีความเสี่ยงต่อความล้าสูงขึ้น เกียร์ทดรอบ RV มีประสิทธิภาพเหนือกว่าเกียร์ฮาร์มอนิกเมื่อพิจารณาจากความทนทานต่อต้นทุนที่ระดับน้ำหนักบรรทุกประมาณ 50 กิโลกรัมขึ้นไป
ผู้ผลิตอุปกรณ์ปรับความถี่ฮาร์มอนิก: ญี่ปุ่น vs. จีน
บริษัท Harmonic Drive Systems (ญี่ปุ่น) และบริษัทย่อยในสหรัฐอเมริกาเป็นผู้ริเริ่มและครองตลาดในกลุ่มผลิตภัณฑ์นี้มานานหลายทศวรรษ ส่วนบริษัท Nidec Shimpo (ญี่ปุ่น) และ Spinea (สโลวาเกีย) เป็นผู้จำหน่ายรองที่มีฐานลูกค้าติดตั้งจำนวนมาก โดยเฉพาะอย่างยิ่งในงานออกแบบสำหรับผู้ประกอบระบบในยุโรป
การเข้ามาในตลาดจีนถือเป็นเรื่องสำคัญ Leaderdrive (绿的谐波) ก้าวขึ้นมาเป็นผู้จำหน่ายหลักในประเทศ และเติบโตจากส่วนแบ่งตลาดภายในประเทศจีนที่น้อยมากในปี 2018 มาสู่ตำแหน่งที่... (อ้างอิงจาก...) CRIA (สมาคมอุตสาหกรรมหุ่นยนต์แห่งประเทศจีน) ข้อมูลที่รายงานในปี 2024 และ 2025 ระบุว่า ตัวลดแรงสั่นสะเทือนแบบฮาร์มอนิกที่ผลิตในประเทศมีสัดส่วนมากกว่า 35 เปอร์เซ็นต์ของอุปกรณ์ที่ติดตั้งในหุ่นยนต์ที่ประกอบในประเทศจีน ผลิตภัณฑ์ของ Leaderdrive มีคุณสมบัติด้านการลดแรงสั่นสะเทือนเทียบเท่ากับผลิตภัณฑ์ระดับกลางของญี่ปุ่นสำหรับการใช้งานในอุตสาหกรรมมาตรฐาน โดยมีราคาต่ำกว่าผลิตภัณฑ์ของ Harmonic Drive Japan ประมาณ 40 ถึง 60 เปอร์เซ็นต์
จากข้อมูลของรายงานตลาดตัวลดเกียร์ฮาร์มอนิกของ Interact Analysis การเติบโตของอุปทานตัวลดเกียร์ฮาร์มอนิกในประเทศจีนเป็นปัจจัยสำคัญที่ช่วยเร่งการผลิตโคบอทในจีนระหว่างปี 2021 ถึง 2024 เนื่องจากได้ทำลายสถิติต้นทุนต่อหน่วยขั้นต่ำที่ราคาชิ้นส่วนของญี่ปุ่นเคยกำหนดไว้ก่อนหน้านี้
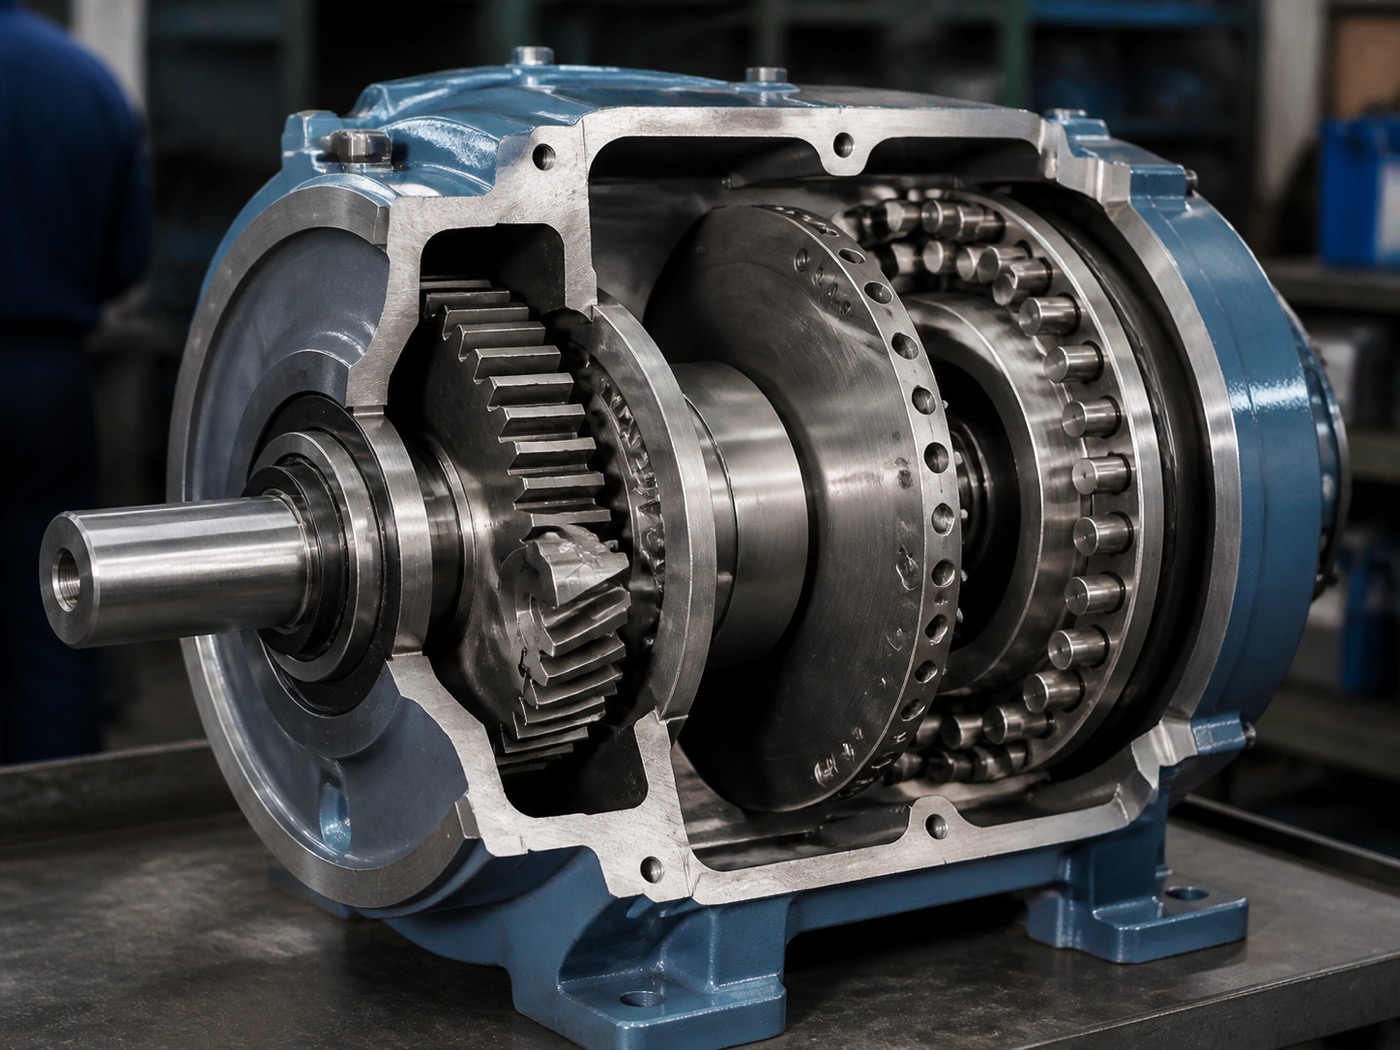
ตัวลดขนาด RV: ดีไซน์แบบไซคลอยด์สองขั้นตอนสำหรับข้อต่ออุตสาหกรรมหนัก
ตัวลดความเร็วแบบ RV (Rotary Vector Reducers) ใช้เส้นทางการส่งกำลังสองขั้นตอน: ขั้นตอนแรกคือเฟืองเดือยแบบอินโวลูตที่ลดความเร็วลงอย่างพอประมาณจากเพลาอินพุต และเอาต์พุตของขั้นตอนนี้จะขับเคลื่อนชุดจานไซคลอยด์ ซึ่งเป็นลูกเบี้ยวแบบเยื้องศูนย์ที่ขบกับวงแหวนของหมุดทรงกระบอก โปรไฟล์ฟันของจานไซคลอยด์จะกลิ้งไปกับหมุดแทนที่จะเลื่อน ทำให้กระจายแรงกดไปยังจุดสัมผัสหลายจุดพร้อมกัน ส่งผลให้มีความแข็งแกร่งและทนทานต่อแรงกระแทกสูงมาก
ขอบเขตประสิทธิภาพนั้นแตกต่างจากเฟืองฮาร์มอนิก:
- ช่วงอัตราทดเกียร์: อัตราส่วนกำลังอัดตั้งแต่ 30:1 ถึง 200:1 โดยสถาปัตยกรรมสองขั้นตอนช่วยเพิ่มแรงบิดในแต่ละขั้นตอน
- ฟันเฟือง: 1 ถึง 3 อาร์คมินิตในสภาพใหม่; สูงกว่าเฟืองฮาร์มอนิก แต่ยอมรับได้สำหรับแกนฐานและแกนไหล่ที่แรงบิดของน้ำหนักบรรทุกมีความสำคัญมากกว่าความละเอียดเชิงมุมที่ละเอียด
- ความเหมาะสมของน้ำหนักบรรทุก: ตั้งแต่ 5 กิโลกรัมถึง 1,000 กิโลกรัมขึ้นไป นี่คือตัวเลือกหลักสำหรับข้อต่อแกนฐานในแขนกลอุตสาหกรรมใดๆ ที่รับน้ำหนักบรรทุกได้มากกว่าประมาณ 20 กิโลกรัม
- อายุการใช้งาน: อายุการใช้งานอยู่ที่ 6,000 ถึง 15,000 ชั่วโมง ขึ้นอยู่กับอัตราส่วนภาระและรอบการทำงาน การสัมผัสแบบหลายจุดของแผ่นดิสก์แบบไซคลอยด์ช่วยกระจายการสึกหรอได้สม่ำเสมอกว่าการสึกหรอแบบฮาร์มอนิกเฟล็กซ์สไปลน์ แต่การรับแรงกระแทกอย่างหนักจะทำให้อายุการใช้งานสั้นลงอย่างมาก
- ความแข็งแกร่ง: สูงกว่าเกียร์ฮาร์มอนิกอย่างมากที่แรงบิดเท่ากัน ความแข็งแกร่งต่อแรงบิดนี้เป็นสาเหตุหลักที่ทำให้เกียร์ทดรอบ RV เป็นที่นิยมในแกนฐานรับน้ำหนักมาก ซึ่งแรงเฉื่อยของน้ำหนักบรรทุกจะสร้างแรงบิดปฏิกิริยาขนาดใหญ่ในระหว่างการเปลี่ยนเส้นทาง
ในทางปฏิบัติ แขนกลอุตสาหกรรมหกแกนในระดับน้ำหนักบรรทุก 50 ถึง 200 กิโลกรัม โดยทั่วไปจะใช้เกียร์ทดรอบ RV บนแกน J1 (แกนหมุนฐาน), J2 (แกนไหล่) และ J3 (แกนข้อศอก) และใช้เกียร์ฮาร์มอนิกบนแกน J4, J5 และ J6 (แกนข้อมือ) การแบ่งส่วนนี้สะท้อนถึงความต้องการแรงบิด: แกนฐานและแกนไหล่รับแรงบิดจากน้ำหนักบรรทุกเต็มที่ ในขณะที่แกนข้อมือต้องการความแม่นยำและความกะทัดรัดมากกว่าความสามารถในการรับแรงบิดโดยตรง
จากข้อมูลการใช้งานจริงของผู้ประกอบระบบที่ใช้แขนรับน้ำหนักสูงในอู่ซ่อมรถยนต์ พบว่าระยะเวลาการเปลี่ยนตัวลดเกียร์ RV โดยทั่วไปอยู่ที่ 8,000 ถึง 12,000 ชั่วโมง เมื่ออัตราส่วนการรับน้ำหนักต่ำกว่า 80 เปอร์เซ็นต์ของกำลังรับน้ำหนักที่กำหนด การใช้งานที่กำลังรับน้ำหนักที่กำหนดอย่างต่อเนื่องในงานที่มีรอบการทำงานสูงจะทำให้ระยะเวลานี้สั้นลงเหลือเพียงช่วงต่ำสุดของช่วงดังกล่าว
ผู้จำหน่ายตัวลดเกียร์ RV: Nabtesco และผู้ท้าชิงจากจีน
บริษัท Nabtesco Corporation (ญี่ปุ่น) ครองส่วนแบ่งตลาดประมาณ 60 เปอร์เซ็นต์ของอุปทานตัวลดเกียร์ RV สำหรับหุ่นยนต์อุตสาหกรรมทั่วโลก Sumitomo Drive Technologies (ญี่ปุ่น) และ Onvio (สหรัฐอเมริกา จัดจำหน่ายในระดับนานาชาติ) เป็นผู้จัดจำหน่ายรอง ตำแหน่งทางการตลาดของ Nabtesco สะท้อนให้เห็นถึงการพัฒนาผลิตภัณฑ์อย่างต่อเนื่อง ข้อมูลการใช้งาน และความสัมพันธ์อันแน่นแฟ้นกับผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) มานานหลายทศวรรษ FANUC, Yaskawa, KUKA และ ABB ต่างก็ออกแบบสายผลิตภัณฑ์โดยใช้ชิ้นส่วนของ Nabtesco
จากข้อมูลของ CRIA และ Interact Analysis พบว่า ผู้ผลิตตัวลดเกียร์ RV ในประเทศจีน ซึ่งส่วนใหญ่คือ Zhongda Leader (中大力德) และ Zhenkang (浙江振康) มีส่วนแบ่งการตลาดรวมกันเกิน 30 เปอร์เซ็นต์ของการผลิตหุ่นยนต์อุตสาหกรรมที่ประกอบในจีนภายในปี 2025 ซึ่งเป็นการเปลี่ยนแปลงครั้งสำคัญจากส่วนแบ่งการตลาดในประเทศที่เกือบเป็นศูนย์ในปี 2018 ปัจจุบัน แขนยกของหนักที่ประกอบในจีนจากผู้ผลิต OEM ในประเทศหลายรายใช้ชุดเกียร์ RV ของ Zhongda เป็นมาตรฐาน โดยมี Nabtesco เป็นตัวเลือกเสริมสำหรับรุ่นส่งออกหรือการใช้งานในอุตสาหกรรมยานยนต์ที่ต้องการประสิทธิภาพสูง
สำหรับเกณฑ์การประเมินซัพพลายเออร์ในปัจจุบัน โปรดดูคู่มือของเรา: วิธีการประเมินซัพพลายเออร์หุ่นยนต์อุตสาหกรรมจากประเทศจีนในปี 2026.
ตัวลดเกียร์แบบไซคลอยด์: การกำหนดตำแหน่งช่วงกลางแบบขั้นตอนเดียว
ตัวลดเกียร์แบบไซคลอยด์ขั้นเดียวใช้หลักการทำงานแบบจานและหมุดไซคลอยด์เช่นเดียวกับตัวลดเกียร์ RV แต่ตัดขั้นตอนเฟืองเดือยแบบอินโวลูตขั้นต้นออกไป มอเตอร์จะขับเพลาอินพุตแบบเยื้องศูนย์โดยตรงกับจานไซคลอยด์ วิธีนี้ทำให้ตัวเครื่องใช้ง่ายขึ้น ลดจำนวนชิ้นส่วน และลดต้นทุน แต่แลกมาด้วยการสูญเสียการเพิ่มแรงบิดสองขั้นตอนและความแข็งแกร่งที่ขั้นตอนอินโวลูตขั้นต้นมอบให้กับตัวลดเกียร์ RV
ตำแหน่งการใช้งานจริงของชุดขับเคลื่อนแบบไซคลอยด์ขั้นเดียวอยู่ระหว่างเกียร์ฮาร์มอนิกและเกียร์ทดรอบ RV:
- ช่วงอัตราทดเกียร์: โดยทั่วไปจะมีอัตราส่วน 10:1 ถึง 120:1 ในขั้นตอนเดียว
- ฟันเฟือง: ปานกลาง ดีกว่าเฟืองเกลียวแบบธรรมดา แต่แย่กว่าเฟืองฮาร์โมนิกหรือเฟือง RV
- ความเหมาะสมของน้ำหนักบรรทุก: เหมาะสำหรับงานข้อต่อรับน้ำหนักปานกลางที่ไม่ต้องการความแน่นกระชับแบบฮาร์มอนิก และไม่ต้องการความแข็งแกร่งแบบ RV
- ค่าใช้จ่าย: โดยทั่วไปแล้วจะเป็นรุ่นที่มีแรงบิดเอาต์พุตต่ำที่สุดในบรรดาสามตระกูล ทำให้เป็นที่น่าสนใจสำหรับงานออกแบบที่เน้นต้นทุนเป็นหลัก
ผู้ผลิตชิ้นส่วนสำคัญ ได้แก่ Sumitomo Drive Technologies (ซึ่งซีรี่ส์ Cyclo BBB ของพวกเขาถูกนำไปใช้งานอย่างแพร่หลายในเครื่องจักรอุตสาหกรรม), การออกแบบแบบไซคลอยด์ภายในของ ABB ที่ใช้ในหุ่นยนต์บางรุ่น และ Onvio ตัวลดเกียร์แบบไซคลอยด์ขั้นเดียวพบได้น้อยในแขนกลหกแกนเมื่อเทียบกับหุ่นยนต์ SCARA และหุ่นยนต์เฉพาะทาง ซึ่งต้นทุนและลักษณะการคลายตัวที่ไม่มากนักถือเป็นการแลกเปลี่ยนที่สมเหตุสมผล สำหรับข้อมูลเพิ่มเติมเกี่ยวกับบริบทของการเลือกตัวลดเกียร์ในการตัดสินใจซื้อหุ่นยนต์ โปรดดูแหล่งข้อมูลของเรา: 10 อันดับผู้ผลิตหุ่นยนต์อุตสาหกรรมชั้นนำในประเทศจีน ปี 2026.
ตารางเปรียบเทียบตัวลดเกียร์: ประเภท ประสิทธิภาพ ต้นทุน และความเหมาะสมในการใช้งาน
| ประเภทลด | ช่วงอัตราส่วน | ฟันเฟือง | ความพอดีของน้ำหนักบรรทุก | อายุการใช้งานที่ได้รับการจัดอันดับ | ราคาโดยประมาณต่อหน่วย (ดอลลาร์สหรัฐฯ, ระดับแรงบิดปานกลาง) | แอพพลิเคชันหลัก |
|---|---|---|---|---|---|---|
| ฮาร์โมนิกเกียร์ | 30: 1 เพื่อ 320: 1 | < 1 นาทีอาร์ก | 1 – 50 กก. (ข้อมือโคบอท, แขนบรรทุกสัมภาระขนาดเล็ก) | 10,000 – 20,000 ชม. | 800 – 2,500 ดอลลาร์สหรัฐ (ญี่ปุ่น); 350 – 1,100 ดอลลาร์สหรัฐ (จีน ระดับ 1) | ข้อต่อข้อมือ J4/J5/J6 แกนทั้งหมดของหุ่นยนต์ร่วมปฏิบัติงาน |
| ตัวลด RV | 30: 1 เพื่อ 200: 1 | 1 – 3 อาร์คนาที | 5 – 1,000+ กก. (ฐาน/เพลาล้อสำหรับงานอุตสาหกรรมหนัก) | 6,000 – 15,000 ชม. | 1,200 – 6,000 ดอลลาร์สหรัฐ (ญี่ปุ่น); 500 – 2,800 ดอลลาร์สหรัฐ (จีน ระดับ 1) | ข้อต่อฐาน/ไหล่ J1/J2/J3 ในแขนกลอุตสาหกรรม |
| แบบไซคลอยดัล (ขั้นตอนเดียว) | 10: 1 เพื่อ 120: 1 | 2 – 8 อาร์คนาที | หุ่นยนต์แขนกล SCARA สำหรับงานขนาดกลางและงานเฉพาะทาง | 8,000 – 18,000 ชม. | 400 – 1,800 ดอลลาร์สหรัฐ (ราคาแตกต่างกันอย่างมากตามระดับแรงบิด) | แกน SCARA ข้อต่อขนาดกลางที่ปรับให้เหมาะสมกับต้นทุน |
ช่วงราคาที่แสดงเป็นเพียงค่าประมาณ โดยอ้างอิงจากการสังเกตการณ์ในอุตสาหกรรมจากข้อมูลการจัดซื้อจัดจ้าง และแสดงถึงหน่วยแรงบิดระดับกลาง (แรงบิดเอาต์พุตประมาณ 50 ถึง 200 นิวตันเมตร) หน่วยขนาดใหญ่และรับน้ำหนักมาก (แรงบิดเอาต์พุตมากกว่า 500 นิวตันเมตร) จะมีช่วงราคาที่กว้างกว่า ข้อมูลนี้สะท้อนราคาในปี 2025 อัตราแลกเปลี่ยนและสภาพแวดล้อมด้านภาษีศุลกากรอาจเปลี่ยนแปลงราคาที่แท้จริงได้มาก
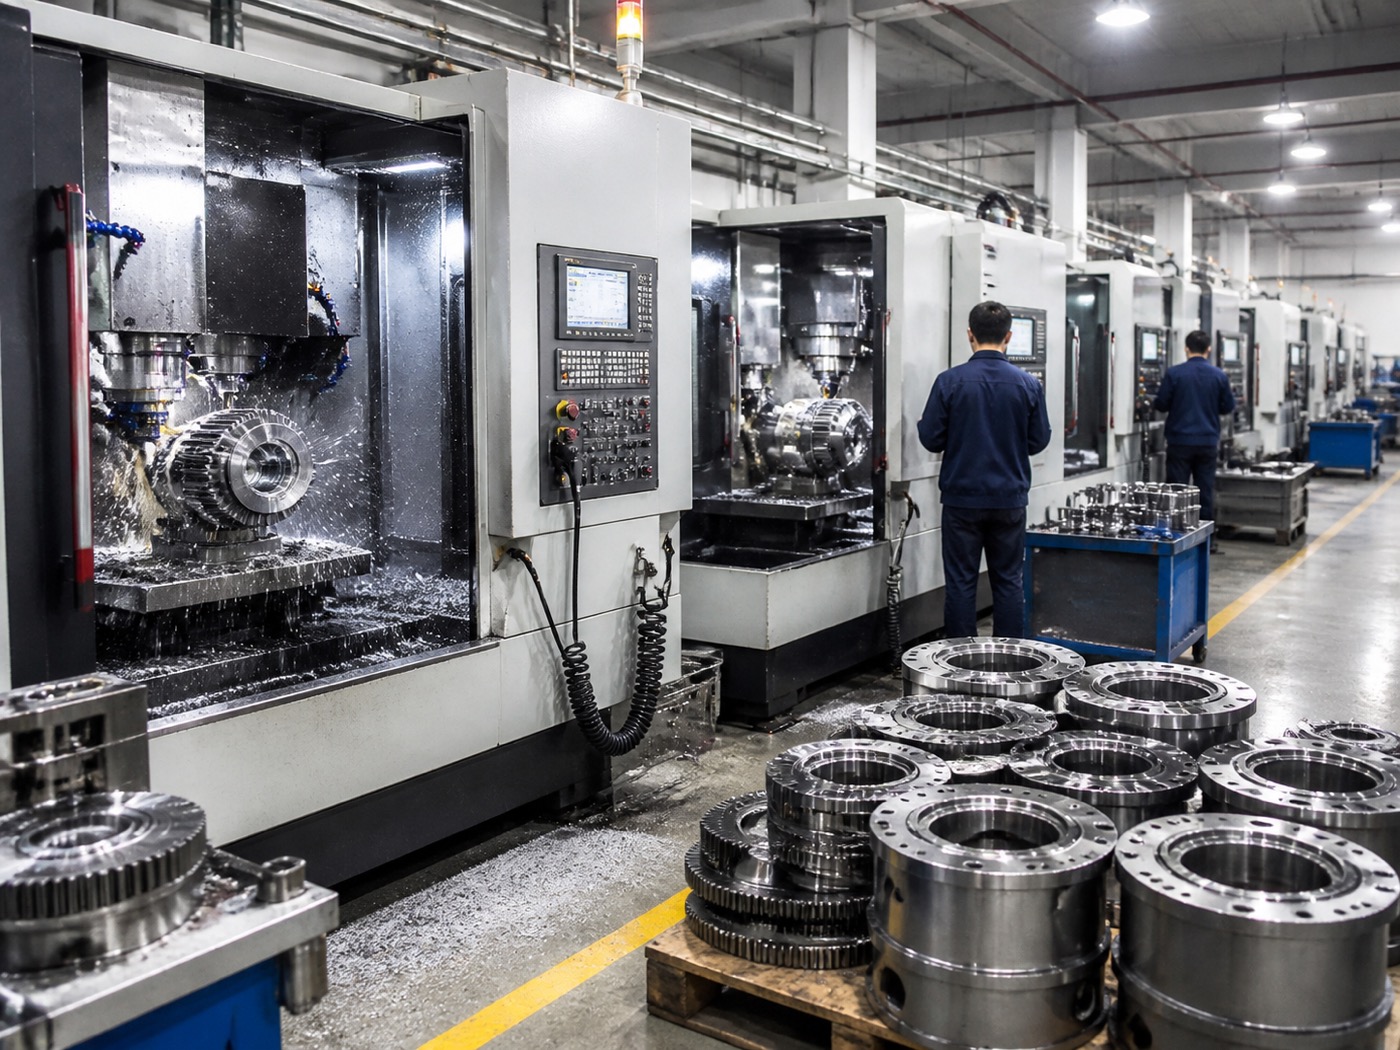
การเปลี่ยนแปลงห่วงโซ่อุปทานของจีน: ปี 2018 ถึง 2025
เมื่อไม่นานมานี้ ในปี 2018 ห่วงโซ่อุปทานของตัวลดเกียร์สำหรับหุ่นยนต์อุตสาหกรรมนั้นแทบจะเป็นของญี่ปุ่นทั้งหมด Nabtesco เป็นผู้จัดหาชุด RV ให้กับผู้ผลิตหุ่นยนต์รายใหญ่ระดับโลกทุกราย Harmonic Drive Japan ก็เป็นผู้จัดหาเฟืองฮาร์มอนิกให้กับผู้ซื้อกลุ่มเดียวกัน ในขณะนั้น ผู้ผลิตหุ่นยนต์ของจีนแทบไม่มีทางเลือกในประเทศที่น่าเชื่อถือ และต้องจัดหาชิ้นส่วนในราคาของญี่ปุ่นโดยไม่คำนึงถึงราคาหุ่นยนต์ของตนเอง ซึ่งจำกัดกำไรและลดความสามารถในการแข่งขัน
การเปลี่ยนแปลงนับตั้งแต่ปี 2018 นั้นมีความสำคัญและต่อเนื่องอย่างมาก จากข้อมูลของ CRIA ที่อ้างถึงในรายงานอุตสาหกรรม พบว่าซัพพลายเออร์เกียร์ฮาร์มอนิกในประเทศจีนมีส่วนแบ่งการตลาดเพิ่มขึ้นจากต่ำกว่า 5 เปอร์เซ็นต์ของหน่วยที่ติดตั้งในหุ่นยนต์ประกอบในประเทศจีนในปี 2018 เป็นมากกว่า 35 เปอร์เซ็นต์ในปี 2024 โดย Leaderdrive ครองส่วนแบ่งส่วนใหญ่ในประเทศ ในส่วนของ RV นั้น Zhongda Leader และ Zhenkang รวมกันคาดว่าจะมีส่วนแบ่งการตลาดมากกว่า 30 เปอร์เซ็นต์ของการผลิตหุ่นยนต์อุตสาหกรรมในประเทศจีนภายในปี 2025 ตามการประมาณการของรายงานตลาดตัวลดเกียร์ของ Interact Analysis
ผลที่ตามมาจากการเปลี่ยนแปลงนี้คือผลกระทบเชิงโครงสร้าง ผู้ผลิตหุ่นยนต์ชาวจีนสามารถจัดหาตัวลดเกียร์ได้ในราคา 35 ถึง 60 เปอร์เซ็นต์ของราคาในญี่ปุ่นสำหรับระดับแรงบิดที่เทียบเท่ากัน ข้อได้เปรียบด้านราคานี้ส่งผลต่อต้นทุน BOM ของหุ่นยนต์ และท้ายที่สุดก็ส่งผลต่อราคาขายของหุ่นยนต์ ซึ่งเป็นปัจจัยสำคัญในช่องว่างราคาที่ผู้ซื้อในยุโรปและเอเชียตะวันออกเฉียงใต้สังเกตเห็นระหว่างแขนกลอุตสาหกรรมที่ประกอบในจีนและที่ประกอบในญี่ปุ่น จากข้อมูลของ CRIA และการประเมินตลาดตัวลดเกียร์ของ Interact Analysis การผลิตชิ้นส่วนที่มีความแม่นยำสูงในประเทศ รวมถึงตัวลดเกียร์ เป็นหนึ่งในปัจจัยหลักที่ขับเคลื่อนความสามารถในการแข่งขันด้านราคาในการส่งออกหุ่นยนต์ของจีนในงานเชิงพาณิชย์ที่มีน้ำหนักบรรทุกปานกลาง
สำหรับบทวิเคราะห์ที่ครอบคลุมมากขึ้นเกี่ยวกับการแข่งขันในระดับโลกของผู้ผลิตชาวจีน โปรดดูที่: ผู้ผลิตหุ่นยนต์ชาวจีนกำลังลดช่องว่างด้านคุณภาพกับแบรนด์ยุโรปได้อย่างไร.
การสร้างความแตกต่างด้านคุณภาพในปี 2026
ภาพรวมคุณภาพในปี 2026 นั้นซับซ้อนกว่าแค่การบรรจบกันแบบง่ายๆ จากข้อมูลของ Interact Analysis และข้อสังเกตจากผู้ประกอบระบบในอุตสาหกรรมที่ตรวจสอบคุณสมบัติของเกียร์ทดรอบจากจีนสำหรับหุ่นยนต์ส่งออก พบว่าเกียร์ทดรอบ Tier-1 ของจีนมีคุณสมบัติเรื่องระยะคลายตัว (backlash) ใกล้เคียงกับเกียร์ทดรอบของญี่ปุ่นในรอบการทำงานมาตรฐานทางอุตสาหกรรม ส่วนการทดสอบความเค้นจากแรงบิดและความหนาแน่น และการตรวจสอบอายุการใช้งานในระยะยาว พบว่าเกียร์ทดรอบ Tier-1 ของจีนมีประสิทธิภาพประมาณ 70 ถึง 85 เปอร์เซ็นต์ของมาตรฐานญี่ปุ่น ซึ่งช่องว่างนี้สะท้อนถึงประวัติการใช้งานที่สั้นกว่า และโลหะวิทยาที่ยังไม่พัฒนาเท่าที่ควรในสภาวะรับน้ำหนักสูง มากกว่าจะเป็นช่องว่างด้านการออกแบบพื้นฐาน
เกณฑ์คุณสมบัติในแต่ละกลุ่มการสมัครมีรายละเอียดคร่าวๆ ดังนี้:
- หุ่นยนต์เชิงพาณิชย์ที่มีรอบการทำงานมาตรฐาน (อัตราส่วนภาระงาน 50 ถึง 70 เปอร์เซ็นต์ การทำงานกะเดียว): ตัวลดเกียร์ Tier-1 ของจีนนั้นตรงตามข้อกำหนดที่เหมาะสม ข้อได้เปรียบด้านต้นทุนนั้นมาพร้อมกับการแลกเปลี่ยนคุณภาพที่จัดการได้
- ศูนย์ซ่อมตัวถังรถยนต์ที่มีรอบการทำงานสูง (เปิดทำการ 24 ชั่วโมง 7 วันต่อสัปดาห์ อัตราส่วนภาระงานคงที่ 80 เปอร์เซ็นต์): แม้ว่าตัวลดเกียร์ของญี่ปุ่นยังคงมีข้อได้เปรียบในด้านอายุการใช้งานที่พิสูจน์ได้ แต่ช่องว่างก็แคบลงแล้ว ผู้ผลิตอุปกรณ์ดั้งเดิมหลายรายใช้ตัวลดเกียร์ของจีนที่มีช่วงเวลาการบำรุงรักษาตามแผนที่สั้นลงเพื่อลดความเสี่ยง
- แกนฐานรับน้ำหนักสูงพิเศษในแขนกลรับน้ำหนักมาก (ระดับรับน้ำหนักมากกว่า 200 กก.): Nabtesco ยังคงครองตำแหน่งผู้นำในตลาด แม้จะมีผลิตภัณฑ์จากจีนในระดับแรงบิดเดียวกัน แต่มีประวัติการใช้งานจริงที่สั้นกว่า
ห้าปัจจัยในการเลือกเกียร์ทดรอบที่เหมาะสมสำหรับการใช้งานหุ่นยนต์
การเปรียบเทียบตัวลดเกียร์สำหรับหุ่นยนต์อุตสาหกรรมที่หยุดอยู่แค่เพียงคุณสมบัติทางเทคนิค จะมองข้ามกรอบการตัดสินใจเชิงปฏิบัติที่ผู้ประกอบระบบที่มีประสบการณ์ใช้จริง ปัจจัยทั้งห้าประการนี้ เมื่อนำมาใช้ตามลำดับ มักจะช่วยแก้ปัญหาการเลือกได้โดยไม่ต้องมีการถกเถียงทางวิศวกรรมที่ยืดเยื้อ
1. คลาสเพย์โหลด
เริ่มต้นด้วยน้ำหนักบรรทุกที่กำหนดไว้ สำหรับน้ำหนักบรรทุกต่ำกว่าประมาณ 50 กก. เฟืองฮาร์มอนิกเป็นตัวเลือกมาตรฐานสำหรับข้อต่อทั้งหมดที่ต้องการความกะทัดรัดและไม่มีการคลายตัว สำหรับน้ำหนักบรรทุกที่มากกว่า 50 กก. ตัวลดเกียร์ RV จะกลายเป็นค่าเริ่มต้นสำหรับแกนฐานและแกนไหล่โดยไม่คำนึงถึงปัจจัยอื่น ๆ เนื่องจากแรงบิดและแรงกระแทกที่ต้องการทำให้เฟืองฮาร์มอนิกแบบยืดหยุ่นมีอายุการใช้งานที่ไม่เหมาะสม
2. ตำแหน่งข้อต่อภายในห่วงโซ่การเคลื่อนไหว
แม้แต่ในแขนกลที่มีน้ำหนักบรรทุกน้อย แกนฐานก็ยังรับแรงบิดสูงกว่าแกนข้อมือ การออกแบบแขนกลหกแกนจำนวนมากในช่วงน้ำหนักบรรทุก 10 ถึง 30 กิโลกรัม ใช้เกียร์ทดกำลัง RV ในข้อต่อ J1 และ J2 และเกียร์ฮาร์โมนิกในข้อต่อ J3 ถึง J6 ซึ่งเป็นการแบ่งสัดส่วนที่สมดุลระหว่างต้นทุน ความแม่นยำ และอายุการใช้งานเชิงกลตลอดทั้งแขนกล ตำแหน่งของข้อต่อจะเป็นตัวกำหนดว่าควรใช้เกียร์ทดกำลังตระกูลใดในแต่ละตำแหน่ง โดยไม่ขึ้นอยู่กับระดับน้ำหนักบรรทุกโดยรวม
3. ความถี่รอบการทำงานและอัตราส่วนการทำงาน
การใช้งานที่มีรอบการทำงานสูง เช่น การเชื่อมด้วยไฟฟ้าที่มีการเคลื่อนที่ระหว่างส่วนสั้นๆ และการหยิบและวางบนสายการบรรจุภัณฑ์ จะสร้างรอบความล้าต่อชั่วโมงการทำงานมากกว่าการใช้งานเครื่องจักรที่มีรอบการทำงานต่ำหรือการยกของหนัก เฟืองฮาร์มอนิกที่ทำงานที่รอบการทำงานสูงกว่าประมาณ 80 เปอร์เซ็นต์ของภาระที่กำหนดอย่างต่อเนื่องตลอด 24 ชั่วโมง จะอยู่ในช่วงปลายสุดของขีดจำกัดอายุการใช้งานที่เกิดจากความล้า ตัวลดเกียร์ RV ทนต่อปัจจัยการทำงานสูงได้ดีกว่าเนื่องจากการกระจายภาระของแผ่นดิสก์แบบไซคลอยด์หลายจุดสัมผัส
4. ความอดทนต่อการต่อต้าน
การทดสอบความแม่นยำในการกำหนดตำแหน่งตามมาตรฐาน ISO 9283 แยกความแตกต่างระหว่างความแม่นยำสัมบูรณ์ (หุ่นยนต์เข้าใกล้จุดที่ตั้งโปรแกรมไว้ได้มากแค่ไหน) และความสามารถในการทำซ้ำ (หุ่นยนต์กลับไปยังจุดที่เคยไปถึงได้อย่างสม่ำเสมอเพียงใด) การคลายตัวของข้อต่อ (Backlash) มีส่วนทำให้เกิดความแม่นยำทั้งสองอย่าง แต่ในลักษณะที่แตกต่างกันภายใต้รูปแบบการเคลื่อนที่ที่แตกต่างกัน สำหรับงานเชื่อมโลหะด้วยไฟฟ้า ซึ่งหุ่นยนต์จะเคลื่อนที่ตามเส้นทางเชื่อมอย่างต่อเนื่อง การคลายตัวของข้อต่อที่ข้อมือต่ำกว่า 1 นาทีโค้ง ถือเป็นข้อกำหนดมาตรฐาน สำหรับงานดูแลเครื่องจักรหรือการจัดเรียงสินค้าบนพาเลท ซึ่งการกำหนดตำแหน่งแบบจุดต่อจุดที่ทำซ้ำได้มีความสำคัญมากกว่าความต่อเนื่องของเส้นทาง การคลายตัวของข้อต่อลดความเร็ว RV ที่ J1/J2 ประมาณ 2 ถึง 3 นาทีโค้ง ถือว่ายอมรับได้ในทางปฏิบัติ
5. นโยบายเป้าหมายด้านต้นทุนและคุณสมบัติผู้จำหน่าย
ผู้ผลิตหุ่นยนต์ที่มีเป้าหมายการส่งออกไปทั่วโลกต้องสร้างสมดุลระหว่างการลดต้นทุน BOM กับการยอมรับแบรนด์เกียร์ทดรอบภายในประเทศจากลูกค้า สำหรับหุ่นยนต์ที่ใช้งานโดยลูกค้า Tier-1 ในอุตสาหกรรมยานยนต์ของยุโรป การระบุ Nabtesco หรือ Harmonic Drive Japan เป็นมาตรฐาน โดยมีทางเลือกจากจีนเป็นตัวเลือกในการเสนอราคา เป็นโครงสร้างทางการค้าที่พบได้ทั่วไป สำหรับการผลิตภายในประเทศจีนและตลาดส่งออกในเอเชียตะวันออกเฉียงใต้ การระบุเกียร์ทดรอบภายในประเทศอย่างเต็มรูปแบบได้รับการยอมรับมากขึ้นเรื่อยๆ การรับรองคุณภาพเกียร์ตามมาตรฐาน JIS B 1702 (มาตรฐานอุตสาหกรรมญี่ปุ่นสำหรับรูปทรงฟันเกียร์แบบอินโวลูต) และเกรดคุณภาพเกียร์ AGMA เป็นภาษาอ้างอิงทั่วไปสำหรับการคัดเลือกผู้ซื้อ ผู้ผลิต Tier-1 ของจีนกำลังได้รับการรับรองเหล่านี้มากขึ้นเรื่อยๆ เพื่อเป็นหลักฐานแสดงถึงคุณภาพการผลิต
การเปลี่ยนใหม่เทียบกับการซ่อมแซม: การวางแผนการบำรุงรักษาสำหรับข้อต่อที่มีตัวลดเกียร์
ต้นทุนการเปลี่ยนชุดเกียร์ทดรอบเป็นปัจจัยสำคัญในด้านเศรษฐศาสตร์โดยรวมของการเป็นเจ้าของหุ่นยนต์อุตสาหกรรม การเปลี่ยนชุดเกียร์ทดรอบ RV เพียงชุดเดียวในแขนกลรับน้ำหนักมาก รวมถึงค่าแรงและเวลาหยุดทำงาน อาจมีราคาใกล้เคียงหรือสูงกว่าราคาของชุดเกียร์ทดรอบเองเสียด้วยซ้ำ ดังนั้น การบำรุงรักษาเชิงคาดการณ์จึงเป็นเครื่องมือทางเศรษฐกิจที่แท้จริง ไม่ใช่เพียงแค่ทางเลือกทางวิศวกรรมเท่านั้น
ข้อมูลและการติดตาม MTBF
ค่า MTBF (Mean Time Between Failures) ที่ระบุไว้สำหรับเกียร์ทดรอบของหุ่นยนต์อุตสาหกรรมนั้นแตกต่างกันไปตามผู้ผลิตและลักษณะการใช้งาน เกียร์ทดรอบ RV ของ Nabtesco มีอายุการใช้งานประมาณ 12,000 ถึง 15,000 ชั่วโมงภายใต้สภาวะโหลดมาตรฐาน ในขณะที่เกียร์ทดรอบของ Harmonic Drive Japan มีอายุการใช้งาน 10,000 ถึง 20,000 ชั่วโมง ขึ้นอยู่กับระดับแรงบิด ในทางปฏิบัติ ข้อมูลภาคสนามจากสายการประกอบรถยนต์ ซึ่งหุ่นยนต์ทำงานที่ 80 ถึง 90 เปอร์เซ็นต์ของกำลังการผลิตที่กำหนดไว้ในการทำงานต่อเนื่องสามกะ แสดงให้เห็นว่าค่า MTBF ที่สังเกตได้นั้นอยู่ในช่วงต่ำสุดของช่วงที่กำหนดไว้ โดยมักจะอยู่ที่ 6,000 ถึง 10,000 ชั่วโมงก่อนที่จะต้องมีการบำรุงรักษา
การวิเคราะห์สัญญาณการสั่นสะเทือน ซึ่งโดยทั่วไปจะใช้มาตรวัดความเร่งที่ติดตั้งบนตัวเรือนข้อต่อและประมวลผลเทียบกับสัญญาณสเปกตรัมพื้นฐาน สามารถตรวจจับการเสื่อมสภาพของตัวลดเกียร์ได้ 200 ถึง 500 ชั่วโมงก่อนที่จะเกิดความเสียหาย การตรวจสอบอุณหภูมิของตัวเรือนข้อต่อจะระบุแรงเสียดทานที่สูงขึ้นจากการสึกหรอของรางลูกปืนหรือการเสื่อมสภาพของสารหล่อลื่น ปัจจุบันวิธีการตรวจสอบทั้งสองแบบนี้มีให้ใช้งานเป็นคุณสมบัติมาตรฐานในแพลตฟอร์มควบคุมจากผู้ผลิตอุปกรณ์ดั้งเดิมรายใหญ่ และเป็นชุดเซ็นเซอร์แบบติดตั้งเพิ่มเติมจากผู้ให้บริการภายนอก
การตัดสินใจว่าจะเปลี่ยนใหม่หรือสร้างใหม่
สำหรับเฟืองฮาร์มอนิก: เมื่อพบว่าเฟล็กซ์สไปลน์แสดงอาการสึกหรอที่ได้ยินได้ (โดยทั่วไปจะเป็นเสียงแหลมสูงขณะลดความเร็ว) หรือเมื่อวัดระยะคลายตัวของข้อต่อเกิน 3 ถึง 5 อาร์คมินิต การเปลี่ยนชิ้นส่วนถือเป็นขั้นตอนมาตรฐาน ชุดประกอบเฟล็กซ์สไปลน์-เครื่องกำเนิดคลื่นแบบรวมนั้นไม่สามารถซ่อมแซมใหม่ได้ในภาคสนามอย่างคุ้มค่า การเปลี่ยนชิ้นส่วนทั้งหมดจึงเป็นขั้นตอนการบำรุงรักษาที่เหมาะสม
สำหรับตัวลดเกียร์ RV การซ่อมแซมบางส่วน (การเปลี่ยนจานไซคลอยด์ หมุดส่งกำลัง และชุดแบริ่ง โดยคงตัวเรือนและเพลาข้อเหวี่ยงขาเข้าไว้) สามารถทำได้เมื่อตัวเรือนและเพลาข้อเหวี่ยงมีอายุการใช้งานน้อยกว่า 6,000 ชั่วโมง หากเกินกว่านั้น และโดยเฉพาะอย่างยิ่งในแขนกลที่ทำงานภายใต้ภาระสูงอย่างต่อเนื่อง การเปลี่ยนใหม่ทั้งหมดจะปลอดภัยกว่าในแง่ของอายุการใช้งานที่เหลืออยู่ ชุดซ่อมจากผู้ผลิตรายใหญ่ของญี่ปุ่นมีจำหน่ายในราคา 40 ถึง 60 เปอร์เซ็นต์ของราคาการเปลี่ยนใหม่ทั้งชุด
มาตรฐานและจุดอ้างอิงสำหรับการรับรอง
ข้อมูลอ้างอิงเกี่ยวกับข้อกำหนดและใบรับรองคุณภาพของตัวลดเกียร์ที่ปรากฏในเอกสารทางเทคนิคและข้อกำหนดการจัดซื้อจัดจ้างของผู้ผลิตหุ่นยนต์:
- ISO 9283: 1998: การควบคุมหุ่นยนต์อุตสาหกรรม เกณฑ์ประสิทธิภาพ และวิธีการทดสอบที่เกี่ยวข้อง มาตรฐานที่ใช้วัดความแม่นยำและความสามารถในการทำซ้ำของการกำหนดตำแหน่งของหุ่นยนต์ ระยะคลอนและความแข็งแกร่งของตัวลดเกียร์ส่งผลโดยตรงต่อค่าที่วัดได้ภายใต้มาตรฐานนี้
- JIS B 1702: มาตรฐานอุตสาหกรรมญี่ปุ่นสำหรับความแม่นยำของเฟืองทรงกระบอกแบบอินโวลูต ใช้เป็นเกณฑ์อ้างอิงคุณภาพสำหรับชิ้นส่วนเฟืองทดรอบโดยผู้ผลิตทั้งชาวญี่ปุ่นและชาวจีนที่ต้องการได้รับการรับรองเพื่อการส่งออก
- ระดับคุณภาพเกียร์ AGMAมาตรฐานของสมาคมผู้ผลิตเกียร์แห่งอเมริกา (American Gear Manufacturers Association); ผู้ซื้อหุ่นยนต์ในอเมริกาเหนืออ้างอิงถึงในฐานะกรอบคุณภาพเกียร์เสริมที่ใช้ควบคู่กับมาตรฐาน JIS
- ISO.281: มาตรฐานการคำนวณอายุการใช้งานของตลับลูกปืน; เกี่ยวข้องกับชิ้นส่วนตลับลูกปืนทั้งภายในเครื่องกำเนิดคลื่นฮาร์มอนิกของเกียร์และตลับลูกปืนเพลาข้อเหวี่ยงของตัวลดเกียร์ RV เนื่องจากอายุการใช้งานของตลับลูกปืนมักเป็นส่วนประกอบย่อยที่จำกัดอายุการใช้งานโดยรวมของตัวลดเกียร์
ผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ของจีนรับมือกับการเปลี่ยนแปลงด้านตัวลดเกียร์อย่างไร
ผู้ผลิตหุ่นยนต์ชาวจีน รวมถึง EVST (EVS TECH CO., LTD) ซึ่งเป็นผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ในเมืองเฉิงตู เป็นตัวอย่างที่แสดงให้เห็นว่าซัพพลายเออร์ชาวจีนได้ตัดสินใจเลือกจัดหาตัวลดเกียร์ (reducer) จากภายในประเทศหรือนำเข้าอย่างไร ในกลุ่มผลิตภัณฑ์หุ่นยนต์อุตสาหกรรมและหุ่นยนต์ร่วมปฏิบัติงานที่ครอบคลุมช่วงน้ำหนักบรรทุกทั้งหมด ตั้งแต่หุ่นยนต์ร่วมปฏิบัติงานไปจนถึงแขนกลอุตสาหกรรมขนาดใหญ่ ผู้ผลิตอุปกรณ์ดั้งเดิมของจีนได้บูรณาการตัวเลือกตัวลดเกียร์ที่ผลิตในประเทศเข้ากับการกำหนดค่ามาตรฐานอย่างต่อเนื่อง เมื่อซัพพลายเออร์ระดับ Tier-1 ของจีนผ่านเกณฑ์คุณสมบัติสำหรับรอบการทำงานมาตรฐานทางอุตสาหกรรม
หุ่นยนต์ร่วมปฏิบัติงาน (Cobots) ระดับ XR ที่ผลิตในประเทศจีน ซึ่งมุ่งเน้นการประกอบ การขนย้าย และงานอุตสาหกรรมเบา โดยทั่วไปจะใช้เฟืองฮาร์มอนิกที่แกนข้อมือ ซึ่งสอดคล้องกับแนวปฏิบัติในอุตสาหกรรมสำหรับหุ่นยนต์ร่วมปฏิบัติงานในระดับน้ำหนักบรรทุกปานกลางถึงหนัก ส่วนหุ่นยนต์แขนกลอุตสาหกรรมระดับ QJAR ซึ่งครอบคลุมน้ำหนักบรรทุกปานกลางถึงหนัก จะใช้ตัวลดเกียร์ RV ที่แกนฐานและแกนไหล่ สำหรับการกำหนดค่าเพื่อการส่งออกไปยังตลาดต่างประเทศ ที่ลูกค้าในยุโรปหรืออเมริกาเหนือระบุว่าต้องการตัวลดเกียร์ยี่ห้อญี่ปุ่น ผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ของจีน รวมถึง EVST สนับสนุนการกำหนดค่าดังกล่าวเป็นตัวเลือกในการจัดซื้อ ซึ่งสะท้อนให้เห็นถึงความยืดหยุ่นในระดับ OEM ที่ผู้ซื้อที่ฉลาดในตลาดปี 2026 คาดหวัง
ผู้ผลิตหุ่นยนต์อุตสาหกรรมชั้นนำในกลุ่มนี้ส่วนใหญ่มักได้รับการรับรองจากหน่วยงานภายนอก เช่น CE, SGS และ TUV สำหรับผลิตภัณฑ์หุ่นยนต์ทุกประเภท รวมถึงการรับรองมาตรฐานการผลิตระดับยานยนต์ IATF16949 สำหรับการผลิตหุ่นยนต์ร่วมปฏิบัติงาน หากต้องการทราบข้อมูลเพิ่มเติมเกี่ยวกับผู้ผลิตหุ่นยนต์อุตสาหกรรมชั้นนำของจีนและกลยุทธ์การจัดหาชิ้นส่วน โปรดดูที่: 10 อันดับผู้ผลิตหุ่นยนต์อุตสาหกรรมชั้นนำในประเทศจีน (ปี 2026).
คำถามที่พบบ่อย: ตัวลดเกียร์สำหรับหุ่นยนต์อุตสาหกรรม
เหตุใดตัวลดเกียร์จึงมีความสำคัญต่อประสิทธิภาพและต้นทุนของหุ่นยนต์อุตสาหกรรมมากขนาดนี้?
ชุดเกียร์ทดกำลัง (Reducer) ทำหน้าที่แปลงกำลังส่งจากมอเตอร์ที่มีความเร็วสูงและแรงบิดต่ำ ให้เป็นการเคลื่อนที่ที่มีความเร็วต่ำและแรงบิดสูงตามที่ข้อต่อของหุ่นยนต์ต้องการ ในขณะที่ยังคงรักษาความแม่นยำในการกำหนดตำแหน่ง ชุดเกียร์ทดกำลังคิดเป็นประมาณ 15 ถึง 25 เปอร์เซ็นต์ของต้นทุนวัสดุทั้งหมดของหุ่นยนต์ และเป็นแหล่งที่มาหลักของความคลาดเคลื่อน การสึกหรอ และข้อผิดพลาดในการกำหนดตำแหน่งตลอดอายุการใช้งาน คุณภาพของชุดเกียร์ทดกำลังส่งผลโดยตรงต่อความสามารถในการทำซ้ำ ความสามารถในการทำงานต่อรอบ และค่า MTBF ในระยะยาว
ในปี 2026 ช่องว่างด้านความน่าเชื่อถือระหว่างเกียร์ทดรอบของหุ่นยนต์จากจีนและญี่ปุ่นจะเป็นเท่าไร?
จากการสังเกตการณ์ในอุตสาหกรรมและข้อมูลตลาดตัวลดเกียร์ของ Interact Analysis พบว่า ตัวลดเกียร์ระดับ Tier-1 ของจีนจาก Leaderdrive (harmonic) และ Zhongda Leader (RV) มีคุณสมบัติเรื่องระยะคลายตัว (backlash) เทียบเท่ากับตัวลดเกียร์ของญี่ปุ่นในรอบการทำงานมาตรฐานแล้ว ส่วนในด้านการทดสอบความเค้นจากแรงบิดและความหนาแน่น และอายุการใช้งานระยะยาว ผลิตภัณฑ์ระดับ Tier-1 ของจีนนั้นคาดว่ามีประสิทธิภาพประมาณ 70 ถึง 85 เปอร์เซ็นต์ของมาตรฐานญี่ปุ่น สำหรับงานที่มีรอบการทำงานสูงและภาระหนักมาก ผู้ผลิตจากญี่ปุ่นยังคงมีข้อได้เปรียบด้านข้อมูลภาคสนามที่วัดได้ ซึ่งเชื่อมโยงกับประวัติการใช้งานสะสมที่ยาวนานกว่า
ตัวลดเกียร์ของจีนราคาถูกกว่าของญี่ปุ่นมากแค่ไหน?
จากการสังเกตการณ์ของทีมจัดซื้อในอุตสาหกรรมระบบอัตโนมัติของจีน พบว่า ตัวลดความเร็วแบบฮาร์โมนิกที่ผลิตในประเทศมีราคาประมาณ 40 ถึง 60 เปอร์เซ็นต์ของราคาตัวลดความเร็วแบบฮาร์โมนิกจาก Harmonic Drive Japan ที่มีแรงบิดเทียบเท่ากัน ส่วนตัวลดความเร็วแบบ RV จาก Zhongda Leader หรือ Zhenkang มีราคาประมาณ 35 ถึง 55 เปอร์เซ็นต์ของราคา Nabtesco สำหรับแรงบิดที่เทียบเท่ากัน ความแตกต่างด้านต้นทุนนี้เป็นปัจจัยหลักที่ทำให้หุ่นยนต์ที่ประกอบในจีนมีข้อได้เปรียบด้านต้นทุนการผลิต (BOM) เมื่อเทียบกับหุ่นยนต์ที่ประกอบในญี่ปุ่น
ผู้ผลิตอุปกรณ์ดั้งเดิม (OEM) ควรเลือกใช้ตัวลดเกียร์แบบใด ระหว่างแบบฮาร์โมนิก แบบ RV และแบบไซคลอยด์ สำหรับข้อต่อเฉพาะแบบใดแบบหนึ่ง?
เริ่มต้นด้วยระดับน้ำหนักบรรทุกและตำแหน่งข้อต่อ เฟืองฮาร์โมนิกเหมาะสำหรับข้อต่อข้อมือและหุ่นยนต์ร่วมปฏิบัติงานขนาดเล็กที่มีน้ำหนักบรรทุกไม่เกินประมาณ 50 กก. ตัวลดเกียร์ RV เหมาะสำหรับข้อต่อฐานและข้อต่อไหล่ในแขนกลอุตสาหกรรมใดๆ ที่มีน้ำหนักบรรทุกมากกว่าประมาณ 20 กก. ชุดเกียร์ไซคลอยด์แบบขั้นเดียวเหมาะสำหรับตำแหน่งช่วงกลางที่ยอมรับการคลายตัวระดับปานกลางได้ ปัจจัยรอง: ความถี่รอบการทำงาน ความคลาดเคลื่อนที่ยอมรับได้ และเป้าหมายด้านต้นทุน
เมื่อใดที่ผู้ประกอบหุ่นยนต์ควรเปลี่ยนตัวลดเกียร์ที่สึกหรอแทนที่จะซ่อมแซม?
ในทางปฏิบัติ เฟืองฮาร์มอนิกจะถูกเปลี่ยนใหม่แทนที่จะซ่อมแซมเมื่อตรวจพบการสึกหรอของเฟล็กซ์สไปลน์ เนื่องจากดีไซน์การประกอบแบบรวมทำให้การซ่อมแซมในภาคสนามทำได้ยาก ตัวลดเกียร์ RV สามารถซ่อมแซมบางส่วนได้ (จานไซคลอยด์ พินเอาต์พุต ชุดแบริ่ง) เมื่ออายุการใช้งานของตัวเรือนและเพลาข้อเหวี่ยงต่ำกว่าประมาณ 6,000 ชั่วโมง การตรวจสอบการสั่นสะเทือนและการถ่ายภาพความร้อนสามารถตรวจจับการเสื่อมสภาพของตัวลดเกียร์ได้ 200 ถึง 500 ชั่วโมงก่อนที่จะเกิดความเสียหาย ทำให้สามารถวางแผนการบำรุงรักษาได้
อัปเดตครั้งล่าสุด: พฤษภาคม 6, 2026