
ในบทความนี้เราต้องการแสดงให้คุณเห็นว่าการใช้งาน a นั้นง่ายเพียงใด หุ่นยนต์เชื่อมรวมทั้ง การเขียนโปรแกรมการเชื่อมด้วยหุ่นยนต์ การตรวจจับการสัมผัส การติดตามตะเข็บ (การติดตามส่วนโค้ง/การติดตามด้วยเลเซอร์) การบำรุงรักษา และคำแนะนำพื้นฐานอื่นๆ
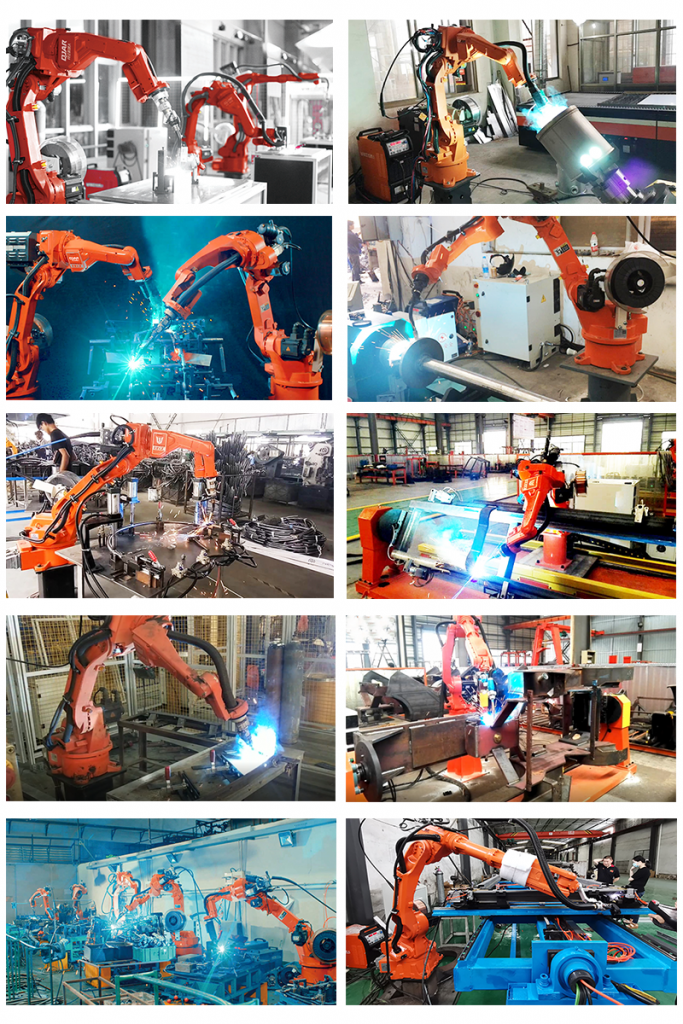
เมื่อพูดถึงหุ่นยนต์โดยเฉพาะหุ่นยนต์เชื่อม เจ้าของโรงงาน หรือคนงาน มักคิดว่าเป็นเครื่องจักรไฮเทคที่จัดการไม่ได้ แต่จริงๆ แล้วมันไม่ใช่อย่างนั้น หุ่นยนต์เชื่อมเป็นเพียงเครื่องจักรที่ทำสิ่งที่คุณบอก สิ่งที่คุณต้องทำคือสอนมัน มีคำแนะนำการใช้หุ่นยนต์เชื่อมตั้งแต่เริ่มต้นแบบทีละขั้นตอนดังนี้:
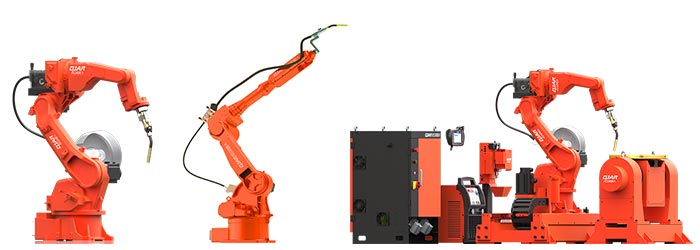
1. ขั้นตอนแรกคือการเลือกแขนหุ่นยนต์ที่เหมาะสมและแหล่งพลังงานในการเชื่อม
ตั้งแต่ ซัพพลายเออร์หุ่นยนต์เชื่อม มักจะให้แพ็คเกจการเชื่อมด้วยหุ่นยนต์ที่สมบูรณ์พร้อมแขนหุ่นยนต์ แหล่งพลังงานในการเชื่อม เครื่องป้อนลวด และอุปกรณ์ต่อพ่วงทั้งหมด คุณเพียงแค่เลือกแพ็คเกจที่เข้ากันที่สุด
เกณฑ์การคัดเลือก:
1. ขึ้นอยู่กับขนาดชิ้นงานของคุณและตำแหน่งที่จะเชื่อม คุณสามารถเลือกความยาวของแขนหุ่นยนต์ได้ โดยปกติหุ่นยนต์เชื่อมจะมีความยาวแขน 1.4 เมตรหรือ 2 เมตร
2. คุณสามารถเลือกแหล่งพลังงานการเชื่อมและก๊าซป้องกันได้ตามความต้องการของคุณในกระบวนการเชื่อม คุณสามารถเลือก MEEGMEET, AOTAI, ESAB, Fronius, Lorch หรือแหล่งพลังงานอื่นๆ ที่ซัพพลายเออร์ของคุณแนะนำ คุณสามารถเลือกการเชื่อม MIG/MAG/TIG, พัลส์/สวิง ฯลฯ
2. จะเลือกตัวกำหนดตำแหน่งการเชื่อมหรือไม่และอย่างไร?
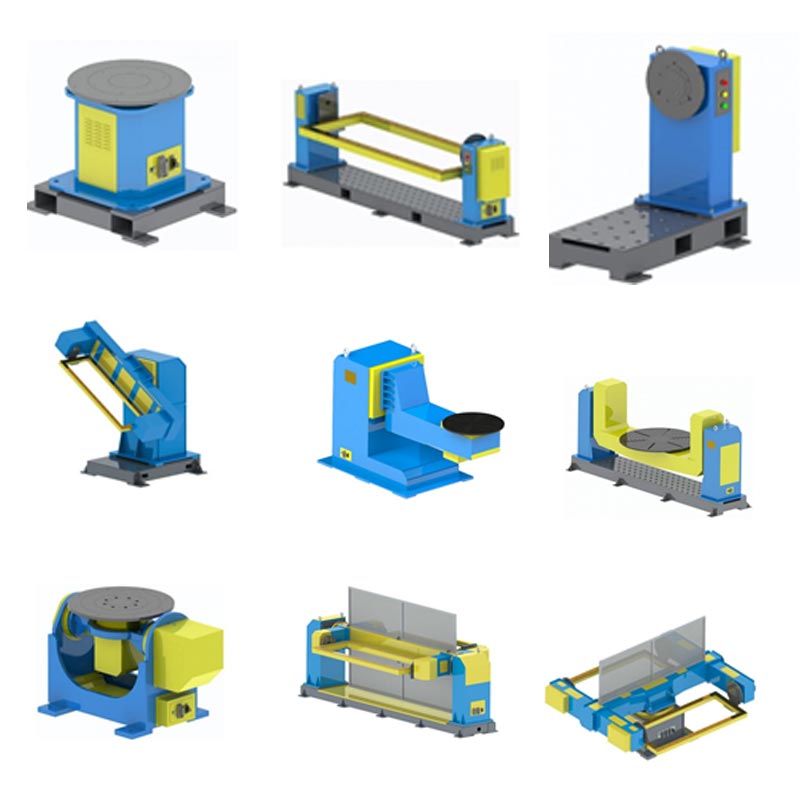
หลังจากเลือก แขนหุ่นยนต์เชื่อมและแหล่งพลังงาน คุณต้องออกแบบอุปกรณ์เชื่อมหรือจิ๊กหรือระบบหนีบ มีอีกประเด็นหนึ่งที่คุณต้องใส่ใจว่าจะเลือกเครื่องกำหนดตำแหน่งการเชื่อมหรือไม่และอย่างไร
หากการทำงาน ชิ้นมีขนาดใหญ่มากหรือตำแหน่งที่ต้องเชื่อมมีความซับซ้อน คุณอาจต้องใช้เครื่องกำหนดตำแหน่งการเชื่อมเพื่อให้ได้ตำแหน่งที่สมบูรณ์แบบและมุมที่ดีที่สุดในการเชื่อม มีตัวกำหนดตำแหน่งหุ่นยนต์มากมายให้เลือก:
3. จะตั้งโปรแกรมหุ่นยนต์เชื่อมได้อย่างไร?
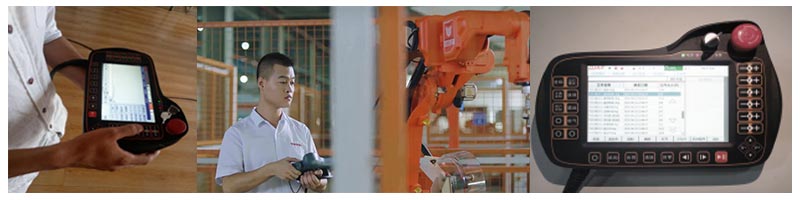
บางทีการเขียนโปรแกรม เป็นเรื่องที่ใส่ใจมากที่สุดเมื่อคุณต้องการใช้หุ่นยนต์เชื่อม คุณอาจคิดว่ามันยาก แต่จริงๆ แล้วหลังจากการฝึกขั้นพื้นฐานแล้ว มันค่อนข้างง่าย วิธีการที่พบบ่อยที่สุดคือการใช้ Teach Pendant เพื่อสอนหุ่นยนต์ว่าจะไปที่ไหน และจะเริ่มต้นส่วนโค้งและสิ้นสุดส่วนโค้งที่ไหน หลังจากนั้นเราจะอัปเกรดคำแนะนำโดยละเอียดเกี่ยวกับวิธีการเขียนโปรแกรม
4. ฟังก์ชั่นที่คุณสามารถใช้ในแพ็คเกจการเชื่อมด้วยหุ่นยนต์
นอกเหนือจากนี้ ฟังก์ชั่นพื้นฐานของแหล่งพลังงานการเชื่อมแบบแมนนวลเช่นพัลส์เดี่ยวหรือคู่ มีฟังก์ชั่นเพิ่มเติมที่คุณสามารถเลือกจากแพ็คเกจหุ่นยนต์เชื่อมเพื่อให้ได้เอฟเฟกต์การเชื่อมที่ต้องการ คุณสามารถใช้ฟังก์ชันต่างๆ เช่น สวิงอาร์ก การติดตามตะเข็บ (การติดตามอาร์คและการติดตามด้วยเลเซอร์) การตรวจจับแบบสัมผัส การทำงานร่วมกันของแกนภายนอก ฯลฯ
การติดตามส่วนโค้ง: การเพิ่มเซ็นเซอร์ส่วนโค้งสามารถรับรู้การติดตามส่วนโค้งได้ เซ็นเซอร์อาร์คเป็นเครื่องมือที่ใช้ในการชดเชยเส้นทางหุ่นยนต์สำหรับเม็ดเชื่อมซึ่งชดเชยเล็กน้อยจากจุดสอนในกระบวนการเชื่อมที่มีฉนวนป้องกันแก๊ส สัมพันธ์กับระบบพิกัดเครื่องมือหุ่นยนต์ การชดเชยเส้นทางสามารถดำเนินการได้ในทิศทางขึ้นและลง ซ้ายและขวา แต่ฟังก์ชันนี้สามารถรับรู้ได้เฉพาะเมื่อใช้ลูกตุ้ม Z และสามารถใช้ได้ในเส้นทางตรงและวงกลม
การติดตามด้วยเลเซอร์: ด้วยการใช้เทคโนโลยีการติดตามแบบเรียลไทม์และแบบไม่สัมผัสอัจฉริยะ เซ็นเซอร์เลเซอร์สามารถนำและควบคุมการวางตำแหน่งคบเพลิงได้อย่างถูกต้อง ผ่านการวัดความเบี่ยงเบนของตะเข็บ ซึ่งสามารถหลีกเลี่ยงการผลิตผลิตภัณฑ์ที่ไม่ดีและปรับปรุงปริมาณและคุณภาพของผลิตภัณฑ์
สวิงอาร์ค: สวิงอาร์กเป็นวิธีการที่หัวเชื่อมหันหน้าไปทางทิศทางการเชื่อมและแกว่งเป็นระยะจากด้านหนึ่งไปอีกด้านหนึ่งในมุมที่กำหนดระหว่างการเชื่อมอาร์ก ซึ่งจะช่วยเพิ่มความกว้างของเม็ดเชื่อมเพื่อปรับปรุงความแข็งแรงในการเชื่อม
แตะการตรวจจับ: เนื่องจากความทนทานของชิ้นงานบางชิ้น จะมีการชดเชยเล็กน้อยจากเส้นทางการเชื่อมที่จำเป็นจริงและเส้นทางที่ตั้งโปรแกรมไว้ ฟังก์ชันการตรวจจับแบบสัมผัสสามารถปรับเปลี่ยนการชดเชยเล็กน้อยนี้เพื่อให้แน่ใจว่าเราได้รับผลการเชื่อมที่สมบูรณ์แบบ ฟังก์ชันการตรวจจับการสัมผัสสามารถปรับเปลี่ยนการกระจัด การหมุน ฯลฯ
การทำงานร่วมกันของแกนภายนอก: ระบบหุ่นยนต์เชื่อมสามารถควบคุมหุ่นยนต์และตัวกำหนดตำแหน่งและทำให้หุ่นยนต์ทำงานร่วมกันได้แบบเรียลไทม์ นั่นหมายถึงแกนหุ่นยนต์ ตำแหน่งปืนเชื่อม และมุม ท่าทางของตัวกำหนดตำแหน่งสามารถเคลื่อนที่ได้พร้อมกันเพื่อให้ได้ตำแหน่งที่สมบูรณ์แบบที่สุดสำหรับชิ้นงานที่ซับซ้อนบางชิ้น
โหมดระยะไกล: การใช้โหมดระยะไกลช่วยให้ผู้ปฏิบัติงานควบคุมเซลล์เชื่อมด้วยหุ่นยนต์ได้ในระยะห่างที่ปลอดภัยยิ่งขึ้น และห่างไกลจากก๊าซพิษ การบำรุงรักษาชุดหุ่นยนต์เชื่อม
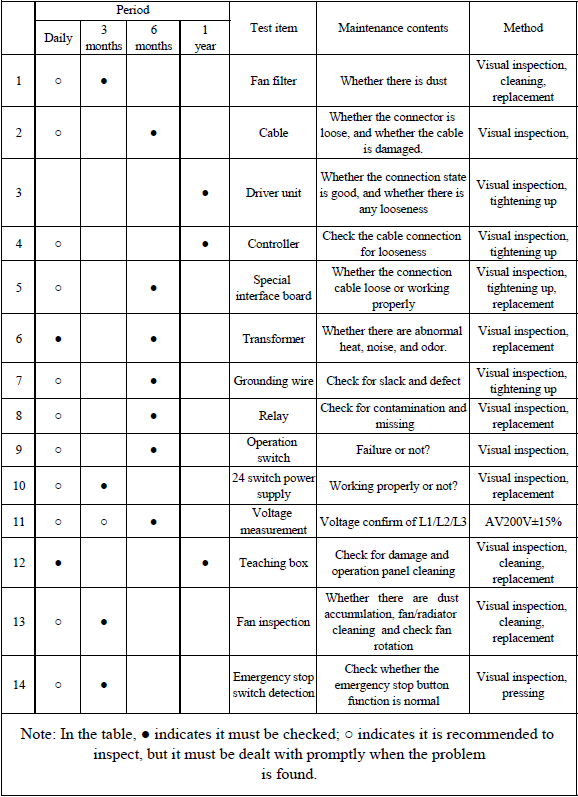
5. การบำรุงรักษาหุ่นยนต์เชื่อม
ดูตารางเวลาการบำรุงรักษาหุ่นยนต์เชื่อมดังต่อไปนี้:
คำสุดท้าย: หากคุณมีคำถามใดๆ เกี่ยวกับหุ่นยนต์เชื่อม โปรดอย่าลังเลที่จะติดต่อเรา เอื้อมมือออก