
งาน China International Industry Fair ครั้งที่ 22 สิ้นสุดลงอย่างเป็นทางการเมื่อสัปดาห์ที่แล้ว ขณะที่โรคระบาดในจีนเริ่มลดความรุนแรงลง บริษัทต่างๆ ต่างเพิ่มความมั่นใจและมารวมตัวกันที่งาน CIIF ด้วยรูปลักษณ์ใหม่เอี่ยม ระหว่างการจัดแสดง QJAR ได้จัดแสดงสายการสาธิตที่ไร้คนขับและอัจฉริยะหลายรายการผ่านสถานการณ์การใช้งานที่หลากหลาย ซึ่งชี้ให้เห็นถึงเส้นทางอัตโนมัติในโลกแห่งการผลิตหลังโควิด-19
ไฮไลท์ของหุ่นยนต์ QJAR ที่งาน CIIF 2020 เซี่ยงไฮ้
QJAR เป็นหนึ่งในผู้ผลิตหุ่นยนต์อุตสาหกรรมชั้นนำในประเทศจีน ขณะนี้เรามีหุ่นยนต์ 4/6 แกนที่รับน้ำหนักบรรทุกได้ตั้งแต่ 3 กก. ถึง 800 กก. ซึ่งสามารถนำไปใช้ในงานเชื่อม การขนถ่ายวัสดุ การโหลด/ขนถ่ายเครื่องมือเครื่องจักร การจัดวางบนพาเลท การพ่น การปั๊ม การดูแลเครื่องจักร ฯลฯ
ด้วยการสร้างระบบนิเวศการผลิตอัจฉริยะ หุ่นยนต์ QJAR ได้กลายเป็น "กำลังหลัก" ในการจัดหา "ผลลัพธ์ทางเทคนิค" ให้กับระบบนิเวศการผลิตอัจฉริยะ QJAR ได้สร้างห่วงโซ่อุตสาหกรรมที่สมบูรณ์ตั้งแต่ส่วนประกอบหลัก หุ่นยนต์ที่สมบูรณ์ ซอฟต์แวร์อุตสาหกรรม การบูรณาการระบบ แอปพลิเคชันการผลิตอัจฉริยะและดิจิทัล และบริการแพลตฟอร์มคลาวด์ ASD และสามารถจัดหาโซลูชันครบวงจรสำหรับการผลิตอัจฉริยะให้กับบริษัทอื่น ๆ จัดหาหุ่นยนต์ที่แข่งขันได้และมีความแตกต่าง และผลิตภัณฑ์แอปพลิเคชันแบบผสานรวม และให้บริการโดยรวมคุณภาพสูงแก่ผู้ประกอบระบบและผู้ใช้ปลายทาง
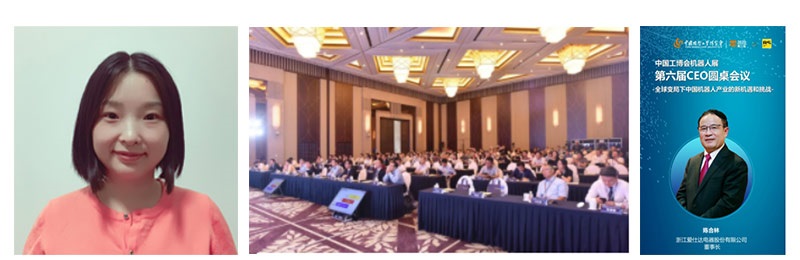
Chen Helin ซีอีโอของบริษัทแม่ QJAR, Chen Helin และ Sharon Xiao ซีอีโอ EVS เข้าร่วมการประชุม CEO Roundtable Conference ครั้งที่ 6 ของนิทรรศการ RS ของ CIIF โดยพวกเขาได้แบ่งปันมุมมองเกี่ยวกับโอกาสและความท้าทายใหม่ๆ ของอุตสาหกรรมหุ่นยนต์ของจีนภายใต้การเปลี่ยนแปลงระดับโลก โดยกล่าวว่านี่เป็นประสบการณ์ที่ยอดเยี่ยม โอกาสสำหรับซัพพลายเออร์หุ่นยนต์ของจีนที่จะเข้ามาช่วยเหลือประเทศและบริษัทต่างๆ มากขึ้นในการยกระดับการผลิตทางอุตสาหกรรมของตน
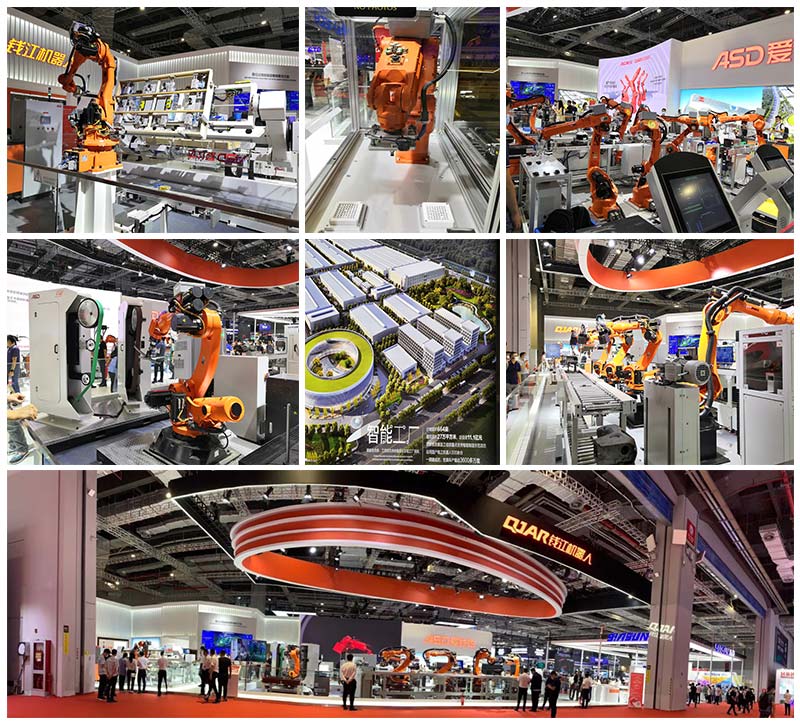
มาทบทวนการใช้งานหุ่นยนต์ QJAR ที่ได้รับการจัดแสดงกันแบบเจาะลึกกัน:
1. สายการประกอบ C2M ของหม้อหุงข้าว ASD
สายการประกอบ C2M ของหม้อหุงข้าว ASD เป็นนวัตกรรมและความก้าวหน้าครั้งสำคัญในอุตสาหกรรมเครื่องใช้ในครัวเรือน สายการประกอบประกอบด้วย 11 สถานี สถานีแรกแสดงการโหลดและการขนถ่ายหม้อหุงข้าวโดยหุ่นยนต์ หุ่นยนต์ในสถานีงานที่สองและที่ห้าสามารถประกอบชิ้นส่วนได้อย่างแม่นยำและตรวจสอบว่าประกอบเข้าที่ภายใต้การแนะนำของระบบภาพหรือไม่ สถานีงานที่สามและที่หกแสดงหุ่นยนต์เพื่อป้อนและขันสกรูโดยอัตโนมัติ และตรวจสอบข้อมูลแรงบิดของสกรูอย่างต่อเนื่อง สถานีที่สี่และสถานีที่สิบแสดงหุ่นยนต์เพื่อเปลี่ยนสายการขนส่งหม้อหุงข้าว สถานีที่เจ็ดแสดงการใช้งานใหม่ของหุ่นยนต์พร้อมตัวจับที่ยืดหยุ่นได้เพื่อประกอบถังด้านใน สถานีงานที่สามและที่เก้าใช้เซ็นเซอร์ภาพและเครื่องทำเครื่องหมายเลเซอร์เพื่อตรวจจับและแกะสลักตัวอักษรบนหม้อหุงข้าว สถานีงานที่สามและที่สิบเอ็ดแสดงหุ่นยนต์เพื่อทำงานร่วมกับ AGV เพื่อจัดเก็บหม้อหุงข้าว
สาขาการประยุกต์ใช้: เครื่องใช้ในครัวเรือน, เครื่องใช้ในครัว, ของเล่น, การรักษาทางการแพทย์, ผลิตภัณฑ์อิเล็กทรอนิกส์ และอุตสาหกรรมอื่นๆ
2. สายการผลิตบดอัตโนมัติสำหรับเปลือกจักรเย็บผ้า
ภาพรวมเคส
A) พารามิเตอร์พื้นฐาน: เวลาในการผลิต: 40 วินาที วัสดุ: HT เวลาทำงาน: 8 ชั่วโมงต่อกะ
B) โมเดลหุ่นยนต์: ใช้หุ่นยนต์ QJR4-210 จำนวน 1 ตัวเพื่อขัดไลน์เครื่องมือ
C) วิธีการเจียร: การหนีบด้วยมือ เลเซอร์ดิสเพลสเมนต์เซนเซอร์เพื่อตรวจจับรูปร่างของชิ้นงาน และแนะนำให้หุ่นยนต์บดตามผลการคำนวณ
D) กระบวนการเจียรและขัดเงา: หน่วยบดและขัดประกอบด้วยหุ่นยนต์ขัดสี่ตัวและสายลำเลียงหมุนเวียนแบบขนานสองสายสามารถรับรู้ถึงการขัดเงาอย่างต่อเนื่องของหุ่นยนต์
ข้อดี:
การวิเคราะห์นวัตกรรมของหน่วยขัดเงาอัตโนมัติของการหล่อใช้เลเซอร์ดิสเพลสเมนต์เซนเซอร์เพื่อตรวจจับรูปร่างของชิ้นงาน และแนะนำให้หุ่นยนต์ทำการเจียรตามผลการสแกนเพื่อให้แน่ใจว่าการเจียรมีความสม่ำเสมอ แกนหมุนแบบมอเตอร์พร้อมเครื่องมือพิเศษเพื่อปรับปรุงคุณภาพการเจียร การเจียรแกนหมุนแบบปรับได้แบบยืดหยุ่นกำลังสูง 20kW ใช้เพื่อรับรู้ถึงการเจียรพร้อมกับรูปร่าง ด้วยการใช้สายพานลำเลียงหมุนเวียนสองเส้นขนาน จึงสามารถรับรู้ถึงการขัดเงาอย่างต่อเนื่องของหุ่นยนต์ และปรับปรุงประสิทธิภาพการผลิตได้ มีคลังเครื่องมือเพื่อแก้ปัญหาการเปลี่ยนวัสดุสิ้นเปลืองการซ่อมแซมบ่อยครั้ง ร่วมมือกับระบบ MES เพื่อติดตามและจัดการข้อมูลผลิตภัณฑ์และควบคุมคุณภาพผลิตภัณฑ์
สาขาการประยุกต์ใช้: โลหะ ยานยนต์ เครื่องใช้ในบ้าน รถจักรยานยนต์ ฮาร์ดแวร์ และอุตสาหกรรมอื่นๆ
3. เครื่องเจียรเท้าเก้าอี้ระดับห้าดาว
การแนะนำสถานีงาน: หน่วยนี้ประกอบด้วยหุ่นยนต์ กริปเปอร์ โต๊ะโหลด เครื่องควบคุมแรงลอยตัวด้วยสายพาน (สถานีเดียว) เป็นต้น ส่วนใหญ่ใช้สำหรับการเจียรแบบหยาบและการเจียรแบบละเอียดของขาเก้าอี้ห้าดาว และยังสามารถใช้สำหรับการเจียรแบบหยาบและการเจียรแบบละเอียดของชิ้นส่วนโลหะอื่นๆ หรือชิ้นส่วนเชื่อมโลหะได้อีกด้วย หน่วยนี้ติดตั้งเครื่องควบคุมแรงลอยตัวด้วยสายพาน 2 ชุด (สถานีเดียว) ตามข้อกำหนดกระบวนการเจียรจริง ข้อกำหนดต่างๆ ของสายพานขัดสามารถกำหนดค่าได้เพื่อให้การเจียรแบบหยาบและละเอียดของผลิตภัณฑ์เสร็จสมบูรณ์
การอ้างอิงการกำหนดค่าที่เกี่ยวข้องมีดังต่อไปนี้:
1.หุ่นยนต์อุตสาหกรรม รับน้ำหนักได้ 210กก
2. ตารางสไลด์และเครื่องมือในการขนถ่ายสถานีคู่
3. เครื่องขัดสายพานแบบควบคุมด้วยแรงลอยตัว (หยาบ): กำลัง 5.5kW ความเร็ว 2850 รอบต่อนาที ด้วยฟังก์ชันลอยตัว แรงลอยตัวสามารถตั้งค่าได้ในช่วง 20-300n ตามความต้องการ พร้อมล้อยางที่มีความแข็ง 45 องศา
4. เครื่องขัดสายพานแบบควบคุมด้วยแรงลอยตัว (ละเอียด): กำลัง 5.5kW, ความเร็ว 2850 รอบต่อนาที; ด้วยฟังก์ชันลอยตัว แรงลอยตัวสามารถตั้งค่าได้ในช่วง 20-300N ตามความต้องการ พร้อมล้อยางที่มีความแข็ง 35 องศา
โดยอธิบายกระบวนการและจังหวะดังนี้ (ยกตัวอย่างผลิตภัณฑ์เก้าอี้เท้าแขนห้าดาว)
การเจียรหยาบ: เครื่องขัดสายพานแบบควบคุมด้วยแรงลอย (หยาบ) พร้อมกับสายพานขัดขนาด 180 มม. การเจียรหยาบทั้งส่วนของชิ้นงานที่จะขัด เวลาในการเจียรประมาณ 4 นาที
การเจียรแบบละเอียด: ใช้เครื่องสายพานขัดแบบควบคุมแรงลอย (หยาบ) ร่วมกับสายพานขัดขนาด 320 มม. เวลาในการบดประมาณ 4 นาที โดยสรุป: เมื่อพิจารณาถึงเวลาในการขนถ่าย การขนถ่าย และการกระโดด จังหวะการบดโดยรวมของตีนเก้าอี้ระดับห้าดาวจะอยู่ที่ประมาณ 8.5 นาที/ชิ้น
ข้อดีของผลิตภัณฑ์: ความเข้ากันได้ของผลิตภัณฑ์ที่ดี: สวิตช์กริปเปอร์และเครื่องมือยังสามารถใช้สำหรับการเจียรชิ้นส่วนโลหะอื่นๆ ได้อีกด้วย การขยายตัวที่แข็งแกร่ง: สามารถใช้งานได้อิสระหรือแบบอนุกรมกับสถานีที่คล้ายกัน ขอบเขตการใช้งาน: ส่วนใหญ่ใช้สำหรับการเจียรแบบหยาบและการเจียรแบบละเอียดของขาเก้าอี้ห้าดาว และยังสามารถใช้สำหรับการเจียรแบบหยาบและการเจียรแบบละเอียดของชิ้นส่วนโลหะอื่นๆ หรือชิ้นส่วนเชื่อมโลหะได้อีกด้วย
4. สถานีงานพื้นผิวอัจฉริยะ
“สถานีปฏิบัติงานพื้นผิวอัจฉริยะ” นี้ประกอบด้วย 20 ส่วน ได้แก่ หุ่นยนต์ขนส่ง QJRB1-6 หุ่นยนต์เชื่อมด้วยอาร์ก QJR1400-XNUMX ระบบเชื่อม เครื่องกำหนดตำแหน่งรูปตัว L อุปกรณ์ติดตั้ง ระบบภาพ และระบบจัดการการเชื่อม
เวิร์กโฟลว์หลักมีดังนี้:
1. ระบุตำแหน่งของวัสดุที่เข้ามาและกรอบผลิตภัณฑ์สำเร็จรูปด้วยสายตา
2. หุ่นยนต์ขนย้ายจะจับวัตถุดิบด้วยหัวจับแม่เหล็กไฟฟ้าและยึดเข้ากับตัวกำหนดตำแหน่ง
3. หุ่นยนต์เชื่อมอาร์คดำเนินการปรับผิววัตถุดิบ
4. หุ่นยนต์จัดการจะสลับมือจับแบบนิวแมติกเพื่อหยิบผลิตภัณฑ์สำเร็จรูปและวางลงในโครงผลิตภัณฑ์สำเร็จรูป
5. ย้ายหุ่นยนต์กลับไปที่หัวจับแม่เหล็กไฟฟ้าและทำซ้ำการกระทำข้างต้น
การใช้ระบบการมองเห็นช่วยลดความต้องการในการป้อนและซ้อนผลิตภัณฑ์สำเร็จรูป ลดการแทรกแซงด้วยมือ และทำให้สายการทำงานทั้งหมดเป็นอัตโนมัติมากขึ้น ระบบการจัดการการเชื่อมอัจฉริยะที่ใช้ MES สามารถรวบรวมพารามิเตอร์ในการผลิตการเชื่อมและควบคุมคุณภาพผลิตภัณฑ์ได้อย่างมีประสิทธิภาพ
5. สถานีงานวางบนพาเลท
การแนะนำเวิร์กสเตชัน: เวิร์กสเตชันจะแสดงหน่วยหุ่นยนต์จัดเรียงพาเลททั้งแถว อุปกรณ์จัดเรียงพาเลทสามารถจัดเรียงได้ทีละหนึ่ง หลายรายการ และหนึ่งแถวตามข้อมูลประเภทการซ้อน และสามารถจัดเรียงพาเลทได้อย่างยืดหยุ่น ระบบนี้ประกอบด้วยอุปกรณ์ดูดฟองน้ำพิเศษ JXSS พัดลมแรงดันสูง หน่วยควบคุมพัดลม และระบบบรรจุภัณฑ์ท่อ
ข้อดีของผลิตภัณฑ์: การวางบนพาเลทแบบยืดหยุ่น ปรับตัวได้ดี การผลิตแบบรวมสูง สามารถปรับให้เข้ากับงานวางบนพาเลทของสถานการณ์การใช้งานที่แตกต่างกันได้ตามความต้องการของลูกค้า ระบบพัดลมที่นำมาใช้มีปริมาณการใช้ก๊าซต่ำและประหยัดพลังงาน
สาขาการประยุกต์ใช้: อาหาร เครื่องดื่ม ยาสูบ ไวน์ น้ำตาล ชา และอุตสาหกรรม FMCG อื่นๆ ยา อีคอมเมิร์ซ โลจิสติกส์ ซูเปอร์มาร์เก็ต และการใช้งานการวางกล่องกระดาษแข็งบนพาเลทอื่นๆ
6. สถานีงานเชื่อมโครงสร้างเหล็ก
ชุด “สถานีเชื่อมโครงสร้างเหล็ก” นี้ประกอบด้วย 6 ส่วน ได้แก่ หุ่นยนต์เชื่อมอาร์ก Qianjiang QJR1400-XNUMX, ระบบเชื่อม, เครื่องกำหนดตำแหน่งหัวและหาง, อุปกรณ์ติดตั้ง และระบบจดจำเลเซอร์
เวิร์กโฟลว์หลักมีดังนี้:
1. ระบบจดจำเลเซอร์จะระบุการชดเชยชิ้นงาน
2.หุ่นยนต์เชื่อมอาร์คเริ่มงานเชื่อม
ระบบจดจำเลเซอร์สามารถแก้ไขข้อบกพร่องได้อย่างมีประสิทธิภาพ เช่น การหนีบและการวางตำแหน่งที่ไม่ถูกต้อง และการเสียรูปของชิ้นส่วนที่เกิดจากน้ำหนักและลักษณะโครงสร้างของชิ้นงานโครงสร้างเหล็ก ซึ่งไม่เอื้อต่อการเชื่อมอัตโนมัติ
การแนะนำสถานีงาน: มีระบบเชื่อมอาร์คอัจฉริยะ เพื่อจัดการกับข้อผิดพลาดที่เกี่ยวข้อง เช่น การโหลดและการขนถ่ายแผ่นขนาดกลางและหนัก และการเสียรูปจากการเชื่อม จึงติดตั้งฟังก์ชันการติดตามและกำหนดตำแหน่งตะเข็บเลเซอร์ ซึ่งใช้สำหรับการติดตามตะเข็บเชื่อมแบบเรียลไทม์และแม่นยำในกระบวนการเชื่อม ด้วยการเพิ่มกลไกการพลิกกลับภายนอก ชิ้นงานโครงสร้างเหล็กและปืนเชื่อมหุ่นยนต์จึงสามารถอยู่ในตำแหน่งการประมวลผลที่ดีที่สุด ภายใต้สมมติฐานของการรับประกันคุณภาพการเชื่อม การประมวลผลการเชื่อมจึงรวดเร็วและมีประสิทธิภาพ การใช้งานรางเลื่อนขยายเพื่อตอบสนองความต้องการการเชื่อมแบบครบวงจรของโครงสร้างเหล็กยาว ติดตั้งแหล่งจ่ายไฟเชื่อมอาร์คสื่อสารแบบดิจิทัล และการประมวลผลด้วยฟังก์ชันการทำงานร่วมกัน เพื่อให้สถานีงานโดยรวมทำงานได้ราบรื่นยิ่งขึ้น ปรับปรุงคุณภาพและประสิทธิภาพในการเชื่อม
ข้อดีของผลิตภัณฑ์: เหมาะสำหรับการเชื่อมแผ่นเหล็กขนาดกลางและหนัก ข้อผิดพลาดในการประกอบและการเสียรูปจากการเชื่อมสามารถแก้ไขได้ด้วยฟังก์ชันการติดตามและการวางตำแหน่งด้วยเลเซอร์ สามารถขยายการใช้งานของตัววางตำแหน่งและรางเลื่อนเพื่อตอบสนองกระบวนการเชื่อมโครงสร้างเหล็กแบบครบวงจร แหล่งจ่ายไฟดิจิทัลกำลังสูงมาพร้อมระบบระบายความร้อนด้วยน้ำเพื่อตอบสนองความต้องการในการเชื่อมแผ่นเหล็กหนาอย่างต่อเนื่อง
ขอบเขตการใช้งาน: สามารถใช้ในการต่อเรือ เครื่องจักรก่อสร้าง เครื่องจักรถ่านหิน โครงสร้างเหล็ก และการผลิตภาชนะรับแรงดัน และอุตสาหกรรมแปรรูปแผ่นขนาดกลางและหนักอื่นๆ
7. ระบบอัตโนมัติในการตอกเฟอร์นิเจอร์หุ้มเบาะ
สถานีงานนี้จะประกอบไปด้วยหุ่นยนต์ 6 แกน, เครื่องวางตำแหน่งประเภท K, ปืนยิงตะปูอัตโนมัติ, อุปกรณ์ติดตั้ง ฯลฯ
การกำหนดค่า:
หุ่นยนต์: หุ่นยนต์ 50 แกน QJR1-6 น้ำหนักบรรทุก 50 กก. ช่วงแขน 2012 มม. ความแม่นยำ ±0.07 มม.
ตัวกำหนดตำแหน่งประเภท K: ความเร็วในการหมุนแกนหลัก≤5R / นาที, ความเร็วในการหมุนแกนที่สอง≤8 R / นาที
ปืนตอกตะปู: MEITE
อุปกรณ์ติดตั้ง: ตัวควบคุมวาล์วแม่เหล็กไฟฟ้า, กระบอกลม
กริปเปอร์: โปรไฟล์อะลูมิเนียม
รั้วนิรภัย: โครงอลูมิเนียม
ข้อดี: มีระบบออร์โธปิดิกส์อัตโนมัติ ความเสถียรสูง ความเข้ากันได้สูง
พื้นที่การใช้งาน: เฟอร์นิเจอร์เบาะ และอุตสาหกรรมอื่นๆ ที่ต้องใช้การตอกตะปู
8. สถานีงานตรวจจับหุ่นยนต์ที่แม่นยำเป็นพิเศษพร้อมมอเตอร์เชิงเส้น
การแนะนำเวิร์กสเตชัน: เวิร์กสเตชันนี้ใช้ผลิตภัณฑ์ล่าสุดของหุ่นยนต์ Qianjiang ซึ่งเป็นหุ่นยนต์หกแกนขนาดเล็กพร้อมแพลตฟอร์มหินอ่อนของมอเตอร์เชิงเส้นและแพลตฟอร์มการมองเห็นอัจฉริยะ ARHawkVision ซึ่งได้รับการพัฒนาอย่างอิสระอย่างเต็มที่เพื่อบรรลุการผสมผสานที่เป็นธรรมชาติของหุ่นยนต์หกแกน มอเตอร์เชิงเส้น และการมองเห็น 2 มิติ และกลายเป็นเวิร์กสเตชันการตรวจจับหุ่นยนต์มอเตอร์เชิงเส้นที่มีความแม่นยำสูงพร้อมประสิทธิภาพ ความยืดหยุ่น และความแม่นยำที่สูง ความแม่นยำในการวางตำแหน่ง ความเร็ว และระบบควบคุมที่เป็นผู้ใหญ่ที่สูงมากสามารถลดระยะเวลาการตรวจจับได้อย่างมีประสิทธิภาพและเสถียร และปรับปรุงประสิทธิภาพการผลิตโดยการรักษาเสถียรภาพของคุณภาพและปริมาณ เพื่อมอบโซลูชันการตรวจจับการมองเห็นหุ่นยนต์ที่ยืดหยุ่นยิ่งขึ้นให้กับลูกค้า
ข้อดีของผลิตภัณฑ์: หุ่นยนต์: ประสิทธิภาพที่เสถียร: การกำหนดค่านำเข้าทั้งหมด ประสบการณ์ที่หลากหลายและเชื่อถือได้ของแอปพลิเคชันโครงการแบบบูรณาการ ประสิทธิภาพต้นทุนสูง: การผสมผสานที่ดีที่สุดระหว่างคุณภาพและต้นทุน ความเข้ากันได้ที่แข็งแกร่ง: รองรับ IO/bus และข้อกำหนดโปรโตคอลการสื่อสารภายนอกอื่น ๆ
แพลตฟอร์มหินอ่อนมอเตอร์เชิงเส้น:
ระบบขับเคลื่อนโดยตรง: ระบบขับเคลื่อนมอเตอร์แนวราบ ไม่มีสกรู/สายพาน/โซ่ และกลไกการส่งกำลังแบบดั้งเดิม โครงสร้างที่กะทัดรัดและเรียบง่าย
รูปแบบการควบคุม: ให้โซลูชันครบวงจรแบบครบวงจรตั้งแต่การควบคุม การขับเคลื่อน ไปจนถึงการส่งสัญญาณ ไดรฟ์ซิงโครนัสที่ยอดเยี่ยมของสองเพลาของโครงสำหรับตั้งสิ่งของมีเสถียรภาพมากขึ้นเพื่อให้มั่นใจในคุณภาพการผลิต
โปรโตคอลการสื่อสาร: โปรโตคอลบัสที่เป็นเอกลักษณ์และมีเสถียรภาพสามารถหลีกเลี่ยงการรบกวนของแหล่งสัญญาณรบกวนได้อย่างมีประสิทธิภาพตามความแม่นยำของโหมดควบคุมพัลส์
ความเร็วและความแม่นยำสูง: การเร่งความเร็วสูงสุด 3G ความเร็วสูงสุด 4M/S ความแม่นยำในการระบุตำแหน่งซ้ำสูงสุด ± 0.005 มม.
แอพลิเคชันฟิลด์:
1. อุปกรณ์ตรวจจับ/ประกอบแบบออปติก/อะคูสติก และอื่นๆ ที่มีความแม่นยำสูง
2. อุปกรณ์ตรวจจับ/เข้าเล่ม COG/FOG/COF ที่มีความแม่นยำสูง
3. อุปกรณ์เชื่อม/ตัดด้วยเลเซอร์ที่มีประสิทธิภาพการชดเชยส่วนต่างสูงในอุตสาหกรรมแบตเตอรี่ลิเธียม
4. การเรียงพิมพ์และการย้ายอุปกรณ์อุตสาหกรรมโมดูลไฟฟ้าโซลาร์เซลล์
5. อุปกรณ์ตัดเวเฟอร์
6. อุปกรณ์บรรจุภัณฑ์ชิปเซมิคอนดักเตอร์
คำพูดสุดท้าย: หากคุณสนใจที่จะร่วมมือหรือหากคุณมีโครงการด้านระบบอัตโนมัติ โปรดอย่าลังเลที่จะ หารือเพิ่มเติม